Ubuntu20.04安装ROS2foxy问题记录

Ubuntu20安装ROS 在ubuntu20上进行ROS的安装以及安装过程中问题的解决 阅读详情

按照官方install步骤进行安装:

Ubuntu (Debian) — ROS 2 Documentation: Foxy documentation

参考别人的博客:

Ubuntu 20.04下的ROS2安装_ubuntu20.04安装ros2-优快云博客 

有问题的再进行记录:

第一步:

locale  # check for UTF-8

sudo apt update && sudo apt install locales
sudo locale-gen en_US en_US.UTF-8
sudo update-locale LC_ALL=en_US.UTF-8 LANG=en_US.UTF-8
export LANG=en_US.UTF-8

locale  # verify settings

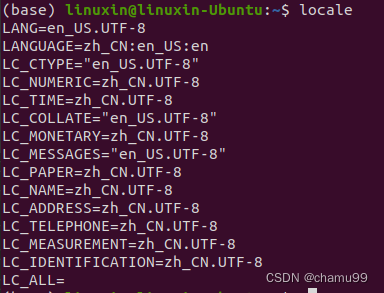
(建议还是一步一步的执行,这里发现有warning)

问题1:

解决方法:

又重新执行sudo locale-gen en_US en_US.UTF-8;

这一部执行前后的变化。
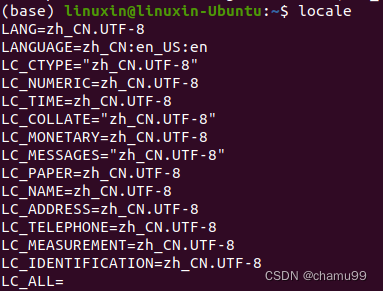
第二步:

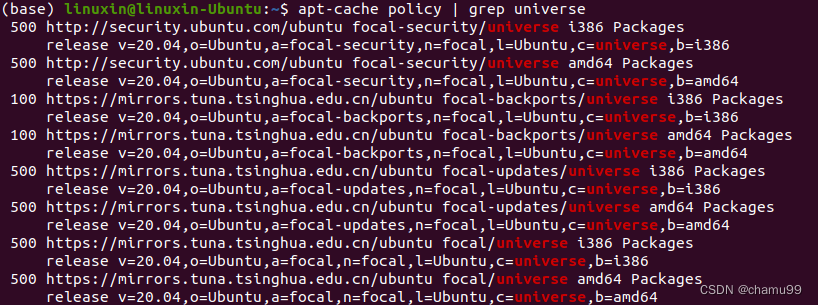
因为提前换了源,所以检查的时候发现是正常的,就不用再安装相关的源了
 问题2:

执行sudo apt update又出现了文件尺寸不符的问题;
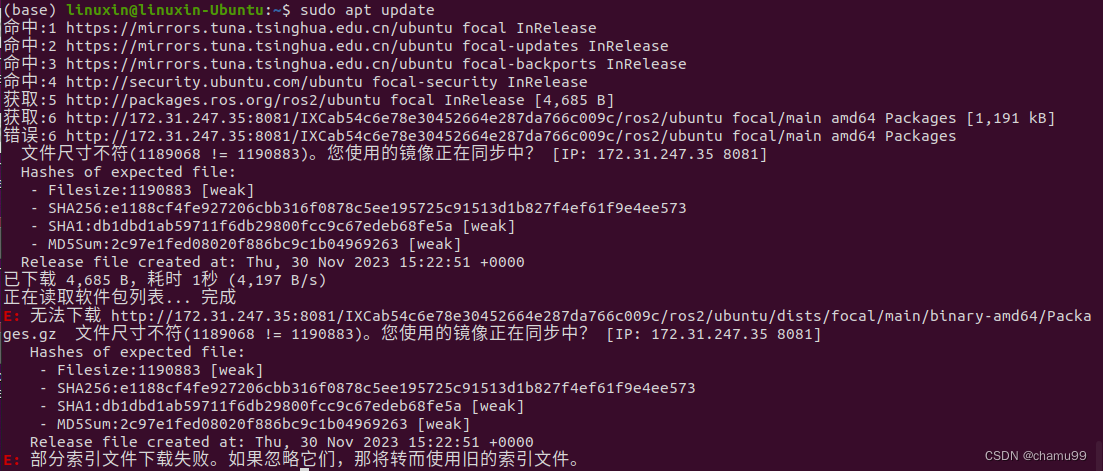
原因是因为前面还源了,将/etc/apt/sources.list中的源换成了清华源(Ubuntu更改镜像源参考),但是/etc/apt/sources.list.d/ros2.list中还是去ros官方源中找安装包,两个源可能不同步,造成有些安装包大小不一样,报错;

解决方法,将ros2.list中的源也更换成清华的,一条路走到黑;

换源的时候sudo权限也不够,只能切换到root用户;
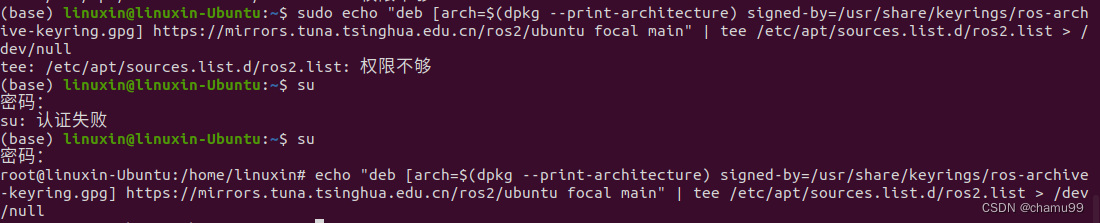
 这样子下载飞快,缺点可能就是不是最新的。

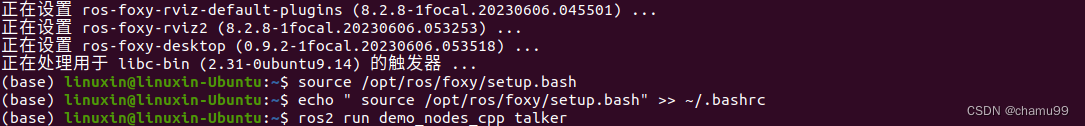
然后就安装好了。
 

保姆级ubuntu20.04 下载ros2教程 要在ubuntu上安装ros2,首先需要一个系统。我是使用地平线旭日派x3进行学习,复现手势识别、小车手势控制这一章节,所以按照它的建议使用ubuntu20.04系统桌面版。下载ros.key文件,然后在ubuntu开一个共享文件夹,把ros.key丢进共享文件夹。学习下载的,中间遇到了密钥问题(windows下载后丢进ubuntu)还有安装包不完整(镜像源的问题)等问题,最后都一步步解决了。我把ubuntu的镜像源换成了清华大学开源软件镜像,指路。最后就按学习的链接下载ros2就好了,代码如下。 阅读详情

相关推荐

ros2 ubuntu 20.04 安装 foxy

ros ubuntu20.04 安装 foxy

weixin_43841155的博客 1838

ubuntu20.04安装ROS2 详细教程

从ROS发布以来,每版的Ubuntu系统版本都有与之对应ROS版本的,每一版ROS都有其对应版本的Ubuntu版本,切记不可随便装。第一句指令将启动一个蓝色背景的海龟仿真器,第二句指令将启动一个键盘控制节点,在该终端中点击键盘上的“上下左右”按键,就可以控制小海龟运动了。目前Ubuntu 20.04 支持的ROS2版本为Foxy,可以从这个网站查看ROS2的各个发行版本的介绍信息。ROS 目前主要支持Linux和MacOS系统,新发布的 ROS2 也支持 Windows和RTOS 系统。

weixin_45842258的博客 6938

在ros2 foxy安装镭神M10激光雷达

记录ros2 机器人开发历程,全当做个笔记,以后用到好查找,也给后来者留下一些脚印。提示:以下是本篇文章正文内容,下面案例可供参考编译各种报错。

m0_73694897的博客 2269

ROS2-foxy详细安装教程及相关问题的解决方法

对在Ubuntu20.04上安装ROS2-foxy的过程做了一个详细的记录,本文中设计的命令基本都可以在ROS的官网中找到 一、设置编码 locale # check for UTF-8 sudo apt update && sudo apt install locales sudo locale-gen en_US en_US.UTF-8 sudo update-locale LC_ALL=en_US.UTF-8 LANG=en_US.UTF-8 export LANG=en.

HikFF的博客 4092

在Ubuntu 20.04中安装ROS2最新版本Foxy Fitzroy

2020年6月5日,ROS2 的最新版本 Foxy Fitzroy 正式发布了, 支持到2023年的3月! ROS2 支持的平台 Linux (Ubuntu Focal(20.04)) macOS Windows ROS2 真正是跨平台了,ROS1 只支持 Linux。 安装ROS2 我们按照 官方的文档 在 Ubuntu 20.04中安装 ROS2 Foxy Fitzroy: Setup Locale 确保系统要支持 UTF-8: sudo locale-gen en_US en_US.UTF-8

大橙员 3万+

Ubuntu 20.04 安装ROS2 foxy

禁止非授权直接转载。 本次安装主要根据官网介绍的Debian packages按照方法进行。 其他方法,请参考官网。 https://docs.ros.org/en/foxy/Installation/Ubuntu-Install-Debians.html ROS 2 Foxy Fitzroy 的Debian packages 在 Ubuntu Focal,也就是Ubuntu 20.04上是可以获取的了。 设置语言环境(Set locale) 确保你的语言环境能支持UT...

D109的博客 1万+

ROS2_foxy的安装问题记录与解决办法(持续更新)

ROS2安装问题记录与解决办法前言卸载ROS2安装ROS 前言 由于课题需要实现多车协同与通信的功能,查阅了资料后,对比了ROS1与ROS2的区别,发现ROS2相比于ROS1有十分大的提升,无论是节点配置方面还是通信的及时性问题,都变得更加友好,主要是ROS2还特别加入了多机器人的解决方案,因此,决定尝鲜,并将安装过程中的踩的坑记录于此。安装版本为ubuntu20.04的foxy。 卸载ROS2 大家肯定会感到疑惑,怎么以上来就是卸载呢?主要是因为一开始尝试了一次,但是安装之后出现了好多功能包丢失的问题,所

weixin_48370221的博客 1158

C++/WinRT入门指南:现代Windows原生开发的核心技术

Windows运行时(WinRT)是微软为现代Windows应用开发设计的一套跨语言API框架,它基于COM技术原理构建,提供了统一的二进制接口标准。这项技术的核心价值在于让开发者能够以原生性能调用系统级功能,同时保持跨语言兼容性。在工程实践中,C++/WinRT作为官方推荐的C++语言投影,通过标准C++语法封装WinRT API,显著降低了开发复杂度。特别是在异步编程场景中,结合C++20协程特性,能够大幅提升代码可读性和维护性。对于需要高性能图形处理、系统集成或跨平台兼容的桌面应用开发,掌握C++/W

weixin_33910191的博客 1197

Ubuntu20.04.3 LTS 安装 ROS2-foxy 详细笔记&避坑指南(2021.10.13)

Ubuntu20.04.3 LTS 安装 ROS2-foxy 详细笔记&避坑指南 ROS2 源码编译 #以官方文档安装顺序为主,该博客主要基于amd64架构,arm64架构尝试过jetson xaiver nx(jetpack4.6)装dashing版本,有空再更新。 1)系统设置 1、设置语言环境 locale # check for UTF-8 sudo apt update && sudo apt install locales sudo locale-gen en_US e

weixin_44593461的博客 3379

深入理解Cornerstone3D.js渲染Stack影像数据

这个是调用的core\src下的init.ts的init方法,作用是:初始化cornerstone-core,检测客户端是否支持WebGL,默认情况下是支持中等GPU层级.另外一个重要的是实例化WebWorkManager.WebWorkManager类似于Java的线程池,是用来对Web Worker进行管理的管理器。使用DICOMwebClient获取影像文件的元数据,然后将它们缓存到imageLoader的metaDataManager中,在上面我们可以输出元数据看一下是什么。

wangwei19820517的博客 1492

基于MacOS本地部署OpenClaw+Ollama技术要点

本文基于MacOS系统下本地部署OpenClaw+Ollama的实操经验,梳理部署全流程中的核心技术要点、环境配置规范、故障排查方法及落地优化方案,聚焦“本地AI模型联动OpenClaw技能调度”的核心需求,为同类本地部署场景提供可复用的技术参考,规避常见部署风险,确保系统稳定运行。

在科技赋能新时代,共同探索基础理论和宇宙未知。 5162

从零开始安装机器人foxy系统

锁正由进程 3315(unatten正在等待缓存锁:无法获得锁 /var/lib/dpkg/lock-frontend。锁正由进程 3315(unatten正在等待缓存锁:无法获得锁 /var/lib/dpkg/lock-frontend。经过短时间等待,foxy安装成功。

m0_73694897的博客 463

机器人视觉实战:用OpenCV搞定手眼标定(附完整C++代码)

本文详细介绍了使用OpenCV实现机器人视觉中的手眼标定技术,包括核心算法、工业场景优化及完整C++代码示例。通过解析坐标系转换问题,提供从数据采集到标定验证的全流程解决方案,帮助开发者在复杂工业环境中实现高精度机械臂与视觉系统的协同作业。

weixin_29306571的博客 481

The ROS_DOMAIN_ID,即ROS的领域标识的含义

最近心血来潮尝试了一下ROS 2,想着看下ROS 2是如何仿真,以及想要看下ROS 2实际应用的可行性。 关于ROS,本人最近才开始了解,之前少有接触。目前我是打算当作仿真工具来使用的,关于其实际运用落地,目前还是比较担心其性能、延时的问题(毕竟在网络上听说过ROS对于时间延时的问题优化不够)。但是仔细想来,应该也没有哪个产品会完全使用ROS吧,毕竟不是所有的Robot都是拥有多个处理单元的(应该考虑到多线程能力弱的处理单元),因此从实际的方面考虑,我目前是把这个ROS当作...

Pengcode的博客 2582

YOLOv9改进,YOLOv9添加CBAM注意力机制

CBAM是一个简单而有效的注意力模块,用于前馈卷积神经网络。给定一个中间特征图,我们的模块按顺序推断两个独立维度(通道和空间)的注意力图,然后将注意力图乘以输入特征图以进行自适应特征细化。由于 CBAM 是一个轻量级的通用模块,因此它可以无缝集成到任何 CNN 架构中,开销可以忽略不计,并且可以与基础 CNN 一起进行端到端训练。论文链接:(CBAM论文)

在职AI算法工程师,擅长计算机视觉,YOLO目标检测、分割等,擅长web、pyqt界面可视化,好内容持续更新中,来这里跟大家一起学习,共同进步 856

【网络与爬虫 41】TLS指纹伪造技术深度解析:ja3、ja4反检测与绕过策略

TLS指纹是现代反爬虫系统的重要检测手段,通过分析客户端TLS握手特征来识别爬虫。本文将深入解析ja3、ja4等TLS指纹技术原理,详细介绍指纹伪造和绕过策略,通过实际代码示例和工具使用,帮助开发者掌握TLS指纹反检测技术,构建更隐蔽的网络爬虫系统。

熵数实验室 1万+

Ubuntu20.04 环境配置

环境配置

yu1462629480的博客 2402

openbmc 支持mctp over pcie(三)(支持作为endpoint)

本文介绍了在Intel BHS平台上支持MCTP over PCIe端点开发的调试方法。开发基于CodeConstruct和AspeedTech-BMC的开源项目,将内核驱动改为模块形式以便调试。内容包括DTS配置、驱动模块设置步骤,以及如何将BMC配置为端点设备。调试过程涉及内核模块加载、MCTPD启动、参数设置等关键命令,并展示了路由表、地址和邻居信息的测试结果。该方案仅为实验性工作,需注意停止其他使用/dev/aspeed-mctp0接口的应用。

wit_yuan的专栏 1554

ros2上怎样才能玩rmf?

Ros2关于如何编译rmf----已成功环境1.设置gazebo库2.从源码开始构建3.下载源码(这一部分极其重要!)编译成功! 环境 日期:2022/4/22 ubuntu版本:20.4 ros2版本:foxy (源码下载) gcc:9 python:3.8 官网上说用Galactic版本的ros2更好,一开始我就用的Galactic,期间遇到了很多错误,我就想换个版本试试吧,结果很快成功编译了,这里有可能是笔者才疏学浅不知道怎么build,也可能是官方未对新版本适配,反正现在是可以了。hhh 1.设置

weixin_46072378的博客 1679

【国产MCU】-认识CH32V307及开发环境搭建

CH32V307是[沁恒](https://www.wch.cn/)推出的一款基于32位RISC-V设计的互联型微控制器,配备了硬件堆栈区、快速中断入口,在标准RISC-V基础上大大提高了中断响应速度。加入单精度浮点指令集,扩充堆栈区,具有更高的运算性能。扩展串口UART数量到8组,电机定时器到4组。提供USB2.0高速接口(480Mbps)并内置了PHY收发器,以太网MAC升级到千兆并集成了10M-PHY模块。

视觉与物联智能 2342

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

Pop_os使用ros2和webots学习机器人仿真

所使用的Pop_os版本与ubuntu一致为20.04,使用感受不如ubuntu,可能是个人习惯吧。 安装ros2和webots,没有遇到问题。 壁纸很有B站风格…… 系统简要信息: 安装ros2-foxy和webots2019a。 案例使用参考博客webots+ros2笔记系列。 一共输入了如下指令(包括重复的): 1 sudo apt update 2 sudo apt upgrade 3 sudo apt update &&

zhangrelay的专栏 1808

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

在妙算3(Manifold 3)上 Rootless 安装 ROS2 Foxy 并完成 Bag 测试(完整踩坑记录)

本文详细介绍了在无root权限的DJI Manifold 3(妙算3)上安装ROS2 Foxy的全流程。主要内容包括:1)通过妙算3的install.py工具进行rootless安装;2)关键环境变量配置(PYTHONPATH、LD_LIBRARY_PATH等);3)常见错误解决方案(如Python依赖缺失、库文件路径问题);4)完整的ROS2功能测试流程(从节点启动到rosbag2录制回放)。特别针对ARM架构和rootless环境提供了实用建议,强调环境变量配置是成功运行的核心,并给出了排错技巧。最终验

zhoukun915684080的博客 946

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

Ubuntu20.04同时安装ROS1和ROS2共存

每版的Ubuntu系统版本都有与之对应ROS版本的,每一版ROS都有其对应版本的Ubuntu版本,不可随便装,ubuntu20.04对应ROS1 noetic和ROS2 foxy版本。

zardforever123的博客 2万+

ubuntu20.04安装ros2,并与ros1共存

Ubuntu20.04安装ros2并与ros1共存、ros1与ros2共存环境变量设置。

m0_62353836的博客 8545

【安装】Ubuntu 20.04下快速安装ROS2 Foxy

只求一键复制粘贴0问题。

shandianchengzi的博客 7959
上一篇: ROS2自定义消息在vscode下的配置
下一篇: Ubuntu根目录扩容
chamu99
博客等级 码龄14年 446粉丝 31原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值