转向侧倾控制模块开发及与carsim联合仿真对比

Carsim联合仿真避坑指南:半主动悬架俯仰控制模块开发,从查表法开始 本文详细介绍了Carsim联合仿真中半主动悬架俯仰控制模块的开发方法,重点从查表法入手解决制动点头和加速抬头问题。通过控制策略优化、联合仿真环境搭建及结果分析等实战技巧,帮助开发者提升车辆动力学控制效率,避免常见陷阱。 阅读详情
AI摘要

本文介绍转向侧倾控制模块的软件架构及与Carsim联合仿真框架,采用基于侧向加速度查表法实现侧倾控制策略,并通过DLC高速变道工况验证控制效果,结果显示侧倾率明显降低,具备良好抑制车身姿态变化的能力。

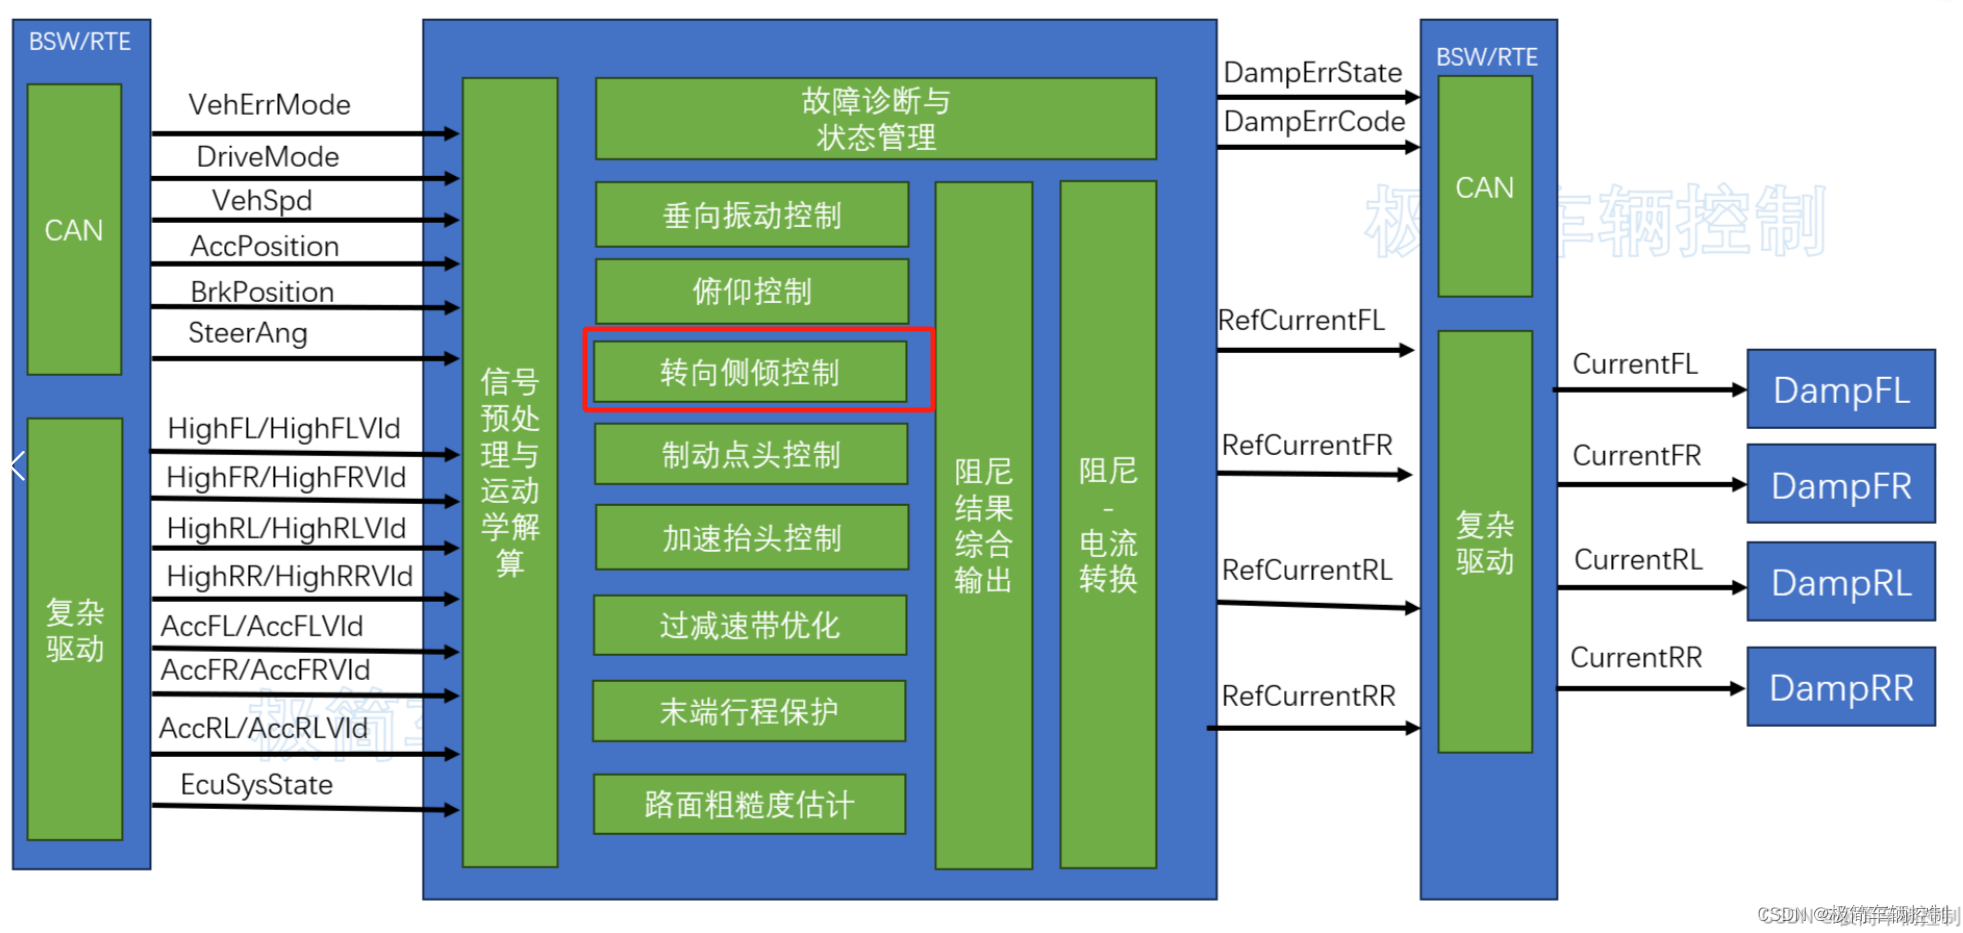
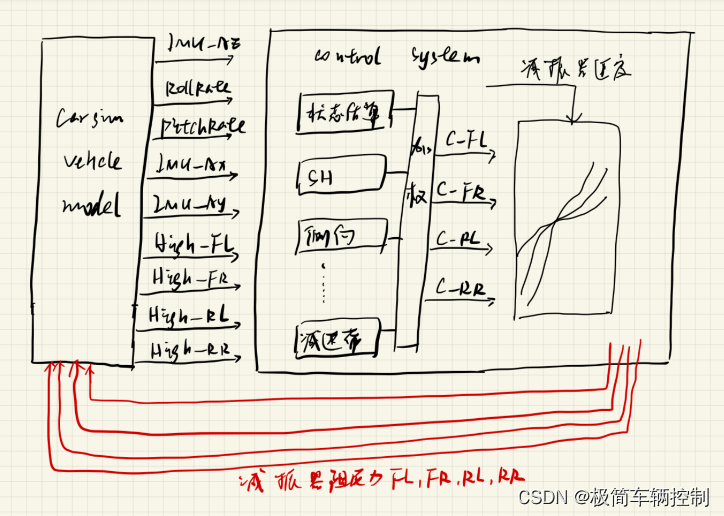
一、软件架构及Carsim联合仿真框架

以上两图是半主动悬架控制软件架构与联合仿真架构;

二、侧倾控制策略

俯仰控制模块开发及与carsim联合仿真对比-优快云博客

侧倾控制的套路与上一讲俯仰控制的套路差不多,前期单一模块开发,可以尝试根据某个指标进行查表,得到目标电流。

首先测试对比下最小电流与最大电流工况下,侧倾性能与原车被动减振器侧倾性能对比,性能指标为侧倾率。测试工况为DLC高速变道。
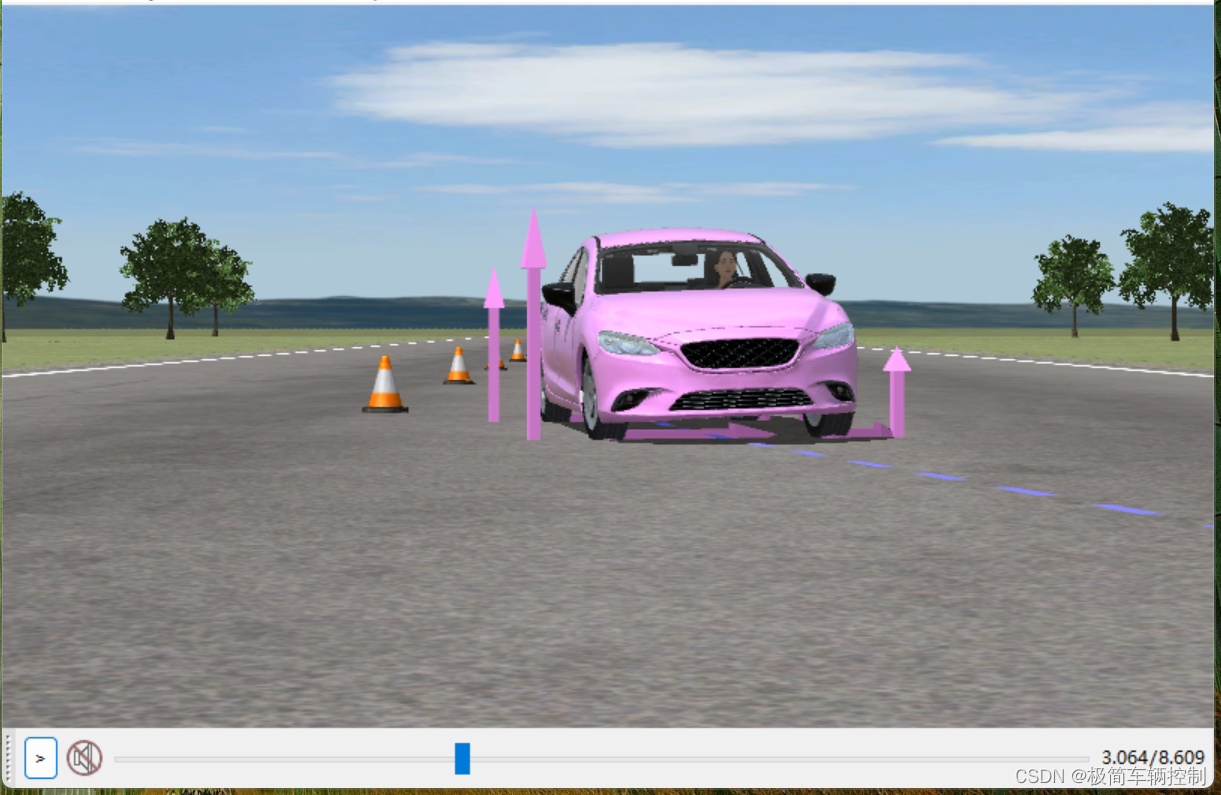
测试结果如下:
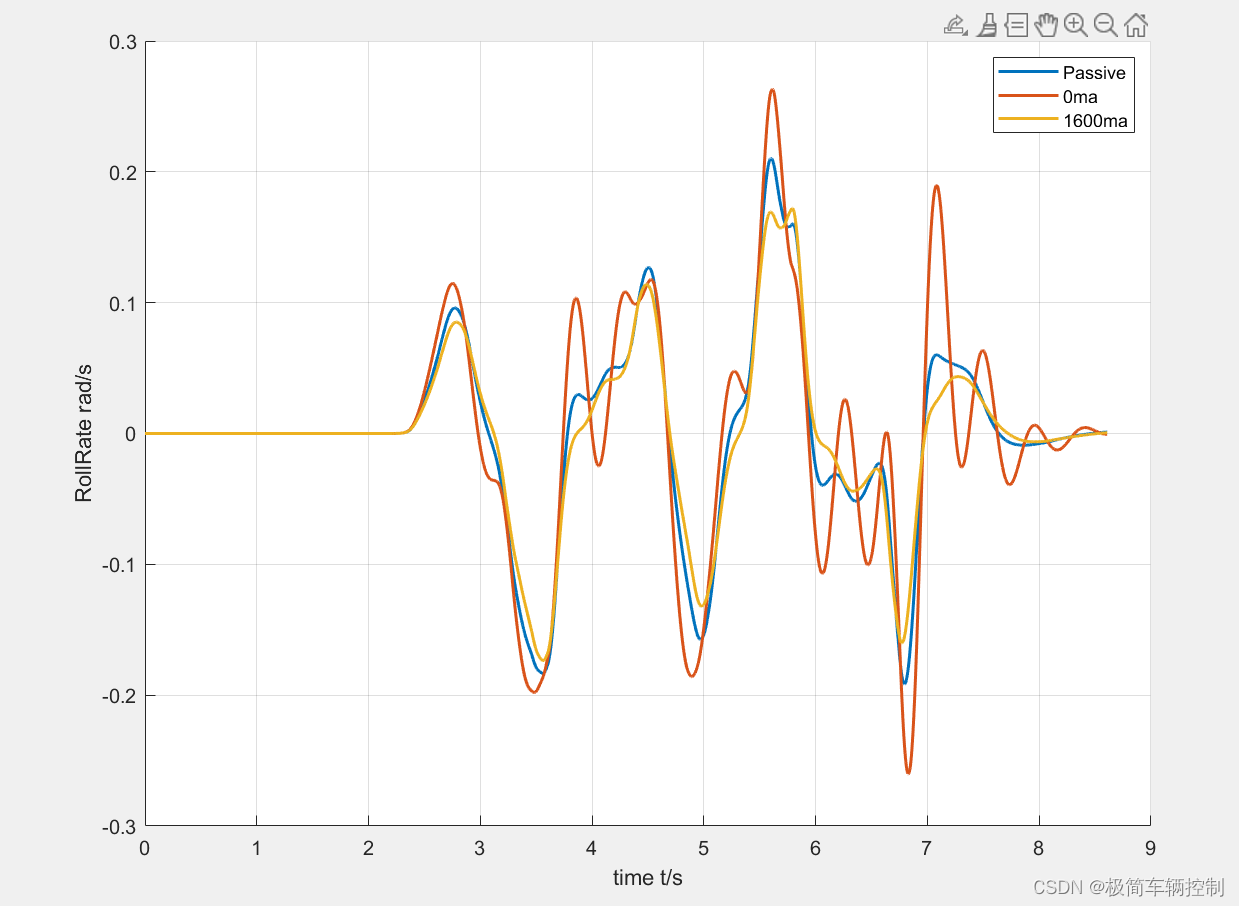
同车速、同样转弯动作,侧倾性能依次为1600ma>Passive>0ma,这也很好理解,我们设定的cdc阻尼力,同等拉压速率下,电流越大,阻尼力越大,也即减振器越硬,相应的对车身支撑越好,对侧倾车体姿态变化抑制的效果也就越好。

那能否一有侧倾就直接最大电流直接拉满?那也不行。悬架调教并不止关注纸面数据好不好看,还关注驾乘体验。最大电流直接拉满会让车辆姿态变化很不柔顺,很不线性,很突兀,所以正常情况下很少这么做,一般会有个渐变的过程。

这里还是用查表方式,依据侧向加速度,查表得到目标电流。

红框部分为死区。

三、转向侧倾工况仿真对比

仿真对比效果如下:
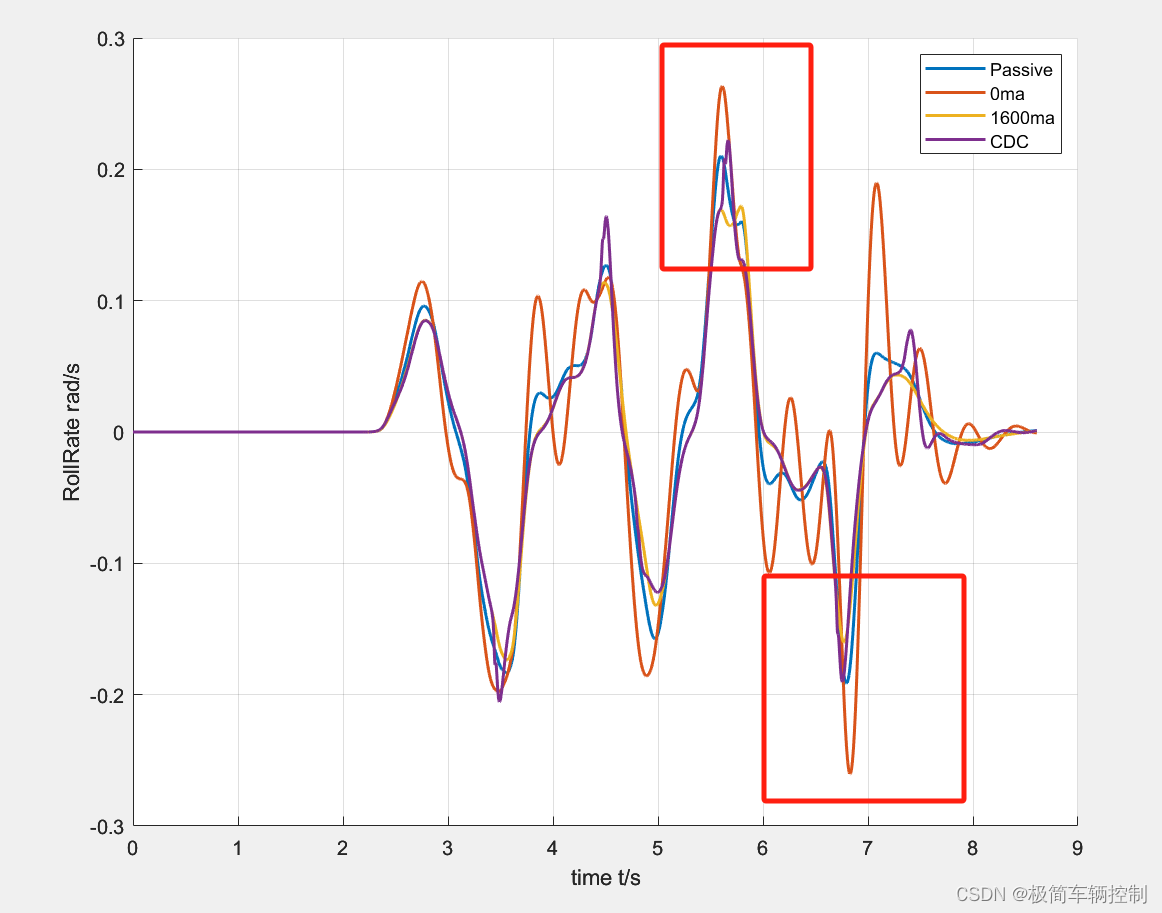
初步开发的侧倾控制模块有取得预期的控制效果,侧倾率有降低。


从零到一:揭秘SH垂向控制模块与CarSim联合仿真的实战开发历程 本文详细记录了SH垂向控制模块与CarSim联合仿真的开发过程,从项目背景到技术实现,包括Skyhook算法建模、阻尼特性曲线构建及联合仿真配置。通过典型工况测试验证,系统显著降低车身垂向振动,提升车辆稳定性,为半主动悬架系统开发提供高效解决方案。 阅读详情

相关推荐

从查表到闭环:转向侧倾控制模块的精细化开发与Carsim仿真验证

本文详细探讨了转向侧倾控制模块从查表法到闭环控制的精细化开发过程,结合Carsim联合仿真技术验证控制策略的有效性。通过动态死区设置、多维查表优化及模糊PID控制器设计,显著提升车辆转向舒适性和控制精度。文章还分享了Carsim建模的实用技巧和典型工程问题的解决方案,为汽车电控系统开发提供宝贵经验。

weixin_29189363的博客 429

车辆运动控制(6)考虑侧倾约束

横摆、侧滑和侧倾综合等效约束的车辆动力学模型受力分析

氢键H-H 8123

保姆级教程:用Carsim和Simulink搭建半主动悬架联合仿真模型(含侧倾控制模块)

本文提供了一份详细的Carsim和Simulink联合仿真教程,重点介绍如何搭建半主动悬架系统并实现转向侧倾控制模块。通过查表法控制策略,有效减少车辆侧倾角30%-50%,包含环境配置、模型参数化、控制逻辑实现及结果验证等完整流程,适合车辆控制系统开发者参考。

weixin_30955617的博客 512

从查表到闭环:转向侧倾控制模块的进阶开发与Carsim联合仿真验证

本文探讨了汽车转向侧倾控制模块从开环查表法到闭环智能控制的进阶开发路径。通过引入状态观测器和PID控制等闭环策略,实现对车身姿态的直接、平滑调节,有效解决了查表法在工况覆盖和响应滞后方面的痛点。文章详细阐述了在Carsim中搭建高保真车辆模型并进行联合仿真的方法,并通过双移线、蛇行等极限工况对比验证了闭环控制在抑制侧倾、提升操控平顺性与驾驶质感方面的显著优势。

v6b7n8m9q0的博客 464

半主动悬架侧倾控制策略优化与Carsim联合仿真验证

本文深入探讨了半主动悬架侧倾控制策略的优化方法及其在Carsim联合仿真中的验证过程。通过分析查表法在侧倾控制中的应用实践,结合Carsim仿真技术,实现了车辆侧倾角度的显著降低,提升了驾驶安全性和乘坐舒适性。文章还详细介绍了联合仿真的关键技术要点和性能优化策略,为汽车底盘技术开发提供了实用参考。

weixin_29174141的博客 358

别再只画版图了!用ADS RFPro的Circuit模型,快速评估滤波器加电容后的性能变化

本文详细介绍了如何利用ADS RFPro的Circuit模型功能,实现射频滤波器设计中版图与集总元器件的高效协同仿真。通过混合仿真技术,工程师可以快速评估滤波器加电容后的性能变化,大幅缩短设计迭代周期,提升工作效率。文章还提供了实战案例和高级技巧,帮助读者掌握这一创新设计方法。

weixin_28559803的博客 258

【笔记】横向稳定杆、主动侧倾力矩、如何通过MRD+空气弹簧实现主动侧倾力矩

横向稳定杆(sway bar, anti-roll bar, stabilizer bar),又称防倾杆、平衡杆,是汽车悬架中的一种辅助弹性元件。

RickyWasYoung的博客 911

深度学习模型轻量化方法之【量化】

量化虽然有着硬件友好和功效提升的特点,但它也引入了模型性能的折衷。因此,设计有效的量化策略需要在模型大小、性能以及运算速度之间做出平衡。随着深度学习算法和硬件加速技术的快速发展,量化方法在使深度网络轻量化和提高部署效率方面持续发挥着重要作用。

m0_73916791的博客 2850

SH垂向控制模块开发及与carsim联合仿真对比

整个cdc-carsim仿真工程框架大致如上图所示,carsim提供整车模型,实时输出加速度,角速度等传感器信号;simulink模型根据传感器信号的数据,各个控制模块依次计算需求电流。由于carsim车辆模型没有带cdc减振器,只提供了减振器阻尼力的接口,因此,在各个模块加权计算出需求电流后,仿真模型多一步查表,查出阻尼力,再反馈回给carsim。

MinimalControl的博客 4725

保姆级教程:用STM32CubeMX给STM32F407配置RTC秒中断,并解决掉电时间丢失问题

本文详细介绍了如何使用STM32CubeMX为STM32F407配置RTC秒中断,并解决掉电时间丢失问题。通过硬件原理与软件配置的双视角解析,帮助开发者实现精确计时与时间持久化,适用于物联网设备和工业控制器等场景。

weixin_42519733的博客 138

【Simulink教程案例19】基于simulink的扩频通信系统建模与仿真

扩频是一种应用于数字调制信号的调制技术,可以提高传输信号的带宽。扩频通信具有抗干扰能力强,扩频增益越大,抗干扰能力越强。而且扩频通信具有很强的保密性,扩频后信号近似白噪声,功率谱密度也很低。扩频通信可用于多址通信。扩频调制有如下三个特点:① 扩频后信号的带宽远大于信号所需的带宽② 使用扩频码进行扩频调制,扩频码与信号中的数据相互独立③ 在接收端,通过将接收信号与扩频码的同步副本进行相关,实现解扩。

FPGA/MATLAB学习教程/源码/项目合作开发 2197

汽车半主动悬架仿真专栏目录

半主动悬架CDC应用开发与仿真

MinimalControl的博客 4092

C#实战:从零搭建Vosk离线语音转文字系统

本文手把手教你用C#构建离线语音转文字系统,基于NAudio和Vosk实现全流程开发。首先介绍环境搭建,包括NuGet包安装和中文模型配置,强调16kHz单声道音频格式的关键性。接着详细解析音频预处理转换、Vosk模型初始化及识别过程的核心代码,提供多线程优化建议和实时识别扩展思路。文章包含80%以上代码注释,从常见问题排查到性能优化技巧,完整覆盖从"Hello World"到工业级部署的关键技术点,特别适合需要开发本地化语音识别应用的C#开发者。

墨夶的博客 755

M00104-无人驾驶车辆侧倾稳定模型预测控制carsim模拟

无人驾驶车辆的侧倾稳定性是指车辆在转弯或遇到侧风等情况下保持稳定的能力,这对于车辆的安全性和乘坐舒适性至关重要。MPC是一种先进的控制策略,它通过预测未来一段时间内系统的行为,并优化当前时刻的控制输入,以实现对系统的稳定控制。在无人驾驶车辆侧倾稳定控制中,MPC可以通过预测车辆的侧倾角度和侧向加速度等参数,来确定最佳的车辆控制策略,以保持车辆稳定。在每次优化过程中,MPC会使用当前时刻的系统状态和约束条件,预测未来一段时间内的系统行为,并选择最优的控制输入,以实现系统的稳定控制。

crasher123的博客 675

无法将“choco”项识别为 cmdlet、函数、脚本文件或可运行程序的名称的解决方案

本文主要介绍了无法将“choco”项识别为 cmdlet、函数、脚本文件或可运行程序的名称的解决方案,希望能对使用wIndows的同学们有所帮助。 文章目录 1. 问题描述 2. 解决方案

weixin_43178406的博客 12万+

航空电子系统标准全景图:ARP4754A、ARP4761、DO-178C、DO-254 的协同作用

通过 ARP4754A、ARP4761、DO-178C 和 DO-254 的相互配合,确保航空电子系统的安全性和功能性在开发过程中得到充分保障。每一个文件在不同层面发挥作用,共同构成了一个完整的、系统的开发和验证框架,确保航空电子设备达到适航要求。这些标准不仅帮助开发人员有条理地开发复杂的航空系统,还确保所有系统组件(软件和硬件)在整个生命周期内都能满足最严格的安全和可靠性要求。

qq_41854911的博客 1814

无人驾驶车辆的侧倾机理与侧倾稳定性判据

稳定性判据体现在性能评价函数——评价函数最优化——准确反映无人驾驶在横摆和侧滑等非线性动力学约束的操作稳定性。动力学模型——寻找合理的控制边界,制定有效的操纵稳定性判据——在线评价;模型预测——跟踪控制——高速稳定性,面临挑战——模型复杂度和计算实时性。横摆角速度、横向速度,轮胎最大侧偏力,推导基于包络线的横摆稳定性判据。侧倾机理——零力矩点的侧倾稳定性判据 (ZMP)高精度模型——有效性、需要更长的预测时域。车辆侧倾:绊倒侧倾、曲线运动引起的侧倾。稳定性分析:横摆稳定性、侧倾稳定性。

qq_39599752的博客 1154

6S大气校正模型说明

title: 6S大气校正 date: 2018-04-13 categories: 遥感图像处理 tags: 大气校正 6S辐射传输模型 6S(Second Simulation of Satellite Signal in the Solar Spectrum)辐射传输模型是由vermote E 和 Tanre D 等人用FORTRAN编写的适用于太阳反射波段(0.25~4um)的大...

qq_40974572的博客 9785

俯仰控制模块开发及与carsim联合仿真对比

上一讲中,我们介绍了垂向控制模块(SH)的搭建与联合仿真,介绍与carsim仿真的接口,这一讲我们在上一讲仿真平台基础上,进行俯仰模块的单独开发与仿真。在实际行车过程中,俯仰工况都是偏低频的,因此,我们管好图上前半段即可。单一工况初步开发仿真,可以先尝试根据俯仰率大小,直接查表得到目标电流。1.6A电流,过扫频路面,如下图,低频有提升,高频恶化。0A电流,过扫频路面,如下图,低频恶化,高频有提升。以上两图是半主动悬架控制软件架构与联合仿真架构;结果如下两图所示,低频有提升,高频无恶化。

MinimalControl的博客 1987

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

基于Carsim联合仿真的转向侧倾控制模块开发与性能验证

本文详细阐述了转向侧倾控制模块的开发流程,并重点介绍了如何利用Carsim联合仿真技术进行高效、安全的性能验证。文章从软件架构设计入手,探讨了基于侧向加速度查表法的核心控制策略,并通过DLC双移线工况的仿真对比,量化分析了该模块在抑制车身侧倾、提升车辆稳定性方面的显著效果。

3a9bq4r8t2y的博客 409

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

CDC控制仿真--综合实验,模型+代码

从0开始加速--匀速40Km/h--减速至0;:在道路65m~70m之间,有一个转向变道再回来的避障动作。C级路面,300m处,设置高30mm的减速带。

MinimalControl的博客 6680

制动点头与加速抬头控制及与carsim联合仿真对比

通过这两篇文章,相信看过的肯定能很容易联想到,制动点头与加速抬头的控制,主要与纵向加速度强相关,控制策略方面,可以先尝试通过纵向加速度查表,得到目标电流。同样的直线加减速工况中,电流大的配置,提升加减速时车身姿态性能方面具有较大优势。在我们初步控制中,查表直接沿用侧倾控制的查表数据。以上两图是半主动悬架控制软件架构与联合仿真架构。控制性能有达到我们的预期。

MinimalControl的博客 1920

联合仿真模型验证:Carsim + 车辆动力学模型(十四自由度)实践

联合仿真模型验证Carsim+车辆动力学模型(十四自由度)软件使用:Carsim2019.0+Matlab/Simulink适用场景:采用模块化建模方法,搭建14自由度整车模型,将此模型与carsim进行联合仿真模型验证。(模型和 carsim存在一定误差)产品 simulink源码包含如下模块:工况:阶跃工况,正弦输入整车模块:14自由度整车模型+ carsim的cpar文件包含模块:转向系统,整车系统,悬架系统,魔术轮胎,车轮系统,PI驾驶员控制模块等。

TCtvmTLXe的博客 640

搞车十四自由度模型 VS Carsim:联合仿真实战踩坑记录

十四自由度包含:整车纵向,横向,横摆,车身俯仰,侧倾,垂向跳动,车轮的四轮旋转和垂向自由度,每个自由度的数据都可在simulink当中实时查看。十四自由度包含:整车纵向,横向,横摆,车身俯仰,侧倾,垂向跳动,车轮的四轮旋转和垂向自由度,每个自由度的数据都可在simulink当中实时查看。包含模块:转向系统,整车系统,悬架系统,魔术轮胎,车轮系统,PI驾驶员控制模块等。包含模块:转向系统,整车系统,悬架系统,魔术轮胎,车轮系统,PI驾驶员控制模块等。联合仿真模型验证Carsim+车辆动力学模型(十四自由度)

lOdrKjkvkI的博客 488
上一篇: 俯仰控制模块开发及与carsim联合仿真对比
下一篇: 制动点头与加速抬头控制及与carsim联合仿真对比
极简车辆控制
博客等级 码龄3年 1569粉丝 39原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

极简车辆控制

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值