汽车悬架二自由度模型搭建与仿真

七自由度汽车模型在MATLAB/Simulink中的搭建与应用 车辆动力学模型是汽车电子控制系统开发的重要工具,其中七自由度整车模型因其适中的复杂度和较高的准确性被广泛采用。该模型通过刚体假设,完整描述了车辆的6个车身运动自由度和1个车轮旋转自由度,能够精确模拟侧向动力学特性。在工程实践中,基于MATLAB/Simulink平台,配合Vehicle Dynamics Blockset和Pacejka魔术公式轮胎模型,可以高效构建完整的车辆仿真环境。这种建模方法特别适用于ESC电子稳定控制系统等主动安全技术的开发验证,既能保证仿真效率,又能准确反映车辆在极限工况下的动态响 阅读详情
AI摘要

本文构建了汽车悬架二自由度系统模型,通过传递函数分析簧上加速度响应,并结合随机路面输入进行时域与频域仿真。利用Simulink搭建系统模型,验证不同阻尼条件下悬架性能,结果表明阻尼对车身共振区和高频区的影响存在权衡,为半主动悬架控制提供依据。

1、随机路面建模

1)、随机路面时域公式

随机路面的时域模型推导如下:
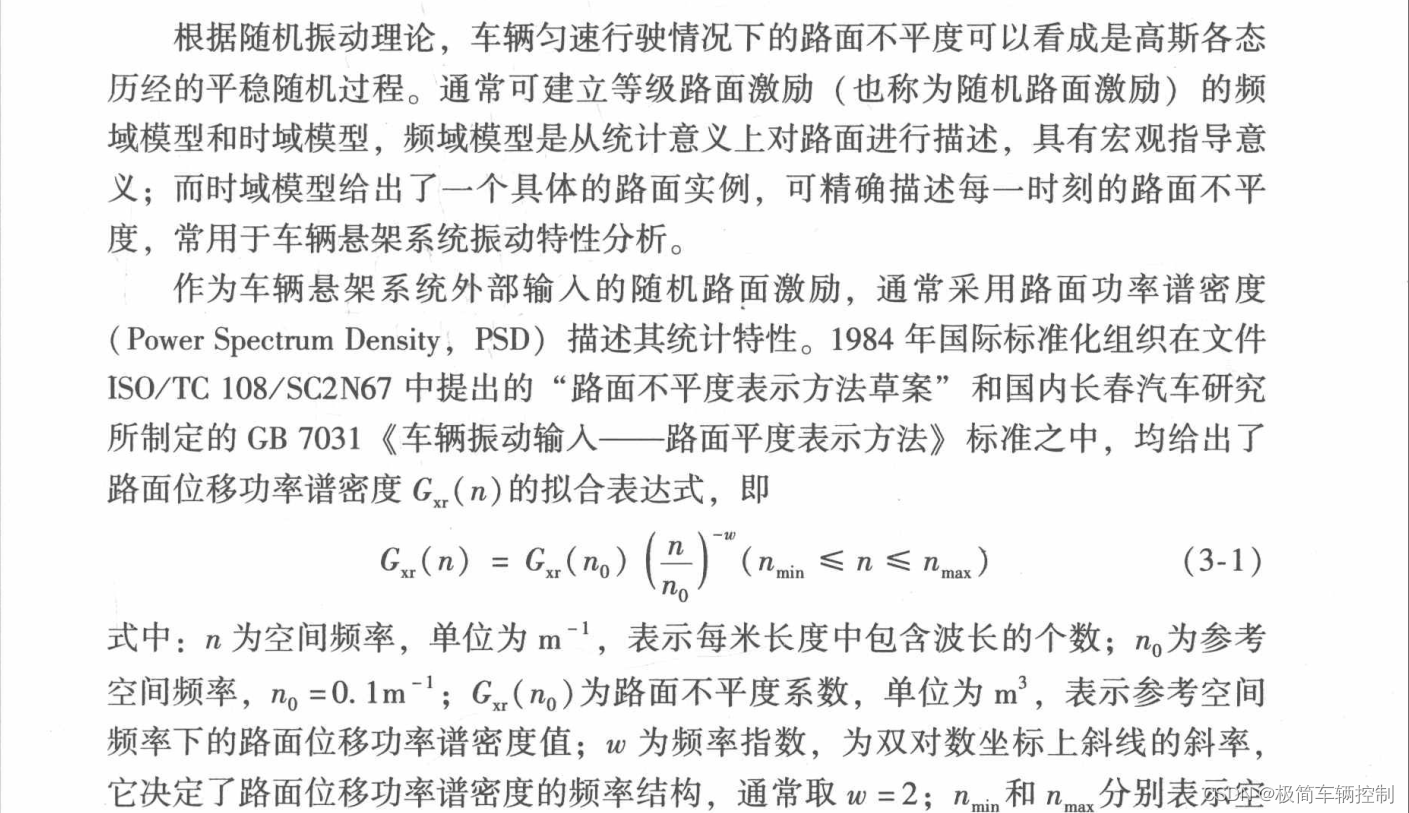
 

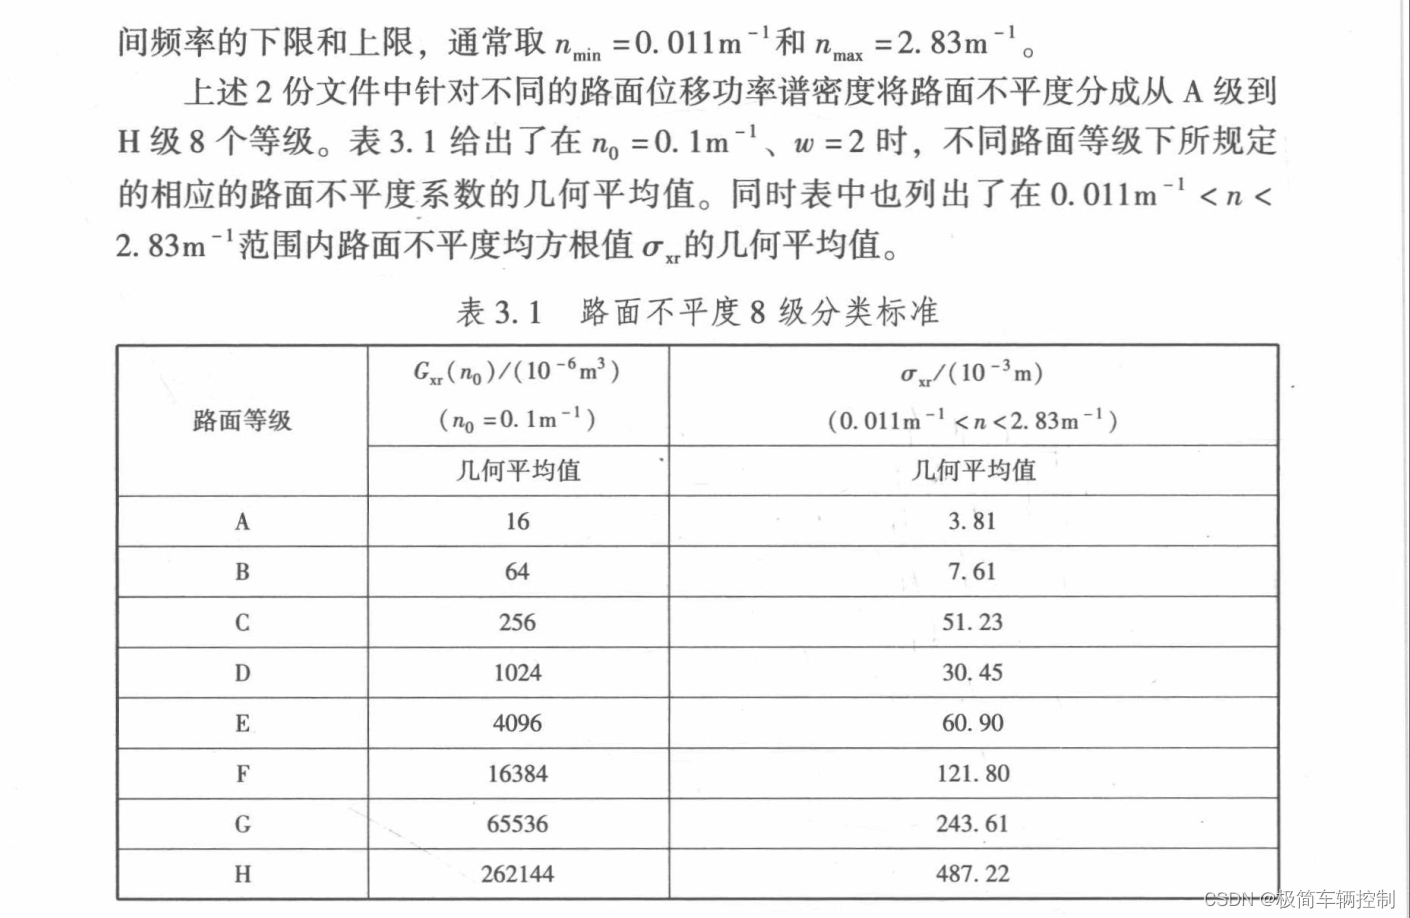
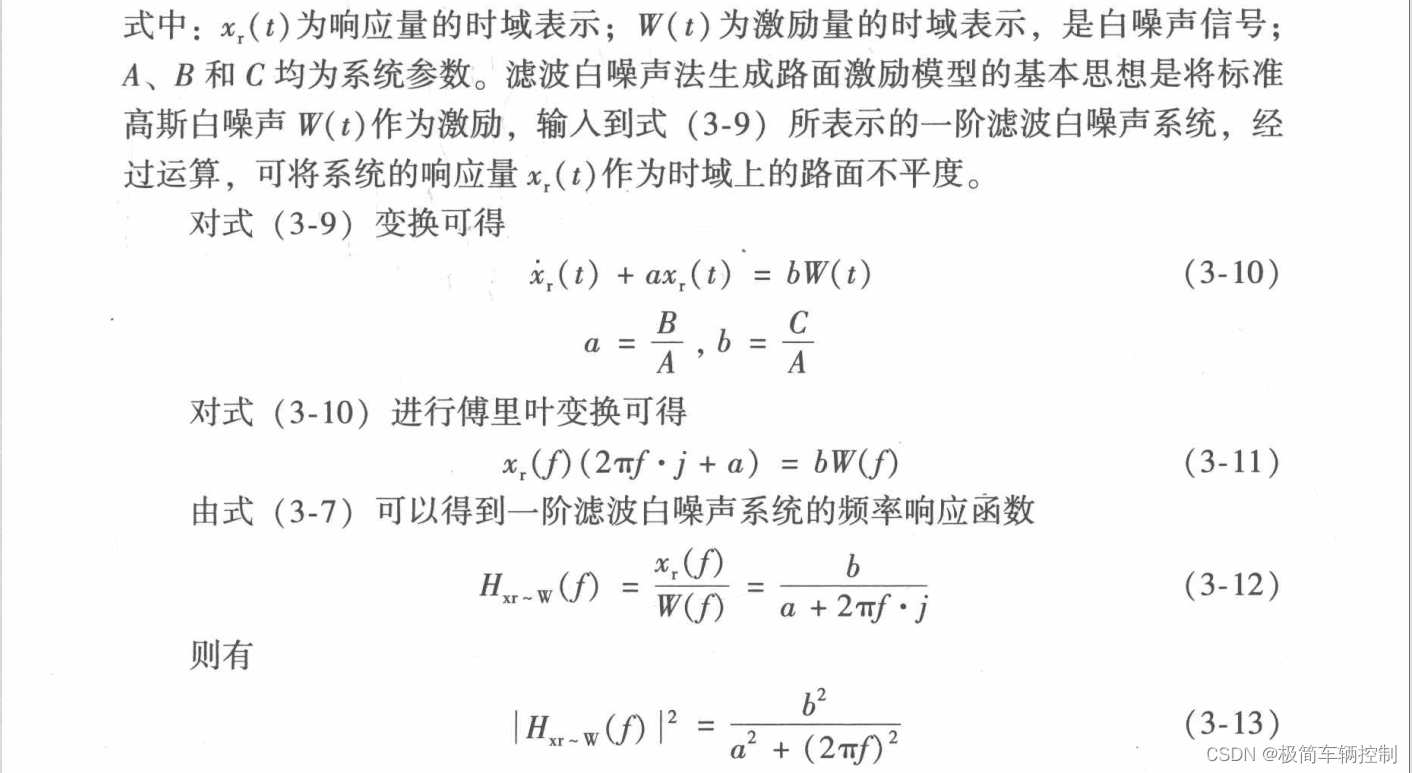
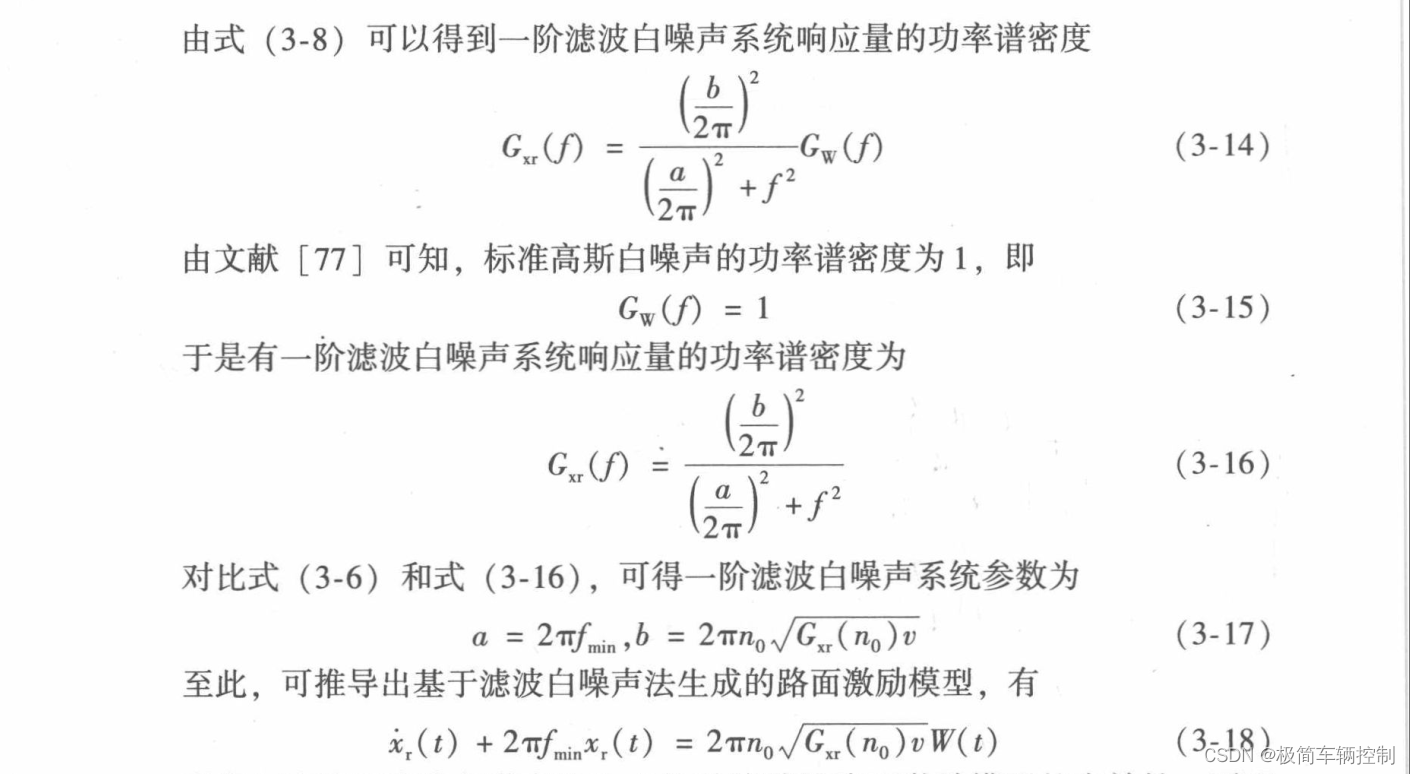
   我们要的是时域的路面模型,即每一时刻下,路面的高度是多少,单从上面这个公式和这个表,还没法建模,上面的拟合公式只是个参考,意思是:我们的生成的随机路面功率谱只要跟它差不多就可以,至于用什么方法生成随机路面,国标则没规定。一般用白噪声法比较多,推导过程如下所示。
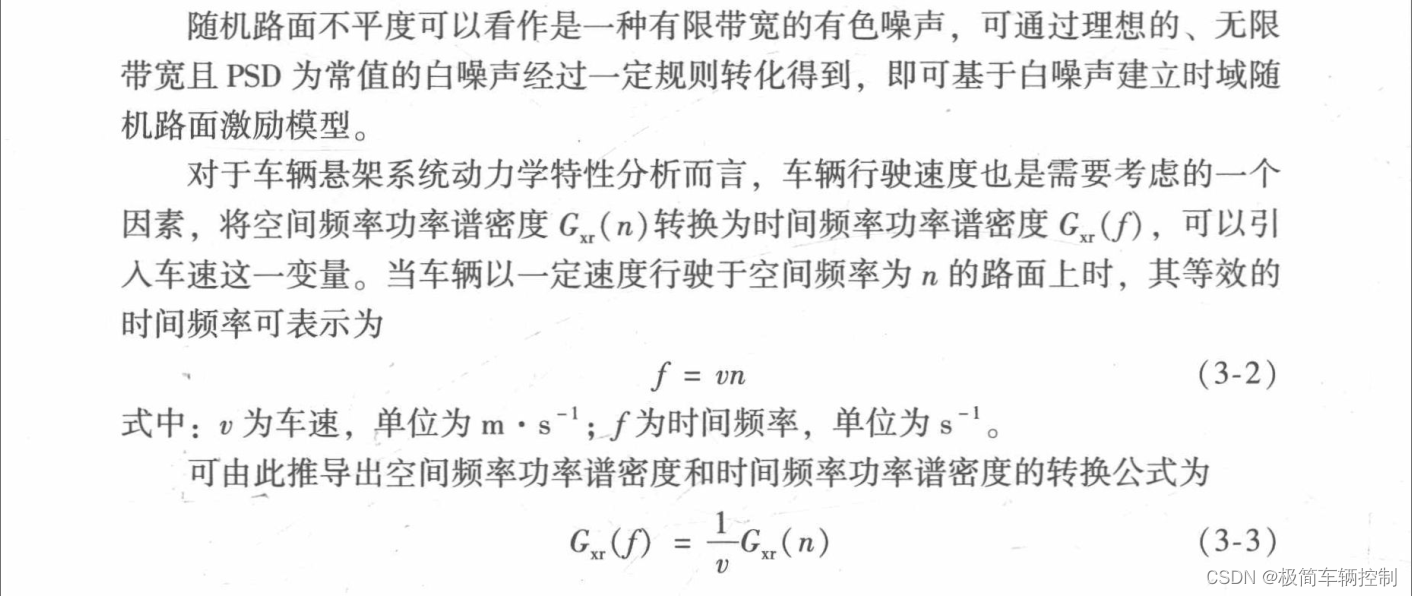
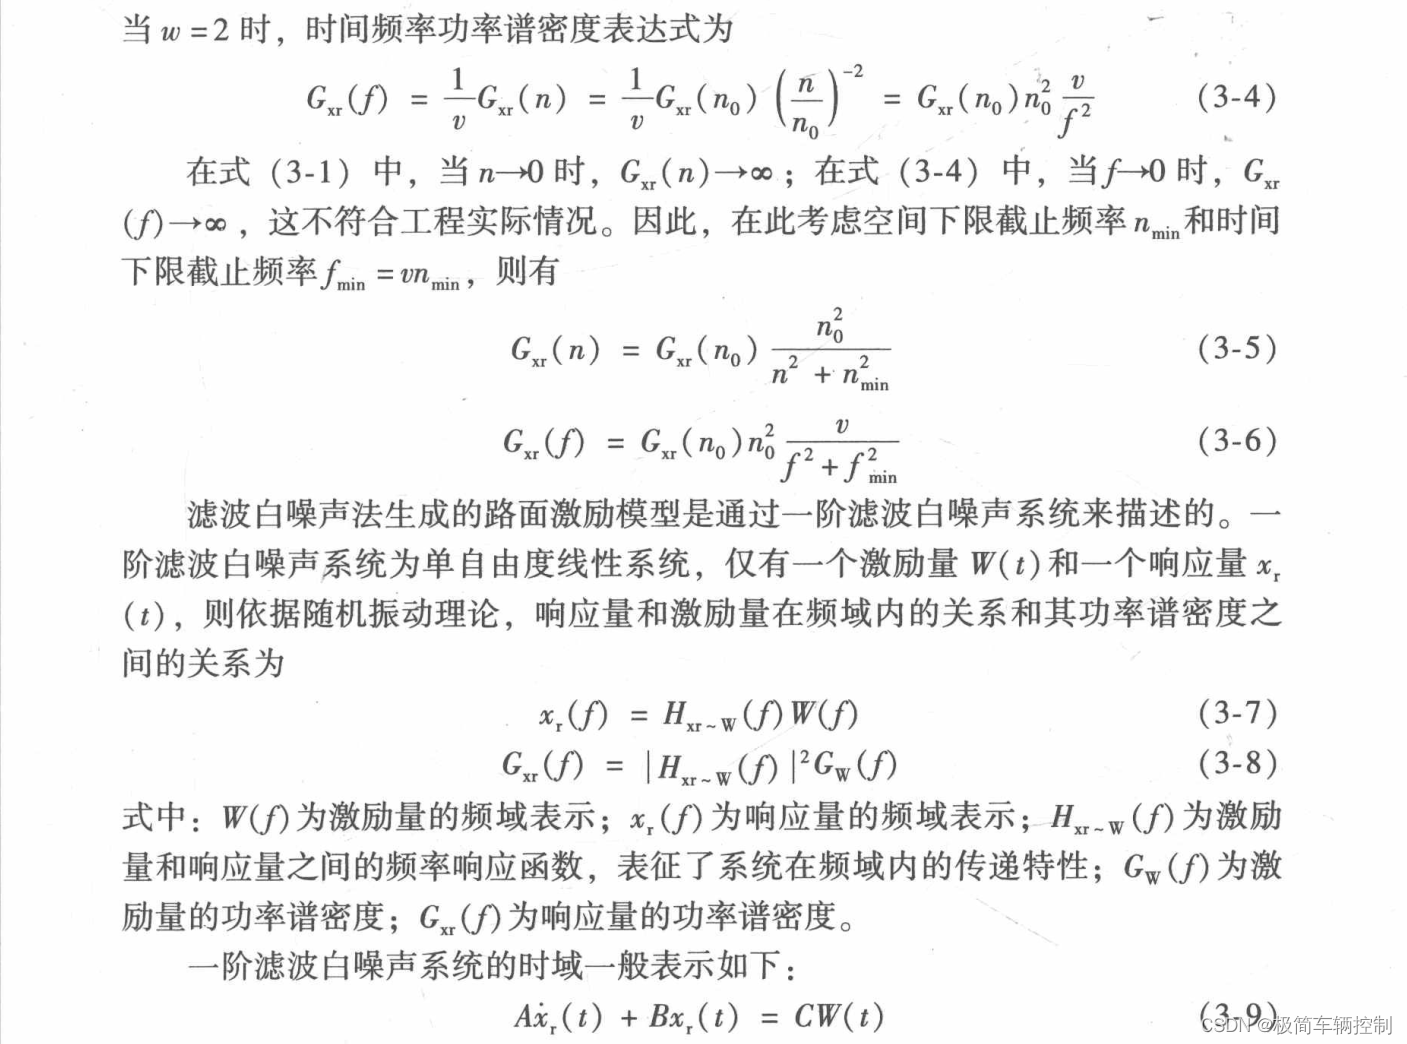


2)、随机路面建模及仿真

由公式3.18,便可以在simulink中将模型搭建出来,并绘制功率谱密度曲线,与参考功率谱密度曲线对比。simulink模型如下图所示(脚本及模型见文末链接):
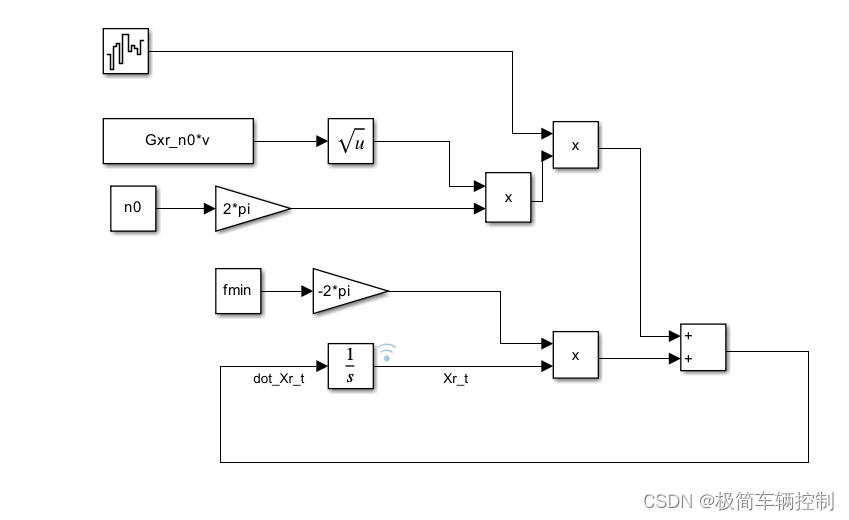
 

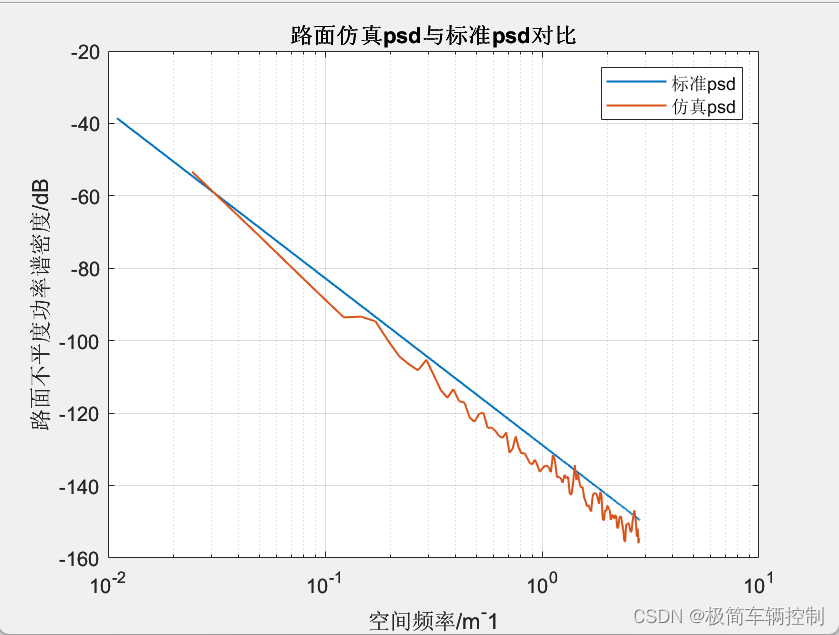
在脚本中运行模型,并记录仿真数据,并绘制仿真对比结果。
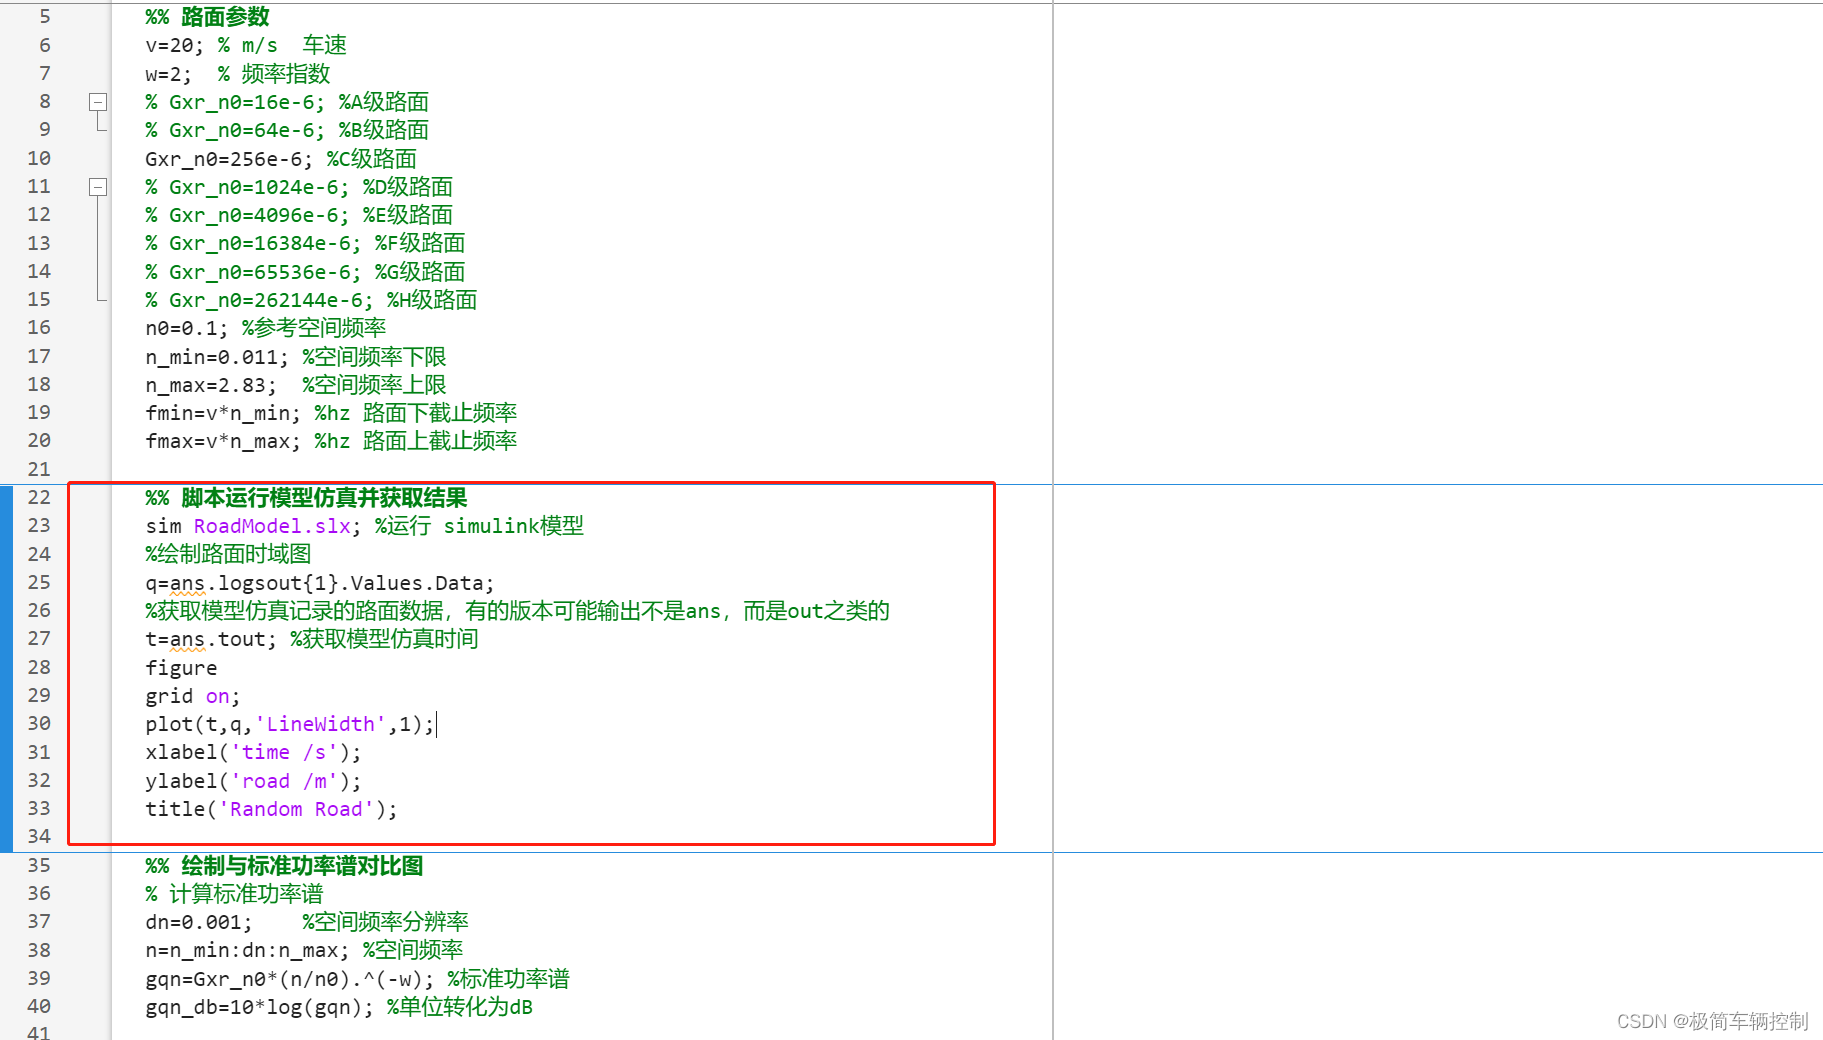
 结果如下:
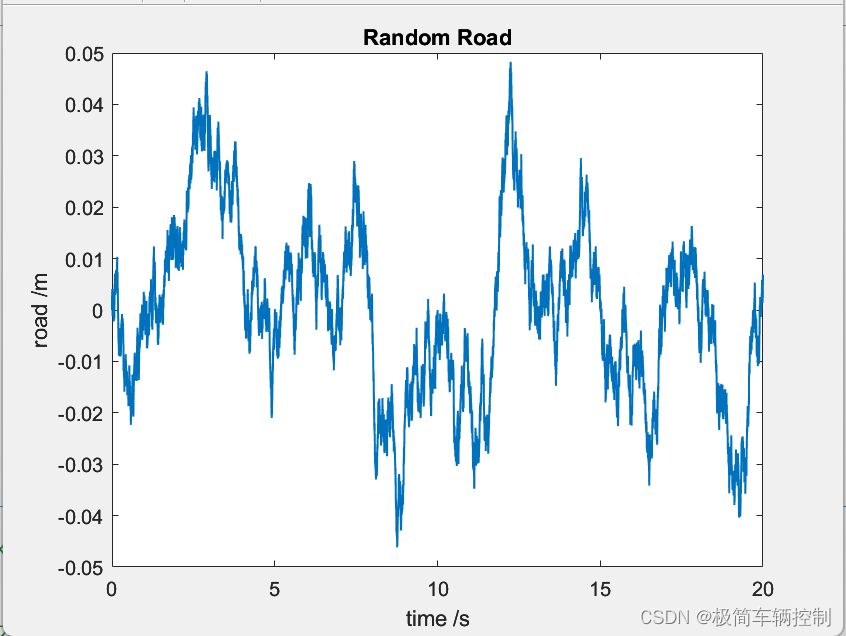
 

 仿真得到的功率谱密度曲线与标准路面功率谱密度曲线相近,因此可以用于悬架仿真,作为路面输入。

2、双质量2自由度模型

1)、传递函数推导

 上图所示是一个车身与车轮两个自由度的振动系统,它的运动方程如下:

 假设初始状态都为0,对两个式子进行拉式变换,得到Z2/q的传递函数,:
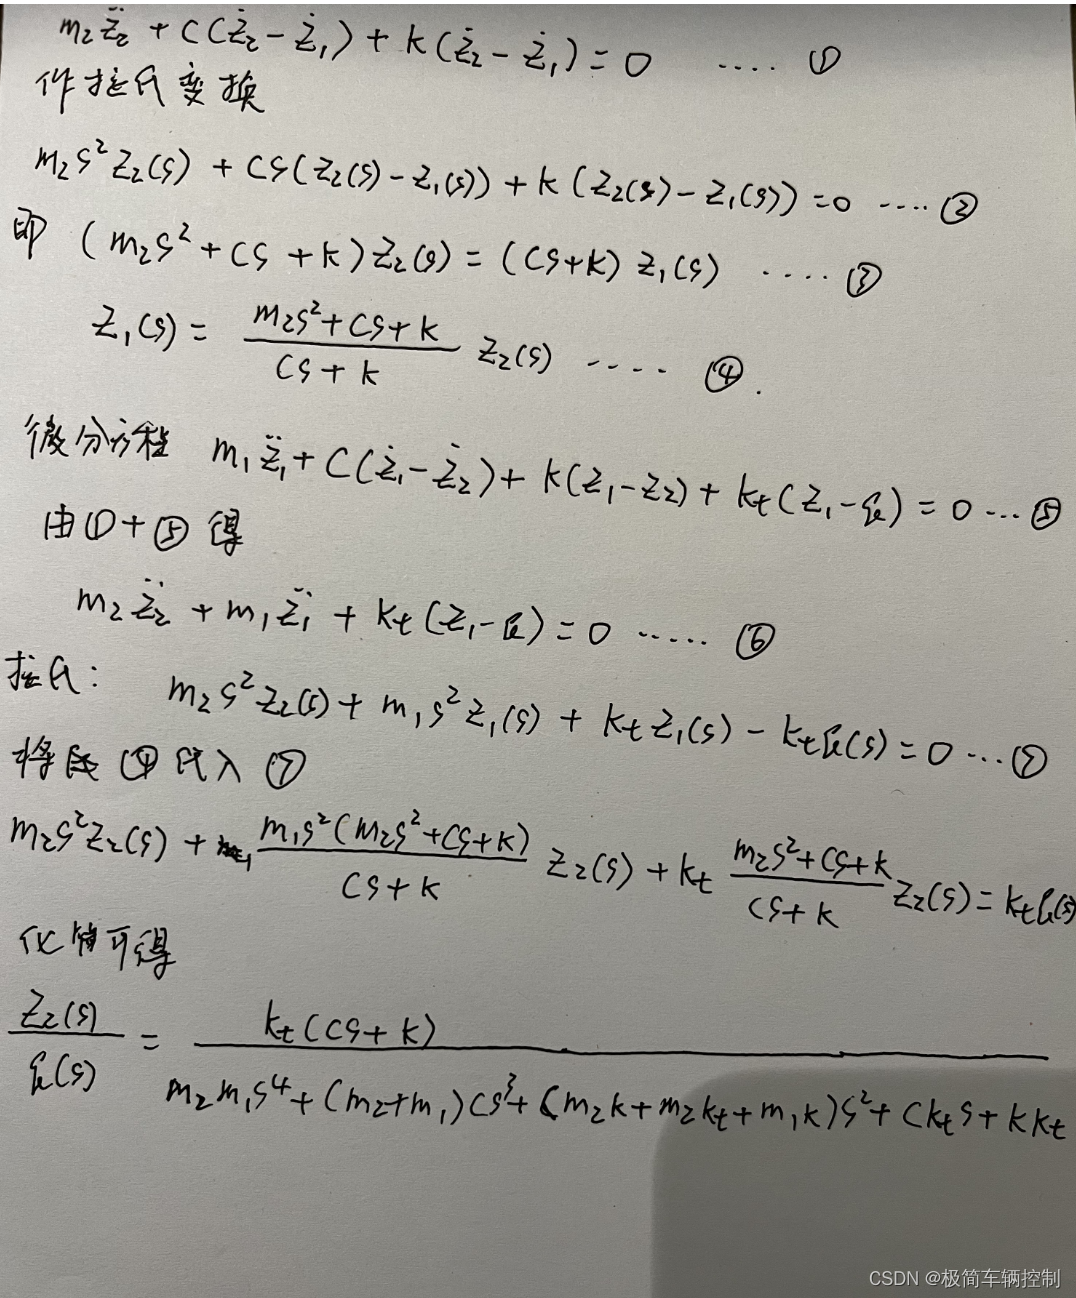
 上图是簧上位移到路面位移的传递函数,如果想得到簧上加速度到路面高度变化率的传递函数,也很容易得到,稍微变形就可得到,如下所示:
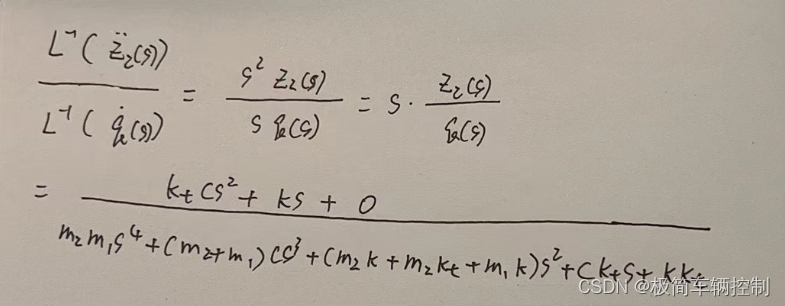
2)、传递函数曲线 

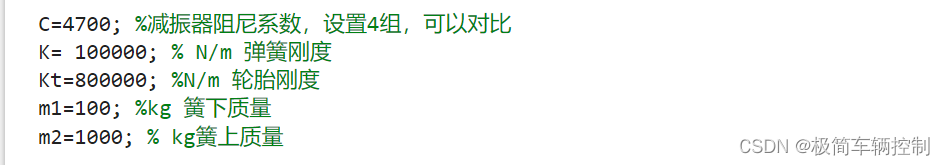
一般常拿簧上加速度作为舒适性评判的指标,所以我们这里分析便拿簧上加速度与路面高度变化率的传递函数来进行分析。参数设置如下(完整脚本见文末链接)
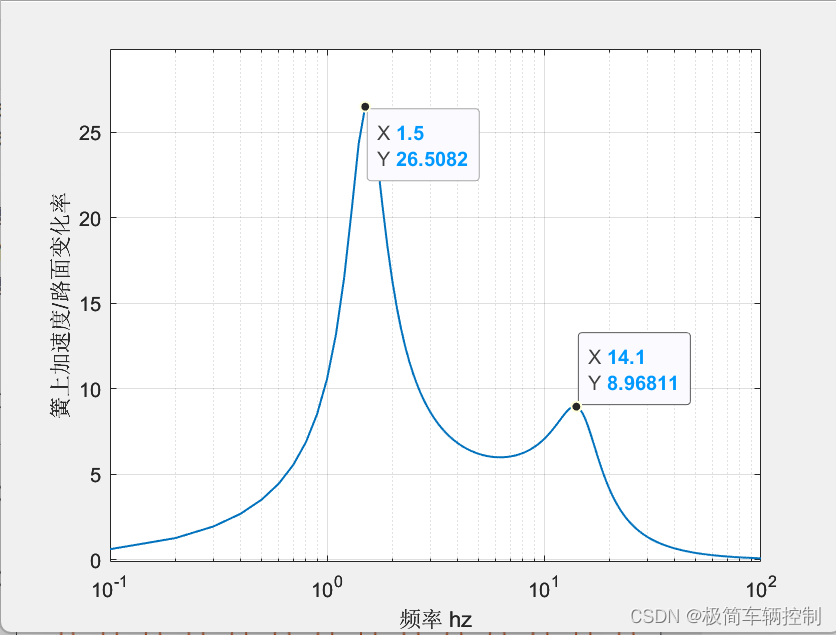
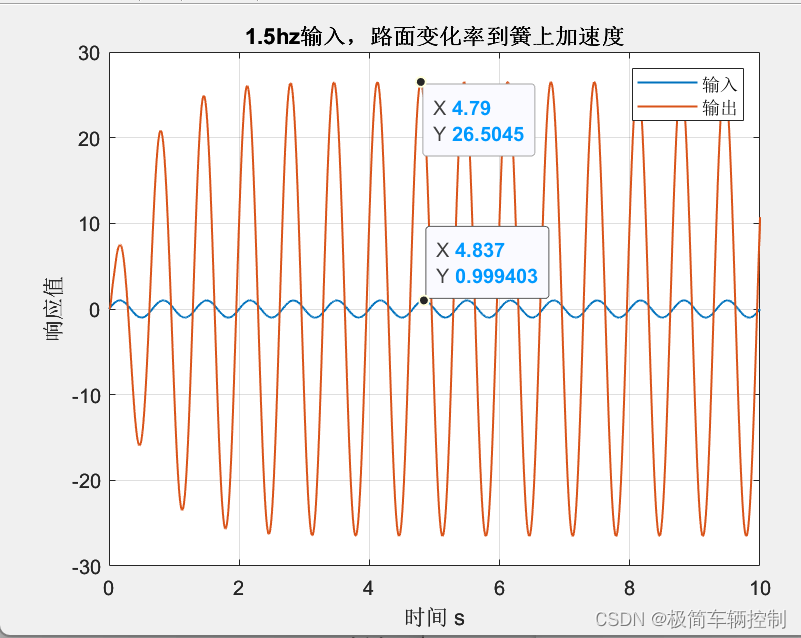
簧上加速度与路面高度变化率之间的幅频特性曲线如下所示。取图上两个尖峰点,分别为车身和车轮的偏频附近的点。直观的理解:如果路面高度变化率是频率1.5hz,幅值为1m/s的正弦波输入,则簧上加速度输出数值是输入数值的26.5倍。我们可以在matlab脚本里实验一下。
 

实际仿真也恰好如此。
 3)、偏频:

车身偏频: 假设车轮m1不动,只有车身质量m2的单自由度无阻尼自由振动,其固有频率(也就是上图第一个共振点)是由弹簧刚度和簧上质量m2决定的,满足   单位是rad/s。

车轮偏频:假设车身m2不动,只有车轮质量m1的单自由度无阻尼自由振动,其固有频率(上图第二个共振点)是由弹簧刚度、轮胎刚度和车轮质量共同决定的,满足 

将我们设置的悬架参数代入到这两个公式,可以算得车身共振频率 f0=1.59hz,车轮共振频率点ft=15.1hz。

一般情况下,f0和ft在一辆车设计过程中就已经确定,我们所讲的半主动悬架控制无法改变这两个点,但是通过一些算法,可以降低共振点的幅值,使得舒适性提高。

4)、不同阻尼下的效果

我们设置5组不同阻尼,分别为1700,3200,4700,6200,7700,看下传递特性会怎样:
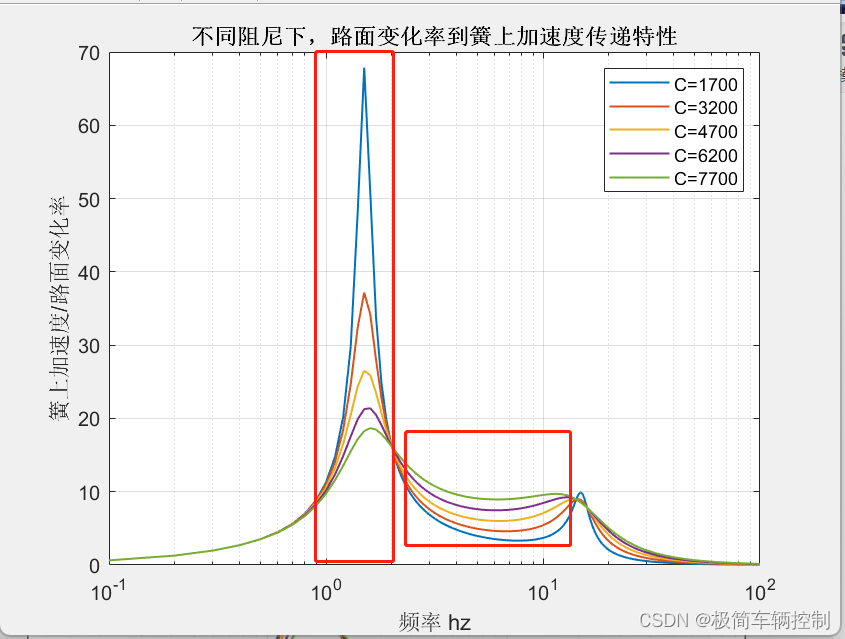
 从图中可以看到,在车身共振频率f0附近,大阻尼更能抑制车身共振,但是在车身共振频率与车轮共振频率之间的频率段,大阻尼的效果却不如小阻尼的好。在车轮共振频率点后面的频率,是小阻尼效果最好。传统单一阻尼的曲线只能在这好跟坏之间折中。

从这里我们就能发现半主动悬架阻尼控制的目标: 在车身共振频率附近达到大阻尼的效果,在车身共振频率点后面的频率段,都达到小阻尼的效果。

3、与路面结合时域分析

1)、搭建simulink的悬架二自由度模型

根据这两个方程搭建模型:

有一个技巧,先把积分模块放上去,然后求解最高阶导数便可以,搭完效果如下(完整模型文件见文末链接。)
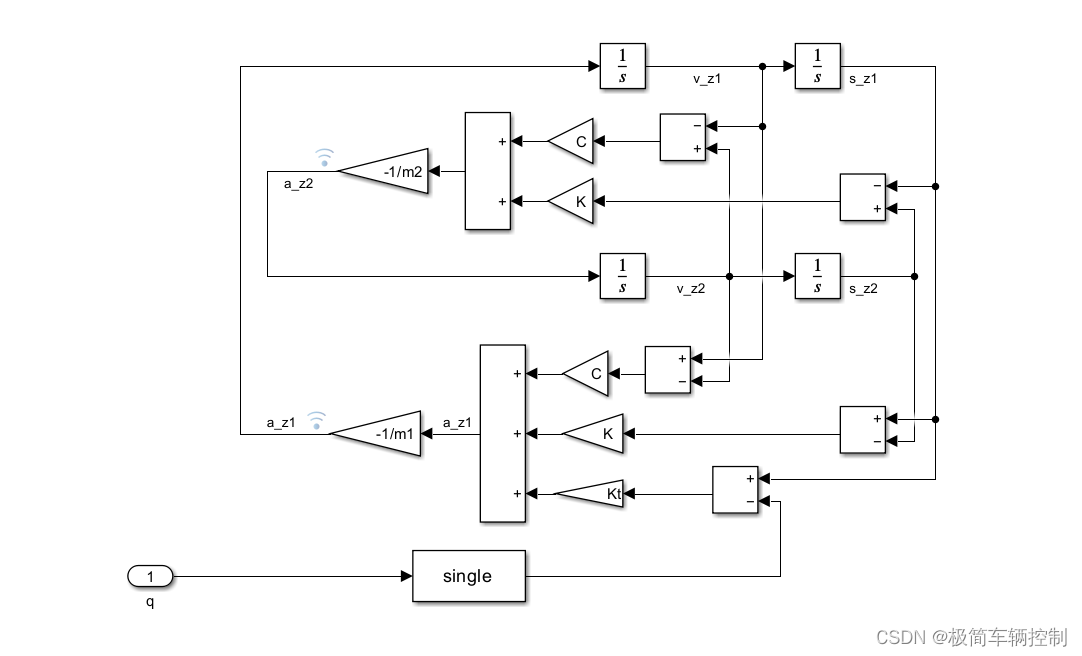
 输入即来源于第一部分提到的随机路面模型。

同样设置C=[1700,3200,4700,6200,7700],5组参数,运行脚本和模型,查看结果,这里我们只关心簧上加速度这个信号。

2)、时域结果
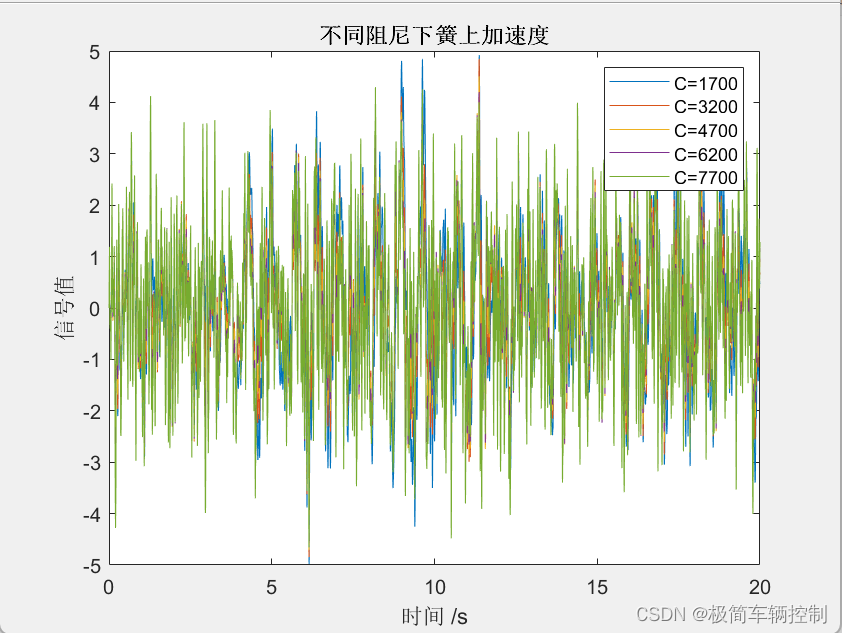
 不能很明显看出差别。看下均方根值:
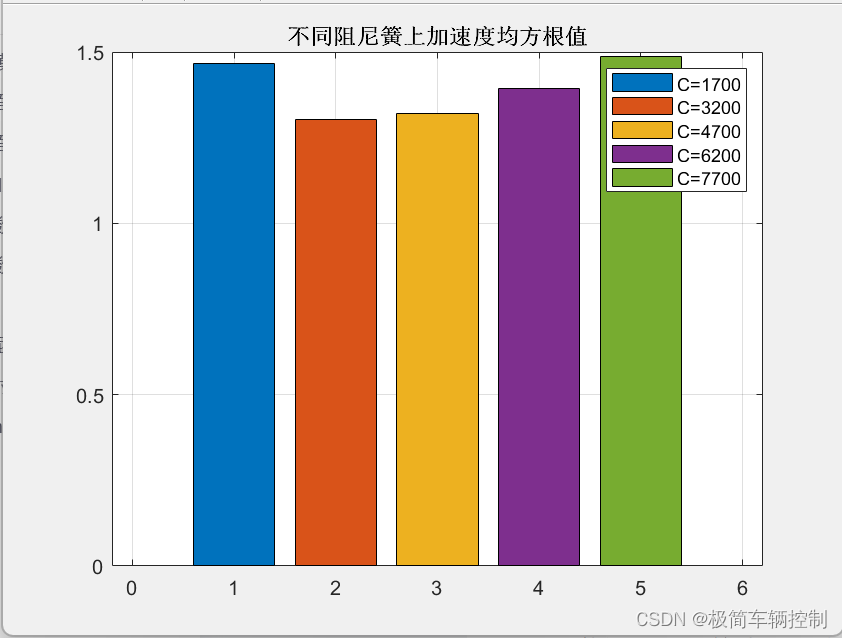
从图上可以看到,中间值阻尼的效果较好。

3)、频域结果

经过,随机路面----simulink悬架模型----簧上加速度---傅里叶变换---响应频谱图,注意体会下与上一部分传递函数频率曲线的差别。这边是从结果的角度,上一部分是从物理方程本身传递过程的角度。
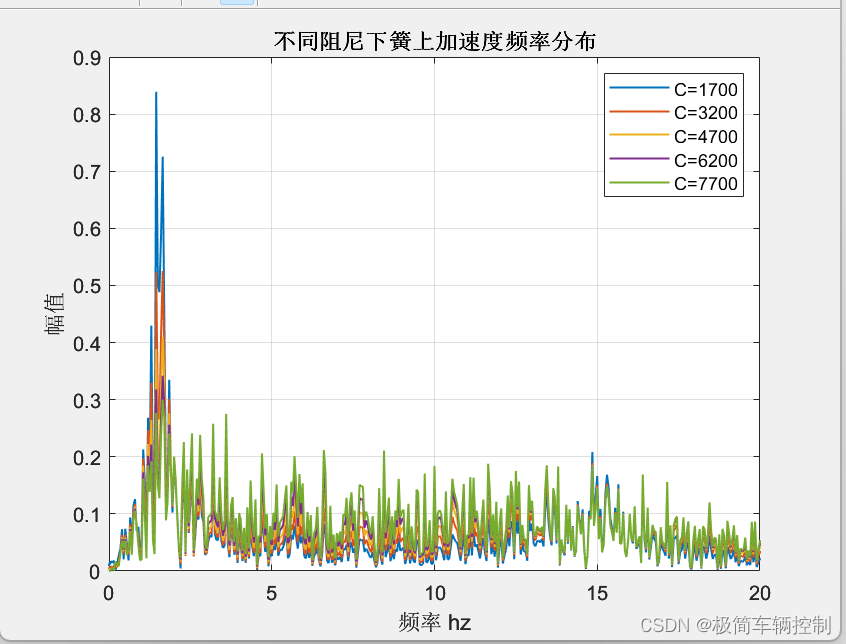
 在1.5hz左右,高阻尼效果好,在车身共振频率到车轮共振频率之间则是低阻尼效果好,在车轮共振频率附近,各阻尼效果差不多。结果与第二部分从传递函数角度出发分析出来的结果一致。

4、脚本和模型

包含,点击以下链接就可看到:
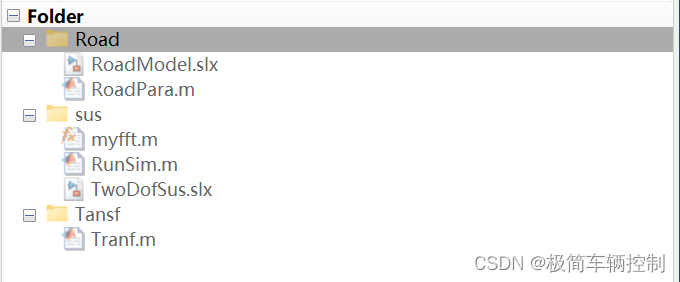
 1、simulink随机路面模型,路面参数,功率谱密度脚本;
 2、悬架二自由度模型传递函数,不同阻尼分析脚本;
 3、悬架二自由度simulink模型,时域,频域,傅里叶变换工具脚本
原创、资料整理不易,各位看官老爷如有需要,就当请我喝个饮料了吧。


汽车二自由度模型公式推导及simulink模型——传递函数、状态空间 这里写自定义目录标题欢迎使用Markdown编辑器新的改变功能快捷键合理的创建标题,有助于目录的生成如何改变文本的样式插入链接与图片如何插入一段漂亮的代码片生成一个适合你的列表创建一个表格设定内容居中、居左、居右SmartyPants创建一个自定义列表如何创建一个注脚注释也是必不可少的KaTeX数学公式新的甘特图功能,丰富你的文章UML 图表FLowchart流程图导出与导入导出导入 欢迎使用Ma... 阅读详情

相关推荐

基于车辆动力学模型的自动驾驶车辆横向控制

分别为横向距离误差、横向距离误差变化率、航向角误差、航向角误差变化率,将式(2-3)写成式(2-4)的形式,此即为横向误差控制模型。(2)忽略悬架的作用,车身只做平行于地面的平面运动,即忽略沿z轴的垂向运动、绕y轴的俯仰运动以及绕x轴的侧倾运动;因此为消除稳态误差带来的影响,考虑在反馈控制的基础上加入前馈控制,引入前馈值。但是在第二节中推导得到的式(2-4)横向误差控制模型中,多了一部分。(5)驱动力不大,不考虑地面切向力对轮胎侧偏特性的影响,没有空气动力的作用;在式(1-4)的基础上, 令航向角误差。

jrrz0828的博客 3710

【自动驾驶】二自由度车辆动力学模型

文章目录参考资料1. 基本模型建立 参考资料 车辆数学模型 车辆模型-动力学模型(Dynamics Model) 1. 基本模型建立 我们作如下假设: 车辆所受的空气的力只会对车身坐标系x轴方向上的运动有影响,y轴方向和沿着z轴的旋转不会受到空气力的影响; 车辆运行在二维平面中,也就是z轴无速度。 车辆轮胎力运行在线性区间。 建立如下坐标系,X,Y表示全局坐标系,x,y则表示车身坐标系,x轴方向沿车辆中轴方向向前,y轴方向朝右,其原点在质心位置。 ......

weixin_42301220的博客 1万+

用MATLAB/Simulink玩转汽车悬架仿真:从随机路面到二自由度模型,一篇搞定

本文详细介绍了如何使用MATLAB/Simulink进行汽车悬架仿真,从随机路面建模到二自由度悬架模型的构建与分析。通过实战案例和代码示例,帮助工程师快速掌握悬架动力学仿真技术,提升车辆设计效率。文章特别强调了Simulink在悬架模型仿真中的应用技巧和性能评估方法。

weixin_30823001的博客 494

车辆动力学知识总结(三) 二自由度动力学模型

车辆动力学知识总结(三) 二自由度动力学模型

Yancey_2020的博客 2万+

方向盘输入的2自由度车辆控制模型Simulink仿真

在Simulink中新建一个模型,命名为“Two_DOF_Vehicle”,然后从Simulink库中选取“Vehicle Dynamics Blockset”库,并将其中的“Vehicle Body 3DOF”组件拖放到模型中。从Simulink库中选取“Sources”库,并将其中的“Sine Wave”组件拖放到模型中,然后将其与第一个“Gain”组件相连。从Simulink库中选取“Simulink”库,并将其中的“Scope”和“Display”组件拖放到模型中。

与其临渊羡鱼,不如退而结网 980

四分之一悬架鲁棒控制:H∞混合灵敏度与μ综合的MATLAB实现

真实控制系统的参数往往随工况漂移,质量块-阻尼器-弹簧系统便是一个典型载体,它在汽车悬架中表现为簧载质量随载荷变化、阻尼器老化等摄动。经典LQR名义最优在参数偏离后可能失去稳定,因此需要能够直接处理不确定性的设计框架。H∞混合灵敏度将闭环性能转化为对灵敏度函数和互补灵敏度函数的频域整形,而μ综合通过D-K迭代降低实块不确定性带来的保守性。以四分之一悬架模型为对象,本文展示从含参数摄动的状态空间搭建、加权函数选取,到musyn综合出鲁棒控制器的完整MATLAB流程,并给出鲁棒稳定裕度验证与时域对照方法,为主动

weixin_30984001的博客 242

基于Matlab的汽车三自由度操控仿真模型(说明文档+仿真源文件)

本文所论三自由度,指车辆在水平面内的侧向平动、绕垂直轴的横摆转动,以及簧载质量绕纵向侧倾轴的转动。横向速度 vv描述车辆质心沿车身坐标系y轴方向的瞬时速度分量。在恒定前进车速假设下,vv与质心侧偏角ββ满足近似关系 β≈v/Vxβ≈v/Vx​(VxVx​为纵向车速)。横向速度直接决定轮胎侧偏角的大小,是侧偏力产生的直接来源。横摆角速度 rr描述车身绕通过质心的z轴的旋转速率。它既是驾驶员感知车辆转向响应的最直接通道,也是电子稳定性控制系统的主要控制目标。

2501_92941428的博客 179

基于simulink的悬架仿真模型,有主动悬架被动悬架天棚控制半主动悬架 [1]基于pid控制的四

在基于Simulink的天棚控制半主动悬架仿真模型中,我们详细分析了天棚控制半主动悬架的工作原理和控制策略。在此背景下,本文将围绕主动悬架、被动悬架、天棚控制以及半主动悬架等不同类型的悬架,通过Simulink仿真模型进行深入的技术分析。主动悬架通过传感器实时监测车辆状态,根据车辆动态需求,通过控制单元发出指令,对悬架弹簧、减震器等部件进行主动调节,以改善车辆的操控性和舒适性。这种悬架可以根据不同的驾驶需求,通过传感器实时监测车辆状态,调整减震器的工作状态,以达到更好的操控性和舒适性。

vQUDHkZiCS的博客 1293

二自由度汽车模型推导和仿真

本文深入分析了车辆轮胎受力和简化建模过程,详细推导了车辆二自由度模型运动微分方程并改写为状态空间方程,最后使用simulink建模仿真了车辆二自由度模型的方向盘转角阶跃响应。

qq_42189824的博客 1万+

学习笔记--在线强化学习、离线强化学习、连续强化学习的区别(4)

在连续强化学习中,状态和动作都是连续的,这意味着智能体可以采取无限数量的动作,并且状态空间是连续的,而不是离散的点。- 策略评估和模型选择:在离线学习中,如何有效地评估不同策略和模型的性能,是一个重要的研究问题。- 连续学习和迁移学习:在线学习中,学习者需要不断在不同任务和环境中学习,研究者致力于研究如何将之前学到的知识迁移到新任务中,以实现更高效的学习和决策。- 连续动作选择和优化:在连续动作空间中,智能体对动作的选择是无限的,研究者在连续强化学习中通常关注如何有效地选择连续动作,以达到最优决策策略。

hzlalb的博客 3602

生信实战|EffectorP3.0在植物病原菌效应子预测中的高效应用

本文详细介绍了EffectorP 3.0在植物病原菌效应子预测中的高效应用。通过机器学习模型,该工具能快速从海量分泌蛋白中批量预测胞质与质外体效应子,显著提升研究效率。文章提供了从环境配置、RNA-seq数据处理到批量预测的完整实战流程,并分享了结果解读与避坑指南,是生信研究人员进行病原物效应子鉴定的必备利器。

weixin_29195615的博客 302

搭建四分之一车被动悬架双质量(二自由度)Simulink模型

matlab/simulink:车辆模型:四分之一车被动悬架的双质量(二自由度)simulink模型。输入为路面不平度,输出为车轮加速度、车身加速度、车轮动载荷。需要matlab2016b及以上版本在汽车动力学研究中,四分之一车被动悬架的双质量(二自由度)模型是一个经典且重要的模型,它能帮助我们理解车辆悬架系统的基本动态特性。本文将详细介绍如何在Matlab/Simulink环境下搭建这一模型,并分析其输入输出特性。需注意,本文的模型搭建基于Matlab 2016b及以上版本。

2503_93975261的博客 1026

运动目标成像必学:5分钟搞懂keystone变换原理与避坑指南

本文深入浅出地解析了雷达信号处理中的Keystone变换原理,它是解决运动目标距离徙动问题的关键技术。文章通过直观比喻和简化公式,阐述了该变换如何通过变量代换实现距离与慢时间的解耦合,将倾斜轨迹“掰直”,从而提升成像与检测性能。同时,文中重点指出了实际应用中关于大速度场景、插值误差、多目标处理及高阶运动补偿等关键避坑点,为工程实践提供了宝贵指南。

ios99的博客 403

基于二自由度的半主动悬架控制系统matlab建模与仿真

半主动悬架控制系统是汽车工程领域的一项重要技术,旨在通过实时调整悬架系统的阻尼力,以改善车辆的行驶平顺性和操纵稳定性。二自由度模型是分析和设计这类系统的基础,它主要考虑车身垂直方向的位移和车轮相对于地面的垂直振动。

FPGA/MATLAB学习教程/源码/项目合作开发 2102

Goldwasser-Micali 公钥加密系统

1、二次剩余问题 对于整数n ,定义Zn∗={a∈Zn,gcd(a,n)=1}Z^*_n=\{ a∈Z_n,gcd(a,n) =1\}Zn∗​={a∈Zn​,gcd(a,n)=1} 。当存在d∈Znd \in Z_nd∈Zn​ ,使得 d2≡a mod nd^2 \equiv a \, mod \,nd2≡amodn ,称 a 为模 n 的二次剩余;否则称 a 为模 n的二次非剩余。判断 a 是否为模 n 的二次剩余的问题称为模n 的二次剩余问题。 \rule[-10pt]{14.3cm}{0.05em}

不染心的博客 4316

UNITY3D万人同屏,Dots万人同屏解决方案_类萌宠宠之战

UNITY3D弹幕游戏开发,万人同屏解决方案

6473

双质量二自由度悬架Simulink仿真模型:时域与频域分析

双质量二自由度悬架Simulink仿真模型:时域与频域分析 【下载地址】双质量二自由度悬架Simulink仿真模型时域与频域分析 本Git仓库提供了一套详尽的双质量二自由度(2DOF)汽车悬架系统仿真资源,旨在帮助工程师、研究人员以及学习车辆动力学的学生深入了解和分析悬架系统的性能。通过MATLAB Simulink平台...

gitblog_09724的博客 576

基于Matlab模拟RANS湍流——详细分析与源代码

在模拟过程中,我们首先定义了模拟所需的参数,包括流体的动力黏度和密度,以及边界条件和网格分辨率。接下来,通过求解平均值方程和湍流涨落方程,我们模拟了湍流的演化过程。在本文中,我们将使用Matlab对RANS湍流进行模拟,并提供相应的源代码。RANS湍流模拟的基本思想是将流场的变量分解为平均值和涨落值,并通过求解平均值方程和湍流涨落方程来描述流场的演化。请注意,以上代码仅为示例,实际的RANS湍流模拟可能需要更复杂的算法和模型。接下来,我们将求解RANS方程,包括平均值方程和湍流涨落方程。

ByteKnight的博客 862

汽车半主动悬架仿真专栏目录

半主动悬架CDC应用开发与仿真

MinimalControl的博客 4083

三峡大学-微机原理与接口技术实验

其中,A15接E1,因此,A15为1,A14A13A12A11A10A9A8A7通过八输入与非门74LS30与E2连接,因此A14A13A12A11A10A9A8A7为11111111,A6A5A4与CBA连接,因此A6A5A4为101,A3A2A1A0不参与译码,因此IO5的地址范围为1111 1111 1101 0000B~1111 1111 1101 1111B,即0FFD0H~0FFDFH。如图1所示,若IO0输出为低电平,则需要E1接高电平,E2接低电平,E3接低电平,CBA的输入为000。

m0_62222486的博客 497

逆向分析-SeparationPreview.aip-分色预览-结构分析(一)-x64dbg条件日志打印-命令表达式-PS脚本

从功能上分析,仅显示使用的专色这个功能,并没有触发插件接口。使用X64dbg加载illustrator进程,切换到句柄窗口,在窗口过程中,右键刷新获取界面。在x64dbg中,在UI中可以输入一些条件表达式,能够计算出对应的值,并打印在日志中。常用的,如果非暂停,输出第一个参数。参数二是utf16的指针,utf16@字符串地址,这里的字符串地址为[[ebp-108]]参数一是utf8的,utf8@字符串地址,这里的字符串地址为[ebp-28]从界面上分析,一个颜色列表,及仅显示专色的多选框组成。

插件开发 647

基于Simulink的悬架仿真模型研究

通过以上三个模型的仿真研究,我对悬架系统的控制策略有了更深入的理解。PID控制简单易用,模糊控制适合非线性系统,而天棚控制则在半主动悬架中表现出色。每种控制策略都有其优缺点,选择合适的控制策略需要根据具体应用场景来决定。未来,我计划进一步研究结合机器学习的悬架控制策略,比如深度强化学习,看看能否在复杂路况下实现更优的控制效果。同时,我也希望能在实际车辆上进行验证,看看仿真结果是否能在真实环境中复现。如果你对悬架仿真或者控制策略感兴趣,欢迎一起交流讨论!

Q27699885的博客 761

lwip-2.0.3

lwip是瑞典计算机科学院(SICS)的Adam Dunkels 开发的一个小型开源的TCP/IP协议栈。实现的重点是在保持TCP协议主要功能的基础上减少对RAM 的占用。

matlab 悬架,基于MATLAB的汽车悬架仿真研究.doc

基于MATLAB的汽车悬架仿真研究基于MATLAB的汽车悬架仿真研究周新鹏(昆明理工大学交通工程学院,云南 昆明)摘要:针对不同悬架的性能特点,分别建立了被动悬架、主动悬架的车身与车轮二自由度振动模型,基于 Matlab 软件用白噪声法模拟了路面不平度随机输入,在此基础上,对被动悬架与主动悬架的性能进行了仿真对比。 仿真结果表明:主动悬架能更好地衰减振动,因此具有更佳的平顺性。关键词:汽车 主动悬...

weixin_32703763的博客 1235

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

探索模糊PID主动悬架模型:汽车平顺性仿真的奇妙之旅

咱这儿采用的是模糊PID控制的二自由度(1/4)主动悬架模型。这个模型厉害就厉害在它能自适应调整PID的参数。啥叫自适应呢?就是它不傻愣愣地一成不变,而是根据实际情况,动态调整参数。它把悬架动挠度当作控制目标,就好像给模型定了个小目标,让它朝着这个方向去努力。输入的是C级随机路面激励,这就模拟了咱们在实际道路上可能遇到的各种路况,像那种不太好但也不算太差的路面状况。

YJOGaHABk的博客 928

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

上一篇: 传统减振器、cdc、磁流变减振器介绍
下一篇: 七自由度模型搭建与仿真
极简车辆控制
博客等级 码龄3年 1569粉丝 39原创
评论 17
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

极简车辆控制

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值