SimScape物理建模实例2--带控制的单质量弹簧阻尼系统

玩转Matlab-Simscape(初级)-01-从一个简单模型开始学习之旅 本文从初学者的角度分享的关于Matlab simscape 的基础内容,简单分享了Simscape搭建模型,创建子系统,修改定义参数等内容,为将来深入学习和使用simscape做铺垫。 阅读详情

模型下载:

基于simscape,单质量系统带位置控制资源-优快云文库

在实例1中,我们搭建了不带控制的单质量弹簧阻尼系统,该系统没有外界力量介入,只有弹簧的初始弹力,带着弹簧使劲弹来弹去。
SimScape物理建模实例1--单质量-弹簧-阻尼系统-优快云博客

在实例2中,我们为该系统加入一个外力,通过外力,控制质量块的位移。

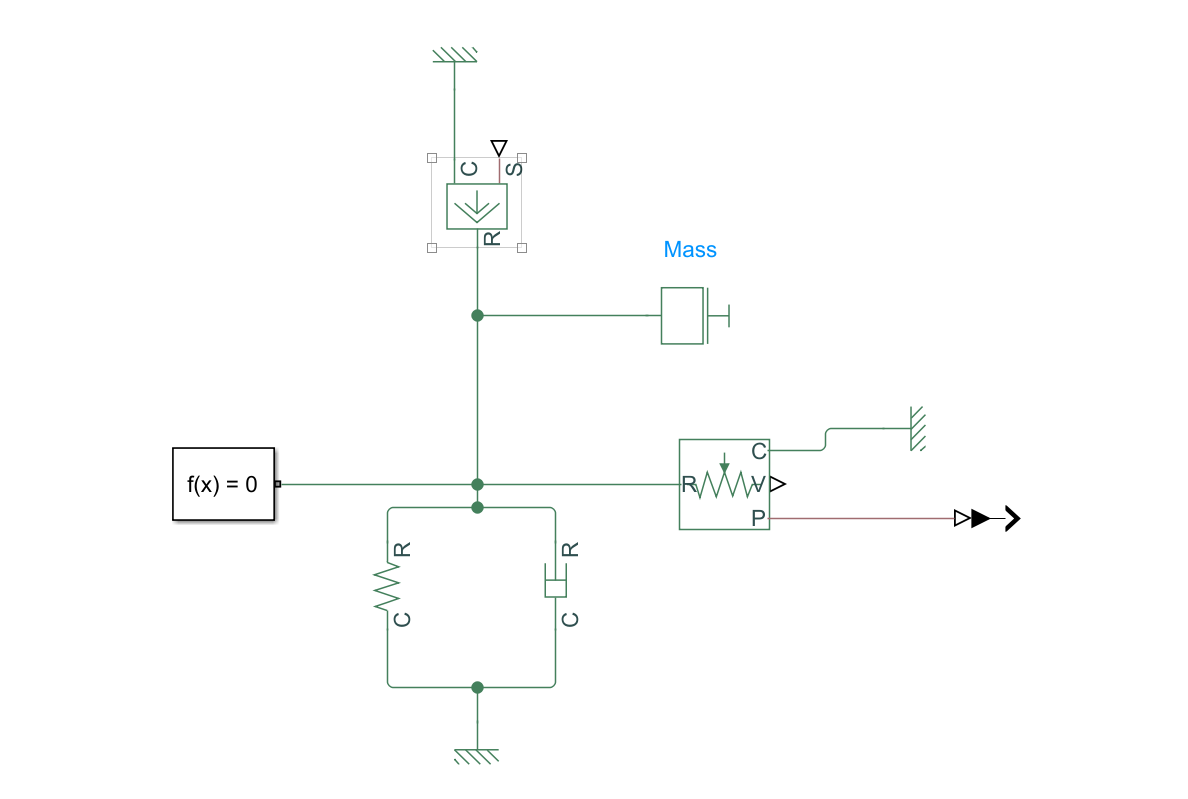
1. 在demo1的基础上加入一个理想力源模块。

 2、按照模块描述,S口接控制信号,R和C是机械传递转换接口,正方向的力是由C传递到R。这里我们将C接参考地,R接质量块回路,如下图所示:
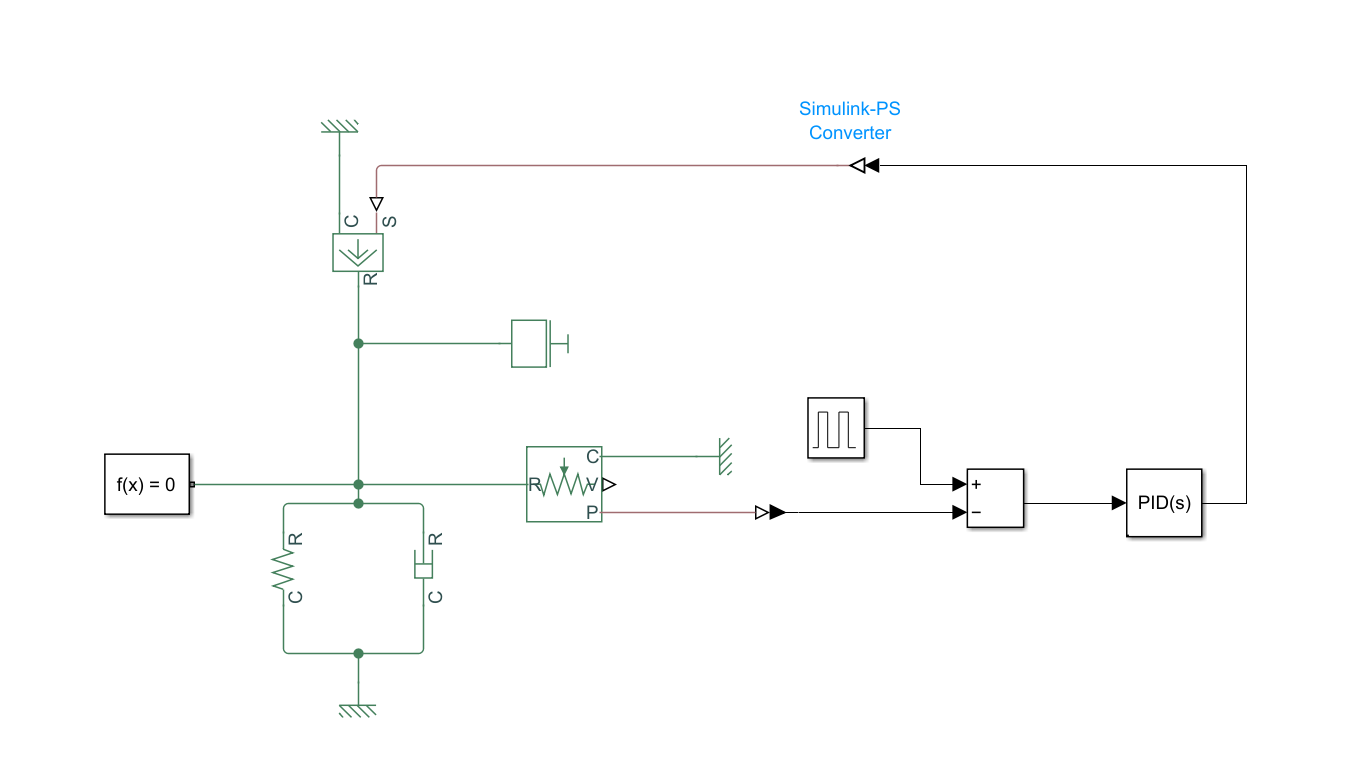
 3、搭建PID控制回路,并调试pid参数
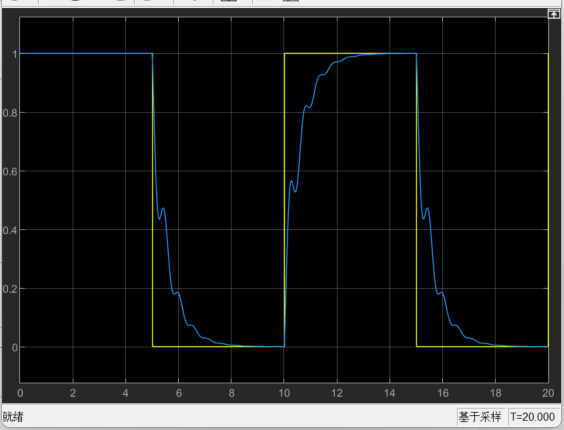
 位移控制效果如下:
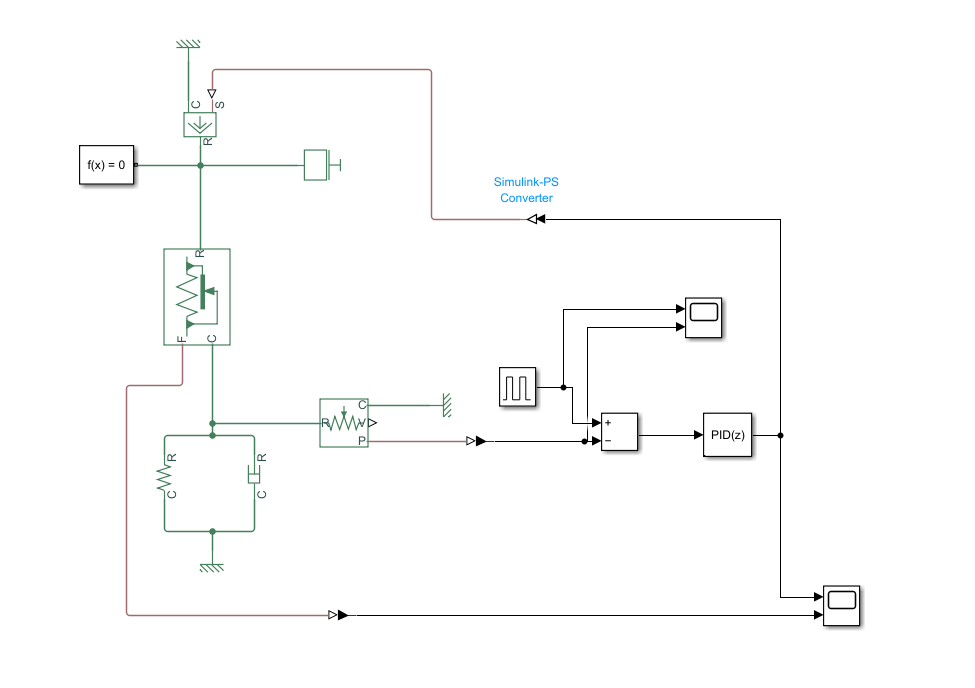
4、加入力传感器,对比理想力与pid计算出的力差别。根据说明描述,F是传感器力值,如力的传递是由C传到R为正方向,如我们实际生活中要加力传感器,需要将物体断开接上拉压传感器一样,我们这里也要将原有的力回路断开,链接上力传感器。
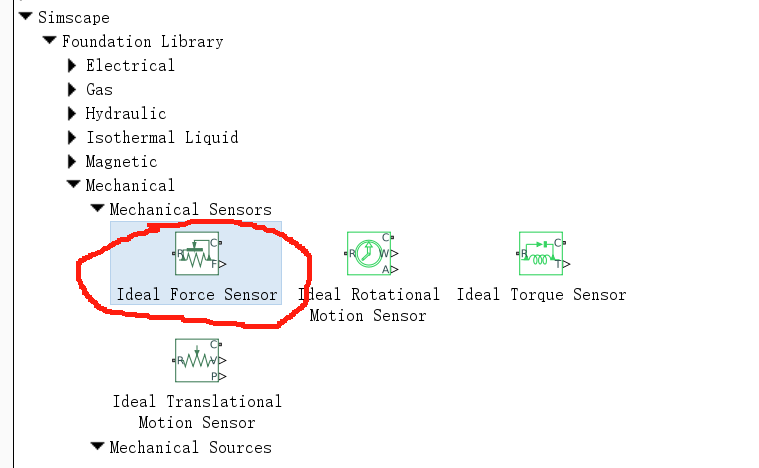
 如下图所示:
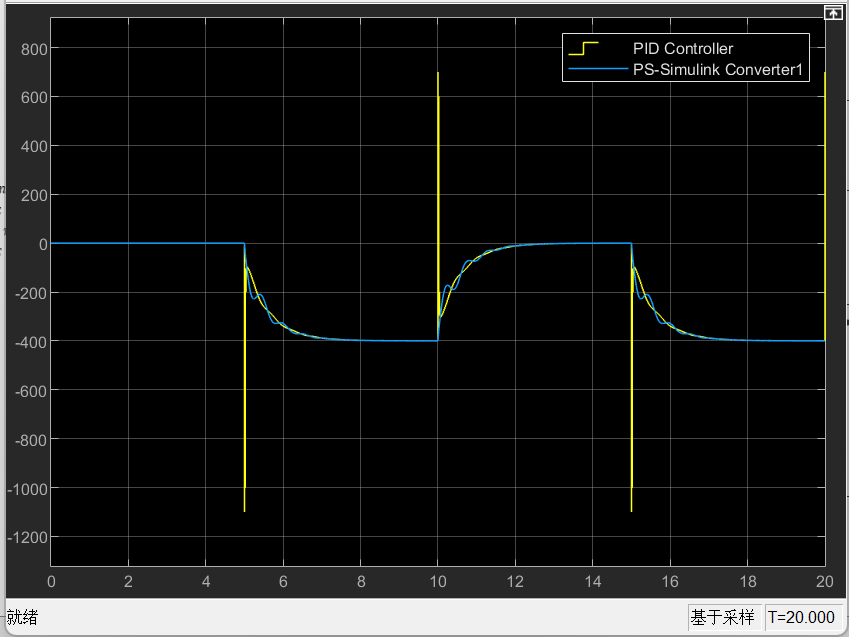
 运行仿真后发现,理想力源产生的实际力与pid期望力如下所示。


Simscape入门指南1 提示:文章写完后,目录可以自动生成,如何生成可参考右边的帮助文档 文章目录一、Simscape Multibody产品描述1.Simscape Multibody建模和仿真2.主要功能二、Multibody模型分析1.基本模型组成1.1四连杆模型的基本组件1.2子系统组成2.模型驱动3.动态传感 一、Simscape Multibody产品描述 1.Simscape Multibody建模和仿真 Simscape Multibody为三维机械系统提供了一个多体仿真环境,如机器人、车辆悬架、建筑设备和飞. 阅读详情

相关推荐

Simscape Multiboby学习笔记7——Multibody仿真实例2双曲柄瞄准系统

详细讲解在Multibody中建立双曲柄瞄准机构并设计控制器仿真。结合笔者的理解介绍建模的通用流程。

qq_30267617的博客 7158

Simscape物理建模入门:质量-弹簧-阻尼系统仿真全流程实战

物理建模与信号流建模是仿真领域的两大范式。传统信号流建模需要手动推导微分方程,系统复杂时易出错;而物理建模以真实物理元件为核心,通过端口连接表达能量交换,自动组装数学模型,降低了建模门槛。Simscape作为Simulink环境下的物理建模工具箱,覆盖机械、电气、液压等领域,其Foundation Library提供基础元件库。本文以经典的质量-弹簧-阻尼系统为例,从环境检查、模块搭建、参数设置到求解器配置,完整演示了第一个Simscape仿真模型的构建与结果验证。通过解析解对照和参数扫描,读者可深入理解欠

weixin_42116058的博客 342

从物理实验到虚拟仿真:用Simscape还原经典弹簧振动实验(含模型文件下载)

本文详细介绍了如何利用Simscape Multibody构建高保真的弹簧振动虚拟仿真模型,从物理原理到实际建模流程,包括质量弹簧阻尼系统的参数设置、重力环境配置及理论验证。通过仿真与实体实验的结合,显著提升教学效果,并提供模型文件下载和常见问题解决方案,助力工程教育数字化转型。

soda5的博客 686

Simulink数学建模入门:从弹簧质量阻尼系统到基于模型的设计

数学建模是理解与预测动态系统行为的基础方法,它将物理问题抽象为数学方程,通过计算机仿真来揭示系统内在规律。其核心原理在于利用微分方程或状态空间方程描述系统动态,并通过数值求解器进行解算。这一技术价值在于能以低成本、高效率的方式在虚拟环境中验证设计、优化性能并预测风险,从而显著缩短产品开发周期。在工程实践中,数学建模广泛应用于控制系统设计、信号处理、机械振动分析和自动驾驶算法开发等领域。基于模型的设计(MBD)正是这一思想的工程化体现,它将数学模型作为贯穿设计、仿真、测试与实现的核心资产。本文以经典的弹簧质量

weixin_34234829的博客 366

预设性能控制在双弹簧阻尼系统中的应用与Simulink仿真实现

本文探讨了预设性能控制在双弹簧阻尼系统中的实际应用与Simulink仿真实现。通过详细分析系统动力学特性、控制器设计要点及Simulink建模技巧,展示了PPC在超调量控制和收敛速度方面的优势。文章包含MATLAB代码示例、性能对比数据及常见问题解决方案,为机械振动控制领域的研究者提供实用参考。

weixin_26918763的博客 276

Simscape Multibody质量弹簧阻尼系统建模与PID控制实战

质量弹簧阻尼系统是二阶动力学与机电执行机构建模的基础抽象,其核心是质量、刚度、阻尼与外力之间的微分关系,并可延伸出固有频率、阻尼比和稳定性分析。在 Simscape Multibody 中,刚体、关节、力元与坐标系把方程“搭”成可视化多体模型,避免反复重写符号推导,便于参数扫描与控制器接入。技术价值在于同一模型可验证 PID 控制、级联 PID 控制及离散采样影响,并系统排查仿真发散、单位不一致和求解器刚性问题。该思路常用于电动缸、悬架、减振平台、柔性机械臂等场景。围绕这些工程实践,可进一步掌握从建模、闭环

weixin_31887307的博客 266

Simscape Multibody质量弹簧阻尼系统建模与级联PID控制

在多体动力学与机电控制中,质量弹簧阻尼系统是连接振动理论、刚体约束和闭环控制的基础模型。其核心原理是用质量与惯量张量描述物体属性,用弹簧刚度与阻尼系数表征能量存储和耗散,再通过关节与坐标系约束释放所需的平移或旋转自由度。相比一维建模,Simscape Multibody 能保留空间姿态、几何惯量和约束关系,便于线性化、PID/级联PID整定、参数扫描与频响验证。这类方法常用于悬架、机械臂、伺服定位及FMU联合仿真等场景,帮助定位数值刚性、初始条件冲突和代数环问题。围绕 Simscape Multibody

weixin_28692153的博客 349

Simscape Multibody质量-弹簧-阻尼系统建模与PID控制仿真

仿真建模是验证控制系统设计的重要手段,从物理系统原理出发,将机械运动抽象为刚体、约束和力关系。质量-弹簧-阻尼系统作为经典二阶系统,其动力学特性涵盖弹性、阻尼及惯性作用,是理解振动控制与位置伺服的基础。在Simscape Multibody环境中,通过一个Brick Solid与Prismatic Joint即可完整构建该系统,弹簧刚度和阻尼系数可直接定义在关节内部,大幅简化模型拓扑。这一建模方式不仅便于参数集中配置,也为后续加入PID控制器实现位置跟踪提供了清晰的驱动与反馈路径。借助阶跃与正弦信号测试,能

weixin_29190573的博客 130

Simscape Multibody 仿真入门:从质量弹簧阻尼系统到PID控制与排错指南

多体动力学仿真是连接物理建模与控制设计的桥梁,而质量弹簧阻尼系统(MSD)是理解这一桥路最经典的最小系统。从三维建模工具Simscape Multibody的视角出发,我们首先厘清一维系统为何需要三维建模环境,随后沿着机械本体搭建、Spring-Damper力反馈回路、求解器配置与解析解校验的路径,逐步深入PID整定与LQR状态反馈的落地实现。文章还系统梳理了仿真过程中的高频故障——位移漂移、刚性方程卡死、方向反了导致发散、关节驱动冲突等,并提供对应排查方法。通过噪声注入与批量参数扫描,让模型更接近真实工程

weixin_29174385的博客 323

Simscape Multibody移动关节建模与PID位置控制

质量—弹簧—阻尼系统是学习动力学仿真、控制整定和位置伺服的基础模型。其核心原理是用质量、刚度与阻尼描述一维平动系统的能量存储与耗散,并通过约束与力元耦合求解运动方程。采用 Simscape Multibody 的 Prismatic Joint,可以把弹簧刚度、阻尼系数和平衡位置直接映射到移动关节参数,减少模块堆叠却保留物理意义。这种思路便于开展自由振动验证、PID 整定和阶跃/正弦跟踪,广泛用于机电一体化教学、伺服回路原型与 Simulink 闭环仿真。围绕 Brick Solid、移动关节、反馈信号链与

weixin_42623010的博客 97

Simscape Multibody用于质量弹簧阻尼系统仿真的方法及其控制

内容概要:本文详细介绍了如何利用Simscape Multibody软件平台来构建和仿真经典的质量—弹簧—阻尼机械系统模型。文中从零出发,讲解了建立模型的具体步骤,如配置Brick Solid(砖块实体)的基本物理参数,以及通过调节Prismatic Joint(线性滑动副)内的参数设定来实现模型所需的刚度和阻尼比。接着深入阐述了通过引入外部驱动力与控制器进行精确位置调控的技术细节。此外,还涵盖了使用PID控制算法优化驱动反馈的效果展示。对于最终模型的功能验证,作者不仅展示了静态加载情况下的阶跃响应测试,也完成了正弦激励下的动态性能考察。 适合人群:初学者与中级使用者,特别是那些希望掌握机械系统建模与仿真的工程技术人员。 使用场景及目标:适用于教育和研究领域中涉及多体动力学、机电一体化控制系统设计的教学演示或项目研发活动。目标在于提供直观易懂的学习材料,帮助理解和应用Simscape Multibody在复杂机械系统建模方面的能力。 其他说明:该笔记假定读者已熟悉Simscape Multibody基础操作及前期相关章节的内容,因此在部分概念上采取了相对简化的介绍方式。

GSEA富集分析实战:从数据准备到结果解读的完整R代码指南

本文提供了一份完整的GSEA富集分析实战指南,涵盖从R环境准备、数据质量控制到基因ID转换、参数优化和结果解读的全流程。通过详细的R代码示例和实用技巧,帮助研究人员高效完成基因集富集分析,特别针对生物信息学中常见的GSEA分析痛点提供了专业解决方案。

weixin_29246195的博客 538

Quantum Espresso实战进阶:HSE混合泛函在能带计算中的精准应用

本文深入探讨了在Quantum Espresso中应用HSE混合泛函进行高精度能带计算的实战方法。针对传统DFT方法低估半导体带隙的问题,HSE通过混合精确交换能,显著提升计算精度。文章详细讲解了从输入文件配置、参数设置(如nqx网格、exxdiv_treatment)、到自洽与非自洽计算流程,以及结果可视化与对比的全过程,并提供了关键的调优与避坑指南,助力实现从PBE到HSE的精准进阶。

weixin_28363123的博客 229

企业微信消息推送(一)接收消息服务器URL

企业微信限制过多,公司域名所有权检验不通过。采用接收消息服务器URL的方式。使用vscode,将UTF-8 BOM文本编码改为UTF-8。配置接收消息服务器URL。

Xiaoweidumpb 1万+

淘宝/天猫商家必看:不懂技术也能搞懂的奇门对接原理与ERP/WMS联调避坑指南

本文为淘宝/天猫商家详细解析阿里奇门对接原理与ERP/WMS联调避坑指南,帮助不懂技术的商家轻松管理数据对接流程。通过标准化接口和安全传输,奇门解决了代运营店铺数据获取难题,提升发货效率。文章还提供了联调阶段的实用技巧和常见问题解决方案,助力商家高效完成系统对接。

weixin_42519781的博客 589

零基础搭建机械零件检测系统:基于YOLOv8的PySide6可视化开发全攻略

本文详细介绍了如何从零开始搭建基于YOLOv8的机械零件检测系统,涵盖环境配置、数据集准备、模型训练优化及PySide6可视化界面开发全流程。通过实战案例展示YOLOv8在工业检测中的高效应用,帮助开发者快速实现自动化零件检测解决方案。

weixin_28455801的博客 312

Android PMS——概述(一)

PMS(Package Manager Service)是 Android 操作系统的一个重要组件,它负责管理应用程序的包信息以及与应用程序的安装、卸载、权限控制等相关功能,确保应用程序的安全性和稳定性。 Android PMS 负责维护一个应用程序包的清单信息,该清单是一个 XML 文件,包含应用程序的各种元数据,例如应用程序的包名、版本号、权限要求、组件信息等。PMS通过访问该清单文件来获取应用程序的信息。 此外,Android PMS 还负责应用程序的安装和卸载。在安装应用

小旭的专栏 1671

【思考模型框架】前景理论(Prospect Theory),认为人们并不是完全理性的决策者,而是根据一些心理上的偏差来评估选项的价值

前景理论,是一种行为经济学理论。前景理论,描述了人们在不确定条件下如何作出决策。前景理论,认为人们并不是完全理性的决策者,而是根据一些心理上的偏差来评估选项的价值。

奶爸的编程之路,也就一周冷个三天 1644

【RH850/U2A】:功能安全

功能安全相关

3130

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

锂电池充电器电路设计 里面有电路

锂电池充电器电路设计 里面有电路 3.7V升压到5V电路设计。

上一篇: SimScape物理建模实例1--单质量-弹簧-阻尼系统
下一篇: 基于carsim的线控转向仿真,升级回正补偿和可变转向比
极简车辆控制
博客等级 码龄3年 1569粉丝 39原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

极简车辆控制

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值