天棚控制算法原理及仿真

从仿真到实车:聊聊CDC悬架控制里的‘天棚控制’与路面识别算法 本文深入解析CDC悬架控制系统中的天棚控制算法与路面识别技术,从Simulink仿真到实车部署的全流程实现。详细探讨了车轮垂向速度估算、天棚-地棚混合控制策略及移动平均路面识别算法,并分享了Carsim仿真与实车调试的关键经验,为底盘控制系统开发提供实用参考。 阅读详情
AI摘要

本文介绍了天棚控制算法的发展历史,重点讲解了2-StateSky-hookControl和连续天棚SkyhookLinearApproximationDamperControl的原理,并通过仿真分析了它们在汽车悬挂系统中的性能,包括车身共振频率的优化和高频振动的处理。,

一、天棚控制算法由来

天棚控制算法思想最早是由一个外国人Karnopp在1974年最早提出来的,为了有效减轻路面颠簸对车身的影响,为了最大程度将车身与路面解耦,他设想有一个减振器,直接一端链接天空,另一端链接车身;这个减振器的阻尼力方向与车身运动方向相反,恰好能使得车身保持在水平位置不动;这样,就算路面再怎么颠簸,都不会影响到车身,如下图所示:
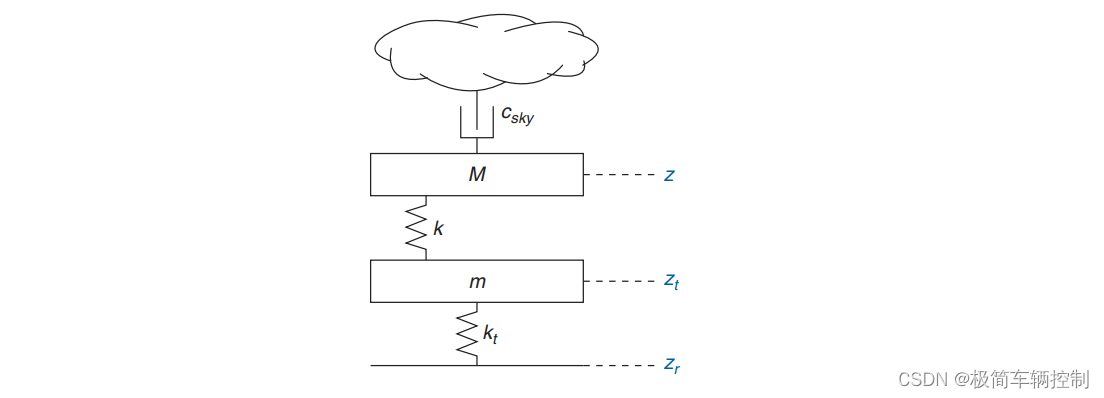
 按照他的设想,四分之一车悬架动力学模型就变成下面这样子;
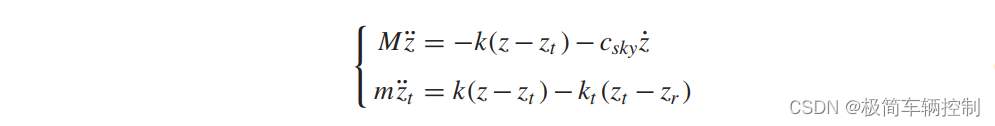
 当然,这个设想是理想化,不可能实现的,现实中减振器都是按照在车轮与车身之间,不可能按照在天空与车身之间。

但是顺着天棚的解耦思想,随着电控可调阻尼减振器的出现,学者们开始陆陆续续提出了一些CDC的控制算法,最经典的是2-State Sky-hook Control(两状态),随后在两状态的基础上又延伸出了连续天棚 Skyhook Linear Approximation Damper Control,以及考虑了车身加速度的 Sky hook --ADD算法。这一节,我们只讲两状态和连续天棚的原理及仿真。

二、直观理解天棚算法

2-State Sky--hook Control算法公式如下:
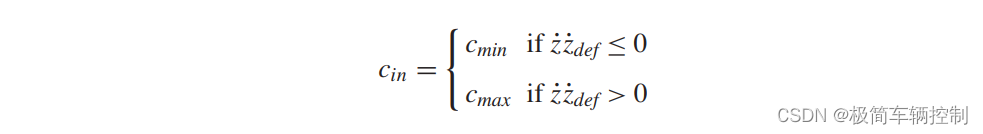
 公式中,z表示车身位移,z_{def}表示减振器行程,即z_{def}=z-z_{t}, 则\dot{z}表示车身垂向位移速度,\dot{z_{def}}表示减振器垂向压缩拉伸速度, c表示减振器的阻尼系数。这个公式意思是:如果车身位移速度方向与减振器压缩速度方向相反,则取最小阻尼;如果车身位移速度方向与减振器压缩速度方向相同,则取最大阻尼。为什么要这么设置呢,参考下图,我们详细讲解
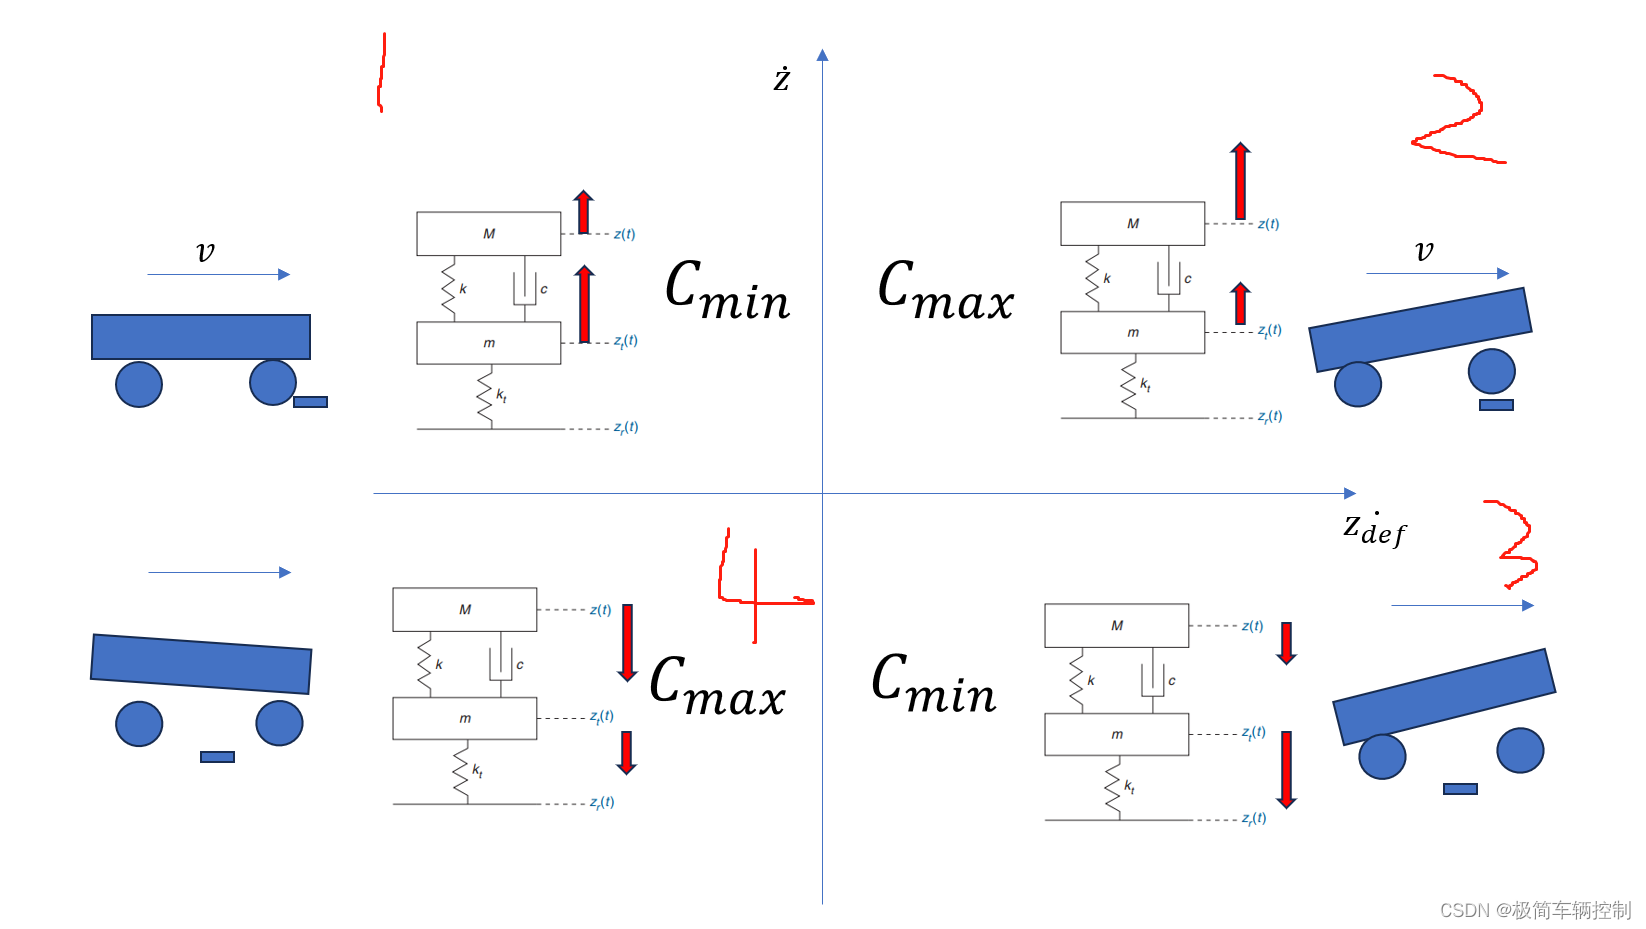
 如上图所示,红色箭头表示车身及车轮质量的运动方向,向上为正,向下为负,箭头长度表示运动速度的大小。

我们假设蓝车正快速经过一个减速带,过程分为4个阶段
1、车轮刚压到减速带,车轮会立刻上移,此时车身因为弹簧和减振器原因,向上运动相对滞后,所以两者运动方向都是向上,但是车身速度比车轮速度小,减震器速度为负的,对应上图的第二象限。如果希望车身的运动少点,则需要软一点的阻尼,让车轮更容易向上运动,同时也降低车轮对车身的影响,这刚好与车身、减振器速度符号相反,则取最小阻尼相对应。

2、车轮冲上减速带顶部,快要到达顶部阶段;此时,车轮运动速度减小,但是仍是向上,车身由于惯性以及滞后,速度反而大于车轮,减振器速度为正;如果期望车身运动少一点,则此时取大阻尼,可以抑制车身不断向上运动。这与车身、减振器速度符号相同,则取最大阻尼相对应。

3、车轮离开减速带顶峰,开始往下走,车轮下坠的速度大于车身下坠速度。这时候需要软一点的阻尼,防止车身快速的被车轮往下拽。

4、车轮接触地面,车身也在往下运动,这时如果还是小阻尼,则车点头幅度会过大,应该大阻尼会比较好。

以上是拿过减速带举例来解释天棚公式,往细里想,路上坑坑洼洼也是可以类比于大大小小的减速带,是同理的。

对于过减速带悬架运动的四个过程如果理解不过来,可以反复观看下面的视频。

汽车模拟器 :模拟各种重卡通过减速带-游戏-高清完整正版视频在线观看-优酷 (youku.com)

三、两状态天棚算法仿真

下面开始搭建模型仿真,悬架模型用四分之一车二自由度模型。

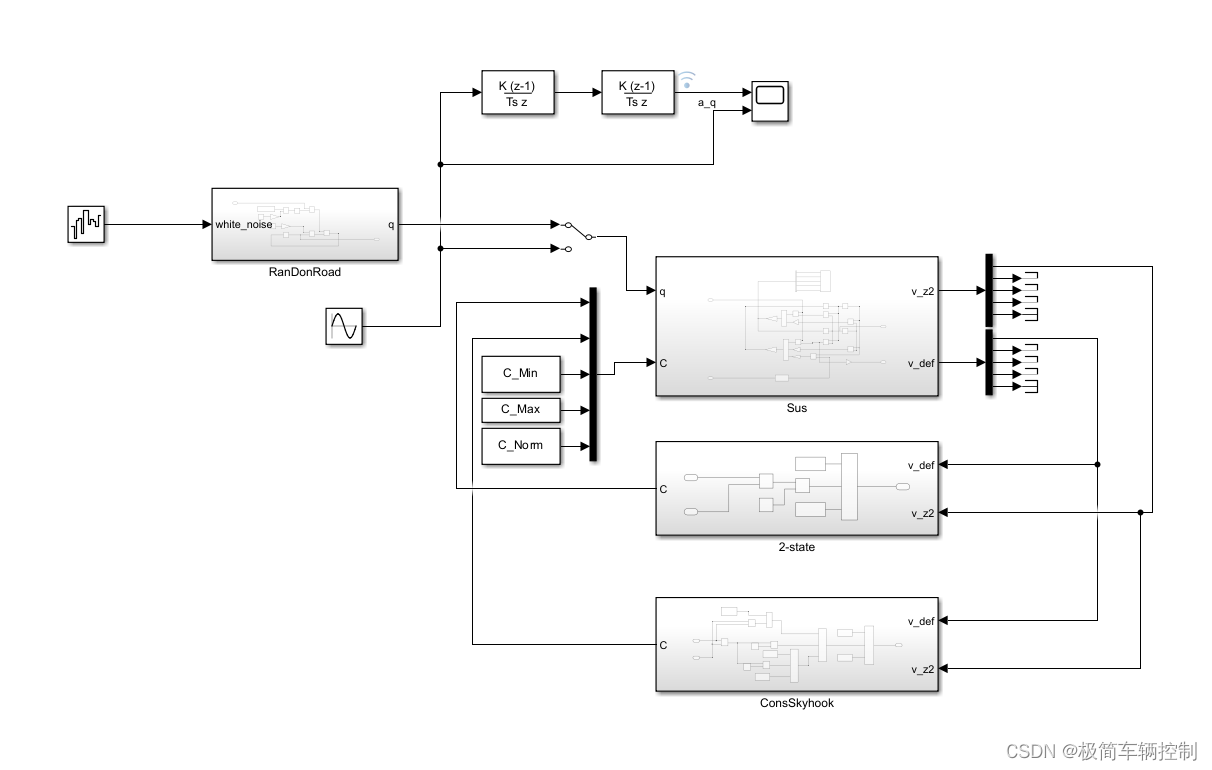
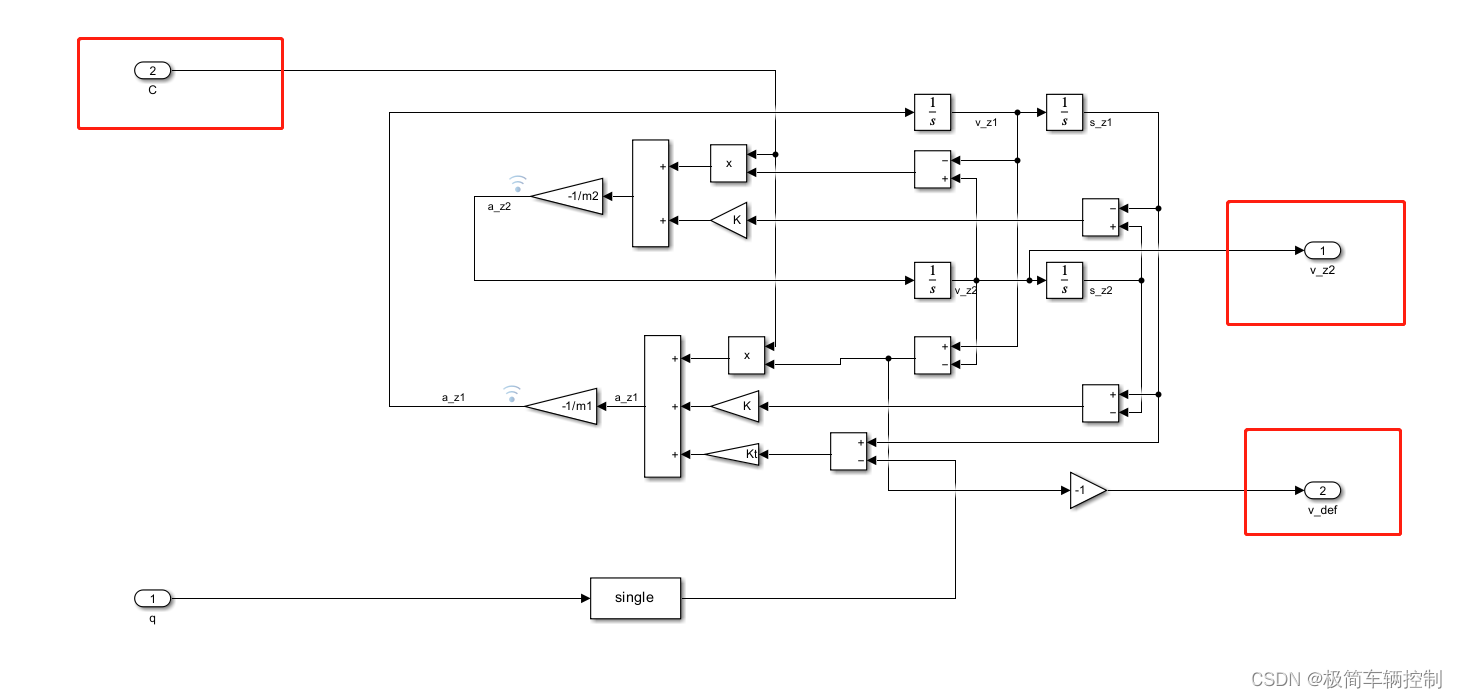
1、原来二自由度模型里阻尼C改为输入,不再是个单一变量;同时将车身速度和减振器运动速度作为输出。
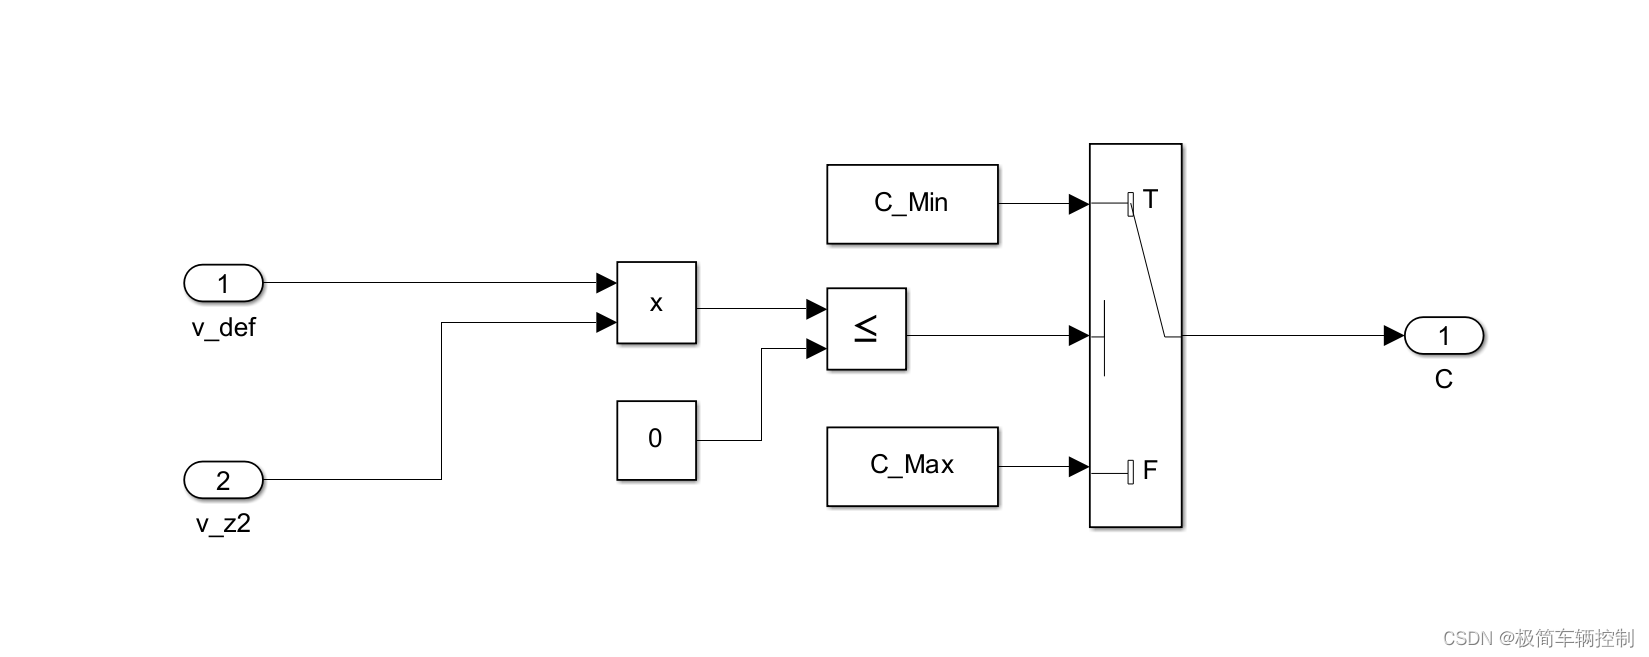
 2、搭建2-state sky-hook模型。
 3、链接路面输入
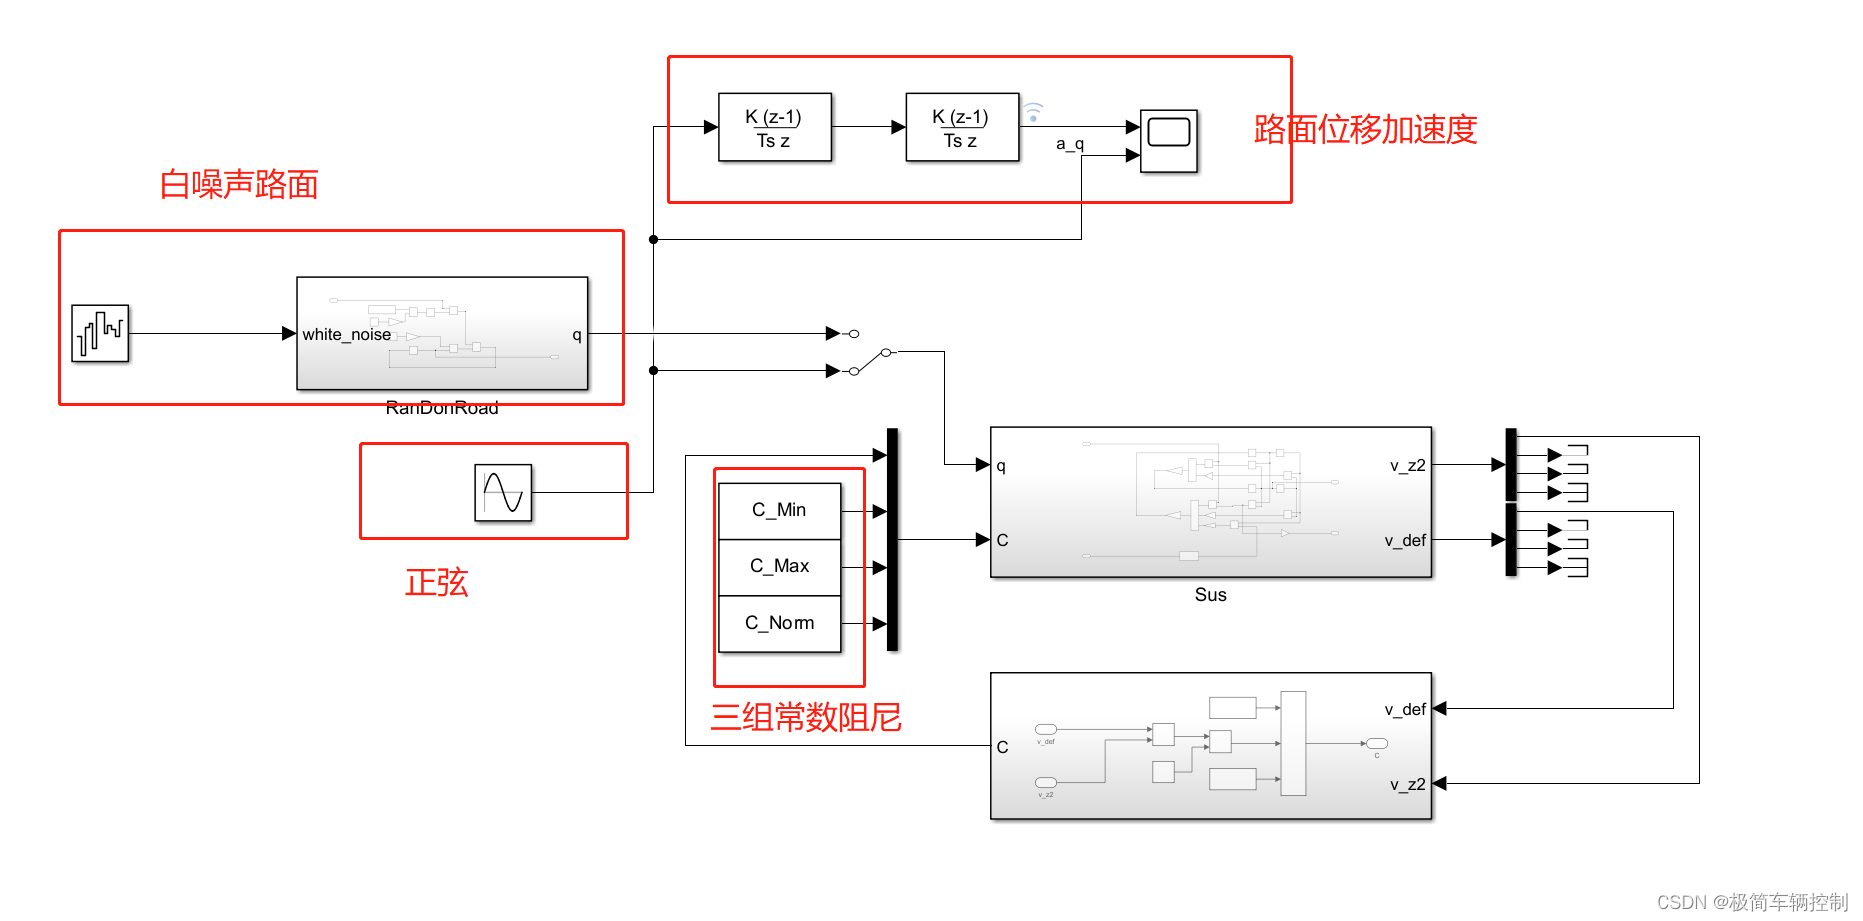
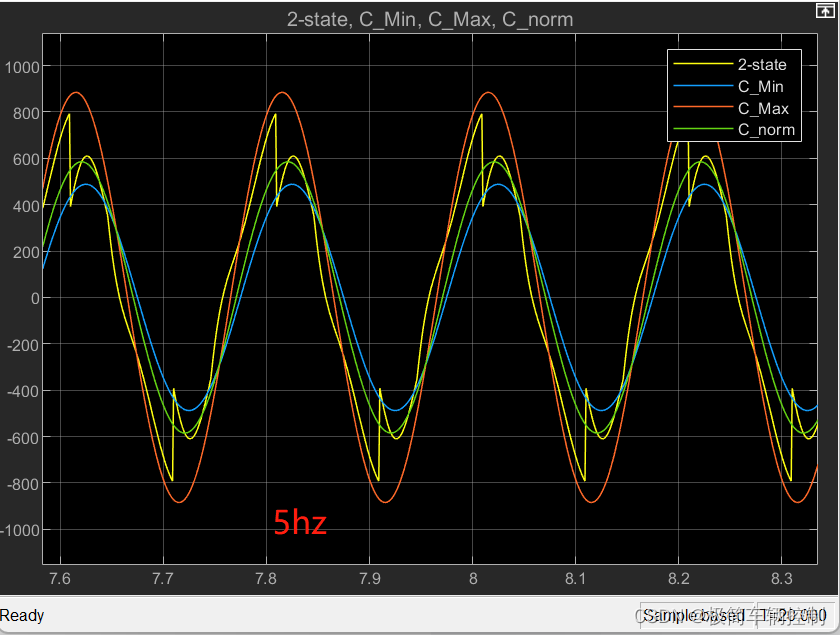
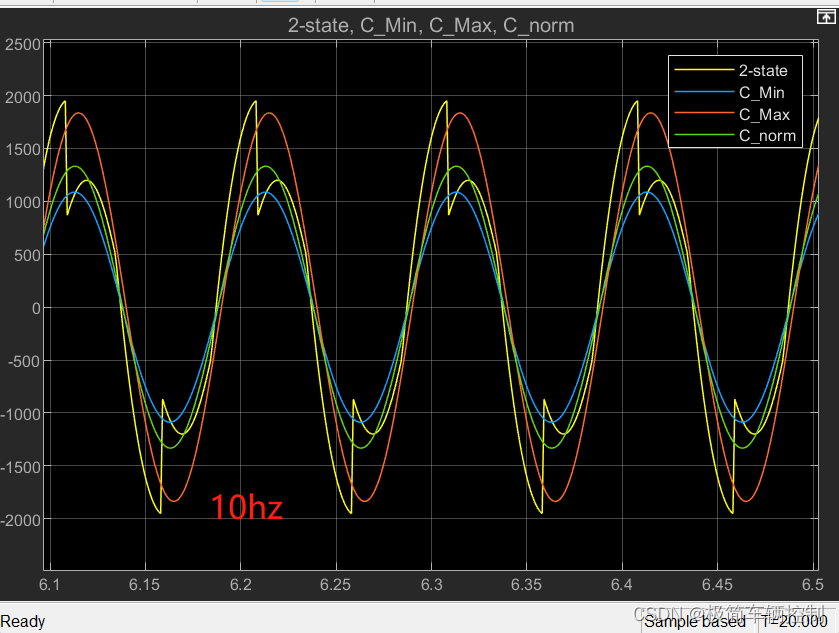
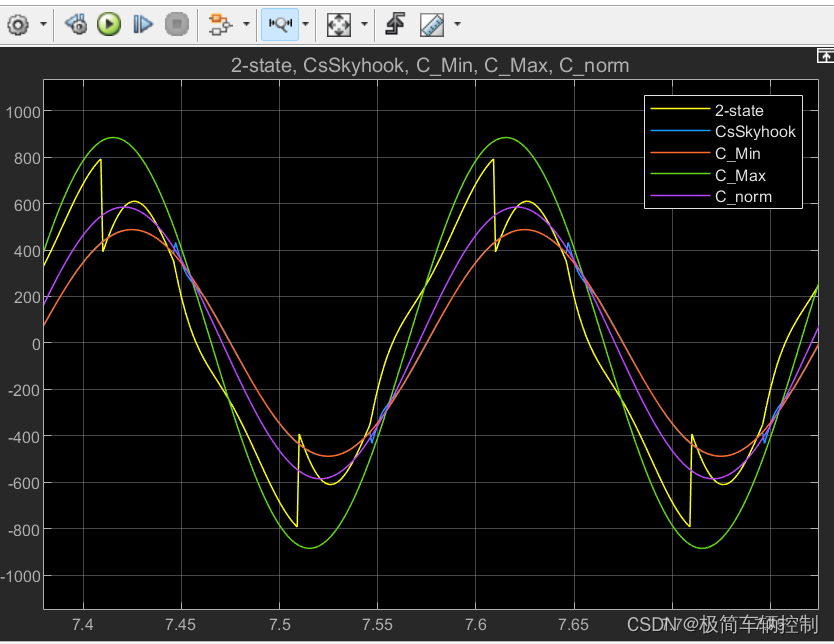
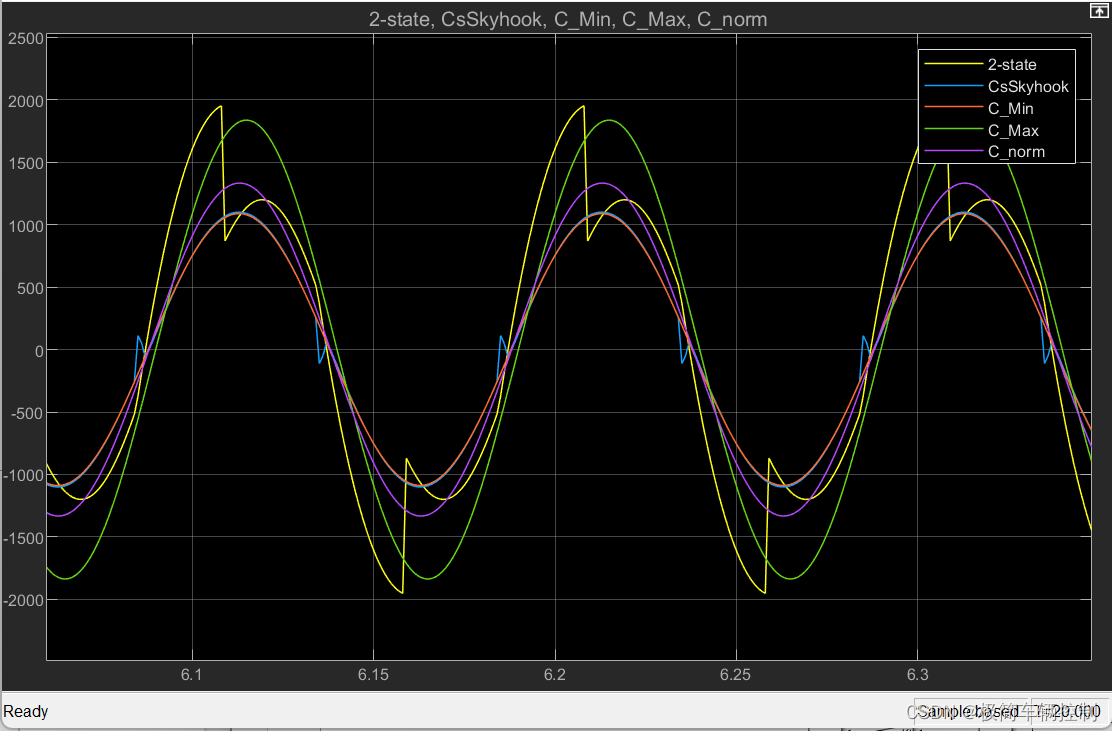
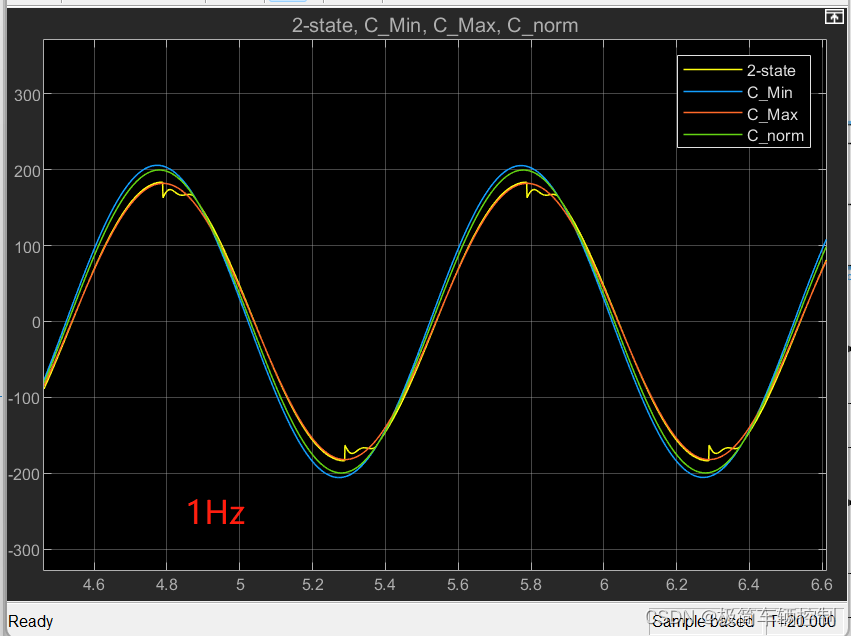
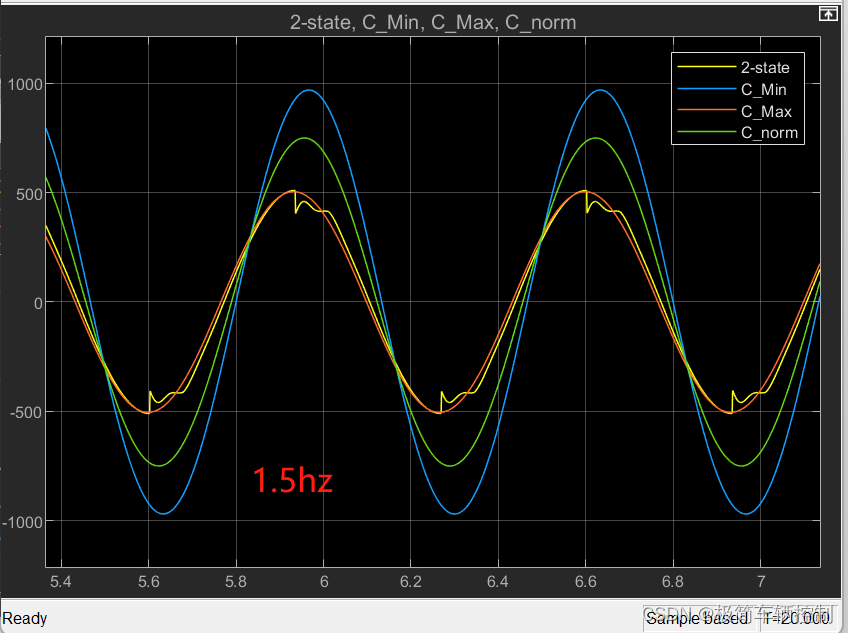
 4、初步仿真,设置几个不同频率的正弦输出,看下几组阻尼的舒适性效果(车身加速度)。从下面几张图可以看出,1.5hz车身共振频率附近,大阻尼效果最好,2-state天棚控制居然达到了与大阻尼相当的效果。而频率高于车身共振频率后,小阻尼效果最好,2-state的表现有明显的顿挫,平滑的部分逊色于小阻尼。可见2-state天棚能初步达到我们想要的效果(车身共振频率附近性能与大阻尼相当,车身共振频率以后,性能与小阻尼相当)。


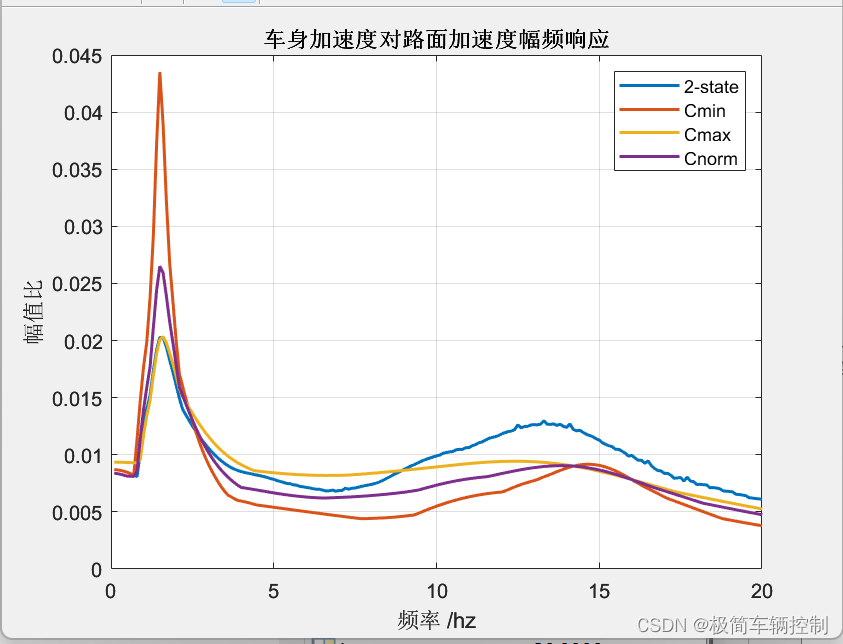
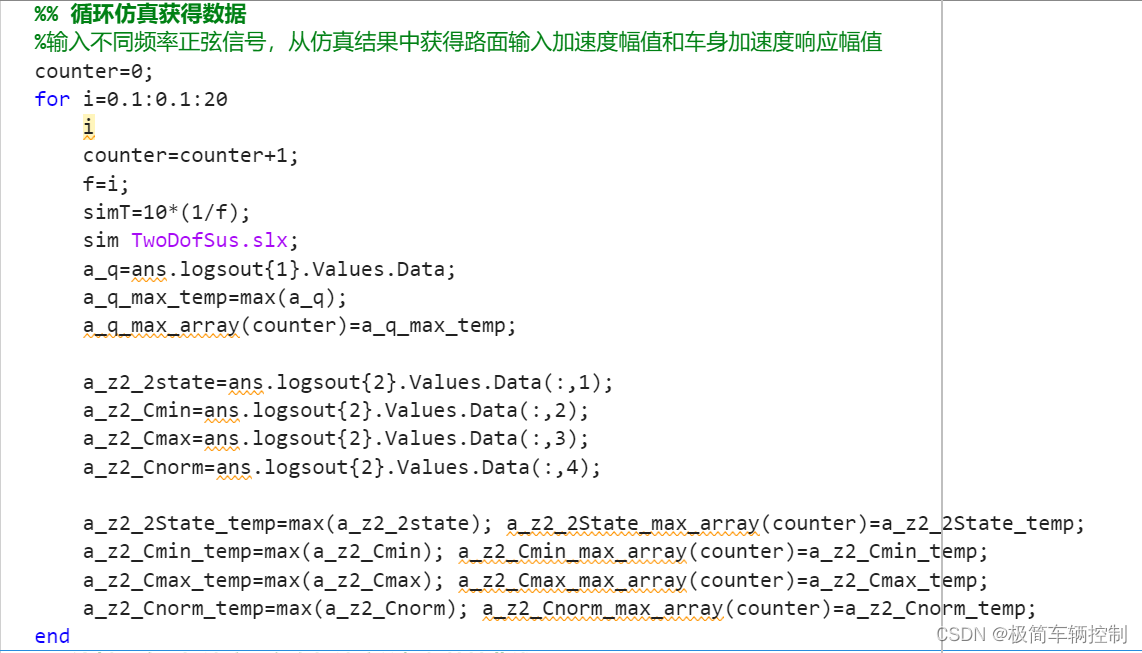
 5、为了严谨性,我们设计一个脚本,自动让正弦输入频率依次从0.1hz,0.2hz.....20hz输入,记录每次仿真的路面输入加速度的幅值、车身振动加速度的幅值,来绘制出幅频特性曲线。


 从这图可以明显看出,2-state能明显改善车身共振频率点附近的舒适性,但是对高频(7hz以后),2-state性能甚至比C_max还差。我们猜想,这可能是与2-state开关切换时候,阻尼不线性引起的顿挫有关,等会将它与线性的天棚对比。

四、连续天棚仿真

汽车理论里提到的线性天棚推导过程如下
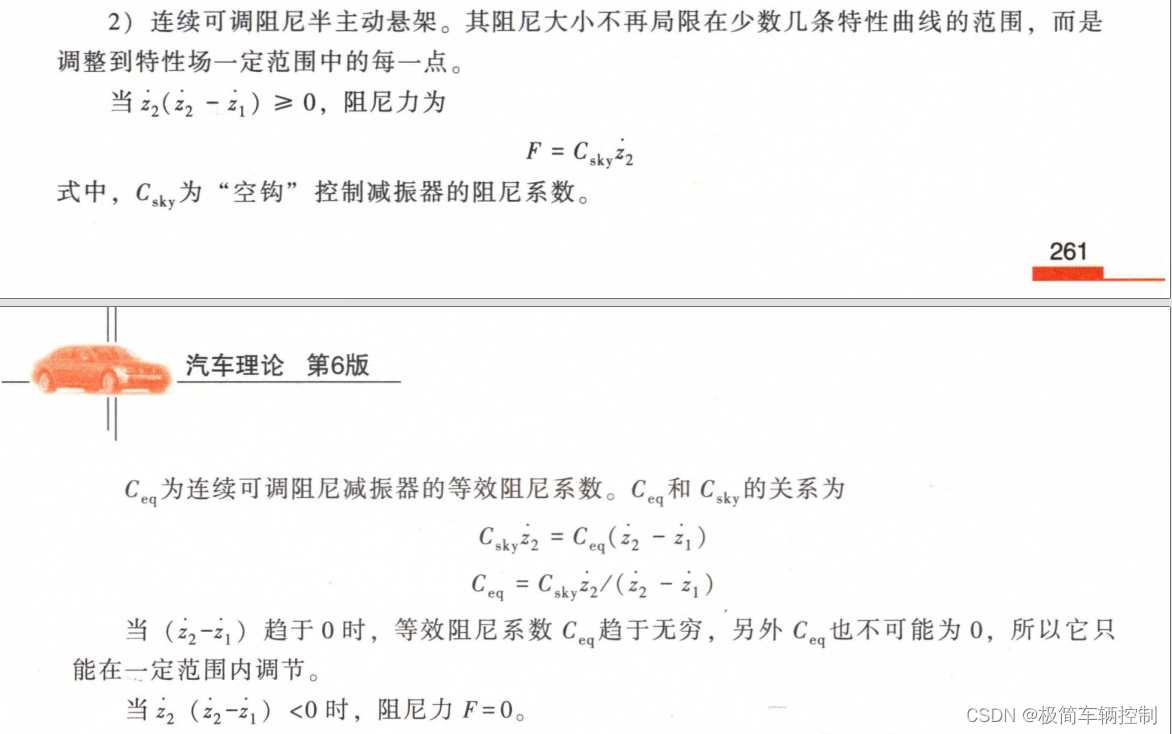
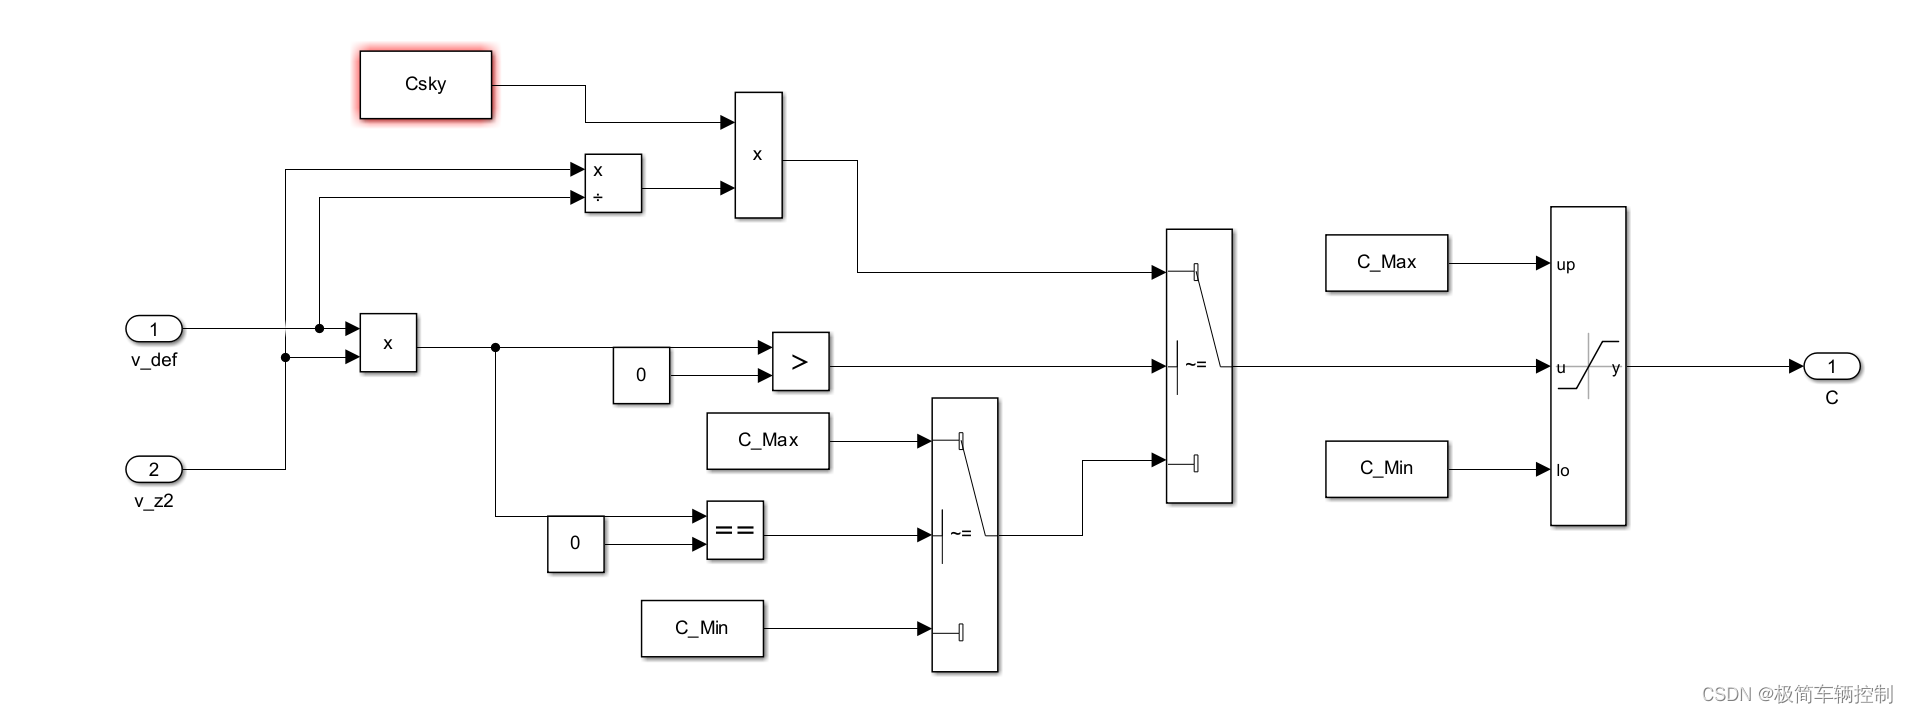
 我们直接上手搭这部分控制逻辑模型,其中Csky是一个标定参数,可以先尝试不同比值,这里就先随便拿个8000来演示。
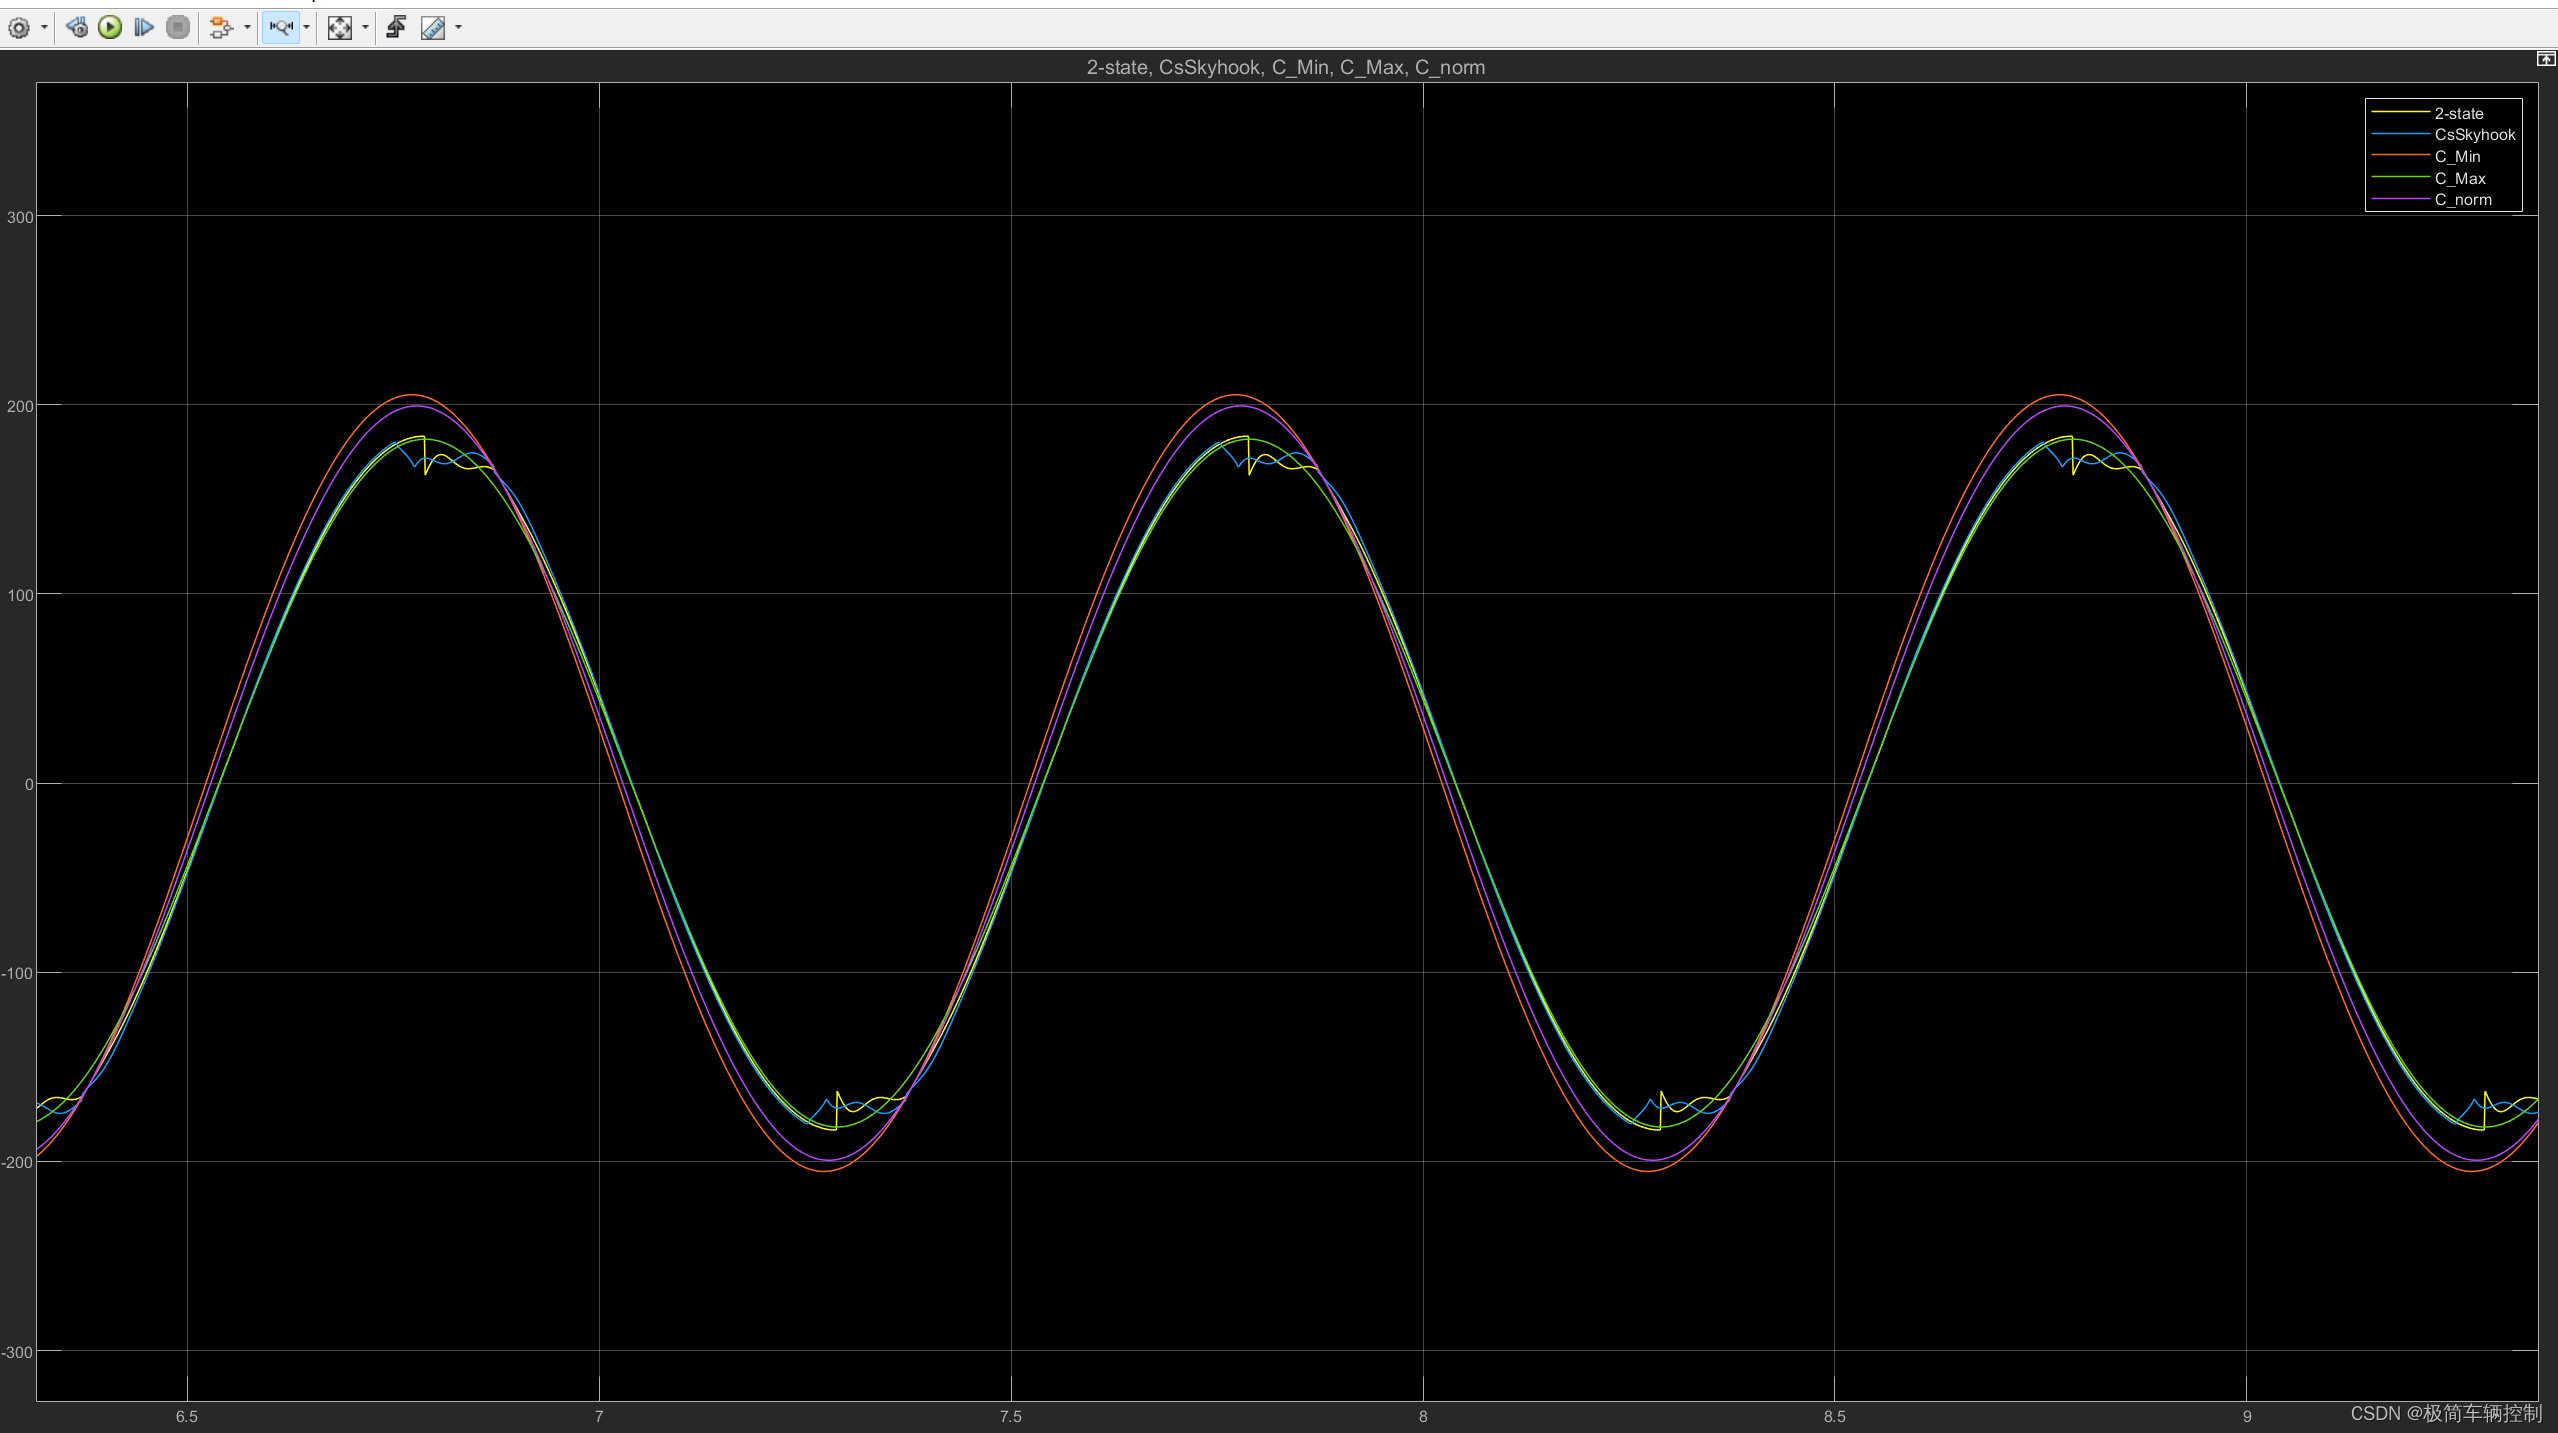
 同样是1,1.5,5,10这四个频率,如下图所示,仍然存在着顿挫。
 

 同样的,在从0.1hz到20hz跑一遍,幅频曲线如下:
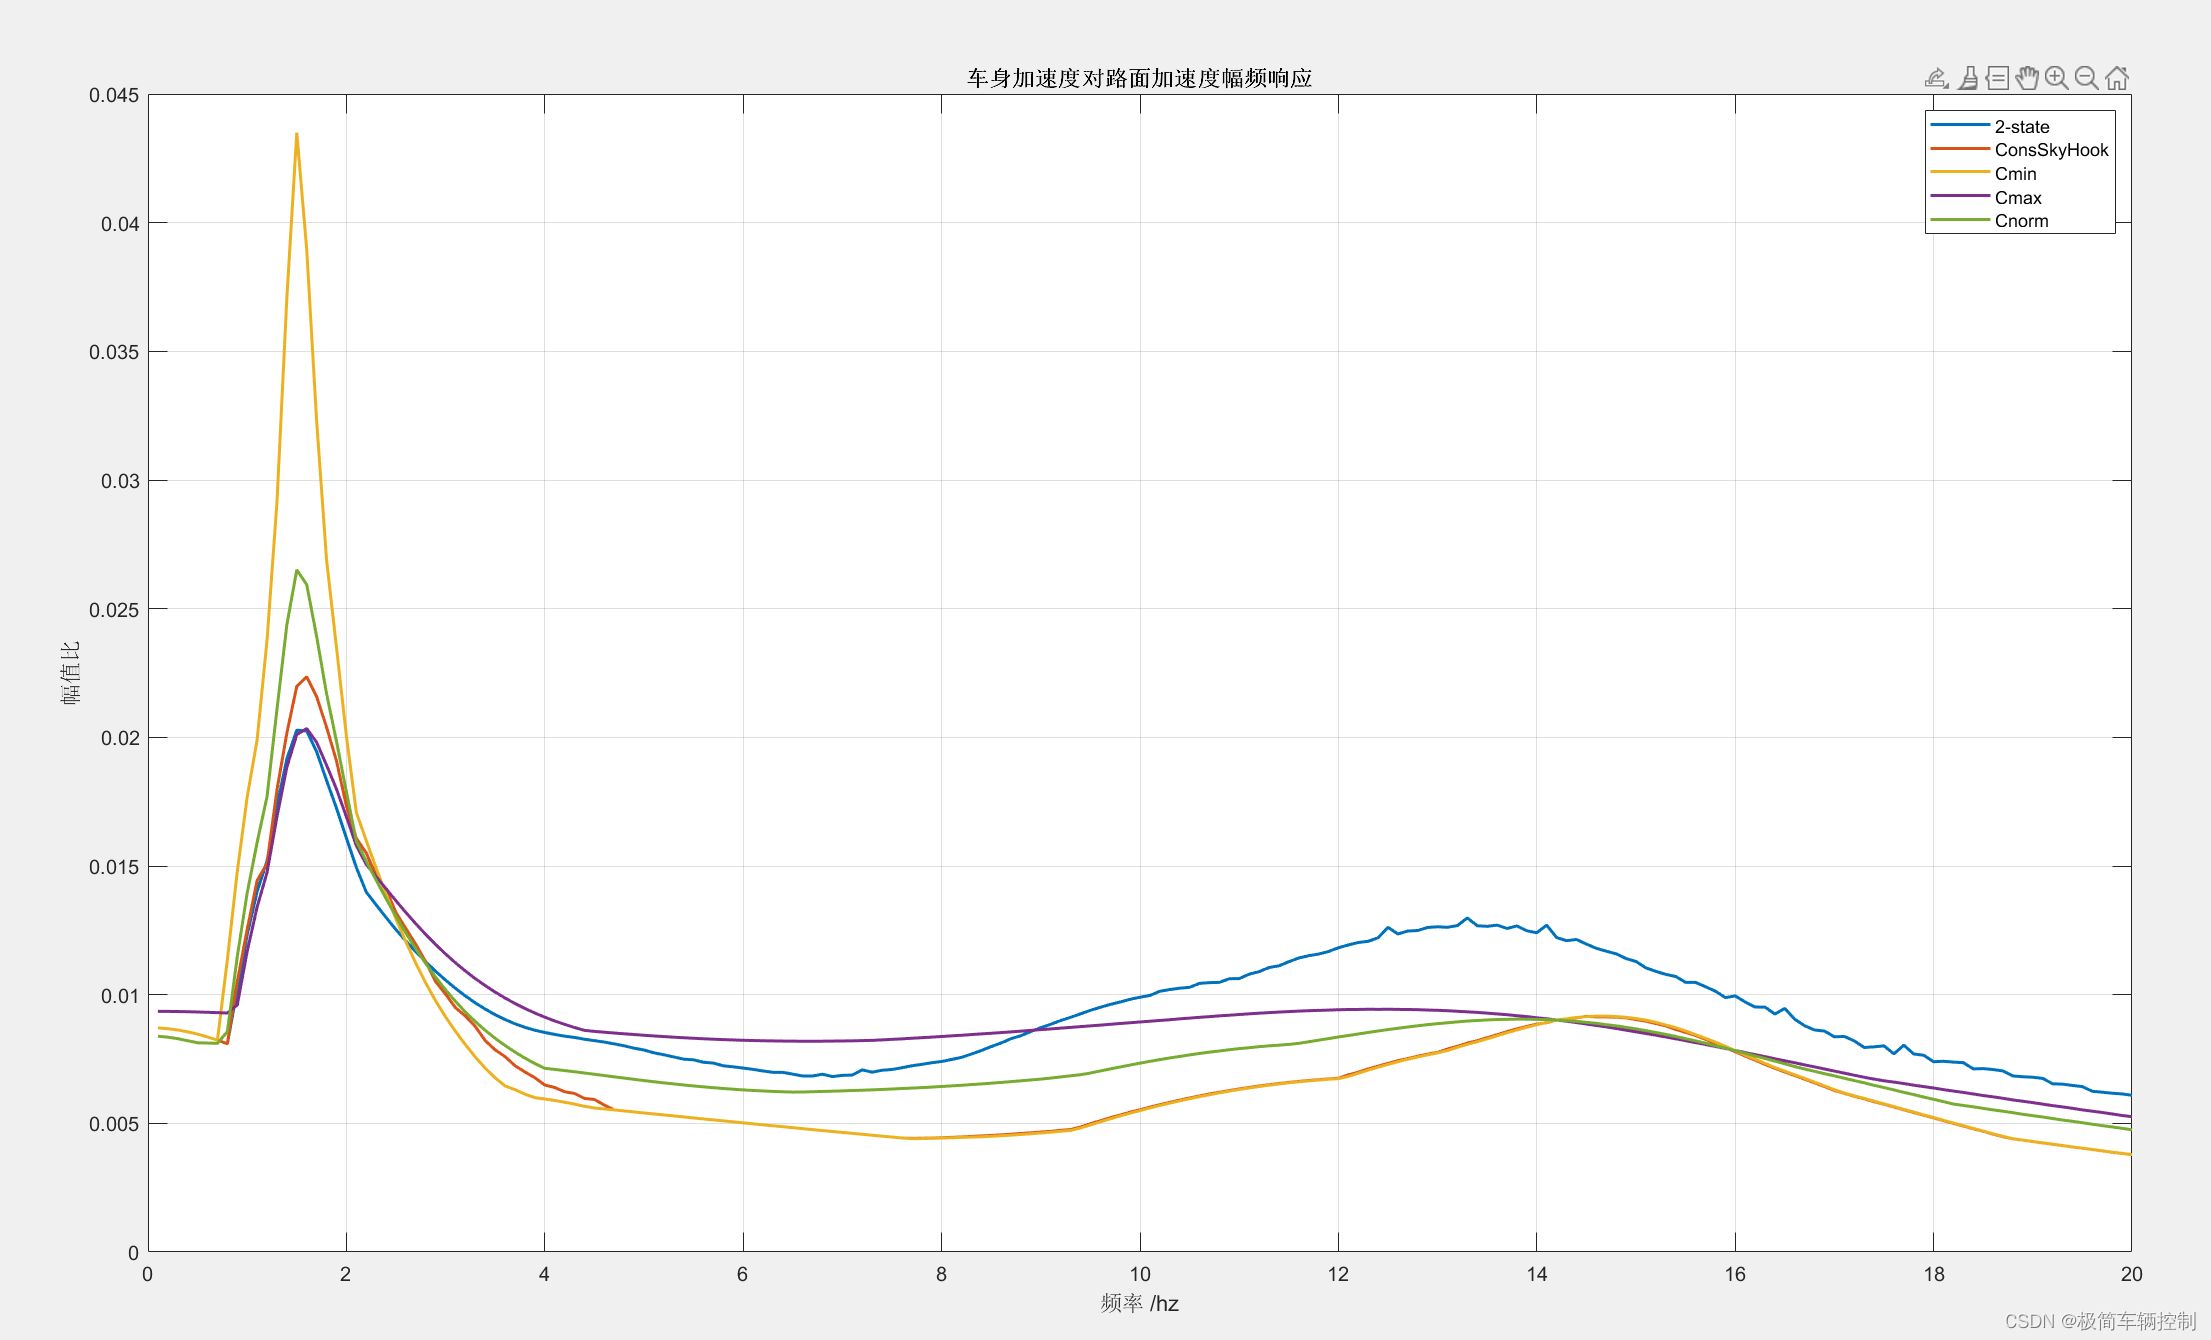
 车身共振峰上,相比2-state,连续天棚效果略差于2-state,但是车身共振频率以后,连续天棚的效果非常理想,对高频振动的过滤,达到了Cmin的水平。但是美中不足的是,它同样存在符号换向时候的顿。

 五、随机路面仿真

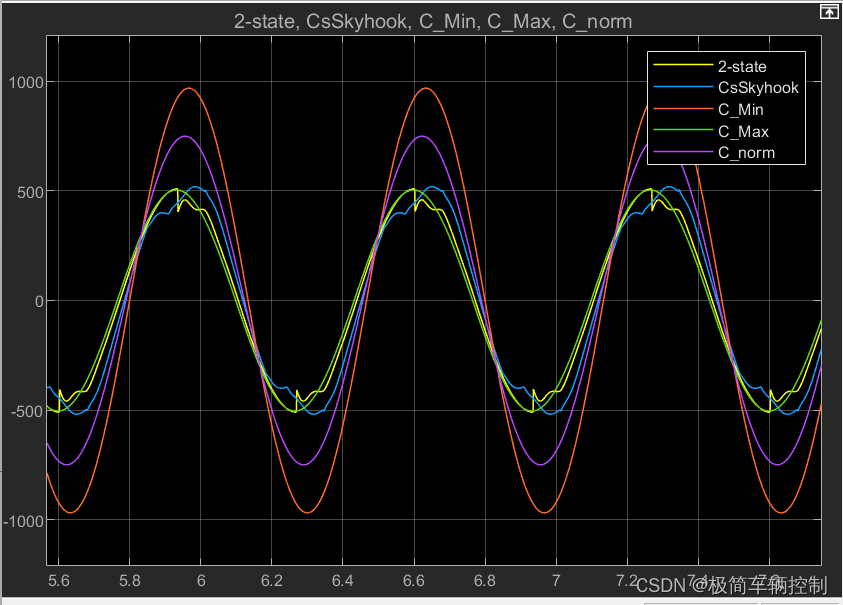
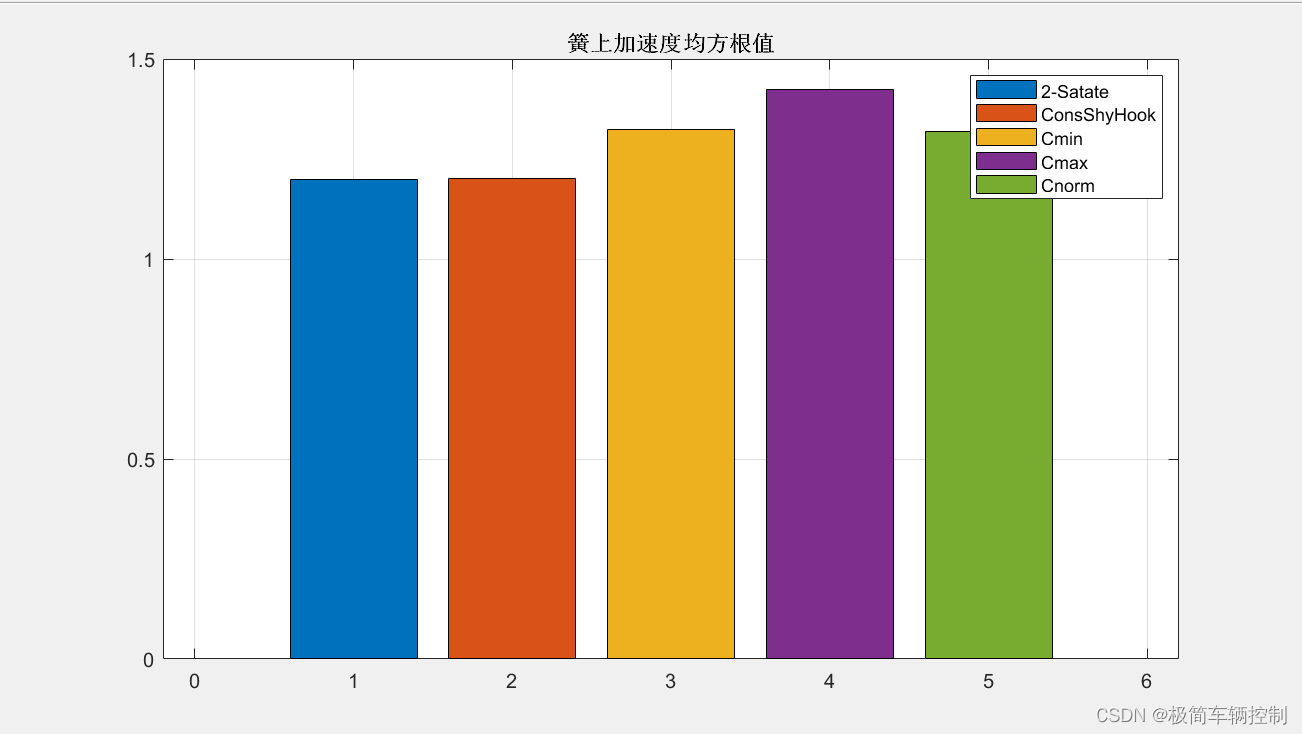
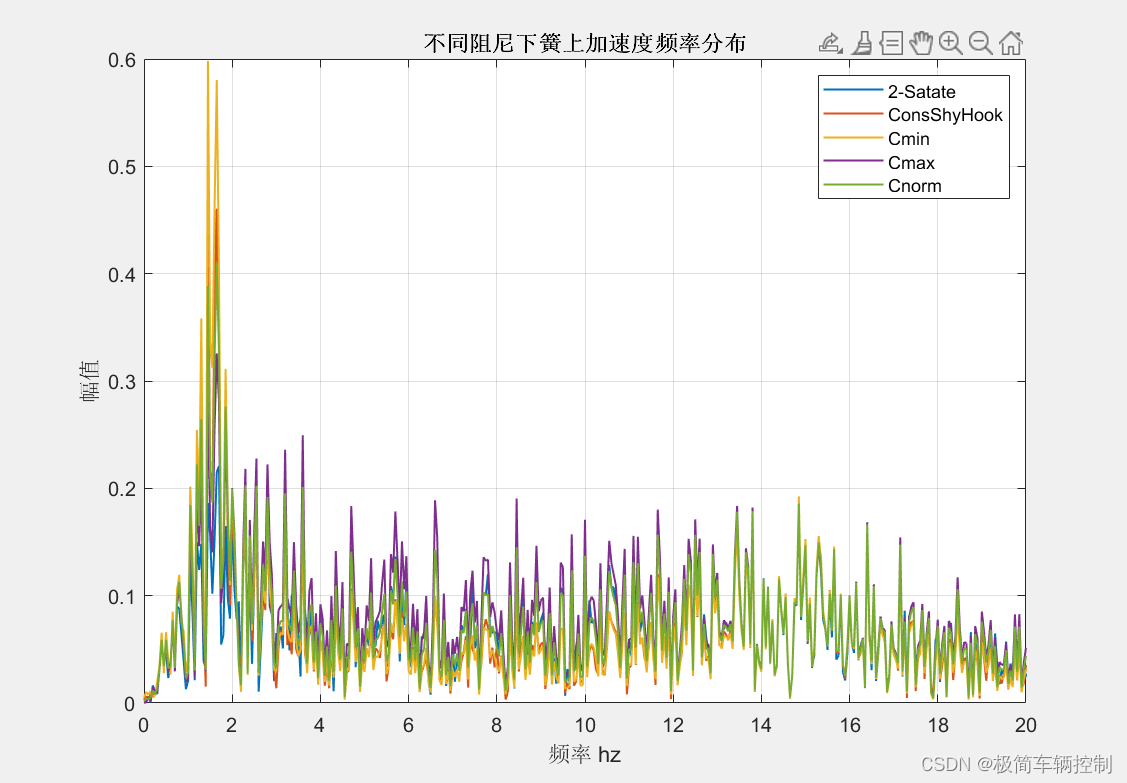
 使用之前章节搭建的随机路面,仿真两种天棚算法与常阻尼系数。
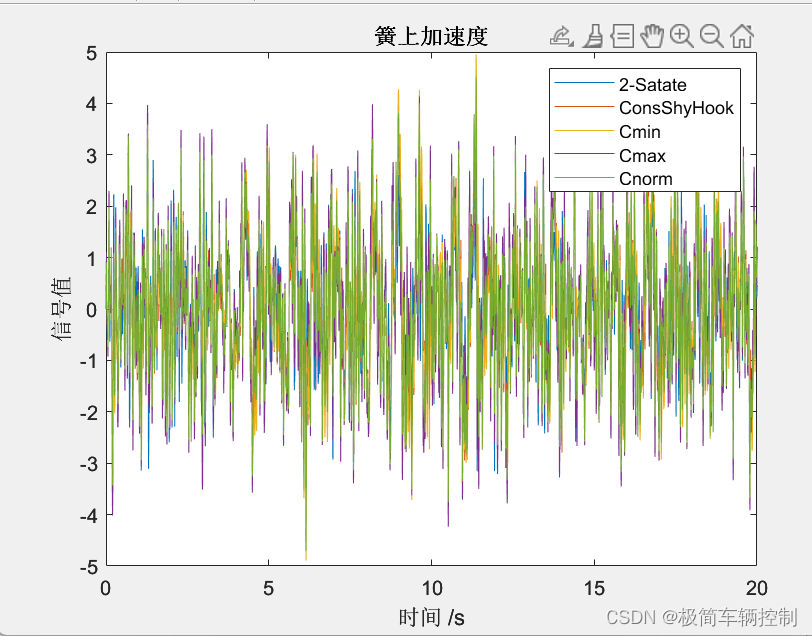
 

 最后一张图中,出现2状态的天棚车身共振频率处的效果好于最大阻尼,这有点诡异。哪位朋友如果知道为什么出现这种情况,也请评论区告知下?

模型与脚本:

如果有需要的,可以搜某宝店铺,极简车辆控制   获取,大哥们的支持是不断创作的动力。


半主动悬架入门:天棚控制原理与仿真实践 半主动悬架凭借兼顾成本与安全性的优势,成为电控悬架的主流方案,而天棚控制则是该领域最经典的基准算法。其核心思想是将阻尼器虚拟连接至惯性参考空间,通过车身绝对速度与悬架相对速度的符号关系实时调节阻尼系数,从而有效抑制车身低频共振,改善乘坐舒适性。在四分之一车辆模型上进行仿真实战,既能直观理解从理想天棚到可执行开关/连续控制律的退化过程,也能清晰揭示舒适性、悬架动行程与轮胎动载荷之间的权衡关系。对于从事悬架控制课题的工程师与研究者而言,掌握天棚控制不仅是学习更复杂控制策略的起点,也是判断算法优劣的工程标尺。本文 阅读详情

相关推荐

天棚-加速驱动阻尼混合控制(Mised SH-ADD)||策略解读

天棚-加速驱动阻尼(Mised SH-ADD)混合控制策略解读

@Duang~!的博客 2221

半主动悬架经典控制算法——天棚控制算法(Skyhook)原理及仿真

车辆悬架系统直接影响着乘坐舒适性和操控稳定性。传统被动悬架性能固定,难以适应复杂路况;主动悬架虽性能优越但成本过高。半主动悬架通过实时调节阻尼特性,在性能和成本间取得了良好平衡。其中,天棚控制算法(Skyhook Control)是最经典的解决方案之一,其核心思想是模拟一个连接车身与 "天棚" 的虚拟阻尼器,通过抑制车身振动显著提升舒适性,如下图所示。该算法由D.Karnopp 于 1974 年提出,因其原理简单、实现容易且效果显著,不仅成为半主动悬架的基础控制策略,还衍生出地棚控制等多种改进算法。

m0_75028507的博客 5386

天棚控制算法优化与联合仿真实践

本文深入探讨了天棚控制算法的优化与联合仿真实践,详细介绍了响应面法在参数优化中的应用以及Carsim与Simulink联合仿真平台的搭建技巧。通过实际案例分析,展示了优化后的天棚算法在提升车辆舒适性和操控性方面的显著效果,并分享了工程实践中的常见问题与解决方案。

weixin_33976072的博客 556

SH垂向控制模块开发及与carsim联合仿真对比

整个cdc-carsim仿真工程框架大致如上图所示,carsim提供整车模型,实时输出加速度,角速度等传感器信号;simulink模型根据传感器信号的数据,各个控制模块依次计算需求电流。由于carsim车辆模型没有带cdc减振器,只提供了减振器阻尼力的接口,因此,在各个模块加权计算出需求电流后,仿真模型多一步查表,查出阻尼力,再反馈回给carsim。

MinimalControl的博客 4723

1/4、1/2、整车悬架天棚主动控制仿真分析合集

对于天棚控制相比大家不陌生,它是由美国的Karnopp提出,利用假设的与天棚固连的阻尼器来达到减震的效果,通过这个理想的天棚阻尼器可以降低车体的垂直速度,其对于舒适性改善效果很好,但是理想的天棚控制是不存在的,所以可以通过作动器来提供理想天棚控制需的力,从而实现天棚主动控制,如果想要半主动控制,则需通过悬架压缩率进行可调阻尼转化。

Mr.邹的博客 2502

基于SIMULINK与S-Function的天棚阻尼控制系统建模与仿真

现代控制系统日益复杂,典型的被动阻尼器已无法适应多工况、强扰动环境下的振动抑制需求。以高层建筑的天棚阻尼为例,理想情况下应根据结构顶层绝对速度生成反向阻尼力 $ F = -c \dot{x}_0 $,其中 $ c $ 为等效阻尼系数,$ \dot{x}_0 $ 为质点速度。然而实际系统存在执行器饱和、测量延迟、噪声干扰等问题,控制律往往需引入限幅、滤波、增益调度甚至模糊推理机制,这些都无法直接用Gain、Integrator等基础模块完整表达。

weixin_29903713的博客 1042

几种CDC传感器方案介绍

只要想运用天棚控制算法来提高平顺性,避免不了需要知道车的四个车轮位置的减振器压缩速度,记为Vd和对应的车身速度垂跳速度,记为Vs;车身垂跳速度:由IMU垂向加速度结合三轴角速度,分解得到车四个角的垂向加速度和垂向速度;车身垂跳速度:由IMU垂向加速度结合三轴角速度,分解得到车四个角的垂向加速度和垂向速度;减振器压缩速度:由估算的车身垂向速度与采集的车轮垂向加速度计算得到;3、侧倾控制:侧倾角或侧倾角速度或侧倾角加速度,或侧向加速度;侧倾角/侧倾角速度/侧倾角加速度: 传感器采集处理得到;

MinimalControl的博客 3657

基于simulink的悬架仿真模型,有主动悬架被动悬架天棚控制半主动悬架 [1]基于pid控制的四

在基于Simulink的天棚控制半主动悬架仿真模型中,我们详细分析了天棚控制半主动悬架的工作原理和控制策略。在此背景下,本文将围绕主动悬架、被动悬架、天棚控制以及半主动悬架等不同类型的悬架,通过Simulink仿真模型进行深入的技术分析。主动悬架通过传感器实时监测车辆状态,根据车辆动态需求,通过控制单元发出指令,对悬架弹簧、减震器等部件进行主动调节,以改善车辆的操控性和舒适性。这种悬架可以根据不同的驾驶需求,通过传感器实时监测车辆状态,调整减震器的工作状态,以达到更好的操控性和舒适性。

vQUDHkZiCS的博客 1294

基于天棚控制的车辆半主动悬架仿真模型(附带参考文献)

车辆悬架系统对于提升驾乘舒适性与车辆行驶安全性起着关键作用。半主动悬架结合了被动悬架的可靠性与主动悬架的适应性优势,而天棚控制策略是半主动悬架中常用的有效控制方法。通过构建基于天棚控制的车辆半主动悬架仿真模型,能够深入研究其性能表现,为实际悬架系统的优化设计提供有力支持。

matlab_dingdang的博客 13

天棚阻尼控制原理与Simulink S-Function实现:半主动悬架仿真指南

半主动悬架是车辆动力学领域平衡舒适性与操稳性的关键技术,其核心在于阻尼力的实时调节。天棚阻尼算法通过虚拟“天空”参考系,在车身运动与悬架相对运动同向时施加反向阻尼力,以开关控制律逼近理想减振效果,具备结构简单、无需路面预瞄等优点,被广泛应用于汽车悬架控制策略设计。在工程实践中,Simulink S-Function 是验证和部署该控制律的常用工具,通过封装控制逻辑、接入1/4车模型并整定参数,可快速评估车身加速度、悬架行程与轮胎动载荷等指标。本文面向悬架仿真与车辆动力学课程设计场景,系统梳理了天棚阻尼控制原

weixin_32349093的博客 137

1/4悬挂系统天棚半主动控制:天棚半主动控制-matlab开发

重新包装了一个实用的天钩方法的模拟, 哪一个, 1)天棚半主动控制2) 1/4 悬挂系统 更新文件 SMATLINK - 让 Matlab 与 Mathematica 共舞http://www.mathworks.com/matlabcentral/fileexchange/20573 'SGA__suspension_skyhook ' 是天钩控制模拟1/4 车辆悬挂系统,以及更多悬挂系统http://www.mathworks.com/matlabcentral/fileexchange/loadFile.do?objectId=11199&objectType=FILE 将有 SGALAB 的遗传算法 + FLC 模拟http://www.mathworks.com/matlabcentral/fileexchange/loadFile.do?objectId=5882&obj

SKYhook_suspension.rar_SKyhook控制原理_天棚阻尼控制_悬架_悬架控制_阻尼

悬架系统的天棚阻尼控制策略,有效减低系统的动载荷,加速度

matlab开发-14悬挂系统Skyhook的半主动控制

matlab开发-14悬挂系统Skyhook的半主动控制。天钩半主动控制

基于天棚控制算法的磁流变半主动控制系统的研究

以天棚控制方法为理论基础,结合磁流变减振器的工作机制,建立了磁流变半主动悬架硬件结构系统,并通过在实车试验平台上实验分析了被动悬架和磁流变半主动控制悬架的平顺性。结果表明,相比于被动悬架,磁流变半主动悬架能够很好地抑制低频段车体垂直方向的加速度变化和振动幅值,从而提高车辆平稳性和舒适性。

skyhook-perf-experiments

skyhook-perf-experiments

天棚阻尼-SIMULINK-S-Function,天棚阻尼控制原理,matlab

建立了四分之一半主动悬架和被动悬架,其次选取车身加速度、悬架动挠度和轮胎变形为评价指标,建立了最优控制器,最后在 matalb 中进行了仿真验证

基于Simulink的悬架仿真模型研究

通过以上三个模型的仿真研究,我对悬架系统的控制策略有了更深入的理解。PID控制简单易用,模糊控制适合非线性系统,而天棚控制则在半主动悬架中表现出色。每种控制策略都有其优缺点,选择合适的控制策略需要根据具体应用场景来决定。未来,我计划进一步研究结合机器学习的悬架控制策略,比如深度强化学习,看看能否在复杂路况下实现更优的控制效果。同时,我也希望能在实际车辆上进行验证,看看仿真结果是否能在真实环境中复现。如果你对悬架仿真或者控制策略感兴趣,欢迎一起交流讨论!

ghxufMuht的博客 907

天棚阻尼-SIMULINK-S-Function_轮胎_车身_半主动悬架_最优控制_天棚控制

建立了四分之一半主动悬架和被动悬架,其次选取车身加速度、悬架动挠度和轮胎变形为评价指标,建立了最优控制器,最后在 matalb 中进行了仿真验证

上一篇: 七自由度模型搭建与仿真
下一篇: 好玩的直流电机调速实验、PID、极点配置、LQR、观测器;不讲大道理
极简车辆控制
博客等级 码龄3年 1569粉丝 39原创
评论 3
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

极简车辆控制

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值