BetaFlight代码解析(4)- 飞行控制系统

BetaFlight代码解析(1)- 概览 本文概述了开源飞行控制器固件Betaflight的系统架构和功能特性。该固件采用模块化设计,支持多旋翼和固定翼飞行器,兼容STM32系列处理器。核心功能包括运动控制、传感器集成、通信系统和用户界面,采用GPLv3许可证。项目采用年度双版本发布周期,支持统一目标配置和持续集成开发流程,要求开发者遵循严格的贡献规范。用户可通过配置工具和社群支持快速入门。 阅读详情

飞行控制系统是Betaflight的核心组件,负责实时飞行控制算法和数据处理。它实现了主控制回路,该回路处理传感器数据、执行控制算法并生成电机指令,以维持飞行器的稳定性和响应性。该系统在严格的实时约束下运行,以确保飞行行为的可预测性。

核心飞行控制架构

飞行控制系统采用包含多个集成子系统的实时控制回路:
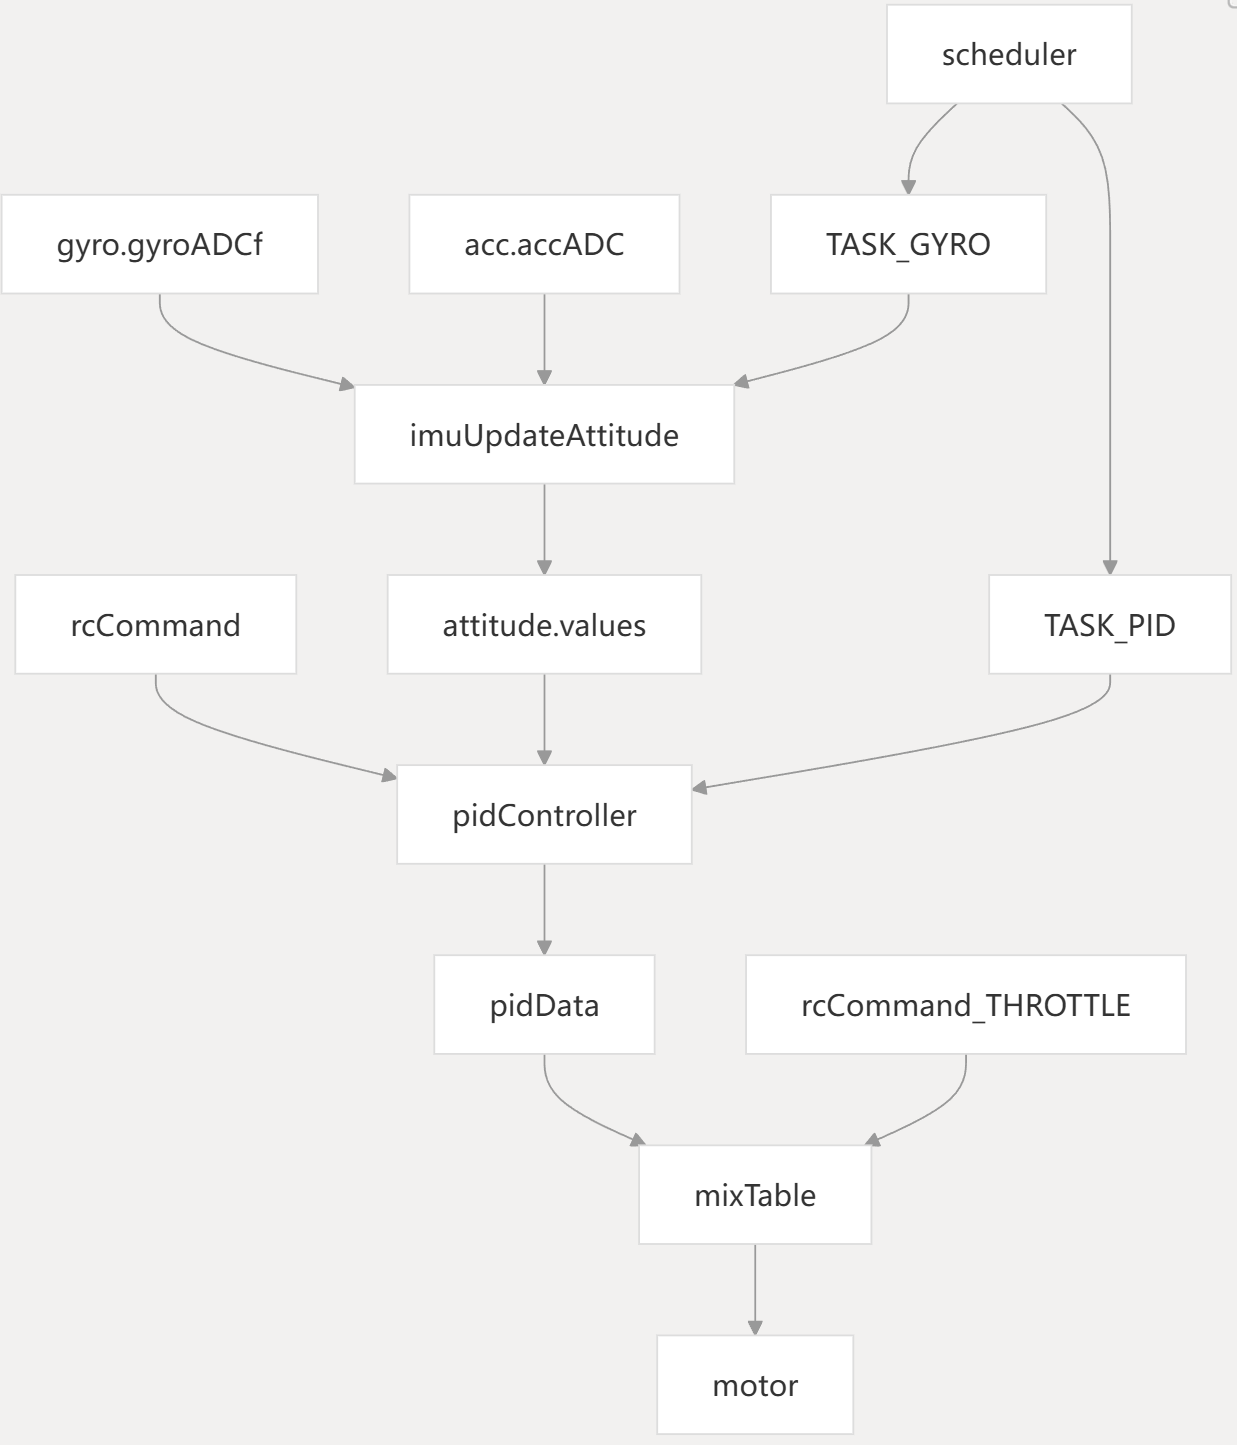
实时处理流水线

飞行控制系统在一个具有精确时间要求的确定性任务调度器中运行:
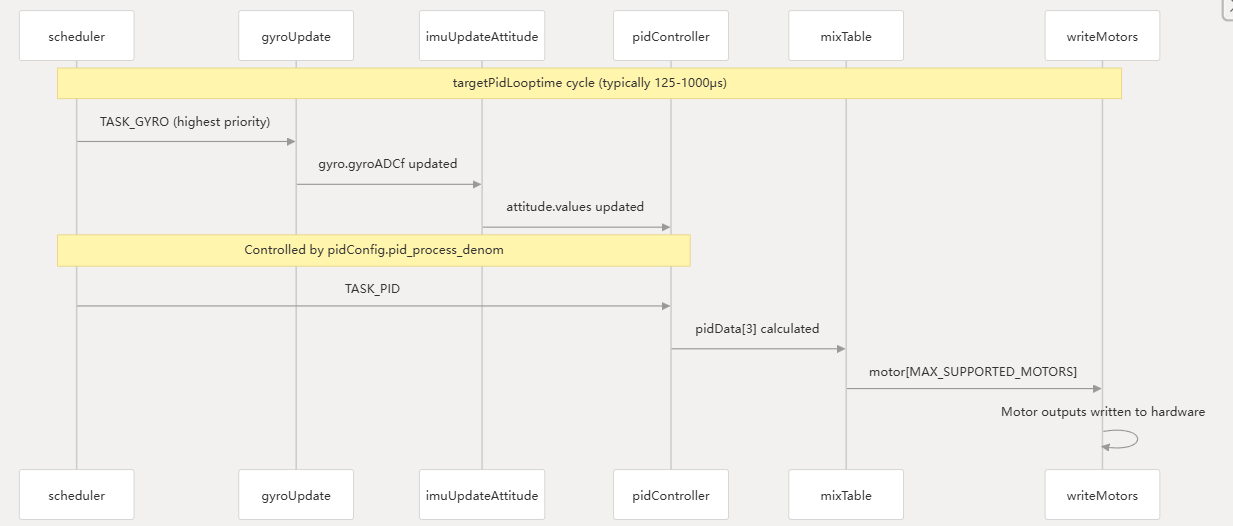
该系统通过targetPidLooptime参数和任务优先级来维持确定性时间,以确保控制回路的稳定性。

PID控制器概述

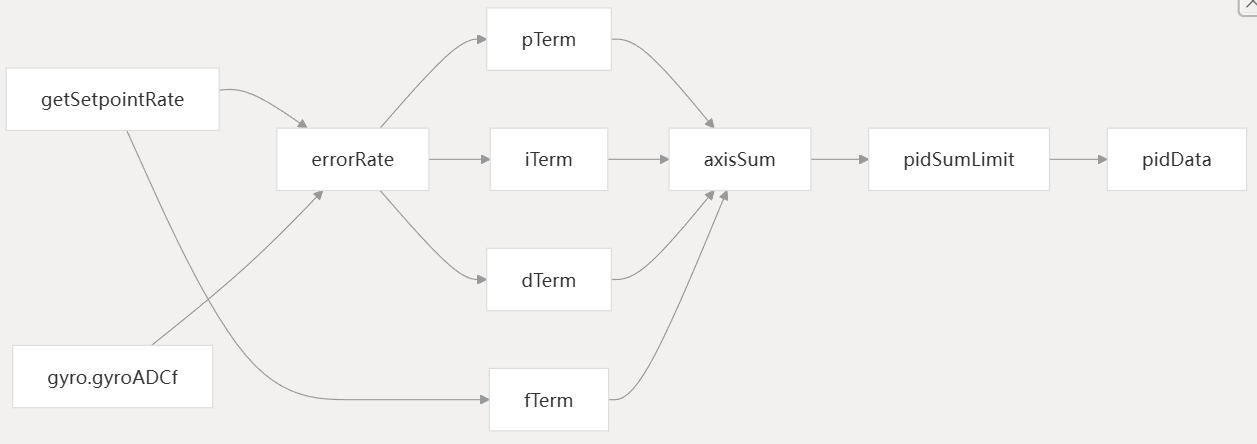
PID控制器(pidController())是核心稳定算法,用于处理姿态误差并生成控制信号。它在三个轴(横滚、俯仰、偏航)上运行,每个轴都有单独的调节参数。

PID算法结构
关键PID数据结构

结构 目的 地点
pidProfile_t PID增益、限制、高级功能 src/main/flight/pid.h192-290
pidAxisData_t 每轴的运行时 P、I、D、F 值 src/main/flight/pid.h318-324
pidRuntime_t 运行时状态和配置
BetaFlight代码解析(7)— 传感器系统 Betaflight固件的传感器系统负责收集飞行控制器所需的关键数据,包括陀螺仪、加速度计、磁力计、气压计、GPS和电池监测等。该系统采用标准化处理流程:初始化配置、定期数据更新、滤波处理及飞行控制集成。各传感器按优先级分配不同采样频率,陀螺仪数据(8-32kHz)优先级最高。系统配备多种滤波算法(PT1/2/3、双二阶)以优化数据质量,并提供各类传感器的校准功能(零偏校准、加速度计水平校准、磁力计补偿等)。这种模块化设计确保了飞行控制的稳定性和精确性。 阅读详情

相关推荐

BetaFlight代码解析(8)— 陀螺仪和加速度计处理

Betaflight的IMU传感器处理系统详细介绍了陀螺仪和加速度计的数据采集、滤波、校准全流程。系统支持多传感器冗余处理,包含动态低通滤波(根据油门调整截止频率)、运动检测校准、数据平均融合等核心功能。重点阐述了陀螺仪更新流程(校准、对准、下采样)和加速度计衍生值计算(加加速度、震级),同时配备溢出检测、偏航旋转恢复等多重安全机制。该系统通过参数组实现灵活配置管理,为飞行控制提供精准可靠的传感器数据。

rainercool的专栏 299

光伏系统选型指南:5种主流MPPT算法优缺点对比(附选型流程图)

本文深入剖析了光伏系统中五种主流MPPT算法的核心原理与性能差异。通过对比扰动观察法、电导增量法、恒定电压法、模糊逻辑控制及人工智能算法在追踪精度、响应速度、实现成本与稳定性等方面的表现,为不同应用场景(如户用、工商业及大型电站)提供了清晰的选型决策流程图和实战指南,帮助工程师优化系统效率与投资回报。

weixin_29294597的博客 106

Cloudflare 5秒盾破解实战:Python补环境框架下的13次请求全解析

本文深入解析Cloudflare 5秒盾(5-second challenge)的工作原理,并提供基于Python环境的自动化应对策略。通过13次请求流程分解、动态脚本处理技术和环境指纹模拟,帮助开发者有效绕过这一复杂的人机验证机制,提升自动化工作效率。

weixin_30772105的博客 176

CANoe.Diva实战:基于CDD的UDS诊断自动化测试全流程解析

本文详细解析了使用CANoe.Diva进行基于CDD的UDS诊断自动化测试的全流程,包括环境搭建、CDD文件配置、测试范围设置、用例生成与验证、CANoe集成测试及报告分析。通过实战经验分享,帮助工程师快速掌握诊断自动化测试技巧,提升测试效率与质量。

weixin_29258297的博客 218

e-puck场景搭建

可以注意到一个黑色的小窗口出现在三维视图的左上角。它显示了电子吸盘机器人的摄像头拍摄的图像。该图像将保持黑色,直到机器人的控制器明确启用相机。最后,单击右上角的“x”可以关闭它。在对话框中,选择PROTO节点(Webots项目)/robots/gctronic/e-puck/e-puck(Robot)。一个电子吸盘机器人应该出现在竞技场的中央。通过按Alt+左键单击+拖动,对机器人施加力。无法对WoodenBox节点施加力,因为默认情况下,它们没有质量,并且被视为粘在地板上。将新控制器与机器人链接。

weixin_66540163的博客 765

迪文DGUSII串口屏中文显示实战:手把手教你制作16x16点阵字库

本文提供了一份迪文DGUSII串口屏16x16点阵中文字库制作的完整实战指南。从显示原理、字体选择与参数设置,到使用FontLib Make工具生成字库文件,再到部署、调用及存储空间优化,手把手教你解决中文显示难题,确保界面文字既美观又稳定。

weixin_29190573的博客 152

YOLOv13改进策略【特征提取层】| 引入注意力卷积模块RFAConv,关注感受野空间特征 助力yolov13精度提升

RFAConv:创新空间注意力和标准卷积运算感受野空间特征是针对卷积核设计的,根据卷积核大小动态生成。以3×3卷积核为例,它由非重叠滑动窗口组成,每个窗口代表一个感受野滑块。

Limiiiing的博客 359

g2o&PCL 四阶多项式拟合

g2o&PCL 四阶多项式拟合

dayuhaitang1的博客 138

STM32智能小车控制舵机转向

文章目录前言一、舵机简单介绍及接线方式二、cubeMX配置三、代码解析总结 前言 本文将带大家学习如何驱动舵机转向 一、舵机简单介绍及接线方式 信号线(黄线)红线(电源线)棕色(地线) 舵机的控制一般需要一个20ms左右的时基脉冲,该脉冲的高电平部分一般为0.5ms-2.5ms范围内的角度控制脉冲部分,总间隔为2ms。以180度角度伺服为例,那么对应的控制关系是这样的: 0.5ms--------------0度; 1.0ms------------45度; 1.5ms------------90度; 2

m0_49476241的博客 8611

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

Outlook Express 6 (OE6) for Win7/Win8/Win10

英文版 Outlook Express6.0, 兼容Win7/Win10/WinXP,解压就可用。

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

上一篇: BetaFlight代码解析(3)- 构建 Betaflight
下一篇: BetaFlight代码解析(5)— PID控制器
timmy-uav
博客等级 码龄26年 526粉丝 104原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

timmy-uav

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
