Mission Planner架构梳理篇(四)

六、外部通讯总线MAVLink服务 笔记来源于:无人机中级篇:第十四讲:外部通信总线Mavlink服务 官网:MAVLink 通讯 MAVLink是一个针对无人机生态系统设计的非常轻量化的消息传递协议。 PX4 使用MAVLink实现与QGroundControl(或者其它地面站软件)的通讯交流,同时也将其用于整合飞控板与飞控板之外的无人机部件:伴随计算机、支持 MAVLink 的摄像头等。 官网上有介绍到如何创建自定义MAVLink的消息!还有如何实例和用法在界面中:mavlink Mavlink为无人机与外... 阅读详情

通信系统

该系统负责地面控制站与联网飞行器之间的所有交互。该通信系统实现 MAVLink 协议,处理消息交换,管理飞行器状态跟踪,并提供文件传输和参数管理接口。

概述

任务规划器通信系统是实现与基于 ArduPilot 的飞行器进行可靠双向通信的关键基础设施。其职责包括:

  1. 建立并维持与车辆的连接
  2. 发送和接收 MAVLink 消息
  3. 跟踪车辆状态和参数
  4. 支持GCS与车辆之间的文件传输
  5. 通过参数管理车辆配置
  6. 支持多辆车辆同时连接

该系统围绕MAVLink协议(微型飞行器链路)设计,这是一种专为无人驾驶飞行器设计的轻量级消息传递协议。
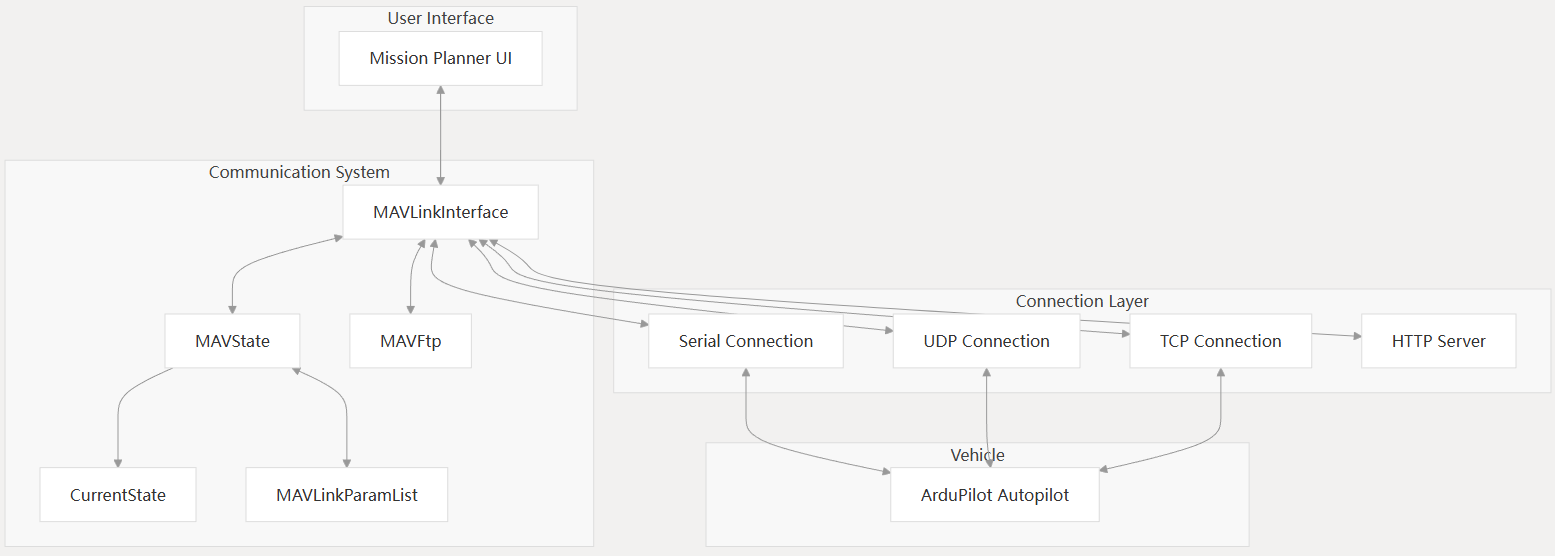
关键组件

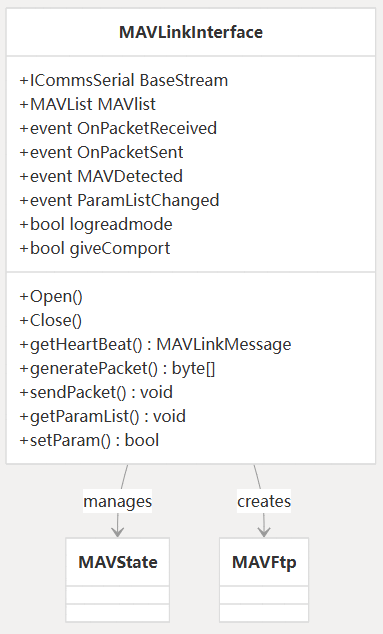
MAVLink接口

该类MAVLinkInterface是通信系统的中心枢纽,负责管理与车辆的连接、处理数据包的发送和接收,并维护已连接车辆的列表。
Mission Planner架构梳理篇(三) 本文档详细介绍了MissionPlanner应用程序的核心类MainV2,该类作为应用程序的主窗口和中央控制器,负责协调与飞行器的通信、管理用户界面以及提供全局服务。MainV2通过MAVLink协议与车辆通信,管理不同视图之间的导航,并处理应用程序范围的设置和状态。此外,它还提供语音引擎、操纵杆控制等全局服务,并管理用户界面的主题。MainV2类继承自Form,包含多个属性和方法以实现其功能,如初始化过程、显示配置、与车辆的通信、线程和后台任务管理,以及与外部系统的集成。文档还强调了MainV2在扩展任务 阅读详情

相关推荐

Mission Planner如何加载天地图卫星地图?手把手教你配置混合标注图层

本文详细介绍了在Mission Planner中集成天地图卫星影像并叠加文字标注图层的完整实战方案。通过解析CGCS2000与WGS84坐标系的差异,指导开发者获取API密钥、修改GMap.NET源码并编译自定义DLL,最终实现在Mission Planner中加载高时效性的天地图混合图层,为无人机航拍与路径规划提供可靠的地图支持。

p1q2r的博客 1000

无人机飞控软件选择指南:QGroundControl vs Mission Planner 的5个关键区别

本文对比了无人机飞控软件QGroundControl与Mission Planner的五大核心区别,涵盖安装体验、界面设计、功能深度、社区生态及扩展性。QGC界面现代、跨平台友好,适合快速部署与任务规划;MP功能全面、调试深入,适合硬件开发与深度调参。选择应基于飞控固件(PX4或ArduPilot)与具体应用场景。

weixin_29215391的博客 500

Mission Planner连不上SITL?手把手教你排查UDP端口与MAVProxy连接问题

本文详细解析了Mission Planner连接SITL仿真系统时常见的UDP端口与MAVProxy连接问题,提供从基础配置验证到高级诊断工具的完整排障流程。重点涵盖防火墙设置、端口匹配、网络适配器检查等关键环节,帮助开发者快速解决连接失败问题,确保仿真环境稳定运行。

weixin_30689307的博客 367

在Ubuntu 18.04上运行Mission Planner的完整教程:从Windows编译到Linux部署

本文提供了在Ubuntu 18.04系统上运行Mission Planner地面站软件的完整教程。详细介绍了如何在Windows环境下使用Visual Studio 2022进行源码编译,并将生成的可执行文件部署到Linux系统,通过配置Mono运行时实现跨平台运行。教程涵盖了环境搭建、编译排错、部署步骤及常见问题解决方案,为需要在Linux环境下使用该地面站的开发者提供了实用指南。

weixin_29228203的博客 262

从零到一:Mission Planner 参数配置的避坑指南与实战心法

本文提供Mission Planner参数配置的全面指南,涵盖环境准备、传感器校准、关键参数设置及故障排查。重点解析配置说明中的常见陷阱与实战技巧,帮助无人机开发者避免典型错误,提升飞行安全性与操作效率。

o1p2q3r的博客 269

OpenIddict实战:5步搞定.NET Core应用的OIDC单点登录集成

本文详细介绍了如何使用OpenIddict在.NET Core应用中快速实现OIDC单点登录集成。通过五个关键步骤,包括环境准备、数据库集成、客户端注册、令牌配置和多应用SSO集成,帮助开发者高效构建安全的企业级单点登录解决方案。

lambda的博客 726

智能体在车联网中的应用:一份详尽到每日的100天学习路线图

这100天的旅程,是一次对毅力、学习方法和工程实践能力的综合考验。它不仅关乎掌握一系列技术点,更关乎培养解决复杂系统性问题的思维模式——将宏观的交通需求分解为微观的智能体决策,再通过多智能体协同涌现出宏观的智能行为。当你完成这份大纲时,你将拥有的不仅是一个项目作品集,更是一套应对“智能体+车联网”乃至更广泛AI+垂直领域挑战的方法论。未来已来,期待你成为构建智能交通新生态的关键贡献者。

IT深耕十余载,大道之简 1330

嵌入式开发实战:LWIP中PPP协议配置全流程(含CHAP认证避坑指南)

本文是一份嵌入式开发实战指南,详细解析了如何在STM32平台上配置LWIP协议栈中的PPP协议,实现从串口到IP网络的完整连接。内容涵盖工程搭建、源码整合、关键配置、串口驱动绑定、状态管理以及CHAP认证等核心流程,并重点提供了CHAP认证失败的排查与避坑指南,帮助开发者高效打通嵌入式设备的网络连接。

plant的博客 460

别再手动改颜色了!用这个Word宏,一键搞定Zotero参考文献超链接的蓝色样式

本文介绍如何利用Word宏一键修改Zotero参考文献的超链接颜色,解决手动调整的繁琐问题。通过详细的VBA代码解析和高级定制方案,帮助科研人员快速实现文献引用的自动化格式优化,提升论文排版效率。特别适合需要批量处理APA等标准格式蓝色超链接的用户。

weixin_30875157的博客 513

单细胞转录组肿瘤细胞识别:inferCNV与CopyKAT实战解析

单细胞转录组测序(scRNA-seq)是解析肿瘤微环境的重要技术,但如何从海量细胞中准确区分恶性细胞与正常细胞,始终是数据分析的关键难题。传统marker注释在异质性肿瘤中常失效,而基于拷贝数变异(CNV)的推断方法为这一问题提供了更稳健的解决路径。CNV通过检测染色体大片段的增益或缺失,可在无先验标记的情况下识别恶性细胞,尤其适合实体瘤研究。inferCNV利用染色体滑动窗口分析相对表达量,生成直观的CNV热图;CopyKAT则结合高斯混合模型对每个细胞直接分类,输出肿瘤/正常/非整倍体标签。本文从原理出

weixin_31236101的博客 246

基于高精度三维机器视觉的新能源汽车锂电池表面缺陷检测

在机器视觉行业迅速发展的背景下,市场上提供了功能强大且种类齐全的3D相机系列,可以满足锂电池从电芯到模组各个工艺和工位的3D检测需求。

Hinyeung_Limited的博客 1131

HALCON卡尺模型实战:5分钟搞定工件尺寸测量(附完整代码)

本文详细介绍了HALCON卡尺模型在工件尺寸测量中的实战应用,通过5分钟快速搭建测量系统的完整指南,包括基础配置、高级参数调优和完整代码示例。卡尺模型能自动识别边缘并计算精确尺寸,显著提升工业视觉检测的效率和一致性,特别适用于实时测量场景。

weixin_42570296的博客 459

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

上一篇: Mission Planner架构梳理篇(三)
下一篇: Mission Planner架构梳理篇(五)
timmy-uav
博客等级 码龄26年 526粉丝 104原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

timmy-uav

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
