PX4-Autopilot代码解析(17)-执行器输出系统

PX4-Autopilot代码解析(22)— Gazebo模拟 PX4的Gazebo仿真框架采用GZBridge组件实现与GazeboGarden的集成,支持100Hz的双向通信。该系统提供时钟同步、传感器数据采集(支持多种传感器类型)和执行器命令传输功能,并处理FLU与FRD坐标系的转换。支持多种无人机配置,参数化控制传感器集成和功能分配。传感器仿真采用PX4直接计算和Gazebo数据桥接两种方式,包含噪声模型处理。通过SIM_GZ_EN等参数组实现功能配置,启动过程由POSIX初始化系统根据环境变量和参数决定。GZBridge初始化顺序确保传感器时序正确。 阅读详情

目的和范围

执行器输出系统负责将车辆控制指令转换为驱动电机、伺服机构和其他输出设备的物理执行器信号。该系统提供 PX4 控制算法与硬件执行器之间的最终接口,支持多种输出协议,包括传统的 PWM、现代 DShot 电调通信以及 PX4IO 板接口。

有关生成本系统处理指令的控制算法的信息,请参阅“车辆控制”部分。有关输出系统中使用的混合器框架的详细信息,请参阅下文所述的混合输出组件。

架构概述

执行器输出系统由三个主要驱动程序实现组成,它们共享一个通用接口:
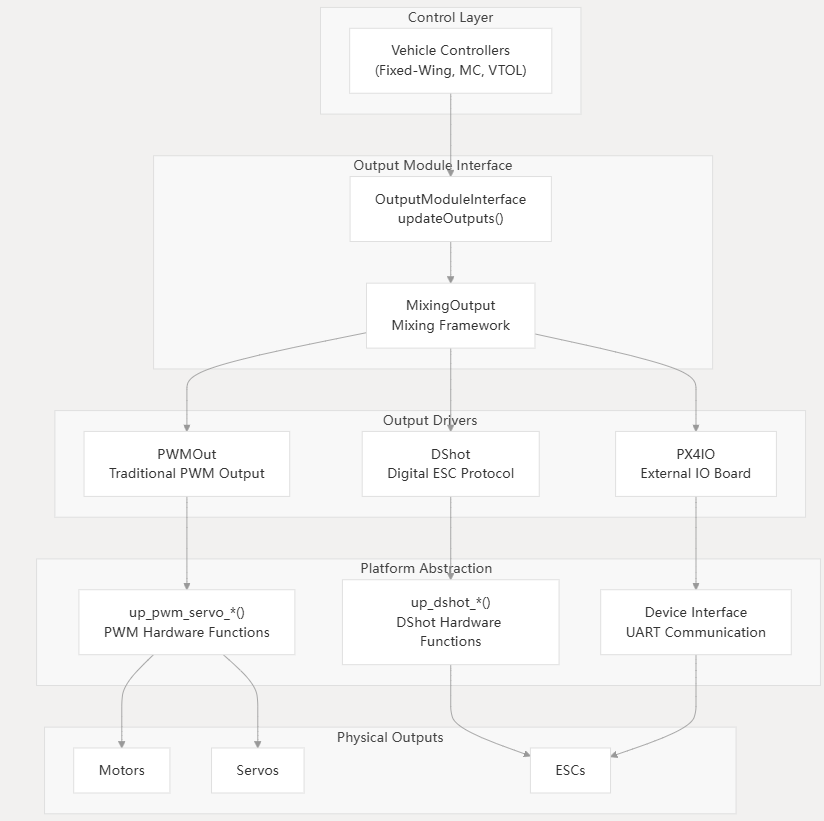
输出模块接口

所有执行器输出驱动程序都实现了该接口OutputModuleInterface,该接口为接收控制命令和管理执行器输出提供了标准化的接口。

核心接口方法

接口中的关键方法是updateOutputs()接收一个输出值数组并将其应用于物理执行器:

方法 目的 执行
updateOutputs() 将控制值应用于执行器 混合输出框架调用
updateSubscriptions() 更新 uORB 订阅 管理控制主题订阅
mixerChanged() 处理混音器配置更改
PX4-Autopilot代码解析(13)-车辆控制 本文档介绍了PX4飞行控制系统中不同机型的控制架构与实现方法。系统采用级联控制回路将轨迹设定值转换为执行器指令,包含多旋翼、固定翼和垂直起降三种机型控制模块。多旋翼采用PID级联控制(100Hz),固定翼使用TECS能量管理系统,垂直起降则结合两者优势。控制核心库包括位置控制、TECS算法、航点轨迹平滑和起飞管理等功能模块,通过uORB主题与飞行管理系统集成,支持位置、速度、加速度和姿态等多种设定点输入模式。 阅读详情

相关推荐

PX4-Autopilot代码解析(16)-垂直起降控制

本文介绍了垂直起降也就是俗称的复合翼飞机的控制逻辑,包括倾转翼的逻辑

rainercool的专栏 2056

PX4-Autopilot代码解析(21)-仿真与测试

本文介绍了PX4软件在环(SITL)仿真系统架构,该系统无需物理硬件即可测试飞行控制算法。系统支持多种仿真后端(Gazebo、jMAVSim等),通过分层脚本自动选择适配器,并详细说明了Gazebo桥接器的关键组件和坐标转换机制。文中还描述了传感器数据模拟方法、机身配置方案以及基于参数控制的传感器模块,为算法验证提供了真实数据生成功能。该系统通过灵活的参数配置,支持开发人员模拟不同传感器场景和测试环境。

rainercool的专栏 1238

最简解决 Unity Error Registry configuration is invalid Unable to connect https packages.unity.cn

前言 在学习其他大佬项目的时候,大佬说项目能直接运行,然后我拉下来就报如下错误 Unity报错:[Package Manager]Error Registry configuration is invalid:Unable to connect “https://packages.unity.cn” 翻了很多博发现是 unity3d 中国增强版的原因,中国增强版屏蔽了国外自定义的插件仓库。 安装 非中国增强版后可以成功打开。 然后大家给出的解决方案都比较激进,大抵就是更换Unity版本就OK了。 当然我是觉

Gipsyz的博客 6841

小红书图文AI创作:输入主题,一键生成图文(coze工作流教程+获取)

输入主题,工作流一键生成小红书风格图文,30s一条,可批量生成

2301_79384090的博客 2798

总结-NuerIPS2023-Direct Preference Optimization:Your Language Model is Secretly a Reward Model

对比PPO,DPO的泛化能力更强。

m0_60361484的博客 1605

SAP MRKO与MIRO的对比分析:为何寄售结算需要定制开发?

本文深入分析了SAP系统中MRKO与MIRO在寄售结算中的功能差异,揭示了标准MRKO在财务控制和业务流程上的局限性。通过定制开发实践,如BAdI增强和界面优化,企业可显著提升结算效率与准确性。文章还探讨了未来SAP S/4HANA在寄售结算中的智能化趋势,为相关企业提供技术参考。

weixin_29300241的博客 419

禅道二次开发(一):从零搭建本地开发与调试环境

本文详细介绍了禅道二次开发的第一步:从零搭建本地开发与调试环境。通过部署官方一键安装包、配置端口与防火墙、连接数据库、设置Samba文件共享,并最终在VSCode中配置PHP智能感知与Xdebug调试,手把手教你建立一个隔离、高效的专属开发工作台,为后续的代码修改与功能扩展奠定坚实基础。

weixin_29003437的博客 318

uniapp(安卓苹果app端) - 微信小程序分享提示报错“由于不支持的分享类型无法分享到微信“,“由于应用和小程序未绑定在同意微信开放平台账号,无法分享到微信“解决办法,uniapp小程序分享失败

uni-app,安卓app,苹果app,手机app端,苹果ios,安卓Android,移动端app,分享,微信分享,微信朋友圈,微信好友,转发,vue2,vue3,App端调用手机的系统分享,微信小程序,分享功能,原生app分享小程序到微信,可分享到微信、朋友圈等,报错,uniapp分享报错由于不支持的分享类型无法分享到微信,未审核应用,uniApp安卓苹果app报错由于应用和小程序未绑定在同意微信开放平台账号,无法分享到微信,微信appid,已经配置了,还是报错,无法解决,一直提示,APP_ID错误,打包

✅ 精选推荐文章 5509

基于深度学习的智能监考系统(UI界面 + YOLOv8/v7/v6/v5代码 + 训练数据集)

行为检测与识别:能够自动识别考生在考试中的异常行为,如作弊、看手机、交头接耳等。实时监控:在考试期间,系统能够对考生的行为进行实时监控,及时发出警报。用户交互:通过简洁易用的UI界面,便于监考人员进行实时监控、查看警报和视频回放等操作。行为分析与反馈:系统能够识别出考生的违规行为,并提供反馈。本文详细介绍了如何构建基于YOLOv5的智能监考系统,从数据集的准备、YOLO模型的训练,到UI界面的设计与实现,展示了一个完整的深度学习监控系统。

YOLO 781

Playwright爬虫实战:破解动态网页懒加载与无限滚动

本文介绍了使用Playwright处理懒加载和无限滚动页面的完整解决方案。摘要如下: 问题分析:传统爬虫无法获取JS动态渲染内容,Playwright能模拟真实浏览器行为解决此类问题。 核心原理: 懒加载:资源延迟加载,滚动触发 无限滚动:滚动到底部异步加载新内容 技术方案: 分段滚动页面并等待加载 动态监测页面高度变化 合理设置等待和终止条件 代码实现: 提供图片懒加载和无限滚动列表的完整可运行代码 包含异常处理和性能优化建议 关键优势: 比传统爬虫更可靠 支持复杂交互场景 完善的错误处理机制 该方法已在

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 523

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

上一篇: PX4-Autopilot代码解析(16)-垂直起降控制
下一篇: PX4-Autopilot代码解析(18)-通信系统
timmy-uav
博客等级 码龄26年 526粉丝 104原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

timmy-uav

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
