PX4-Autopilot代码解析(5)-启动和初始化

PX4-Autopilot代码解析(22)— Gazebo模拟 PX4的Gazebo仿真框架采用GZBridge组件实现与GazeboGarden的集成,支持100Hz的双向通信。该系统提供时钟同步、传感器数据采集(支持多种传感器类型)和执行器命令传输功能,并处理FLU与FRD坐标系的转换。支持多种无人机配置,参数化控制传感器集成和功能分配。传感器仿真采用PX4直接计算和Gazebo数据桥接两种方式,包含噪声模型处理。通过SIM_GZ_EN等参数组实现功能配置,启动过程由POSIX初始化系统根据环境变量和参数决定。GZBridge初始化顺序确保传感器时序正确。 阅读详情

本文档介绍 PX4 系统的启动和初始化过程,包括只读存储器文件系统 (ROMFS) 结构、启动脚本和模块加载顺序。初始化过程将系统从启动状态转变为完全可操作的飞行控制系统。

有关创建这些启动文件的构建系统的信息,请参阅构建系统。有关初始化期间启动的特定模块的详细信息,请参阅系统架构。

概述

PX4 的启动过程由存储在 ROMFS 中的 Shell 脚本控制,ROMFS 嵌入在飞行控制固件中。系统遵循确定的顺序,初始化硬件、加载参数、启动核心模块,并根据机身类型配置飞行器。

ROMFS 结构和生成

ROMFS 包含所有启动脚本、机身配置和初始化文件。构建系统在编译期间生成此文件系统。
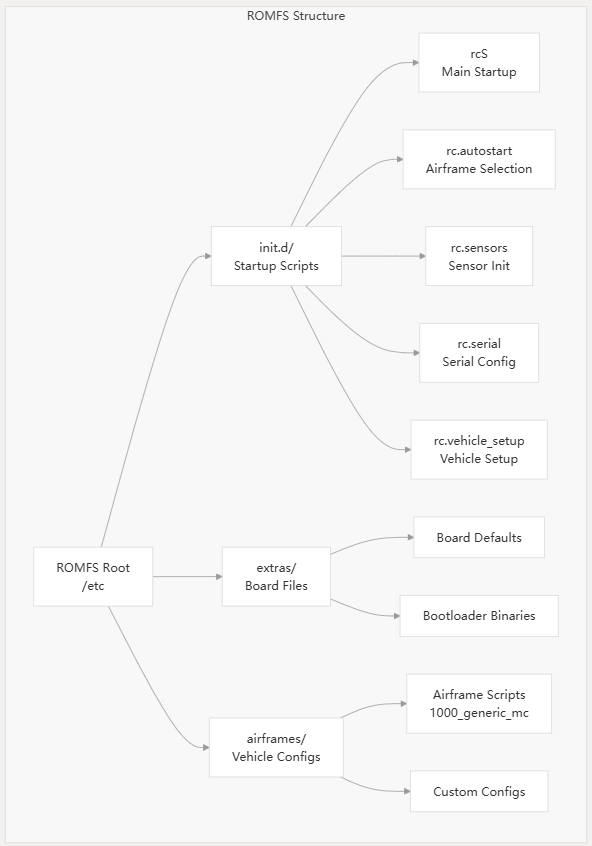
ROMFS 是在构建过程中使用 CMake 生成的。关键文件包括:

文件目的
rcS主初始化脚本
rc.autostart生成的机身选择逻辑
rc.serial生成的串口配置
rc.sensors传感器初始化
rc.vehicle_setup特定车辆的设置

主启动脚本(rcS)

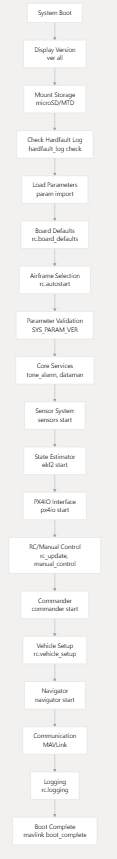
主启动脚本rcS负责协调整个初始化过程。它遵循严格的顺序以确保系统正确初始化。

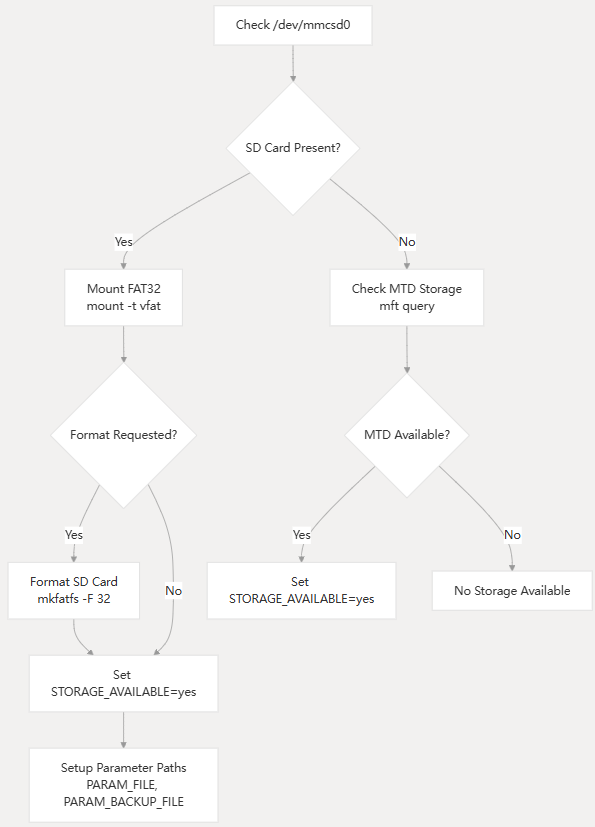
存储初始化

启动脚本首先尝试挂载参数和日志的持久存储:
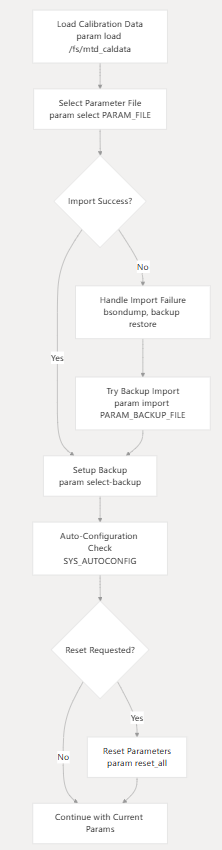
参数系统初始化

参数系统加载控制系统行为各个方面的配置值:

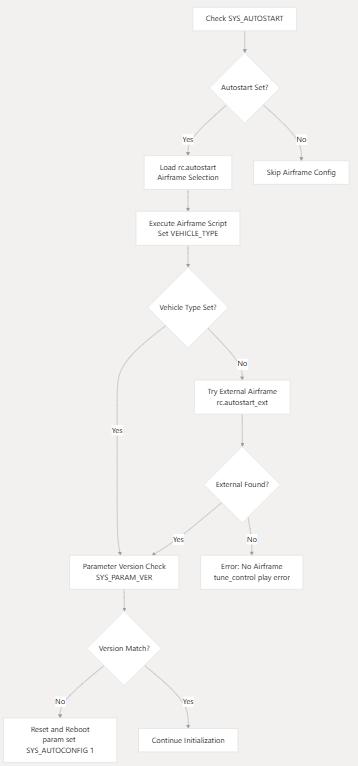
机身配置

系统根据以下SYS_AUTOSTART参数选择并加载特定于机身的配置:
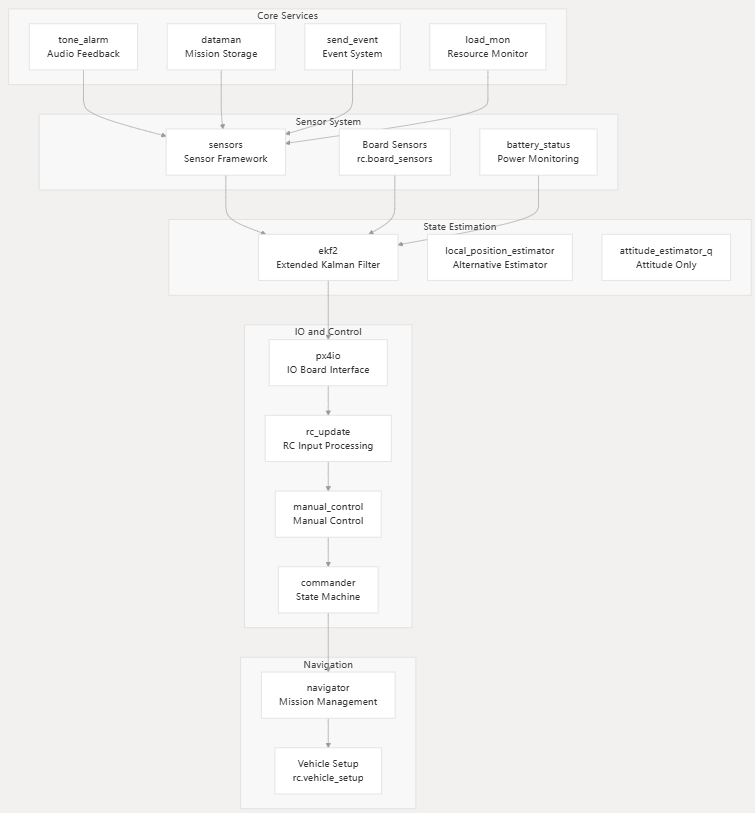
模块加载顺序

启动脚本按特定顺序加载模块以确保正确的依赖关系:
POSIX/SITL 启动差异

POSIX 启动脚本处理特定于模拟的初始化:
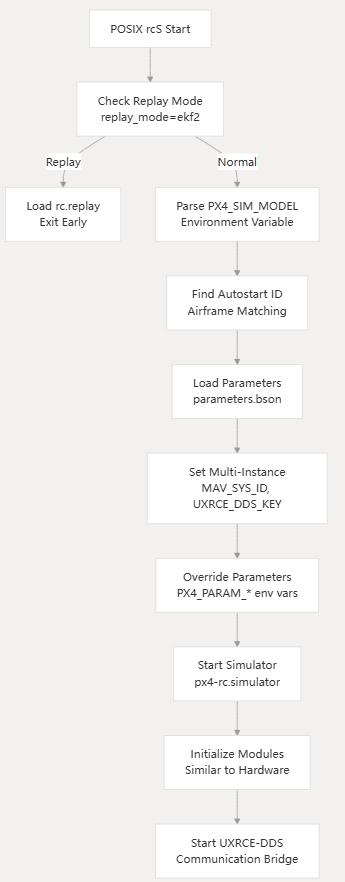
POSIX 启动的主要区别:

  • 使用环境变量进行配置(PX4_SIM_MODEL,PX4_SYS_AUTOSTART)
  • 支持通过PX4_PARAM_*环境变量覆盖参数
  • 启动模拟特定模块(pwm_out_sim,simulator_sih)
  • 配置 UXRCE-DDS 以进行 ROS 2 通信

特定主板定制

启动系统通过可选脚本支持特定于主板的定制:

脚本目的地点
rc.board_arch_defaults特定于体系结构的默认值/platforms/${PLATFORM}/init/${ARCH}/
rc.board_defaults特定于板的参数/boards/${BOARD}/init/
rc.board_sensors板载传感器配置/boards/${BOARD}/init/
rc.board_mavlink板载 MAVLink 流/boards/${BOARD}/init/
rc.board_extras主板附加模块/boards/${BOARD}/init/

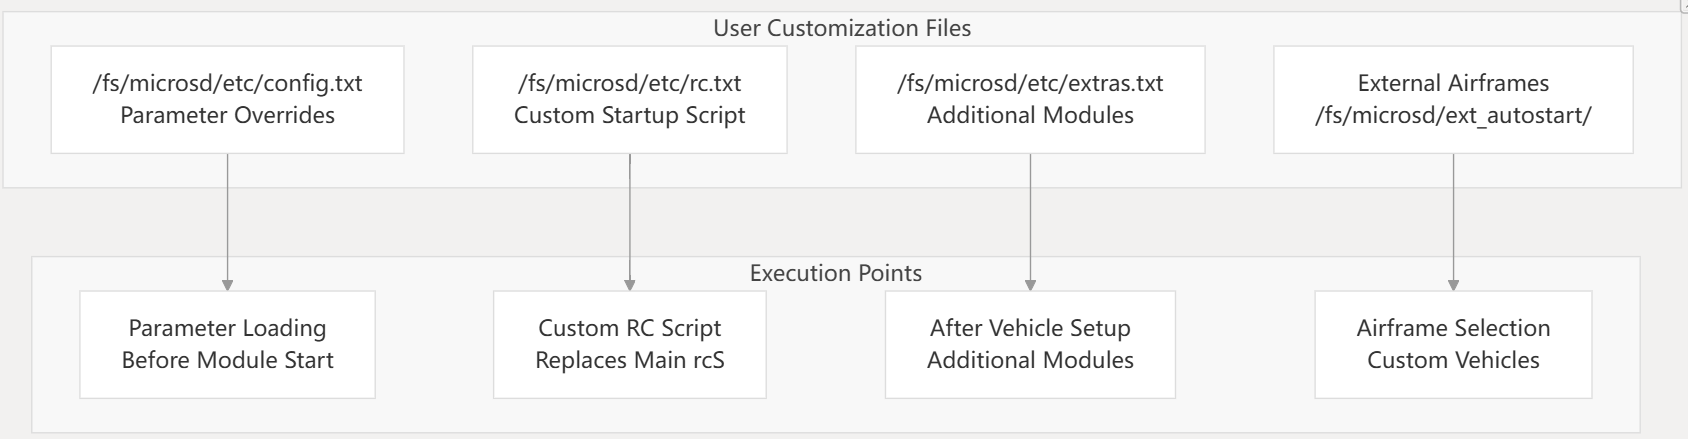
用户自定义点

启动系统为用户提供了几个自定义点:

错误处理和恢复

启动系统包括强大的错误处理:
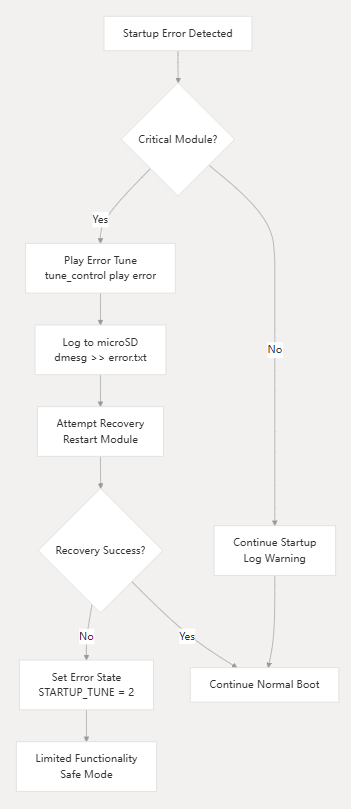
系统提供多种恢复机制:

  • 参数备份与恢复
  • 硬故障日志恢复
  • 失败时模块重新启动
  • 安全模式运行
  • 音频和视觉错误指示
PX4-Autopilot代码解析(17)-执行器输出系统 摘要:PX4执行器输出系统是连接控制算法与硬件执行器的关键接口,支持PWM、DShot和PX4IO三种输出协议。系统采用模块化架构,包含PWMOut、DShot和PX4IO三个核心驱动,均实现标准化的OutputModuleInterface接口。PWM输出采用硬件定时器管理,DShot支持数字ESC协议及双向通信,PX4IO则通过UART与专用板通信并具备安全特性。系统通过平台抽象层实现硬件无关性,以固定周期(PWM 400Hz/DShot最高8kHz)完成从控制指令到物理输出的转换流程,包括安全评估、输 阅读详情

相关推荐

PX4-Autopilot代码解析(21)-仿真与测试

本文介绍了PX4软件在环(SITL)仿真系统架构,该系统无需物理硬件即可测试飞行控制算法。系统支持多种仿真后端(Gazebo、jMAVSim等),通过分层脚本自动选择适配器,并详细说明了Gazebo桥接器的关键组件和坐标转换机制。文中还描述了传感器数据模拟方法、机身配置方案以及基于参数控制的传感器模块,为算法验证提供了真实数据生成功能。该系统通过灵活的参数配置,支持开发人员模拟不同传感器场景和测试环境。

rainercool的专栏 1238

机器人开发--PX4 Autopilot介绍

机器人开发--PX4 Autopilot介绍1 简介2 历史3 Pixhawk、PX4、APM 、 ArduPilot关系4 各家飞控对比参考 1 简介 PX4 是一款专业级飞控。 它由来自业界和学术界的世界级开发商开发,并得到活跃的全球社区的支持,为从竞速和物流无人机到地面车辆和潜水艇的各种载具提供动力。 无人机是无人驾驶的“机器人”设备,可以远程或自动控制。 无人机可被用于 消费级、工业级、政府、军工应用 (opens new window)。 这包括(非详尽):航空摄影/录像,载货,竞速,搜索和测绘

天道酬勤 4060

PX4-Autopilot代码解析(10)-指挥官模块

PX4自动驾驶系统的Commander模块是核心状态机,负责协调飞行器状态转换和安全逻辑。该模块通过多层架构实现布防/撤防管理、飞行模式切换、故障安全处理等功能,包含UserModeIntention、HealthAndArmingChecks等关键组件。系统采用严格的命令验证机制,支持12种标准命令处理,并通过Failsafe系统集成多重故障保护策略。模块还实现CPU/RAM资源监控、地理围栏检测等健康检查功能,最终发布权威的飞行控制状态信息。这种设计确保了飞行器在各种工况下的安全可靠运行。

rainercool的专栏 835

【亲测免费】 PX4 Autopilot 安装和配置指南

PX4 Autopilot 安装和配置指南 【免费下载链接】PX4-Autopilot PX4 Autopilot Software 项目地址: https://gitcode.com/gh_mirrors/px/PX4-Auto...

gitblog_09041的博客 2791

在安装之后使用labelme出现qtpy.PythonQtError:No Qt bindings could be found错误

我在base环境(python3.7)可成功安装和使用labelme,而在同py37版本和py36的虚拟环境中可安装labelme包,但在使用的时候出现报错,如下: 我尝试着去解决第一个错误提示,错误提示为:moduleNotFoundError:No module named ‘PySide’,结果掉入了一个无止无尽的坑,看到网上有朋友说这个只能在py27-py35才能安装,还有说需要VC+ 140等,他们说的这个解决方案只针对于这个缺包的描述,而我们仅仅只需要一个labelme,因此我直接对后面的错误

qq_33538651的博客 9815

ZBrush 2021来了

这次给大家带来的是:zbrush2021.1.1 win安装教程 1.下载压缩包之后解压到文件夹当中,然后打开ZBrush_2021_Installer.exe进行软件安装, 如下图 2.在这里我们保持默认的简体中文版即可,然后点击确认,如下图 3.第三步我们点击前进即可,如下图 4.第四步我们来到许可协议,在这里我们点击我接受此协议,然后点击前进,如下图 5.第五步我们来到安装目录,在这里我们可以设置安装路径,如下图 6.在这里我将安装目录修改安装到E盘为例,然后点击下一

3D游戏建模 1187

PX4-Autopilot整体分析

PX4-Autopilot是一个开源、跨平台的无人机飞控系统,采用模块化设计,支持多种飞行器类型(多旋翼、固定翼、VTOL、无人车等)。此外,PX4还提供了丰富的API和中间件,支持开发者扩展和定制功能,如添加新的传感器驱动、控制算法或应用模块。PX4支持通过配置文件和参数系统进行高度定制,适应不同的硬件平台和应用场景。目录下,采用分层架构,从传感器输入到执行器输出形成完整的控制链。关键控制参数在代码中通过参数系统管理,如多旋翼位置控制的参数包括。目录下的配置文件,可以快速配置不同类型的飞行器。

u010632343的博客 1976

【HarmonyOS】ArkUI的组件扩展

ArkuI的组件扩展主要是通过等装饰器来对于一些常用的自定义组件进行封装, 来简化UI开发流程, 提高自定义组件的可复用性。

2302_79763237的博客 1166

探索未来飞行:PX4-Autopilot - 开源无人机控制系统

探索未来飞行:PX4-Autopilot - 开源无人机控制系统 项目地址:https://gitcode.com/gh_mirrors/px/PX4-Autopilot PX4-Autopilot 是一个强大的开源无人机及飞行器控制系统,它为开发者、爱好者和专业应用提供了自由度极高的飞行解决方案。该项目由全球各地的贡献者维护,并在 上进行托管。 项目简介 PX4-Autopilot 使用模块化...

gitblog_00020的博客 1886

【RViz2】导入urdf模型时报错:Could not load resource xxx,Unable to open file xxx,Error retrieving file xxx

初学ROS2,想要在RViz2中显示urdf模型。其中.urdf文件引用了外部的meshes文件夹。

qq_43557907的博客 9487

Cadence Virtuoso里搞定斩波运放AC仿真:PSS+PAC保姆级设置避坑指南

然而,当工程师们尝试在Cadence Virtuoso环境中对这种特殊结构进行AC特性分析时,往往会遇到传统AC仿真方法失效的困境——这正是PSS(Periodic Steady-State)与PAC(Periodic AC)仿真组合大显身手的场景。实际项目中我们常采用"先快后精"的两步法:先用快速设置确认大体趋势,再针对关键频段进行精细仿真。例如某次设计迭代中,将harmonics从10增加到20后,发现在1MHz处的相位裕度估算误差达15°,这解释了之前样机测试时的振荡问题。

weixin_33508411的博客 449

【PX4-AutoPilot教程-Offboard】MAVROS功能包控制无人机进入offboard模式飞行官方例程(C++实现)

主要介绍如何通过MAVROS功能包使用PX4飞控中的offboard模式控制gazebo中的飞机起飞到高度两米,代码用C++实现。在运行过程中,可能会出现一个BUG,就是无人机无法起飞,文章中简述了解决方法。

在后厂村路努力科研搬砖的无人机控制方向练习生一名~ 1万+

闲鱼爬虫实战:模拟手机端破解反爬策略,爬取指定商品搜索数据,爬取闲鱼搜索指定商品(需手机端模拟)o 技术点:抓包分析、cookie与token

技术点作用抓取手机 App 请求,分析 API 结构、Header、参数加密情况requestsPython 中最常用的 HTTP 库,用于发送模拟请求Session 对象自动管理 Cookie,保持会话User-Agent & 设备特征模拟手机型号、系统版本,绕过服务端检测闲鱼部分接口存在签名,需要逆向或复用有效 Token多线程/异步提高爬取效率(需节制,避免封 IP)解析 HTML 或 JSON 数据注意:闲鱼的接口加密程度中等偏上,部分接口存在动态签名(如x-signx-mini-wua。

2201_76125261的博客 712

【PX4-AutoPilot教程-源码】PX4源码文件目录架构分析

PX4源代码的结构复杂,本文介绍了源代码的总目录结构(以v1.13.0为例)。

在后厂村路努力科研搬砖的无人机控制方向练习生一名~ 1万+

即插即用系列(代码实践)| 2025 Strip R-CNN:大尺寸条形卷积——遥感目标检测新SOTA,专治细长目标(桥梁、船只)

摘要: 论文《Strip R-CNN: Large Strip Convolution for Remote Sensing Object Detection》针对遥感图像中细长目标(如桥梁、道路)检测难题,提出创新性解决方案。通过设计StripBlock模块,将传统方形卷积核替换为大尺寸条形卷积(水平1×19与垂直19×1组合),有效捕获长距离空间特征,同时减少背景噪声。结合CenterPooling增强目标中心定位,该模块可即插即用至现有网络,显著提升遥感检测任务(如DOTA数据集)的精度。代码已开源,

分享顶会顶刊论文即插即用模块 189

【AI面试】2026 AI Agent 应用开发|应届生简历模板 + 完整学习路线图(校招可直接复用)

很多同学学完 RAG、Agent 之后,不知道简历怎么写,项目写成 “调用大模型 API 实现聊天机器人”,投出去几乎没有面试。AI Agent 应用开发,本质还是软件开发岗位。简历要突出工程能力、踩坑优化、问题解决,不要只堆砌 AI 关键词。注意:本文针对【AI 应用开发 / Agent 应用工程师】本科校招;不适合大模型训练、微调算法岗。AI Agent 应用开发岗位,不是只会写提示词、调用 API 就可以拿到 offer。拥有传统软件工程基本功,同时懂大模型、RAG、Agent 工程落地的开发者。

十年老程序猿,AI 疯狂研究专家,前沿硬核知识分享 300

PX4-Autopilot系统启动流程:从Bootloader到应用程序加载

PX4-Autopilot是一款功能强大的开源自动驾驶系统,广泛应用于无人机等无人系统。本文将详细解析PX4-Autopilot从Bootloader启动到应用程序加载的完整流程,帮助新手和普通用户理解系统启动的核心步骤。 ## 1. Bootloader阶段:系统启动的起点 🚀 Bootloader是PX4系统启动的第一个环节,负责硬件初始化和引导操作系统。当飞行控制器上电后,Bootlo

gitblog_00188的博客 1060

IMSL CNL 7.0.0 (x86-64)Crack

IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件

PX4-Autopilot代码解析(2)-系统架构

PX4自动驾驶仪是一款模块化无人机飞行控制系统,采用发布-订阅架构。核心组件包括通信机制(uORB内部通信和MAVLink外部通信)、独立功能模块(如导航器、控制器等)和参数系统。系统支持多平台运行,通过硬件抽象层实现跨平台兼容性,采用CMake构建系统。PX4的模块化设计使其适用于多种飞行器类型,具有良好的可扩展性和可配置性。

rainercool的专栏 951

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

PX4源码解析PX4-Autopilot-main 文件夹

PX4源码解析PX4-Autopilot-main 文件夹

m0_56816175的博客 880

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

PX4-Autopilot系统测试自动化框架:使用Python的测试脚本

PX4-Autopilot是一个强大的开源自动驾驶系统,为无人机提供稳定可靠的飞行控制能力。而确保系统稳定性的关键在于全面的测试,本文将介绍如何利用Python测试脚本来构建高效的PX4-Autopilot系统测试自动化框架,帮助开发者快速验证系统功能和性能。 ## 测试自动化框架概述 🚀 PX4-Autopilot的测试自动化框架基于Python语言构建,主要通过MAVROS(MAVLin

gitblog_00727的博客 1061

PX4 Autopilot 在 Crazyflie 2.1 微型四旋翼上的移植、烧录与无线飞行实战

Crazyflie 2.1 是由 Bitcraze AB 出品的微型四旋翼,本文基于 PX4-Autopilot 仓库中的 [Crazyflie 2.1 完整机载文档](https://link.gitcode.com/i/bab37c10cf8675eec52ca18a6c130626),结合仓库内 [crazyflie21 板级支持](https://link.gitcode.com/i/0b

gitblog_00988的博客 1053

PX4水下机器人源码分析

PX4Autopilotmain\ROMFS\px4fmu_common\init.d\airframes路径下这个脚本设置了BlueROV2(重型配置)的各种参数和初始化步骤,包括电池设置、通信设置、机架和旋翼配置以及PWM输出功能的映射。通过这些设置,可以确保机器人在启动时加载正确的配置,并按照预期的方式运行param2202710237.879818000BAT1_V_DIV1140.33param78CA_R_REV255param1-1000.50.3。

超维空间科技的博客 2393

PowerToys 安装指南:5 分钟搞定窗口管理与全局搜索

PowerToys 是微软开源的 Windows 效率工具合集,30 多个小工具装在同一个程序里:窗口自动布局、全局搜索取色、批量改名、文件预览,全部由一个设置面板统一开关。你只需要装一次,之后哪件顺手开哪件,用不到的彻底关掉,互不干扰。 ## 项目速览 - 定位:Windows 桌面端的"系统级"效率套件,装完常驻后台,资源占用克制 - 适用人群:每天被窗口拖拽、找程序、取色值耗时间的办公与

gitblog_00747的博客 1042

PX4-Autopilot 硬件适配指南:Holybro Durandal 飞控规格解析、接线装配与固件构建

本篇指南以 PX4-Autopilot 仓库中的 [Durandal 官方硬件文档](https://link.gitcode.com/i/c05c9ebf834bc3ef2e11980b5c56603f) 为骨架,系统梳理 Holybro Durandal 飞控的技术规格、接口定义、完整引脚定义表与串口映射,并结合仓库内 `boards/holybro/durandal-v1` 的板级源码(Kc

gitblog_00219的博客 892

PX4-Autopilot HeaterStatus UORB 消息详解:字段定义、常量与加热器驱动源码实现

本文以 PX4-Autopilot 仓库中的 [HeaterStatus 消息文档](https://link.gitcode.com/i/c7d1050d3db568e9e5271e6d6e61a6a1) 为核心,系统讲解该 UORB 消息的数据结构、枚举常量及其在热管理(如 IMU 温度稳定、皮托管防冰加热)中的实际作用。通过对照 [heater 驱动源码](https://link.gitc

gitblog_00893的博客 253

Surertech单点激光雷达与PX4-Autopilot的深度集成实践

本文详细介绍了Surertech单点激光雷达与PX4-Autopilot的深度集成实践,涵盖环境搭建、驱动开发、系统配置、硬件连接及调试优化全流程。重点解析了单点测距激光雷达的数据解析、驱动修改与系统适配,为无人机精准测距与自主导航提供可靠解决方案。

mac99的博客 813
上一篇: EGO-Planner解析之(二)安装
下一篇: PX4-Autopilot代码解析(6)-姿态估计
timmy-uav
博客等级 码龄26年 526粉丝 104原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

timmy-uav

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值