PX4-Autopilot代码解析(21)-仿真与测试

PX4-AutoPilot实战指南:Gazebo仿真与ROS/MAVROS通信全解析 本文详细解析PX4-AutoPilot在Gazebo仿真环境中的实战应用,涵盖环境搭建、MAVROS通信机制及ROS深度集成。通过具体代码示例和常见问题排查指南,帮助开发者快速掌握无人机仿真技术,实现Gazebo与PX4的高效协同工作。 阅读详情

该仿真测试系统为PX4提供软件在环(SITL)仿真功能,无需物理硬件即可开发、测试和验证飞行控制算法。该系统支持多种仿真后端,包括Gazebo、Gazebo Classic、jMAVSim、FlightGear以及内置的硬件仿真(SIH)模拟器。

有关编译模拟目标的构建系统的信息,请参阅“构建系统”部分。

仿真架构概述

该仿真系统包括仿真器后端选择、传感器数据桥接、执行器输出处理和真实数据生成:
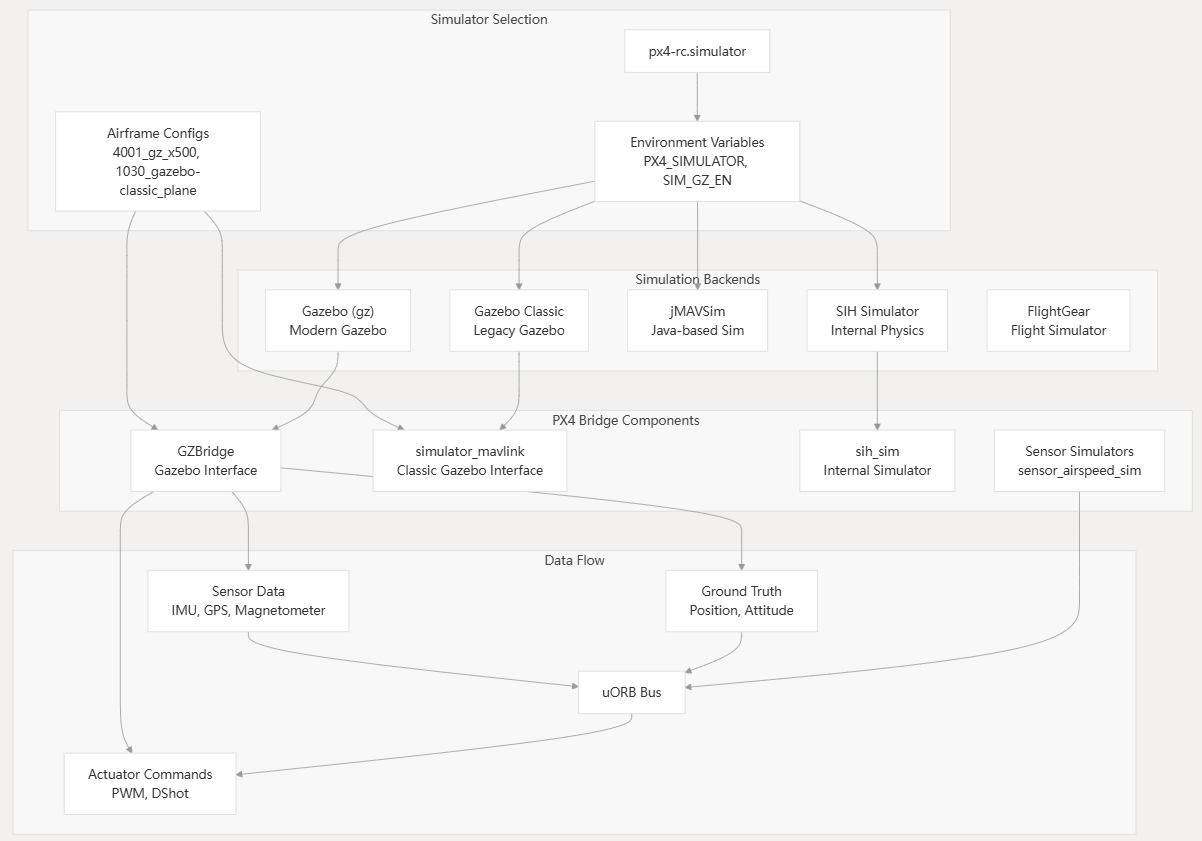
模拟器选择和启动

该仿真系统使用分层启动脚本,根据环境变量和参数选择合适的仿真器后端:

环境变量 范围 模拟器后端 桥接模块
PX4_SIMULATOR=gz SIM_GZ_EN=1 现代凉亭 gz_bridge
PX4_SIMULATOR=sihsim SYS_AUTOSTART=0 SIH内部 sih_sim
PX4_SIM_MODEL=jmavsim_iris
PX4-Autopilot代码解析(22)— Gazebo模拟 PX4的Gazebo仿真框架采用GZBridge组件实现与GazeboGarden的集成,支持100Hz的双向通信。该系统提供时钟同步、传感器数据采集(支持多种传感器类型)和执行器命令传输功能,并处理FLU与FRD坐标系的转换。支持多种无人机配置,参数化控制传感器集成和功能分配。传感器仿真采用PX4直接计算和Gazebo数据桥接两种方式,包含噪声模型处理。通过SIM_GZ_EN等参数组实现功能配置,启动过程由POSIX初始化系统根据环境变量和参数决定。GZBridge初始化顺序确保传感器时序正确。 阅读详情

相关推荐

【PX4-AutoPilot实战】双系统Ubuntu下,从零构建ROS与PX4的无人机仿真开发平台

本文详细介绍了在双系统Ubuntu环境下从零构建ROS与PX4的无人机仿真开发平台的完整流程。涵盖Ubuntu系统安装优化、ROS Noetic配置、PX4源码编译及Gazebo仿真环境搭建等关键步骤,特别针对PX4-AutoPilot开发中的常见问题提供实用解决方案,助力开发者高效搭建无人机开发环境。

weixin_29255731的博客 88

PX4/PX4-Autopilot国内镜像安装全攻略(2023最新避坑指南)

本文提供了2023年最新的PX4/PX4-Autopilot国内镜像安装全攻略。针对国内开发者克隆失败的核心痛点,详细解析了利用镜像源分步安装、系统化替换子模块URL、处理顽固依赖以及首次编译验证的完整流程,旨在帮助用户高效避坑,快速搭建稳定的PX4开发环境。

weixin_28839601的博客 365

PX4实战(一):PX4简介及系列文档目录

PX4从入门到精通第一篇,讲解PX4软件的作用、软件下载、环境搭建、软件架构,后续代码讲解计划等。

PX4-SLAM-PNC 5836

从零构建:用Arduino和MCP2515模块搭建你的第一个CAN Bus网络

本文详细介绍了如何使用Arduino和MCP2515模块从零搭建CAN Bus网络,实现温湿度数据的传输与显示。涵盖硬件连接、软件配置、发送端与接收端代码实现,以及系统调试和进阶应用,帮助初学者快速掌握CAN总线通信技术。

d6e7f8的博客 830

Unity 机械臂控制(二)——从碰撞检测到姿态解算:实现精准抓取

本文详细介绍了Unity中机械臂控制的实现方法,从碰撞检测到姿态解算,涵盖精准抓取的全流程。重点讲解了碰撞检测的分层处理、状态机设计、逆向运动学(IK)算法以及抓取稳定性优化等关键技术,并提供了实用的调试技巧和性能优化建议,帮助开发者实现高效的机械臂控制。

weixin_28693447的博客 304

直流电动机的建模仿真(1)他励,串励和并励电动机建模仿真

本文根据不同励磁方式的直流电动机的接线原理图,建立了相应的数学模型,然后根据与数学模型对应的等效电路以及模拟机械运动方程的等效电路,用Matlab/simulink中的SpecializedPower system库中的电路元件,建立了他励,并励和串励直流电动机的全等效电路仿真模型,经过与Matlab自带的直流电动机仿真模型比较以及仿真实例验证,所建立的仿真模型时完全正确的。

weixin_45670943的博客 7513

华为Atlas 300I推理卡驱动安装全攻略:从环境检查到常见问题解决

本文提供了华为Atlas 300I推理卡驱动安装的完整实战指南。从安装前的系统环境检查、内核版本匹配,到详细的二进制.run文件安装步骤、源码编译及高级定制化部署,涵盖了驱动安装的全流程。文章重点解析了安装过程中的关键决策、常见问题排查与解决方案,并针对生产环境的多卡配置、性能调优及安全加固给出了专业建议,旨在帮助用户高效、稳定地完成AI推理加速卡的部署。

swift5iosmith的博客 627

【SIP基础】SIP协议基本呼叫流程

SIP呼叫流程下图显示了一个SIP会话的基本呼叫流程。 下面是上述呼叫流程的详细解释: Alice发送INVITE请求到代理服务器,INVITE请求负责发起会话。 代理服务器立即发送Trying 100给请求者(Alice),表示试图响应INVITE请求,以防止重传该INVITE请求。 代理服务器搜索Bob所在位置服务器的地址,得到的地址后,将转发INVITE请求到Bob。 此后,Bob回应180

VVSIP官网博客 1万+

电商行业分析爬虫:抓取行业数据,进行行业分析

电商行业数据分析对于市场研究、竞争分析和商业决策至关重要。通过爬取电商平台的数据,我们可以深入了解市场动态、消费者行为和商品销售情况。本文将介绍如何构建一个电商行业分析爬虫,抓取商品信息、销售数据和用户评价等,并进行数据分析。

u014481728的博客 1627

HyperLynx(十三)Hyperlynx前放置之对网络的EMC分析

在“Spectrum Analyzer”对话框的“Stimulus”(激励)栏中,设置激励源频率为100MHz,选择“IC modeling”为“Fast-Strong”,并按图所示设置其他选项。显然,在仿真的基频上,它的幅值最大,将鼠标光标置于柱状图上,可以读取其值为64.28mA,这个数值是由选定的驱动芯片决定的。按上图所示的原理图,在接收端增加一个并联的RC负载,再次运行仿真,结果如图所示。在对话框左侧的“Pins”列表中,显示出了已添加电流探针的引脚,可以在此列表中选择所要仿真的目标。...

小幽余生不加糖 4677

详解【计算机类&面试真题】军队文职考试——第7期:C盘格式化需要注意什么?| 两台笔记本连起来后ping不同,可能存在哪些问题?| 模拟信号到数字信号是如何转化的?| 计算机由哪些部件组成?

这是我分享的系列面试知识——军队文职(计算机类)面试真题详解(第7期)。本期分享:两台笔记本连起来后ping不同,你觉得可能存在哪些问题?模拟信号到数字信号是如何转化的?谈一谈计算机由哪些部件组成?如何加强计算机网络安全管理?若通过域名无法访问,而通过IP地址能访问。这是怎么回事?你将如何解决?谈一谈C盘格式化需要注意什么?开放类题目:如果应聘的岗位和你想的差距很远,你怎么办?

追光者♂:记录、分享、总结、提升,现象级专栏《Python从入门到人工智能》作者,无惧黑暗,坚信曙光 1917

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

霍尼韦尔SoftMaster使用说明

霍尼韦尔SoftMaster使用说明

上一篇: PX4-Autopilot代码解析(20)-手动控制界面
下一篇: PX4-Autopilot代码解析(22)— Gazebo模拟
timmy-uav
博客等级 码龄26年 526粉丝 104原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

timmy-uav

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
