PX4-Autopilot代码解析(8)-传感器集成

PX4源码分析8_PX4的sensor校准 一.综述:sensor的校准过程分为两部分,首先需要先通过地面站进行校准设置,然后通过校准数据的更新来获取最新的校准数据。1.校准数据的设置:commander(地面站)经过计算之后通过param_set()来设置校准数据,路径为src/modules/commander下的各个calibration文件,上电后rcS脚本执行sensors start之后会执行commder start来启动com 阅读详情

目的和范围

本文档涵盖 PX4 中的传感器集成子系统,该子系统负责采集、验证和处理来自各种来源(包括 GPS/GNSS、磁场传感器以及连接 UAVCAN 的设备)的传感器数据。该系统为状态估计和控制系统使用传感器数据提供了统一的接口。

有关使用这些传感器数据的核心状态估计算法的信息,请参阅扩展卡尔曼滤波器 (EKF2)。

传感器集成架构

PX4 传感器集成系统遵循模块化架构,其中各个传感器驱动程序将原始传感器数据发布到 uORB 主题,然后由验证模块和状态估计器使用。

高级传感器数据流
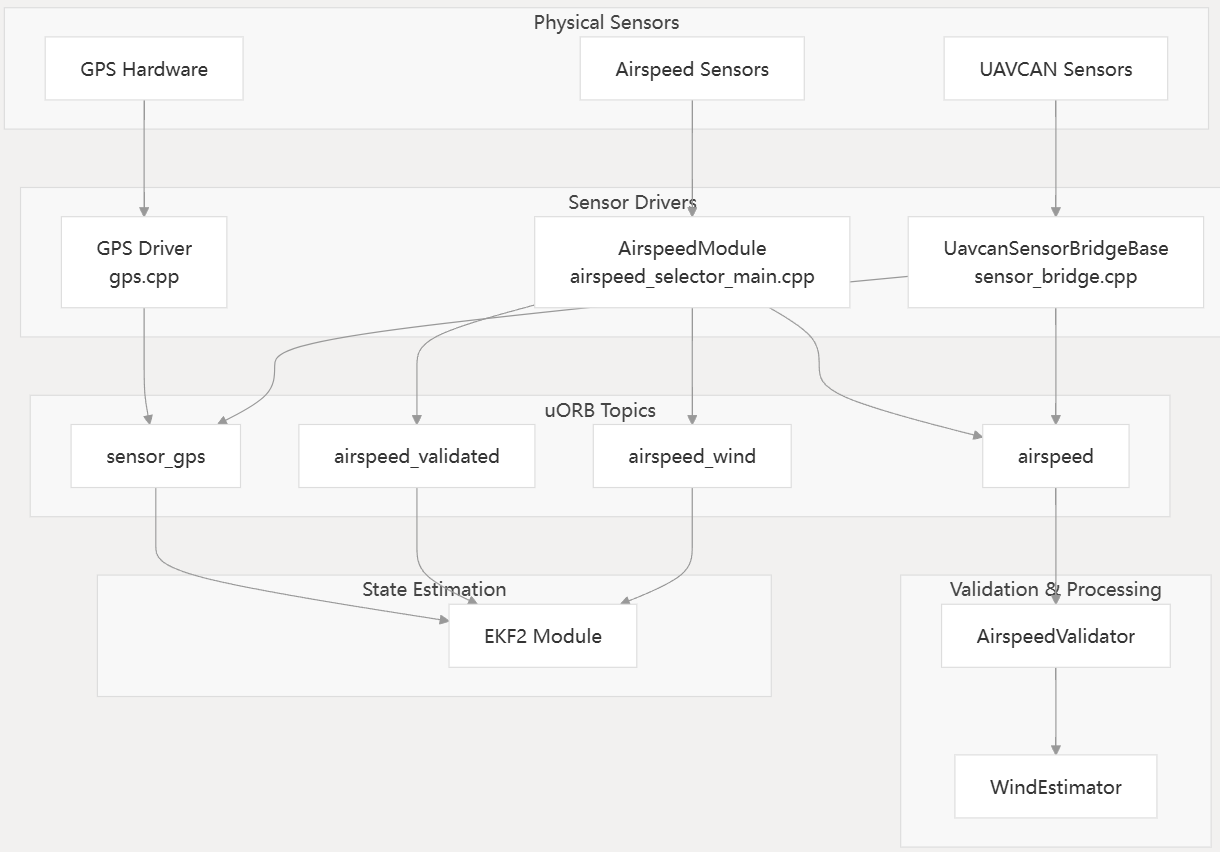
GPS/GNSS集成

GPS/GNSS 集成系统支持多种接收器和协议,为飞行堆栈提供位置、速度和时间信息。

GPS 驱动程序架构
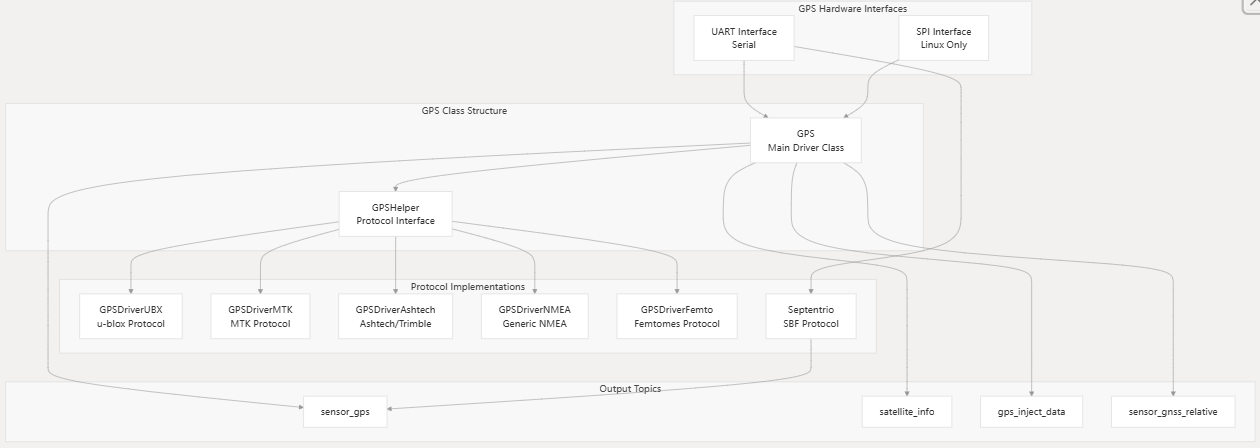
主GPS类管理硬件接口和协议检测,而GPSHelper子类则实现特定的 GPS 协议。该系统支持自动协议检测,并可同时处理多个 GPS 实例。像 Septentrio 这样的专用驱动程序实现了自己的协议处理。

关键组件:

  • GPS::run():主驱动循环处理协议检测和数据处理
  • GPS::pollOrRead():读取 GPS 数据的硬件抽象
  • GPS::handleInjectDataTopic():RTK GPS 的 RTCM 校正数据注入
  • GPS::publishRelativePosition():处理双 GPS 航向数据

GPS配置和参数

GPS系统支持通过参数进行广泛的配置:

范围 目的 默认
GPS_1_PROTOCOL 主要 GPS 协议选择
PX4学习 笔记一 modules/position_estimator文件夹下,有params.cpp,CMakeLists.txt,position_estimator_inav_main.cpp,inertial_filter。commander进行传感器的校准,飞行前的检查,解锁状态的切换,飞行模式切换。2.inertial_filter是加速度的一次积分得到速度,二次积分得到位置的过程中,对动态误差的处理进行校准。vehicle_status.msg 解锁的状态,飞行模式,飞行状态,定义的是全局变量。 阅读详情

相关推荐

PX4-Autopilot代码解析(22)— Gazebo模拟

PX4的Gazebo仿真框架采用GZBridge组件实现与GazeboGarden的集成,支持100Hz的双向通信。该系统提供时钟同步、传感器数据采集(支持多种传感器类型)和执行器命令传输功能,并处理FLU与FRD坐标系的转换。支持多种无人机配置,参数化控制传感器集成和功能分配。传感器仿真采用PX4直接计算和Gazebo数据桥接两种方式,包含噪声模型处理。通过SIM_GZ_EN等参数组实现功能配置,启动过程由POSIX初始化系统根据环境变量和参数决定。GZBridge初始化顺序确保传感器时序正确。

rainercool的专栏 1087

世界地磁模型系数文件,WMM2020COF

世界地磁模型系数文件WMM2020COF.zip文件,使用于2020-2025地磁测量数据的处理

金蝶云星空API实战:从零到一,用Postman打通业务数据流

本文详细介绍了如何使用Postman调试金蝶云星空API,从创建第三方应用到实战调试技巧,帮助开发者快速打通业务数据流。文章重点讲解了API配置的关键细节、常见问题排查方法以及自动化测试方案,提升开发效率与准确性。

weixin_33712987的博客 516

4.无限共轭距柯克物镜设计——zemax学习笔记

无限共轭cooker物镜

fly_daerm的博客 1593

机器学习-深嵌交叉验证(Nested Cross-Validation)

Section I: Code and Analyses 第一部分:代码 from sklearn import datasets from sklearn.model_selection import train_test_split from sklearn.preprocessing import StandardScaler from sklearn.svm import SVC from...

Santorinisu Blogs 2714

从DMD芯片到3D视觉革命:揭秘DLP工业投影光机的核心技术

本文深入解析了DMD芯片在DLP工业投影光机中的核心技术应用,揭示了其如何通过3D结构光技术实现微米级精度。从DMD芯片的机械设计到工业级光机的特殊优化,再到光固化3D打印和系统集成,展现了DLP技术在工业自动化和智能制造中的革命性作用。

weixin_29048775的博客 509

同步调相机启动与并网控制技术方案

同步调相机起动与并网控制技术方案采用背靠背变流器系统,通过静止变频器(SFC)策略实现无原动机驱动的同步电机从静止到同步转速的平稳起动。方案详细阐述了硬件自检、模块初始化、转子位置检测等关键环节,重点解决启动转矩为零、冲击电流大等挑战。系统基于STM32或C2000系列控制器,包含网侧/机侧变流器、检测保护单元及通信接口,通过励磁脉冲和电压响应分析实现高精度转子初始定位,为后续并网提供必要条件。代码级实现涵盖了ADC自检、数字IO验证及通信端口测试等核心功能。

huanghm88的专栏 305

DRM遇到的实际问题及领悟(3)

DRM遇到的实际问题及领悟(3)

phmatthaus的专栏 635

024、反激变换器的短路保护设计

本文详细探讨了反激变换器短路保护的设计要点与实践经验。作者通过实际案例分析了短路时反激拓扑的电流特性,指出初级峰值电流限制是最基础的保护手段,但需配合打嗝模式使用。文章重点剖析了打嗝模式设计的三个关键陷阱:频率设定、退出条件和软启动衔接。同时强调次级侧辅助保护、变压器参数优化、环路响应协调的重要性,并比较了自恢复与锁死方案的适用场景。最后提出实测验证的四个关键点和设计经验:不盲信芯片手册、保护电路独立设计、充分留有余量、进行破坏性测试。全文以工程实践为导向,为反激电源的可靠短路保护提供了系统性解决方案。

Jack010169的博客 237

【华为OD机试】真题A卷-Linux发行版的数量(Python)

【华为OD机试】真题A卷-Linux发行版的数量(Python):Linux操作系统有多个发行版,distrowatch.com提供了各个发行版的资料。这些发行版互相存在关联,例如Ubuntu基于Debian开发,而Mint又基于Ubuntu开发,那么我们认为Mint同Debian也存在关联。 发行版集是一个或多个相关存在关联的操作系统发行版,集合内不包含没有关联的发行版。给你一个nxn的矩阵isConnected,其中isConnected[i][i]=1表示第i个发行版和第j个发行版直接

u014481728的博客 941

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

上一篇: PX4-Autopilot代码解析(7)-扩展卡尔曼滤波器(EKF2)
下一篇: PX4-Autopilot代码解析(9)- 飞行控制系统
timmy-uav
博客等级 码龄26年 526粉丝 104原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

timmy-uav

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
