【MATLAB代码】UKF组合导航例程,15维状态量、3维观测量。附完整的代码,有中文注释、误差输出图像

在这里插入图片描述

三维状态量的UKF例程(严格的组合导航推导)15维误差状态模型:位置(3)、速度(3)、姿态(3)、陀螺偏差(3)、加速度计偏差(3)。3维的观测量:XYZ位置
订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果

运行结果

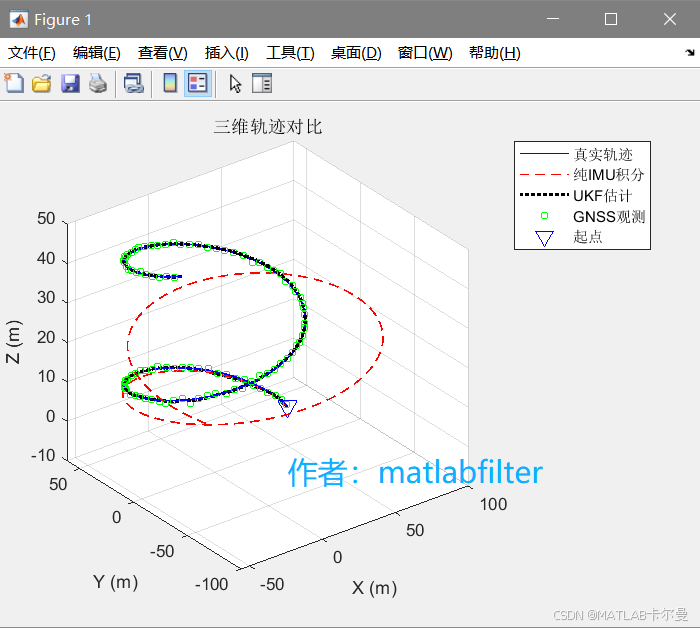
三维轨迹的对比:
在这里插入图片描述
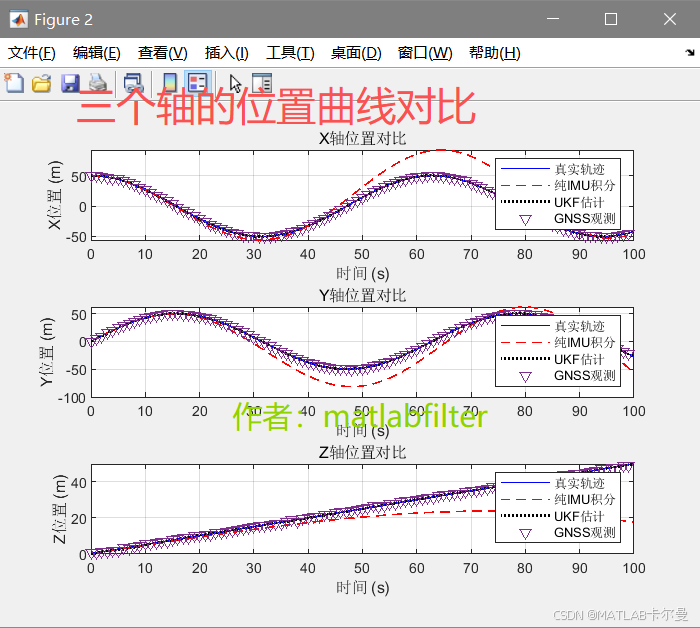
位置曲线对比:
在这里插入图片描述
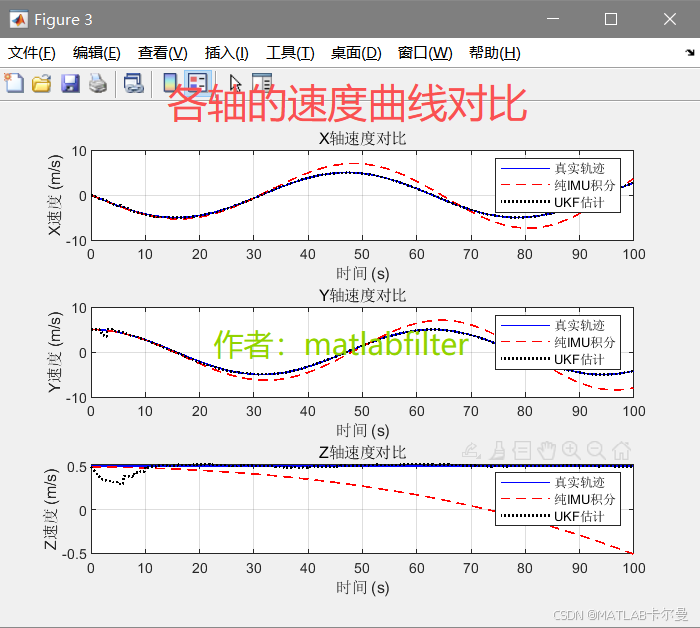
速度曲线对比:
在这里插入图片描述
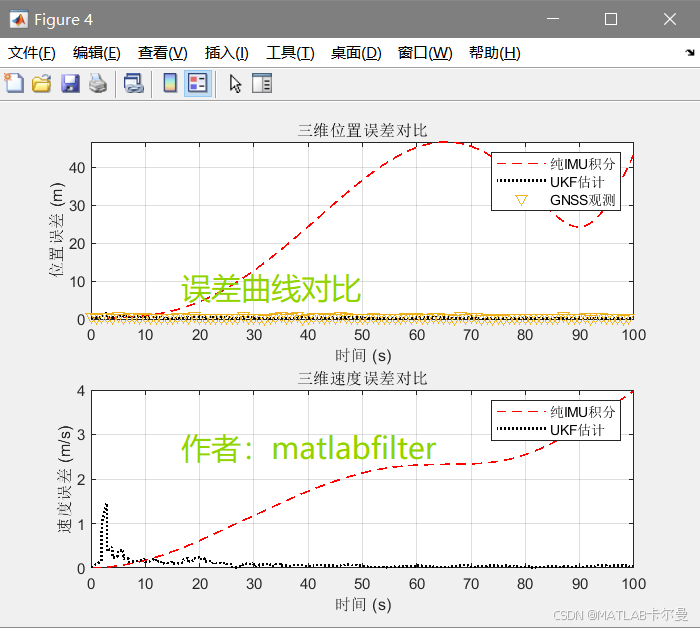
误差曲线对比:

在这里插入图片描述
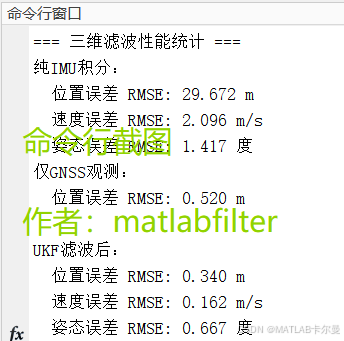
命令行窗口输出的图像:
在这里插入图片描述

MATLAB源代码

完整代码如下:

% 三维状态量的UKF例程(严格的组合导航推导)
【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码 本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。 阅读详情

相关推荐

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 183

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 208

【MATLAB例程】UKF组合导航例程,15维状态量、3维观测量。附代码,有中文注释、误差输出图像。附下载链接

本文介绍了一个基于无迹卡尔曼滤波(UKF)的三维组合导航系统仿真程序。该系统采用15维误差状态模型(位置、速度、姿态各3维,陀螺和加速度计偏差各3维),通过融合IMU(100Hz)和GNSS(1Hz)数据实现高精度导航。仿真采用螺旋上升轨迹(半径50m圆轨迹+0.5m/s上升速度),对比了真实轨迹、纯IMU积分和UKF融合三种结果。程序可视化展示了三维轨迹、位置/速度曲线和误差分析,验证了UKF在非线性系统中的优越性能。该实现严格推导了组合导航模型,为相关研究提供了完整参考。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 1192

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

【JS】自定义上传组件,文件上传与回显,自定义进度条显示(基于element-plus与axios)

公司是做B 端产品的,有sass平台也有源码交付的项目,最近开发了很多小系统,这里记录一下开发遇到的问题。 需要定制一个上传组件,要求可以自定义文件存储路径,自定义可上传的文件类型,限制文件大小等,并且提供基础的文件回显功能,例如上传一张图片到服务器指定目录的`/file`文件夹下面,并且实现可以查看预览的功能。

余浩的博客 1160

目标检测数据集 第059期-基于yolo标注格式的水果李子检测数据集(含免费分享)

李子作为中国三大水果之一,种植历史超 3000 年,在市场中占据重要地位。传统李子种植、施肥、采摘依赖大量人力,存在资源浪费、产量估算不准、采摘时机难把控等问题。此前,农业领域缺乏针对 “未成熟李子” 的专用数据集,现有水果检测数据集多聚焦于成熟果实(如苹果、柑橘),且未覆盖李子种植的复杂自然场景。在使用该数据集进行学术研究时,应遵守相关的学术规范,引用该数据集的来源,尊重数据集创作者的劳动成果。,用于训练改进型模型,解决李子精准检测的核心痛点。

深度学习算法工程师,专注于前沿算法研究与实战应用。在这里,我将分享深度学习领域的实战经验、优质数据集资源以及最新论文解读与精度分析,旨在与广大技术爱好者共同探索人工智能的奥秘,助力技术成长与创新。 771

小米万兆路由器里的Docker安装可道云(Kodexplorer)私有网盘

小米2022年12月份发布了万兆路由器,里面可以使用Docker。 今天尝试在小米的万兆路由器里安装[可道云](http://kodcloud.com/)(Kodexplorer)私有网盘。

engchina的专栏 1万+

网络基础(二):数制转换与分类编址的IPv4地址

本文介绍数制转换、IP地址、分类编址的IPv4地址,希望对你有帮助!

十七拾的博客 1051

FreeFEM++下载安装和使用

最近要利用机器学习求解一些偏微分方程,对于一些复杂的偏微分方程,需要一些精度比较高的参考解,导师推荐了FreeFEM++软件。首次使用,特此记录一下,以备以后查阅。 1、FreeFEM++简介 FreeFEM是开源的有限元模拟系统,有法国利翁斯实验室、埃尔和玛丽居里大学共同开发,在世界范围内广泛使用。 2、FreeFEM++去何处下载? 下载地址:https://freefem.org/ 点击Download,然后会跳转到 https://github.com/FreeFem/FreeFem-source

夜晓岚的博客 1万+

Excel数据清洗实战:8个必学函数搞定90%的脏数据问题(附案例)

本文通过一个完整的销售数据清洗案例,详细讲解了如何组合使用TRIM、CLEAN、SUBSTITUTE等8个核心Excel函数,构建自动化清洗流水线,高效解决日常办公中90%的脏数据问题,从而将时间留给更有价值的分析工作。

weixin_29215391的博客 581

excel 利用SUBTOTAL函数计算筛选后数列总和、均值、最大、最小值

表里有三个人,咱们需要筛选出三个人,并分别计算他们的总和值。 先看一下数据范围(A1:B27) 通过筛选找张三。 按照上图所示输入函数,选择9,求和。 然后按照函数输入即可。 就能计算出结果。 筛选项选择王五,就会自动计算王五的总和。 筛选到李四就会自动计算李四的总和。 如果把9改成1,就是自动计算筛选出来的均值结果,如下图所示。 如果改成4就是取筛选项的最大值,选择5就是取最小值。 ...

yuanYW7556的博客 3万+

HTML爱心字母雨(完整代码)

HTML语言实现爱心字母雨的完整代码。

AIGC 2万+

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

上一篇: 【matlab代码】基于CKF的组合导航,三维空间中融合GNSS与IMU,观测为三轴位置与速度,状态量15维,订阅专栏后可查看完整的MATLAB代码
下一篇: 【PSINS工具箱 MATLAB例程】生成螺旋上升航迹的例程,并自动计算AVP(姿态、速度、位置)与IMU数据(加速度计与陀螺仪,含时间戳),附下载链接
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值