【MATLAB例程】UKF组合导航例程,15维状态量、3维观测量。附代码,有中文注释、误差输出图像。附下载链接

在这里插入图片描述

三维状态量的UKF例程(严格的组合导航推导)15维误差状态模型:位置(3)、速度(3)、姿态(3)、陀螺偏差(3)、加速度计偏差(3)。3维的观测量:XYZ位置

代码简介

概述

这是一个基于无迹卡尔曼滤波(Unscented Kalman Filter, UKF)的三维组合导航系统仿真程序。该系统融合了惯性测量单元(IMU)和全球导航卫星系统(GNSS)的数据,实现了高精度的三维导航定位。

系统特点

1. 完整的15维误差状态模型

  • 位置状态(3维):X、Y、Z三轴位置信息
  • 速度状态(3维):X、Y、Z三轴速度信息
  • 姿态状态(3维):横滚角、俯仰角、偏航角
  • 陀螺仪偏差(3维):三轴陀螺仪零偏估计
  • 加速度计偏差(3维):三轴加速度计零偏估计

2. 多传感器融合

  • IMU传感器:提供高频率的加速度和角速度测量
  • GNSS接收机:提供低频率但高精度的位置观测(XYZ三维位置数据)
  • 传感器同步:IMU以100Hz工作,GNSS以1Hz工作

3. 先进的滤波算法

  • 采用无迹卡尔曼滤波(UKF)算法,相比扩展卡尔曼滤波(EKF)具有更好的非线性处理能力
  • 通过Sigma点采样捕捉系统的非线性特性
  • 自适应的噪声建模和协方差更新

仿真场景

轨迹设计

  • 运动模式:螺旋上升轨迹
  • 水平运动:半径50米的圆形轨迹
  • 垂直运动:以0.5m/s的速度匀速上升
  • 角速度:0.1 rad/s的水平旋转

噪声参数

  • 陀螺仪噪声:0.01°/s 标准差
  • 加速度计噪声:0.001 m/s² 标准差
  • GNSS位置噪声:0.3m 标准差
  • 传感器偏差:考虑时变特性

性能评估

对比分析

程序提供三种导航解算结果的对比:

  1. 真实轨迹:理论参考轨迹
  2. 纯IMU积分:仅使用IMU数据的导航解
  3. UKF融合结果:IMU/GNSS融合后的最优估计

可视化输出

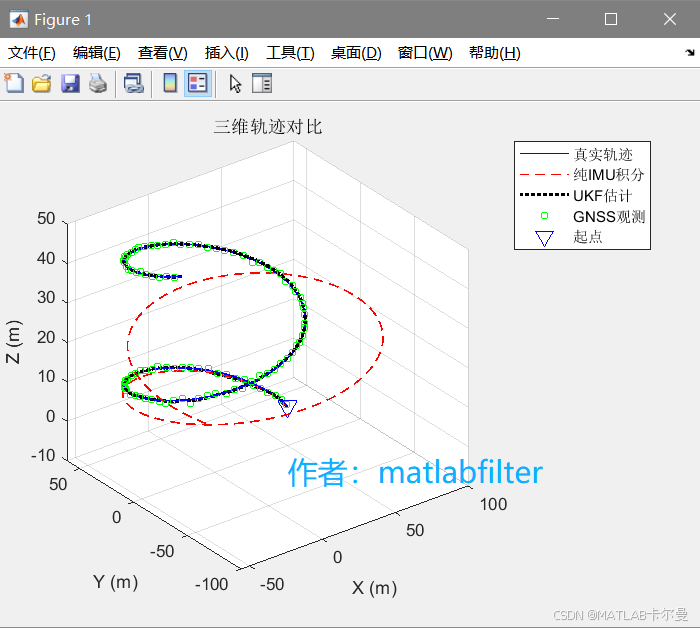
  • 三维轨迹图:直观显示各种方法的轨迹对比
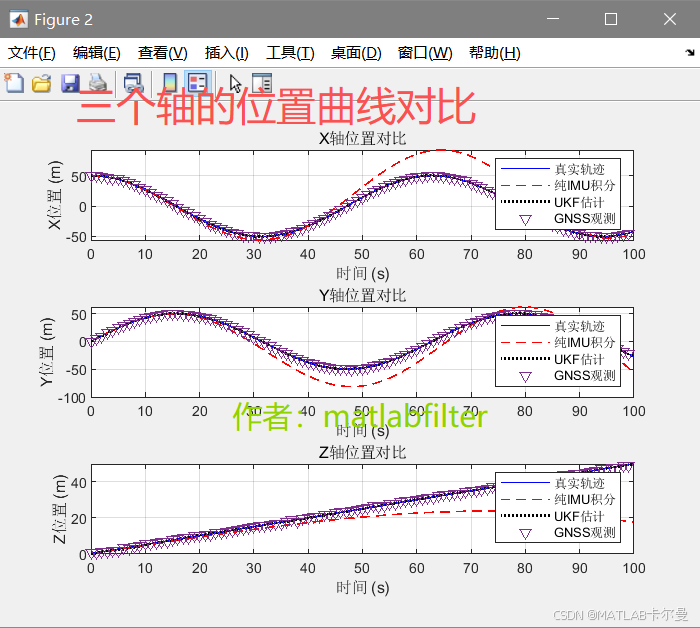
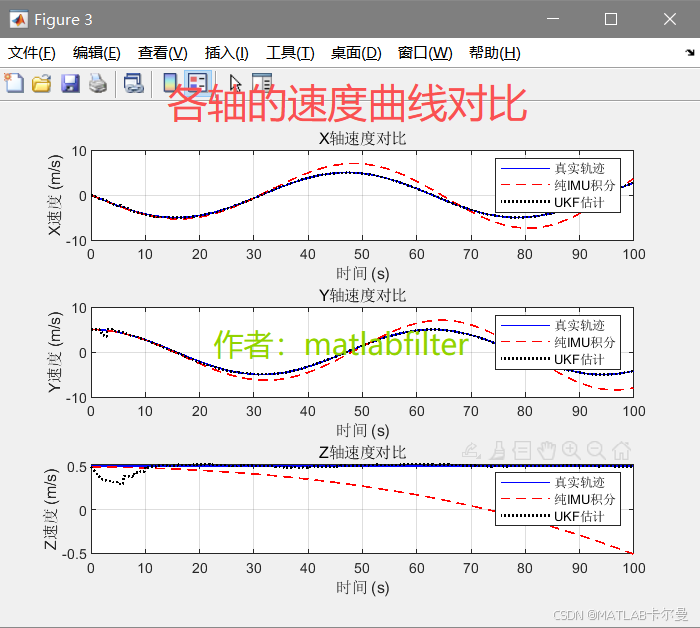
  • 时间序列图:位置、速度、姿态的时域变化
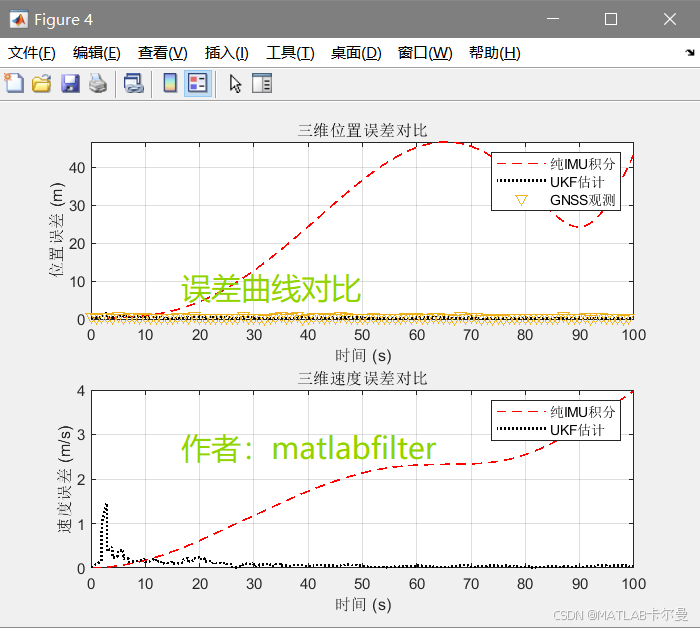
  • 误差分析图:定量评估各方法的精度
  • 统计结果:RMSE等性能指标

运行结果

三维轨迹的对比:
在这里插入图片描述
位置曲线对比:
在这里插入图片描述
速度曲线对比:
在这里插入图片描述
误差曲线对比:

在这里插入图片描述
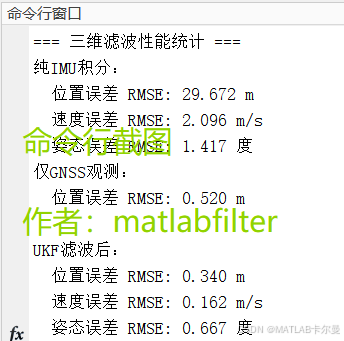
命令行窗口输出的图像:
在这里插入图片描述

MATLAB源代码

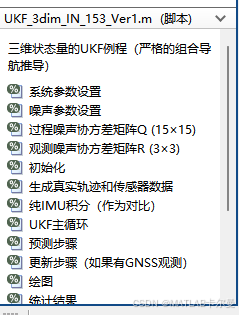
程序结构:
在这里插入图片描述

部分代码如下:

% 三维状态量的UKF例程(严格的组合导航推导)
% 基于15维误差状态模型:位置(3)、速度(3)、姿态(3)、陀螺偏差(3)、加速度计偏差(3)
% 基于3维观测:XYZ位置(3)
% 作者:matlabfilter
% 2025-08-28/Ver1

clear; clc; close all;
rng(0); % 固定随机种子

%% 系统参数设置
dt = 0.1;           % 采样时间间隔 (s)
total_time = 100;   % 总仿真时间 (s)
N = total_time / dt; % 采样点数

%% 噪声参数设置
% IMU噪声参数
gyro_noise_std = 0.01 * pi/180;      % 陀螺噪声标准差 (rad/s)
accel_noise_std = 0.001;             % 加速度计噪声标准差 (m/s^2)
gyro_bias_std = 0.001 * pi/180;      % 陀螺偏差标准差 (rad/s)
accel_bias_std = 0.0001;             % 加速度计偏差标准差 (m/s^2)

% GNSS观测噪声
gnss_pos_noise_std = 0.3;             % GNSS位置噪声标准差 (m)

%% 过程噪声协方差矩阵Q (15×15)
% 状态顺序:[位置(3), 速度(3), 姿态(3), 陀螺偏差(3), 加速度计偏差(3)]
Q = zeros(15, 15);
% 位置噪声(通过速度积分产生)
Q(1:3, 1:3) = eye(3) * (accel_noise_std * dt^2 / 2)^2;
% 速度噪声
Q(4:6, 4:6) = eye(3) * (accel_noise_std * dt)^2;
% 姿态噪声
Q(7:9, 7:9) = eye(3) * (gyro_noise_std * dt)^2;
% 陀螺偏差噪声
Q(10:12, 10:12) = eye(3) * (gyro_bias_std * dt)^2;
% 加速度计偏差噪声
Q(13:15, 13:15) = eye(3) * (accel_bias_std * dt)^2;

%% 观测噪声协方差矩阵R (3×3)
% 观测量:GNSS位置(3)
R = eye(3) * gnss_pos_noise_std^2;

%% 初始化
% 真实轨迹参数(螺旋上升运动)
radius = 50;        % 水平圆形轨迹半径 (m)
angular_vel = 0.1;  % 角速度 (rad/s)
climb_rate = 0.5;   % 上升速率 (m/s)

完整代码下载链接:
https://download.youkuaiyun.com/download/callmeup/91899147

如需帮助,或有导航、定位滤波相关的代码定制需求,请点击下方卡片联系作者

【MATLAB代码】UKF组合导航例程,15维状态量、3维观测量。附完整的代码,有中文注释、误差输出图像 摘要 本文提出了一种基于15维误差状态模型的UKF组合导航算法,实现了三维位置、速度和姿态的高精度估计。算法采用严格的误差状态模型,包含位置(3)、速度(3)、姿态(3)、陀螺偏差(3)和加速度计偏差(3)共15个状态量,通过3维GNSS位置观测进行校正。仿真结果表明,相比纯IMU积分,UKF算法能有效抑制误差积累,显著提高导航精度。文中提供了完整的MATLAB源代码,可直接运行并复现三维轨迹对比、位置/速度曲线及误差分析结果。 阅读详情

相关推荐

【MATLAB代码】UKF(无迹卡尔曼滤波)的组合导航,状态量为平面8维,观测量为XY坐标。附完整代码,有中文注释

本文介绍了一个基于无迹卡尔曼滤波器(UKF)的二维组合导航系统,该系统融合IMU和GNSS数据进行导航定位。主要内容包括:1) 系统采用8维误差状态模型,包含位置、速度、姿态及传感器偏差;2) 详细推导了噪声参数设置和协方差矩阵初始化;3) 通过圆形轨迹仿真验证算法性能,对比了纯IMU积分和UKF融合结果;4) 提供了完整的MATLAB实现代码,包含UKF预测和更新步骤。仿真结果表明,UKF能有效融合多源传感器数据,显著提高导航精度。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 363

【MATLAB例程】UKF(无迹卡尔曼滤波)的组合导航,状态量为平面8维,观测量为XY坐标。附中文注释

本文介绍了一种基于无迹卡尔曼滤波(UKF)的二维组合导航系统,该系统融合了IMU和GNSS传感器数据。系统采用8维状态向量(位置、速度、姿态及传感器偏差)进行建模,通过UKF算法实现高精度导航。与单一传感器方案相比,组合导航系统兼具IMU的高频特性和GNSS的长期稳定性,能有效抑制误差累积。仿真结果显示,在圆形轨迹运动下,UKF组合导航的位置和速度估计精度显著优于纯IMU或纯GNSS方案。MATLAB实现代码展示了完整的算法流程和性能评估方法。 完整代码下载链接

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 941

【MATLAB代码】基于RRT与人工势场法(RRT+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT+APF算法实现多无人机动态路径规划与避障仿真,通过MATLAB完整代码可直接运行。对比传统APF方法,该方案在轨迹平滑性、安全净间隙及到达效率上表现更优。支持参数自定义,订阅专栏后可获取源码与定制服务,适用于科研与工程实践。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 188

MATLAB 不等间隔一阶低通:按真实时间更新,并把长缺口重置说清楚

不等间隔数据若直接套固定平滑系数,会改变实际时间常数。本文从左端零阶保持模型推导一阶低通更新,分别计算衰减与输入系数,显式标记长缺口重置,并给出解析解对照、时序负例、边界测试和完整 MATLAB 代码。

hxy_programmer的博客 330

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 550

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 230

MATLAB 与 Python 在科学计算中的实际差异

本文围绕 MATLAB 与 Python 在科学计算中的实际应用展开比较,分析两者在软件生态、矩阵运算、数值计算性能、开发环境及工程部署方面的差异。结合代码示例,介绍两种语言在矩阵运算和数组处理中的不同实现方式,并讨论影响程序运行效率的主要因素。在此基础上,结合控制工程、数值分析、数据科学和机器学习等研究方向,分析两种语言各自的适用场景,并介绍跨语言协同开发的基本思路。希望通过本文的讨论,帮助读者更深入地理解两种工具的特点,为科研工作中的技术选型提供参考。

weixin_47502228的博客 620

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 264

MATLAB 优秀开源项目与工具箱推荐:涵盖通信、图像处理、脑机接口等九大领域

本文梳理了无线通信、图像处理、脑机接口等九个领域的代表性MATLAB开源项目,涵盖信道建模(QuaDRiGa)、智能表面仿真(SimRIS)、视觉特征提取(VLFeat)、三维网格生成(Iso2Mesh)及脑电信号分析(EEGLAB、BCILAB)等关键技术。通过解析其数学模型与源码实现,揭示科研工具如何将理论算法转化为可复现的工程计算流程,为科研人员提供高效、可扩展的开发参考。

weixin_47502228的博客 416

PaddleOCR在医疗票据识别中的实战:从部署到业务字段提取

本文详细介绍了PaddleOCR在医疗票据识别中的实战应用,重点阐述了其离线部署方案与PP-OCRv3模型选型优势。针对医疗票据敏感数据不出本地的合规要求,文章提供了从环境搭建、模型配置到核心字段提取策略的完整流程,并分享了性能优化与系统集成的实践经验,有效解决了医疗票据自动化录入的难题。

weixin_29271053的博客 236

Inside NAND Flash Memories.中文版. Chatper 2 [2.1-2.2.1]

2.1 Introduction 半导体存储器分类: RAM:Random Access Memories--掉电丢失 ROM:Read Only Memories--只读,出厂时写好;掉电不丢失;不可更改。 NVM:Non-Volatile Memories--电可擦除/写入,并且掉电不丢失。第一类产品为EPROM memory (Erasable Programmable Read...

xuqikang的专栏 3606

【MATLAB源码】基于颜色加权与连通域分析的高抬腿频率测量系统

本文提出一种基于图像处理的高抬腿动作频率自动化测量系统,通过高清摄像机采集视频,结合颜色加权、形态学操作与连通域分析,精准提取反光标志区域并统计动作次数。实验表明,该方法相比人工计数更高效、准确,误差小,可为运动训练提供量化数据支持。

2302_78339041的博客 235

提示词注入攻击全面解析与防御策略

提示词注入(Prompt Injection)是指攻击者通过精心构造的输入内容,操纵或欺骗AI系统执行非预期行为的技术手段。这种攻击类似于传统的SQL注入或XSS攻击,但其目标是AI模型的提示词处理机制而非数据库或网页。提示词注入利用了大语言模型的一个基本特性:它们被设计为遵循指令。攻击者通过在用户输入中嵌入特定指令,试图覆盖或绕过系统原有的安全限制和行为规则,让模型执行本不应该执行的操作。深度防御:实施多层次防御策略,不依赖单一安全措施持续更新:随着攻击技术的发展不断更新防御措施安全设计优先。

免责声明:本资料部分整理自合法网络公开渠道,部分为个人学习积累成果,仅作学习参考、学术交流使用。所收费用仅为资料搜集整理的时间劳务酬劳。版权归原作者及出版方所有,本人不承担相关版权及内容法律责任,若有侵权请告知,即刻删除处理。 4208

【MATLAB例程12】永磁同步电机基于增广无迹卡尔曼滤波的未知负载转矩在线观测

本文基于MATLAB搭建永磁同步电机(PMSM)仿真模型,采用增广无迹卡尔曼滤波(UKF)实现电流、转速、电角度及未知负载转矩的联合估计。通过将负载转矩作为增广状态,结合电压与带噪电流测量,有效跟踪负载阶跃变化。仿真结果表明,该方法在不同负载工况下具备良好估计精度与稳定性,状态估计误差小,新息诊断正常,适用于电机状态观测、抗扰控制等研究。代码结构清晰,参数可调,具有教学与应用价值。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 275

基于Opencv+Mediapipe的头部姿态检测

在学生课堂专注度检测项目中,可以通过学生头部姿态来确定学生注意力方向,从而判断其是否专注于课堂。

weixin_67879842的博客 2335

Linux内核驱动模型--PCIe(PCI Express)驱动​​

本文系统介绍了Linux内核中PCIe驱动的设计与实现。首先从架构定位入手,指出PCIe驱动基于PCI子系统扩展支持高速、低功耗特性。核心数据结构struct pci_driver包含设备匹配表id_table、生命周期函数probe/remove等关键组件。文章详细解析了驱动与设备的绑定流程、资源管理机制,并重点阐述了MSI-X中断、电源管理、热插拔和多队列等高级特性实现方案。最后提供了lspci、dmesg等调试工具的使用方法,总结了PCIe驱动在支持高性能设备中的关键作用。全文通过架构设计、核心结构、

amy_mhd的博客 428

【MATLAB例程介绍】(17)永磁同步电机(PMSM)基于自适应无迹卡尔曼滤波(AUKF)的电流噪声在线估计。测量噪声协方差自适应与转速估计对比仿真

本文基于MATLAB构建永磁同步电机(PMSM)仿真模型,提出一种自适应无迹卡尔曼滤波(AUKF)算法,实现电流测量噪声协方差的在线估计,并联合观测机械转速、转子电角度及电流状态。针对传统UKF因固定噪声参数在噪声变化时性能下降的问题,引入新息协方差匹配机制,通过指数加权统计更新噪声协方差,有效提升状态估计鲁棒性。仿真结果表明,在分阶段变化的测量噪声条件下,AUKF能准确跟踪噪声水平,显著降低转速与角度估计误差,优于标准UKF。程序结构清晰,含完整注释与可视化输出,适用于电机控制与状态估计研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 335

使用再生龙备份还原liunx系统(精确每一步)

再生龙镜像可自行到官网下载(ISO/ZIP格式均可),然后使用tuxboot烧录工具制作启动盘,另外准备一个U盘用来存储备份的镜像文件,即再生龙盘和存储盘是两个分开的。当然也可以用分区工具把同一个硬盘分区来使用,比较方便,先学会基本的吧,只是告诉有个捷径,省个U盘。

米可的博客! 8374

MATLAB 数值计算中的精度与误差问题:浮点运算、误差传播与数值稳定性

MATLAB数值计算中的精度问题源于浮点数的有限表示。双精度浮点数(64位)虽具约16位十进制有效数字,但无法精确表示如0.1等十进制小数,导致0.1+0.2≠0.3。浮点运算存在舍入误差,其大小受机器精度(eps(1)≈2.22e-16)和数的量级影响,大数掩盖小数现象常见。误差包括舍入误差、截断误差及输入误差,且在复杂算法中可能累积放大。数值稳定性取决于算法对扰动的敏感性,同一数学问题不同算法可能表现迥异。因此,理解浮点机制、误差传播与算法稳定性,是确保计算结果可信的关键。

weixin_47502228的博客 393

华为 MetaERP 财务模块的核心业务对象,按子模块与架构维度分类,以表格呈现,适配架构设计与实施落地

华为MetaERP财务模块基于4A架构(业务/应用/数据/技术)与TOGAF框架,实现业财一体化与全球合规。业务架构涵盖组织模型与核心流程,应用架构支撑财务操作,数据架构确保数据一致性,技术架构提供高性能技术底座。模块覆盖总账、应收应付、资产等子模块,支持多组织、多币种、多准则核算,通过实时会计引擎实现"交易即核算"。4A架构与TOGAF框架对应,实现业务能力、应用组件、数据模型与技术栈的深度融合,为华为全球化财务核算提供核心支撑。

金牌架构师 439

redhawk:Low Power Analysis

1.rush current与switch cell 在standby状态下为了控制leakage power我们选择power gating的设计方式,使用power switch cell关闭block/power domain的电源。 power switch的基本介绍可见: 低功耗设计-Power Switch power switch的table中有四种状态,对应block工作、待机和上电,下电。low power analysis主要分析上电的过程。 上电过程可以看做mos电容

m0_61544122的博客 3206

MATLAB 中分号 (;)的作用

场景代码示例效果抑制输出x = 5;计算 x=5,但不显示在屏幕显示输出x = 5计算 x=5,并在屏幕显示 x = 5矩阵换行[1;2]创建列向量 [12]矩阵同行[1, 2] 或 [1 2]创建行向量 [12]

weixin_54978309的博客 105

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

PINN-LSTM物理信息神经网络的CO2羽流分布预测方法,四模型对比MATLAB代码

PINN-LSTM物理信息神经网络的CO2羽流分布预测方法,四模型对比MATLAB代码

机器学习之心的博客,关注并私信文章链接,获取对应文章源码和数据。 474

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

【MATLAB源码】基于机器视觉的羽毛球灵敏度步伐训练装置

随着机器视觉技术在体育训练领域的深入应用,羽毛球这类对技术要求高、动作结构复杂的项目迎来了新的训练手段。传统羽毛球步伐训练存在主观性强、反馈周期长、训练效果难以量化等问题,高水平运动员的步伐优化往往依赖经验性指导,缺乏科学化、系统化的训练方法。本文设计了一款基于机器视觉的羽毛球步伐灵敏度训练装置,通过集成可控射灯、二维云台与摄像头,自动调整射灯位置和光圈以精准标定训练区域;利用机器视觉识别原理实时监控球员步伐,并将采集图像在 MATLAB 平台进行帧差法处理,实现脚步动作的正确识别。实验表明,该装置可为初学

2302_78339041的博客 217

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

MATLAB 绘图与科研论文插图制作:图形设计、统计表达与矢量导出

本文以MATLAB为例,系统阐述科研论文插图的高效绘制与排版策略。强调从研究问题出发选择合适图形形式,合理使用曲线、散点、误差带及差值面板;基于论文版面预设图幅尺寸、字体与线宽,统一风格以提升可读性;通过tiledlayout与exportgraphics实现多子图布局与高质量矢量/位图导出。结合模拟数据示例,展示如何清晰呈现均值、标准差与差异趋势,并指出误差带、拟合线与统计标注的正确表达方式,确保图形忠实于数据且适应投稿要求。

weixin_47502228的博客 288

五模型航空发动机剩余寿命预测(CNN+LSTM+GRU+BiGRU+BiLSTM)C-MAPSS数据集+MATLAB代码

五模型航空发动机剩余寿命预测(CNN+LSTM+GRU+BiGRU+BiLSTM)C-MAPSS数据集+MATLAB代码

机器学习之心的博客,关注并私信文章链接,获取对应文章源码和数据。 455
上一篇: 【PSINS工具箱 MATLAB例程】生成螺旋上升航迹的例程,并自动计算AVP(姿态、速度、位置)与IMU数据(加速度计与陀螺仪,含时间戳),附下载链接
下一篇: 【定位代码】地磁匹配的matlab代码与程序介绍、运行结果。单点、二维定位,构造相似度进行地磁匹配。订阅专栏后可直接查看完整代码
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7626粉丝 1420原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值