零基础入门无人机--无人机概述--1

无人机入门知识汇总 需掌握以下基础知识: 地面站软件的使用(QGC/PM) 遥控器控制无人机、无人车的基本飞行与行驶 ROS、Ubuntu、Git等工具的使用 C++/Python等语言基础 PX4/APM固件刷机、设置参数等简单操作 建议学习流程: 一、资料了解 无人机入门知识了解 网址:https://zhuanlan.zhihu.com/p/40196798 https://zhuanlan.zhihu.com/p/22571121 无人机/无人车方向小白的进阶之路: https://bbs.amovl 阅读详情

1.飞机种类:

飞机大致分为三类:固定翼、直升机以及多旋翼。

固定翼:
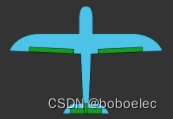
固定翼依靠推进系统(涡喷、涡扇、涡桨)产生前进的动力,从而使飞机快速前行。当飞机获得了前进的速度后,由气流的作用到飞机的翼展上(伯努利原理)产生上升的拉力,当拉力大于机身重力时,飞机处于上升飞行状态。固定翼飞的左右(横滚)平衡依靠左右主机翼的掠角大小来调节,前后(俯仰)平衡依靠尾舵的掠角来调节,方向(航向)依靠垂向尾舵来调节,当然,固定翼飞机的航向通常是靠横滚和俯仰组合动作来完成。优点:续航时间长,速度快。缺点:需要跑道,不能垂直起降。

直升机:
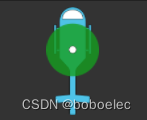
直升机主动力系统只有一个大型的螺旋桨,主要作用是提供飞行的上升动力,所以当上升动力大于机身重力时,飞机处于上升状态。而由于直升机只有一个主动力桨,当主动力电机高速旋转时,螺旋桨的旋转会对机身产生一个反向的作用力——反扭力。在反扭力的作用下,飞机会产生与螺旋桨旋转方向相反的自旋。为了解决直升机的自旋,就需要在飞机的尾部追加一个水平方向的小型螺旋桨,其产生的拉力主要用于抵消机身自旋,当直升机需要改变航向时,也可以通过尾部螺旋桨来调节。除了主动力电机与尾翼电机之外,通常还有三个舵机,用于改变主动力桨的螺距,使机身产生横滚和俯仰姿态,从而使飞机前飞、后飞或向左、向右飞行。优点:可以垂直起降,空中悬停。缺点:续航时间短,机械结构繁杂,操控难度大,飞行速度慢。

多旋翼:
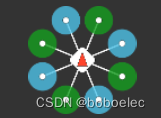
多旋翼由多个螺旋桨所组成的无机。最典型、最常见的就是四旋翼直升机(以后简称四旋翼)。四旋翼有四个轴,安装四个螺旋桨,同样可以由螺旋桨的高速旋转产生向上的拉力实现垂直起降。但与直升机不同的是,多旋翼的前进、后退、向左、向右飞行靠的是四个螺旋桨不同的转速,而不是像直升机那样靠改变主动力桨的螺距,因为四旋翼桨的螺距是固定的,桨的尺寸也是固定的。四旋翼的四个轴的轴距通常也是相同的,所以其动力体系通常也是对称的。三旋翼、六旋翼、八旋翼或其它多旋翼除了将动力和力矩分配到多个螺旋桨的方案不同之外,与四旋翼没有本质上的区别。优点:可以垂直起降,空中悬停,结构简单,操作灵活。缺点:续航时间短,飞行速度慢。

2.无人机概念:

无人驾驶飞机,简称无人机,英文Unmaned Aerial Vehicle, UAV。也就是说,无人机所表示的是没有驾驶员的飞机,飞机通过机载的计算机系统自动对飞行的平衡进行有效的控制,并通过预先设定或飞机自动生成的复杂航线进行飞行,并在飞行过程中自动执行相关任务和异常处理。通常无人机分为完全离线飞机与半离线飞机,完全离线飞机可完全不与地面系统进行交互,自动完成一个或多个飞行任务,并在执行完任务之后返航或在指定地点降落;半离线飞机在自动执行飞行任务期间,可由地面系统(地面站)进行指令控制,人工干预其飞行任务,并在紧急情况下执行地面系统的紧急命令,例如:返航、迫降、自毁等。可以说,无人机是由机载计算机系统和地面系统一起组合起来的可以自行完成飞行任务的无驾驶员的飞行器。从控制上讲可以完全脱离地面的实时控制,其组成由飞机机架、动力系统、自平衡系统、导航系统、航线规划系统、感知系统、任务执行系统、与地面站通讯系统等等。从用途上讲,无人机主要用于军事用途或特殊民用。


无人机概述及系统组成,无人机系统的构成 飞控子系统是无人机完成起飞、空中飞行、执行任务、返场回收等整个飞行过程的核心系统,对无人机实现全权控制与管理,因此飞控子系统之于无人机相当于驾驶员之于有人机,是无人机执行任务的关键。无人机导航飞控系统常用的传感器包括角速率传感器、姿态传感器、位置传感器、迎角侧滑角传感器、加速度传感器、高度传感器及空速传感器等,这些传感器构成无人机导航飞控系统设计的基础。无人机系统,也称无人驾驶航空器系统,是指一架无人机、相关的遥控站、所需的指令与控制数据链路以及批准的型号设计规定的任何其他部件组成的系统。 阅读详情

相关推荐

无人机学习指南

如果你试图从 飞控代码 ,反推 飞控算法 ,除非你本身对这个算法已经非常熟悉,否则即使你编程能力强,操作系统,嵌入式,编程语言,这些知识都非常强,你看代码依然会很迷茫,你看到懂每一行代码,但却不知道为什么要这样写。如果在你建立知识框架的时候,刚体力学阻碍了你,那就去查资料,把这部分解决,然后继续回到你飞控的学习主线,什么问题阻碍了你,你就去解决它,然后再回归你的主线任务。你看,我确实不懂导航,之前也没接触过,主要是工作上暂时用不到,但是我的知识框架还是在的,只要有需要,我随时都可以开始查阅资料进行学习。

one__leaf的博客 3213

【无人机学习】无人机基础知识

█ 【安卓学习之DroidPlanner】前世今生 █ 相关文章: 【BX学习之生活问题】 福建工商-个体户-工商年报-登录方式 【BX学习之生活健康】你的年纪每天睡几小时最好 【BX学习之无线网卡】 COMFAST CF-726B 蓝牙4.2 免驱双频无线网卡 【BX学习之支付流程】收银机的支付流程手记 【BX学习之优快云】 删除上传的csdn资源 【BX学习之软件著作权】 软件著作权的申请 【BX学习之医社保】 医保、养老保险、申报户口资料 █ 读前说明: 本文通过学习别人写demo,

任我飞的博客 1万+

无人机入门知识

无人机入门知识无人机的定义        现在提到的无人机,通常是说无人飞行载具(Unmanned Aerial Vehicle,简称UAV),或称无人飞机、无人飞机系统(Unmanned Aircraft System,简称UAS),不需驾驶员在机内驾驶的飞机,通过地面遥控或自动驾驶技术,进行科学观测、战场侦查等任务的飞行器。   无人机有军用和民用(商用)之分,最早用于军事。航拍和FPV   ...

时光的博客 8299

Z410 2023款无人机,专为零基础开发者打造的入门级开源无人机

它以易于上手的EasyDrone-SDK、完善的教程和支持丰富的拓展性,为新手开发者提供了便利和动力,帮助他们快速掌握无人机二次开发的技能。新手开发者通常在本科阶段加入人工智能行业,对无人机二次开发往往一知半解,面临着C++、Python、ROS和mavlink等一系列入门知识,学习起来非常困难,学习的过程中也面临许多挫折。相较于DroneKit,我们的SDK基于Mavros开发,提供更实用的函数接口,缩短了学习曲线,让开发者更快地过渡到ROS开发。,提供更加稳定的远程通信,并且操作更加流畅。

AMOVLAB(阿木实验室) 1318

ROS四旋翼无人机快速上手指南(1):无人机系统硬件概述与指南简介

成就更好的自己 ROS无人机快速上手指南旨在于让使用此无人机开发平台的比赛参赛人员,算法设计人员,无人机爱好者更加快速的了解底层控制运作原理,从而缩短开发周期,减少掉坑次数,快速验证算法的速度,不用在某些底层问题上花费大量时间。 使用此指南的人员需要具备如下能力: 熟练使用Ubuntu操作系统; 掌握一定的ROS系统的基础知识; 熟练使用C++并了解编译原理; 熟练使用Python和安装Python库; 熟练使用或了解JetsonNano或树莓派等微型计算机; 了解无人机飞行常识性的知识;

The Road of Engineer 7165

无人机飞手入门指南

综上所述,成为一名合格的无人机飞手需要不断学习和实践。通过了解无人机基础知识、选择合适的无人机、学习飞行技能、了解并遵守法规、采取安全措施以及持续学习与提升,你将能够掌握无人机飞行的精髓并享受飞行的乐趣。3. 性能参数:了解无人机的性能参数,如飞行速度、飞行高度、续航时间、拍摄质量等,以便更好地选择和使用无人机。2. 飞行原理:学习无人机飞行的基本原理,如升力、推力、重力、阻力等,以及这些力如何影响无人机的飞行。1. 无人机构造:了解无人机的组成部分,如机身、螺旋桨、云台、摄像头、电池、遥控器等。

专注多旋翼、复合翼无人机技术研究,从事低空经济行业。 3881

四旋翼无人机手搓入门概述

是英文“Pulse Width Modulation”的缩写,简称脉宽调制,可以理解为控制脉冲的宽度,利用微处理器的数字输出来对模拟电路进行控制的一种非常有效的技术,它通过控制信号的脉冲宽度,实现对电压或电流的精确控制。SPI,是一种高速的,全双工,同步的通信总线,并且在芯片的管脚上只占用四根线,节约了芯片的管脚,同时为PCB的布局上节省空间,提供方便,主要应用在 EEPROM,FLASH,实时时钟,AD转换器,还有数字信号处理器和数字信号解码器之间。All right?这也是PWM的基本思想。

Chihiro1911的博客 2314

固定翼无人机知识,固定翼无人机组装理论概述

在桨叶的前后桨面和前后缘均形成压强差,再加之气流作用于桨叶上的摩擦阻力,就构成了桨叶上的总空气动力R,根据总空气动力R对螺旋桨运动所起的作用,可将它分解成两个分力,一个是与桨轴平行、拉着螺旋桨和无人机前进的拉力P;机翼的基本平面形状有矩形翼、椭圆翼、梯形翼、后掠翼、三角翼等,各种不同平面形状的机翼,其升力、阻力之所以有差异,与机翼平面形状的各种参数有关。摩擦阻力,是由于大气的黏性而产生的。摩擦阻力的大小,取决于空气的黏性、无人机表面的状况,附面层中气流的流动情况和同气流接触的无人机表面积的大小。

专注多旋翼、复合翼无人机技术研究,从事低空经济行业。 5869

无人机专业入门书籍推荐

本文为无人机专业学习者推荐三类入门书籍:基础理论类如《无人机技术基础》帮助建立学科认知;实操技能类如《多旋翼无人机组装与调试实战》指导真机操作;行业应用类如《农业植保无人机应用技术》衔接岗位需求。推荐大一新生选择理论+实操组合书籍,高年级可根据专业方向选读应用类书籍。这些书籍语言通俗、图文并茂,能有效辅助课堂教学和实践训练。

beifangqo的博客 855

PID入门及无人机实战

无人机的PID实现

slowdownbabe的博客 5682

STM32无人机开发:从入门到精通

通过本教程,开发者可系统掌握STM32无人机开发的全流程,从硬件选型到高级算法实现,逐步进阶至复杂应用场景。建议结合开源飞控项目(如Betaflight)深入学习,并参与开发者社区(如ST官方论坛、优快云)交流经验69。未来,随着AI与物联网技术的融合,无人机开发将迎来更广阔的应用空间。

Zarek枫煜的博客 2759

零基础小白如何自学无人机开发

记住,无人机开发是一个融合了多个领域的复杂技术,不要期望一蹴而就。保持耐心,从基础做起,逐步构建你的知识体系。当你第一次看到自己编写的代码让无人机成功起飞时,那种成就感会让你觉得所有的努力都是值得的!为零基础小白量身定制的无人机开发自学路径,规划了一条从入门到精通的系统性学习路线。这份指南会帮你避开新手常走的弯路,用最高效的方式掌握无人机开发的核心技能。:在Ubuntu虚拟机上完成第一个“Hello World”程序和简单的数学运算程序。

小宝哥Code的专栏 1906

ros入门与控制无人机

一、概述 总体来说,分为三步 step1:roscore step2:发布话题 step3:订阅话题bing显示 二、roscore roscore 是你在运行所有ROS程序前首先要运行的命令。 现理解几个有关ros的概念 Nodes:节点,一个节点即为一个可执行文件,它可以通过ROS与其它节点进行通信。 Messages:消息,消息是一种ROS数据类型,用于订阅或发布到一个话题。 Topics:话题,节点可以发布消息到话题,也可以订阅话题以接收消息。 Master:节点管理器,ROS名称服务 (比如

weixin_45617478的博客 3324

无人机运动规划的概述

无人机运动规划的概述

cherish1211的博客 3336

无人机的基本知识

无人机 无人驾驶飞机是指由动力驱动、不搭载操作人员的一种空中飞行器。它依靠空气动力为飞行器提供升力,能够自主或遥控飞行,能携带多种任务设备、执行多种任务,可一次性或多次重复使用的无人驾驶航空器,简称无人机(Unmanned Aerial Vehicle,UAV)。 ...

weixin_46066938的博客 1万+

【无人机组装与调试】第一章 概述

第一章 无人机组装与调试概述 1.1 什么是无人机? 无人驾驶飞机是指由动力驱动、不搭载操作人员的一种空中飞行器。它依靠空气动力为飞行器提供升力,能够自主或遥控飞行,能携带多种任务设备、执行多种任务,可一次性或多次重复使用的无人驾驶航空器,简称无人机(Unmanned Aerial Vehicle,UAV)。 无人驾驶飞机简称“无人机”(“UAV”),是利用无线电遥控设备和自备的程序控制装置操纵的不载人飞行器。无人机实际上是无人驾驶飞行器的统称,从技术角度定义可以分为:无人固定翼飞机、无人垂直起降飞.

智慧空间实验室 1万+

【赠书第1期】零基础学无人机航拍与短视频后期剪辑实战教程

无人机航拍新手入门,飞行、摄影、摄像、制作、出片一本通。

无人机开发(开源Ardupilot) 1万+

003:无人机概述

本文介绍无人机的定义和分类、无人机系统定义、民用无人机驾驶员分类和应用领域。

qq_31762031的博客 2467
上一篇: python Axes3D 三维动态折线图画法
下一篇: 零基础入门无人机--无人机姿态--2
boboelec
博客等级 码龄11年 154粉丝 39原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值