AI论文探讨室·A+·第19期 Real-time Non-rigid Reconstruction using an RGB-D Camera

具身智能【2026-01】:Being-H0.5【VLA + Flow Matching】【MoT+MoE架构】【UniHand2.0数据集:4 亿个样本/35000小时 】 BeingBeyond Teamhttps://research.beingbeyond.com/being-h05Real-World Deployment Figure 1: Being-H0.5 at a Glance. We scale human-centric robot learning with Being-H0.5 toward cross-embodiment generalization. We introduce UniHand-2.0, a large-scale corpus 阅读详情

论文主页

效果展示

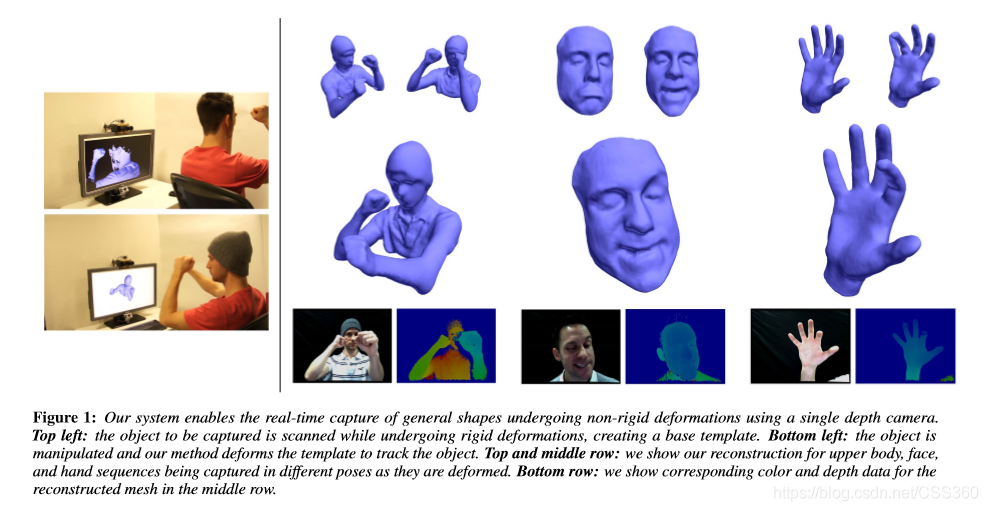
      左上:先进行刚性目标扫描,得到一个初始模板。左下:使用作者提出的方法形变模板来跟踪目标。中上行:展示在上肢、脸、手图像被捕捉在不同的姿态,并且它们是形变的。最下面一行:展示对应的颜色和深度数据进行重建mesh。

摘要

      本论文提出一个硬件与软件结合的方案来解决非刚性目标的实时重建。该系统使用一个自制的立体相机,该相机是由现成设备以及消费级的图像处理硬件来生成空时增强的3D模型,它的频率在30HZ。一个新的立体匹配算法来估计实时的RGB-D数据。首先扫描一个平滑模板目标,及目标进行刚性运动。这个先验的几何表面避免了复杂场景的假设,例如一个人体骨架或者一个参数化的模型。然后,一个新颖的GPU方法对非刚性注册处理RGB-D数据,来平滑模板使用一个外部非线性as-rigid-as-possible(ARAP)框架。高频细节被融合到最后的mesh使用一个线性形变模型。这个系统是一个数据量级较快的比先前的方法,一些离线算法的匹配质量和鲁棒性。本论文展示了一个在不同场景下实时的重建,包括:大形变的人头,手,以及上肢;皮肤和衣服的细节;用户对玩具等非刚性目标的形变。我们将演示如何使用所获取的模型以形成各种交互效果,包括重新纹理、在线性能捕获和预览以及实时形状和运动重新定位。

系统框架
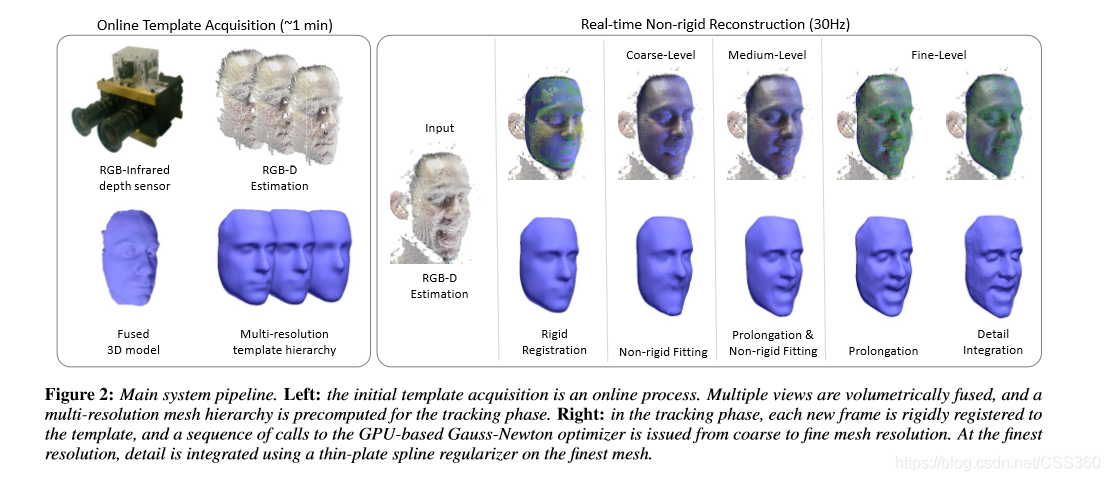
左:在线生成一个初始模板,多个视角体素融合,在跟踪阶段进行多个分辨率纹理层次预计算。右:在跟踪阶段,每一个新帧刚性存储到模板上,一系列基于GPU的高斯牛顿优化来解决粗糙到精细mesh。在这个精细的分辨率上,细节使用瘦小模板进行正则化来得到精细mesh


中间使用的是批量匹配结果,最右边是使用可变精细匹配得到的结果。

了解更多关于《计算机视觉与图形学》相关知识,请关注公众号:

下载我们视频中代码和相关讲义,请在公众号回复:计算机视觉课程资料


AD9253 LVDS 高速ADC驱动开发 对应:data clock时钟为500M DDR mode。具体内容:下文的参考博客写的很清楚,我就不详细写了。参考博客clock align模块不完整,本文新增这个模块。3、该款ADC工作在125Msps下,14bit - 2Lane - 1frame 模式。2、查阅Xilinx xapp524手册。1、查阅AD9253器件手册。 阅读详情

相关推荐

新手必看:LiteRadio 2c SE遥控器从开箱到飞行的完整指南(附常见问题解答)

本文为新手提供LiteRadio 2c SE遥控器的完整使用指南,涵盖从开箱到首飞的20个关键步骤。详细介绍了遥控器的功能设置、与无人机的对频技巧以及首飞注意事项,帮助用户快速掌握飞行控制,避免常见错误。特别适合无人机初学者阅读。

weixin_29209801的博客 381

图像三维重建第七期-Real-time Non-rigid Reconstruction using an RGB-D Camera

论文链接 效果图 摘要 我们展示一个结合硬件和软件来解决无标记重建非刚性形变目标,对于任意形状实时实现。我们的系统使用了一个简单自包含立体相机单元建造从成品的组成和消费 ...

CSS360的博客 786

1.深入浅出:理解三极管截止、放大和饱和状态!——参考《模拟电子技术基础》清华大学华成英主讲

幼儿园水平理解三极管截止、放大和饱和状态!书上看不懂,听课听不懂的过来! 绕不开的三极管结构 以NPN为例,晶体三极管的结构,这是很多人不想看的,但是确实是非常重要的!不看结构是理解不了工作原理的! (这样记忆:N是negative,负,代表多子为电子;P是positive,正,代表多子为空穴) 注意观察三极管的结构,有助于理解工作时的状态。 两张图结合起来看,略作解释: 1.图中空心为空穴带正...

Hardware_harder的博客 4万+

SLAM怎么评价slam建图效果

个人收藏使用 目录 1. ATE RMSE,RPE RMSE等指标能间接说明不同slam算法建图效果好坏吗? 文献[4] 文献[7] ICL-NUIM 数据集[1] 2. 建图的度量指标,或者说如何评价稠密建图结果。 不同的评估方式: [1] A benchmark for RGB-D visual odometry, 3D reconstruction and SLAM [2]ElasticFusion: Dense SLAM without a pose graph [3]Bun..

lyk_ffl的专栏 3313

S32K344 Flash Driver实战:手把手教你实现任意字节写入与扇区解锁(含C40_Ip避坑指南)

本文深入解析S32K344微控制器的Flash驱动开发,重点解决C40_Ip驱动库的8字节对齐限制和扇区保护锁问题。通过实战案例和代码示例,详细介绍了如何实现任意字节写入、扇区解锁及性能优化策略,为Bootloader和OTA升级等应用提供可靠解决方案。

weixin_33713707的博客 434

用STM32CubeMX和HAL库,5分钟搞定TB6612驱动直流电机(附完整代码)

本文详细介绍了如何使用STM32CubeMX和HAL库快速配置TB6612驱动直流电机,包括硬件连接、CubeMX工程配置、电机驱动逻辑实现及进阶优化技巧。通过图形化工具和代码示例,即使是新手也能在5分钟内完成电机调速系统的搭建,大幅提升开发效率。

weixin_26854829的博客 266

SLAM论文粗译:3D Mapping with an RGB-D Camera

Ⅰ简介 摘要 在本文中,我们提出了一种新的绘图系统,可以使用RGB-D摄像机稳健地生成高精度的三维地图。我们的方法不需要其他传感器或里程计。凭借微软Kinect等低成本,轻量级RGB-D传感器,我们的方法适用于小型家用机器人,如真空吸尘器,以及四轮机等飞行机器人。此外,我们的系统还可以用于详细的三维模型的徒手重建。除了系统本身,我们对公开可用的基准数据集进行了全面的实验评估。我们分析和讨论了几......

至绽至强的博客 1971

133.在 Vue3 中使用 OpenLayers 实现画多边形、任意编辑、遮罩与剪切处理功能

《Vue3+OpenLayers实现多边形绘制与区域处理》摘要:本文介绍如何基于Vue3+OpenLayers+ol-ext实现地图多边形交互功能。核心功能包括:鼠标绘制任意多边形、拖动顶点编辑边界、遮罩显示(非选区变红)、选区剪切显示及功能重置。技术方案采用OpenLayers处理地图渲染,ol-ext实现高级遮罩/剪切效果,ElementPlus提供UI控件。该方案适用于城市规划、园区展示等需要区域标记的场景,完整代码展示了从初始化、绘制、编辑到特效处理的全流程实现。

小彭的博客 964

DynamicFusion: Reconstruction and Tracking of Non-rigid Scenes in Real-Time 的理解

2.DynamicFusion Overview

我不是斗哥的博客 708

区块链技术与应用 【全国职业院校技能大赛国赛题目解析】Caliper从0到使用

技能大赛样题解析,caliper题目从0到使用

weixin_52865146的博客 2081

大疆视觉算法面试,手推极线几何这关刷掉了一半人

摘要:大疆机器视觉算法工程师面试重点考察目标检测工程优化、深度估计几何原理和视觉SLAM全流程。目标检测侧重模型压缩和部署优化,需掌握知识蒸馏、量化及算子融合;深度估计要求推导双目几何并理解单目深度恢复方法;视觉SLAM需熟悉前后端流程及ORB-SLAM3/VINS-Mono区别。面试常要求手推PnP等公式,注重实践能力。准备需重点练习公式推导和代码实现,掌握工程落地细节。

郑伟强dev的专栏 194

PointWorld: 动作条件的全场景3D点flow 预测(用同一种3D物理空间模态来表示状态和动作)

PointWorld: Scaling 3D World Models for In-The-Wild Robotic Manipulation

u013250861的博客 332

【SpringCloud】5、Spring Cloud Gateway网关路由规则

Spring Cloud Gateway 创建 Route 对象时, 使用 RoutePredicateFactory 创建 Predicate 对象,Predicate 对象可以赋值给 Route。

JACKAL 3万+

3-D Mapping With an RGB-D Camera粗译

3-D Mapping With an RGB-D Camera粗翻一遍,轻喷Abstract摘要本篇论文中,我们呈现了一种新型的使用RGB-D深度相机鲁棒性生成高清确度3-D地图的建图系统。我们的方法并不需要额外的传感器或者里程计。balabala……Index Terms关键词localization,mapping,open source ,RGB-D,SLAMIntroduction介绍略R

自己的学习笔记 2562

贝叶斯统计 [韦来生编]

贝叶斯(Bayes)统计是近几十年来迅速发展起来的数理统计的一个重要分支。贝叶斯方法与经典统计方法的主要不同之处是进行统计推断时除了利用样本信息外,还要利用参数的先验信息,因此可以提高统计推断或统计决策的效果。它在经济、金融、生物、医学、自然科学和社会科学等许多领域具有广泛的应用。贝叶斯方法的研究已渗透到了统计学的几乎所有领域。作者在给中国科学技术大学概率论与数理统计专业本科生开设的“数理统计”课程中有一章专门讲授“贝叶斯方法和统计决策理论”,近十年来也给中国科学技术大学概率统计专业研究生开设过几次“贝叶斯分析”课。本书是在对过去讲稿的内容作了适当的增减和调整的基础上完成的。  本书共分六章。第1章是绪论,介绍了贝叶斯统计的若干基本概念,同时对必要的数理统计的基础知识有重点地作了回顾。第二章介绍了确定先验分布的若干可供选择的方法。第三章介绍了几类常见统计模型参数的后验分布的主要结果和计算方法。第四章和第五章分别介绍了“贝叶斯统计推断”和“贝叶斯统计决策”的内容。第六章介绍了贝叶斯统计计算的若干方法,包括蒙特卡洛方法和马尔可夫链蒙特卡洛(MCMC)方法以及相关统计软件的简介。本书的每一章附右大量的例题和习题,书末附有常用的几个表格和部分习题解答供读者查用。  大约可在54学时内讲授本书的第1章至第六章的主要内容,教师可根据学时需要选讲本书第1章至第六章的部分内容。书中标“*”号的章节可略去不讲,留给读者作为阅读材料。第六章例题中的R代码和部分例题的数据文件等可从作者个人主页下载。  作者在编写本书的过程中参考了J.O.Berger教授的《统计决策论及贝叶斯分析》和茆诗松教授编写的《贝叶斯统计》等书中的一些内容,以及《贝叶斯分析》一书中由张伟平博士编写的有关贝叶斯统计计算的一些内容。在此表示衷心感谢。  本书编写准备过程中,中国科学技术大学统计与金融系的几个研究生帮助完成了本书部分中文的录入和排版,作者对他们的辛勤工作表示真诚的感谢。高等教育出版社为本书的出版给予了大力支持。在此一并致谢。

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

Visual Odometry(视觉里程计): StereoScan Dense 3d Reconstruction in Real-time

介绍 系统概述 A特征匹配 Bego-motion估计 C立体匹配 D3D重建 实验结果 运行结果及代码介绍从多个二维图片中重建3D影像是机器视觉必不可少的部分,这篇论文【1】提出的就是做3D重建的工作。这篇论文提出了一种巧妙的实时的方法做3D地图重建——使用稀疏特征和视觉里程计相结合的方法。这种方法包含了立体匹配和创建点云。用这种方法计算出来的视觉里程计是当年11年最好的。该法可以每秒执行25f,

I AM BACK 5928

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

RGB-D Camera 汇总

1. RGB-D Camera光照技术 1.1  1.2 1.3  2. Kinect V1 vs Kinect V2 是基础的数据结构,是用来保存学习到的参数以及网络传输过程中产生数据的类。

MyArrow的专栏 2万+

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

GVV_Projects URL 收藏

from: http://gvv.mpi-inf.mpg.de/GVV_Projects.html Home       Press        Team        M. Granados, T. Aydin, J. R. Tena, J.-F. Lalonde, and C. Theobalt, Contrast Use

凌风探梅的专栏 2449

AI论文探讨室·A+·第17期 Motion2Fusion: Real-time Volumetric Performance Capture

欢迎志同道合的朋友,在下方留言,大家相互学习。 论文链接 摘要 这是一个360度实时的对非刚性进行三维重建的系统Motion2Fusion。作者主要贡献:(1)提出一个新的非刚性融合系统能够实现高精度立体细节融合,来避免先前的过度平滑和视觉效果;(2)使用机器学习对3D对应区域进行估计来减少跟踪错误来自快速运动造成的结果;(3)一个反向和前向对齐策略能够鲁棒处理拓扑结构改变...

CSS360的博客 1273

AI论文探讨室·A+·第21期 ICP算法

资源搜索 ICP算法 迭代最近点(Iterative Closest Point, ICP)算法介绍 ICP算法的原理与实现 A Symmetric Objective Function for ICP 汇总&理解

CSS360的博客 432

计算机视觉【1】非刚性ICP配准(Non-rigid ICP)算法分析

关于点云的非刚性配准,可参考的文献有限。目前已知的开源算法有《Optimal Step Nonrigid ICP Algorithms for Surface Registration》,本文主要正对该算法的原理进行详细分析,并对相关代码进行简要分析。 相关开源代码: 【1】Matlab:https://github.com/charlienash/nricp 【2】Python...

船头尺的博客 1万+

什么是RGB-D图像

转载:http://blog.youkuaiyun.com/jningwei/article/details/73609127 RGB-D图像其实是两幅图像:一个是普通的RGB三通道彩色图像,另一个是Depth图像。Depth图像类似于灰度图像,只是它的每个像素值是传感器距离物体的实际距离。通常RGB图像和Depth图像是配准的,因而像素点之间具有一对一的对应关系。 可以参考: Lai, K.; Bo,

qq_32951799的博客 2万+

论文解读:基于深度相机的3D建模 2020最新综述

点击上方“3D视觉工坊”,选择“星标”干货第一时间送达作者丨安如夏@知乎来源丨https://zhuanlan.zhihu.com/p/299489800编辑丨3D视觉工坊论文信息:Xu...

3D视觉工坊 4763

3D人体重建从单张图中-DeepHuman: 3D Human Reconstruction from a Single Image

论文链接:http://www.liuyebin.com/deephuman/assets/DeepHuman.pdf 摘要 我们提出深度人体,一个图像导向立体到立体的转换CNN对3D人体重建从一个单张RGB图像。为减少干扰涉及在表面几何重建,即使对不可见的区域也可以进行重建,我们提出和利用一个稠密的语义展示形成从SMPL模型作为一个外部的输入。一个关键特征在我们的网络融合不同...

CSS360的博客 5382

单张图人体重建Convolutional Mesh Regression for Single-Image Human Shape Reconstruction

论文地址:https://arxiv.org/pdf/1905.03244.pdf 工程地址:https://www.seas.upenn.edu/~nkolot/projects/cmr/ 摘要 这篇文章目的解决问题3D人体姿态和形状估计从单张图像上。先前的方法考虑一个参数模型的人体框架,SMPL以及使用回归模型参数给上升到mesh一致图像证明。这个参数回归是一个非常具有挑...

CSS360的博客 2764

图像三维重建第六期-Scan2CAD: Learning CAD Model Alignment in RGB-D Scans

论文地址 项目地址 摘要 我们展示Scan2CAD,一个新颖数据驱动方法学习一个对准的3D CAD模型从一个基础数据对噪声和不完整几何的RGB-D扫描。对于一个3D重建一个室内场景,我们的输入一系列的CAD模型,和预测一个9维姿态能够对齐每个模型的基本扫描几何。为解决这个问题,我们创建一个新的扫描到CAD对齐数据集基于1506扫描网络扫描97607来注释关键点对在14224C...

CSS360的博客 1506

AI论文探讨室·A+·第10期 DeepStereo: Learning to Predict New Views from the World’s Imagery

《DeepStereo: Learning to Predict New Views from the World’s Imagery》 论文链接 主要解决的问题:首次使用神经网络预测新的视点图 主要描述 新视点的像素生成是使用将临近视点的图像输入到卷积神经网络中,最后生成新视点的图像。它的有优势主要在,只需要一系列的不同位姿下的图像,然后就可以在不同场景下生成新的视点。 ...

CSS360的博客 1473
上一篇: CMakeLists.txt 语法介绍与实例演练
下一篇: AI论文探讨室·A+·第20期 SurfelWarp: Efficient Non-Volumetric Single View Dynamic Reconstruction
元宇宙MetaAI
博客等级 码龄10年 331粉丝 333原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值