Allspark2 Orin NX初级使用-部署yolov5算法

jetson orin nx上搭建yolov5的运行环境 选择自己需要的版本的pytorch进行下载,我是安装的v1.12.0版本的。重启后,终端(ctrl+alt+t)中输入jtop即可看到各种信息。终端中会显示,运行结果保存在 runs/detect/exp中。打开requirement,将第9、16、17行用#注释掉。在桌面另起一个终端(ctrl+alt+t),输入。对应torchvision的版本是v0.13.0。yolov5的环境算是初步搭建好了。,我是用的yolov5-7版本的。torch版本是v1.12.0。从github上下载。 阅读详情

一、概述

拿到新的边缘计算设备,就从部署yolov5开始吧!

二、设备介绍

 Allspark-Orin NX是AMOVLAB专为小型机器人打造的一款高性能、小体积的AI边缘计算机。它内置NVIDIA Jetson Orin NX模块,提供最高100TOPS 浮点运算能力。Allspark-Orin NX内置SSD固态盘和WiFi模组(可选配置),提供丰富的接口,不仅性能强大,而且拥有更强的灵活性与扩展性。Allspark-Orin NX适合应用于智能追踪识别,行为分析预测,视频图像分析,地图3D建模,边缘服务计算等需要实时进行AI处理的边缘系统中。机身采用铝合金新材料外壳设计,内置主动散热装置,尺寸102.5mm62.5mm31mm,重量约188g,具有体积小,重量轻的优点。

(base) amov@tegra-ubuntu:~/zfcWork/guangdongPro$ uname -a
Linux tegra-ubuntu 5.10.216-tegra #5 SMP PREEMPT Mon Nov 4 15:34:10 CST 2024 aarch64 aarch64 aarch64 GNU/Linux
(base) amov@tegra-ubuntu:~/zfcWork/guangdongPro$ cat /etc/os-release
NAME="Ubuntu"
VERSION="20.04.6 LTS (Focal Fossa)"
ID=ubuntu
ID_LIKE=debian
PRETTY_NAME="Ubuntu 20.04.6 LTS"
VERSION_ID="20.04"
HOME_URL="https://www.ubuntu.com/"
SUPPORT_URL="https://help.ubuntu.com/"
BUG_REPORT_URL="https://bugs.launchpad.net/ubuntu/"
PRIVACY_POLICY_URL="https://www.ubuntu.com/legal/terms-and-policies/privacy-policy"
VERSION_CODENAME=focal
UBUNTU_CODENAME=focal

三、操作

jetson orin nx上搭建yolov5的运行环境_jetson orinnx yolo-优快云博客

[Jetson][转载]jetson上安装pytorch+torchvision教程_51CTO博客_jetson nano pytorch教程

orin-环境安装 - 知乎

以上是相关参考文献,下面就可以开始了,在本机上ssh连接设备后远程操作即可。

1、安装jetpack、jtop

见上述链接;

Jetpack默认已安装opencv、cuda(/usr/local目录下查看)、cudnn,故只需再安装pytorch即可,留意jetson是arm架构,需要下载对应的安装文件加以安装

2、安装miniconda,创建虚拟环境
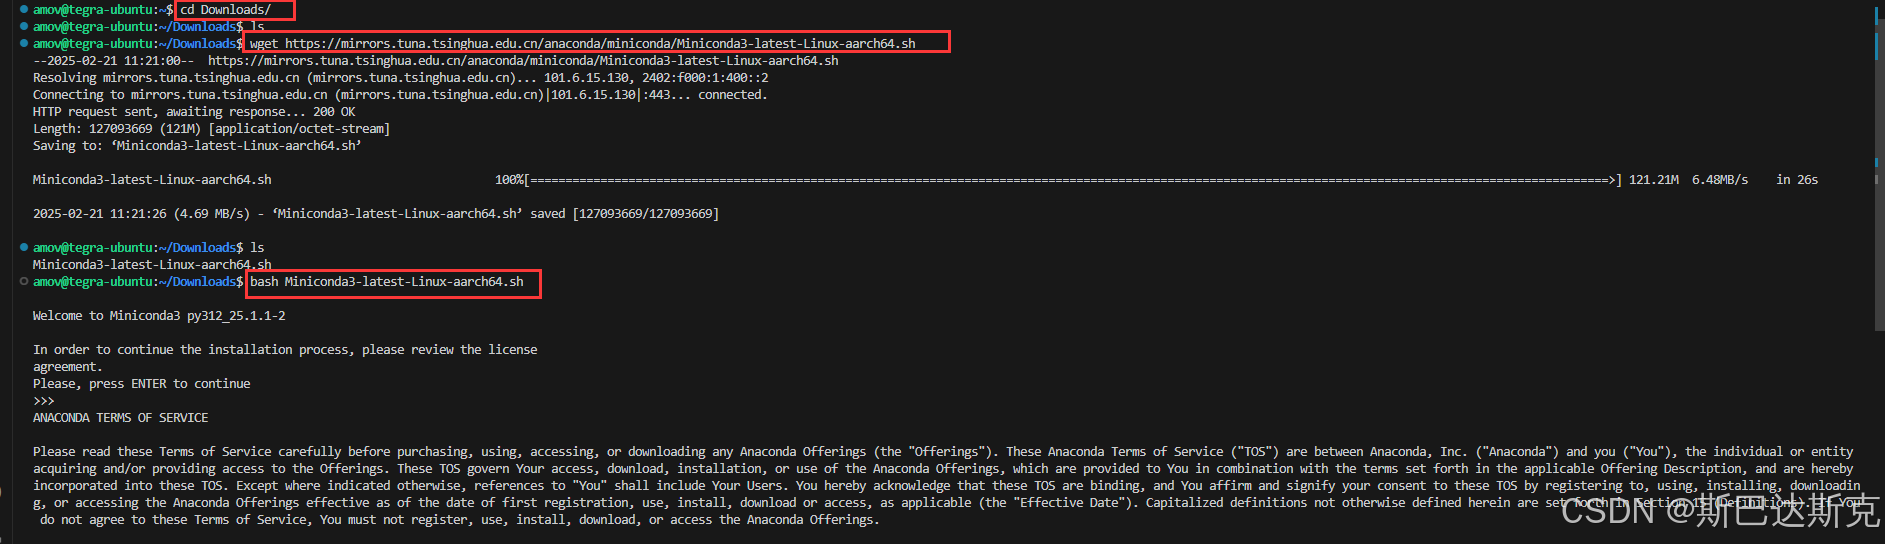
conda create -n yolov561 python=3.8
conda activate yolov561

3、安装正确版本的pytorch

jtop命令查看Jetpack 5.1.4;

YOLOv5-6.1版本要求torch>=1.7.0;

PyTorch for jetson 在这个网址查看并下载安装包,如下图:
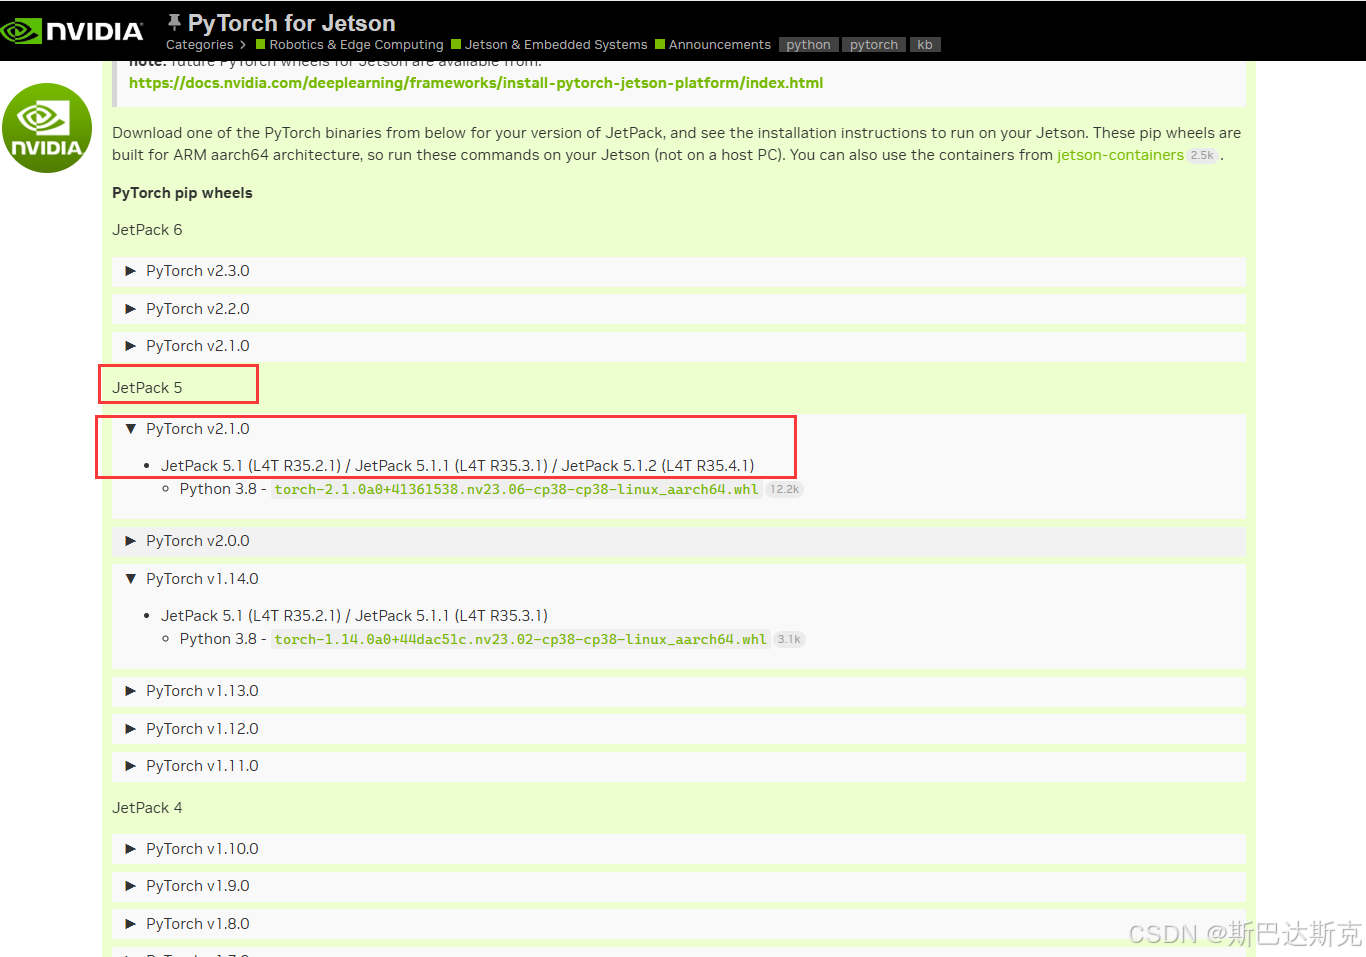
 安装包下载好后,下面命令安装:

 pip3 install torch-2.1.0a0+41361538.nv23.06-cp38-cp38-linux_aarch64.whl 

 安装完成测试一下:
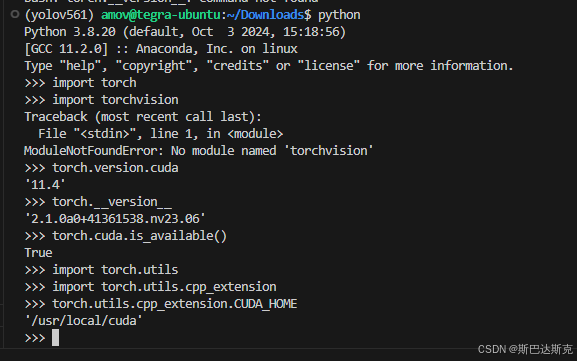
还差个torchvision!查看torch与torchvision对应关系:pytorch/vision: Datasets, Transforms and Models specific to Computer Vision

安装命令如下:

sudo apt-get -y install cmake

sudo apt-get install libjpeg-dev zlib1g-dev libpython3-dev libavcodec-dev libavformat-dev libswscale-dev

git clone --branch v0.16.0 https://github.com/pytorch/vision.git torchvision

cd torchvision
export BUILD_VERSION=0.16.0
python3 setup.py install --user

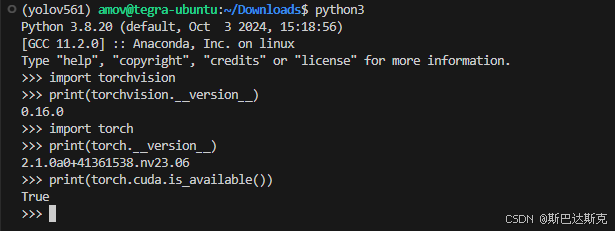
测试结果如下: 
4、安装yolov5环境

pip install -r requirements.txt

四、代码测试 

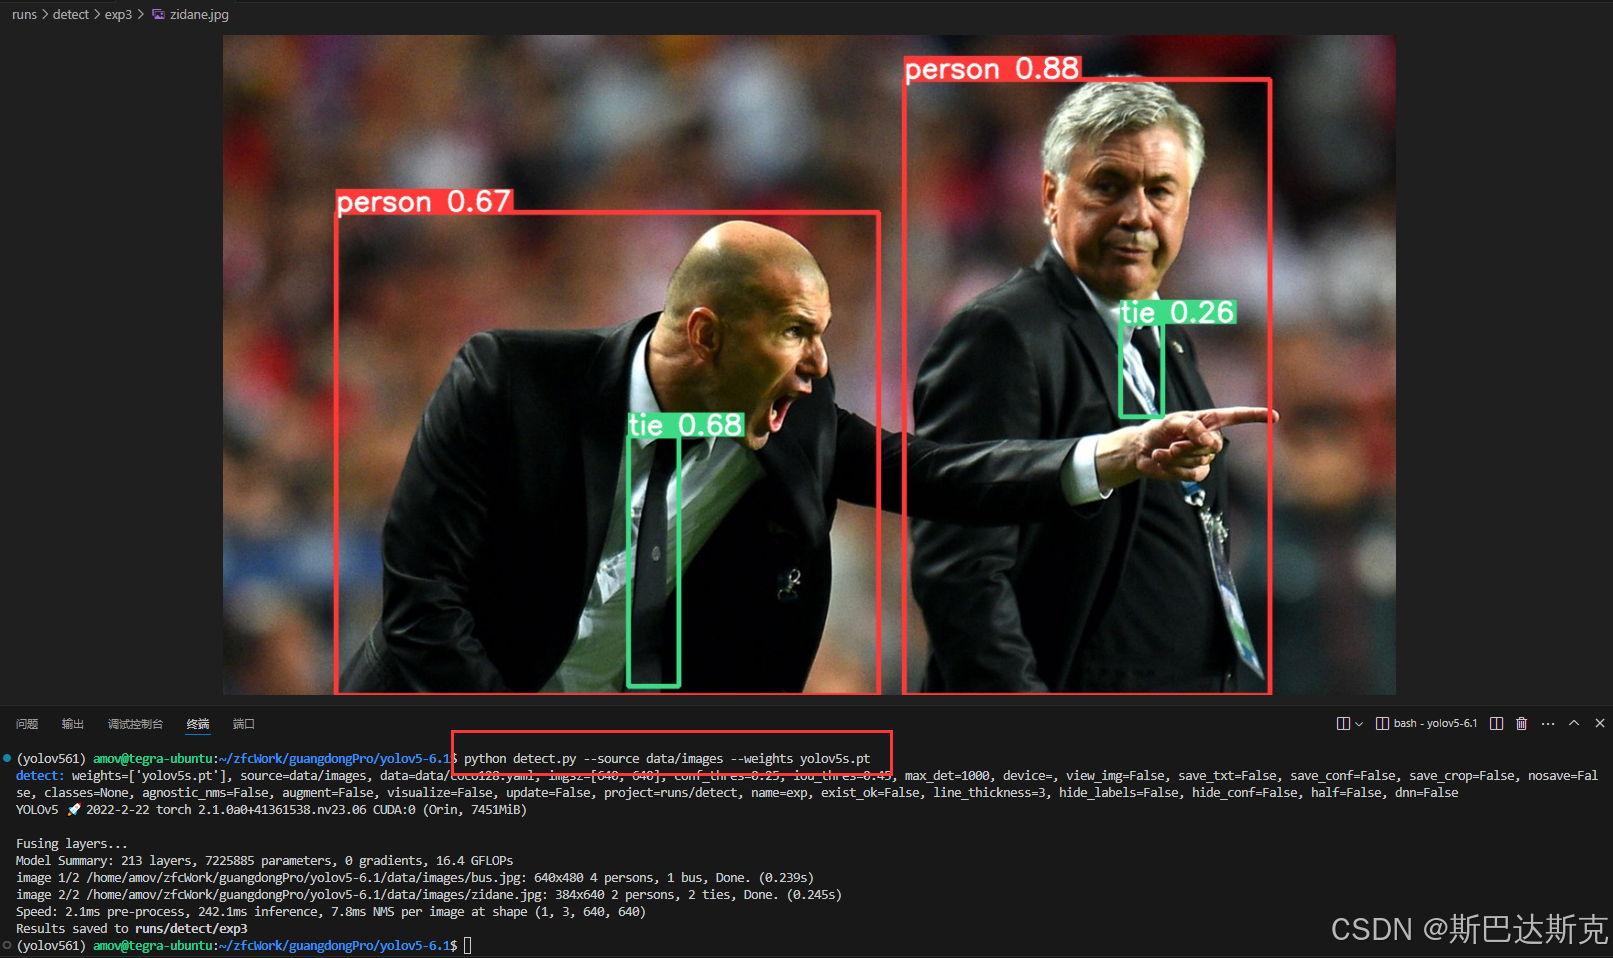
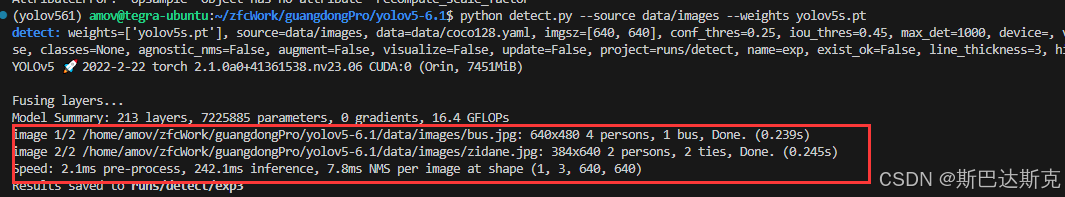
python detect.py --source data/images --weights yolov5s.pt 
AttributeError: 'Upsample' object has no attribute 'recompute_scale_factor'

报错参考:https://blog.youkuaiyun.com/m0_62988777/article/details/131858230

 结果如下:

五、算法部署性能参数

直接使用YOLOv5内置输出

tip:我有自己的一份数据集,并且使用yolov5-6.1训练得到了一个模型,用于测试。

python detectZfc.py --weights yolov5model/exp/weights/best.pt --source data/zfc_images/pic
指标性能参数
模型标准输入分辨率640*640
总处理图片数100
平均预处理时间

1.6ms

平均推理时间35.2ms
平均NMS时间3.8ms
单帧总耗时40.6ms
实时帧率FPS24.63

计算复杂度

15.8GFLOPs
GPU显存占用峰值0.21GB
平均GPU占用63.89MB
模型参数量7.03M

持续更新.......

搭载英伟达Jetson Orin的Allspark 2全新亮相,算力高达100TOPS! Allspark是专为小型机器人打造的一款高性能、小体积的AI边缘计算机。自去年6月 Allspark 1 机载计算机问世以来,得到了广大开发者的大力支持zhēn ài wú yí。 过去的半年,人工智能快速发展,行业对边缘计算机的算力需求急剧攀升。为了满足广大开发者的需要,现为大家推出一款算力更高、体积更小、重量更轻的边缘计算机: 阅读详情

相关推荐

(Ubuntu20.04)Jetson AGX Orin进行部署YOLO5训练测试完整版教程Windows下Labelimg标注自己的数据集使用

整个实现过程所涉及的文件目录,其中,自备表示自己需要准备的,生成表示无需自己准备。很多朋友都会遇到的一个问题,yolo5-6.1已经不能使用之前的方法了了,是下载源码后的coco示例。

梁俊星的博客 2697

【Yolo】Jetson Orin Nano下部署 YoloV5

在Jetson Orin Nano CLB上安装Yolo v5有必要记录一下过程,以便后续无脑重装,让我们开始。

jam12315的专栏 1万+

从零部署Fast-Drone-250到阿木Allspark2:ARM机载电脑与Pixhawk6C实战联调指南

本文详细介绍了如何从零部署Fast-Drone-250系统到阿木Allspark2(Jetson Orin NX)ARM机载电脑,并与Pixhawk 6C飞控进行实战联调。内容涵盖硬件连接、性能优化、CUDA和OpenCV配置、MAVROS通信设置以及VINS-GPU外参标定等关键步骤,特别针对ARM架构下的特殊问题提供解决方案,帮助开发者实现ego-planner算法的实机飞行。

weixin_42532938的博客 216

Jetson Orin NX平台部署YOLOV5-TRT目标检测模型应用

第2步:通过编译将yolov5m.wts转化为yolov5m.engine,并得到libmyplugins.so库文件,推理的时候需要用到这两个文件。​ 使用开源的tensorrtx项目,对yolov5进行TRT转换部署,此项目实现了诸多网络的TensorRT版本,需要对代码进行编译,得到so文件。tensorrtx/yolov5给了一个使用python进行推理的模板:yolov5_trt.py,按照模板,修改上面得到的两个文件的路径即可。​ 拉取yolov5项目。

weixin_44377866的博客 1264

Jetson AGX Orin上部署YOLOv5_v5.0+TensorRT8

Jetson AGX Orin上部署YOLOv5_v5.0+TensorRT8

beautifulback的博客 9885

图像特征(一)——颜色特征(颜色直方图,颜色矩,颜色集,颜色聚合向量和颜色相关图)

本文主要是为了更好地理解图像特征,理解各方法的原理。转载请注明出处https://mp.youkuaiyun.com/console/editor/html/105090183 图像模式识别的一般步骤为:输入图像--图像预处理--特征提取--特征选择--图像分类--输出结果。 图像特征主要有:颜色特征、形状特征、纹理特征和空间关系特征。 本文主要介绍颜色特征,并给出matlab上实现的demo。 颜...

gloria_iris的博客 3万+

P600配置再升级:从算法开发到外场验证一套跑通

通过YOLOv5检测算法,加载COCO通用数据集,对目标进行检测,通过Nanotrack跟踪算法对选中的目标进行跟踪锁定,在不变倍的情况下,最远可识别跟踪30m的目标,通过40倍的光学变焦和电子变焦实现超远目标的检测与跟踪锁定,在无人机的跟踪过程中,可通过Prometheus专业版地面站进行目标动态距离跟踪的切换(默认10m)。机载计算机体积小、重量轻,预装相关开发环境,可用于运行视觉识别、点云处理、SLAM 建图和路径规划算法,减少开发者在环境配置和基础适配上的工作量。开箱即用,灵活部署。

AMOVLAB(阿木实验室) 392

OpenHarmony 4.1/5.0 Beta上手:如何用ArkUI在非华为设备上开发你的第一个“鸿蒙”应用

本文详细介绍了如何在非华为设备上使用ArkUI开发OpenHarmony应用,涵盖从设备选型、环境搭建到应用部署的全流程。通过实战案例展示ArkTS语言在开源鸿蒙生态中的应用,帮助开发者突破设备限制,构建跨平台鸿蒙应用。

weixin_33704234的博客 366

jetson nano配置yolov5(超详细)

本文是本人经过无数踩坑之后做出的总结。

educth的博客 7700

PythonWeb开发框架—Django之工程创建和models的定义和增删改查

文章介绍了Django工程的创建、models的定义和增删改查

weixin_42476668的博客 990

spark2 对比spark1

1. 流处理的对比 spark2引入structStreaming,在流表上统一了sql api,但是受限比较大。 2.切入点 spark2 引入sparkSession 统一了sqlcontext和hivecontext 3.spark2兼容spark1的所有算子,将DF整合到了dataset 4.在内存和CPU使用方面进一步优化Spark引擎性能(钨丝计划)。支持SQL 2003标准...

kevin 1547

Proteus-51单片机-LCD1602显示DS1302时钟

本文详细介绍了如何使用Proteus仿真51单片机配合LCD1602显示DS1302时钟的步骤,包括DS1302时钟芯片的主要特性、引脚定义、外围电路以及LCD1602的原理和技术参数。此外,还讲解了LCD1602的指令集和显示字符的方法,并给出了初始化及显示操作的步骤。

让你爱上电路设计 6980

Jetson Orin平台搭建部署yolov5(一)

3.首先安装了Jetpack的os中都会在/etc/apt/sourch.list.d/中带有nvidia-l4t-apt-source.list文件,里面包含了需要安装基础环境的源路径,不用在单独去下载cuda,cudnn,tensorRT安装包,而且单独下载经过测试存在兼容性问题。cp yolov5/models/yolov5s.yaml yolov5/models/custom.yaml //拷贝标准网络结构,来设置自定义的网络结构。

weixin_44095109的博客 2937

零基础吃透!Python爬虫实战:超详细爬取小红书图文,解析封面+标题+文案全流程

本文为零基础开发者提供小红书图文爬取全流程指南,针对动态加载、严格反爬等核心痛点,从环境配置到数据解析详细讲解。主要内容包括: 核心特性分析:动态加载机制需抓包获取真实接口,严格反爬依赖Cookie验证和请求头伪装 环境准备:Python 3.8-3.10环境,使用requests/beautifulsoup4等库,通过浏览器开发者工具获取有效Cookie 实战步骤: 定位关键API接口(note/list) 配置请求头(含Cookie/User-Agent/Referer) 实现分页爬取和异常处理 解析封

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 730

【华为OD机试真题】7、字符串筛选排序 | 机试真题+思路参考+代码解析(C++、Java、Py)

题目描述 >输入一个由N个大小写字母组成的字符串 按照ASCII码值从小到大进行排序 查找字符串中第K个最小ASCII码值的字母(k>=1) 输出该字母所在字符串中的位置索引(字符串的第一个位置索引为0) k如果大于字符串长度则输出最大ASCII码值的字母所在字符串的位置索引 如果有重复字母则输出字母的最小位置索引

KJ.JK 2267

Jetson Orin NX 基于 ros 部署 yolov8

NVIDIA® Jetson Orin™ NX 算力高达 100 TOPS,性能是上一代产品的 5 倍,适用于多个并发 AI 推理管道,此外它还可以通过高速接口连接多个传感器,因此可为新时代机器人提供理想的解决方案。Jetson Orin NX 模组极其小巧,但可提供高达 100 TOPS 的 AI 性能,功率可在 10 W到 25 W之间进行配置。此模组的性能可高达 Jetson AGX Xavier 的 3 倍、Jetson Xavier NX 的 5 倍。

Agmage的博客 7961

43_AI短片实战第十六弹:AIGC补充特写镜头——首尾帧衔接与多图抽卡技巧

本文介绍了使用Templa AI平台生成"怪兽爬车"特写镜头并衔接"甩尾摔下"动作的完整流程。首先通过AI生成4张怪兽趴在车顶的特写画面,重点选择展示怪兽与车顶关系的构图(16:9比例)。然后将选定的首帧图与已有尾帧图输入AI,生成7秒左右的过渡视频,实现从"稳定趴车"到"开始摔落"的自然衔接。整个过程展示了单图抽卡策略、首尾帧选择标准,以及如何利用AI生成时间进行其他剪辑任务的并行处理方法。最终产出包括特写首帧图、过渡视频文件和更新后的剪辑项目。

Open 76

Jetson Orin NX利用TensortRT加速yolov5实现实时推理

本文介绍了YOLOv5模型在Jetson设备上的TensorRT部署流程。首先通过conda创建Python3.8环境,建立TensorRT软连接并安装ONNX相关依赖。然后使用YOLOv5的export.py将训练好的.pt权重转换为.engine文件。最后实现了一个基于RealSense相机的实时检测程序,包含预处理、推理和后处理流程,支持NMS筛选和检测结果可视化。整个部署过程涵盖了环境配置、模型转换和推理部署三个关键环节,最终实现了在Jetson设备上高效运行YOLOv5目标检测模型。

weixin_66375409的博客 917

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

Nvidia Jetson Orin NX(三)yolov5部署

下面是调用rtsp摄像头实时检测的代码(没调用gstreamer加速,有需要的可以自行百度,很简单,添加一行代码就ok)。去github里面yolov5里面下载对应版本,一定要对应版本的(如果是v7.0版本的yolov5那就要下v7.0版本的pt文件)tensorrt的包是系统python3自带的,无需安装,可以在python3下import tensorrt试一下。这次就直接以官方训练结果为例,简单介绍一下yolov5在orin nx部署过程,记录一下。之后可以在文件夹内得到yolov5的wts文件。

weixin_43238102的博客 4206

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

jetson Orin NX适配 yolov5 及相关问题

惊了,jetson跑yolov5能跑800fps?

Done_for_me的博客 1087

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

探索高性能AI识别和边缘计算 | NVIDIA Jetson Orin Nano 8GB 开发套件的全面测评

本文对NVIDIA Jetson Orin Nano 8GB开发板进行了详细测评,包括配置解析、YOLOv5物体识别算法实测及与Raspberry Pi 4B和Raspberry Pi 5的横向性能对比。实测表明Orin Nano凭借40 TOPS强大算力和GPU加速优势,推理速度明显领先树莓派系列,更适用于边缘实时AI应用。文中还深入分析了Orin Nano的软硬件生态、功耗优势和实际应用案例,明确其在机器人、自主驾驶和智能监控等领域的突出价值。

踏雨歌青春,诗酒趁年华 1万+

Spark2 初学者手册(一)

原文:zh.annas-archive.org/md5/4803F9F0B1A27EADC7FE0DFBB64A3594 译者:飞龙 协议:CC BY-NC-SA 4.0 前言 数据处理框架 Spark 最初是为了证明,通过在多次迭代中重用数据集,它在 Hadoop MapReduce 作业表现不佳的地方提供了价值。研究论文《Mesos:数据中心细粒度资源共享平台》讨论了 Spark 设计背后的哲学。加州大学伯克利分校的研究人员为测试 Mesos 而构建的一个非常简单的参考实现,已经远远超越了最初的用途

龙哥盟 1534

Ubuntu系统为同一逻辑网口配置不同网段的IP

使用Amov(阿木)的Orin NX载板上有两个网口,其本质是1独立网口+1交换机,即同一个逻辑网口。而我需要将这两个网口分别连接至传感器1(网段为192.168.1.X)和传感器2(网段为192.168.254.X)

muguang629的博客 1219

【详细|ARM NX】优雅的配置ego-planner到arm架构的Jetson Orin-NX机载电脑上(opencv3.4.18-cuda11.4+VINS-Fusion-GPU)

优雅的配置ego-planner到arm架构的nx机载电脑上(opencv3.4.18-cuda11.4+VINS-Fusion-GPU),并且实机试飞成功实验记录

weixin_44408364的博客 9079

面对面交流 | 邀您在深圳国际无人机展共话低空未来

该平台预装 Prometheus 软件框架,支持自主飞行控制、目标识别追踪与三维路径规划,可选配 MID360 实现激光 SLAM(Fast-LIO),结合 EGO-Swarm 算法完成高效建图与动态避障。LQ是一款专为机器人通信设计的2.4G频段图像与数据一体化传输模块,分为移动端与基站端两部分,具备高带宽、低延迟、远距离的传输能力。路径规划算法,完成建图与飞行避障任务。支持 SSD 存储、可选 Wi-Fi,配备丰富接口,适用于智能追踪、行为分析、图像处理与 3D 建模等实时 AI 场景。

AMOVLAB(阿木实验室) 1639
上一篇: YOLOv5算法在边缘计算设备上调用海康威视摄像头进行实时检测!
斯巴达斯克
博客等级 码龄6年 67粉丝 3原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值