


一种用于三维水下声学传感器网络的自适应位置路由协议
王庆文,李江辉,电气与电子工程师学会会员,齐倩,周攀,电气与电子工程师学会高级会员,和吴大鹏OliverWu,电气与电子工程师学会会士
摘要
水下物联网(IoUT)在民用和军事领域具有广泛的应用前景。作为IoUT的关键使能技术,水下声学传感器网络(UASNs)具有一系列独特特性,包括高延迟、高移动性和低带宽。这些问题为设计高效且有效的路由协议带来了挑战。为应对这些挑战,我们提出了一种名为ALRP的自适应基于位置的路由协议,用于三维水下声学传感器网络。首先,ALRP定义了一个转发区域以限制候选转发节点的范围;其次,它自适应地计算转发概率以减少冗余转发;第三,它自适应地获取转发延迟以确定转发顺序。通过这些方法,ALRP能够选择有利的中继节点来转发数据包,从而提高转发效率。我们在Aqua‐sim中实现了ALRP并对其性能进行了评估。仿真结果表明,与现有多种协议相比,ALRP显著提升了网络性能。
索引词 —自适应,水下物联网(IoUT),路由协议,水下声学传感器网络(UASNs)。
I. 引言
作为智慧海洋中的一项关键技术,水下物联网(IoUT)自2010年代起因地面物联网的发展而被提出[1]–[3]。IoUT是一个全球性的智能互联水下物体网络,旨在能够监测大范围的水下区域[4]。它可以应用于多种应用场景,例如海岸线监视、污染监测、军事防御、海洋资源勘探、防灾减灾、辅助导航等。[5]–[7]。
水下声学传感器网络(UASNs)是水下物联网(IoUT)的关键技术,由大量自主自组织水下传感器节点[8]组成。在水下环境中,无线电波会遭受巨大衰减,即需要大型天线和高功率才能传输,且仅能在短距离内(通常仅为几米)实现水下通信。光波在水介质中也会在几百米范围内严重散射。相比之下,声波由于能够在数百甚至数千英里的距离上传播,因此适用于水下通信[9]。然而,水下信道中的声波传输存在传播延迟高、衰减大、多径效应、多普勒效应、带宽小以及高能耗等问题[10]–[15]。因此,未考虑这些因素的陆地和空中无线ad hoc网络的路由协议不适用于水下声学传感器网络。
在本文中,我们提出了一种用于三维水下声学传感器网络的自适应位置路由协议(ALRP)。ALRP采用了一种新方法来定义转发区域,能够自适应地调整转发概率和转发延迟。ALRP的主要贡献如下。
1) ALRP定义了一种新的转发区域,以确定节点是否参与转发。它将一个平面定义为转发区域与非转发区域的边界,只有位于该平面之上的节点才能参与转发。通过转发区域的设计,ALRP使得更靠近目的节点的节点倾向于进行转发,从而提高了转发效率并减少了不必要的转发。
2) ALRP设计了一种新颖的方案来自适应地计算转发概率。该方案考虑当前节点到平面的距离,以自适应地计算转发概率,从而使距离目的节点更近的节点具有更高的转发概率,减少冗余转发。
3) ALRP使用一种新颖的方案来计算转发延迟。此处使用的转发延迟用于确定转发顺序。距离目的节点较近的节点具有更小的延迟。
本文其余部分组织如下。第二节介绍相关工作。ALRP及其实施过程在第三节中进行了描述。第四节验证了ALRP的性能。第五节总结了本文。
二、相关工作
路由是传感器网络中的基本问题之一,而路由协议则负责发现和维护路径[16]。现有的陆地移动ad hoc网络路由协议通常分为两类:1)主动式路由协议和2)反应式路由协议。
主动式路由协议需要大量开销来建立端到端路由,尤其是在每次拓扑结构发生变化时[17]。虽然反应式路由协议适用于动态环境,但由于在路由发现过程中需要洪泛法发送控制数据包,因此会带来显著的延迟[18]。作为移动ad hoc网络的一个子类,飞行自组织网络(FANETs)具有特定的特征,并在特殊环境中运行,同时需要三维路由技术[19]–[22]。
然而,陆地移动ad hoc网络和FANETs的路由协议均采用无线电波,这使得它们不适用于水下声学传感器网络。
在三维水下声学传感器网络中,路由协议可分为基于位置的路由和无位置信息路由[10]。无定位信息路由协议也称为基于洪泛的方案,其中节点仅知道自身的深度信息。洪泛法要求节点将首次接收到的数据包广播给所有邻居节点,从而引发广播风暴问题。为解决广播风暴问题,提出了固定概率洪泛法(FP‐FLOODING),该方法让节点按照一定的概率值参与广播过程。而基于位置的路由协议则假设传感器节点知晓自身的位置信息。
基于深度的路由(DBR)协议是三维水下声学传感器网络[15]中一种重要的无位置信息路由协议。它通过压力传感器获取深度信息,并将接收到的数据包贪婪地转发给更浅层的节点,直至水面的汇聚节点。然而,当出现空洞区域时,特别是在稀疏部署的网络场景中,DBR无法找到合适的下一跳。为了解决DBR的空洞区域和绕行转发问题,提出了一种基于距离向量的机会路由(DVOR)[24]。该方法利用查询机制为每个节点建立到目的节点的距离向量,然后沿机会最短路径逐跳转发接收到的数据包。为了降低在稀疏网络中遇到空洞区域的概率,提出了一种加权深度与转发区域划分的DBR路由(WDFAD‐DBR)[25]。该方法综合考虑当前深度和期望下一跳的深度来确定下一跳转发节点,从而减少遇到空洞区域的次数。
基于压力的路由协议是三维水下声学传感器网络中另一种重要的无位置信息路由协议。在[26],一种基于水压的路由协议HydroCast中,提出了一种方案。HydroCast利用测量得到的压力水平,通过任播路由将数据包转发至水面浮标。它通过选择一组能够最大化贪婪进展的节点,改进了转发集选择方法的效率,从而限制同信道干扰。为了降低遇到空洞区域的概率,提出了一种空洞感知压力路由(VAPR)协议[27]。该协议根据机载压力计提供的深度信息,将数据包导向表面的任意声呐浮标。它还通过周期性信标检测空洞节点,然后改变转发方向以恢复路由。利用这一机制,即使存在空洞,也能高效地执行机会定向转发。
然而,采用无位置路由协议的节点在进行局部路由决策时,缺乏关于网络拓扑的信息[16]。为解决此问题,基于位置的路由协议假设每个节点都了解自身的地理信息。因此,每个节点都可以获得完整的网络拓扑视图,从而实现数据包的高效路由。
基于矢量的转发(VBF)[28]是三维水下声学传感器网络中一种著名的基于位置的路由协议。它利用源节点、汇节点和中间转发节点的位置信息来计算一个“路由管道”。数据包通过该管道从源节点传输到目的节点。只有位于该管道内的节点才有资格进行转发。通过这种方式,VBF不仅减少了网络流量,还能够应对动态拓扑变化。VBF可以有效实现鲁棒性、能量效率以及高数据传输成功率的目标。然而,VBF的性能受到固定路由管道半径阈值的显著影响。这意味着如果存在空洞区域,VBF可能无法找到合适的转发节点,尤其是在稀疏网络中。
为了提高VBF的鲁棒性,已提出一种称为逐跳VBF(HH‐VBF)的增强版本[29]。HH‐VBF不再使用从源节点到目的节点的单一路由管道,而是为每个转发节点定义每跳路由管道。这样,参与转发的每个节点都可根据其当前位置信息自主决定路由管道的方向。与VBF相比,HH‐VBF在数据包传输方面表现更优,尤其是在稀疏区域,但其路由管道半径阈值仍显著影响其性能。
为了减少固定路由管道半径阈值对HH‐VBF和VBF性能的影响,提出了一种自适应HH‐VBF路由协议AHH‐VBF[30]。AHH‐VBF逐跳调整路由管道半径阈值以限制转发范围,同时在稀疏传感器区域有效保证传输可靠性,并在密集传感器区域减少了数据包的重复。
上述基于位置的路由协议的性能依赖于虚拟管道的半径。然而,在这些路由协议中,最优半径因不同场景而异,并且需要在所有可能的场景中进行仿真。因此,确定一个单一的最优值是不现实的。
对于半径。为了提高三维水下声学传感器网络的转发效率,本文提出了ALRP。该协议提出应用转发区域,并自适应地调整转发概率和转发延迟。
III. 所提方法
所提方法描述如下。我们首先提出ALRP的网络架构和网络模型,然后描述转发区域、延迟以及ALRP流程的计算。
A. 网络架构
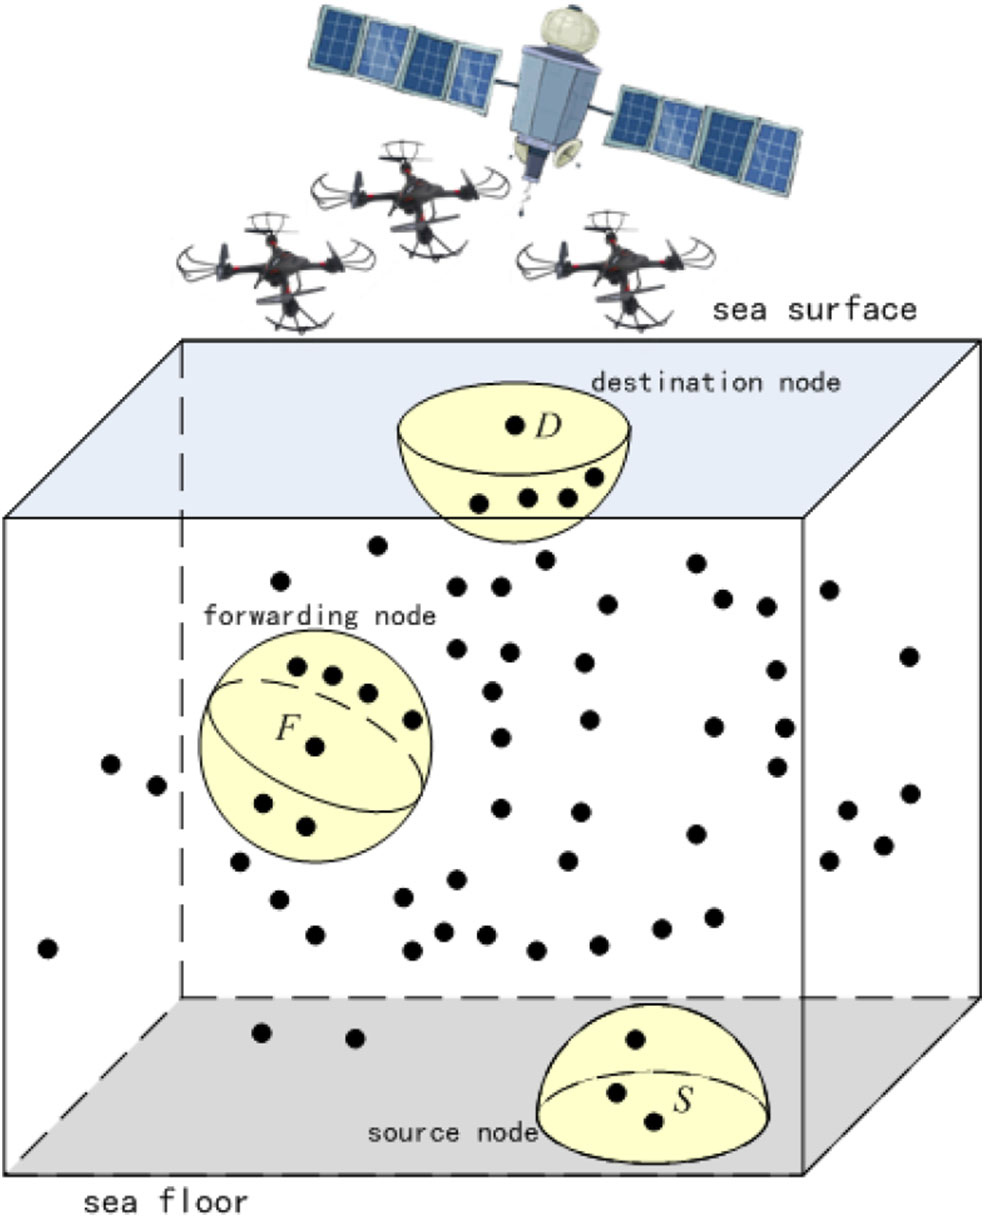
ALRP采用如图1所示的三维水下声学传感器网络的网络架构。黑色圆点代表水下传感器节点,黄色球体代表它们的通信范围。网络中包含一个源节点、一个目的节点以及若干中间节点。源节点位于海床上,目的节点位于海面,有效通信范围为黄色球体的一半。水下传感器节点被部署用于收集来自周围区域的感知信息数据,并将信息数据传输至目的节点。目的节点配备有声学调制解调器和无线电调制解调器,其中声学链路用于水下通信,无线电链路用于卫星和地面通信。源节点从海床收集信息,并将信息数据包发送给其邻居节点。中间水下传感器节点逐跳转发接收到的数据包至目的节点。在接收到数据后,目的节点转发接收到的数据包到卫星、无人机或使用无线电波的岸基基站。
B. ALRP的网络模型
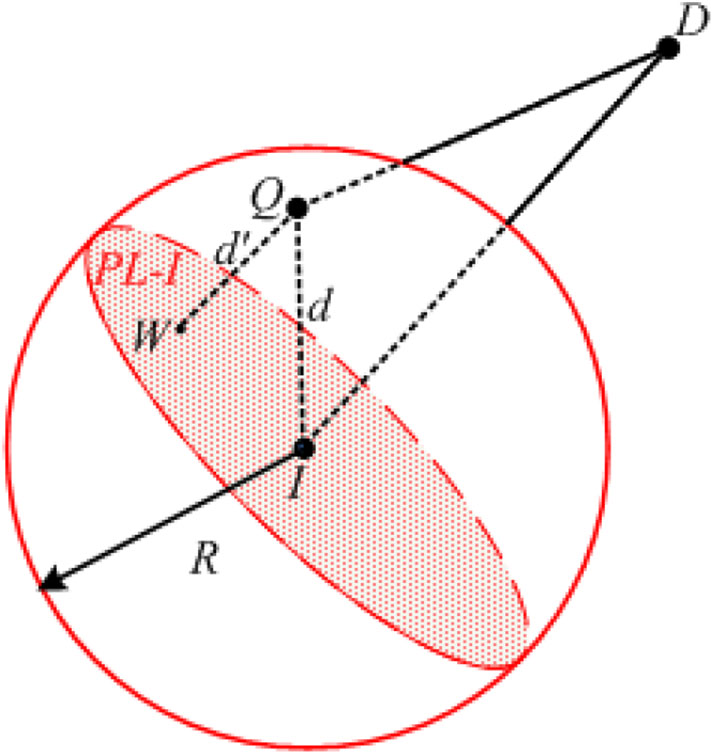
图2展示了ALRP的基本思想及相关术语,其中D为目的节点,其位置信息为(xD, yD, zD)。I和Q分别为当前节点和下一跳节点。(xI, yI, zI)和(xQ, yQ, zQ)分别表示I和Q的位置信息。平面PL−I垂直于→−ID,并经过点I。−→QW垂直于平面PL−I,并与该平面相交于点W。d表示Q与I之间的距离。d′表示Q到平面PL−I的距离。R为每个节点的通信半径。
C. ALRP的转发区域
如图2所示,→−ID的方向向量是
n = (xD − xI, yD − yI, zD − zI) (1)
其中n是PL−I的法向量,由下式给出
(xD − xI)(x − xI) + (yD − yI)(y − yI) + (zD − zI)(z − zI) = 0. (2)
ALRP将PL−I定义为转发区域与非转发区域之间的边界。只有位于PL−I上方的节点才有资格参与转发。
Q上方的PL−I表示为
(xD − xI)(xQ − xI) + (yD − yI)(yQ − yI) + (zD − zI)(zQ − zI) > 0. (3)
Q与I之间的距离可通过以下公式计算:
d = √(xQ − xI)² + (yQ − yI)² + (zQ − zI)². (4)
转发区域表示为
(xQ, yQ) ∈
⎧
⎪
⎪
⎪
⎨
⎪
⎪
⎪
⎩
(xD − xI)(xQ − xI) + (yD − yI)(yQ − yI) + (zD − zI)(zQ − zI) > 0
0 < √(xQ − xI)² + (yQ − yI)² + (zQ − zI)² ≤ R
⎫
⎪
⎪
⎪
⎬
⎪
⎪
⎪
⎭
. (5)
当一个节点接收到数据包时,它首先估计转发区域准则,并确定其是否位于上一跳邻居节点的转发区域内,从而提高转发效率并减少不必要的转发。
D. ALRP的转发概率
Q与PL−I之间的距离由以下公式给出
d′ = |(xD − xI)(xQ − xI) + (yD − yI)(yQ − yI) + (zD − zI)(zQ − zI)| / √(xD − xI)² + (yD − yI)² + (zD − zI)². (6)
转发概率是
P = k − 1 + d′ / k = (kd + d′ − d) / kd (7)
其中k = 1, 2… 10。由(7)可知,节点可以在三维水下声学传感器网络中自适应地调整转发概率。当Q位于→−ID,d′ = d时,最大转发概率为P = 1。当Q无限接近于PL−I,d′ → 0时,最小转发概率为P → (k − 1)/k。因此,(k − 1)/k < P ≤ 1。
E. ALRP的转发延迟
当节点接收到数据包时,它首先计算自身位置,并确定其是否位于转发区域内。如果是,则可计算该节点持有数据包的转发延迟。
T = √(1 − d′/d) + (R − d′/R)Tdelay + 2(R − d/v) (8)
其中Tdelay是一个预定义的最大延迟,v是水中声信号的传播速度。当Q位于→−ID时,d′ = d = R,最小转发延迟为0。当Q位于→−ID且无限接近PL−I时,d′ → 0,d → 0,最大转发延迟为T = √2Tdelay + 2(R/v)。因此,0 ≤ T < √2Tdelay + 2(R/v)。
F. ALRP的转发过程
在ALRP中,每个数据包都携带目标节点和转发节点的位置信息。考虑一个节点ni首次从源节点或转发节点nj接收到一个数据包。该数据包携带着目的节点D和转发节点nj的位置。如果ni不是目的节点,并且位于nj的转发区域内,则其通过应用公式(7)计算转发概率P,并通过应用公式(8)获得转发延迟T,然后以转发概率P和转发延迟T重新广播接收到的数据包。否则,ni丢弃该数据包。
转发功能的流程如表I所示。
四、性能评估
A. 仿真环境
为了评估ALRP与VBF、HH‐VBF、洪泛法和FP‐洪泛法相比的性能,我们应用了基于NS‐2[32]的Aqua‐sim[31]模拟器水下声学传感器网络。在FP‐洪泛法中,转发概率为0.9。在仿真中,节点在区域内均匀分布。考虑一个数据源和一个目的节点。发送模式、接收模式和空闲模式下的能耗分别为2、0.75和8毫瓦。所有场景的仿真时间为500秒。节点的传输范围为100米。VBF和HH‐VBF的路由管道半径为80米。每个数据点代表30次运行的平均值,流量模型相同,但随机种子从1到30不同。为了简便起见,表II总结了全局仿真参数。
B. 性能指标
为了证明所提方法的有效性,我们使用了五个指标:1)接收数据包数量定义为目的节点成功接收的数据包数量;2)数据包投递率定义为目的节点成功接收的数据包数量与源节点生成的数据包数量的比值;3)端到端延迟是数据包到达目的节点的平均时间;4)平均能耗定义为总能耗除以接收的数据包数量;5)平均碰撞是总碰撞次数除以接收的数据包数量。
C. 节点密度的影响
本节仿真的目的是研究不同网络密度对这些协议性能的影响。我们将节点部署在 800×800×800 m³的区域中。节点数量在800到1600之间变化。节点的最大速度为3米/秒,最小速度为0.2米/秒。节点的初始能量为1000焦耳。源节点的初始位置为(100, 300, 0),目的节点固定在 (400, 400, 800)。发送数据包间隔为10秒。
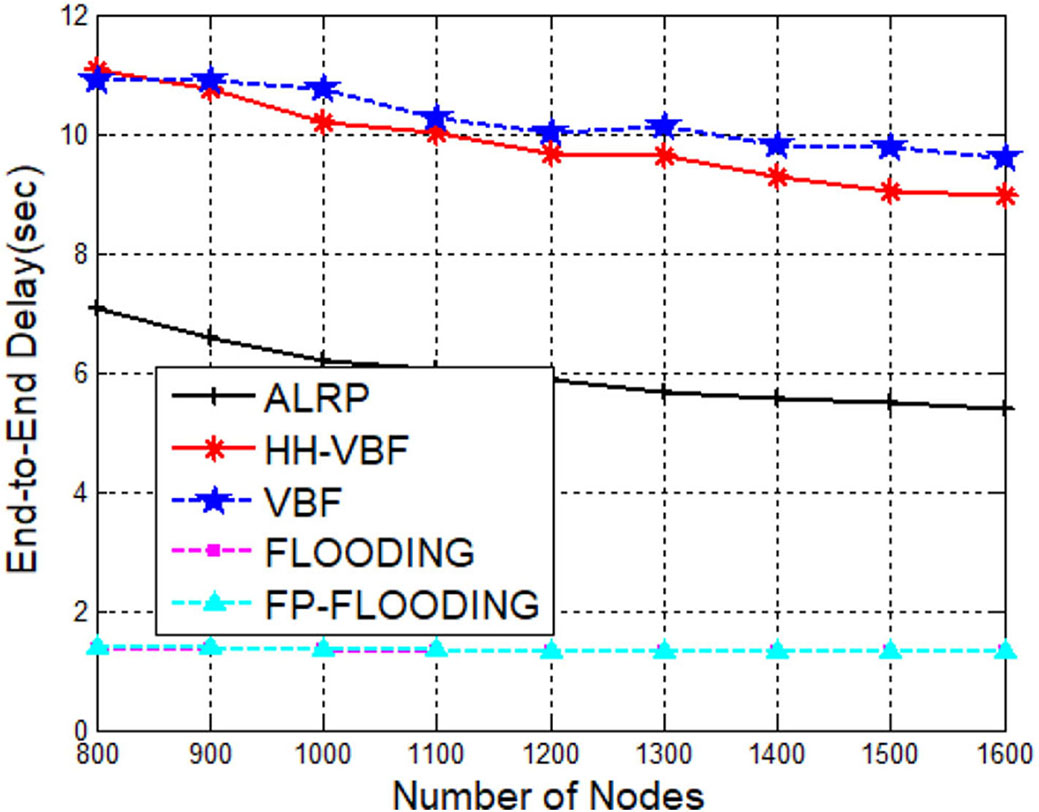
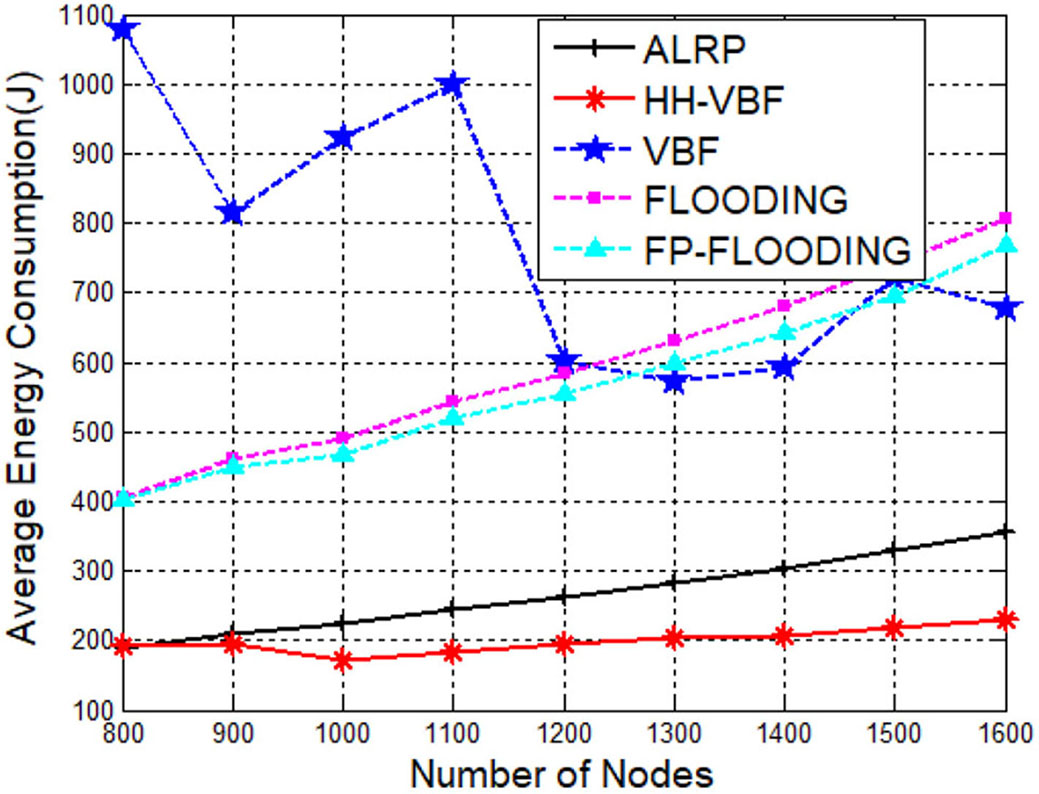
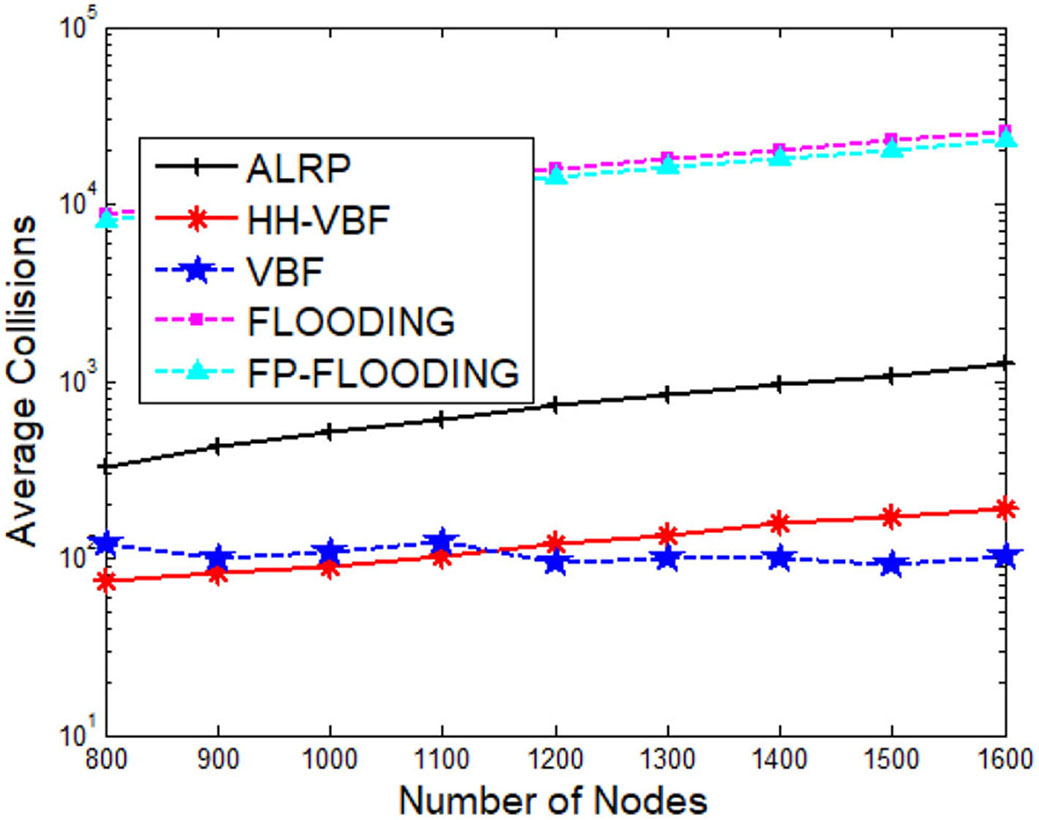
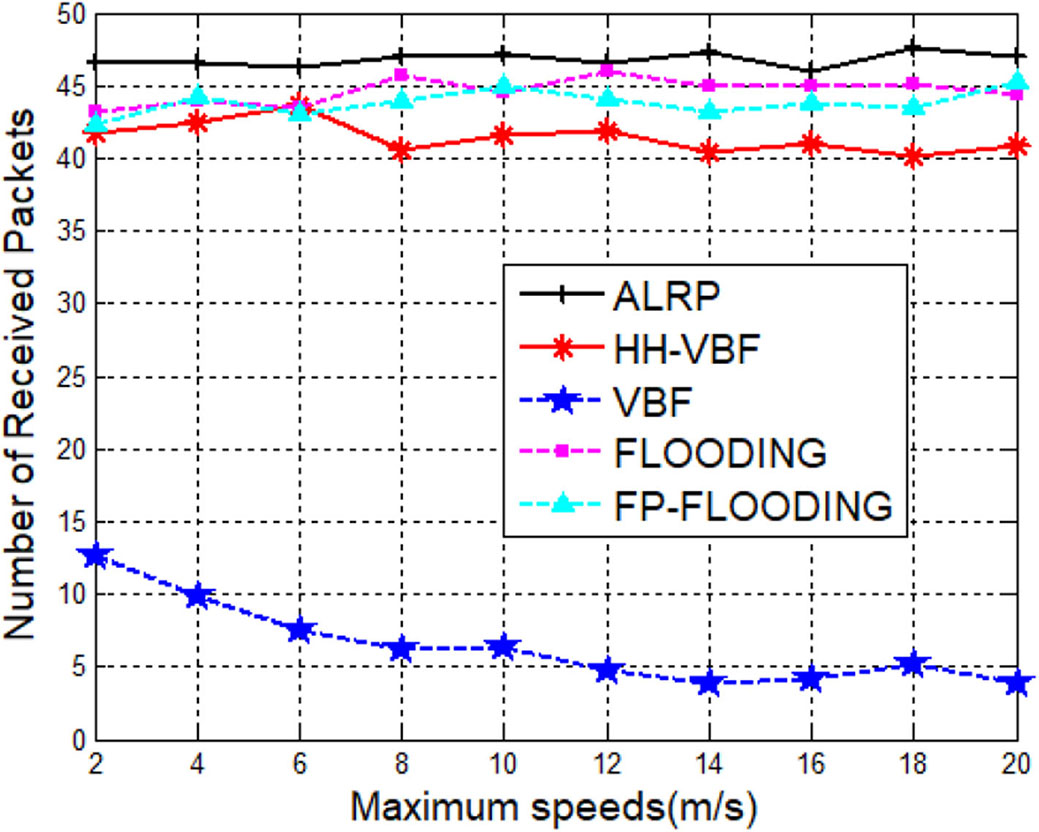
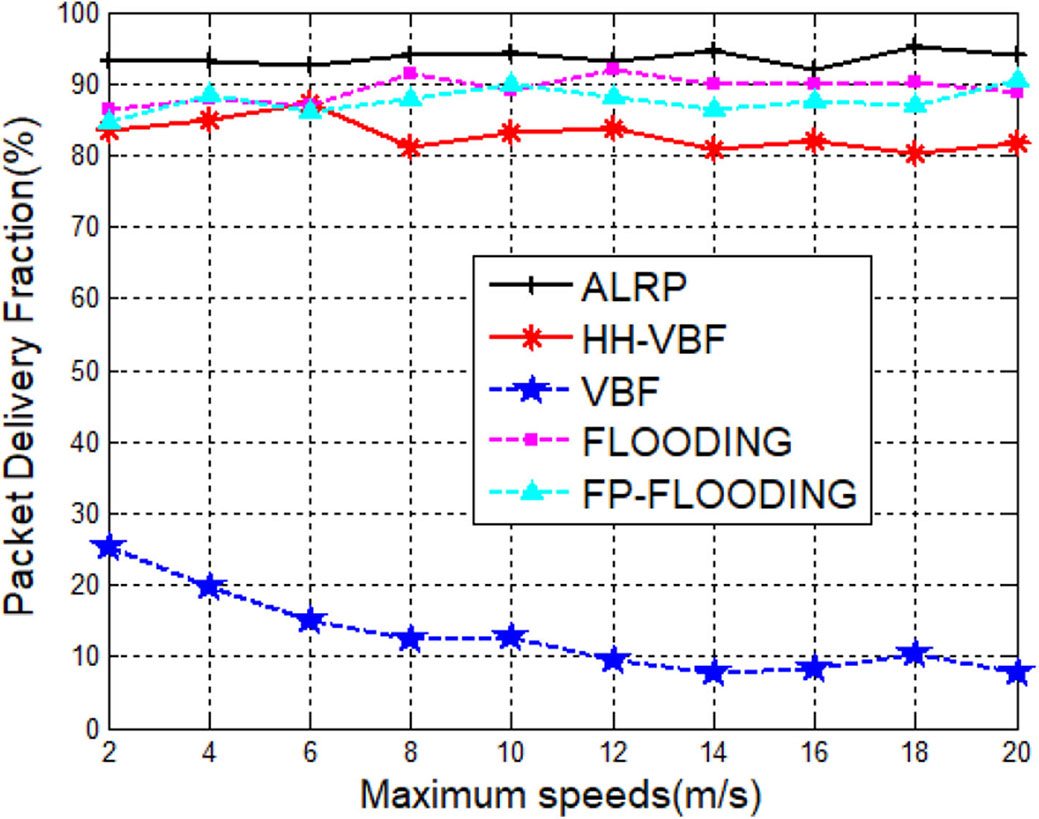
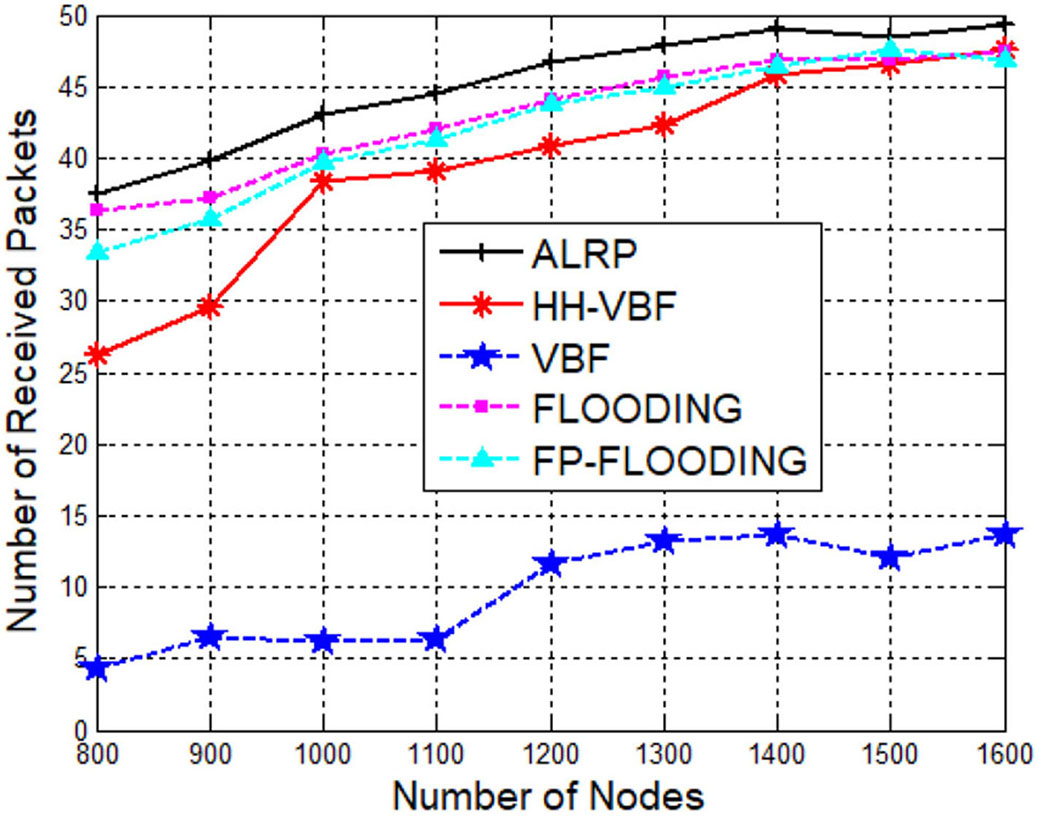
图3展示了网络密度对接收数据包数量的影响。随着网络密度的增加,该指标也随之提高。ALRP的指标分别比HH‐VBF、VBF、洪泛法和FP‐洪泛法高出16%、429%、5%和7%。这是因为ALRP采用了转发区域,并自适应地调整转发概率和转发延迟。距离目的节点较近的节点更倾向于参与转发,从而减少了碰撞次数,提高了转发效率,因此增加了目的节点接收到的数据包数量。
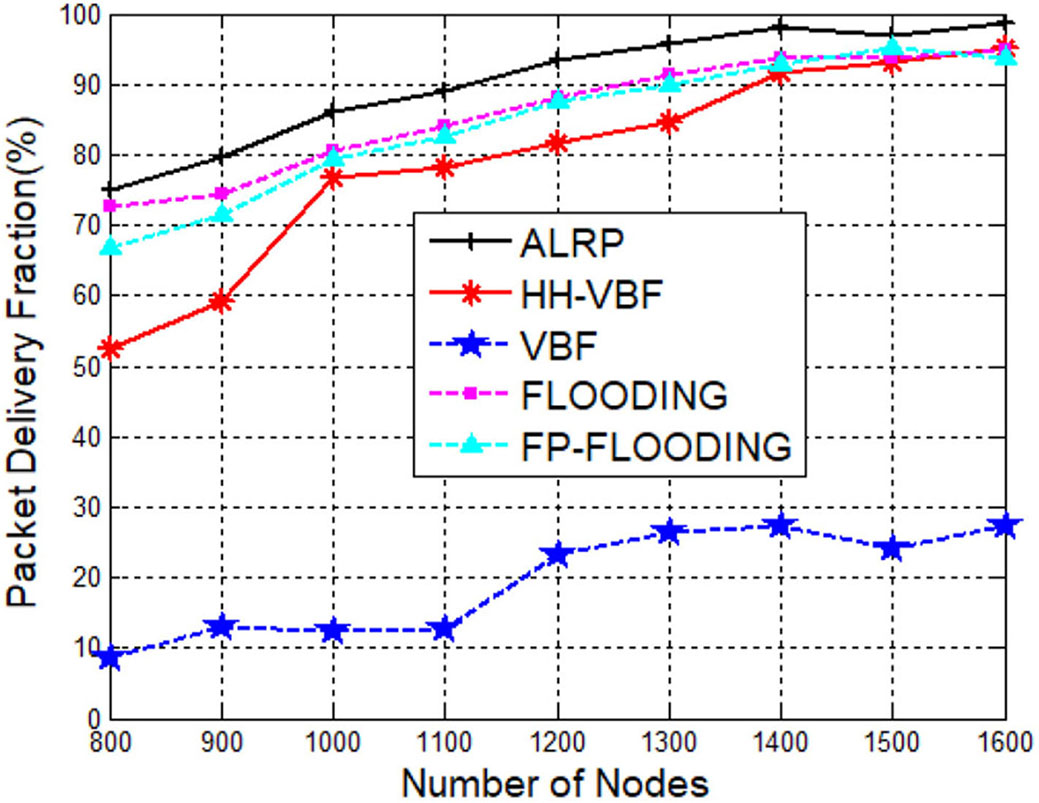
图4描述了分组投递率与网络节点密度之间的关系。五种协议的指标随着节点密度的增加而呈现上升趋势,因为网络连通性随着网络密度的增加而提高。可以看出,ALRP的指标分别比HH‐VBF、VBF、洪泛法和FP‐洪泛法高出16%、429%、5%和7%。这是因为ALRP采用了转发区域,并自适应地调整转发概率和转发延迟,从而提高了数据包转发的效率。
图5考察了网络密度对平均端到-end延迟的影响。随着节点密度的增加,五种协议的指标逐渐下降。ALRP的指标分别比HH‐VBF和VBF低39%和42%,但劣于FLOODING和FP‐FLOODING。这是由于随着节点密度的增加,ALRP自适应地调整转发概率和转发延迟,并让转发区域内的节点参与转发,因此不受虚拟管道半径的影响。从而目的节点接收到的数据包数量增加,平均端到-end延迟相应降低。FLOODING和FP‐FLOODING允许节点立即转发接收到的非重复数据包,因而具有最佳的延迟性能。
图6展示了平均能耗随网络密度变化的结果。ALRP的指标比VBF低63%、55%和53%。FLOODING和FP‐FLOODING,但低于HH‐VBF。这是因为ALRP允许转发区域内的节点参与转发,而其他协议则不然。此外,ALRP自适应地调整转发概率和转发延迟,从而减少了碰撞并提高了转发效率。
图7描述了平均碰撞与网络节点密度之间的关系。随着节点密度的增加,五种协议的指标逐渐上升。ALRP的表现优于洪泛法和FP‐洪泛法,但不如HH‐VBF和VBF。这是因为HH‐VBF和VBF采用了虚拟管道的半径,减少了转发数量。洪泛法会立即转发接收到的非重复数据包,从而产生大量碰撞。
D. 节点最大速度的影响
为了研究节点最大速度对这些协议性能的影响,我们将节点部署在 800×800×800 m³的区域。节点的最大速度在2到20米/秒之间变化。节点的最小速度为0.2米/秒,节点数量为1200。节点的初始能量为1000焦耳。源节点的初始位置为(100, 300, 0),目的节点固定在(400, 400, 800)。发送数据包间隔为10秒。
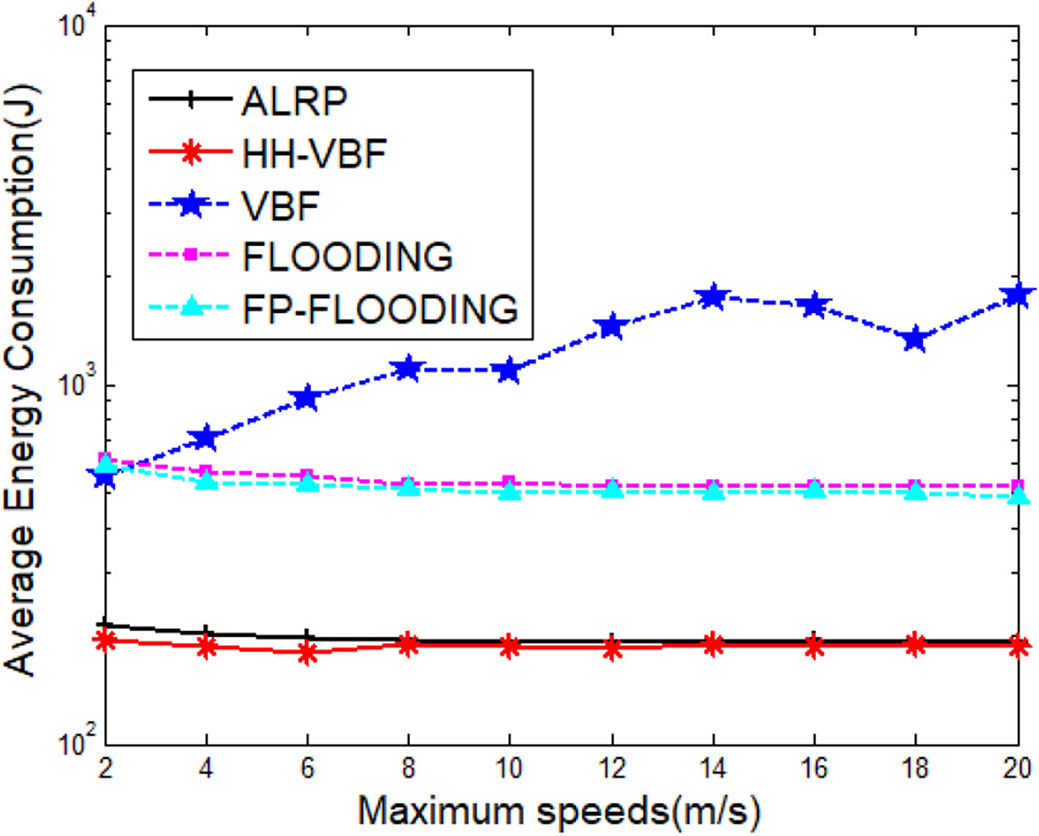
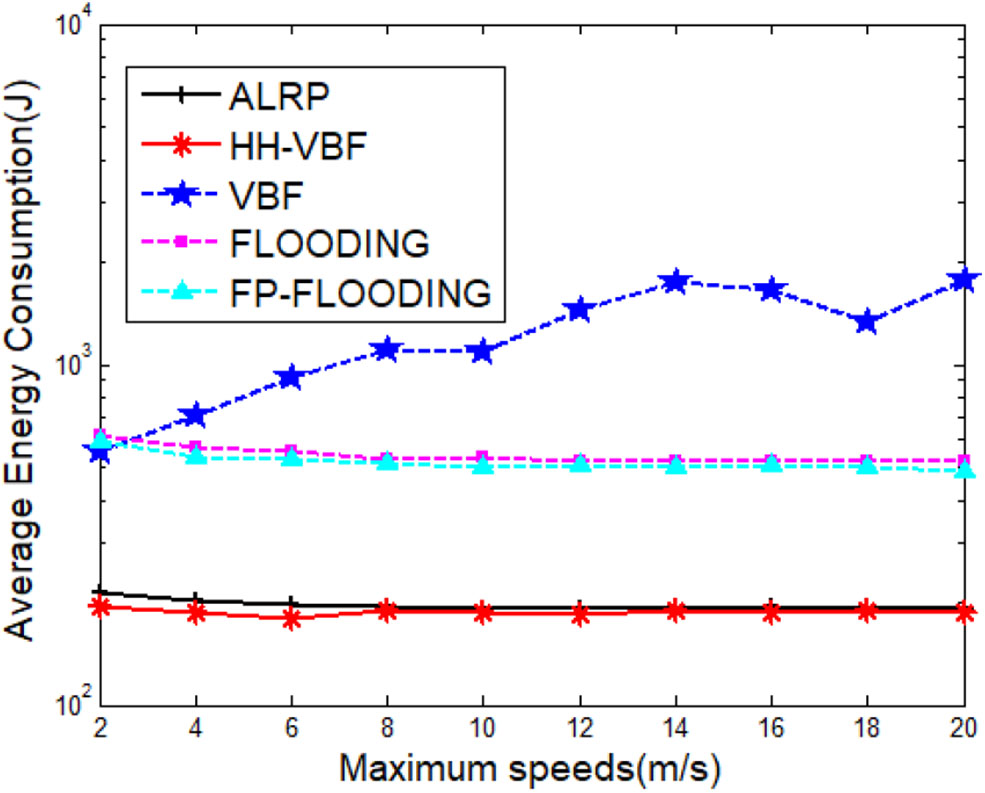
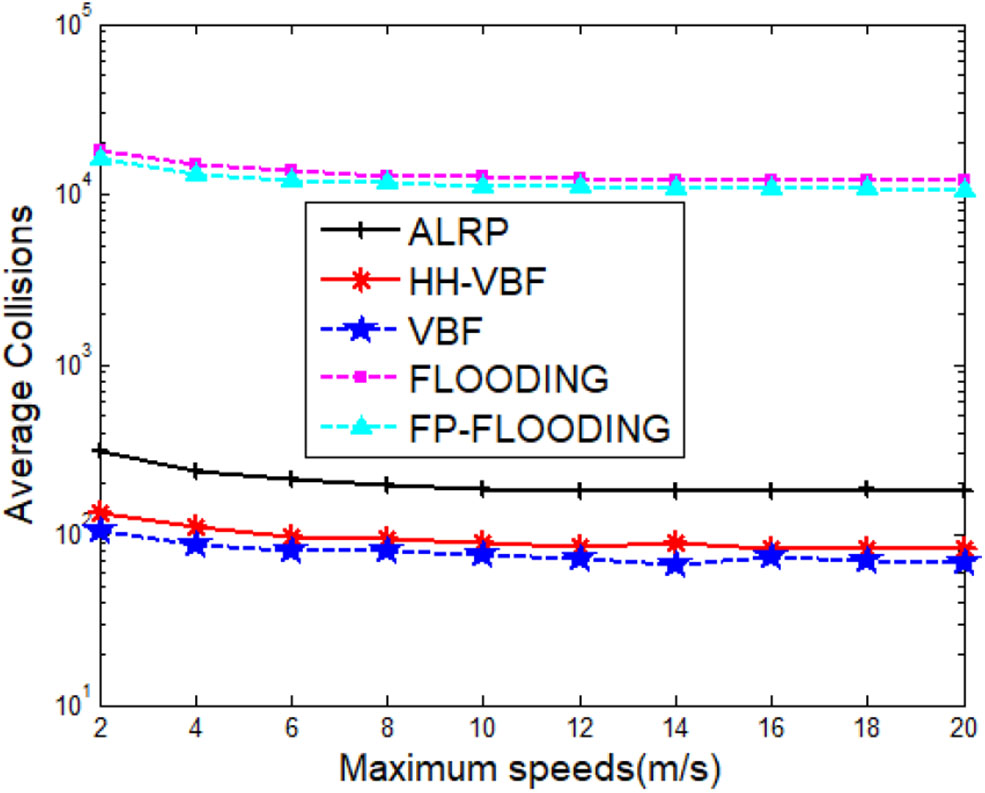
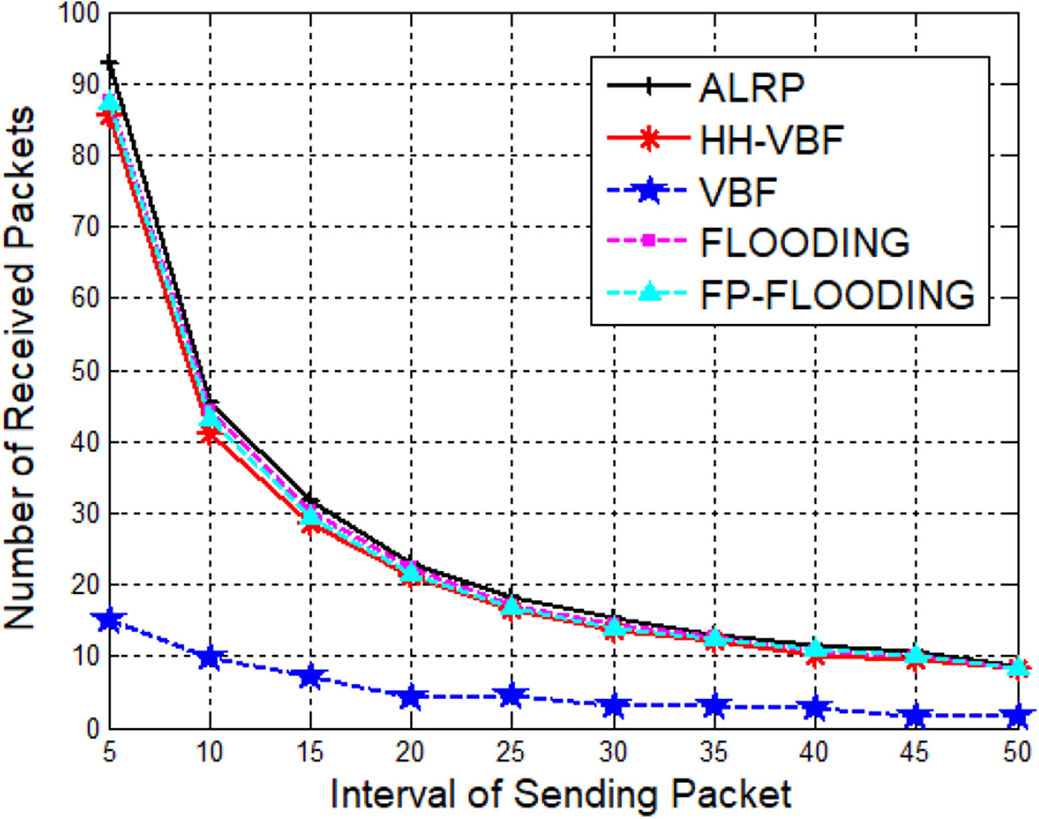
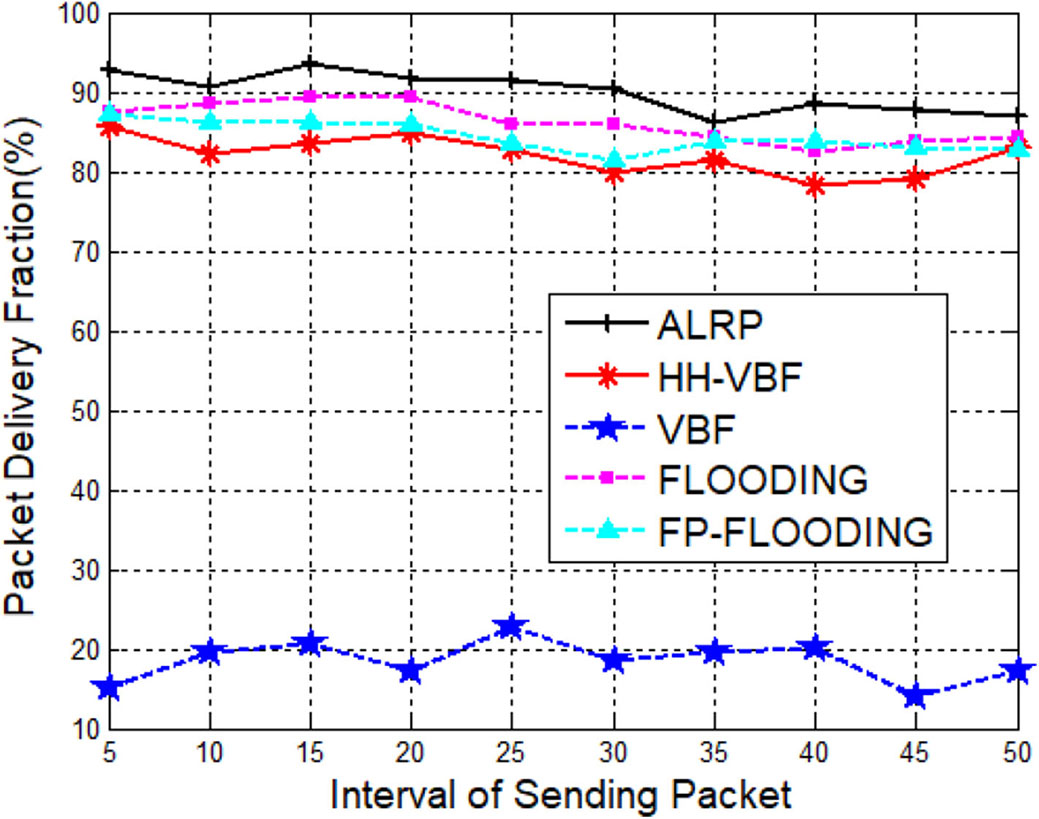
图8展示了节点最大速度对接收数据包数量的影响。随着节点最大速度的增加,ALRP、HH‐VBF和洪泛法的指标保持稳定,而VBF的指标略有下降。ALRP的指标分别比HH‐VBF、VBF、洪泛法和FP‐洪泛法高出13%、743%、5%和7%。这是因为ALRP让距离目的节点更近的节点参与转发,从而增加了目的节点接收到的数据包数量。VBF允许位于固定路由管道内的节点转发接收到的数据包,因此受节点最大速度的影响。图9描绘了节点最大速度以及分组投递率之间的关系。
图10展示了节点最大速度对平均端到-end的影响。可以观察到,随着节点最大速度的增加,五种协议的指标保持稳定。在端到-end延迟方面,ALRP分别比HH‐VBF和VBF低28%和31%,但逊于洪泛法和FP‐洪泛法。这是因为ALRP让距离更近的节点以更高的概率参与转发且延迟更低,从而增加了目的节点接收到的数据包数量。洪泛法允许网络中的节点立即转发接收到的非重复数据包,显著降低了其平均端到-end延迟。
图11显示了平均能耗的测试结果。在平均能耗方面,ALRP分别比VBF、洪泛法和FP‐洪泛法低81%、64%和62%,但略逊于HH‐VBF。ALRP采用了转发区域,并让距离目的节点更近的节点以更高的概率和更低的延迟进行转发,从而降低了平均能耗。图12展示了平均碰撞随节点最大速度变化的结果。ALRP的平均碰撞表现优于洪泛法,但不如HH‐VBF和VBF。这是因为VBF和HH‐VBF采用了虚拟管道,减少了参与转发过程的节点数量。
E. 发送数据包间隔的影响
本文研究了在 800×800×800 m³区域内部署节点的情况下,发送数据包间隔对这些协议性能的影响。源节点的发送数据包间隔在10至50秒之间变化。节点最大速度为3米/秒,最小速度为0.2米/秒。节点数量为1200,节点初始能量为1000焦耳。源节点的初始位置为(100, 300, 0),目的节点固定在(400, 400, 800)。
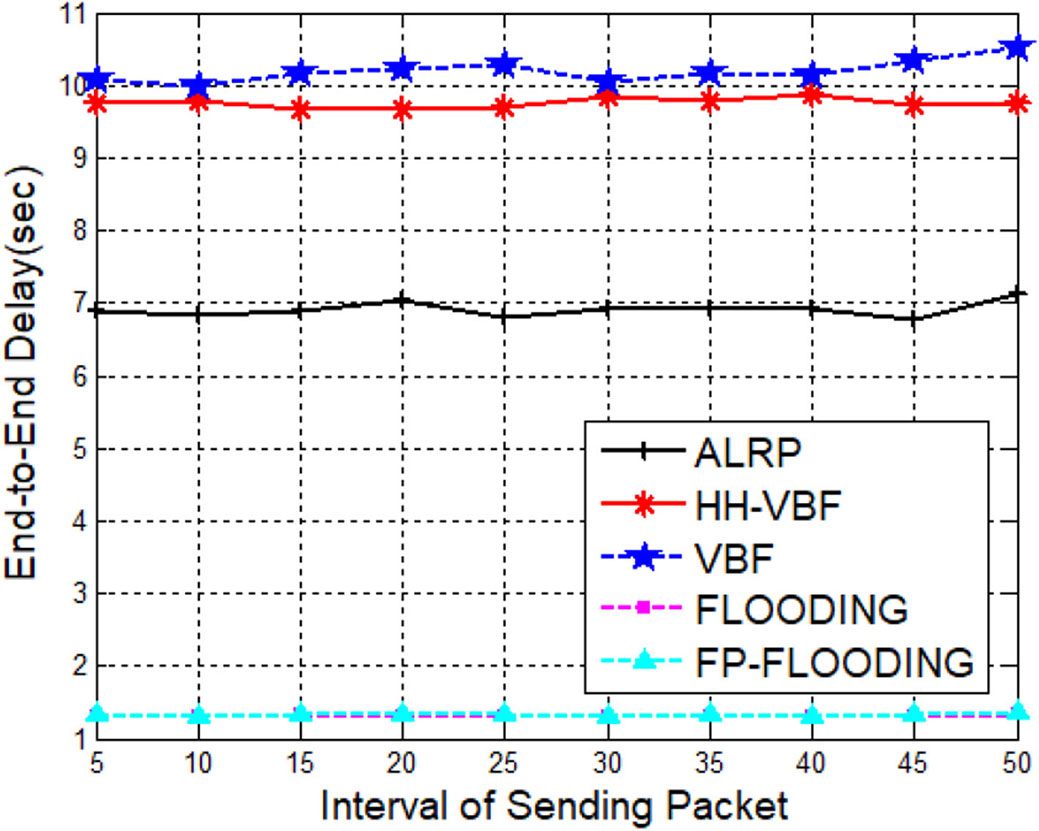
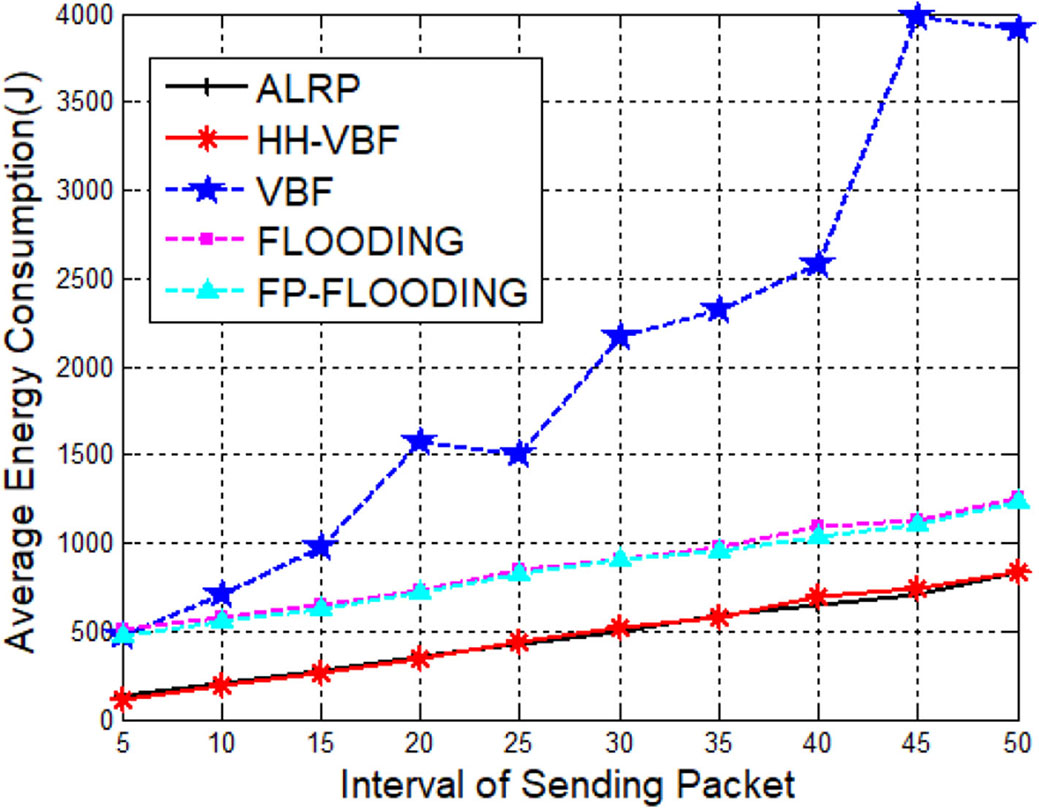
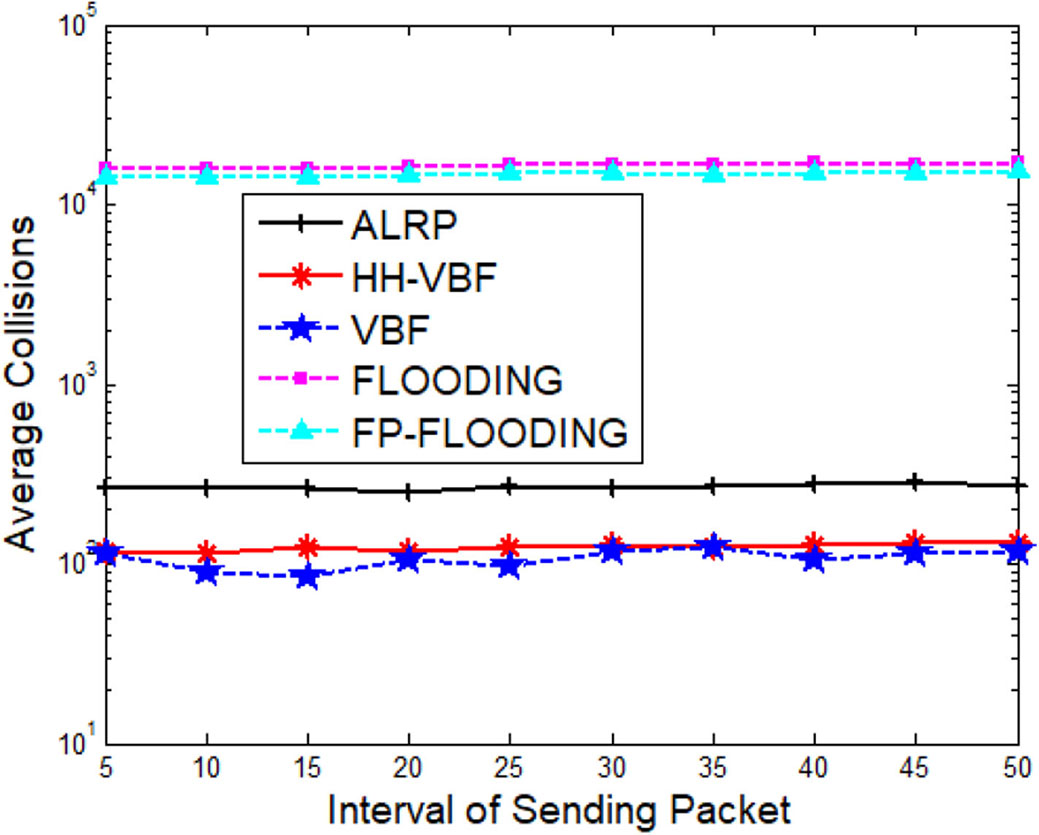
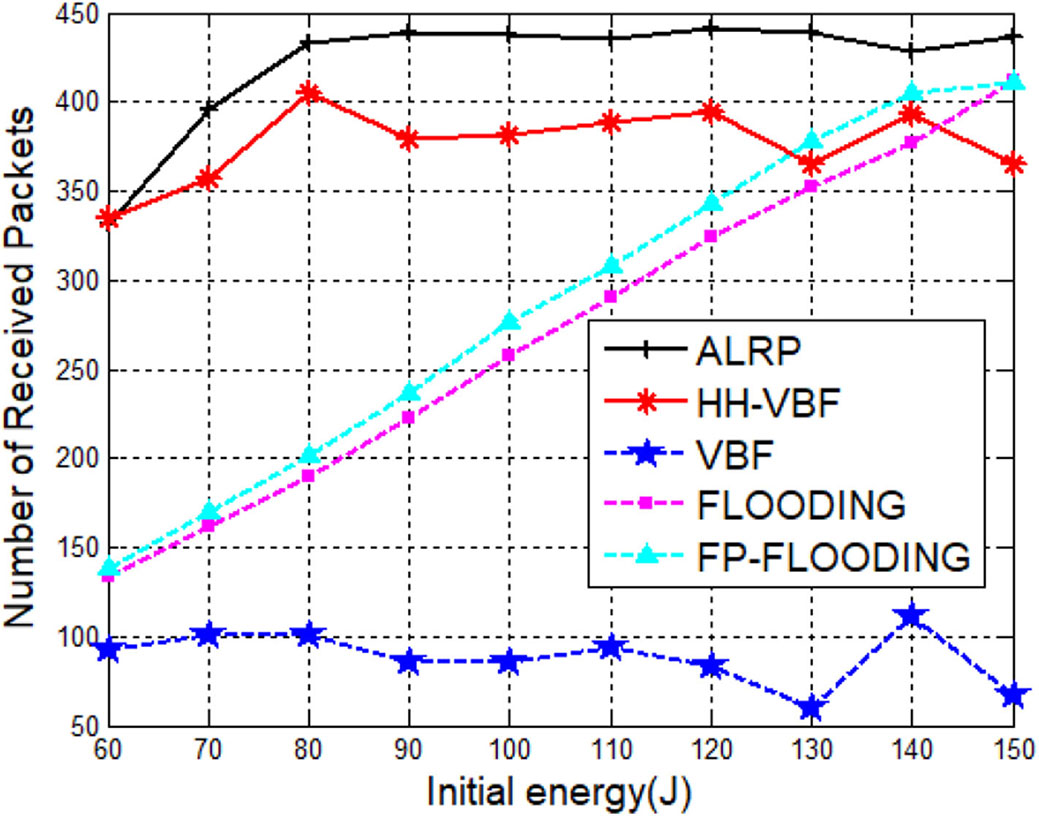
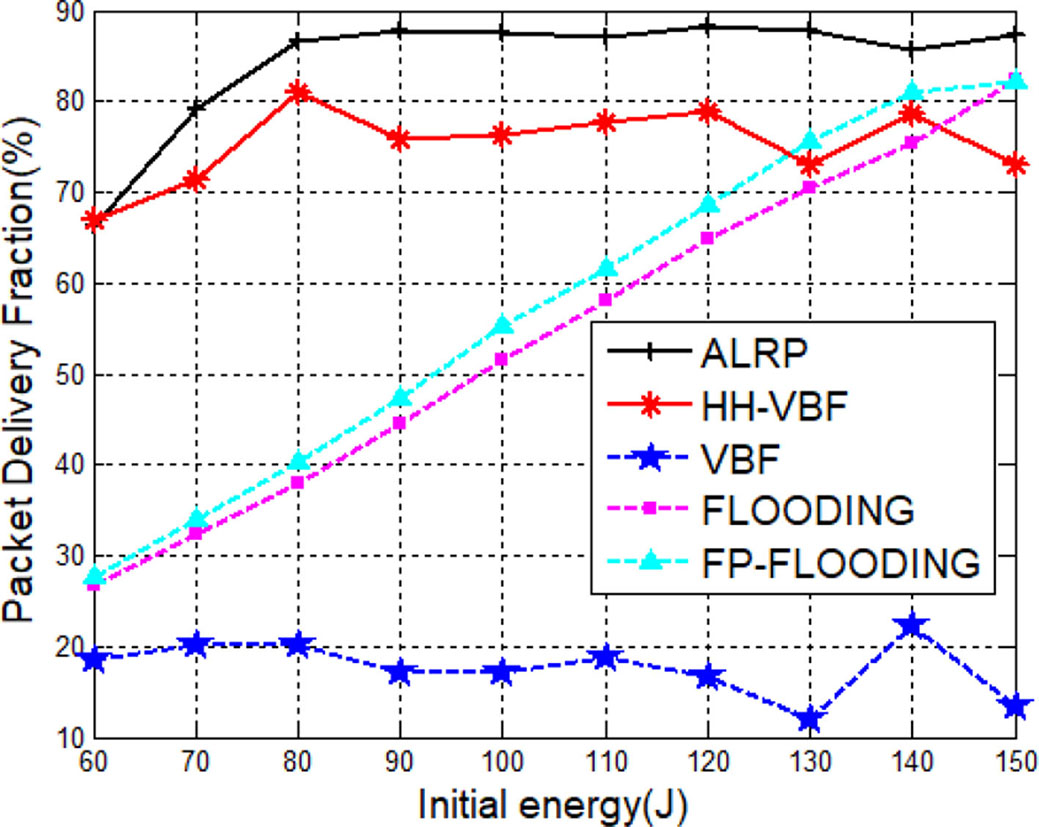
图13展示了发送数据包间隔对接收数据包数量的影响。该指标随着发送数据包间隔的增加而呈现下降趋势。随着发送数据包间隔的增加,ALRP的指标分别比HH‐VBF、VBF、洪泛法和FP‐洪泛法提高了10%、394%、5%和7%。这是因为源节点传输的数据包数量随着发送数据包间隔的增加而减少,因此接收的数据包数量也逐渐减少。ALRP采用转发区域,使距离目的节点较近的节点以更高的概率和更低的延迟进行转发,从而增加了目的节点接收到的数据包数量。
图14描述了发送数据包间隔与接收数据包率之间的关系。可以看出,随着发送数据包间隔的增加,五种协议的指标保持稳定。ALRP的指标分别比HH‐VBF、VBF、洪泛法和FP‐洪泛法提高了10%、394%、5%和7%。这是因为ALRP通过转发区域、转发概率和转发延迟策略,增加了目的节点接收到的数据包数量。
图15展示了发送数据包间隔对平均端到-end延迟的影响。可以观察到五种协议的指标随着发送数据包间隔的增加而保持稳定。ALRP的指标分别比HH‐VBF和VBF高出29%和32%,但逊色于洪泛法和FP‐洪泛法。由于ALRP让距离目的节点较近的节点以更高的概率和更低的延迟进行转发,因此降低了平均端到-end延迟。
图16展示了平均能耗随发送数据包间隔变化的结果。随着发送数据包间隔的增加,三种协议的平均能耗逐渐上升。ALRP的指标分别比VBF、洪泛法和FP‐洪泛法低75%、49%和48%,但与HH‐VBF相近。这是因为ALRP协议增加了目的节点接收到的数据包数量,从而降低了平均能耗。
图17展示了平均碰撞随发送数据包间隔变化的结果。ALRP的性能优于洪泛法和FP‐洪泛法,但不如VBF和HH‐VBF。这是因为VBF和HH‐VBF采用虚拟管道,减少了参与转发过程的节点数量。
F. 节点初始能量的影响
在此,我们研究节点的初始能量对这些协议性能的影响,节点部署在 800×800×800 m³区域内。节点的初始能量在60和150焦耳之间变化。节点最大速度为3米/秒,最小速度为0.2米/秒。节点数量为1200。源节点的初始位置是(100, 300, 0),目的节点固定在(400, 400, 800)。发送数据包间隔为1秒。
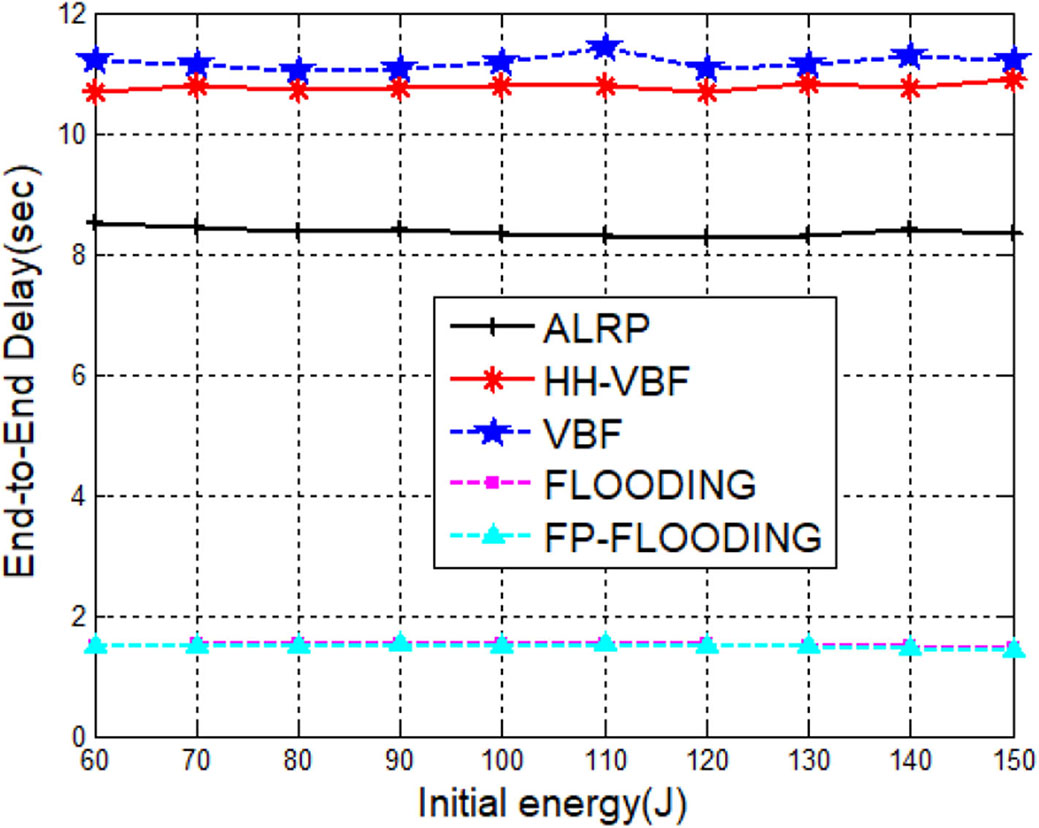
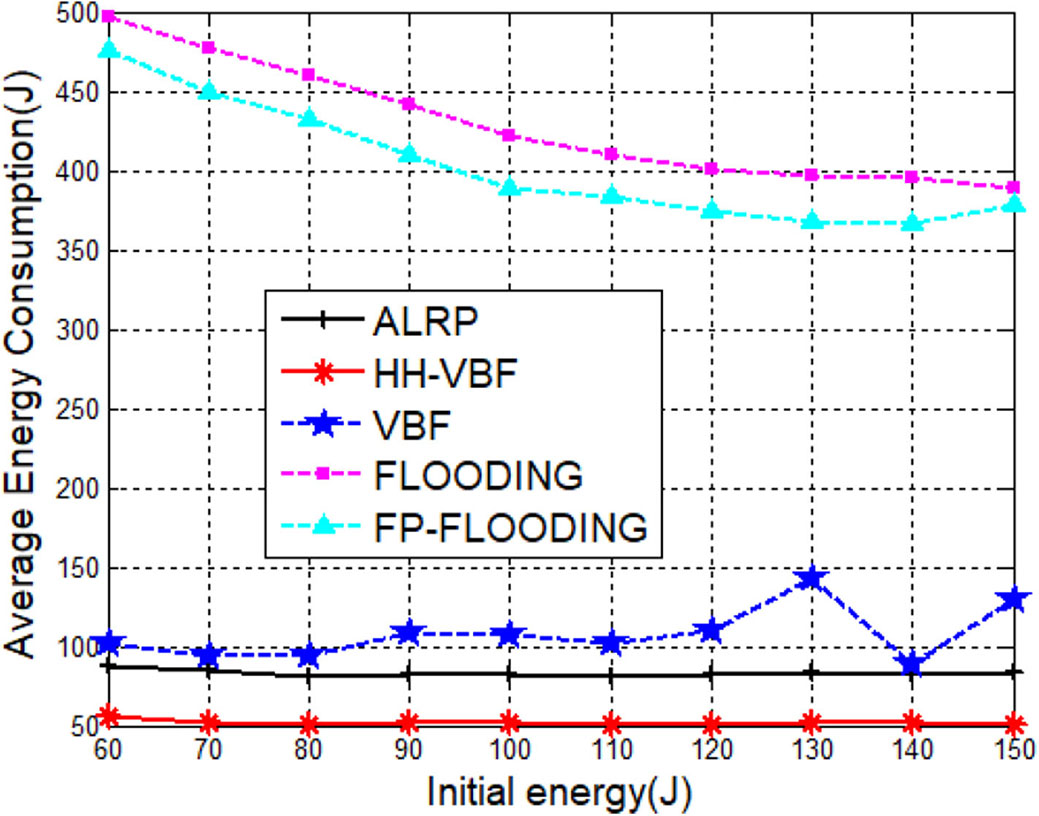
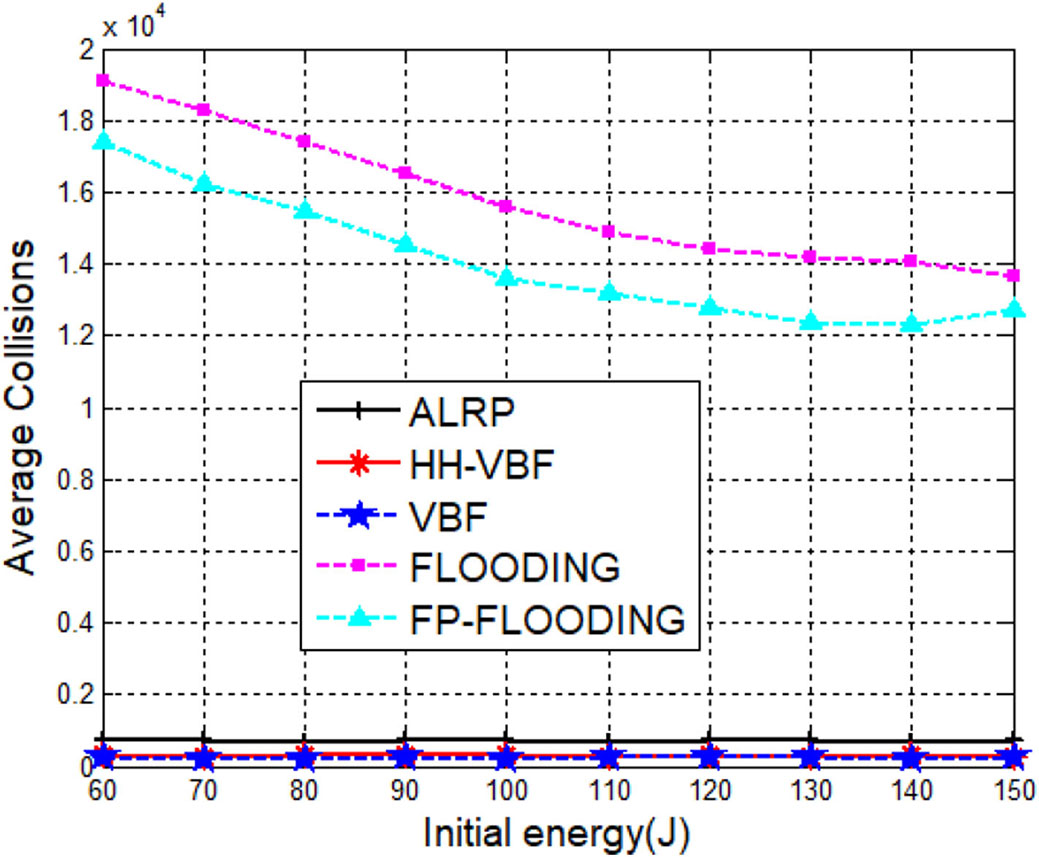
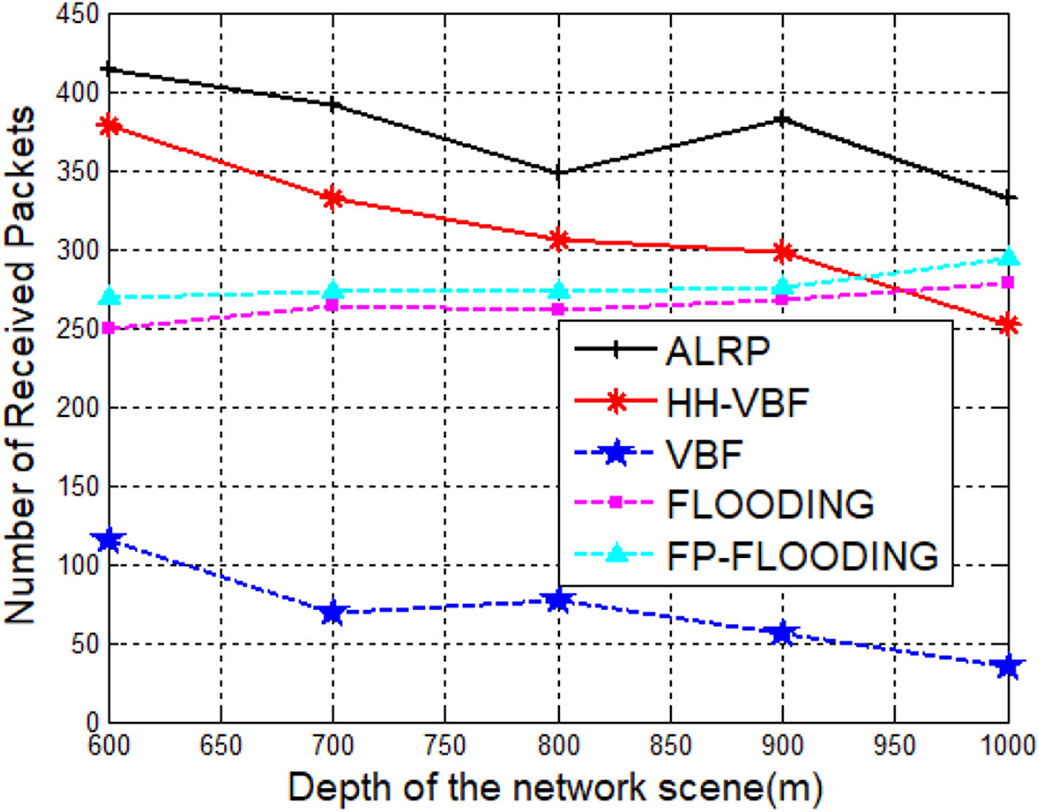
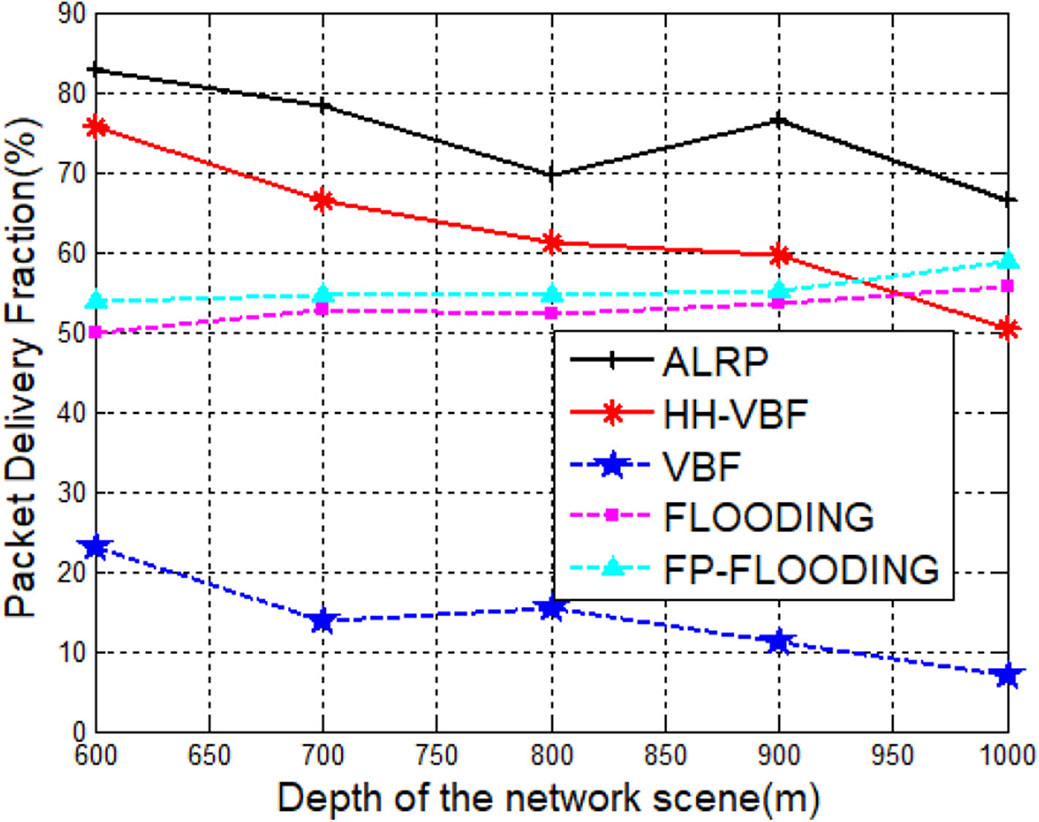
图18展示了节点的初始能量对接收数据包数量的影响。随着节点的初始能量增加,五种协议的指标呈现出不同的趋势。ALRP的指标分别比HH‐VBF、VBF、FLOODING和FP‐FLOODING高出12%、396%、72%和63%。ALRP采用了转发区域和转发概率,并让距离目的节点更近的节点进行转发,从而增加了目的节点接收到的数据包数量。图19描绘了节点的初始能量与分组投递率之间的关系。ALRP协议表现出最佳性能,因为它通过转发概率和转发延迟增加了目的节点接收到的数据包数量。
图20展示了节点的初始能量对平均端到-end延迟的影响。随着节点初始能量的增加,五种协议的指标保持稳定。ALRP比HH‐VBF和VBF的性能分别提高了22%和25%,但逊于洪泛法和FP‐洪泛法。这是因为ALRP让距离目的节点更近的节点以更高的概率参与数据包转发,并且延迟更低,从而降低了平均端到-end延迟。
图21展示了平均能耗随节点的初始能量变化的结果。随着节点的初始能量增加,五种协议的指标呈现出不同的趋势。ALRP的指标分别比VBF、洪泛法和FP‐洪泛法优越21%、81%和80%,但逊色于HH‐VBF。这是因为ALRP协议增加了目的节点接收到的数据包数量,从而降低了平均能耗。
图22展示了平均碰撞随节点初始能量变化的结果。ALRP的指标优于洪泛法和FP‐洪泛法,但劣于VBF和HH‐VBF。这是因为VBF和HH‐VBF采用了虚拟管道,减少了参与转发过程的节点数量。
G. 网络场景深度的影响
这里,我们研究网络场景深度h对这些协议性能的影响。网络场景的深度h在600到1000米之间变化。节点最大速度为3米/秒,最小速度为0.2米/秒。节点数量为1200。源节点的初始位置是(400, 400, 0),目的节点固定在(400, 400, h)。节点的初始能量为100焦耳。发送数据包间隔为1秒。
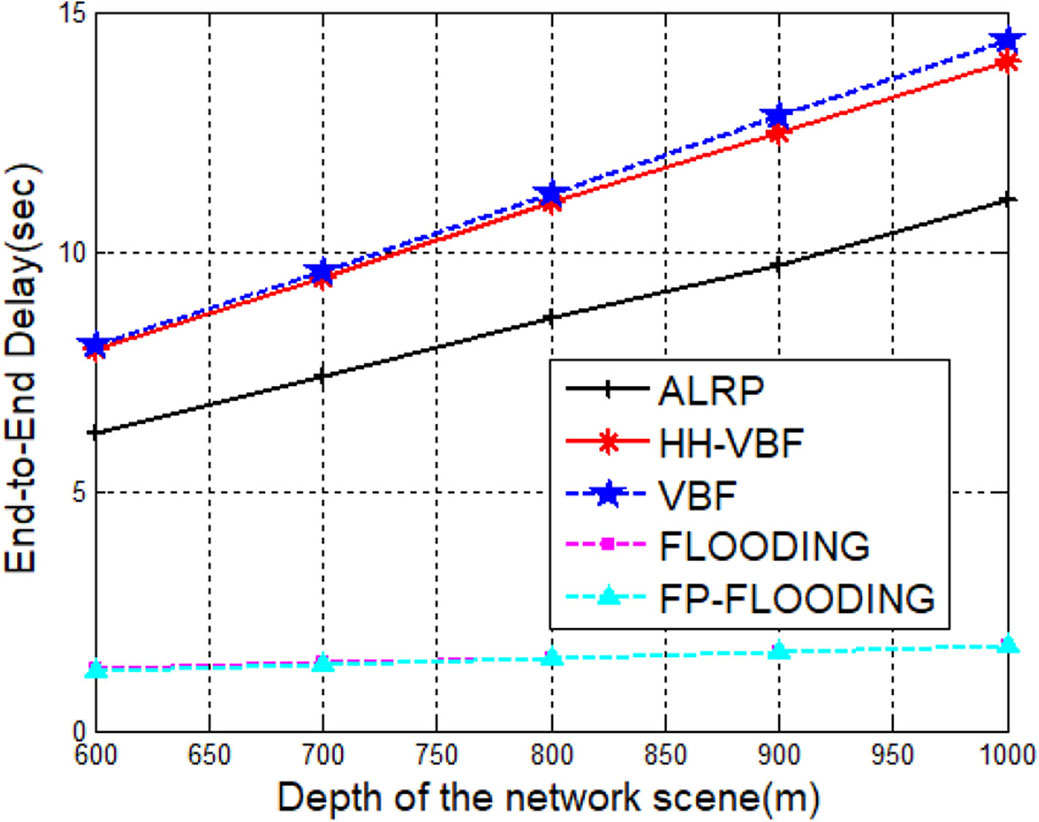
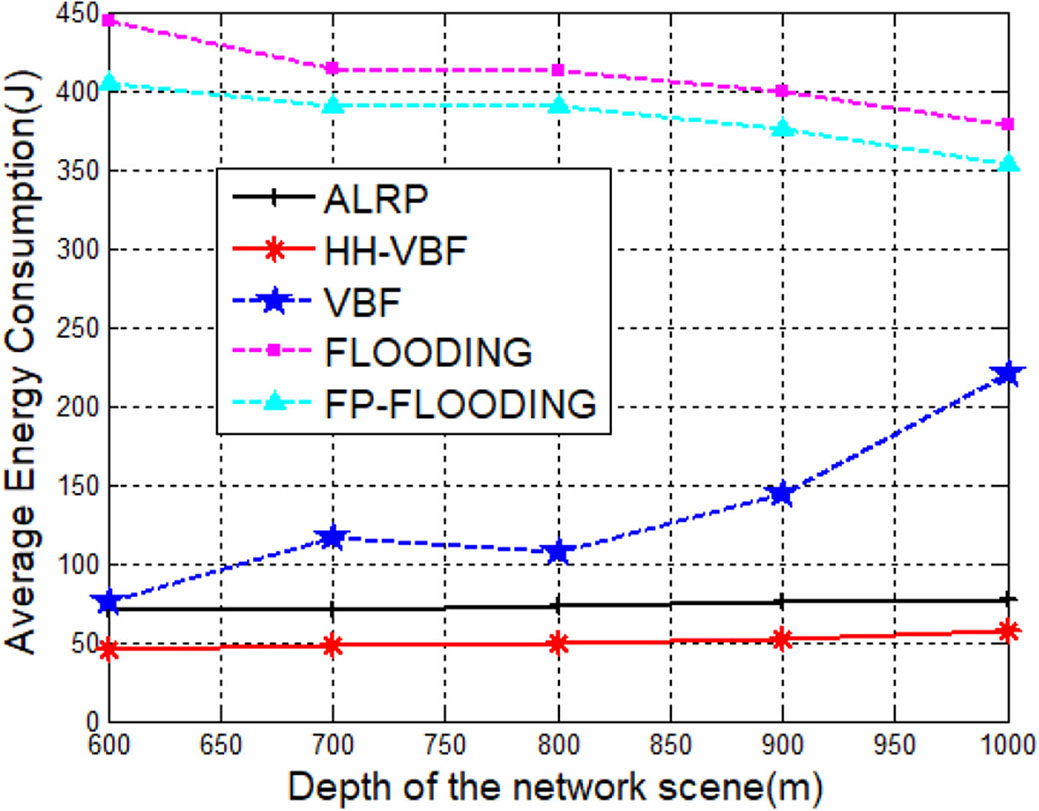
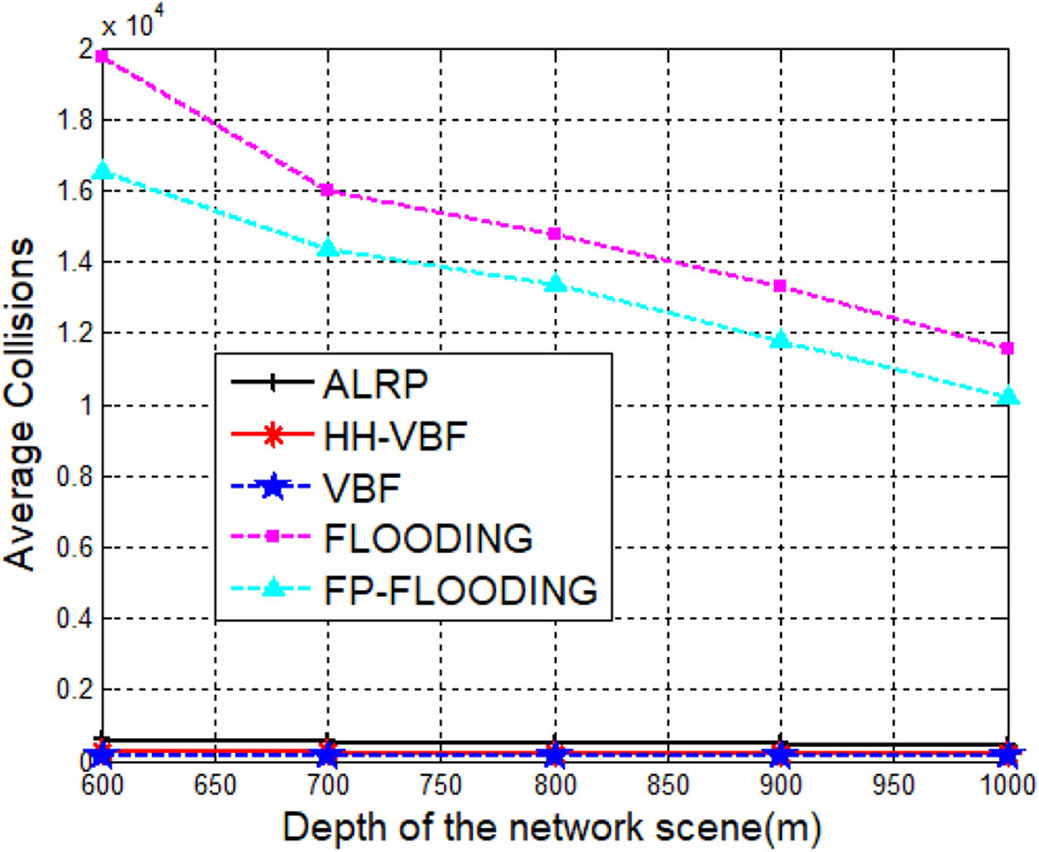
图23展示了网络场景深度对接收数据包数量的影响。显然,随着网络场景深度的增加,五种协议的指标呈现出不同的趋势。ALRP的指标分别比HH‐VBF、VBF、洪泛法和FP‐洪泛法高出20%、503%、42%和35%。ALRP采用了转发区域和转发概率机制,使更靠近目的节点的节点进行转发,从而增加了到达目的节点的数据包数量。图24描绘了网络场景深度与分组投递率之间的关系。ALRP协议具有最佳性能,因为它通过转发概率和转发延迟提高了目的节点接收的数据包数量。
图25展示了网络场景深度对平均端到-end延迟的影响。可以观察到五种协议的指标随着网络场景深度的增加而持续上升。ALRP的指标分别比HH‐VBF和VBF低22%和23%,但逊于洪泛法和FP‐洪泛法。这是因为ALRP让距离目的节点更近的节点以更高的概率和更低的延迟参与数据包转发,从而降低了平均端到-end延迟。
图26展示了平均能耗随网络场景深度变化的结果。随着网络场景深度的增加,五种协议的指标呈现出不同的趋势。ALRP在平均能耗方面分别比VBF、洪泛法和FP‐洪泛法优越39%、82%和81%,但逊色于HH‐VBF。这是因为ALRP协议增加了目的节点接收到的数据包数量,从而降低了平均能耗。
图27展示了平均碰撞随网络场景深度变化的结果。ALRP在平均碰撞方面优于洪泛法和FP‐洪泛法,但不如VBF和HH‐VBF。这是因为VBF和HH‐VBF采用了虚拟管道,减少了参与转发过程的节点数量。
V. 结论
在本文中,我们提出了一种用于三维水下声学传感器网络的ALRP。该协议采用转发区域、延迟和概率策略来提高转发效率。通过数值仿真验证了该协议的有效性,仿真考虑了节点密度、节点最大速度、发送数据包间隔、节点的初始能量以及网络场景深度的影响。仿真结果表明,在接收数据包数量和分组投递率方面,ALRP优于现有的HH‐VBF、VBF、洪泛法和FP‐洪泛法协议。此外,ALRP在端到-end延迟方面优于VBF和HH‐VBF,在平均能耗方面优于VBF、洪泛法和FP‐洪泛法,在平均碰撞方面优于洪泛法和FP‐洪泛法。在下一阶段的研究工作中,我们将在协议的新版本中引入能量感知和碰撞避免机制。
 164


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


