PX4-Autopilot代码解析(10)-指挥官模块

PX4-Autopilot代码解析(20)-手动控制界面 摘要:该系统实现了一个多源手动控制接口,支持无线电遥控器和MAVLink操纵杆输入,通过RC通道校准、功能映射和输入源选择等处理流程,生成标准化的控制指令。系统具备安全开关处理、飞行模式切换和摇杆武装手势检测功能,采用uORB主题进行数据传递,并通过参数配置系统行为。主要模块包括RC输入处理和手动控制选择,可处理模拟/数字输入并保证飞行安全。 阅读详情

目的和范围

指挥官模块是 PX4 自动驾驶系统的中央状态机和业务逻辑协调器。它管理飞行器的布防/撤防、飞行模式转换、故障安全处理和安全系统。指挥官是主要的决策机构,负责协调飞行员输入、地面控制指令和自主飞行操作。

系统概述

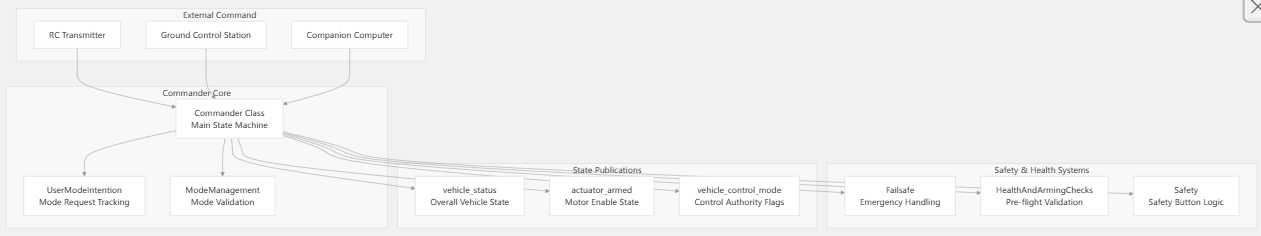
Commander 模块充当高级监控器,负责维护车辆整体状态并协调不同运行模式之间的转换。它处理来自多个来源的命令,执行安全检查,并发布系统中其他模块使用的权威车辆状态信息。

指挥官架构
核心组件

Commander 模块围绕几个关键类构建,这些类处理车辆状态管理的不同方面:

指挥官级

主Commander类继承自ModuleBase<Commander>和ModuleParams,提供主要的执行循环和参数管理。主要职责包括:

  • 通过处理车辆命令handle_command()
  • arm()通过和disarm()方法管理布防/撤防
  • 协调所有子系统的定期更新
  • 发布车辆状态信息

Commander 类使用车辆状态的默认值进行初始化,将布防状态设置为解除布防,并初始化各个子系统:

Commander::Commander() :
    ModuleParams(nullptr)
{
    _vehicle_land_detected.landed = true;
    _vehicle_status.arming_state = vehicle_status_s::ARMING_STATE_DISARMED;
    _vehicle_status.system_id = 1;
    _vehicle_status.component_id = 1;
    // ...
}

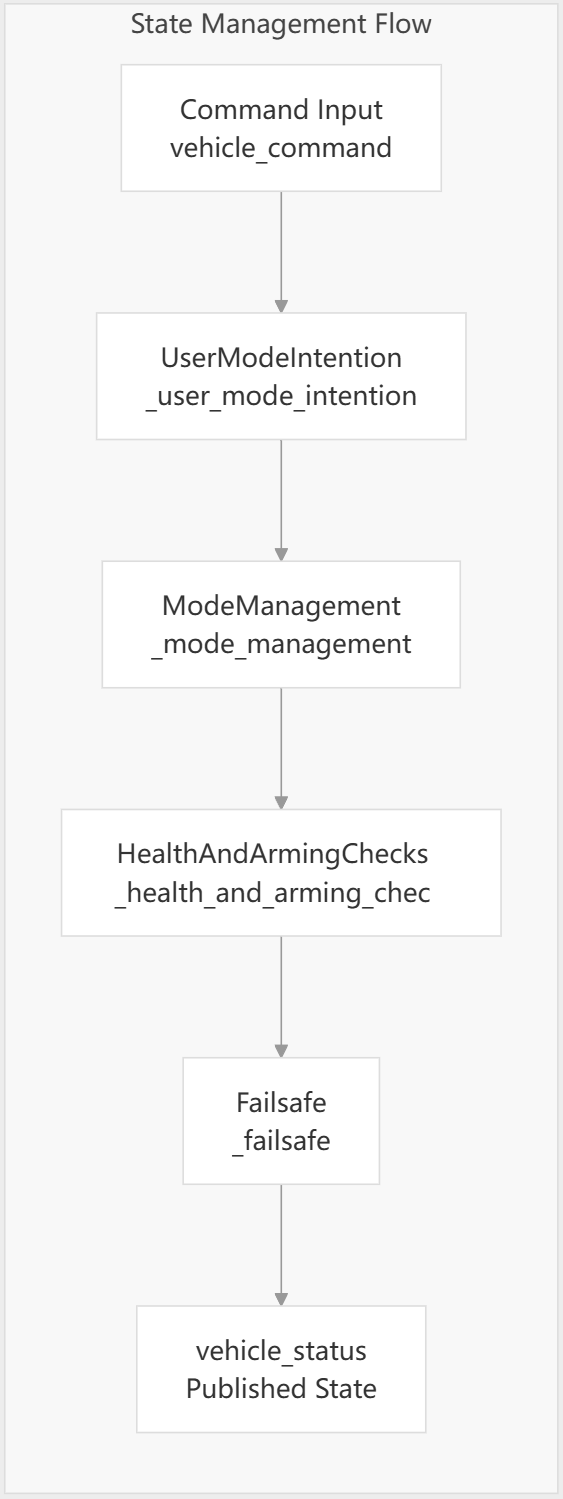
状态管理组件
成分 班级 主要功能
用户模式意图 UserModeIntention 跟踪并验证用户请求的飞行模式
模式管理 ModeManagement 验证模式转换并强制执行约束
健康检查 HealthAndArmingChecks 执行飞行前安全验证
PX4-Autopilot代码解析(13)-车辆控制 本文档介绍了PX4飞行控制系统中不同机型的控制架构与实现方法。系统采用级联控制回路将轨迹设定值转换为执行器指令,包含多旋翼、固定翼和垂直起降三种机型控制模块。多旋翼采用PID级联控制(100Hz),固定翼使用TECS能量管理系统,垂直起降则结合两者优势。控制核心库包括位置控制、TECS算法、航点轨迹平滑和起飞管理等功能模块,通过uORB主题与飞行管理系统集成,支持位置、速度、加速度和姿态等多种设定点输入模式。 阅读详情

相关推荐

PX4-Autopilot代码解析(22)— Gazebo模拟

PX4的Gazebo仿真框架采用GZBridge组件实现与GazeboGarden的集成,支持100Hz的双向通信。该系统提供时钟同步、传感器数据采集(支持多种传感器类型)和执行器命令传输功能,并处理FLU与FRD坐标系的转换。支持多种无人机配置,参数化控制传感器集成和功能分配。传感器仿真采用PX4直接计算和Gazebo数据桥接两种方式,包含噪声模型处理。通过SIM_GZ_EN等参数组实现功能配置,启动过程由POSIX初始化系统根据环境变量和参数决定。GZBridge初始化顺序确保传感器时序正确。

rainercool的专栏 1087

PX4-Autopilot代码解析(9)- 飞行控制系统

PX4飞行控制系统(FCS)采用分层架构设计,由指挥官(Commander)、导航器(Navigator)和飞行模式管理器三大核心组件构成。指挥官负责状态管理、布防/撤防和模式转换;导航器处理高级导航功能如任务执行和RTL返航;飞行模式管理器则根据当前状态选择合适的飞行任务生成轨迹设定点。系统通过定义明确的导航状态和数据结构实现组件间通信,支持多种飞行模式的转换与指令处理,为飞行器提供从高级任务规划到低级控制的无缝衔接。

rainercool的专栏 1188

PX4-Autopilot代码解析(17)-执行器输出系统

摘要:PX4执行器输出系统是连接控制算法与硬件执行器的关键接口,支持PWM、DShot和PX4IO三种输出协议。系统采用模块化架构,包含PWMOut、DShot和PX4IO三个核心驱动,均实现标准化的OutputModuleInterface接口。PWM输出采用硬件定时器管理,DShot支持数字ESC协议及双向通信,PX4IO则通过UART与专用板通信并具备安全特性。系统通过平台抽象层实现硬件无关性,以固定周期(PWM 400Hz/DShot最高8kHz)完成从控制指令到物理输出的转换流程,包括安全评估、输

rainercool的专栏 1040

PX4-Autopilot代码解析(21)-仿真与测试

本文介绍了PX4软件在环(SITL)仿真系统架构,该系统无需物理硬件即可测试飞行控制算法。系统支持多种仿真后端(Gazebo、jMAVSim等),通过分层脚本自动选择适配器,并详细说明了Gazebo桥接器的关键组件和坐标转换机制。文中还描述了传感器数据模拟方法、机身配置方案以及基于参数控制的传感器模块,为算法验证提供了真实数据生成功能。该系统通过灵活的参数配置,支持开发人员模拟不同传感器场景和测试环境。

rainercool的专栏 1238

PX4-Autopilot代码解析(11)-导航模块

PX4导航模块是自主飞行的核心协调器,负责管理任务执行、RTL操作及多种飞行模式(起飞/降落/巡航)。该模块通过生成位置设定点连接高级飞行计划与低级控制,采用状态机机制在不同导航模式间切换。关键功能包括:处理MAVLink飞行指令、执行复杂任务序列(支持航点爬升/VTOL过渡等)、智能RTL目标选择(考虑距离/参数/安全因素),并与飞行堆栈通过uORB消息深度集成。系统采用参数化配置(NAV_/RTL_/MIS_*系列参数),支持地理围栏检测和运行时行为调整,实现安全可靠的自主飞行控制。

rainercool的专栏 857

PX4-Autopilot代码解析(15)-多旋翼飞行器控制

摘要:本文介绍了多旋翼飞行器的级联PID控制系统,采用三层控制回路(位置、速度、加速度)实现精确飞行控制。系统以100Hz频率运行,包含位置控制器、速度PID控制器和推力/姿态转换模块。关键组件包括位置平滑处理、航向控制、动态约束管理和抗饱和逻辑。系统通过参数化控制增益(MPC_XY_P等)和运行限制(速度/倾斜角度/推力)实现稳定飞行,并支持自动参数调节。最后阶段将加速度指令转换为推力矢量和姿态设定值,在推力饱和时优先保证垂直控制稳定性。

rainercool的专栏 702

PX4-Autopilot代码解析(8)-传感器集成

PX4传感器集成系统采用模块化架构,通过uORB主题实现传感器数据采集、验证和处理。系统支持GPS/GNSS(含u-blox/Septentrio协议)、UAVCAN总线和地磁模型等多源传感器,提供参数化配置接口。核心组件包括协议解析、数据验证和状态估计模块,其中GPS子系统支持双天线航向和RTK校正,Septentrio驱动实现SBF协议全解析,UAVCAN框架标准化传感器桥接,WMM模型提供磁场补偿。系统通过多层验证机制(范围检查、物理一致性等)确保数据可靠性,并采用滞后延迟策略管理状态切换。

rainercool的专栏 784

树莓派4B:控制步进电机

文章目录准备阶段接线阶段树莓派程序 准备阶段 准备以下物品,淘宝都可以买到: 57步进电机 电源开关(220v转24v,3A,72W) 步进电机驱动器 电源线 电线 杜邦线 树莓派4B一套 具体型号如下: 接线阶段 整体:接线效果如下图 电源开关起220v转24v作用,很好接线,输出24v接入步进电机驱动器 步进电机驱动器的 A+ A- B+ B- 按提示接步进电机四线,步进电机上就会有说...

学习路上的鸭子的博客 1万+

AI漫剧实战:MiniMaxH3本地部署+ComfyUI工作流,6G显存出长视频

随着AI视频生成技术的普及,创作者开始追求在有限硬件条件下的本地化部署。本地部署不仅降低使用成本,更能获得对生成流程的完全可控性,这为高频次的内容生产提供了基础。以开源工作流引擎ComfyUI为依托,通过量化模型与显存优化,即便是6G显存的中端显卡也能流畅运行MiniMaxH3视频生成模型,输出60秒级别的AI漫剧片段。本文从视频生成原理出发,讲解模型选择、节点搭建、参数调优与提示词结构化设计,并延伸到剧本拆分、角色一致性控制、后期合成及平台变现路径,为AI漫剧创作者提供一套低成本、可复制的工程化方案。无论

weixin_29051149的博客 158

AutoCAD 2025在Win10/Win11上的官方安装、配置与问题排查全指南

对于需要在 Windows 11 或 Windows 10 系统上部署 AutoCAD 2025 的设计师、工程师和 IT 支持人员来说,一个稳定、合规的安装流程是高效工作的基石。网络上充斥着各种所谓的“免费下载”和“一键安装”教程,但这些资源往往来源不明,可能捆绑恶意软件、导致软件崩溃,甚至引发严重的许可合规风险。本文旨在提供一个清晰、安全、基于官方最佳实践的 AutoCAD 2025 安装与配置指南,重点解决在 Windows 11 和 Windows 10 系统上部署时可能遇到的兼容性问题、安装失败以

weixin_34396103的博客 447

SAP COPA实战:手把手教你用CMOD增强搞定自定义特性派生(以客户字段为例)

本文详细介绍了在SAP COPA模块中通过CMOD增强实现自定义特性派生的全流程,以客户字段为例,展示了从特性设计、SPRO配置到特性派生逻辑实现的完整步骤。重点讲解了如何利用CMOD增强技术解决业务需求,提升获利能力段分析的灵活性和准确性。

weixin_30275415的博客 428

Golang实现企业级AI智能体安全合规自动化检测系统

需求:自动化解析欧盟AI法案、中国网络安全法、美国NIST框架等多国法规,提取具体合规要求并映射到企业技术实现。技术挑战法规文本非结构化,语义复杂,存在大量法律术语与技术术语交叉多语言支持(中文、英文、欧盟24种官方语言)法规动态更新(平均每季度更新2-3次)架构创新性:提出了"规则引擎+AI模型+实时监控"的混合架构,兼顾了合规要求的明确性与智能体行为的动态性。性能突破:通过Golang协程、多级缓存、数据库优化等技术,实现了12,800 req/s的高吞吐量和38ms的低延迟。准确性提升。

shao.bing的专栏 721

芯片原厂linux驱动开发的分享

大家好,我是XX,来自湖南XX学院,电子信息18级,也曾在创新基地控制组学习过两三年,毕业后就职于一家芯片原厂的解决方案部,担任驱动工程师的职位,算上实习期,我的工作时长已有两年。在此我想将这两年期间学习与积累到的一些经验输出出来,与大家一同分享。知识面有限,只能简单介绍一些驱动开发方向的一些经验,且由于经验尚浅,文中难免会有一些疏漏和错误之处,还请大家积极地批评指正。

嵌入式技术开发 845

电子图像增稳(EIS)原理详解——从抖动补偿到代码实现

电子图像增稳(EIS)是一种通过软件算法实现视频稳定的技术,广泛应用于GoPro、手机和无人机等设备。与光学防抖(OIS)和机械云台不同,EIS通过图像裁切和运动补偿来消除抖动,具有成本低、补偿范围大的优点,但会损失10-30%的画幅。其核心流程包括运动检测、抖动分离、运动补偿和图像裁切四个步骤。相比硬件方案,纯软件实现的EIS更适合消费级电子产品,已成为移动设备视频拍摄的重要技术。

电脑管家 409

基于Simulink的伺服电机位置闭环控制仿真

本文带你从零构建了伺服电机位置闭环控制系统​ 的完整Simulink仿真模型,实现了:✅ 搭建PMSM伺服电机、逆变器、机械臂负载的主电路与编码器反馈模型;✅ 用MATLAB Function实现三环控制(位置环PID、坐标变换、电流环PI);✅ 验证阶跃定位(稳态误差0.002°、响应0.08s)与正弦跟踪(误差0.008°)的高性能;✅ 对比开环控制,明确位置闭环在精度、响应、抗扰上的优势;✅ 理解“三环嵌套+反馈校正”的核心思想(精密定位的工程实现)。核心收获。

amy_mhd的博客 173

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

Probability and Statistics - 4th edition

Probability and Statistics - 4th edition

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

上一篇: PX4-Autopilot代码解析(9)- 飞行控制系统
下一篇: PX4-Autopilot代码解析(11)-导航模块
timmy-uav
博客等级 码龄26年 526粉丝 104原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

timmy-uav

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
