【MATLAB 互补滤波例程】基于运动状态的自适应互补滤波,融合IMU数据,解算角度|与标准互补滤波进行对比,附代码下载链接

在这里插入图片描述

《基于运动状态自适应的互补滤波器方法与标准互补滤波对比》,代码实现基于运动状态自适应的互补滤波器方法,并与标准互补滤波方法进行比较。背景为IMU中的加速度计与陀螺仪数据融合下的角度估计,尤其是在导航和定位领域的应用场景中,能够有效处理陀螺仪和加速度计数据的噪声和漂移问题。

关键功能

仿真数据生成:

  • 生成真实角度和角速度,模拟陀螺仪和加速度计的输出数据,同时添加噪声和漂移以增强真实感。

标准互补滤波:

  • 使用固定权重系数对传感器数据进行融合,进行角度估计,展示了基本的互补滤波原理。

运动状态自适应互补滤波:

  • 根据传感器数据的变化动态调整权重系数,以提高在不同运动状态下的估计精度。
  • 通过检测加速度和角速度的变化,来决定在动态和静态状态下对传感器数据的信任程度。

结果可视化:

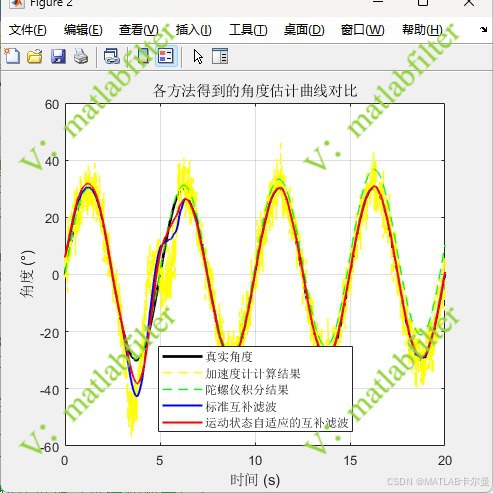
  • 绘制真实角度、加速度计和陀螺仪的数据,以及两种互补滤波方法的估计结果,便于直观比较。
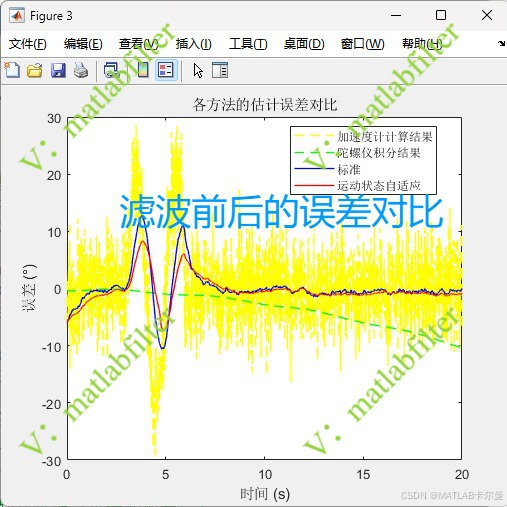
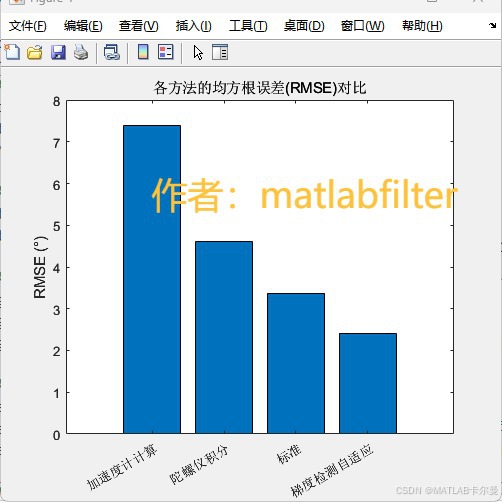
  • 计算并绘制各方法的估计误差及均方根误差(RMSE),用于量化性能。

代码结构
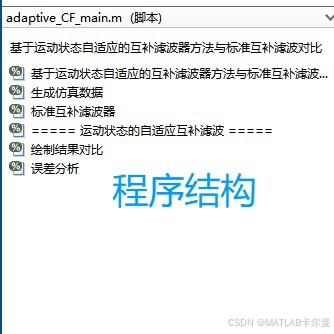
在这里插入图片描述

  • 数据生成部分设置了时间向量、真实的运动状态以及模拟的传感器数据。
  • 互补滤波部分通过循环计算实现角度的估计,并对比两种方法的效果。
  • 最后通过多个图表展示了结果,包括原始数据、滤波结果及误差分析。

运行结果

各方法估计的角度曲线:
在这里插入图片描述
误差曲线:
在这里插入图片描述
RMSE对比的柱状图:
在这里插入图片描述
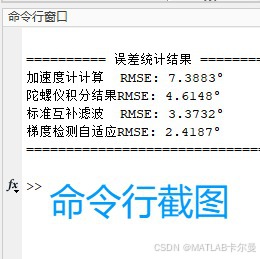
数值对比:

在这里插入图片描述

MATLAB源代码

部分代码如下:

%% 基于运动状态自适应的互补滤波器方法与标准互补滤波对比
% 作者:matlabfilter
% 2025-10-26/Ver1

clear; close all; clc;
rng(0);
%% 生成仿真数据
dt = 0.01; % 采样时间
t = 0:dt:20; % 时间向量
N = length(t);

% 真实角度 (正弦运动)
true_angle = 30*sin(2*pi*0.2*t);
true_angular_vel = 30*2*pi*0.2*cos(2*pi*0.2*t);

% 陀螺仪数据 (带漂移和噪声)

专栏文章中有完整代码:
https://blog.youkuaiyun.com/callmeup/article/details/153931956?spm=1011.2415.3001.5331

或通过下方链接下载单个m文件:
https://download.youkuaiyun.com/download/callmeup/92206078

如需帮助,或有导航、定位滤波相关的代码定制需求,请点击下方卡片联系作者

28元国产开源扑翼机飞控板:从入门到实战的完整指南 飞行控制器(飞控板)是无人机和航模的“大脑”,负责处理传感器数据、执行控制算法并驱动执行机构,其核心原理在于通过微控制器(MCU)实时解算姿态,并利用PID等控制律实现稳定飞行。这项技术对于实现自主飞行、精准操控具有关键价值,广泛应用于消费级无人机、农业植保、航拍测绘及教育科研等领域。随着开源硬件和国产芯片生态的成熟,飞控板的开发门槛和成本正被大幅降低。本文聚焦于一款售价仅28元的开源扑翼机专用飞控板,它采用全国产芯片方案,针对仿生扑翼飞行这一特定场景进行了深度优化。文章将结合PX4飞控板等常见技术热词,详 阅读详情

相关推荐

千元人形机器人:消费级硬件的机电一体化实践

人形机器人正从科研装备走向大众消费品,其核心是机电一体化系统在成本约束下的工程实现。本文围绕运动控制、传感器融合、轻量RTOS与端云协同架构展开,解析如何以步进电机+舵机组合、OV2640视觉模组、MPU6050惯性单元及国产MCU(如GD32E系列)构建稳定可量产的物理智能体。技术价值在于将复杂机器人功能解耦为‘可配置行为模板’与‘APP可视化编程’,大幅降低教育、家庭与开发者场景的使用门槛。典型应用涵盖儿童编程启蒙、智能家居具身中控、边缘AI模型验证等,本质是用消费电子供应链重构机器人开发范式——不追求

weixin_30352191的博客 424

基于MSPM0与MPU6050的嵌入式姿态解算:从互补滤波到Mahony算法实践

姿态解算是嵌入式系统中实现空间感知与运动控制的核心技术,其原理在于融合惯性传感器数据以估算物体在三维空间中的朝向。通过结合陀螺仪的动态响应与加速度计的绝对参考,互补滤波与Mahony等算法能够有效克服单一传感器的缺陷,如陀螺仪的积分漂移和加速度计的运动干扰。这项技术的价值在于为无人机、机器人、可穿戴设备等提供了稳定、实时的姿态信息,是实现自稳、导航和交互功能的基础。在具体应用中,以TI MSPM0系列MCU为主控,搭配MPU6050六轴传感器,构成了一个典型的低成本、高性能姿态感知硬件平台。本文聚焦于该平台

weixin_30315723的博客 343

《自适应滤波代码分享》专栏介绍与重要文章的目录,持续更新中

《自适应滤波代码分享》专栏介绍、目录和后续更新计划

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 357

TC275开发板在RoboMaster机器人中的多核实时控制与传感器融合实战

嵌入式实时控制系统是机器人、汽车电子等领域的核心技术,其核心在于通过微控制器对多任务进行精确调度与高效处理。AURIX™ TC275作为一款高性能多核微控制器,凭借其TriCore™三核异构架构,为复杂系统提供了硬件级的任务隔离与并行处理能力,从根本上解决了传统单核MCU在实时性上的瓶颈。在工程实践中,这种架构尤其适合RoboMaster等竞技机器人场景,需要同时处理高优先级的电机伺服控制、计算密集的传感器数据融合以及复杂的通信协议。通过合理划分任务至不同内核,例如将底盘FOC算法、云台PID控制置于实时核

weixin_30599769的博客 353

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 507

【MATLAB代码】基于RRT与人工势场法(RRT+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT+APF算法实现多无人机动态路径规划与避障仿真,通过MATLAB完整代码可直接运行。对比传统APF方法,该方案在轨迹平滑性、安全净间隙及到达效率上表现更优。支持参数自定义,订阅专栏后可获取源码与定制服务,适用于科研与工程实践。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 146

基于开源飞控pix的无人机装调与测试

适用人群:希望进一步掌握无人机装调的飞手从零搭建无人机硬件平台的学生/教师无人机爱好者,开发者其他尚未入门开源PX4固件调试的学习者直播回放无人机装调与测试(一):无人机基本常识/预备知识固件是是烧录在飞控硬件中的软件,pixhawk飞控支持PX4和ArduPilot两种版本的固件。本次课程重点以PX4固件为基础进行讲解PX4 1.10以上固件QGC固件版本1.11一、将要观察的数据声明成uORB消息,并发布。我这里随便添加了一个。

超维空间科技的博客 2万+

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 182

MATLAB 不等间隔一阶低通:按真实时间更新,并把长缺口重置说清楚

不等间隔数据若直接套固定平滑系数,会改变实际时间常数。本文从左端零阶保持模型推导一阶低通更新,分别计算衰减与输入系数,显式标记长缺口重置,并给出解析解对照、时序负例、边界测试和完整 MATLAB 代码。

hxy_programmer的博客 299

AGV惯性导航实战:基于PGV与里程计融合的定位方案解析

惯性导航是一种基于惯性测量单元(IMU)实现自主定位的技术,其核心原理是通过陀螺仪和加速度计测量载体的角速度和线加速度,经过积分运算推算出位置、速度和姿态。这项技术的核心价值在于不依赖外部环境特征,能够在无GPS或固定标识的场景下提供连续、自主的位姿估计,尤其适用于室内、地下或结构复杂的工业环境。在工程实践中,纯惯性导航存在误差累积的问题,因此常与轮式里程计、磁力计等其他传感器进行数据融合,通过卡尔曼滤波等算法进行校正,以提升长期稳定性与精度。典型的应用场景包括自动导引运输车(AGV)、服务机器人、无人机等

weixin_27872611的博客 237

51单片机实现卡尔曼滤波的工程实践与资源优化

卡尔曼滤波是嵌入式姿态解算的核心算法,其本质是在动态系统中融合多源传感器数据以估计最优状态。在资源极度受限的8位MCU(如STC89C52)上部署该算法,需突破浮点运算缺失、RAM仅128字节、无硬件乘除单元等硬约束。关键技术包括一维状态简化、定点数替代浮点、协方差矩阵手工降维、MPU6050原子读取与噪声建模,以及Q/R参数的物理意义调优。这些实践不仅支撑平衡车等实时控制场景,更构成从教科书公式到工业级AHRS系统演进的底层基石。本文聚焦51平台真实工程落地,覆盖寄存器配置、内存布局、中断安全与调试验证全

weixin_30706691的博客 363

MATLAB 优秀开源项目与工具箱推荐:涵盖通信、图像处理、脑机接口等九大领域

本文梳理了无线通信、图像处理、脑机接口等九个领域的代表性MATLAB开源项目,涵盖信道建模(QuaDRiGa)、智能表面仿真(SimRIS)、视觉特征提取(VLFeat)、三维网格生成(Iso2Mesh)及脑电信号分析(EEGLAB、BCILAB)等关键技术。通过解析其数学模型与源码实现,揭示科研工具如何将理论算法转化为可复现的工程计算流程,为科研人员提供高效、可扩展的开发参考。

weixin_47502228的博客 337

STM32F4飞控源码解析:从传感器融合到PID控制的全流程实践

嵌入式系统开发中,实时数据处理与自动控制是核心挑战。其原理在于通过微控制器高效采集多传感器数据,并运用滤波与控制算法实现精准决策。这项技术的价值在于构建高可靠性、实时响应的智能设备,广泛应用于无人机、机器人等自主运动平台。以无人机飞控系统为例,它深度融合了传感器驱动、姿态解算和实时控制技术。本文聚焦于基于STM32F4的飞控源码实现,详细剖析其模块化架构设计,并深入讲解如何利用Mahony互补滤波等算法进行传感器数据融合,以及通过PID控制律实现飞行器的稳定控制,为开发者提供从源码阅读到调试落地的完整工程实

weixin_33924220的博客 439

【PMSM例程分享】(10)永磁同步电机(PMSM)基于EKF的转速与转子位置观测与控制

本文基于MATLAB实现永磁同步电机(PMSM)的EKF状态观测与无传感器控制仿真,构建四维扩展卡尔曼滤波器在线估计转速与电角度,并在0.3秒切换至EKF反馈实现闭环控制。对比编码器反馈与EKF观测反馈的转速响应、跟踪误差及接管过程动态性能,验证了EKF在无位置传感器控制中的有效性。程序包含完整模型、控制器、滤波器与可视化功能,参数可调,适用于算法研究与教学实践。订阅专栏可获取源代码及定制支持。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 195

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

STM32 USB2.0 转 Type-C 接口设计与实现

本文详细介绍了STM32 USB2.0转Type-C接口的设计与实现方案,涵盖硬件电路设计、软件配置及调试技巧。重点解析Type-C接口的CC引脚配置和电源管理,提供设备模式、主机模式及双角色模式的实现方法,帮助开发者解决实际应用中的连接稳定性和ESD防护等问题,提升产品可靠性和兼容性。

blockchain9miner的博客 1020

【MATLAB源码】基于颜色加权与连通域分析的高抬腿频率测量系统

本文提出一种基于图像处理的高抬腿动作频率自动化测量系统,通过高清摄像机采集视频,结合颜色加权、形态学操作与连通域分析,精准提取反光标志区域并统计动作次数。实验表明,该方法相比人工计数更高效、准确,误差小,可为运动训练提供量化数据支持。

2302_78339041的博客 224

别再只盯着DDR5了!聊聊3D DRAM:它凭什么能解决AI算力的内存墙难题?

本文深入探讨了3D DRAM技术如何突破AI算力的内存墙限制。通过立体堆叠架构,3D DRAM在存储密度、带宽和延迟方面实现显著提升,有效解决AI训练和推理中的内存瓶颈问题。文章还分析了三星、SK海力士等巨头的技术路线图,并指出商业化面临的挑战与机遇。

weixin_42685438的博客 188

buck-boost电路MATLAB仿真

该脚本构建了MATLAB R2021b中的反激式Buck-Boost变换器开环模型,输入电压24V,开关频率100kHz,占空比0.4,理论输出电压为-16V。通过仿真与验证,结果显示输出电压平均值接近理想值,效率达70%以上,电感电流连续,输出纹波小于5%,验证通过。

2501_92729044的博客 190

模拟滤波器的基础知识和设计

使用Python实现多种模拟滤波器

faltas的博客 3528

计算机组成与系统结构(第三版) 袁春风主编 课后习题答案讲解 第一、二章 计算机系统概述 数据的机器级表示

计算机组成与系统结构(第三版) 袁春风主编 课后习题答案讲解 第一、二章 计算机系统概述 数据的机器级表示

qq_73523062的博客 2086

【MATLAB例程12】永磁同步电机基于增广无迹卡尔曼滤波的未知负载转矩在线观测

本文基于MATLAB搭建永磁同步电机(PMSM)仿真模型,采用增广无迹卡尔曼滤波(UKF)实现电流、转速、电角度及未知负载转矩的联合估计。通过将负载转矩作为增广状态,结合电压与带噪电流测量,有效跟踪负载阶跃变化。仿真结果表明,该方法在不同负载工况下具备良好估计精度与稳定性,状态估计误差小,新息诊断正常,适用于电机状态观测、抗扰控制等研究。代码结构清晰,参数可调,具有教学与应用价值。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 265

miRNA测序数据生信分析——第一讲,总结概述

这里的miRNA测序指转录水平的测序。这里每一个数据库都可以在线访问,但是如果要本地使用,都需要进行数据库文件下载,整理。

weixin_44616693的博客 4950
上一篇: 【雷达跟踪滤波代码】多个雷达(数量自适应)的三维目标跟踪滤波系统,目标匀速运动,EKF|观测为(斜距、俯仰角、方位角)。订阅专栏后可查看完整的MATLAB代码
下一篇: 【MATLAB例程】基于噪声协方差自适应的互补滤波器方法vs标准互补滤波,用于融合加速度计和陀螺仪数据,估计角度
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值