
【电机控制】开环全正弦无感FOC

FU6832有感启动无感运行FOC方案 FU6832 系列是一款集成电机控制引擎(ME)和 8051 内核的高性能电机驱动专用芯片,ME 集成FOC、MDU、LPF、PI、SVPWM/SPWM 等诸多硬件模块,可硬件自动完成电机 FOC/BLDC运算控制; 8051 内核用于参数配置和日常事务处理,双核并行工作实现各种高性能电机控制。其中8051 内核大部分指令周期为 1T 或 2T,芯片内部集成有高速运算放大器、比较器、Pre-driver、高速 ADC、高速乘/除法器、CRC、SPI、I2C、UART、LIN、多种 TIMER、PWM 等功能 阅读详情
AI摘要

本文分享了作者从7月初开始调试全正弦无感FOC的历程,详细记录了从有霍尔BLDC电机的状态观测器调试,到全正弦波无感FOC调试的过程。面对挑战,通过与资深工程师交流,最终克服了观测器调试难题,使电机成功运转。文章还探讨了强拖+观测器控制模式的局限性,并对比了ST的高频注入技术。

  从7月初开始调试全正弦的无感FOC,因为前期的准备工作已经做了许多,前面使用有霍尔的BLDC电机,测试了状态观测器的角度估计波形,速度检测等等,模拟无感BLDC的条件,虽然经历了波折,在有霍尔BLDC电机上还算是比较顺利,关于状态观测器的调试也有了一些经验。

       调试有霍尔电机时,测试了方波切换正弦波,使用霍尔传感器来反馈电角度,然后程序中加入观测器,来对比估计电角度与实际电角度,具体的实验结果请看上一篇博客,不过那时的博客是快两个月前的,后面调试的波形会比那个好很多。

       在对比估计电角度差不多之后,在程序流程中便加入一个新流程,状态观测器正弦波流程,使用状态观测器的估计角度来替代霍尔传感器的测量电角度,也一切顺利,后面便开始调试抛弃方波,全正弦波的无感FOC。
                                                                        

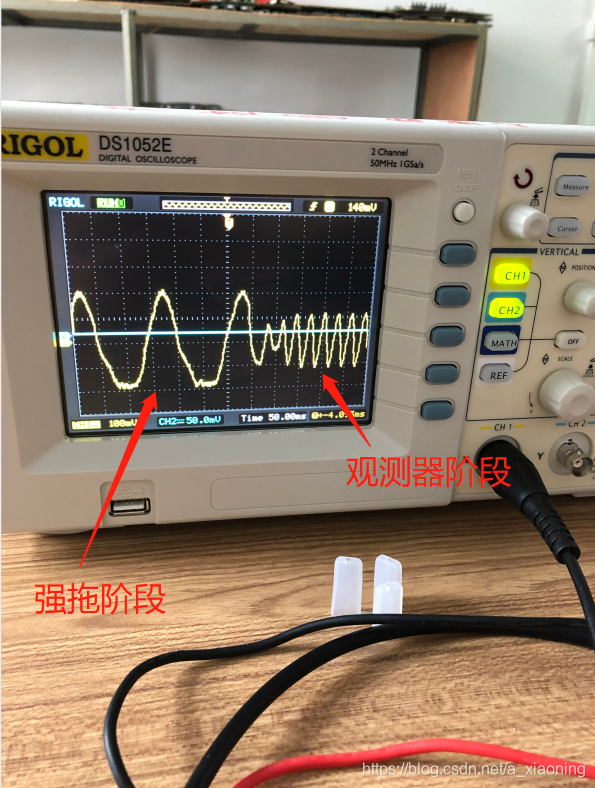
        流程也是类似,强拖+观测器,最开始使用的是功率小的电机,参数也不是很好调,大概搞了一周,可以转了,整理了一波调试心得笔记。于是乎,准备动真格的,调试目标电机,目标电机功率就比测试电机大了,当然,也是低压电机,24V,空载正常转就有1A左右了,换了电机也就换了一波电机参数。怀着对未来的期盼与担忧,我开干了。

        果然,刚开始基本完全不能运行,包括强拖阶段也是一样。额,这就极度尴尬,虽然我已经做好了迎接困难的准备,没想到这么难,自信心被轻微打击。
                                                                  

       整理思路,从启动状态开始更改,然后更改观测器,启动状态还是比较好改的,毕竟就是个强拖,观测器就难受了,活活被卡了三个星期,最后还是跟微芯工程师交流了一下,给了他们一个电机,老工程师果然是老工程师啊,他一天就搞完了,在他的启发之下,卡了三个星期的观测器,终于让电机转起来了。果然我这新人,在老工程师面前还是相当稚嫩啊。

       在没有调出来的三个星期内,甚至怀疑过强拖+观测器这种控制模式是不是可行,如果方案有问题,那怎么调都白瞎啊。在后面的几天,我还去看了一下高频注入,了解了一下ST是怎么做的。简单来说,只要是强拖,就免不了有反转的问题,这是这种启动方案的固有弊端,高频注入可以在零速状态下就检测到初始电角度,然后ST是在零速以及低速状态下使用高频注入,在中速时,高频注入与观测器配合使用,在高速时使用观测器。这样乍一看,是看不出什么猫腻,但是仔细一想,为什么ST在低速时要使用高频注入呢?初始电角度已经检测出来,那么直接使用观测器不好吗?当然,ST这样做肯定有这样做的道理,唯一的解释就是观测器并不适合低速使用。

        带着这个猜测去验证了一下,似乎真的是这样的原因,后来看到微芯工程师说了有一个最低转速的参数,因为他们也是用强拖+观测器这种方案。证明猜想正确,不过我暂时还没空去深入学习高频注入了,因为稍微看了一下,高频注入的C代码,一看就不好写,单带通,低通,高通滤波器就得写一阵子,还不说单独设计滤波器,就是直接采用现有的几个滤波器,C程序也并不好写,此外还要考虑单片机运算能力,我用的32F103,当然,ST的库都已经出来了,说明32的运算能力还是可以运行,只是我要再重新撸代码的话,一开始肯定会有计算时间的问题,然后优化代码,这些等后面调完力矩什么的,再考虑吧。真的是,电机控制的东西,越搞越多,越搞越深。

       总结来说,按照老工程师的启发,观测器本身一般是没什么问题的,因为我之前怀疑过是不是观测器本身模型建的不对什么的,主要还是针对这种电机的阻感参数,以及最低转速要注意。刚开始不知道有最低转速,稍微吃了点亏。

       目前,整个程序还是一个开环系统,因为我现在使用的电路板并不适合现在用的电机,所以闭环要等一段时间再调了,现在准备先把撸代码的工作放一放,先针对现在的电机设计一款测试板,现在的板子也有很多地方想要加功能什么的。

        加油吧,回首看一下自己写的FOC代码,FOC文件夹都已经180kb了,而且很多保护性的程序还没开始写,已经稍微有点大了。为了转这个电机,撸了这么多代码,要我现在看,我自己都感觉有点不可思议,虽然还有很多bug有待解决,一步一步来吧,现在的目标已经越来越清晰了。
                          

PMSM无感foc控制(传统SMO)学习笔记 永磁同步电机无感控制学习 一、永磁同步电机无感控制主要方法概述 (一)基于永磁同步电机基本磁链关系的转速和位置估算方法 1.直接计算方法 可直接检测的量是定了三相电压和电流,利用它们计算出转了位置角和转子速度是最简单、最直接的方法。特点:计算简单,动态响应快;但是它对电机参数的准确性要求比较高。随着电机运行状况的变化如温度的升高,电机参数会变化,导致转速和位置的估算偏离真实值,而且这种方法没有补偿和校正环节。 2.基于反电动势或定了磁链的估算方法 利用反电动势来估算转子位置和速度是较早提出的方法 阅读详情

相关推荐

无感FOC电机参数测量方法

无感FOC需要实时观测反向电动势来判断转子的电气角和转速。观测反向电动势时,一方面需要每个PWM周期采集相电压和电流,另一方面需要提前测量出电机的极对数、反电势常数、定子线圈的相电阻和相电感。下面是测量参数的方法 极对数 将直流稳压电源电压设置为0,电流设置在电机额定电流的5%左右,比如额定电流5A,设置为250mA 将直流稳压电源的正负极任接电机两根线,打开电源输出开关 用手旋转电机,感觉电机...

zz56z56的博客 1万+

无传感器磁场定向控制(FOC)风机控制原理

FOC-Field Oriental Control,磁场定向控制,又称矢量控制,是通过控制变压器输出电压的幅值和频率控制三相交流电机的一种变频控制方法。

jk_101的博客 1万+

FOC电机控制详解

两个独立的电流 PI 控制器(Id 和 Iq)的输入分别为 Id 和 Iq 参考电流(来自速度控制器的 DQ 电流指令)与 Id 和 Iq 电机电流(根据并联测量的相电流通过 Clarke 和 Park 变换计算的 DQ 电流)之差。ADC 测量的 SW 用于校准初始化阶段的电流偏移。1、•单相在触发器1处激活(例如此处:U)•两相在触发器2处激活,其中一相与触发器1的相位相同(例如此处为:U和V)注:在某些情况下,如果脉冲之间没有足够的时间进行 ADC 测量(最小感应时间),则可能导致脉冲和触发器偏移。

LLLLISA的博客 7477

【电机控制】PMSM无感FOC控制(一)FOC入门

FOC 是一种电机控制技术,全称为 Field Oriented Control(磁场定向控制),也称作矢量控制。该技术可以提高电机的效率、控制稳定性和精度,广泛应用于电机驱动系统中,是目前无刷直流电机(BLDC)、永磁同步电机(PMSM)、感应电机的高效控制的最优方法之一。

liuxiaofeng的博客 5万+

AC7811无感FOC实战:从开环到闭环的电机控制调试全记录

本文详细记录了在AC7811平台上实现无感FOC(Field-Oriented Control)电机控制系统的完整调试过程,从开环到闭环的切换技巧到性能优化。通过实战经验分享,帮助工程师掌握无感控制、代码调试等关键技术,提升电机控制系统的稳定性和效率。

wdx012345的博客 936

单相无感正弦驱动方案

FU68系列MCU集成了FOC核心运算模块,只需简单的外围处理便可实现高效率的单相无感驱动。FU68系列单相无感驱动主要应用在家用电机,如各类风筒、吸尘器。目前市场上的家用单相电机使用主要分两种:单相AC交流电机、有感单相BLDC电机。其中单相AC交流电机总体电机效率低下,但方案整体成本与单相BLDC一致,与近年来节能减排趋势相驳。有感单相BLDC电机方案由于位置传感器的限制,同时传统方波方案给电机运行带来电磁噪音的影响。难以适用于环境复杂的场合。 本方案主要介绍FU68系列MCU的单相无感正弦方案的主要

su18825237512的博客 4019

【电机控制】无感FOC的关键---状态观测器

已经有快两个月没有写博客了,哎,研发过程极其艰难啊,在做了有霍尔BLDC的FOC程序之后,由于没有购买负载,而且公司最终的目标电机是无感BLDC,因此我决定先放弃调试带载与双环,先做无感的状态观测器。 为什么要做状态观测器?因为无感BLDC无法直接获取电角度,也无法直接获取反电动势。因此需要构造状态观测器,来估计反电动势,进而估计电角度与转速,也即位置与转速。关于状态...

龙猫的博客 1万+

无刷电机-几种控制模式所需硬件接口

通过比较未通电相与中性点产生换相条件。状态换相条件到达换相点需要导通开关管(假设为正转)到达换相点需要导通开关管(假设为反转)1Vmc=LV1,V4V1,V42Vmb=HV1,V6V5,V43Vma=LV3,V6V5,V24Vmc=HV3,V2V3,V25Vmb=LV5,V2V3,V66Vma=HV5,V4V1,V6通过上面框图可以知道硬件需要三相逆变桥,比较器,中性点电路 霍尔传感器输出信号可以确定转子位置,可以知道是否到达换相条件。霍尔传感器与定子ABC槽位置需要确定,霍尔123与ABC槽不对应还需要

寻找中 3147

电机FOC算法的解释

一、开始说FOC之前,我们先来弄清楚电机是怎么动起来的,电机的q轴、d轴是什么,FOC存在的意义是什么。 这里有一篇知乎的文章,作者w浩森说的太好了,推荐大家去看一看。我这里总结几条本文章后面需要用到的观点: 1、电机的本质,扭矩的本质 上左图是电机等效模型,现在转子和定子都是完全重合在一起的,不会有扭矩的存在。 上右图,把外面的定子磁场扭转一定角度,根据磁铁异性相吸的原理,内部的转子...

qlexcel的专栏 6万+

永磁同步电机FOC开环控制Simulink仿真项目实战

在多模块协同工作的仿真系统中,信号接口的一致性与时序同步至关重要。若采样频率不匹配或信号类型错误,可能导致仿真结果失真甚至发散。首先,需明确定义各模块之间的信号流向与数据类型。例如:- 电流采样信号应为模拟量(continuous或fixed-step discrete),经ADC量化后送入控制算法;- PWM信号为数字开关量(0/1),频率通常为10kHz左右;- 转子位置角为连续角度值(rad),需保证高精度更新。其次,必须统一各模块的。

weixin_36047538的博客 987

烽火HG680-LC刷机后体验:当贝纯净桌面+讯飞语音,老盒子秒变智能电视的折腾记录

本文详细记录了烽火HG680-LC机顶盒刷机后的使用体验,通过安装当贝纯净桌面和讯飞语音助手,老盒子焕发新生,实现无广告、快速响应的智能电视功能。文章对比了刷机前后的性能差异,分享了影音播放、语音控制等实用功能,并提供了ADB调试和问题解决的实用技巧,帮助用户将闲置的运营商盒子变身为高性能的智能影音中心。

weixin_30292843的博客 469

FOC学习-开环控制部分(二)

① 对电机三相电流进行采样得到:ia、ib、ic;② 将 ia、ib、ic 经过 clarke 变换得到 iα、iβ;③ 将 iα、iβ经过 park 变换得到 iq、id;④ 计算 iq、id 和其设定值 iq_Ref、id_Ref 的误差;⑤ 将上述误差输入到两个PID(只用到 PI)控制器,得到输出的控制电压 Vq、Vd;⑥ 将 Vq、Vd 进行反 park 变换得到 Vα、Vβ;

weixin_46461438的博客 2974

基于SHIS凝视型短波红外高光谱相机(900-1700nm)区分不同宝石的差异性和可分性(宝石分选)

SHIS系列凝视型高光谱相机基于液晶可调谐滤波器(LCTF),通过电控LCTF进行连续细分窄波段分光,对每个波段进行高分辨率的二维面阵成像,进行图像处理后,获得完整的高光谱高清图像序列。具有低功耗、小型化、使用方便和易于扩展的优势。其工作波段覆盖400nm至1000nm,能够捕捉宝石在不同波长下的光谱特征,为宝石鉴定提供了新的工具。

wayho的博客 707

电机的开环控制和闭环控制

在低速时,系统需要最小升压电压(额定电压的 15% 或 25%)来克服定子电阻电压降的影响。在转速控制模式下,电机控制器遵循参考转速值,并为形成内部子系统的转矩控制生成转矩参考值。开环控制(也称为标量控制或伏特/赫兹控制)是一种常见的电机控制方法,可用于运行任何交流电机。因此,控制系统无法自动校正期望的电机转速和实际电机转速之间的偏差。在无传感器的位置控制中,电机以开环基转速的 10% 开始运行。可以使用前面的表达式来确定所需转速的参考电压的频率(对于给定机器)。Vs 是交流电机的定子电压,单位为伏特。

jk_101的博客 7402

从零开始:使用Mask2Former训练你的专属数据集

本文详细介绍了如何从零开始使用Mask2Former训练自定义数据集。内容涵盖环境搭建、数据准备(将LabelMe格式转换为COCO格式)、数据集注册与模型配置、训练启动与调试,以及最终的模型推理与应用。通过实战步骤和常见问题解决方案,帮助读者掌握使用Mask2Former进行实例分割的核心流程,实现专属模型的训练与部署。

weixin_28678151的博客 442

从12摄像头到纯视觉:小鹏AI鹰眼方案如何用LOFIC技术省掉激光雷达?

本文深入解析小鹏汽车AI鹰眼方案如何通过LOFIC技术实现纯视觉自动驾驶,替代传统激光雷达。LOFIC摄像头在动态范围、噪声控制和HDR优化方面表现卓越,结合800万像素双目广角摄像头,达到激光雷达级测距精度。该方案不仅降低成本,还提升系统可靠性和用户体验,展示了纯视觉路线的技术潜力与边界。

t8u9v0w1x的博客 930

【电机控制】EG2134无刷电机驱动、控制一体板——开环、无感SMO验证

【电机控制】直流有刷电机、无刷电机汇总——持续更新使用工具:1.控制器:STM32F103C8T62.仿真器:STLINK3.串口工具:USB-TTL4.上位机波形工具:VOFA+5.供电电源:配电器24V/2A6.示波器:PICO77.电机:直流无刷带霍尔电机提示:以下是本篇文章正文内容,下面案例可供参考本文仅仅简单介绍了【电机控制】EG2134无刷电机驱动板——最小核心板STM32F103C8T6,开环、无感SMO验证,评论区欢迎讨论。

qq_42681425的博客 2208

[STC32G144K246入门第一步]点亮LED

STC32G144K246是一款高性能32位8051单片机,集成了丰富外设资源,适用于工业控制和复杂算法处理。该芯片支持双模式内核,内置硬件加速器,提供246KB Flash和144KB SRAM存储空间。文章详细介绍了开发环境搭建步骤、寄存器配置方法,并给出了LED驱动示例代码,通过推挽输出控制P42口实现闪烁效果。虽然开发环境相比ARM存在不足,但通过合理配置仍可满足项目需求。该教程为开发者快速上手STC32G144K246提供了实用参考。

sinat_58149788的博客 795

【电机控制】步进电机、直流有刷电机、无刷电机汇总——持续更新

提示:以下是本篇文章正文内容,下面案例可供参考本文仅仅简单介绍了【电机控制】步进电机、直流有刷电机、无刷电机汇总——持续更新方面,评论区欢迎讨论。

qq_42681425的博客 2381

【IPC】ONVIF Device Manager 测试工具

介绍onvif 协议测试工具

以实战经验介绍行业知识 1953

手把手教你学Simulink——基于AI融合与智能调度的场实例:强化学习在卫星资源分配中的应用

本文详细介绍了如何利用Simulink和强化学习技术实现智能卫星资源分配。文章首先分析了低轨卫星通信系统面临的动态资源调度挑战,提出采用强化学习(特别是PPO算法)的解决方案。接着逐步展示了完整的建模过程:从Simulink项目创建、卫星通信环境建模(用户业务、信道特性、资源池),到强化学习任务定义(状态空间、动作空间、奖励函数),再到PPO智能体的构建与训练。最后通过仿真验证,PPO智能体在系统吞吐量、公平性和阻塞率等关键指标上均优于传统方法。该方案为卫星通信系统的智能资源管理提供了可行方案,并支持进一步

MHD0815的博客 190

第三篇:无刷电机的FOC控制理解和SPWM控制的“开环控制”过程分析

对无刷电机向量控制的简单理解总结

weixin_43794311的博客 3704

如何在多 GPU 配置上运行 Unsloth:数据并行或模型并行

当工作负载受限于内存(模型或批次无法放入单张显卡)、或受限于计算且计算与通信比率较高时(即每块 GPU 的额外计算量超过同步参数的开销,如在 DDP 中,或超过传递激活值的开销,如在模型并行中),多 GPU 配置才开始显现优势。在松散连接的显卡上(尤其是 PCIe 版本的 H100 或 A100),额外的设备间数据传输会导致性能显著低于单 GPU 运行。让我们厘清概念,明确说明如何通过模型并行(将模型拆分到多个 GPU)或数据并行(在每个 GPU 上复制模型)来跨多 GPU 运行 Unsloth。

人工智能领域专家 645

电机控制中开环与闭环控制简介

位置控制模式不太常用。在转速控制模式下,电机控制器遵循参考转速值,并为形成内部子系统的转矩控制生成转矩参考值。开环控制(也称为标量控制或伏特/赫兹控制)是一种常见的电机控制方法,可用于运行任何交流电机。您也可以使用无传感器方法,该方法使用估计的反馈值,而不是基于实际传感器的测量值。在无传感器的位置控制中,电机以开环基转速的 10% 开始运行。在低速时,系统需要最小升压电压(额定电压的 15% 或 25%)来克服定子电阻电压降的影响。您可以使用前面的表达式来确定所需转速的参考电压的频率(对于给定机器)。

weixin_43015338的博客 3855

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

FOC、方波控制与电压正弦波控制的对比分析

无刷直流电机(BLDC)的三种主流控制方案——​​FOC(磁场定向控制)​​、​​方波控制​​和​​电压正弦波控制​​,在技术原理、性能表现和应用场景上存在显著差异。

云轩阁 2708

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

STM32 电机教程 30 - 无刷无感入门2

前言 无刷直流 (Brushless Direct Current, BLDC)电机是一种正快速普及的电机类型,它可在家用电器、汽车、航空航天、消费品、医疗、工业自动化设备和仪器等行业中使用。正如名称指出的那样,BLDC 电机不用电刷来换向,而是使用电子换向。BLDC 电机和有刷直流电机以及感应电机相比,有许多优点。其中包括: • 更好的转速-转矩特性 • 快速动态响应 • 高...

张十三的博客 9490

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

上一篇: 【电机控制】无感FOC的关键---状态观测器
下一篇: 立创EDA元件封装导入AD软件教程
龙猫略略略
龙猫略略略 优质创作者: 嵌入式与硬件开发技术领域 优质创作者: 嵌入式与硬件开发技术领域
博客等级 码龄12年 3万+粉丝 121原创
评论 11
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

龙猫略略略

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值