SOLD2算法之3: 特征点与heatmap结合检测有效线段(CVPR 2021)

在这里插入图片描述

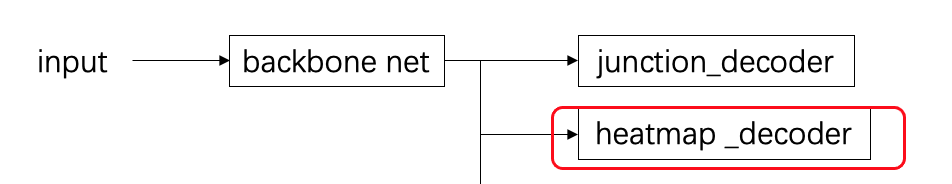
input image:[1, 1, H, W],经过backbone net后为[1, 256, H/4, W/4]

heatmap_decoder用于检测出线段的heatmap

先看heatmap_decoder,它的结构如下
conv 3x3, s=1, p=1
pixelShuffel(2)
这个block出现2次,然后接一个conv 1x1
PixelShuffel起了重要的上采样及改变channel的作用。

backbone net出来的channel=256被两个pixelShuffel(2)变换后channel=16,再经过conv1x1,最终heatmap的channel为2,即黑白两通道,[1, 2, H, W]。
这个heatmap对dim=1求softmax, 只取channel=1通道,shape变换为[H, W]

现在已经得到了topk=300个的特征点[300, 2],线段的heatmap [H, W],现在要把它们结合起来检测图像中的线段。

1)heatmap refine
首先,要把heatmap给refine一下,为什么呢,因为有的地方值很小,会显得很弱;
要把整体的值给调整到[0, 1],当然这不是简单的归一化,直接归一化还是面临值小的地方很弱的问题。
源码中是


人体姿态估计_CVPR2020_heatmap新思考 目前在人体姿态估计任务中,广泛采用heatmap作为训练目标,heatmap的编码和解码都遵从固定范式,却从未被深入探究。 不同于大量对网络结构的创新,CVPR 2020 中出现了两篇文章对heatmap提出了新的理解,并引入了无偏的编码/解码方式。这也揭示了一个全新的研究方向。 文章目录一、回顾heatmap的传统编解码方式二、DARK-Pose三、UDP-Pose1 量化分析2 UDP之encoding-decoding3 UDP之flip alignment 一、回顾heatmap的传统编解码方式. 阅读详情

相关推荐

深入浅出CenterFusion

结合论文和代码理解CenterFusion

Untitled的专栏 5101

SOLD2算法详解之1 backbone(CVPR2021 源码解析)

SOLD2是ETH的 Self-supervised Occlusion-aware Line Description and Detection,它是一种多视角的线检测,线匹配算法,可以处理遮挡下的线匹配。 以往特征匹配都是基于点的,比如SIFT,SURF等,而ETH提出了基于线的特征匹配,由于是基于神经网络,所以不需要手动设计特征,而且基于自监督学习,不需要人工标注。 这里先不把重点放在自监督,先看一下如何从视角不同的图像中提取线特征,线检测和匹配,走完整个检测和匹配的流程。 算法流程基于源码和测试样例

蓝羽飞鸟的博客 2236

SOLD2算法详解之2: 特征点检测,点NMS(CVPR 2021)

sold2算法中的特征点检测对应了junction_decoder部分 input的image经过Hourglass net的backbone之后,过一个junction_decoder的小网络, 网络结构如下 conv3x3, s=2, p=1 conv1x1 input image size = [1, C, H, W] junction_decoder output size = [1, 65, H/8, W/8] 这个65是什么意思呢,1~64表示的是8x8 patch内有特征点的位置标1,其余是

蓝羽飞鸟的博客 1168

YOLOv8热力图(heatmap)生成详解附完整代码

★★★★★YOLO改进创新欢迎交流★★★★★★★★★★985团队+算法工程师保驾护航★★★★★。

crasher123的博客 6164

SOLD2算法之4: line matching,遮挡问题(CVPR2021 源码解析)

当两张图片中都检测到线段之后,就要进行线段的匹配。 回想特征点匹配时,是用描述子descriptor计算距离进行匹配, 直线也是这样。 直线的descriptor是用网络得到的。 input image:[1, 1, H, W],经过backbone net后为[1, 256, H/4, W/4] descriptor_decoder由conv3x3 (s=1, p=1) 和conv1x1组成 得到的descriptor output为[1, 128, H/4, W/4] 那检测到的线段和这个descri

蓝羽飞鸟的博客 837

SOLD2:用于特征线检测和描述的联合深度网络

SOLD²-自我监督的遮挡感知线描述和检测 该存储库包含以下文件的实现: ,JT。 Lin *,R.Pautrat *,V.Larsson,M.Oswald和M.Pollefeys(在CVPR 2021年发表)。 SOLD²是一种深线段检测器和描述符,无需手工标记的线段即可进行训练,即使在存在遮挡的情况下,也可以稳固地匹配线。 演示版 在存在遮挡的情况下进行匹配: 搭配移动相机: 用法 安装 我们建议在Python环境(例如venv或conda)中使用此代码。 以下脚本通过pip安装必要的要求: pip install -r requirements.txt 通过修改文件config/project_config.py设置数据集和实验路径(您将在其中存储数据集和实验的检查点)。 必须同时设置变量DATASET_ROOT和EXP_PATH 。 您可以在下载我们在培训和测试期间使用的

sold2直线检测算法的模型

sold2直线检测算法的模型

文档多模态识别工具对比:MinerU、PaddleOCR、Marker

本文对比了三款文档多模态识别工具:MinerU、PaddleOCR和Marker。MinerU专注于中文文档的端到端解析,支持复杂元素提取和结构化输出,适合中文论文和教材解析。PaddleOCR是通用OCR工具包,支持多语言和全流程任务,适用于发票、车牌等图像OCR。Marker则注重多语言支持和轻量化部署,适合英文论文和技术文档的快速转换。三者在核心技术、中文优化、表格处理、输出格式、部署复杂度和适用语言等方面各有优劣。选型建议根据具体需求:MinerU适合高精度中文解析,PaddleOCR适合定制化OC

朴拙科技的博客 4742

大疆Livox Mid-70雷达的使用

一、前期准备 (一)、使用Livox Viewer测试雷达 1、设置静态IP sudo ifconfig enx081f7152092a 192.168.1.50 查看IP是否设置成功 lacyexsale@lacyexsale-KLV-WX9:~$ ifconfig enx081f7152092a Link encap:以太网 硬件地址 08:1f:71:52:09:2a inet 地址:192.168.1.50 广播:192.168.1.255 掩码:255.255.25

LacyExsale的博客 1万+

保姆级避坑指南:在Ubuntu 22.04上成功复现VMamba模型(附完整环境依赖清单)

本文提供了在Ubuntu 22.04上复现VMamba模型的详细指南,包括环境准备、CUDA与PyTorch的精确匹配、依赖安装的疑难杂症解决以及完整环境清单。特别针对Linux系统下的环境复现问题,提供了实用的避坑技巧和验证方法,帮助开发者高效完成VMamba模型的部署。

weixin_29083373的博客 262

深入CARLA地图底层:OpenDRIVE文件如何影响你的仿真效果与避坑指南

本文深入解析CARLA仿真中OpenDRIVE地图文件的核心作用,揭示其如何影响车道连接、交通规则和导航逻辑。通过实战案例和代码示例,提供五大典型地图问题的诊断与修复方案,帮助开发者优化仿真效果并规避常见陷阱。

weixin_34180452的博客 276

从零到一:用AXI DataMover在Zynq MPSoC上实现高效DMA传输(附Vitis HLS驱动示例)

本文详细介绍了如何在Xilinx Zynq UltraScale+ MPSoC平台上使用AXI DataMover实现高效的DMA数据传输。通过解析AXI DataMover架构、Vivado工程配置、Vitis HLS驱动开发及性能优化技巧,帮助开发者快速构建高性能数据传输通道,并提供了可直接复用的代码示例。

weixin_42520796的博客 423

LSS(Lift, Splat, Shoot)算法解析

**LSS(Lift, Splat, Shoot)** 是一个比较经典的自下而上的构建BEV特征的3D目标检测算法,通过将图像特征反投影到3D空间生成伪视锥点云,通过`Efficientnet`算法提取云点的深度特征和图像特征并对深度信息进行估计,最终将点云特征转换到BEV空间下进行特征融合和后续的语义分割任务。 本篇按照LSS代码的运行逻辑,结合论文对LSS算法进行解析。

超爱吃小蛋糕的66的博客 8679

消息平台接入实战:Hermes Agent 实现微信/钉钉日常任务自动化的 4 步配置

揭示 Hermes Agent 接入微信/钉钉时高频失效的根本原因——非 API 调用问题,而是上下文边界缺失;详解通过 soul.md 锁定人格基线、skills/ 目录原子化封装技能、CLAUDE.md 控制记忆节奏、Docker 环境适配四步构建可信赖自动化信任链,并给出身份证号过滤、中文标点

weixin_42520239的博客 162

YOLOv11 改进策略之 Conv 篇:基于 C2fC 与 RepC_SPELAN4 的性能跃迁教程

某工业质检场景中,采用本文改进模块的 YOLOv11 模型,对微小零件缺陷的检测准确率提升 22%;YOLOv10 提出的 C2fC 模块与 RepC_SPELAN4 结构,是针对特征融合与卷积效率的突破性设计,掌握它们,你就能让自己的 YOLOv11 模型在精度与速度的平衡上实现“质的飞跃”。别再让“模型精度不足”成为你的瓶颈——现在就动手修改代码,让你的 YOLOv11 模型在特征提取与检测效率上实现质的飞跃,用技术实力证明你的 AI 研发能力!中的卷积层为 RepC_SPELAN4。

m0_71589036的博客 97

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

上一篇: leetcode 1046. Last Stone Weight(最后石头的重量)
下一篇: leetcode 703. Kth Largest Element in a Stream(第k大的元素)
蓝羽飞鸟
博客等级 码龄8年 1万+粉丝 727原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

蓝羽飞鸟

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
