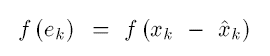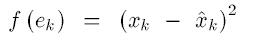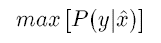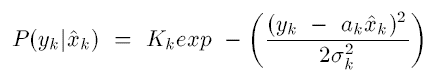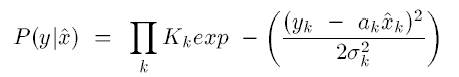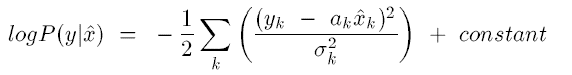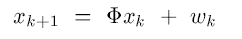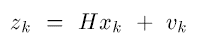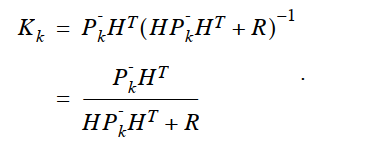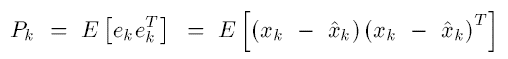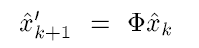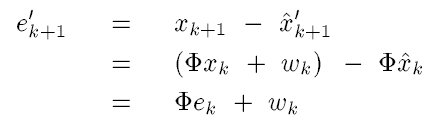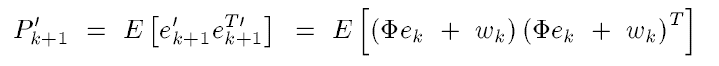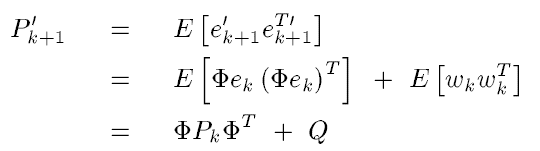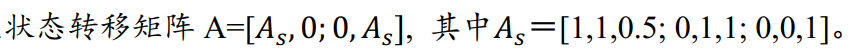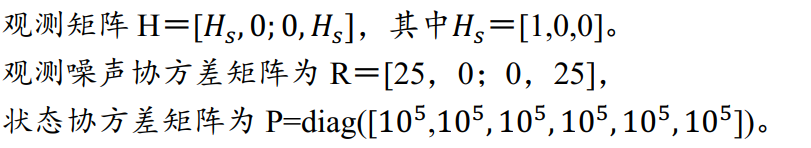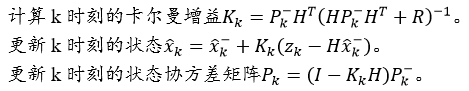卡尔曼滤波详解(paper加源码)

使用Kalman滤波器做目标跟踪 https://www.mathworks.com/help/vision/examples/using-kalman-filter-for-object-tracking.html:由该例整理而来。 1、前言 2、介绍 3、目标跟踪的挑战 4、使用卡尔曼滤波器跟踪单个目标 1、前言 这个例子说明了如何使用vision.KalmanFilter 对象和configureKa... 阅读详情

卡尔曼滤波广泛应用于智能导航与跟踪算法中,本文根据参考paper详解卡尔曼滤波原理,并结合matlab源码更好地理解paper

前期概念:
信号可以如下表示:
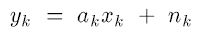
在这里插入图片描述
y k y_k yk​是观测信号, a k a_k ak​是增益, x k x_k xk​是信息, n k n_k nk​是noise
目标是估计 x k x_k xk​,
估计值 x ^ k \hat x_k x^k​和真实值 x k x_k xk​之间的误差为
在这里插入图片描述
如果用平方误差,则
在这里插入图片描述
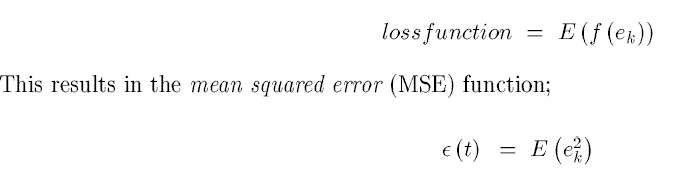
估计一段时间的误差则是求期望值

在这里插入图片描述
用最大似然推导,即是最大化估计x时y的概率:

在这里插入图片描述
假设加性噪声是高斯分布,则:

在这里插入图片描述
K k K_k Kk​是归一化常数,则最大似然函数(期望值)为

在这里插入图片描述
取log
在这里插入图片描述
卡尔曼滤波推导:
state空间
在过程中的状态:
在这里插入图片描述
x k x_k xk​是k时刻的状态向量, Φ \Phi Φ是k时刻状态到k+1时刻状态的状态转移矩阵,是不随时间变化的, w k w_k wk​是方差已知的噪声。
观测值
在这里插入图片描述
z k z_k zk​是k时刻 x k x_k xk​的实际观测值,H是状态向量到measurement向量的连接矩阵,不随时间变化, v k v_k vk​是measurement error,不随时间变化,也是方差已知的白噪声。

前面最大似然处的推导可知,用MSE估计最优filter的前提是error必须是高斯分布。两个噪声的协方差用以下变量表示
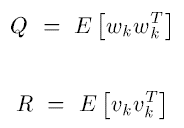
在这里插入图片描述

假设 x ^ k ′ \hat x_k^\prime x^k′​是 x ^ k \hat x_k x^k​的前一个估计, K k K_k Kk​是卡尔曼增益,那么
在这里插入图片描述
所以

在这里插入图片描述
k时刻的误差协方差矩阵为

在这里插入图片描述
状态映射为下式
在这里插入图片描述
所以误差
在这里插入图片描述
因此
在这里插入图片描述
上式中 e k e_k ek​和 w k w_k wk​是不相关的,因为噪声 w k w_k wk​只是在k时刻和k+1时刻之间的噪声,而误差 e k e_k ek​则是从开始积累到k时刻的误差,因此
在这里插入图片描述

代码中上面的 Φ \Phi Φ用矩阵A表示

最终卡尔曼滤波的两步,predict和correct分别做如下的工作
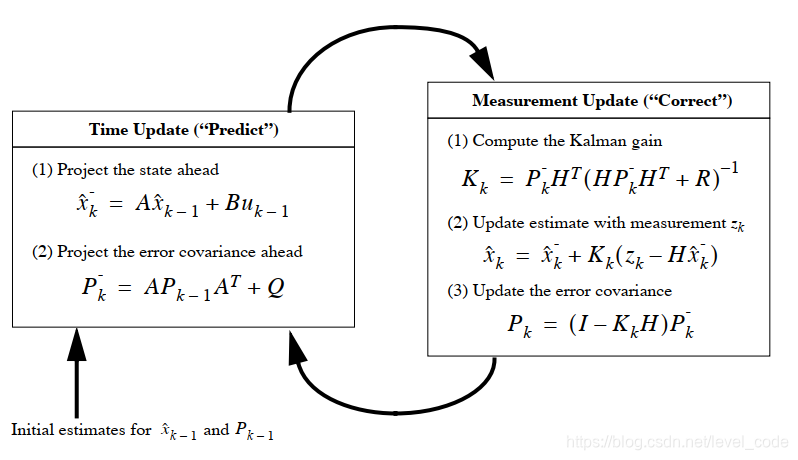
在这里插入图片描述
具体怎么用,结合matlab代码中的predict和correct来说明
matlab代码可参照示例
示例为小球的跟踪

跟踪首先要有目标的初始位置,这个位置可以是人为规定,也可以是检测算法检测出来。该示例中采用检测算法得到初始位置,correct函数中也是用每帧检测到的位置来更新卡尔曼滤波的参数。colorImage为读入的每帧图像
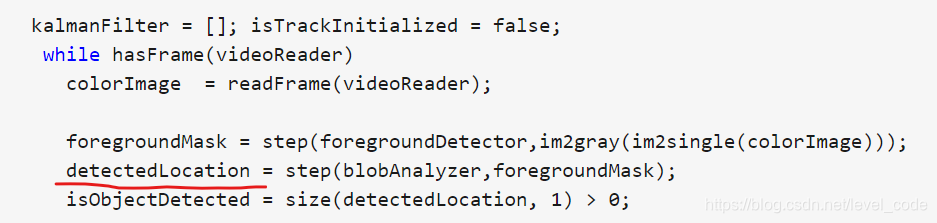
在这里插入图片描述
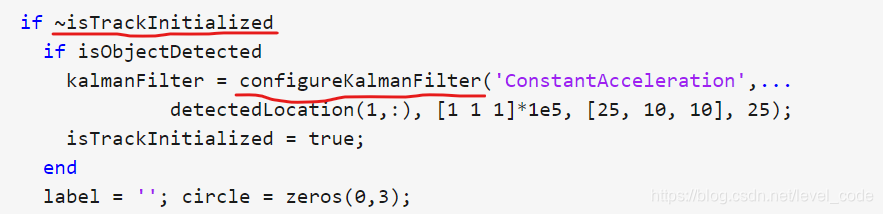
第一帧的时候配置卡尔曼滤波的初始化参数
在这里插入图片描述
进入configureKalmanFilter函数,可看到配置了如下参数
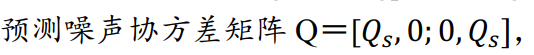
在这里插入图片描述

在这里插入图片描述
其中Qs为[25, 10, 10]
在这里插入图片描述
如果已经不是初始位置了,之后的步骤如下:
如果判断检测的位置准确,可以用检测的位置来更新卡尔曼滤波的参数

具体步骤如下:
(1) predict函数得到 x ^ k − \hat x_k^- x^k−​和 P k − P_k^- Pk−​
实际观测值为 z k z_k zk​,即检测到的位置
(2) correct函数更新参数
在这里插入图片描述
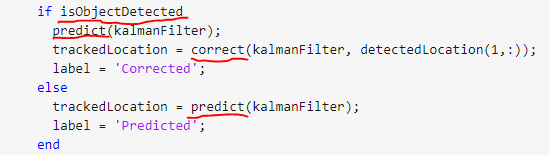
对应的代码中可看到,当检测到目标时,用检测的位置更新参数(predict + correct),没有检测到目标时,就仅更新 x ^ k − \hat x_k^- x^k−​和 P k − P_k^- Pk−​(predict)
在这里插入图片描述

使用MATLAB的Kalman Filter做目标跟踪——来自MathWorks网站的技术文档 本文来自MathWorks官方的技术文档——Using Kalman Filter for Object Tracking。在自己理解的基础上翻译了部分英文注释,并添加了一些注释。最后整理了示例中的代码,附在最后供大家参考。 阅读详情

相关推荐

基于AI技能包的科研工作流:从数据处理到论文撰写的自动化实践

如果你正在为科研论文的完整流程而头疼——从文献阅读、数据处理、论文撰写到答辩PPT制作,每个环节都需要切换不同工具,耗费大量时间精力。那么,今天介绍的这套基于 Codex 和 Claude Code 的学术技能包(Skills)工作流,或许能成为你的科研“加速器”。它整合了13个核心科研Skill,覆盖了从文献调研到论文投稿的全链路,旨在将零散的科研任务串联成一个高效、自动化的闭环。 本文将为你详细拆解这套工作流的核心构成、安装配置方法,并通过一个完整的“光纤传感信号处理”论文案例,手把手演示如何从0到1地

weixin_33968104的博客 408

卡尔曼滤波(03)

视频课的第三期(隔了好久才捡起来,前面的都要忘记了),这节主要就是介绍序贯滤波、信息滤波和平方根滤波 目录1 序贯滤波2.信息滤波和信息融合2.1信息滤波2.2信息融合3.平方根滤波3.1Potter平方根滤波3.2奇异值(SVD)分解滤波3.3 UD分解滤波3.4平方根信息滤波(SRIKF) 1 序贯滤波 序贯滤波适用的情况为,观测为非常高维,每个观测可以看为一个小观测,例如用七天的观测值进行滤波,每一天为一个小观测,其模型可以表示为: 序贯滤波执行框图如下图所示 没有量测的时候就持续预测,有量测时

taosanzang6121的博客 4571

Perplexity AI学术实战复盘:实时搜索、引用溯源与可信度边界

AI研究助手正从‘能答’迈向‘可信答’,其核心挑战在于实时网络检索、结构化引用生成与大语言模型推理三者的协同可靠性。Perplexity AI以‘实时搜索+引用溯源’为技术锚点,试图压缩学术信息获取中的索引延迟、理解延迟与验证延迟,尤其在arXiv预印本跟踪、跨论文证据链构建及方法学快速筛查等场景中展现出工程级效率。但其‘Sources’并非原始文献列表,而是LLM实际采信的知识片段;‘Academic Focus’实为动态提示编译与可信度重排序机制,而非简单领域过滤。真实科研压测表明:它擅长问题驱动的证据

weixin_34074740的博客 502

Matlab-vision包学习-Tracking and Motion Estimation-创建Kalman滤波器

Matlab-vision包学习

hit1524468的专栏 4270

Cursor不是AI写代码工具,而是开发者操作系统

在AI编程工具泛滥的今天,'AI写代码'正被重新定义为'人机协同开发范式'。其核心原理在于将传统编码行为升维为意图定义、上下文建模与验收驱动的闭环工程。技术价值体现在显著提升嵌入式、工业上位机及BMS软件开发等高约束场景下的单兵交付效率与ASPICE合规性。典型应用场景包括STM32固件重构、APM2.8飞控工具链构建、CAN/OPC UA协议集成等。本文聚焦Cursor作为'开发操作系统'的本质——强调Agent模式调度能力、中文提示词基建与七步法工作流,而非简单补全或汉化设置。

weixin_34235457的博客 351

卡尔曼滤波(附C++代码)

卡尔曼滤波

jdududu的博客 1959

卡尔曼滤波 Kalman Filter 理解 (超简单),带仿真

卡尔曼滤波 Kalman Filter 精简理解 参考外文 An Introduction to the Kalman Filter 核心过程一 (时间更新:) 初始输入(k-1时刻):系统最优状态、系统噪声协方差 系统状态转移方程(1.9) 过程噪声协方差 (1.10) 核心过程二 (测量更新:) 计算卡尔曼增益K (1.11) 根据卡尔曼增益K,计算最优当前状态 (1.12) 根据...

TuringEvo专栏 3680

置顶必读(2) |《YOLOv8实战:从入门到深度优化》总目录导航 & 学习路线指南(持续更新中)

🏆 本文收录于 《YOLOv8实战:从入门到深度优化》 专栏。该专栏系统复现并梳理全网各类 YOLOv8 改进与实战案例(当前已覆盖分类 / 检测 / 分割 / 追踪 / 关键点 / OBB 检测等方向),坚持持续更新 + 深度解析,质量分长期稳定在 97 分以上,可视为当前市面上 覆盖较全、更新较快、实战导向极强 的 YOLO 改进系列内容之一。

**My Coding Family** 28万+

Coding and Paper Letter(五十四)

资源整理。最近事情多,不及时更新,老规矩拆分为两篇,第一篇Coding,第二篇Paper。 文章目录Coding: Coding: 1.R语言包nominatim,OpenStreeMap Nominatim API的R接口。Nominatim是一种通过名称和地址搜索OSM数据并生成OSM点的合成地址(反向地理编码)的工具。 nominatim 2.GeoJSON的Python桥接和实用程序。 p...

胖胖雕的GIS博客 747

基于YOLOv8的高空抛物智能取证与轨迹回溯系统实战解析

目标检测作为计算机视觉的核心任务,在安防监控、智慧社区等领域应用广泛。针对高空抛物这一特定场景,小目标快速运动、复杂背景干扰等难点让通用目标检测模型难以直接胜任。YOLOv8作为当前主流的高效检测算法,通过多尺度特征融合与灵活的网络结构,为小目标检测提供了可靠基础。结合目标跟踪与轨迹分析技术,系统能够对坠落的物体进行连续帧关联,还原其运动轨迹并推断起始楼层,实现从识别到取证的高效闭环。这种技术链路不仅可用于高空抛物监测,也可迁移至其他需要精准定位的智慧安防场景。本文基于一套完整的YOLOv8智慧社区高空抛物

weixin_34009794的博客 397

基于YOLOv8的智慧社区高空抛物智能取证与轨迹回溯系统

高空抛物治理是智慧社区安防中的难题,其核心挑战在于小目标快速运动下的实时检测与事后取证。基于深度学习的目标检测技术,尤其是YOLOv8算法,通过C2f模块与Anchor-Free解耦头设计,在精度与速度上取得了良好平衡,为抛物目标的实时识别提供了可靠基础。结合ByteTrack多目标追踪算法,系统能够跨帧关联检测结果,形成连续的运动轨迹,从而还原物体坠落路径。这类计算机视觉方案不仅实现了从检测到追踪的自动化流程,更通过事件判定与楼层反推,为物业提供了可查证、可回放的取证记录。在智慧社区、高层住宅等场景中,该

weixin_33847182的博客 310

EKF-2D-SLAM 开源项目使用手册

EKF-2D-SLAM 开源项目使用手册 1. 目录结构及介绍 本项目基于EKF(扩展卡尔曼滤波)实现二维平面上的SLAM(Simultaneous Localization And Mapping)。以下是该项目的基本目录结构: EKF-2D-SLAM/ ├── matlab # 包含主要的MATLAB源代码 │ ├── landmarks.m # 路标点...

gitblog_00963的博客 441

应急车道动态启用的多目标优化建模与Python工程实现

应急车道启用本质上是高速公路突发事件下的动态交通资源调度问题,涉及交通流演化、安全风险量化与实时决策协同。其核心原理基于微观车流建模(如元胞自动机)与多目标优化(如NSGA-II)的耦合,技术价值在于将静态管理规则升级为时空可调的闭环控制策略。典型应用场景包括事故引发的区域性拥堵疏导、恶劣天气下的通行能力弹性恢复,以及高密度路段的分级响应调度。本文聚焦于‘应急车道启用’这一具体任务,深度融合CA仿真、YOLOv8语义解析与工业级Python工程实践,提供从模型构建、约束嵌入到结果验证的全栈解决方案。

weixin_29081101的博客 303

YOLOv10实现实时石头剪刀布游戏:从数据到部署全流程

目标检测是计算机视觉的核心技术之一,通过定位和识别图像中的物体实现智能感知。YOLO系列作为实时目标检测的标杆算法,其最新版本YOLOv10通过量化感知架构和精度-延迟平衡设计,在边缘计算场景表现突出。结合手势识别这一经典应用场景,技术方案涵盖数据标注、模型训练、量化部署等全流程,其中INT8量化可将推理速度提升至0.9ms级。这类轻量级视觉系统在游戏交互、智能家居等领域具有广泛应用价值,特别是基于PyQt5的跨平台开发模式,为传统游戏赋予AI新体验。项目采用YOLOv10-nano模型实现150+FPS的

aome1470的博客 316

小程序 video 控制器外观调整_Kessil 360X Tuna Sun无线控制器使用分享

之前分享了Kessil 360X Tuna Sun开箱记录,时间关系,没来得及使用WiFi Dongle无线控制器。昨晚抽空实操了一下,做个操作记录,希望对大家有参考Kessil无线模块操作指南官方视频英文教程配中文字幕,非常详尽语速较快,重点位置可以暂停操作点击边框调出视频工具条1、拆包取控制器,保存二维码Kessil WiFi Dongle包装打开包装就能看到Kessil无线控制模...

weixin_39759060的博客 4732

Mac新手必看:用Homebrew安装wget的保姆级教程,附常见报错一键修复

本文为Mac新手提供使用Homebrew安装wget的详细教程,涵盖从Homebrew安装到wget基础使用的全流程,并附常见报错一键修复方案。通过本指南,用户可轻松掌握命令行下载工具wget的安装与使用技巧,解决Mac环境下资源下载的各种问题。

weixin_30635053的博客 365

BeyondMimic——从跳舞好手到通过引导扩散实现多功能控制:基于Diffuse-CLoC构建扩散框架,可模仿动作、导航避障(含我司复现实践)

UniTracker是一个用于人形机器人全身运动跟踪的统一框架,通过集成条件变分自编码器(CVAE)来增强动作多样性和全局一致性。该框架采用三阶段训练:基于特权观测的教师策略训练、部分观测的学生策略学习,以及针对特定动作的快速微调。研究团队从AMASS数据集中筛选并重定向动作数据,使用SMPL模型参数表示人体动作,并通过两阶段方法将其适配到机器人模型。相比传统方法,UniTracker能更好地处理动作多样性、泛化能力和全局上下文问题,为人形机器人的locomotion控制提供了新思路。目前项目尚未开源,但展

结构之法 算法之道 1万+

Ubuntu安装ToDesk远程控制软件

前几天有同学问我怎么在 Ubuntu 系统上安装 ToDesk 远程控制软件, 帮他安装完成后就 顺手整理了一下安装过程,所以就顺手有了这篇在 Ubuntu 系统上安装 todesk 的文章。

小白的博客 8657

【卡尔曼滤波跟踪】使用卡尔曼滤波进行多球跟踪(Matlab实现)

在多球跟踪中,可以为每个球体或圆形物体使用单独的卡尔曼滤波器,以估计其位置和速度,并跟踪其运动轨迹。在卡尔曼滤波中,每个球体或圆形物体的状态可以表示为一个包含位置和速度的状态向量。通过状态转移方程和观测方程,可以对每个球体或圆形物体的位置和速度进行预测和更新。使用卡尔曼滤波进行多球跟踪可以实现对多个球体或圆形物体的准确跟踪和轨迹分析,应用于多种需要实时目标跟踪的场景中。文章中一些内容引自网络,会注明出处或引用为参考文献,难免有未尽之处,如有不妥,请随时联系删除。行百里者,半于九十。

你的Matlab小助手 439

别再硬啃理论了!手把手教你用Simulink搭VSG并网模型,模拟线路故障(含三相故障模块详解)

本文提供了一份详细的Simulink VSG并网模型搭建指南,特别聚焦于三相故障模块的配置与仿真。通过逐步指导,帮助电力电子工程师掌握从基础电路搭建到复杂故障模拟的全流程,包括单相接地、两相短路等典型故障的波形分析与参数设置技巧,有效弥合理论与实践的鸿沟。

weixin_29057237的博客 317

Crossbar RRAM技术解析:从1TnR架构到存储革命

非易失性存储器(NVM)是数据存储的核心技术,其原理基于物理状态的稳定改变以实现数据持久化。阻变存储器(RRAM)作为一种新兴NVM,利用导电细丝在介质层中的形成与断裂实现数据存储,具有高速、低功耗和结构简单的优势。在工程实践中,RRAM面临潜行路径电流等挑战,而Crossbar提出的1TnR架构通过引入共享晶体管有效解决了这一问题,在保证性能的同时提升了集成密度。该技术与CMOS工艺兼容,支持后端集成与多层堆叠,为高密度存储和嵌入式应用提供了新的解决方案。结合当前行业对高能效、高密度存储的需求,RRAM在

weixin_42523104的博客 317

卡尔曼滤波(Kalman Filter) 从理论到实战详解 附算法源码

卡尔曼滤波(Kalman Filter) 从理论到实战详解 附算法源码

你要拥有一个你喜欢并且热爱的人生 1万+

利用autojs制作抢购支付宝消费劵的手机脚本

前期准备工作 1.打开支付宝,点击中间的抢消费券的广告 2.点击左上角,将抢购页面添加到首页 3.查看支付宝首页是否出现消费劵 . autojs代码 "auto"; functiontaskstart(){ sleep(1000); launchApp('支付宝'); toast("正在打开支付宝应用"); sleep(1000); varxf=textContains("消费").findOne().bounds(); ...

洛阳泰山的博客 1万+
上一篇: Activate or Not Learning Customized Activation(CVPR 2021)理解
下一篇: link 1104: 无法打开tbb_debug.lib 解决(详细步骤)
蓝羽飞鸟
博客等级 码龄8年 1万+粉丝 727原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

蓝羽飞鸟

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值