探索ABB机器人视觉引导抓取:C#、Halcon与RobotStudio的梦幻联动

ABB机器人如何解析机器视觉主机发送的坐标数据 引言: 一般机器人与视觉主机配合实现抓取或放置时,由视觉主机拍照定位,然后发出机械坐标的偏差值给机器人,一般会存在X方向的偏差,Y方向的偏差,和角度的偏差,故视觉主机发出是一串字符串,字符串中包含X,Y ,A, 在机器人接收到之后,需要解析,把字符串解析成数字然后再加到坐标点中去 ,X,Y可以直接加到坐标中去,角度不能直接加到坐标中,需要转换成机器人的4要素才能相加。 MODULE gaow... 阅读详情

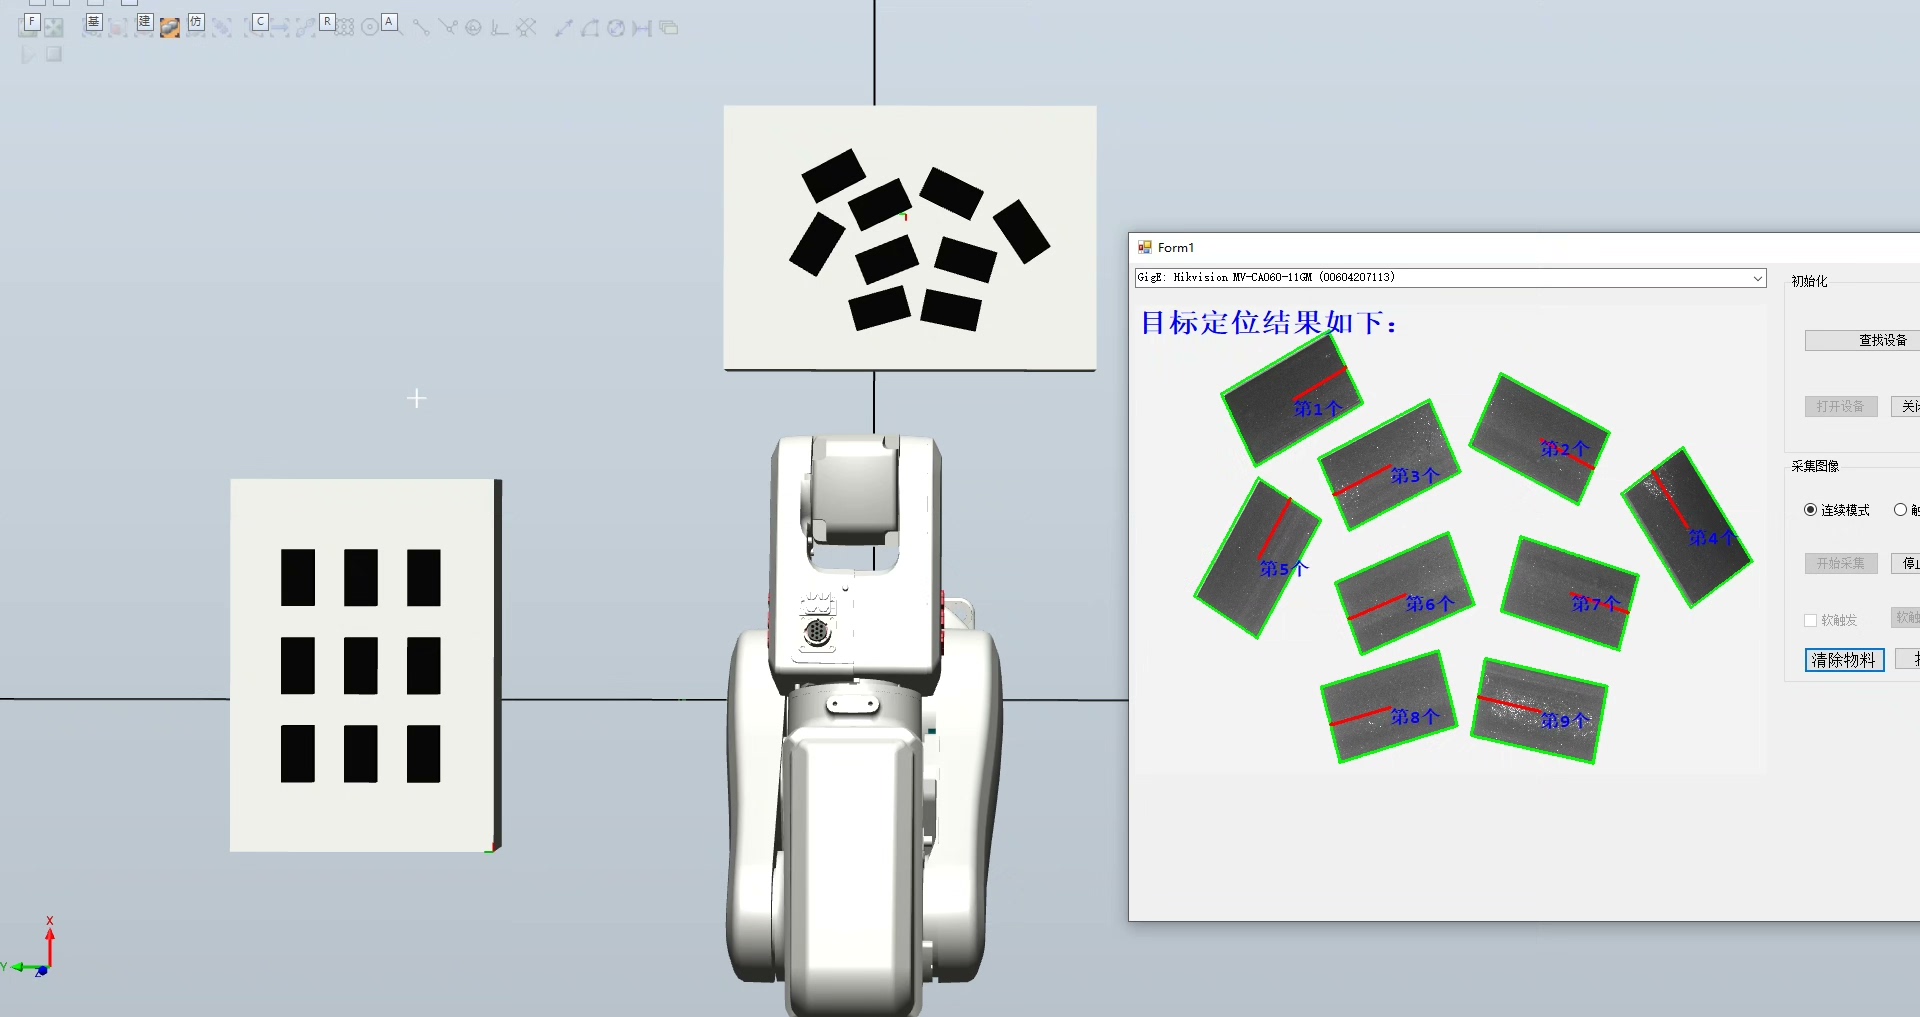
abb机器人视觉引导抓取C#联合halcon联合RobotStudio实现虚拟仿真九点标定海康工业相机C#上位机视觉抓取 -本链接只出源码+工作站,不出任何硬件,工业相机请自备 -提供2个版本一个是有海康工业相机 和 无工业相机 1.有海康工业相机提供标定教程和咨询 2.没有海康工业相机的提供100张图片仿真和咨询 -本项目无需实体机器人一样能玩视觉引导非常适合新手学习 -使用的软件有 1.RobotStudio 6.08 Rapid编程,smart组件仿真 2.Visual Studio 2019 C#集成halcon代码+pc sdk二次开发 3.halcon视觉算法
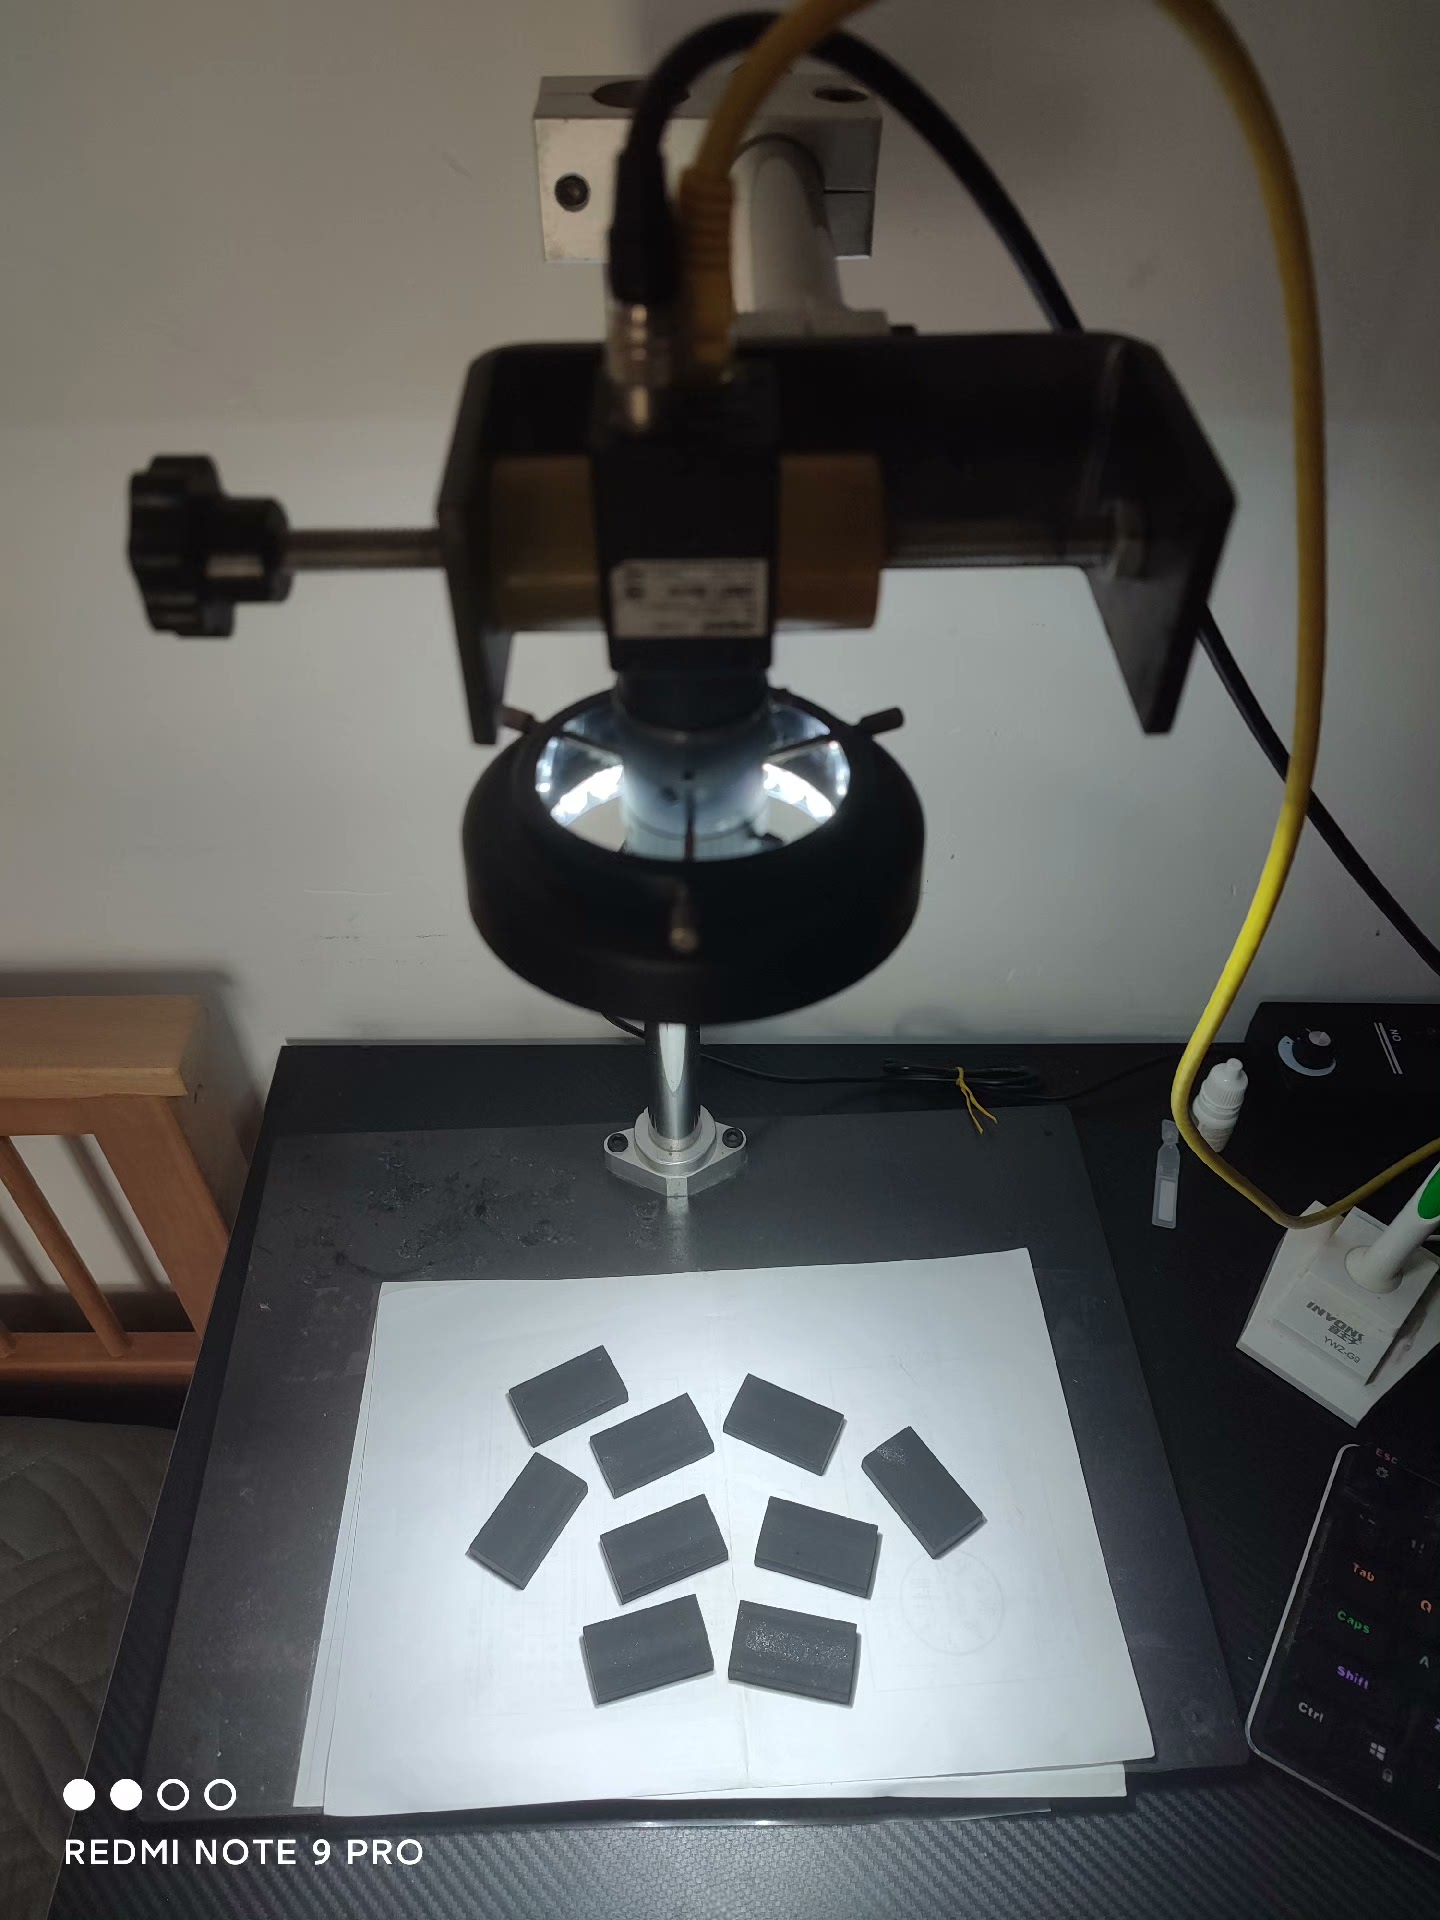
嘿,各位机器人与视觉技术爱好者们!今天来给大家分享一个超有趣的项目——利用C#、Halcon以及RobotStudio实现ABB机器人视觉引导抓取,还涵盖了九点标定,以及海康工业相机的相关应用哦。
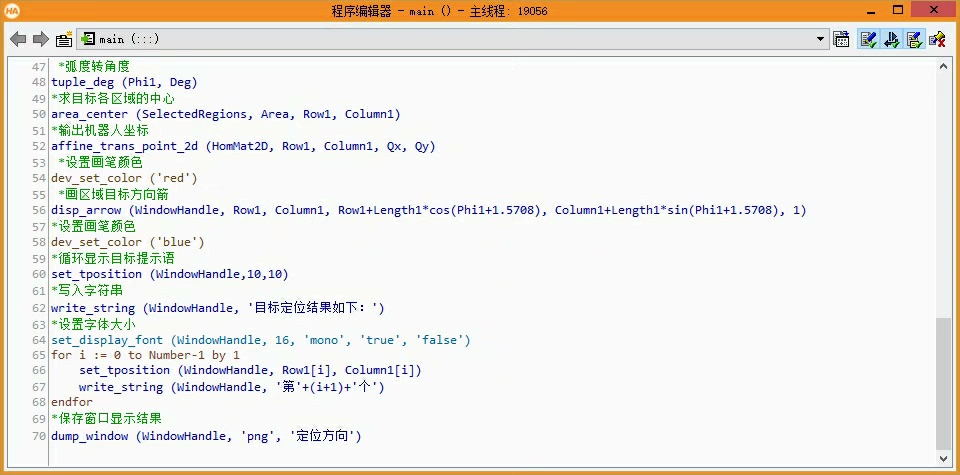
先跟大家说明下,本项目链接只提供源码和工作站,硬件方面的工业相机就得各位自己准备啦。不过别担心,这里提供了两个版本,无论你有没有海康工业相机,都能愉快玩耍。要是有相机,我们提供标定教程和咨询服务;要是没有,也会提供100张图片用于仿真,同样有咨询支持。而且呀,这个项目就算没有实体机器人,也能体验视觉引导的乐趣,超适合新手学习上手。

所用软件介绍

  1. RobotStudio 6.08:这可是ABB机器人仿真与编程的利器,通过Rapid编程和smart组件来完成整个仿真过程。想象一下,在虚拟环境里就能模拟机器人实际工作场景,提前测试各种方案,避免了实际操作中的不少麻烦。
  2. Visual Studio 2019:作为C#开发的强大平台,在这里我们集成Halcon代码,还会利用PC SDK进行二次开发。C#语言简洁高效,与Halcon结合能快速实现各种视觉算法的逻辑控制。
  3. Halcon视觉算法:图像处理和机器视觉领域的佼佼者,各种强大的算法能帮我们从图像中提取关键信息,为机器人的抓取动作提供准确引导。

代码示例与分析

咱们以C#集成Halcon代码为例,先来看一段简单的初始化Halcon环境的代码:

using HalconDotNet;

class VisionProcessor
{
    private HObject image;
    private HOperatorSet halcon;

    public VisionProcessor()
    {
        halcon = new HOperatorSet();
    }

    public void LoadImage(string path)
    {
        halcon.ReadImage(out image, path);
    }
}

在这段代码里,首先引入了HalconDotNet命名空间,这是与Halcon交互的基础。然后定义了一个VisionProcessor类,里面声明了用于存储图像的HObject类型变量image,以及HOperatorSet类型的halcon,它就像是我们操作Halcon算法的“钥匙”。构造函数VisionProcessor里初始化了halcon对象。而LoadImage方法则是利用halcon.ReadImage函数从指定路径读取图像到image变量中,为后续的图像处理做准备。
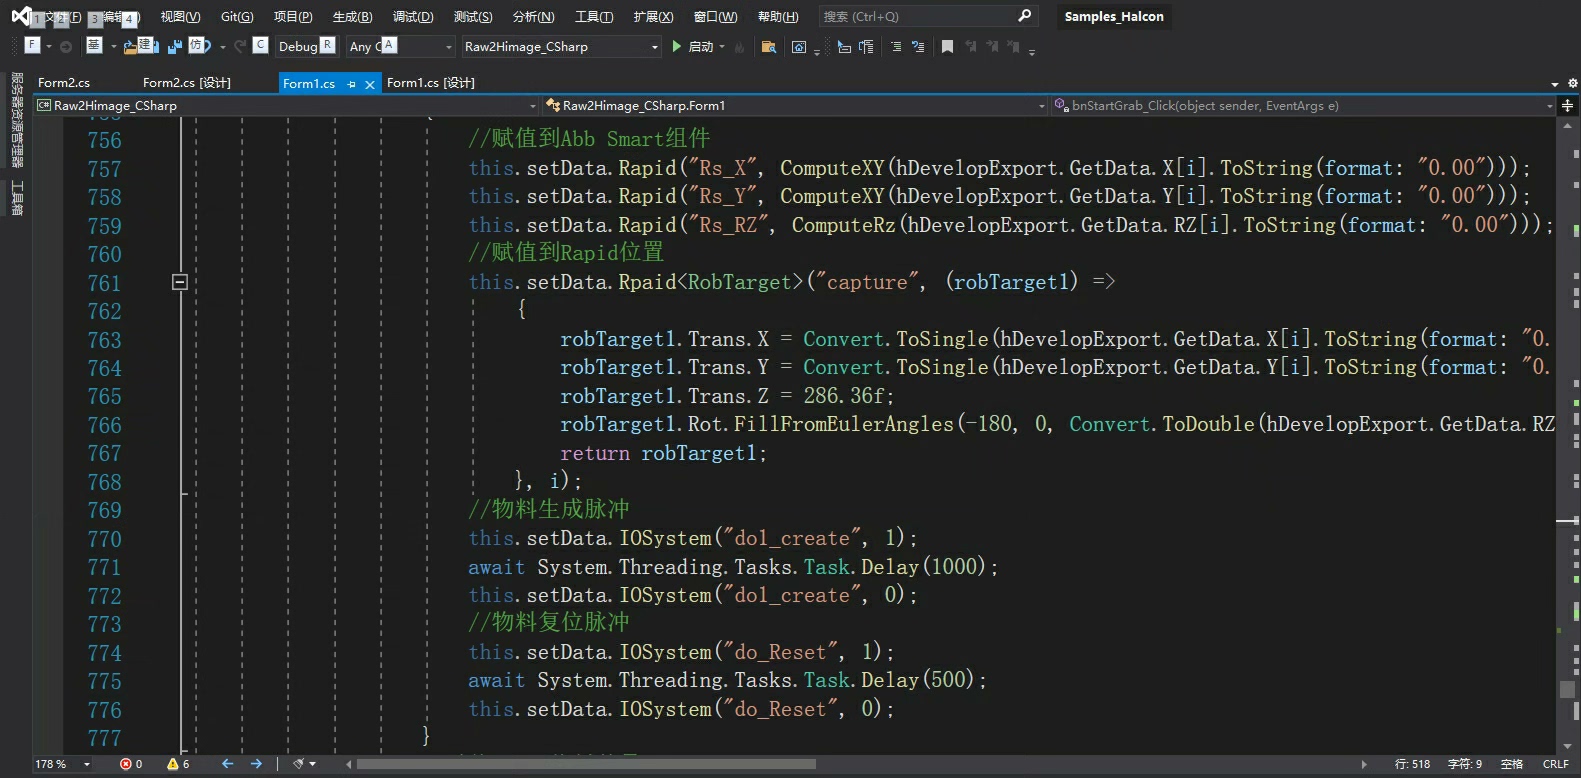
再比如在进行九点标定时,可能会用到类似这样的代码(简化示意):

public void CalibrateNinePoints()
{
    // 假设已经获取到九个点在图像中的坐标
    HTuple rowPoints = new HTuple(new double[] {100, 200, 300, 100, 200, 300, 100, 200, 300});
    HTuple colPoints = new HTuple(new double[] {100, 100, 100, 200, 200, 200, 300, 300, 300});

    // 进行九点标定相关计算,这里只是示意,实际会更复杂
    HTuple homMat2d;
    halcon.AffineTransPoint2d(out homMat2d, rowPoints, colPoints);
}

这里我们先假设获取到了九个点在图像中的行列坐标,分别存储在rowPoints和colPoints中。然后通过halcon.AffineTransPoint2d函数进行仿射变换相关计算,这个计算结果homMat2d在实际九点标定中用于建立图像坐标与实际世界坐标之间的转换关系,虽然这里只是简化示意,但大致思路就是这样,实际项目中还会涉及到更多的参数调整和误差优化。
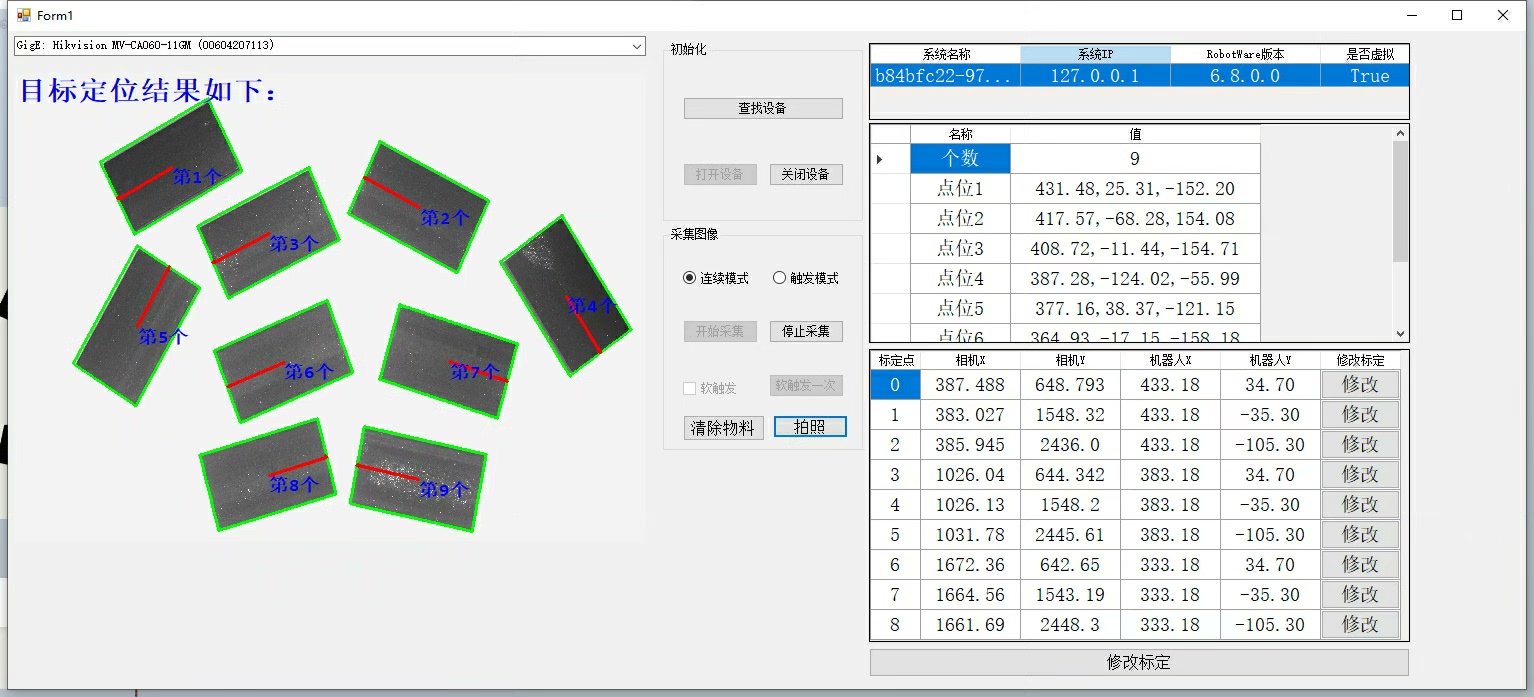
在RobotStudio的Rapid编程里,也有很多有趣的操作。比如控制机器人移动到视觉识别出的目标位置:

MODULE MainModule
    PROC main()
        MoveJ pHome, v1000, z100, tool0\WObj:=wobj0;
        // 假设获取到目标位置坐标
        num targetRow := 250;
        num targetCol := 300;
        // 通过计算将图像坐标转换为机器人可识别的位置坐标
        num targetX := CalculateX(targetRow, targetCol);
        num targetY := CalculateY(targetRow, targetCol);
        num targetZ := 100;
        pose targetPose := pose(targetX, targetY, targetZ, 0, 0, 0);
        MoveL targetPose, v500, fine, tool0\WObj:=wobj0;
    ENDPROC
ENDMODULE

在这段Rapid代码里,一开始机器人先回到初始位置pHome。接着假设获取到目标在图像中的坐标targetRow和targetCol,通过自定义的函数CalculateX和CalculateY将图像坐标转换为实际世界中的X、Y坐标,再设定一个Z坐标,组成目标位置的位姿targetPose,最后通过MoveL指令让机器人直线移动到目标位置进行抓取操作。
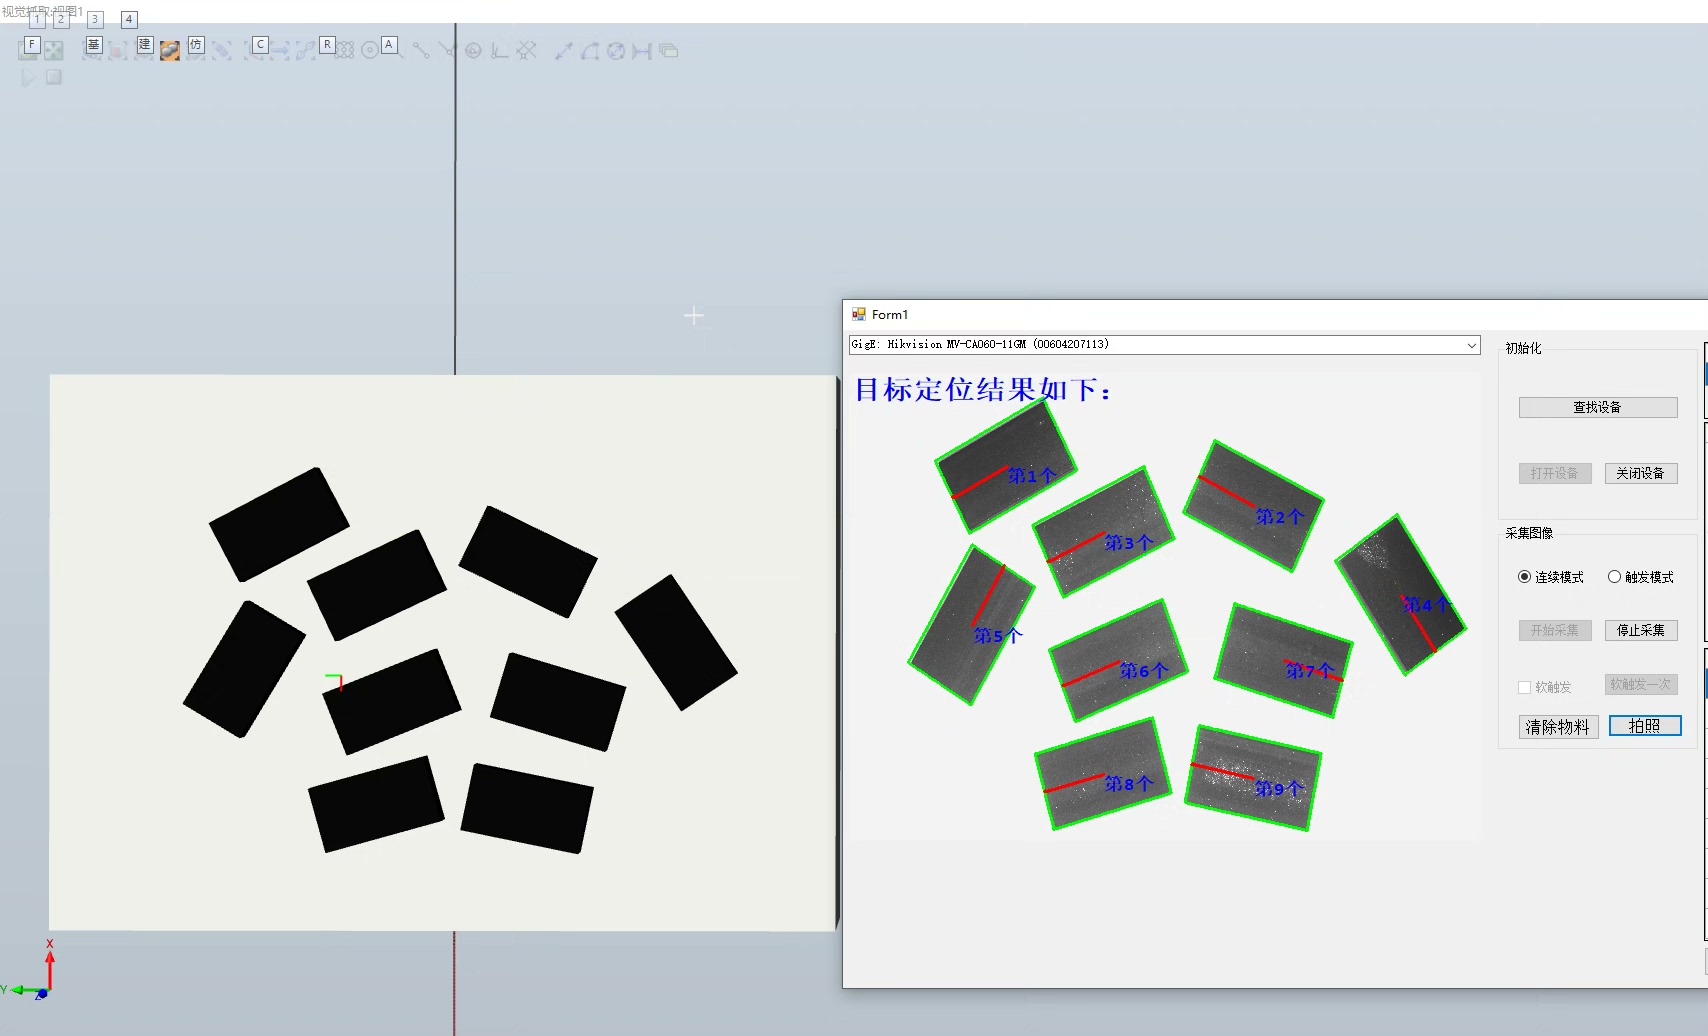
总之,通过C#、Halcon和RobotStudio的联合使用,我们能够在虚拟仿真环境中实现ABB机器人的视觉引导抓取,无论是有海康工业相机进行实际采集,还是通过图片仿真,都为我们探索机器人视觉技术提供了丰富的可能性。希望大家都能在这个项目里收获满满,玩得开心!
实现C# 与ABB机器人建立通讯,并对机器人进行实时的控制 C# 与ABB机器人建立通讯 安装软件 VS2013+RobotStudio5.61+PC SDK5.61 注: 1、RobotStudio 和 PC SDK 可以去官网下载 。http://developercenter.robotstudio.com/robotstudio/gettingstarted 2、安装完PC SDK后,安装目录下(我的是c盘)C:\Program Files... 阅读详情

相关推荐

2D视觉定位引导系列 1 图解9点标定及仿真

为了更生动描述9/12点标定,也为了大家能更容易理解坐标系转换关系,只引入机械坐标系和相机坐标系,其他的坐标系就不提了,免得大家混。特意通过Halcon写了一段模拟机械手运动进行标定的程序。先简单介绍下这个模拟程序。下图就是模拟的一个简单使用场景,XYZθ轴,上相机固定。可以想象一下吸盘上吸玻璃片,玻璃片上有容易定位识别的边或者线。相机通过识别边线的交点来作为标定的特征点分几步将机构做了简化示意图。

semonxcp的博客 4948

C#通过PCSDK和ABB机器人通信-4

本篇更新内容如下:机器人Jog功能更新界面如下:添加Jog运动tabPage轴运动、直线运动、旋转角度运动一次只能选择一种。+:代表正向移动-:代表负向移动10正向移动,和-10负向移动效果一致。效果可在视频中看到运行视频Jog控制方法说明PCSDK没有直接Jog得接口,必须在机器人控制器中建立接收程序才能实现该功能。实现方法有以下:1-机器人程序中创建Robtarget,设置好移动指令,然后P...

zls365365的博客 1023

检测机器人系列编程:ABB IRB 1200_(8).ABBIRB1200机器人的视觉系统

通过以上内容,我们可以看到 ABB IRB 1200 机器人的视觉系统在汽车制造行业中的重要作用。视觉系统不仅帮助机器人精确地定位和识别工件,还提高了生产效率和产品质量。在实际应用中,需要综合考虑摄像头、图像处理单元、通信接口、光源和软件的配置,以实现最佳的视觉效果和机器人控制。希望本节内容对您在 ABB IRB 1200 机器人视觉系统的开发和应用有所帮助。

zhubeibei168的博客 906

工业相机引导ABB机器人抓取系统设计与实现

工业相机:用于识别物料的位置、姿态和类型。视觉处理系统:运行图像处理算法,提取物料特征并计算坐标。ABB机器人:根据视觉系统的引导,完成物料的抓取和放置。PLC控制系统:协调相机、视觉系统和机器人的工作流程。通信模块:实现相机、视觉系统、机器人和PLC之间的数据交互。

CHUXUEZHE8210的博客 2860

C#与ABB机器人:实现高效自动化控制

机器人控制:通过C#与ABB机器人进行实时通信,发送运动指令,控制机器人执行特定任务。状态监控:监控机器人状态,包括位置、速度、力矩等实时数据。任务调度:控制机器人执行预设的运动轨迹和任务。报警和错误处理:实时检测和处理机器人系统中的异常或错误,确保系统的稳定运行。通过C#与ABB机器人进行集成,可以实现高效的自动化控制系统。C#为工业自动化提供了强大的编程能力,可以通过Ethernet/IP等协议与ABB机器人进行通信,完成运动控制、状态监控、错误处理等任务。

这里只有干货:从 Modbus 通信到 MES 对接,从 YOLO 训练到工控机部署,带你搞定工业软件开发全流程。 1171

C#与halcon联合在RobotStudio中实现ABB机器人虚拟仿真视觉引导抓取(含九点标定与海康工业相机),abb机器人视觉引导抓取C#联合halcon联合RobotStudio实现仿真九点标定

C#与halcon联合在RobotStudio中实现ABB机器人虚拟仿真视觉引导抓取(含九点标定与海康工业相机),abb机器人视觉引导抓取C#联合halcon联合RobotStudio实现仿真九点标定海康工业相机C#上位机视觉抓取 -本链接只出源码+工作站,不出任何硬件,工业相机请自备 -提供2个版本一个是有海康工业相机 和 无工业相机 1.有海康工业相机提供标定教程和咨询 2.没有海康工业相机的提供100张图片仿真和咨询 -本项目无需实体机器人一样能玩视觉引导非常适合新手学习 -使用的软件有 1.RobotStudio 6.08 Rapid编程,smart组件仿真 2.Visual Studio 2019 C#集成halcon代码+pc sdk二次开发 3.halcon视觉算法 ,关键词:ABB机器人;视觉引导抓取;C#;Halcon;RobotStudio;九点标定;海康工业相机;上位机视觉抓取;源码;工作站;实体机器人;虚拟仿真;Rapid编程;Smart组件仿真;PC SDK二次开发;Halcon视觉算法。,C#与Halcon联合的虚拟仿真:视觉引导抓取的自动化实践教程

C# ABB机器人PC_SDK通讯

本项目使用winform和C#对ABB进行通讯,打开vs2022,使用windows 窗口应用。需要一定的winforms基础。 然后打开Form1.cs窗口,找到工具箱,工具箱里面就是控件。将控件托入主窗口。第一天先教大家如何连接ABB机器人。ABB机器人连接可以通过TCP或者PC SDK连接,TCP连接需要ABB下载一个系统。PC SDK 是ABB公司自己弄的连接包,通过C#进行解析。所以在连接时需要引用ABB机器人连接包。需要到官网下载这两个文件。 首先第一天教大叫如何连接ABB。你们..

落叶的博客 8387

ABB Robotstudio集成视觉手册(中文)

ABB Robotstudio集成视觉手册,ABB 的 Integrated Vision,系统插件提供了可靠且易用的图像系统,可以满足图像引导机器人 (VGR) 应用的一般需求。系统包括一套完整的软硬件解决方案与IRC5 机器人控制器以及 RobotStudio 编程环境完全集成。图像功能基于Cognex In-Sight ? 智能摄像头家族,配有嵌入式图形处理功能和以太网通信接口。

六轴机器人轨迹规划(直线轨迹规划,弧线轨迹规划)——C#实现+ABB为例(规划直接下发离线程序运动)

机器人直线插补算法,弧线插补算法+离线编程转换(空间直线插补规划、空间弧线插补规划、离线编程、ABB二次开发、六轴机器人控制、C#)一,通过对空间点的插补,形成空间点轨迹1.插补算法原理简述:(1)直线插补时,指定起止坐标与速度。 (2)确定要插直线的周期增量,分解到xyz轴思路:直线插补采用简单线性插补即可,根据插补次数分别计算各轴步矩然后累加。(MatLab代码和C#代码) 2.弧线插补算法简述1.将三维平面转换到二维平面,将三维问题转化为二维went。2.三点确定一个圆,通过该三点确定新坐标

antonw163com的博客 9681

基于视觉引导的ABB机器人定位与抓取.pdf

#资源达人分享计划#

【达梦8】多实例监视集群的部署测试

确认监视器具有状态确认和自动接管两个功能。在数据守护系统的故障自动切换模式下,必须部署一个确认监视器,否则在出现数据库故障时,会导致数据库服务中断。DM 提供了两种确认监视器的配置形式,分别为单实例和多实例。但是当单实例确认监视器故障时,无法继续进行集群的故障自动接管和备库故障确认,影响正常使用,故提供了多实例确认监控器来进一步提高集群的高可用性。在多实例确认监视器中,只有一个实例作为确认监视器提供服务,其它实例作为备库存在而不提供服务。

weixin_45335507的博客 1675

机器人仿真搭建(以ABB为例)

说明:本次内容基于上两篇文章《基于C#的机器人仿真平台和机器人运动学算法实现》和《六轴机器人轨迹规划(直线轨迹规划,弧线轨迹规划)——C#实现+ABB为例(规划直接下发离线程序运动)》进行模型优化和相关算法和结构Code进行优化,并将其整合。

antonw163com的博客 3058

深入Linux内核:PTP硬件时间戳(HW Timestamp)是如何炼成的?

本文深入探讨了Linux内核中PTP硬件时间戳(HW Timestamp)的实现原理与实战应用。通过分析IEEE 1588协议在网络时间同步中的关键作用,详细解析了硬件时间戳在Linux内核中的架构设计、驱动开发及性能优化技巧,帮助开发者实现纳秒级精度的时间同步。

weixin_30727835的博客 651

matlab实现abb机器人视觉,机器人学回炉重造(1):正运动学、标准D-H法与改进D-H法的区别与应用(附ABB机械臂运动学建模matlab代码)...

写在前面书读百遍,其义自见。要想当一名合格的机器人工程师,机器人学就是base_link,看多少遍都不为过。现在回炉重造一下,记录一下学习笔记(以照片形式,打公式太费劲了),防止以后笔记本不见了。正运动学首先是旋转矩阵的理解。 在理解旋转矩阵的基础之上,理解一些姿态的表现方式,例如欧拉角等。然后进入最基本的工作,计算正运动学。正运动学就是根据关节角度,计算机器人工具坐标系(末端执行器end_eff...

weixin_35733151的博客 1576

基于Simulink的智能车辆电子稳定控制(ESC)仿真

本文完成了基于 Simulink 的智能车辆电子稳定控制(ESC),实现了:✅ 构建含轮胎非线性的车辆动力学模型✅ 设计滑模横摆稳定性控制器✅ 实现四轮制动力分配逻辑✅ 验证在双移线低附着场景下的卓越稳定性✅ 为主动安全控制系统开发提供完整范式。

xiaoheshang_123的博客 79

AutoSAR系列讲解(实践篇)7.3-AppL在Dev中的配置(下)

接着讲解Dev中剩下的几个定义项

雪云飞星的博客 1万+

C# 机器视觉工控通讯------ABB机器人上位机通讯

本文调用RobotStudio所提供的库文件通过PCP/IP直接访问控制ABB机器人(需要开通模块616-1 PC interface支持)。以上就是今天要讲的内容,本文仅仅简单介绍了C# 上位机通过模块616-1 PC interface 和ABB机器人控制器通讯,从而实现视PC 对ABB机器人的视觉数据传输和控制方法。

pi2705230的博客 4018

【LabVIEW面向对象编程01】简介

记得刚接触labview那会儿,领导让我在测试设备上写一个简单的日志记录程序,自己反反复复查阅资料才简单的写了一个实在是撇脚的程序,后来领导趁着工作之余给我大致讲解了几个函数的用法,然后简单的改了一下,程序就像突然有了灵魂一样,简单好用,从那时起就对labview产生了兴趣,一发不可收拾,那时经常一个人熬夜学习,现在已然没有那种动力了,哎,年轻就是好。接下来我们为学生类创建一个对象,新建一个VI,打开程序框图,直接将我们项目中的类拖到程序框图,它就成为一个实实在在的对象,我们将其命名为studentA。

weixin_43476034的博客 671

C# ABB机器人通讯04

1、打开程序 TabTages的第三个为机器人程序,自己可以看着设计 将工具箱中的openFileDialog拖入界面设计中,添加文件控件 双击打开程序 private void button15_Click(object sender, EventArgs e) { if (this.openFileDialog1.ShowDialog() == DialogResult.OK) { .

落叶的博客 1880

【ComfyUI】Wan 2.2 14B 首尾帧转视频 平滑过渡

本文介绍了基于 Wan2.2 ComfyUI 的视频生成工作流,通过预训练模型、提示词与参考图像的结合,实现高质量视频合成。工作流采用高低噪声模型与 LoRA 模块优化风格与细节,确保画面过渡平滑稳定。核心流程包括模型加载、图像输入、提示词编码、潜空间采样、解码与视频合成,最终生成动态转场视频。节点设计涵盖 CLIPTextEncode、KSamplerAdvanced 等关键模块,协同完成从文本到视频的全链路生成。正向提示词作为核心驱动力,直接影响视频的动作、镜头与画面变化。

Mr数据杨 1703

2026华为OD面试手撕代码真题目录

一般面试的时候每一轮技术面都会出一到两个手撕代码题,这些题的特点就是,非常短小,易于理解。不可能会再出阅读理解一样的机试题的。但是这些题目也非常注意基本功,很注意细节的处理,一般都是easy+medium题目。但是大家一定要注意,因为大部分面试官上面一开始就会让你做题,直接看你所有的做题过程(防止有人水平一般,机试就网上找的答案的蒙混过关),手撕代码题会给你后面的面试定一个基调。

MISAYAONE的博客 9万+

C# robotstudio SDK调用--abb机器人程序部分

【代码】C# robotstudio SDK调用--abb机器人程序部分。

m0_67136031的博客 1260

ANPC三电平拓扑双脉冲试验的原理与实施

ANPC三电平拓扑因损耗低、谐波小、应力均衡而广泛应用,但其存在短、长两类换流通道,寄生电感和开关应力差异显著。短通道尖峰小、可靠性高;长通道应力严苛。因此需分别制定两套独立双脉冲测试方案,针对不同时段和器件(如T1、T5、T6、T4及对应二极管)全面考核开关特性。

嵌入式老牛的博客 351

ABB六轴机器人,动画仿真,联合C# c#上位机控制abb机器人六轴运动,本例程使用robot...

我习惯在仿真设置里勾选"Real-Time Sync",这样机械臂动作就跟代码指令完全同步,看着虚拟机械臂跟着代码指令起舞,那感觉贼带劲!最近在倒腾ABB机器人上位机控制的时候发现个好玩的东西——用C#直接操控六轴机械臂的运动轨迹。咱们今天就来个实战演示,全程使用RobotStudio 6.08搭建仿真环境,手把手教你实现机械臂的"隔空操控"。这段代码的核心在于Mastership的获取,相当于抢到了机器人的控制权。c#上位机控制abb机器人六轴运动,本例程使用robotstudio 6.08版本!

Q68823886的博客 607

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

上一篇: 路面附着系数估计:UKF与EKF算法在Matlab/Simulink中的实践
下一篇: 基于S7 - 1200 PLC的全自动工业洗衣机控制系统探索
QQ:18080951
博客等级 码龄7年 233粉丝 508原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值