slam一篇文章就够了——基于lio-sam的测试(1)

SLAM学习:Gmapping建图下地图变形更新速度慢问题 一、问题描述 首先,我在用Gmapping建图的时候发现扫描出来的地图更新速度很慢然后还有就是地图的完整性不高容易变形扭曲,我们在一般在路径规划前需要用适当的建图算法把地图创建出来然后保存方可进行全局路径规划,但是如果地图创建出来扭曲完整性不高那么在后面的路径规划中也更谈不上规划,问题如下图所示 二、问题解决 其实主要是修改Gmapping的配置文件,因为官方的配置文件不可以直接用一定要视具体情况而作出修改 在gmapping.launch文件中修改 <launch> <arg 阅读详情

原本的lio_sam编译和运行都可能遇到一些问题,这里我们推荐的环境是ros1 noetic,ubuntu20的环境,接下来是修改的内容.

gtsam

安装gtsam就不用多说了,只是要注意一下适用的版本.我使用的是gtsam-4.2-ros或者gtsam-4.0.0-alpha2两种.

sudo add-apt-repository ppa:borglab/gtsam-release-4.0
sudo apt install libgtsam-dev libgtsam-unstable-dev

Eigen3

有些可能会遇到无法找eigen3的问题,它在/usr/include中,我们把它复制一下

sudo cp -r /usr/include/eigen3 /usr/local/include

opencv

In file included from /home/cyun/jone_ws/src/LIO-SAM/src/mapOptmization.cpp:1:
/home/cyun/jone_ws/src/LIO-SAM/include/utility.h:18:10: fatal error: opencv/cv.h: 


没有那个文件或目录
   18 | #include <opencv/cv.h>

这个是很常见的问题,在ubuntu20中已经没有#include <opencv/cv.h>了,而是换成了:

#include<opencv2/imgproc.hpp>

pcl

接下来编译时可能会遇到非常多的问题,这些主要都是pcl使用的编译器版本太低的问题,同样的,在ubuntu20中我们更加常用的是c++14,前往liosam的cmakelist中,修改:

set(CMAKE_CXX_FLAGS "-std=c++14")

设置为14即可.

运行时的问题

这个也可能会遇到,这是在编译gtsam之后仍然找不到指定的库的问题,我们需要复制一下.
首先我们已经是安装了gtsam的基础上,libmetis.so会安装在/usr/local/lib的默认位置,但是当启动ros功能包的时候,找的地方是/opt/ros/noetic/lib,所以复制一下:

sudo cp /usr/local/lib/libmetis.so /opt/ros/noetic/lib/

此外,由于原本的lio-sam是同时有lidar,imu,rtk的,我们需要安装定位的功能包:

sudo apt install ros-noetic-fake-localization ros-noetic-robot-localization

并且要注意,在使用lio-sam的时候,要标定好lidar和imu的外参矩阵,比如:

extrinsicRot: [-1, 0, 0,
                0, 1, 0,
                0, 0, -1]
extrinsicRPY: [0, -1, 0,
               1, 0, 0,
               0, 0, 1]

下载bag包进行测试
google云盘链接:https://drive.google.com/drive/folders/1rCQFxLjM4rZsUFroNu3zShsyYdHNTG-v?usp=sharing

不需要再修改params.yaml,直接运行算法:

roslaunch lio_sam run.launch

然后播放bag包:

rosbag play park_dataset.bag

等待一段时间建图结束
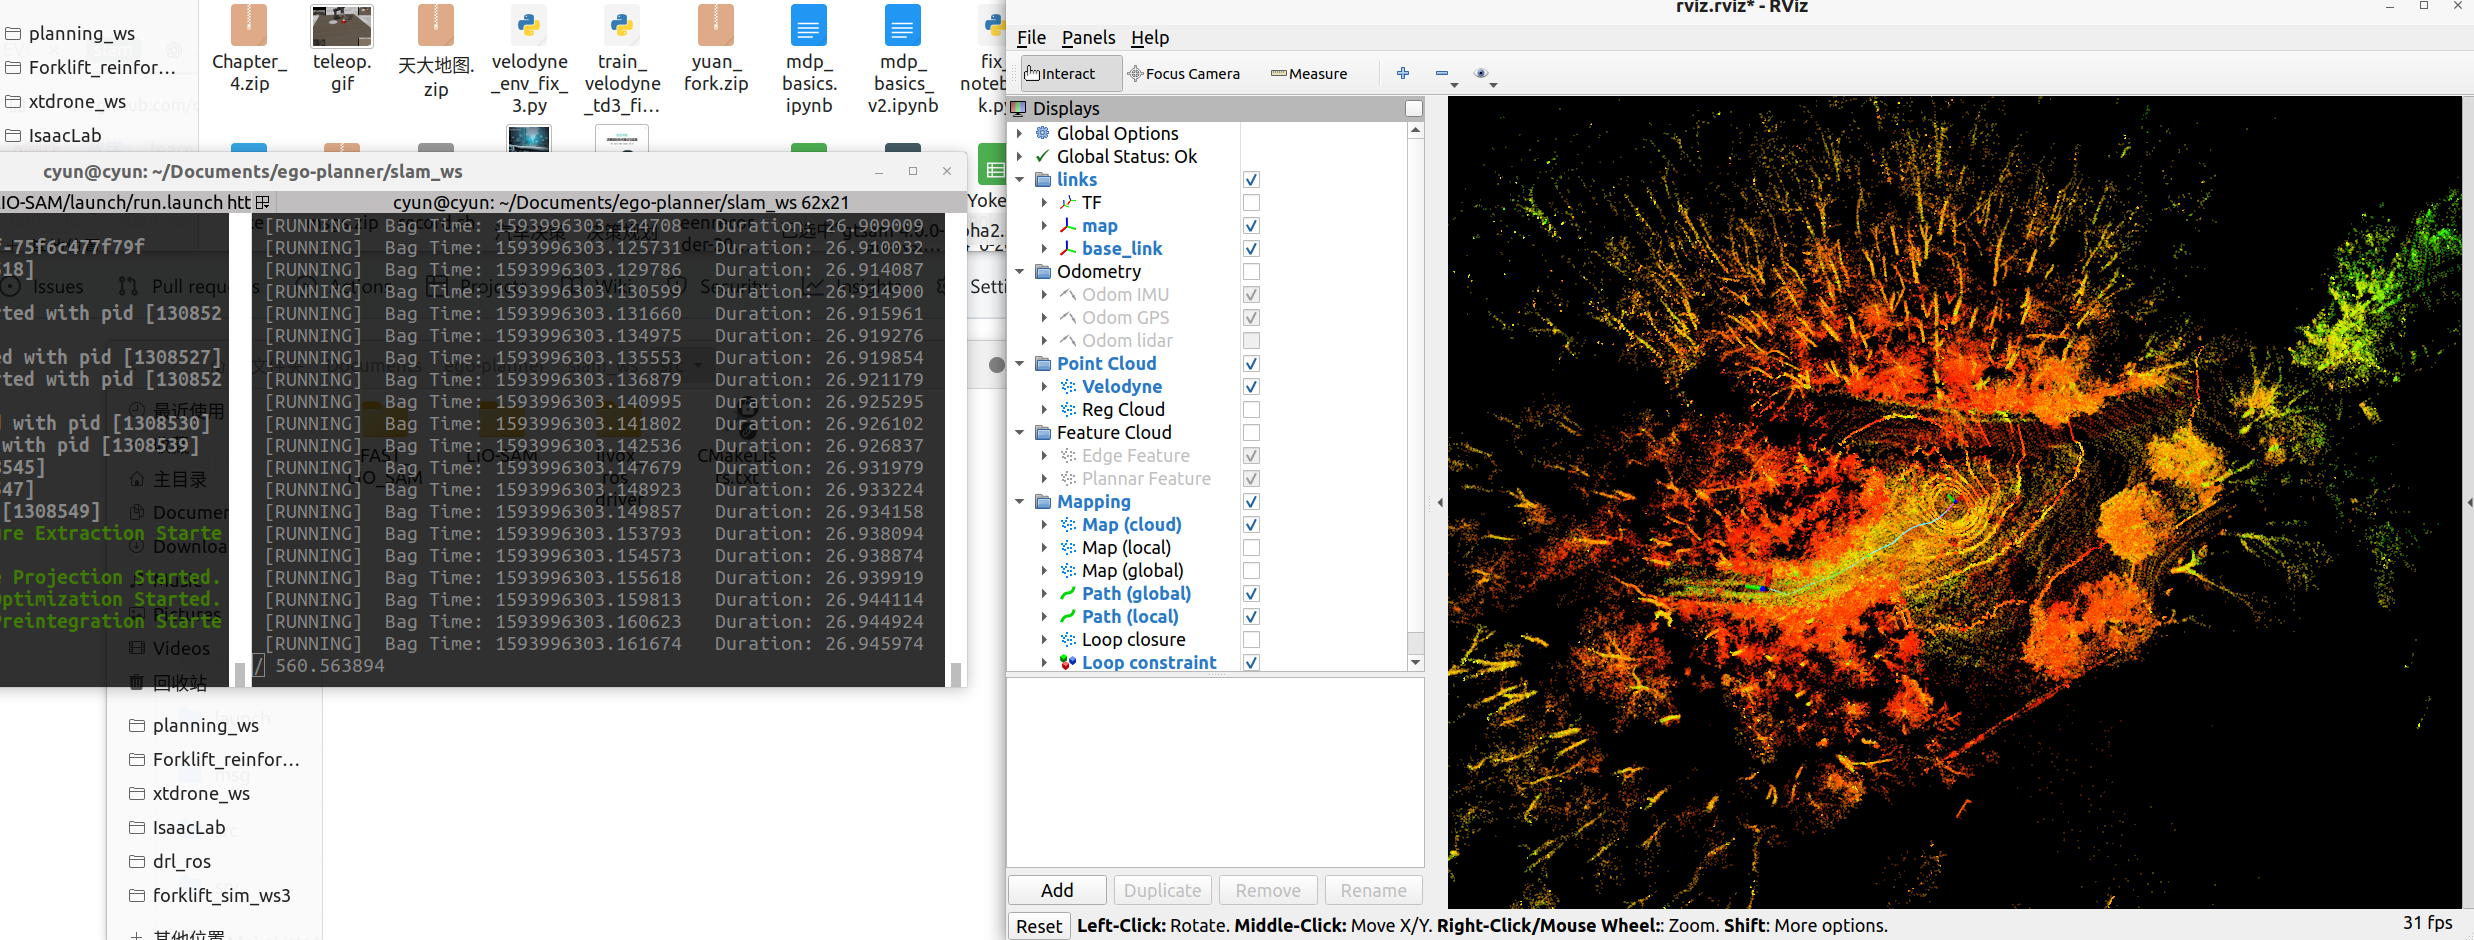
在这里插入图片描述
注意,这种高度问题不是slam出现了问题!!!,是有可能出现这样的上翘的,并不是算法或者数据有问题,不要被误导了…
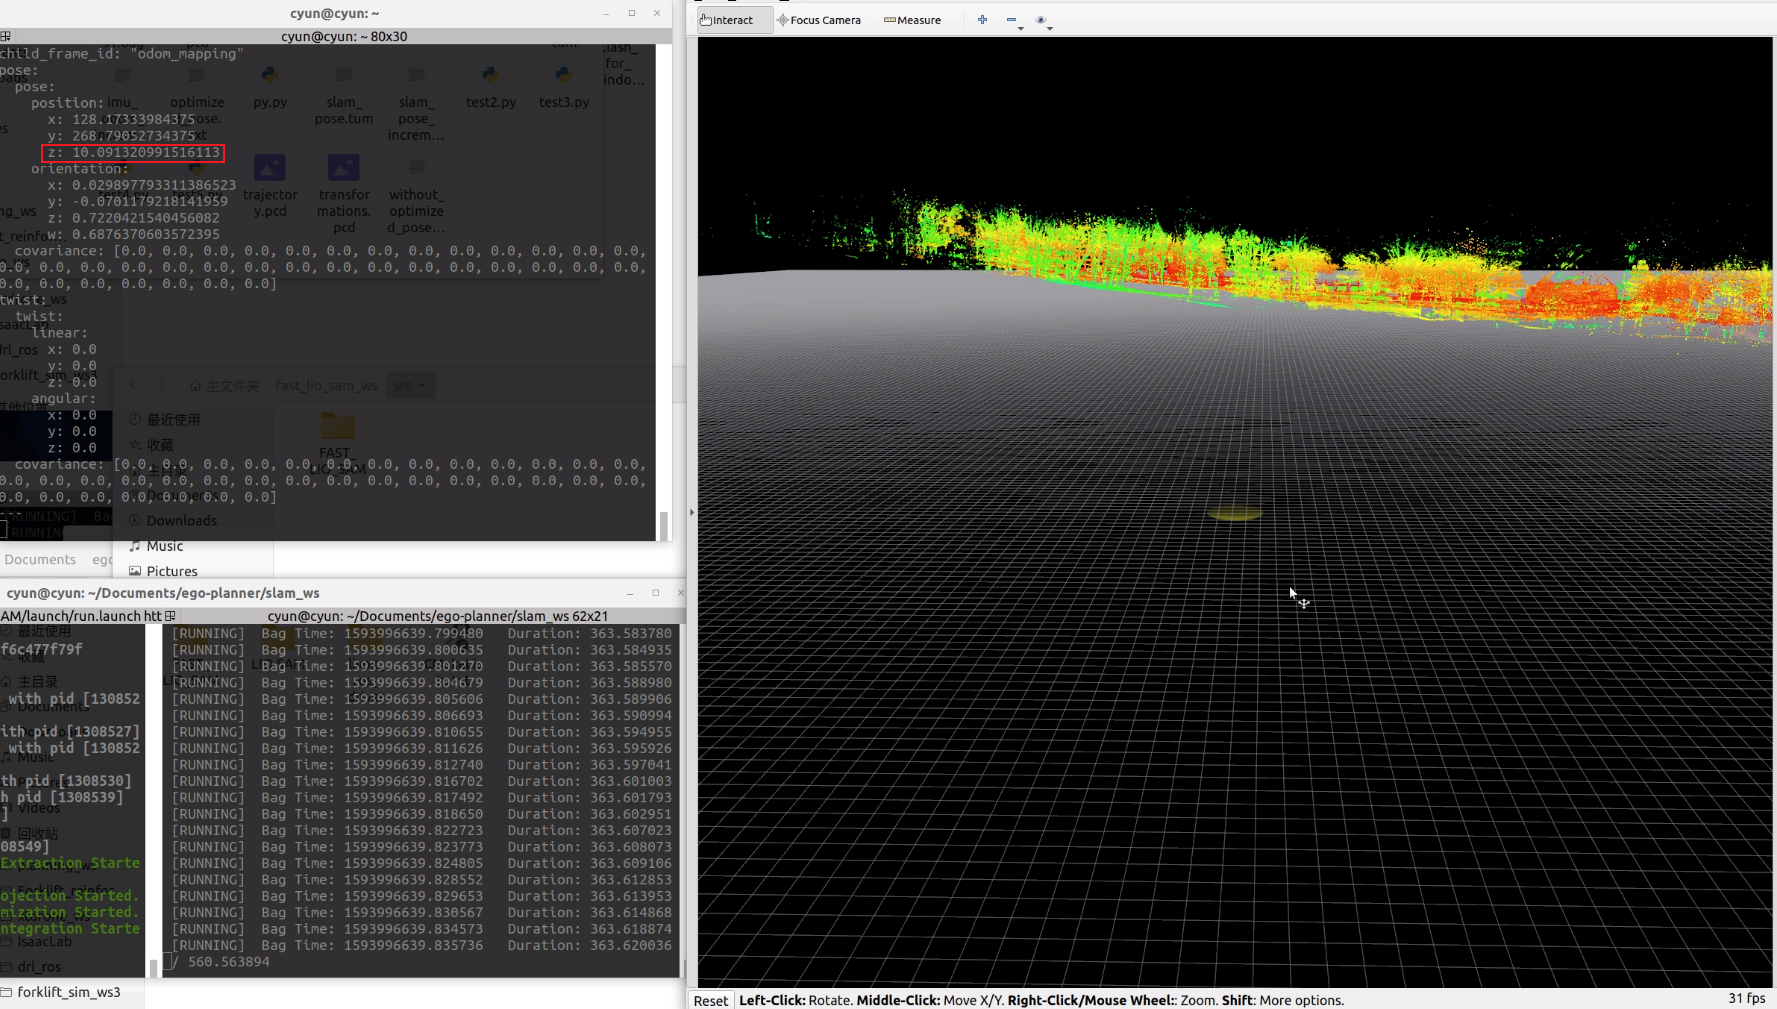
在这里插入图片描述
保存地图
调用服务的格式是

rosservice call [service] [resolution] [destination]

比如

rosservice call /lio_sam/save_map 0.2 "/Downloads/LOAM/"

当然也可以在yaml中配置是否保存地图
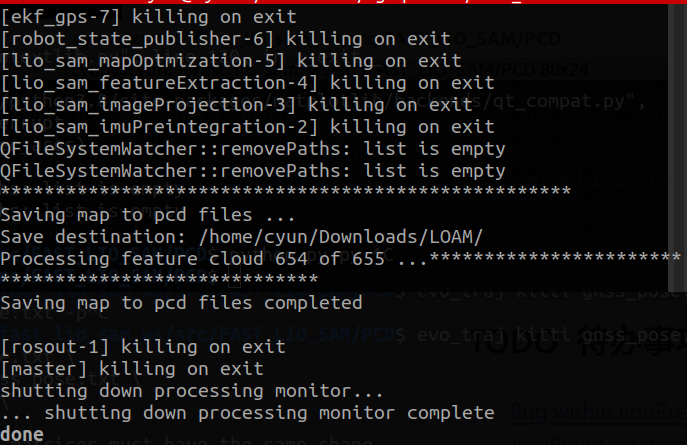
在这里插入图片描述
这样关闭程序就也可以保存对应的地图了.

后记

另外再推荐一下linux中的存储空间的终端工具:

sudo apt install ncdu

然后

ncdu .

可以看到空间的占用情况:
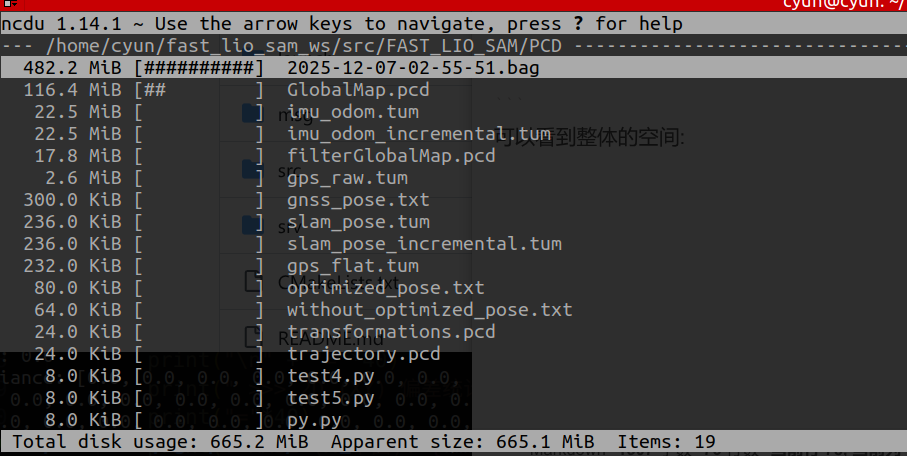
在这里插入图片描述

LIO-SAM:配置环境、安装测试、适配自己采集数据集 Ubuntu 16.04 安装配置LIO-SAM,并适配自己采集的数据集 阅读详情

相关推荐

M2DGR数据集在一些SLAM框架上的配置与运行:ORB-SLAM系列、VINS-Mono、LOAM系列、FAST-LIO系列、hdl_graph_slam

为了说明以上这些SLAM框架的测试与数据集适配,以M2DGR数据集为例进行各自的配置与运行,方便我以后适配自己的数据集,运行的SLAM框架包括:ORB-SLAM2、ORB-SLAM3、VINS-Mono、A-LOAM、LeGO-LOAM、LIO-SAM、LVI-SAM、FAST-LIO2、FAST-LIVO、Faster-LIO、hdl_graph_slam。实验基于Ubuntu20.04,其中ORB、VINS-Mono、和LOAM系列的安装参考我以前的博客,有详细的安装方法,其他的框架在后面会简单介绍一下

zardforever123的博客 1万+

LIO-SAM从0到1运行自己的数据集

本文是对lio-sam运行自己数据集的整个实现过程的记录,以及一些报错解决,经验总结,欢迎来交流哦。

qq_52383168的博客 1万+

十六.激光和惯导LIO-SLAM框架学习之配置自用传感器实时室外跑LIO-SAM框架

雷达测试: 首先安装好雷达在平台上,供电准备好,雷达网口接终端,雷达本机ip是192.168.1.200,终端ip要配置成192.168.1.102,子网掩码255.255.255.0即可。 终端ping 192.168.1.200可以ping通则说明雷达通讯没问题。 雷达驱动下载: GitHub下载最新源码 https://github.com/RoboSense-LiDAR/rslidar_sdk.git 雷达驱动环境安装: 安装pcap:sudo apt-get install -y l

weixin_36773706的博客 3844

Lio_sam运行测试环节遇到的问题以及实测总结

一、前言终于,在花费了不少时间后,终于将lio-sam这个算法从最开始的编译安装测试,到代码学习、实测一系列工作全部完成了。在这中间遇到了许许多多奇怪的问题。大部分是许多人都遇到的共性问题。但也有许多搜遍网络都很难找到解决方案的疑难杂症,这些问题曾困扰了我很久,也花了许多的时间去一个一个排除可能的原因。尤其是在算法实装在设备上的时候,遇到的运行问题在网上鲜有人解答。大部分攻略都停留在安装编译环节,极少甚至根本没有解答程序运行时的一些错误(也可能是我没找对地方)。所以仅此一文记录一下我所遇到的问题。

So____的博客 1万+

ROS评估LIO-SAM算法教程(1)

以上就是算法的准备工作吗,大家可以尝试使用其他loam系列的算法来跑不同种类的数据集来进行仿真实验,下一节将重点介绍evo工具的安装和slam算法的评估。

Sixfourjie的博客 2045

FAST_LIO与LIO-SAM实测对比:7组Livox Avia数据集的SLAM性能分析

本文通过7组Livox Avia数据集对FAST_LIO和LIO-SAM进行SLAM性能实测对比,详细分析了两者在狭窄场景下的建图成功率、位置漂移、转弯角度误差等关键指标。实验结果显示FAST_LIO在直线通道表现优异,而LIO-SAM在转弯精度上更具优势。文章还提供了参数优化建议和工业应用选型指南,帮助开发者根据实际需求选择合适的SLAM算法。

alice7model的博客 1149

slam一篇文章就够了——基于lio-sam的测试(3)

本文主要介绍了LIO-SAM系统的启动配置及参数设置。系统通过run.launch文件启动,依次加载参数配置文件、LOAM节点、TF变换、GPS融合节点和可视化界面。重点分析了params.yaml中的关键参数配置,包括传感器话题设置、坐标系定义、GPS参数、点云处理参数、IMU噪声参数、外参标定以及回环检测等。其中详细说明了激光雷达与IMU之间的外参变换矩阵配置,并提供了不同传感器类型的参数调整建议。这些配置参数直接影响系统的定位建图性能,需要根据实际传感器型号和使用场景进行相应调整。

hooksten的博客 1251

Deep Reinforcement Learning - 1. DDPG原理和算法

Deep Reinforcement Learning - 1. DDPG原理和算法 背景描述 DDPG的定义和应用场景 DDPG算法相关基本概念定义 DDPG实现框架和算法 DDPG对于DPG的关键改进 下一篇 以下用RL作为Reinforcement Learning 的简称。背景描述概括来说,RL要解决的问

kenneth_yu的博客 14万+

3D激光SLAM:LIO-SAM整体介绍与安装编译

从全称上可以看出,该算法是一个紧耦合的雷达惯导里程计(Tightly-coupled Lidar Inertial Odometry),借助的手段就是利用GT-SAM库中的方法。提出了一个利用GT-SAM的紧耦合激光雷达惯导里程计的框架。实现了高精度、实时的移动机器人的轨迹估计和建图。:通过相对观测(两帧间的估计)及绝对观测(GPS),还包括回环检测,构成因子图。这个框架必须要有和。可以没有回环和GPS。用IMU的数据对激光雷达点云作畸变矫正为激光雷达里程计的优化提供一个初值。...

月照银海似蛟龙的博客 6995

【Python Turtle合集】有趣好玩的代码当然要分享给大家啦~(皮卡丘、玫瑰花、小黄人......)

前言 🚀 作者 :“程序员梨子” 🚀 **文章简介 **:本篇文章主要是写了利用Turtle库绘制四种不一样的图案的小程序! 🚀 **文章源码免费获取 : 为了感谢每一个关注我的小可爱💓每篇文章的项目源码都是无 偿分享滴💓👇👇👇👇 点这里蓝色这行字体自取,需要什么源码记得说标题名字哈!私信我也可! 🚀 欢迎小伙伴们 点赞👍、收藏⭐、留言💬 正文 今天给大家介绍一个好玩儿的库,嘻嘻! Turtle库是Python语言中一个很流行的绘制图像的函数库,想象一个小乌龟,在一个横轴为x、纵

TZ45678的博客 3万+

PLS-SEM(偏最小二乘路径建模)模型拟合优度指标

PLS-SEM(偏最小二乘路径建模)是一种基于方差的分析方法,侧重于预测导向,通过迭代优化路径系数和外部权重来最大化潜变量的解释方差(R²)。其评估指标分为外部测量模型和结构模型两部分:外部测量模型关注潜变量与显变量的关系,通过标准化载荷(>0.7)、信度指标(Cronbach’s α、复合信度CR>0.7)、聚合效度(AVE>0.5)和区分效度(Fornell-Larcker标准、HTMT<0.85)来评估模型的可靠性和有效性。结构模型则检验潜变量间的因果关系,通过路径系数(β值)

wewil_lwin的博客 3225

slam一篇文章就够了——基于lio-sam的测试(2)

本文介绍了使用evo工具进行KITTI格式轨迹对比的方法,以及通过ICP算法对齐两条轨迹的实现。主要内容包括:1) 使用evo_traj命令进行基本轨迹对比,但无法自动对齐;2) 提供Python脚本实现ICP对齐,包含读取KITTI格式数据、最近邻搜索、SVD变换计算等步骤;3) 展示对齐后的轨迹对比效果图和误差统计结果。该方法适用于没有时间戳的KITTI格式轨迹数据,通过ICP计算变换矩阵实现轨迹对齐,并输出RMSE和最大误差等评估指标。

hooksten的博客 1029

映泰TB250-BTC主板魔改BIOS支持8/9代CPU实战与开机故障排查

BIOS(基本输入输出系统)是计算机硬件与操作系统之间的桥梁,负责初始化硬件和提供运行时服务。其工作原理是通过存储在主板芯片中的固件程序,在上电自检(POST)阶段完成对CPU、内存等关键组件的检测与配置。魔改BIOS的技术价值在于突破硬件限制,通过修改微码和电源管理模块,让旧平台支持新处理器,从而以极低成本实现性能跃升,在预算有限或追求极致性价比的DIY、办公和软路由等应用场景中极具吸引力。本文以映泰TB250-BTC矿板为例,详细解析了通过软刷方式刷入魔改BIOS,并重点解决了刷写后常见的“开机风扇转一

weixin_29164185的博客 404

[激光SLAM]运行LIO-SAM时存在的一些问题

简介 LIO-SAM是基于因子图构建的激光雷达惯性里程计,可以将大量的相对测量值、绝对测量值、回环等多种不同数据作为因子融入激光雷达惯性里程计系统中。IMU预积分的运动估计被用来去处激光雷达运动畸变,并为激光雷达惯性里程计的优化提供初值。获得的激光惯性里程计的结果反过来用作估计IMU的偏差。为了确保实时性与高性能,进行位姿优化时边缘化掉了一些旧的激光雷达数据,而不是将激光雷达点云与整个地图进行匹配。在局部范围而不是全局范围进行扫描匹配可以有效提高系统的实时性,选择性地引入关键帧和高效的滑动窗口也能提高实时性

xiewf的博客 9930

零基础玩转STM32CubeIDE LL库:5分钟搞定串口通信(附完整代码)

本文为零基础开发者提供了一份STM32CubeIDE LL库串口通信的快速实战指南。通过CubeMX配置、LL库核心API详解,以及中断接收与环形缓冲区的完整代码实现,帮助读者在5分钟内搭建稳定可靠的串口收发框架,解决从HAL切换到LL库的常见困惑,提升嵌入式开发效率。

weixin_29159441的博客 305

水文地质人必备:用Origin Pro 2023手把手教你搞定Piper三线图(附数据模板)

本文详细介绍了如何使用Origin Pro 2023绘制专业级Piper三线图,适用于水文地质数据分析。从数据准备、百分比计算到图表参数设置,提供全流程指导,并附赠数据模板和样式预设文件,帮助用户快速掌握这一水文地球化学分析的核心工具。

weixin_30568591的博客 531

测试不同的LIO系统

测试不同的激光雷达和IMU融合的建图方案,只是大致跑了一下,,因水平有限,难免出错,欢迎指正!

weixin_42344626的博客 3142

结构力学仿真软件:STAAD.Pro:结构抗震设计与STAAD.Pro应用_2024-08-10_11-49-29.Tex

STAAD.Pro是一款广泛应用于结构工程领域的仿真软件,由Bentley Systems开发。它能够进行结构分析和设计,支持多种结构类型,包括桥梁、建筑物、塔架等。STAAD.Pro提供了强大的建模工具,用户可以轻松创建复杂的结构模型,并进行静态和动态分析。软件还支持多种载荷组合,包括地震载荷,以及提供详细的报告和图纸输出,便于工程师进行设计和审查。STAAD.Pro是一款广泛应用于结构工程设计的软件,其界面直观,功能强大,能够进行结构分析与设计。菜单栏。

974

LIO-SAM学习总结

LIO-SAM学习总结

qq_44709827的博客 1245

Unity零基础到进阶 ☀️| Unity中的 GC及优化 超级全面解析 ☆(ゝω・)v 建议收藏!

介绍: 在游戏运行的时候,数据主要存储在内存中,当游戏的数据在不需要的时候,存储当前数据的内存就可以被回收以再次使用。内存垃圾是指当前废弃数据所占用的内存,垃圾回收(GC)是指将废弃的内存重新回收再次使用的过程。 Unity中将垃圾回收当作内存管理的一部分,如果游戏中废弃数据占用内存较大,则游戏的性能会受到极大影响,此时垃圾回收会成为游戏性能的一大障碍点。 本文我们主要学习垃圾回收的机制,垃圾回收如何被触发以及如何提GC收效率来提高游戏的性能。 Unity内存管理机制简介 要想了解垃圾回收如何工作以及何时被

努力前行,总会成为自己心中的那道光 6万+

Outlook Express 6 (OE6) for Win7/Win8/Win10

英文版 Outlook Express6.0, 兼容Win7/Win10/WinXP,解压就可用。

基于LIO-SAM算法的三维激光SLAM建图

基于LIO-SAM算法的三维激光SLAM建图 【下载地址】基于LIO-SAM算法的三维激光SLAM建图 基于LIO-SAM算法的三维激光SLAM建图本资源文件提供了基于LIO-SAM算法的三维激光SLAM建图的实现和相关数据集 项...

gitblog_06584的博客 885

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

十八.多个SLAM框架(A-LOAM、Lego-loam、LIO-SAM、livox-loam)室外测试效果粗略对比分析

专栏系列文章如下: 一:Tixiao Shan最新力作LVI-SAM(Lio-SAM+Vins-Mono),基于视觉-激光-惯导里程计的SLAM框架,环境搭建和跑通过程_goldqiu的博客-优快云博客 二.激光SLAM框架学习之A-LOAM框架---介绍及其演示_goldqiu的博客-优快云博客 三.激光SLAM框架学习之A-LOAM框架---项目工程代码介绍---1.项目文件介绍(除主要源码部分)_goldqiu的博客-优快云博客 四.激光SLAM框架学习之A-LOAM框架---项目工..

weixin_36773706的博客 4299

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

【毕业设计-1】LIO-SAM算法部署到ubuntu系统的步骤及问题记录

这一行的作用是在编译 GTSAM(Georgia Tech Smoothing and Mapping library)库时,通过 CMake 配置一个特定的编译选项。解决方法:减少编译安装的时候的线程数,将参数-j8修改为-j4或者使用默认参数(单线程编译):这是相对路径,指向上一级目录,即 GTSAM 源代码的根目录。:这是一个 CMake 变量,用于控制编译器优化选项。:这是一个编译选项,用于设置 CMake 变量。:是跨平台的自动化构建系统,用于管理编译过程。:表示关闭该选项,即不使用编译器的。

weixin_61902959的博客 1684

NDTMC-LIO-SAM:结合NDTMC与LIO-SAM的SLAM方法

NDTMC-LIO-SAM:结合NDTMC与LIO-SAM的SLAM方法 项目介绍 NDTMC-LIO-SAM 是一个融合了非线性扩散地图匹配(NDT Map Matching Component, NDTMC)与激光雷达惯性 odometer SLAM (LIOSAM)的实时SLAM解决方案。该项目由Lizhou Liao主要完成,并在IROS 2024上发表其相关论文《NDT-Map-Code...

gitblog_00048的博客 602

SLAM经典文献之:LIO-SAM(激光-IMU紧耦合图优化)

作者丨chaochaoSEU@知乎来源丨https://zhuanlan.zhihu.com/p/364651745编辑丨3D视觉工坊文献阅读)多传感器融合之LIO-SAM: Tightl...

3D视觉工坊 5891

3维SLAM入门:LIO-SAM的安装与运行指南

3维SLAM入门:LIO-SAM的安装与运行指南 【下载地址】3维SLAM入门LIO-SAM的安装与运行指南 3维SLAM入门:LIO-SAM的安装与运行指南本资源文件提供了在Ubuntu 18.04系统上安装和运行LIO-SAM(Lidar-Inertial Odometry and Mapping)的详细步骤 ...

gitblog_06568的博客 799
上一篇: 深入调研分析——是先有鸡还是先有蛋?
下一篇: slam一篇文章就够了——基于lio-sam的测试(2)
白云千载尽
博客等级 码龄5年 9168粉丝 296原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

白云千载尽

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值

