OV7725摄像头显示VGA/LCD

学习笔记——STM32摄像头OV7725(一) OV7725简介 在各类信息中,图像含有最丰富的的信息,作为机器视觉领域的核心部件,摄像头被广泛地应用在安防、探险、以及车牌检测等场合。其按照输出信号的类型可以分为数字和模拟摄像头,按照材料构成可以分为CCD和CMOS。 模拟摄像头的感光器件一般维持在752(H)*582(V)像素指标左右。 由于CCD的像素由MOS电容组成,读取电荷信号是需要使用电压相当大的(至少2V)的二相/三相/四相的时序脉... 阅读详情

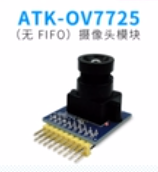
1. OV7725摄像头

在这里插入图片描述

1.1 简介

OV7725是OmniVision(豪威科技)公司生产的CMOS图像传感器,该传感器功耗低、可靠性高一级采集速率快,主要应用在玩具、安防监控、电脑多媒体等领域。

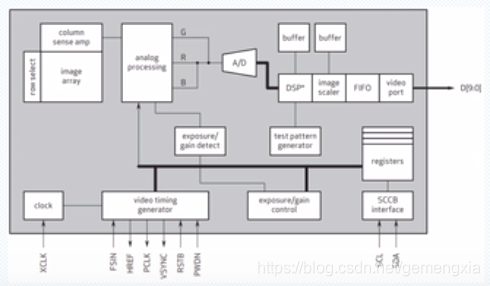
OV7725感光阵列达到640*480,功能最快60fps VGA分辨率的图像采集。传感器内部集成了图像处理的功能,包括自动曝光控制(AEC)、自动增益控制(AGC)和自动白平衡(AWB)等。
在这里插入图片描述

1.2 SCCB接口

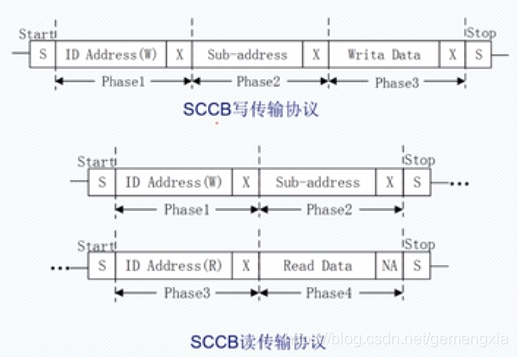
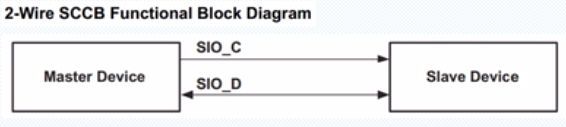
SCCB(Serial Camera Control Bus,串行摄像头控制总线)是由OV公司定义和发展的三线式串行总线。
该总线控制着OV系列摄像头的大部分功能,包括图像数据格式、分辨率以及图像处理参数等。
OV公司为了减少传感器引脚的封装,现在SCCB总线大多采用两线式接口总线。(类似IIC总线)
在这里插入图片描述
在这里插入图片描述
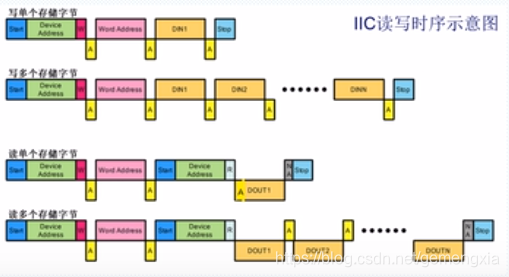
SCCB与IIC的差异
1、SCCB传输协议中,第9位为不必关心位,而IIC写传输协议为应答位。
2、SCCB每次传输过程不超过3个阶段(Phase),即不能连续读写。
3、SCCB读传输协议中没有重复开始的概念,在写完寄存器地址后,发起停止信号。
1.3 图像输出时序

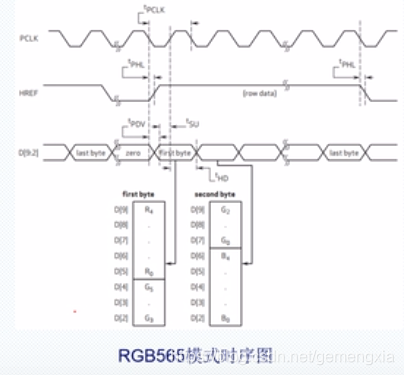
OV7725支持多种不同分辨率图像的输出,包括VGA(640x480)、QVGA(320x240)、以及CIF(一种常用的标准化图像格式,分辨率为352x288)到40x30之间的任意尺寸。

OV7725支持多种不同的数据像素格式,包括YUV(亮度参数和色度参数量分开表示的像素格式)、RGB(其中RGB格式包括RGB565、RGB555)以及8位的RAW(原始图像数据)和10位的RAW。
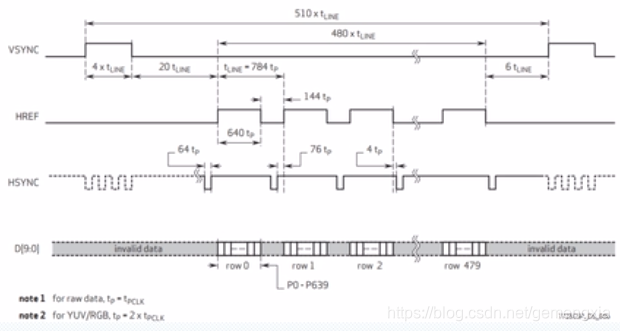
在这里插入图片描述
在这里插入图片描述

2. 程序设计

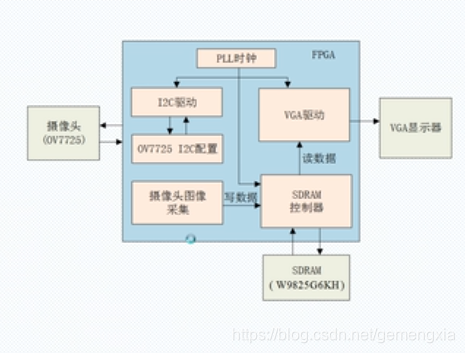
使用FPGA开发板及OV7725摄像头实现图像采集,并通过VGA显示器显示,以及RGBLCD液晶屏(800*480)实时显示。
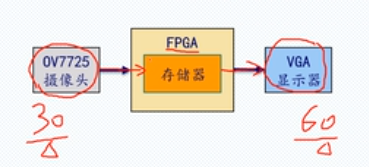
在这里插入图片描述

2.1 系统框图

在这里插入图片描述

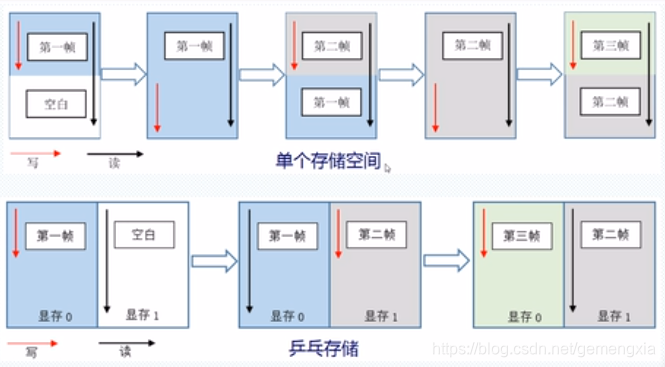
2.2 SDRAM乒乓存储

在这里插入图片描述

2.3 源码

module ov7725_rgb565_640x480_vga(    
    input                 sys_clk     ,  //系统时钟
    input                 sys_rst_n   ,  //系统复位,低电平有效
    //摄像头接口
    input                 cam_pclk    ,  //cmos 数据像素时钟
    input                 cam_vsync   ,  //cmos 场同步信号
    input                 cam_href    ,  //cmos 行同步信号
    input        [7:0]    cam_data    ,  //cmos 数据
    output                cam_rst_n   ,  //cmos 复位信号,低电平有效
    output                cam_sgm_ctrl,  //cmos 时钟选择信号, 1:使用摄像头自带的晶振
    output                cam_scl     ,  //cmos SCCB_SCL线
    inout                 cam_sda     ,  //cmos SCCB_SDA线
    //SDRAM接口
    output                sdram_clk   ,  //SDRAM 时钟
    output                sdram_cke   ,  //SDRAM 时钟有效
    output                sdram_cs_n  ,  //SDRAM 片选
    output                sdram_ras_n ,  //SDRAM 行有效
    output                sdram_cas_n ,  //SDRAM 列有效
    output                sdram_we_n  ,  //SDRAM 写有效
    output       [1:0]    sdram_ba    ,  //SDRAM Bank地址
    output       [1:0]    sdram_dqm   ,  //SDRAM 数据掩码
    output       [12:0]   sdram_addr  ,  //SDRAM 地址
    inout        [15:0]   sdram_data  ,  //SDRAM 数据    
    //VGA接口                          
    output                vga_hs      ,  //行同步信号
    output                vga_vs      ,  //场同步信号
    output        [15:0]  vga_rgb        //红绿蓝三原色输出 
    );

//parameter define
parameter  SLAVE_ADDR =  7'h21        ;  //OV7725的器件地址7'h21
parameter  BIT_CTRL   =  1'b0         ;  //OV7725的字节地址为8位  0:8位 1:16位
parameter  CLK_FREQ   = 26'd25_000_000;  //i2c_dri模块的驱动时钟频率 25MHz
parameter  I2C_FREQ   = 18'd250_000   ;  //I2C的SCL时钟频率,不超过400KHz
parameter  CMOS_H_PIXEL = 24'd640     ;  //CMOS水平方向像素个数,用于设置SDRAM缓存大小
parameter  CMOS_V_PIXEL = 24'd480     ;  //CMOS垂直方向像素个数,用于设置SDRAM缓存大小

//wire define
wire                  clk_100m        ;  //100mhz时钟,SDRAM操作时钟
wire                  clk_100m_shift  ;  //100mhz时钟,SDRAM相位偏移时钟
wire                  clk_25m         ;  //25mhz时钟,提供给vga驱动时钟
wire                  locked          ;
wire                  rst_n           ;
                                      
wire                  i2c_exec        ;  //I2C触发执行信号
wire   [15:0]         i2c_data        ;  //I2C要配置的地址与数据(高8位地址,低8位数据)          
wire                  cam_init_done   ;  //摄像头初始化完成
wire                  i2c_done        ;  //I2C寄存器配置完成信号
wire                  i2c_dri_clk     ;  //I2C操作时钟
                                      
wire                  wr_en           ;  //sdram_ctrl模块写使能
wire   [15:0]         wr_data         ;  //sdram_ctrl模块写数据
wire                  rd_en           ;  //sdram_ctrl模块读使能
wire   [15:0]         rd_data         ;  //sdram_ctrl模块读数据
wire                  sdram_init_done ;  //SDRAM初始化完成
wire                  sys_init_done   ;  //系统初始化完成(sdram初始化+摄像头初始化)

//*****************************************************
//**                    main code
//*****************************************************

assign  rst_n = sys_rst_n & locked;
//系统初始化完成:SDRAM和摄像头都初始化完成
//避免了在SDRAM初始化过程中向里面写入数据
assign  sys_init_done = sdram_init_done & cam_init_done;
//不对摄像头硬件复位,固定高电平
assign  cam_rst_n = 1'b1;
//cmos 时钟选择信号,0:使用引脚XCLK提供的时钟 1:使用摄像头自带的晶振
assign  cam_sgm_ctrl = 1'b1;

//锁相环
pll_clk u_pll_clk(
    .areset             (~sys_rst_n),
    .inclk0             (sys_clk),
            
    .c0                 (clk_100m),
    .c1                 (clk_100m_shift),
    .c2                 (clk_25m),
    .locked             (locked)
    );

//I2C配置模块    
i2c_ov7725_rgb565_cfg u_i2c_cfg(
    .clk                (i2c_dri_clk),
    .rst_n              (rst_n),
            
    .i2c_done           (i2c_done),
    .i2c_exec           (i2c_exec),
    .i2c_data           (i2c_data),
    .init_done          (cam_init_done)
    );    

//I2C驱动模块
i2c_dri 
   #(
    .SLAVE_ADDR         (SLAVE_ADDR),
    .CLK_FREQ           (CLK_FREQ  ),              
    .I2C_FREQ           (I2C_FREQ  )                
    )       
   u_i2c_dri(       
    .clk                (clk_25m   ),   
    .rst_n              (rst_n     ),   
        
    .i2c_exec           (i2c_exec  ),   
    .bit_ctrl           (BIT_CTRL  ),   
    .i2c_rh_wl          (1'b0),                     //固定为0,只用到了IIC驱动的写操作   
    .i2c_addr           (i2c_data[15:8]),   
    .i2c_data_w         (i2c_data[7:0]),   
    .i2c_data_r         (),   
    .i2c_done           (i2c_done  ),   
    .scl                (cam_scl   ),   
    .sda                
ov7725 原理及摄像头驱动 摄像头引出的接口包含了OV7725传感器及FIFO的混合引脚,外部的控制器使用这些引脚即可驱动摄像头。 阅读详情

相关推荐

STM32 OV7725 传感器

stm32 0v7755

5146

从FIFO缓存到图像显示:剖析OV7725与AL422B在STM32F1上的协同驱动策略

本文深入剖析了OV7725摄像头与AL422B FIFO在STM32F1平台上的协同驱动策略。通过解析FIFO的必要性、硬件引脚功能及时序配合,提供了无DCMI接口的三种实用驱动方案,并实现从FIFO到LCD的实时图像显示流水线,为嵌入式图像处理开发者提供了宝贵经验。

weixin_42741930的博客 210

STM32F407驱动OV7725摄像头与LCD屏:嵌入式视觉系统全流程实战

在嵌入式系统开发中,实时图像采集与显示是机器视觉、智能监控和人机交互等应用的基础。其核心原理在于通过专用硬件接口(如DCMI)高效捕获图像传感器数据,并利用DMA技术实现数据在内存与显示设备间的零CPU占用搬运。这项技术的核心价值在于为资源受限的嵌入式设备赋予了“视觉”能力,是实现工业检测、智能门禁等场景的关键。本文以广泛应用的STM32F407微控制器和OV7725摄像头传感器为例,深入剖析了从硬件电路设计、DCMI/DMA驱动配置,到双缓冲帧管理以解决图像撕裂问题的完整实现方案,为开发者构建稳定流畅的嵌

weixin_29165725的博客 253

FPGA图像采集显示实战:OV7725摄像头与RGB TFT-LCD驱动设计

图像采集显示是FPGA工程实践中的经典入门项目,涉及摄像头传感器、并行接口时序、跨时钟域数据处理和显示驱动等多个基础技术环节。OV7725作为一款30万像素CMOS传感器,支持DVP并行接口和RGB565直接输出,搭配640x480 RGB TFT-LCD屏,可以构建一条从像素采集到屏幕显示的完整数据通路。整个系统需要理解SCCB配置协议、PCLK像素时钟采样、异步FIFO跨时钟域缓冲、LCD行场同步时序等关键技术,任何一个环节的时序错误都会导致花屏或黑屏。本文基于Verilog工程实现,详细拆解模块划分、

weixin_29189003的博客 232

STM32F10X微控制器与OV7725摄像头驱动开发实战

在当今数字化时代,摄像头作为图像采集的关键组件,在各个领域扮演着不可或缺的角色。OV7725是来自OmniVision公司的一款高性价比CMOS图像传感器,广泛应用于监控、工业、消费电子产品以及车载系统中。它以其较小的尺寸、灵活的配置以及不错的图像质量,在市场中占有一席之地。本章节将简要介绍OV7725摄像头的基本概念和应用场景,为读者构建一个初步的认识框架。OV7725摄像头模块结合了OmniVision的OV7725传感器与一个小型镜头,支持多种输出格式,并可根据需求调整分辨率和帧率。

weixin_35756892的博客 1119

FPGA图像显示入门:OV7725摄像头与TFT-LCD实时显示链路Verilog实现

在嵌入式系统与数字电路设计中,FPGA凭借并行处理能力和灵活的逻辑资源,常被用于实时图像采集与显示场景。摄像头数据采集、像素时钟同步、跨时钟域处理以及显示时序生成,是构建图像处理通路时绕不开的基础问题。O V7725作为一款支持RGB565输出的CMOS传感器,配合640x480分辨率的TFT-LCD屏,恰好覆盖了这些关键技术点。通过Verilog编写SCCB配置模块、像素拼接逻辑、异步FIFO缓冲和LCD行场时序驱动,可以在不依赖ARM或Linux的情况下,用纯逻辑实现从摄像头到屏幕的实时显示链路。这套方

weixin_29175469的博客 299

FPGA图像采集与显示:OV7725摄像头到TFT-LCD的完整工程实现

在FPGA开发中,图像采集与显示是典型的跨时钟域工程实践,涉及摄像头接口协议、像素时序恢复、数据缓存与显示驱动等多个环节。OV7725作为DVP接口的CMOS传感器,其输出的并行数据流需要在SCCB配置、行场同步对齐和像素时钟匹配下才能被可靠采集。理解从PCLK到RGB565的转换逻辑,以及行缓存与FIFO在跨时钟域缓冲中的作用,是掌握整个数据链路的关键。本方案以640x480分辨率为例,展示了在片上资源受限条件下,如何通过合理的缓存架构实现摄像头画面到RGB接口TFT-LCD屏的实时显示,为后续图像处理算

weixin_29184075的博客 281

STM32F4驱动OV7725摄像头与LCD显示:嵌入式视觉系统实战指南

嵌入式视觉系统通过微控制器采集并处理图像数据,实现实时监控、机器视觉等应用。其核心原理涉及图像传感器数据采集、微控制器外设驱动以及高效数据传输。在技术实现上,利用DMA(直接存储器访问)和硬件加速单元(如DMA2D)可以显著降低CPU负载,提升系统实时性。STM32系列MCU凭借其丰富的外设(如DCMI数字摄像头接口)和成熟的生态,成为构建此类系统的热门选择。本文聚焦于使用STM32F407驱动OV7725摄像头模块,并通过FSMC接口控制LCD屏幕,详细阐述了从硬件选型、外设配置到双缓冲机制与DMA2D优

weixin_34216614的博客 214

Ov7670 Ov7725数据手册和实验代码

摄像头ov7670 ov7725数据手册以及相应实验代码 ov7725相关驱动

stm32单片机ov7725采集图像实时图像处理led显示处理结果

OV7725采集图像后stm32可进行图像二值化,灰度化,中值滤波,均值滤波,拉普拉斯边缘检测,通过lcd实时显示

ARIMA模型的R实现

1.模型简介 ARIMA模型,全称差分自回归移动平均模型。可以看作是差分运算和ARMA模型的结合。主要是针对具有线性趋势的非平稳的时间序列,来进行建模预测。 ARIMA模型的形式如下: Φ(B)∇

heirenmin的博客 1万+

告别复杂配置:利用原生DDNS实现IPv6直连群晖的极简指南

本文详细介绍了如何利用原生DDNS实现IPv6直连群晖NAS的极简方法,告别复杂配置。从检查IPv6网络环境、路由器防火墙设置到群晖DDNS配置,一步步指导用户完成设置,并分享移动网络下的使用体验和安全防护建议,帮助用户轻松实现远程访问。

weixin_30918633的博客 413

3D医学影像分割实战:从数据预处理到模型训练全流程解析

本文详细解析了3D医学影像分割的全流程,从数据预处理到模型训练,重点介绍了nnUNet框架的应用技巧。通过实战案例,帮助开发者掌握如何处理复杂的.nii.gz文件格式、优化数据预处理流程以及高效训练3D分割模型,特别适合医学影像分析领域的从业者参考。

weixin_29098367的博客 222

MicroPython 开发ESP32应用教程 之 WIFI配网 Web页面配网 softAP 配网 web页面控制WS2812灯珠

MicroPython 开发ESP32应用教程 之 WIFI配网 Web页面配网 softAP 配网 web页面控制WS2812灯珠

weald2000的专栏 2080

深入解析JESD204B Periodic SYSREF在多ADC/DAC系统中的同步优化策略

本文深入探讨了JESD204B Periodic SYSREF在多ADC/DAC系统中的同步优化策略,针对雷达阵列和宽带通信系统中的同步精度问题,详细解析了硬件实现细节、参数配置实战经验及系统级优化方法。通过案例分析和技术要点,帮助工程师解决由温度漂移和时钟抖动引起的同步挑战,提升系统性能。

weixin_29267307的博客 137

Spatial-ORMLLM: Improve Spatial Relation Understanding in the Operating Room with Multimodal Larg...

手术室(OR)中的精准空间建模是众多临床任务的基础,可为术中感知、风险规避及手术决策提供支持。现有方法虽利用大规模多模态数据集进行 latent 空间对齐,以隐式学习空间关系,但却忽视了多模态大型语言模型(MLLM)的3D能力。然而,这种方法存在两个问题:1)手术室通常缺乏多台视频和音频传感器,多模态3D数据难以获取;2)仅依赖易获取的2D数据训练,无法捕捉复杂场景中的细粒度细节。为解决这一问题,我们提出——首个针对手术室3D空间推理的大型视觉语言模型。

UnknownBody_2的博客 591

STM32入门教程:人脸识别

STM32CubeMX配置 打开STM32CubeMX,创建一个新的工程,并选择你使用的STM32系列和具体型号。根据摄像头模块的规格,将摄像头的输出引脚连接到相应的STM32引脚上。人脸识别是一种非常常见的人工智能应用,它可以通过摄像头捕捉到的图像,识别出图像中的人脸并进行相关的分析和处理。在本教程中,我们将使用STM32开发板和相关传感器,通过指导你搭建一个基于STM32的简单人脸识别系统,并编写相应的代码来实现该功能。另外,为了达到更好的人脸识别效果,可能需要使用更高性能的处理器和更复杂的算法。

吃不胖. 374

【OpenClaw从入门到精通】零基础入门——OpenClaw核心概念快速理解(2026入门版)

OpenClaw是一个强大的AI代理框架,旨在构建智能化的自动化任务处理系统。随着人工智能技术的快速发展,OpenClaw为开发者和企业提供了一个完整的解决方案,用于创建能够理解、学习和执行复杂任务的智能体。本文将带领零基础的读者快速理解OpenClaw的核心概念,从基础架构到实际应用,为后续深入学习奠定坚实基础。通过本文的学习,你将掌握OpenClaw的基本原理、核心组件和快速上手方法。

一键难忘的博客 323

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

上一篇: 录音机
下一篇: SD卡相关应用
爱吃蛋挞的Dolly
博客等级 码龄8年 833粉丝 75原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值