Mujoco-二阶单摆建模与控制

(7)ROS2-MUJOCO联合仿真环境迁移优化 本文介绍了如何将ROS2的仿真环境从Gazebo迁移到MuJoCo,并使用MuJoCo原生的仿真UI界面替代自定义渲染模块。主要内容包括:1) 复制MuJoCo的simulate文件夹并添加lodepng依赖;2) 修改main.cc文件,实现ROS2控制器管理器的加载和仿真步进;3) 配置CMakeLists.txt构建新的可执行文件;4) 修改launch文件以使用新的仿真程序。最终实现了保留MuJoCo原生UI交互功能的同时,整合ROS2控制系统的仿真环境。 阅读详情

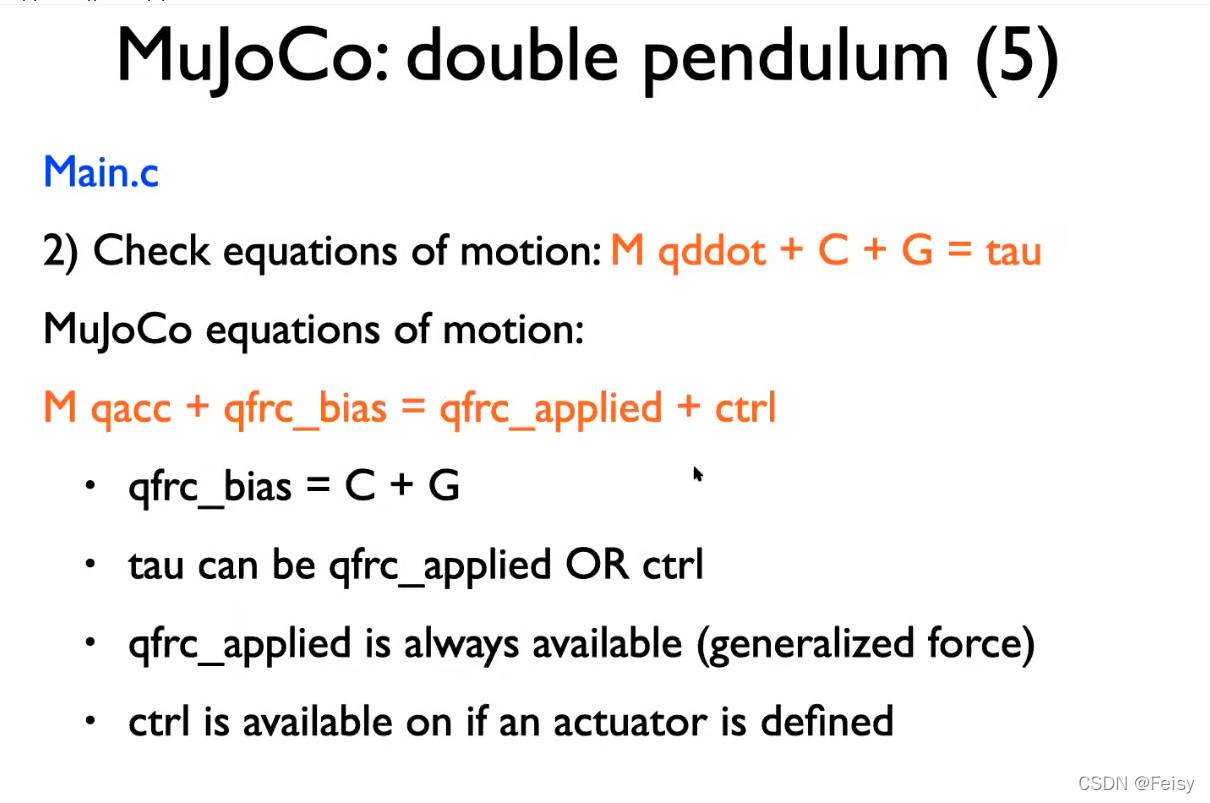
在这里插入图片描述


模型文件:

<mujoco>
	<option timestep="0.0001" integrator="RK4" >
		<flag sensornoise="enable" energy="enable" contact="disable" />
	</option>
	<worldbody>
        <light diffuse=".5 .5 .5" pos="0 0 3" dir="0 0 -1"/>
		<geom type="plane" size="1 1 0.1" rgba=".9 0 0 1"/>
		<body pos="0 0 2.5" euler="0 5 0">
			<joint name="pin" type="hinge" axis = "0 -1 0" pos="0 0 -0.5"/>
			<geom type="cylinder" size="0.05 0.5" rgba="0 .9 0 1" mass="1"/>
			<body pos="0 0.1 1

Mujoco的关节与外力和驱动器 Mujoco的auctor有4种模式: 1 motor 模式:This element creates a direct-drive actuator 这种模式,看起来像是直接输出扭矩的模式。 如果我们用这种模式,设定一个值,auctor会将这个值映射成一个力,一直作用于关节 这种模式下,简单的pd实现: <actuator> <motor joint="pin" name="torque" gear="1" ctrllimited="true" ctrlrange="-100 1 阅读详情

相关推荐

MuJoCo物理引擎实战:从模型导入到PD控制全解析

本文详细解析了如何使用MuJoCo物理引擎进行机器人仿真与控制。从模型导入、MJCF文件编写、物理参数配置,到实现PD控制器让倒立摆保持平衡,提供了完整的实战教程。文章重点探讨了惯性张量、执行器参数等核心概念,并分享了传感器噪声模拟、动态调参等高级调试技巧,帮助开发者高效利用MuJoCo这一强大的机器人“数字沙盘”。

weixin_29284657的博客 81

MuJoCo新手必看:从XML配置到PD控制器的完整机器人仿真指南

本文为MuJoCo新手提供了一份完整的机器人仿真入门指南。从理解模型、数据与仿真循环的核心架构开始,详细讲解了如何编写MJCF配置文件构建单摆模型,并深入解析了执行器与传感器的配置。最后,通过编写一个实际的PD控制器示例,将理论应用于实践,帮助读者掌握从模型搭建到控制算法实现的完整流程。

weixin_29216049的博客 62

MuJoCo传感器噪声模拟实战:从理论到代码实现的完整指南

本文详细介绍了MuJoCo传感器噪声模拟的完整实现过程,从基础原理到代码实战,涵盖高斯白噪声、量化误差和漂移噪声的模拟方法。通过XML配置和Python示例,展示如何为关节位置与速度传感器注入噪声,并分析噪声对控制系统的影响。同时提供五大抗噪声干扰方案,包括数字滤波器、传感器融合和噪声自适应控制策略,助力提升仿真到现实的迁移能力。

weixin_30316097的博客 568

卡尔曼滤波与Transformer融合:破解非线性状态估计瓶颈的新范式

状态估计是机器人、自动驾驶等领域的核心技术,旨在从带噪声的传感器数据中推断系统的内部状态。传统卡尔曼滤波及其扩展(如EKF、UKF)基于贝叶斯理论,在假设系统线性和噪声高斯分布时效果显著,但在处理非线性、非高斯噪声及复杂动态系统时面临瓶颈。其技术价值在于为系统提供了最优或次优的递归状态估计,是控制、导航和感知的基石。随着深度学习的发展,Transformer凭借其强大的序列建模和注意力机制,为动态系统建模和噪声特性学习提供了新工具。将Transformer的感知能力与卡尔曼滤波的贝叶斯框架相结合,能够自适应

congdi7904的博客 399

人形机器人技术解析:从核心能力到工程实践

机器人操作系统(ROS 2)作为现代机器人开发的事实标准,为复杂系统的模块化通信与控制提供了统一框架。其基于节点、话题、服务与动作的架构,实现了感知、规划、执行等模块的解耦与高效协同,是构建灵活、可扩展机器人系统的技术基石。在工程实践中,通过仿真环境(如Isaac Sim、Gazebo)进行算法验证与强化学习训练,已成为降低硬件风险、加速开发迭代的关键流程。这一技术组合的价值在于,它能显著缩短从算法研究到实体部署的周期,尤其适用于人形机器人这类集成运动控制、多模态感知与实时决策的复杂系统。当前,人形机器人的

weixin_34342992的博客 403

Cosmos 3:面向物理AI的全模态世界模型

世界模型是人工智能理解动态环境的核心范式,其本质是从感知数据中构建可推理、可预测、可干预的内部表征。随着Physical AI(物理AI)概念兴起,业界正从纯数据驱动转向融合牛顿力学、能量守恒等第一性原理的建模范式;Omnimodal(全模态)则要求视觉、触觉、力觉、温度等多源信号在统一时空与物理量纲下对齐与因果推演。这类模型的技术价值在于提升外推能力、增强仿真-现实迁移鲁棒性,并支撑机器人控制、工业质检、康复医疗等强物理约束场景。Cosmos 3正是这一演进路径上的代表性突破,它将世界模型从像素预测器升级

weixin_33904756的博客 412

mujoco获取相机图片

在模型xml文件中,添加了代表vehicle视角的相机’cam’,用于障碍物识别。希望可以同时完成两件事: 在屏幕GLEW窗口上以默认相机的视角展现仿真的过程 以5hz的频率获取cam捕捉的图片 通过查阅mujoco-py的官方文档可以看到, 在新建了sim之后,如果直接在循环中调用: sim.render(height=600, width=600, camera_name='cam', depth=False) 获取来自cam的信息,会在一个glew窗口中交替出现cam和默认相机的内容,而且十分

PlayingYY的博客 3859

MuJoCo 入门教程(一)

在 MuJoCo 仿真中输入自定义数字有三种方法。首先,可在 XML 中定义全局数字字段。它们有一个名称和一个实数值数组。其次,可以通过特定元素的自定义数组来扩展某些模型元素的定义。具体方法是在 XML 元素大小中设置 nuser_XXX 属性。第三,数组 mjData.userdata 不用于任何 MuJoCo 计算。用户可以在这里存储自定义计算的结果;请记住,所有随时间变化的内容都应存储在 mjData 中,而不是 mjModel 中。自定义文本字段可以保存在模型中。

机器人控制与仿真应用 1万+

单摆模型仿真(SMART PLC梯形图实现)

单摆模型的详细推导公式可以参看下面文章链接,这篇博客主要给出在博途PLC里如何完成单摆模型的建模,倒立摆的PLC控制(模型分析+ SCL源代码)_RXXW_Dor的博客-优快云博客首先简单介绍下倒立摆模型,下面这幅图是MATLAB网站上的倒立摆模型,下面我们利用牛顿第二运动定律建立摆杆的运动方程。单摆模型详细介绍这里不再赘述,大家可以参看下面文章链接,单摆模型的仿真有助于大家理解分析力学的有关知识,同时模型的实现可以帮助大家更好的理解和运用微分和积分这2个强有力的工具。

RXXW_Dor的博客 613

【具身智能仿真平台实战:MuJoCo从入门到精通】第4章 刚体与关节建模

xml = """-- 基座 -->-- 肩关节(绕Z轴旋转) -->-- 肘关节(绕Y轴旋转) -->-- 腕关节(绕Y轴旋转) -->-- 末端执行器(球体) --></body></body></body></body></body><actuator><sensor></sensor></mujoco>"""print(f"模型名称: {model.names.decode().split(chr(0))[0]}")

极客栈 67

【具身智能仿真平台实战:MuJoCo从入门到精通】第3章 MJCF 基础语法

在上一章中,我们通过单摆模型学习了 ​​mjModel​​ 和 ​​mjData​​ 的基本用法。但那些模型都是直接在 Python 字符串中编写的简单 XML。要构建更复杂的机器人(如轮足机器人 S10),我们需要系统掌握 MJCF(MuJoCo XML Format)的语法规则。本章将介绍 MJCF 的核心元素、坐标系统、单位体系,并通过一个完整的双摆模型实践所学内容。

极客栈 180

单摆运动的数学模型

用c++语言编写的单摆运动数学模型,体现了运动的往复,可借鉴海浪的运动

别再只调颜色阈值了!优化K210色块追踪性能的5个关键参数与实战技巧

本文深入探讨了K210色块追踪性能优化的五大核心策略,包括图像预处理参数精细调控、find_blobs参数进阶配置、运动控制算法升级、硬件时序优化以及可视化调试系统构建。通过实战技巧和参数调整方法,帮助开发者提升K210在色块追踪项目中的识别稳定性和响应速度,适用于云台追踪等应用场景。

weixin_42531588的博客 225

分析国外几款主流蜜罐产品看欺骗诱捕技术的应用脉络

网络安全的本质是攻防对抗,更本质的其实是人与人心智与技术的全面较量。 欺骗诱捕技术作为攻防对抗技术中比较特殊的技术,能够使防守方更多掌握对抗中的主动权,诱导攻击,迫使攻击者耗费精力的同时,留下丰富的攻击信息。究其本质,欺骗诱捕技术更深层次考验的不止是技术的能力,还有对于攻击者作为人的理解。 国外主流蜜罐产品分析 根据MarketsandMarkets《欺骗技术市场规模、份额和2021年全球市场预测》中提到的欺骗诱捕技术全球主要供应商及产品,我们分析了几款国外主流的蜜罐产品,希望更清晰看到欺骗诱捕技术应

cdyunaq的博客 1307

matlab kwave模拟超声换能器学习笔记

kwave模拟超声换能器的学习笔记,从零开始造车轮

SolvingMaster的博客 3197

【UE5】多用户协同编辑实战:从配置到实时协作

本文详细介绍了在虚幻引擎5中配置和使用多用户协同编辑功能的完整流程。从启用Multi-User Editing插件、配置UDP Messaging网络通信,到启动服务器、创建会话并实现实时协作,提供了从环境准备到实战协作的清晰指南。文章还分享了资产同步、场景分批、对象锁定等实用技巧,并强调了网络配置与版本一致性等关键避坑点,旨在帮助中小型团队提升关卡设计和原型开发的协作效率。

weixin_29001683的博客 267

SAP_MM模块采购订单显示含税价&不含税简介

不含税价(Net Price):基础商品价格,不包含税金。含税价(Gross Price):基础价格加上适用税金后的总价。在SAP中,采购订单通常以不含税价为基础,通过配置税码和定价方案,系统会自动计算含税总价。

我小时候很黑的博客 2303

【用unity实现100个游戏之2】复刻实现经典2d平台跳跃游戏《蔚蓝 Celeste》(附工程源码)

蔚蓝》是一款备受好评的独立游戏,由游戏开发工作室开发并由发行。这款游戏于2016年首次发布,并在玩家和评论界收获了广泛赞誉。蔚蓝以其独特的艺术风格和引人入胜的故事而著称。游戏以深海为背景,玩家将扮演一个能够探索水下世界的神秘生物。游戏通过惊人的视觉表现和动态的海洋生态系统为玩家带来了令人难忘的游戏体验。无论是广阔的水下景观还是充满生机的海洋生物,蔚蓝都让玩家感受到深海的神秘和美丽。蔚蓝在玩法上注重探索和解谜。玩家可以在海底环境中自由游动,发现隐藏的地点和秘密,与各种生物互动,并解决环境谜题以继续前进。

向宇的博客,专注php/web全栈 unity游戏开发,欢迎大家评论纠错 4167

iOS逆向之深入解析Hook的原理方法和安全防护

Hook简介 Hook就是一种改变程序执行流程的一种技术的统称; 一段程序的执行流程是 A --> B --> C,现在我们在 A 和 B 之间插入一段代码或者直接改变 B ,这样程序原有的执行流程就发生了改变。如下图所示: Hook的方式:Method Swizzle,fishhook,Cydia Substrate; Hook原理 一、Method Swizzle 原理 利用OC的Runtime特性,动态去改变SEL(方法编号)和IMP(方法实现)的对应关系,达到OC方法调用流程改变

╰つ栺尖篴夢ゞ 2万+

详解【异质图卷积网络 RGCN】回顾:图神经网络问题的三大处理步骤 | 从起源说起,RGCN核心公式解释,两种降低模型参数量/优化的方式,附核心代码实现讲解

本篇,我们深入分析和学习RGCN的原理以及为何要这么做。首先让我们来回顾对于图神经网络问题的三大处理步骤,可以说,这是该深度学习模型的基本理解,后续都是在深化其中的细节处理。然后以容易理解的方式,引出异质图卷积网络RGCN的由来,主要讲解其核心公式和论文中作者所提出的两种降低模型参数量/优化的处理办法,并给出基础分解以及块对角分解的核心实现代码讲解。最后附上RGCN源代码及说明。

追光者♂:记录、分享、总结、提升,现象级专栏《Python从入门到人工智能》作者,无惧黑暗,坚信曙光 1279

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

上一篇: 使用mujoco来模拟cassie机器人
下一篇: Mujoco核心数据结构-mjData mjModel
Feisy
博客等级 码龄19年 166粉丝 235原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值