


完整的 IMU(惯性测量单元)传感器噪声仿真与去噪系统的MATLAB代码。模拟了加速度计和陀螺仪的典型误差特性,并利用频域维纳滤波(Wiener Filtering)来提取纯净信号。
原创代码,非AI生成,请勿翻卖
程序简介
传感器噪声模型
代码首先模拟了传感器在实际使用中遇到的三种主要噪声成分:
- 高斯白噪声 (White Noise): 由热噪声引起。
- 偏置不稳定性 (Bias Instability): 表现为缓慢变化的随机游走。
- 角随机游走 (Angle Random Walk, 仅限陀螺仪): 对白噪声积分产生的累积误差。
核心算法:维纳滤波 (Wiener Filtering)
维纳滤波的目标是寻找一个线性滤波器,使得滤波后的信号 与真实信号 之间的均方误差 (MSE) 最小。
频域传递函数
代码的核心逻辑基于维纳滤波的频域公式。滤波器在每个频率分量 上的增益 取决于信号和噪声的功率谱密度 (PSD)
算法步骤
- PSD 估计: 使用
pwelch方法分别计算理想信号和噪声信号的功率谱。 - 增益计算: 计算信噪比 ,则增益为 。
- 频域相乘: 将测量信号通过快速傅里叶变换 (FFT) 转换到频域,乘以增益 。
- 逆变换: 通过 IFFT 回到时域,得到去噪后的信号。
性能评估指标
代码通过以下两个关键指标来衡量优化效果:
-
RMSE (均方根误差): 衡量滤波信号与真实信号的偏离程度。
-
Allan 方差 (Allan Variance): 这是惯性导航领域的标准分析方法,用于识别噪声的物理来源(如量化噪声、随机游走等)。在对数图谱中,不同的斜率代表不同的噪声类型。
代码结构总结
| 模块 | 功能说明 |
|---|---|
| 信号生成 | 模拟正弦运动轨迹作为理想 IMU 输出 |
| 噪声注入 | 叠加 randn 产生的白噪声和 cumsum 产生的漂移 |
| 功率谱分析 | 利用 pwelch 识别信号和噪声在频域的特征 |
| 维纳去噪 | 执行 FFT -> 频域加权 -> IFFT,实现最优线性滤波 |
| Allan 方差 | 深入分析传感器噪声的统计特性 |
运行结果
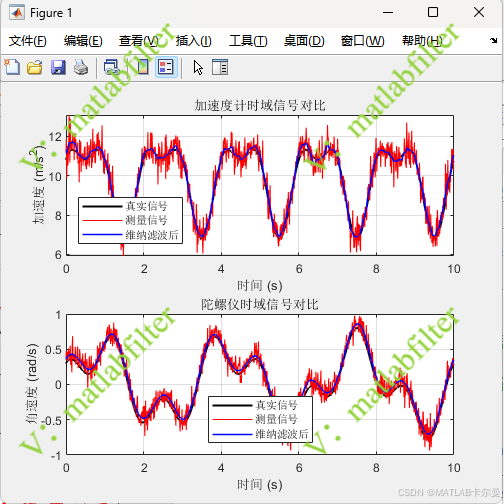
滤波前后信号对比:
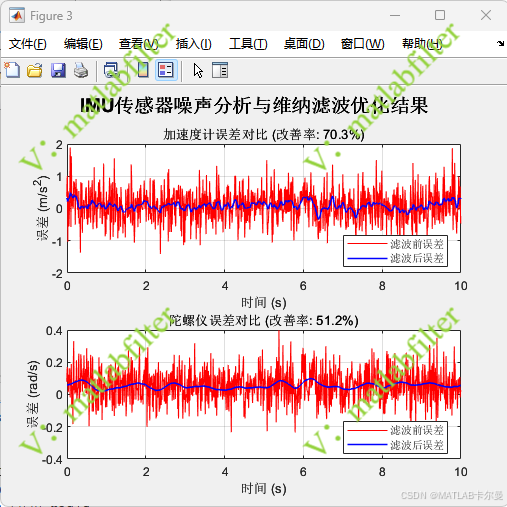
滤波前后误差对比:
噪声特性:

MATLAB源代码
部分代码如下:
% 分析IMU传感器的噪声特性并应用维纳滤波进行优化
% 作者:matlabfilter(V同号,可接代码定制、讲解与调试)
% 2025-12-10/Ver1


clear; clc; close all;
rng(0);
%% 设置仿真参数
fs = 100;              % 采样频率 (Hz)
T = 10;                % 仿真时间 (秒)
t = 0:1/fs:T-1/fs;     % 时间向量
N = length(t);

%% 定义真实信号(理想IMU输出)
% 加速度真实信号 (包含重力和运动加速度)
true_accel = 9.81 + 2*sin(2*pi*0.5*t) + 1*cos(2*pi*1*t);

% 陀螺仪真实信号 (角速度)
true_gyro = 0.5*sin(2*pi*0.3*t) + 0.3*cos(2*pi*0.8*t);

%% 加速度计噪声模型
% 加速度计噪声特性
accel_white_noise_std = 0.5;      % 白噪声标准差 (m/s^2)
accel_bias = 0.1;                   % 偏置 (m/s^2)
accel_bias_instability = 0.02;      % 偏置不稳定性

% 生成加速度计噪声
accel_white_noise = accel_white_noise_std * randn(1, N);
accel_bias_drift = accel_bias + cumsum(accel_bias_instability * randn(1, N) / fs);
accel_measured = true_accel + accel_white_noise + accel_bias_drift;

%% 陀螺仪噪声模型
% 陀螺仪噪声特性
完整代码下载链接:
https://download.youkuaiyun.com/download/callmeup/92481483
如需帮助,或有导航、定位滤波相关的代码定制需求,请点击下方卡片联系作者

 1647


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


