1. 公式推导
双边TOF与双向TOF计算两次TOF的平均值不同,双边TOF是基于单边TOF测量,修正了设备之间的时钟相对偏差,双边TOF流程如下: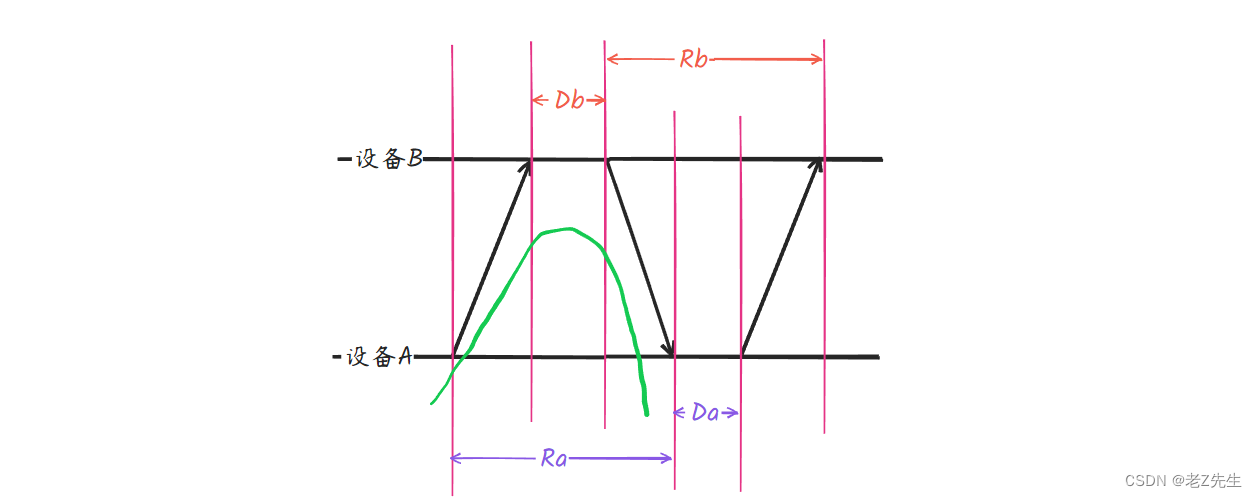
计算公式如下:
在上式中若系数k=1则双边TOF计算公式与单边TOF计算公式一致,系数k为设备时钟的相对偏差系数,可通过上面两次发送时间与两次接收时间的比值计算得到。
2. 误差推导
对双边TOF距离公式进行整理:
整理后:


 墨衍会员
·
AI 创作全网分发
墨衍智能分发
本文由作者通过墨衍一键同步至各平台
1分发平台
1.9k累计阅读
2k平均单平台
已同步平台
优快云
微信公众号
微博
知乎
掘金
百家号
博客园
抖音
小红书
你的文章也可以这样分发
墨衍会员 ¥399起/年,写一次发全网
我也要
双边TOF与双向TOF计算两次TOF的平均值不同,双边TOF是基于单边TOF测量,修正了设备之间的时钟相对偏差,双边TOF流程如下:
计算公式如下:
在上式中若系数k=1则双边TOF计算公式与单边TOF计算公式一致,系数k为设备时钟的相对偏差系数,可通过上面两次发送时间与两次接收时间的比值计算得到。
对双边TOF距离公式进行整理:
整理后:
3D视觉-ToF测量法(Time of Flight)
测量法又被称作飞光时间测量法,是通过给目标连续发射激光脉冲,然后用传感器接收在被测平面上反射回来的光脉冲,通过计算光脉冲的飞行往返时间来计算得到确切的目标物距离。它由一个发射二极管、接收二极管、调制模块,解调模块、处理器几部分组成。调制模块负责调制发射的红外调制波,通过发射二极管将信号发射出去。系统比较区别在于,测量范围不是一个点,它是一个面,因此,接收模块变成了点阵的光敏传感器,通常使用的是。在传感器前面、和发射二极管前面多了光学镜片,一个是为了红外波的辐射范围、一个是为了滤除。
UWB定位: 第二篇 . 原理
UWB定位系列专题: UWB定位: 第一篇 . 简介 UWB定位: 第二篇 . 原理 UWB定位: 第三篇 . 市场分析 UWB定位: 第四篇 . Apple Iphone11 U1芯片 & Apple UWB专利 UWB定位: 第二篇 . 原理定位方案接收信号强度指示(RSSI)飞行时间(TOF) / 到达时间(TOA)双向测距(TWR)多边定位算法到达时差(TDOA)TDOA...
基于DW1000芯片的双边测距(TW-TOF)原理与工程实践详解
在物联网和工业自动化领域,高精度距离测量是实现精准定位与感知的关键。传统基于信号强度(RSSI)的方法精度有限,而基于飞行时间(Time-of-Flight, TOF)的测距技术通过测量信号传播时间直接计算距离,从根本上提升了精度。其核心原理在于利用无线电波在设备间的往返时间,结合已知的传播速度(光速)来解算距离。双边测距(Two-Way Ranging, TWR)是TOF技术的一种重要实现方式,它通过双向通信序列,巧妙地消除了对设备间高精度时钟同步的依赖,大幅降低了系统复杂度和成本,使其非常适合分布式节点
UWB双边测距原理与DW1000实现:从ToF到代码实战
飞行时间(ToF)是无线测距与定位技术的核心原理,通过测量信号在设备间的传播时间来计算距离。其技术价值在于为物联网、室内定位和机器人导航提供了非视距、高精度的空间感知能力。在工程实践中,超宽带(UWB)技术因其极宽的频谱和纳秒级时间分辨率,成为实现厘米级精度的关键。双边双程测距(DS-TWR)作为UWB的经典应用,通过巧妙的多次报文交换抵消了时钟偏差,显著提升了测距稳定性和精度。本文以Decawave DW1000芯片为例,深入剖析DS-TWR的协议流程、时间戳交换机制及驱动层实现要点,为开发者构建高精度U
UWB双边双向测距原理与DW1000芯片实现深度解析
无线测距技术是物联网、室内定位和机器人导航等领域的核心基础,其关键在于精确测量信号的飞行时间。双边双向测距是一种主流的精密时间测量协议,它通过四次报文交换,巧妙地消除了对设备间时钟同步的依赖,从而计算出高精度的信号传播时间。这项技术的核心价值在于能够实现厘米级精度的距离测量,极大地提升了定位系统的可靠性和实用性。其典型应用场景包括资产跟踪、人员定位和自动驾驶中的近距离感知。本文以Decawave DW1000芯片为例,深入剖析了双边双向测距的数学原理、硬件时间戳捕获机制,并提供了从芯片驱动配置、状态机实现到
UWB定位原理详解:从TOF/TDOA到DS-TWR测距实战
从传统无线测距的局限性切入,引出UWB超宽带技术如何通过纳秒级窄脉冲提升时间分辨率,实现厘米级测距。解析TOF、TDOA、AOA、PDoA等定位机制原理,重点介绍DS-TWR双边双向测距的工程实现,并讨论天线延迟校准、时钟漂移、多径和NLOS等误差来源,最后通过开发板实测演示从配置到校准的完整流程,帮助读者理解UWB室内定位的应用选型和精度边界。
UWB测距精度校准实战:从误差分析到参数拟合的完整指南
在物联网和室内定位领域,高精度测距是实现精准感知的基础。其核心原理通常基于无线电波的飞行时间(ToF)测量,通过计算信号传播延迟来推算距离。然而,硬件固有的天线延迟、时钟偏移以及环境多径效应等因素会引入系统性误差,直接影响测距结果的可靠性。为了提升工程实践中的测量精度,校准技术成为关键环节,它通过建立误差模型对原始数据进行修正。在自动驾驶、智能仓储、人员定位等应用场景中,精准的距离信息是系统稳定运行的保障。本文聚焦于UWB(超宽带)技术,针对其在实际部署中常见的精度漂移问题,深入探讨了误差来源,并详细介绍了
你的车钥匙如何‘掐表’计时?深入浅出图解UWB双边双向测距(DS-TWR)
本文深入解析了UWB(超宽带)技术在汽车数字钥匙中的应用,重点介绍了DS-TWR(双边双向测距)原理及其实现厘米级精度的关键技术。通过四步和三步交互流程的对比,揭示了如何通过时间戳测量和动态校准消除时钟偏差,同时探讨了多锚点组网和工程实践中的优化技巧,为汽车数字钥匙的安全设计提供了重要参考。
UWB定位技术详解:从TOF、TDOA到AOA,核心原理与工程实践全解析
在物联网和工业自动化领域,高精度定位是实现资产追踪、人员管理和自动化控制的关键技术。其核心原理在于通过测量无线信号的物理参数(如时间、角度)来解算目标位置。UWB(超宽带)技术凭借其极高的时间分辨率,成为实现厘米级精度的主流方案,其技术价值在于克服了复杂环境下的多径干扰,提供了稳定可靠的定位数据。这使其在智慧仓储、机器人导航、消费电子等对精度和实时性要求苛刻的场景中具有不可替代的优势。具体到工程实践,UWB定位主要围绕TOF(飞行时间)、TDOA(到达时间差)、AOA(到达角)等核心模式展开。例如,TDOA
IEEE 802.15.4a-2011协议深度解析:从UWB脉冲原理到高精度定位实践
在无线通信与物联网领域,高精度测距与定位是核心技术需求。其原理基础之一,是利用信号的飞行时间进行距离测量。为实现厘米级精度,需要物理层提供极高的时间分辨率,这正是脉冲无线电技术的核心价值。该技术通过发射纳秒级的极短脉冲,在时间维度上形成尖锐的信号特征,从而为精确判定信号到达时刻奠定物理基础。这种设计不仅带来了强大的多径分辨能力,能有效分离反射信号以锁定直射路径,还因其低占空比特性而具备低功耗潜力。从工程实践看,这一原理被标准化于IEEE 802.15.4a-2011协议中,成为现代UWB技术的基石。该标准定
【UWB】第1篇 时差计算技术:TOF定位技术原理
但是在实际情况下,由于所有的节点和基站是共享信道的,因此节点到各个基站之间的 TOF 必然是依次测量的,如果在和各个基站进行往返测距的过程中,节点的位置发生了快速移动,定位就会发生较大的偏差如果在和各个基站进行往返测距的过程中,节点的位置发生了快速移动,定位就会发生较大的偏差,如下图所示。两个标签节点不能互相通信,但是基站 3 和基站 4 同时需要参与两个标签节点的测距,由此会带来竞争,需要专门的协议来处理这一问题,无论采用什么样的协议,先不论其复杂程度,最终导致节点测距刷新率降低却是确定无疑的。
【UWB】第2篇 TWR测距与数据标定方法
TOF(Time Of Fight)是指直接完成对飞行时间的测量,UWB定位系统中的TOF测距方式是指通过双向通信完成两个节点间的距离测量,即。该测距方式直接完成节点间距离测量,并进而可以实现节点间的时钟同步,是UWB定位系统中常用的一种测距方案。TWR测距的基本原理是,发送设备从一个确定的时刻开始发射无线信号,接收设备在接收到信号后记录下接收到信号的时刻。总结来说,TWR测距是一种通过测量无线信号的飞行时间来计算距离的技术,可以广泛应用于无线通信、室内定位和雷达系统等领域。SS-TWR的过程如下图所示。
告别踩坑!S32K3xx芯片上RTD-SDK的DFLASH与FEE模块配置全流程(基于S32DS)
本文详细解析了在NXP S32K3xx系列MCU上配置RTD-SDK的DFLASH与FEE模块的全流程,基于S32DS开发环境。从Cache配置、Mem_43_InFls模块设置到MemAcc模块的三种调用模式,提供了实战代码示例和常见问题排查表,帮助开发者高效完成存储管理配置,避免常见错误。
AWR射频仿真基本操作(一)
这里只讲述一个基本的操作: 软件是AWR 14版本
网格自适应_Comsol案例解析17:自适应网格的使用
本期导读自适应网格细化有许多优势,比如可以不用对网格进行全局加密,增加计算精度,又会降低求解自由度。本期仍然以气泡上升案例为例,在两相流模块中使用自适应网格。【打开案例模型】【修改网格】适当让气泡边界加密,注意,曲率因子越小,曲线上的网格越密【添加自适应网格】使用默认的参数即可,这里的误差指示器用的是水平集phi。可以根据具体求解模型选择适当的自变量作为误差指示器。【口诀】默认的一般是最...
【DAB收音机】DAB 认证介绍
DAB 认证ESTI 标准文档: ETSI 103461实际过认证时,需要根据产品的受众国家及区域,参考当地官方是否有国内认证协议。需要参考当地文档进行功能开发。例如:阿联酋地区用《UAE.S 5021 _ 2018.pdf》标准进行认证。ESTI 的DAB认证协议规定了家用和车载数字无线电的最低要求,及其对应的测试方法,是数字无线电认证标志规定的技术基础。本文以车载数字无线电接收器为例,进行部分DAB认证的介绍,详情请见官方文档。或联系博主获取DAB ESTI 103461的中文翻译资料。
中国高精度年度平均气温栅格数据集(1901-2024)
本文基于中国月度平均气温栅格数据集,计算生成1901-2024年1km分辨率的年度平均气温数据集,并按中国省市行政区划进行裁剪。该数据集融合CRU全球数据和WorldClim高分辨率数据,经496个站点验证,具有高时空精度和长时间序列特点,覆盖全国(含港澳台)逾百年气温记录,为气候变化研究、生态水文分析及农业生产评估等提供重要数据支撑。数据格式为Tif,单位为0.1℃,可获取全国、各省及各市三个尺度的气温栅格数据。
零成本实现飞牛 OS 内网穿透:CloudFlare 隧道搭建全攻略
一、引言:突破内网限制的最优解当你的内网环境中部署了飞牛 OS 系统(无论是老旧电脑还是 NAS 设备),想要实现公网访问时,传统方案往往面临两大痛点:公网 IP 申请困难且成本高DDNS 动态解析配置复杂专业内网穿透工具存在付费门槛今天为大家带来零成本解决方案:通过免费域名搭配 CloudFlare 隧道技术,无需公网 IP 即可轻松实现飞牛 OS 服务的公网访问。全程操作可视化,新手也能快速上手!二、前期准备:必备工具清单(1)域名准备。
半导体硅制造工艺
抛光液和硅片的反应速度很快,只要稍一停留,立刻便会腐蚀,因此取片时,不能在表面上留下抛光液,必须紧接着水抛,直至抛光液被全部冲去,再将片子取下。由于晶圆制造过程有各种各样的晶圆固定器和自动设备,需要严格的直径控制以减少晶圆翘曲和破碎,而单晶硅棒的外径表面并不平整且直径也比最终抛光晶片所规定的直径规格大,因此需要通过外径滚磨获得较为精确的直径。胶体的颗粒直径比磨料的颗粒直径小一个数量级,且硬度与硅相当,因此它比用磨料的机械抛光表面损伤更小,抛光出的硅片表面具有高度的镜面光洁。不受材料导电类型和电阻率的影响。
【项目实战】TARA威胁分析和风险评估
TARA是信息安全领域中的一种风险评估方法,在汽车信息安全的上下文中,TARA分析特别重要,因为它可以帮助识别和管理与智能网联车辆相关的各种威胁,包括数据泄露、未经授权的访问、远程操控等。通过TARA分析,企业可以制定出针对性的安全目标、产品要求和产品安全声明,以确保汽车及其零部件符合相关的信息安全标准和法规。此外,TARA分析还可以与数字化建模系统结合,以更系统化和高效的方式进行风险评估和管理。
老版QQ原生表情gif动态
这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。
假人有限元模型
假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用
pscad IEEE标准系统搭建说明
pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。
迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)
迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言



 2361


 扫一扫


