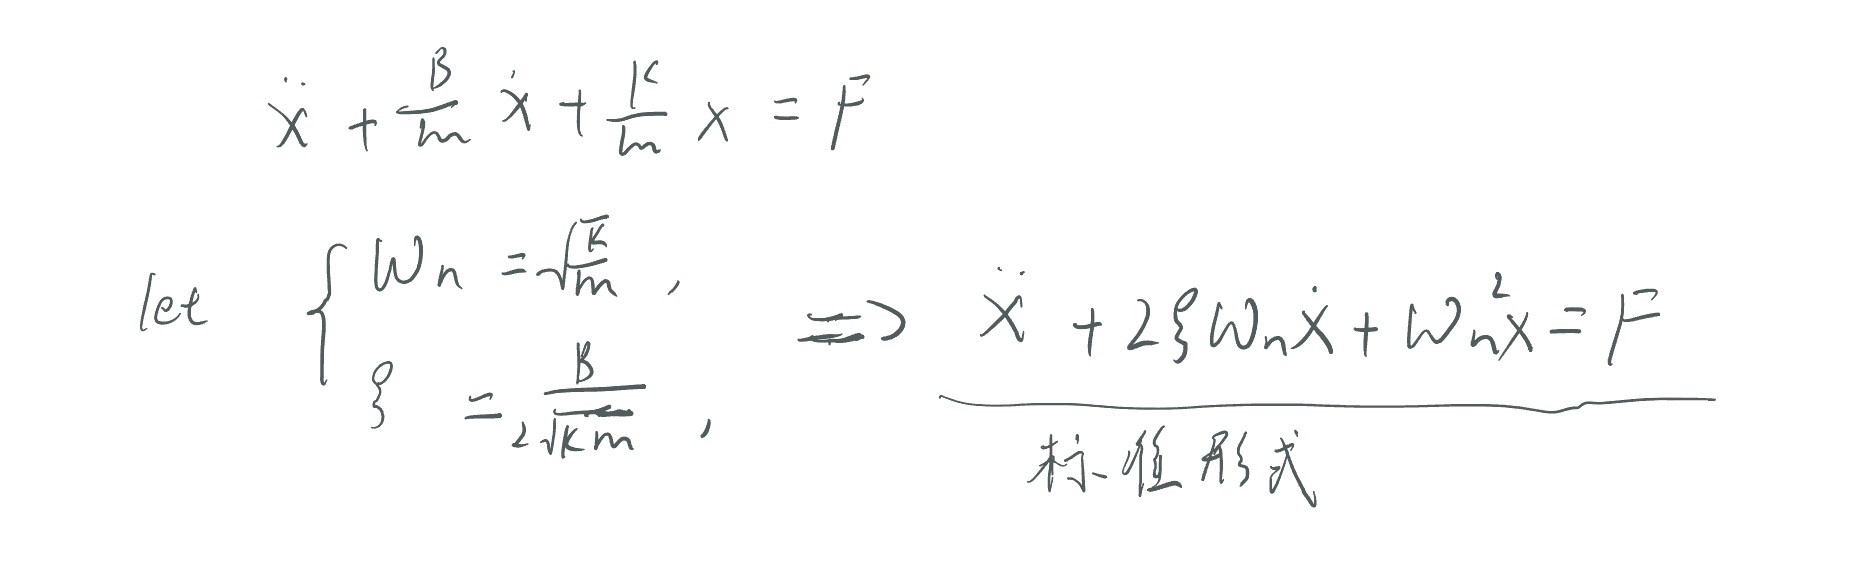三大变换与自控(九)二阶动态系统的建模与分析

简单典型二阶系统_结构动力学中的时域分析(1) —— 单自由度系统 引言今天来聊聊结构动力学中的时域分析。时域分析是结构动力学中的最直接,也是相对容易理解的一种分析类型,无论系统是线性的还是非线性的,稳态的还是非稳态的,确定的还是随机的,都可以进行时域分析。单自由度系统考虑一个单自由度二阶系统:叠加法首先介绍一种基于叠加的方法,当看到“叠加”时,基本就可以认定该方法仅适用于线性问题。考虑一个无阻尼单自由度系统在t0时刻受到单位大小的脉冲作用其t时刻的响应为单位脉冲... 阅读详情

前面介绍了一阶动态系统和极点的概念,现在来看看二阶系统。

首先我们还是举个二阶动态系统的例子。比如说运动。

根据牛顿定理,物体运动的外力F = ma, 而加速度实际上是物体位置的二阶导,因此物体运动实际上是一个二阶微分方程,也就是二阶动态系统。

再举一个详细点的例子,弹簧。当你把弹簧拉直后松开,弹簧是不是回缩回去,然后弹回来,循环往复直至平息?

这个弹簧的运动轨迹看起来像不像一个一维空间上的三角函数?那么究竟是不是呢,我们可以用弹簧为例来进行数学建模和分析。

首先,我们根据物理定理进行受力分析,并列出我们的微分方程:
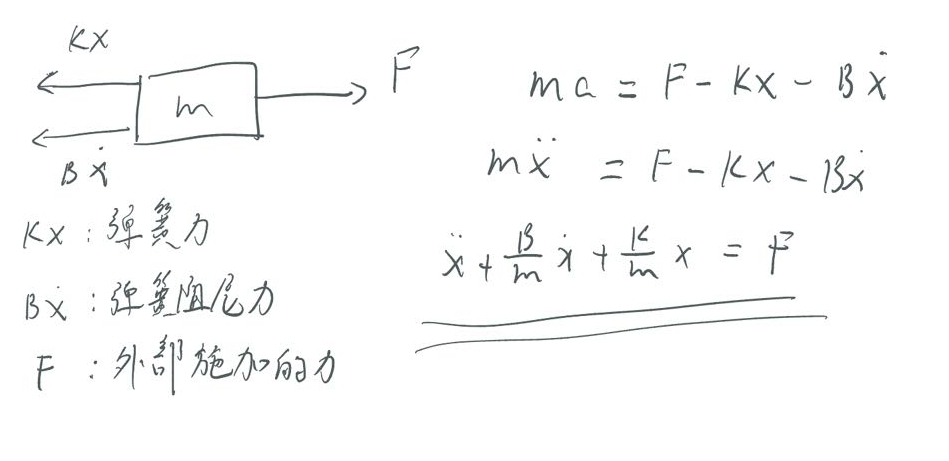
请添加图片描述这个时候,我们进行一个非常重要的定义:
请添加图片描述

为什么要这样定义呢?原因很简单,变换后这样的形式被称为二阶系统的标准形式,其中参数ζ和Wn直接决定了系统的响应和性能,在后续的数学推导中我们可以轻易看出这一点。

其中ζ被称为阻尼比(damping ratio),Wn被称为固有频率(natural frequency)。

下面来求解标准形式二阶微分方程,先令F=0,即没有外部输入的情况。

二阶微分方程的解为:
x(t) = e^(λt)
x’(t) = e^(λt)
x’'(t) = e^(λt)

怎么解出来的我们先略过,放在后面来证明,我们先关注系统本身。

把解带入方程:
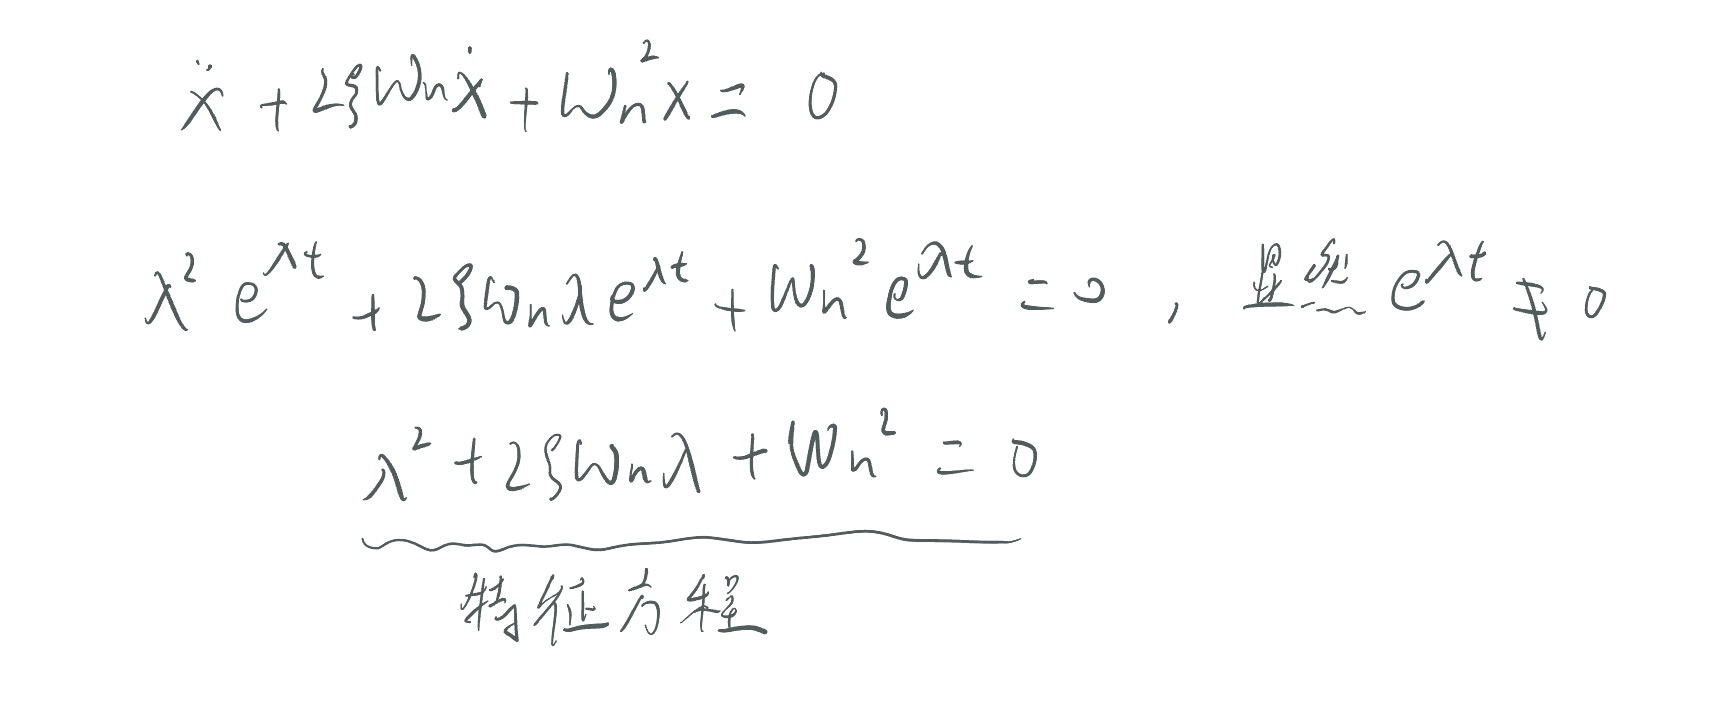
请添加图片描述
化简得到的这个二元一次方程就叫做特征方程(characteristic equation)。

为什么要单独给它命名呢,因为这个特征方程的解λ就是二阶微分方程的解的唯一未知参数,也就是说,解出这个特征方程,就等于解出了二阶微分方程,等于我们彻底掌握了二阶动态系统。

解一元二次方程用求根公式即可:
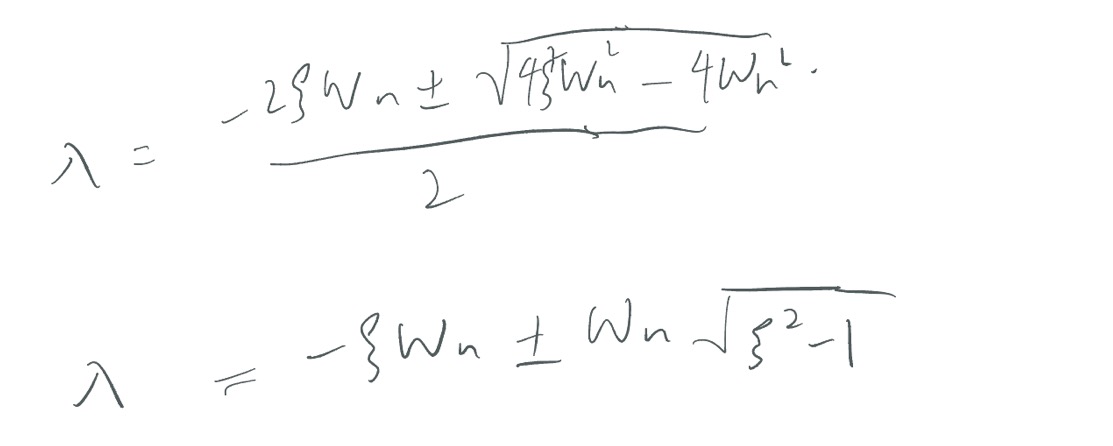
请添加图片描述显然,不同的ζ值导致的结果也有很大的区别。

当ζ大于1时,λ的值为两个负实数,此时二阶系统的解为:
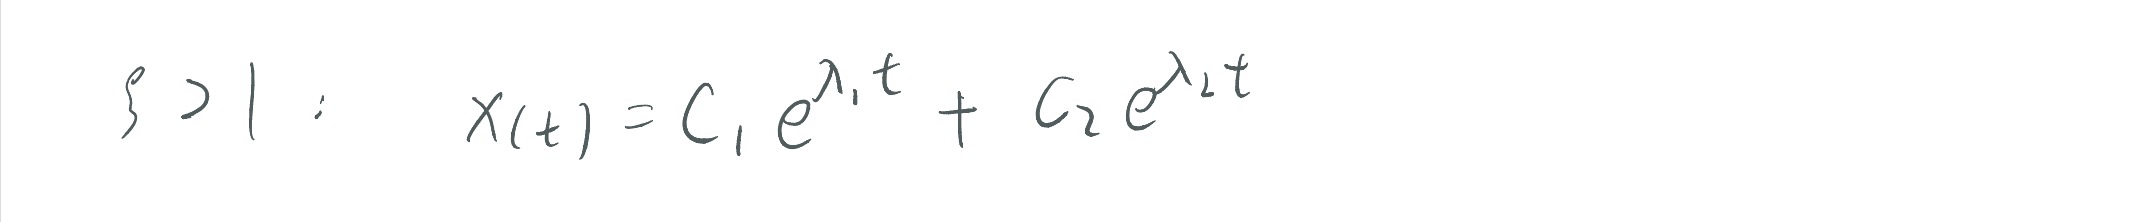
请添加图片描述输出由两个指数函数构成,一个收敛快一个收敛慢,因此系统收敛速度主要由收敛慢的那个决定。

而C1和C2的值则由X(0)和X’(0)的值决定。

什么意思呢,还是拿弹簧为例,λ代表了二阶微分方程的通解,即弹簧本身。但是弹簧具体如何运动则是包含在通解内的一个特解。

例如,我把弹簧拉长一厘米后松开,这和我把弹簧拉长两厘米后松开后的运动轨迹肯定是不同的。

一个X(0)为1cm,一个X(0)为2cm,显然后者的C1和C2值更大,也就是说弹簧振幅更大。

再比如我猛地击打弹簧,初始时刻弹簧的位置X(0)虽然还是0,但X’(0)不为0,弹簧自然会运动起来。若X(0)和X’(0)都是0,又没有外部施加的力,显然弹簧不会动,带入公式发现X(t)=0,也是符合理论的。

言归正传,我们把ζ>1的情况叫做过阻尼(over damped),此时系统输出类似这样:
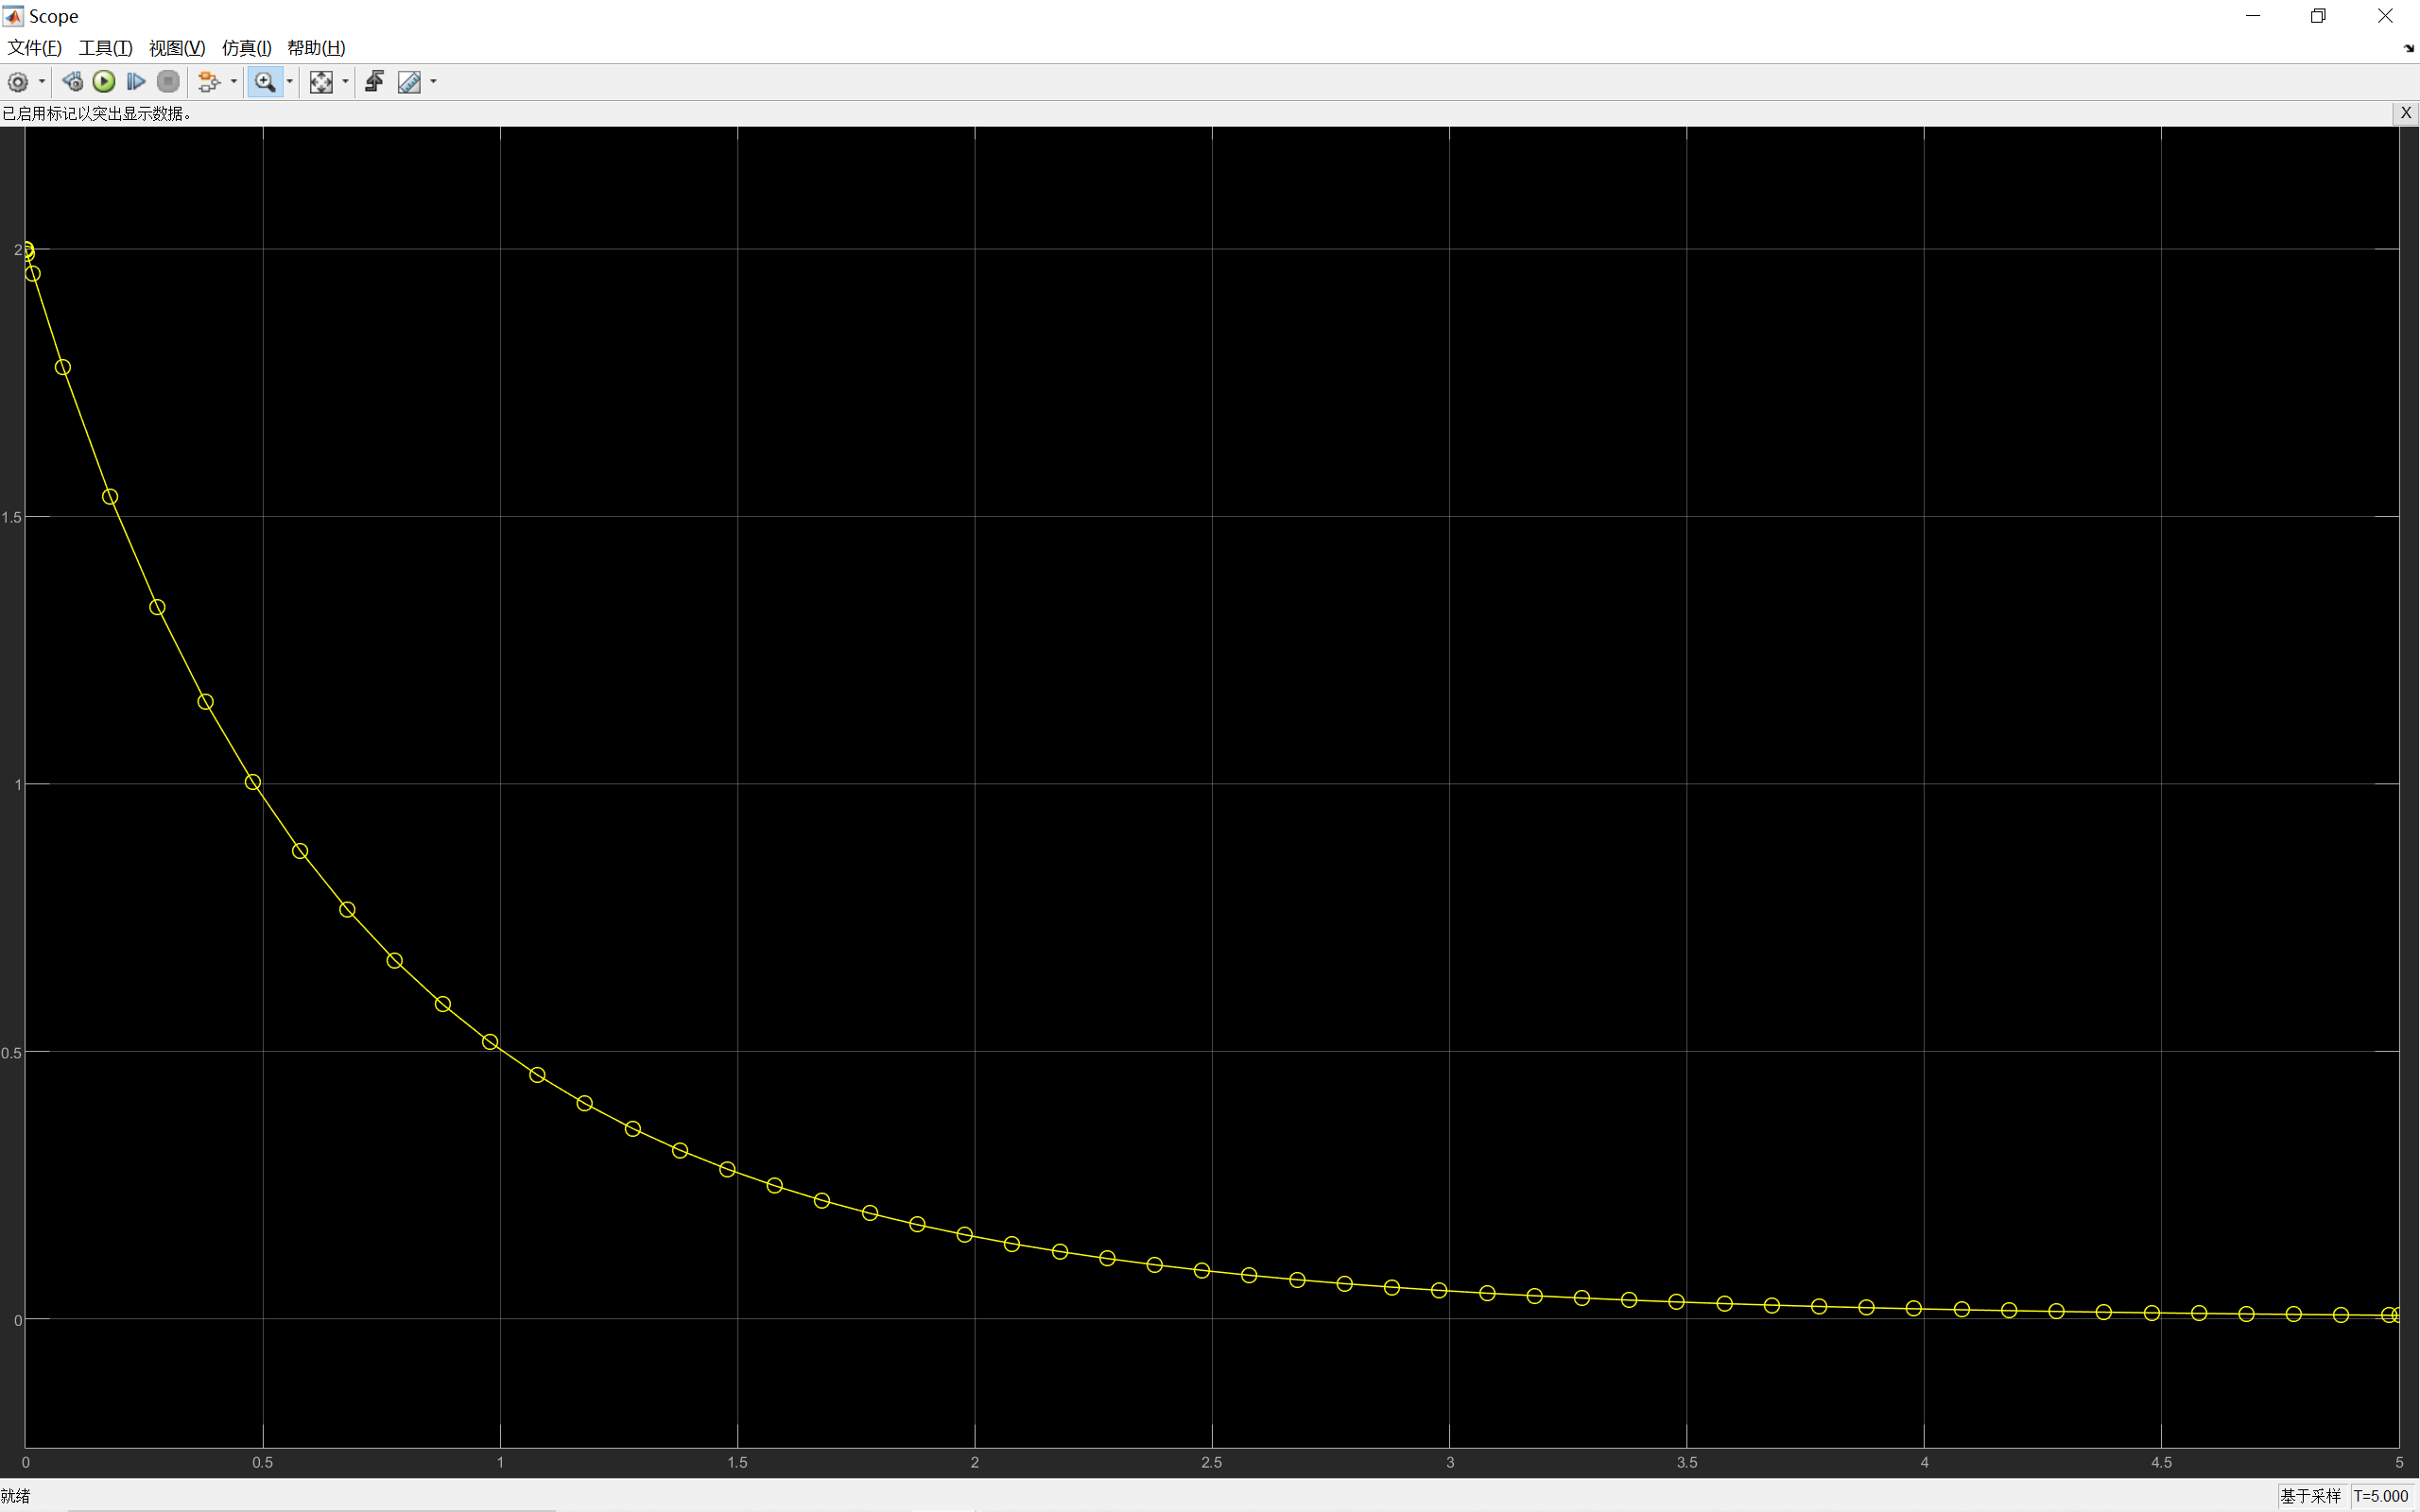
在这里插入图片描述实际就是两个一阶系统相加,最终表现形式也非常相似。

第二种情况是ζ刚好等于1时,此时λ只有一个解,和一阶系统等价,我们称之为临界阻尼(critical damped)。

第三种是最普遍的情况,即0<ζ<1,这时λ的解为共轭的两个复数,且实数部分依然小于零。弹簧就是一个典型的欠阻尼系统。

这种情况我们称之为欠阻尼(under damped)。

此时方程的通解为:
请添加图片描述果然和我们猜测的一样,弹簧的运动轨迹就是一个三角函数。

在推导过程中我们令Wd=Wn(1-ζ2)-2,这个Wd被称作阻尼固有频率(damped natural frequency),注意观察,Wd,ζ,Wn是满足直角三角形关系的,感兴趣的可以参考我的b站视频《双控制器的并网逆变器设计,plecs仿真》17分30秒。

欠阻尼系统的输出由两部分组成,前面指数部分在衰减,乘以一个震荡的三角波,因此系统输出波形类似于这样:
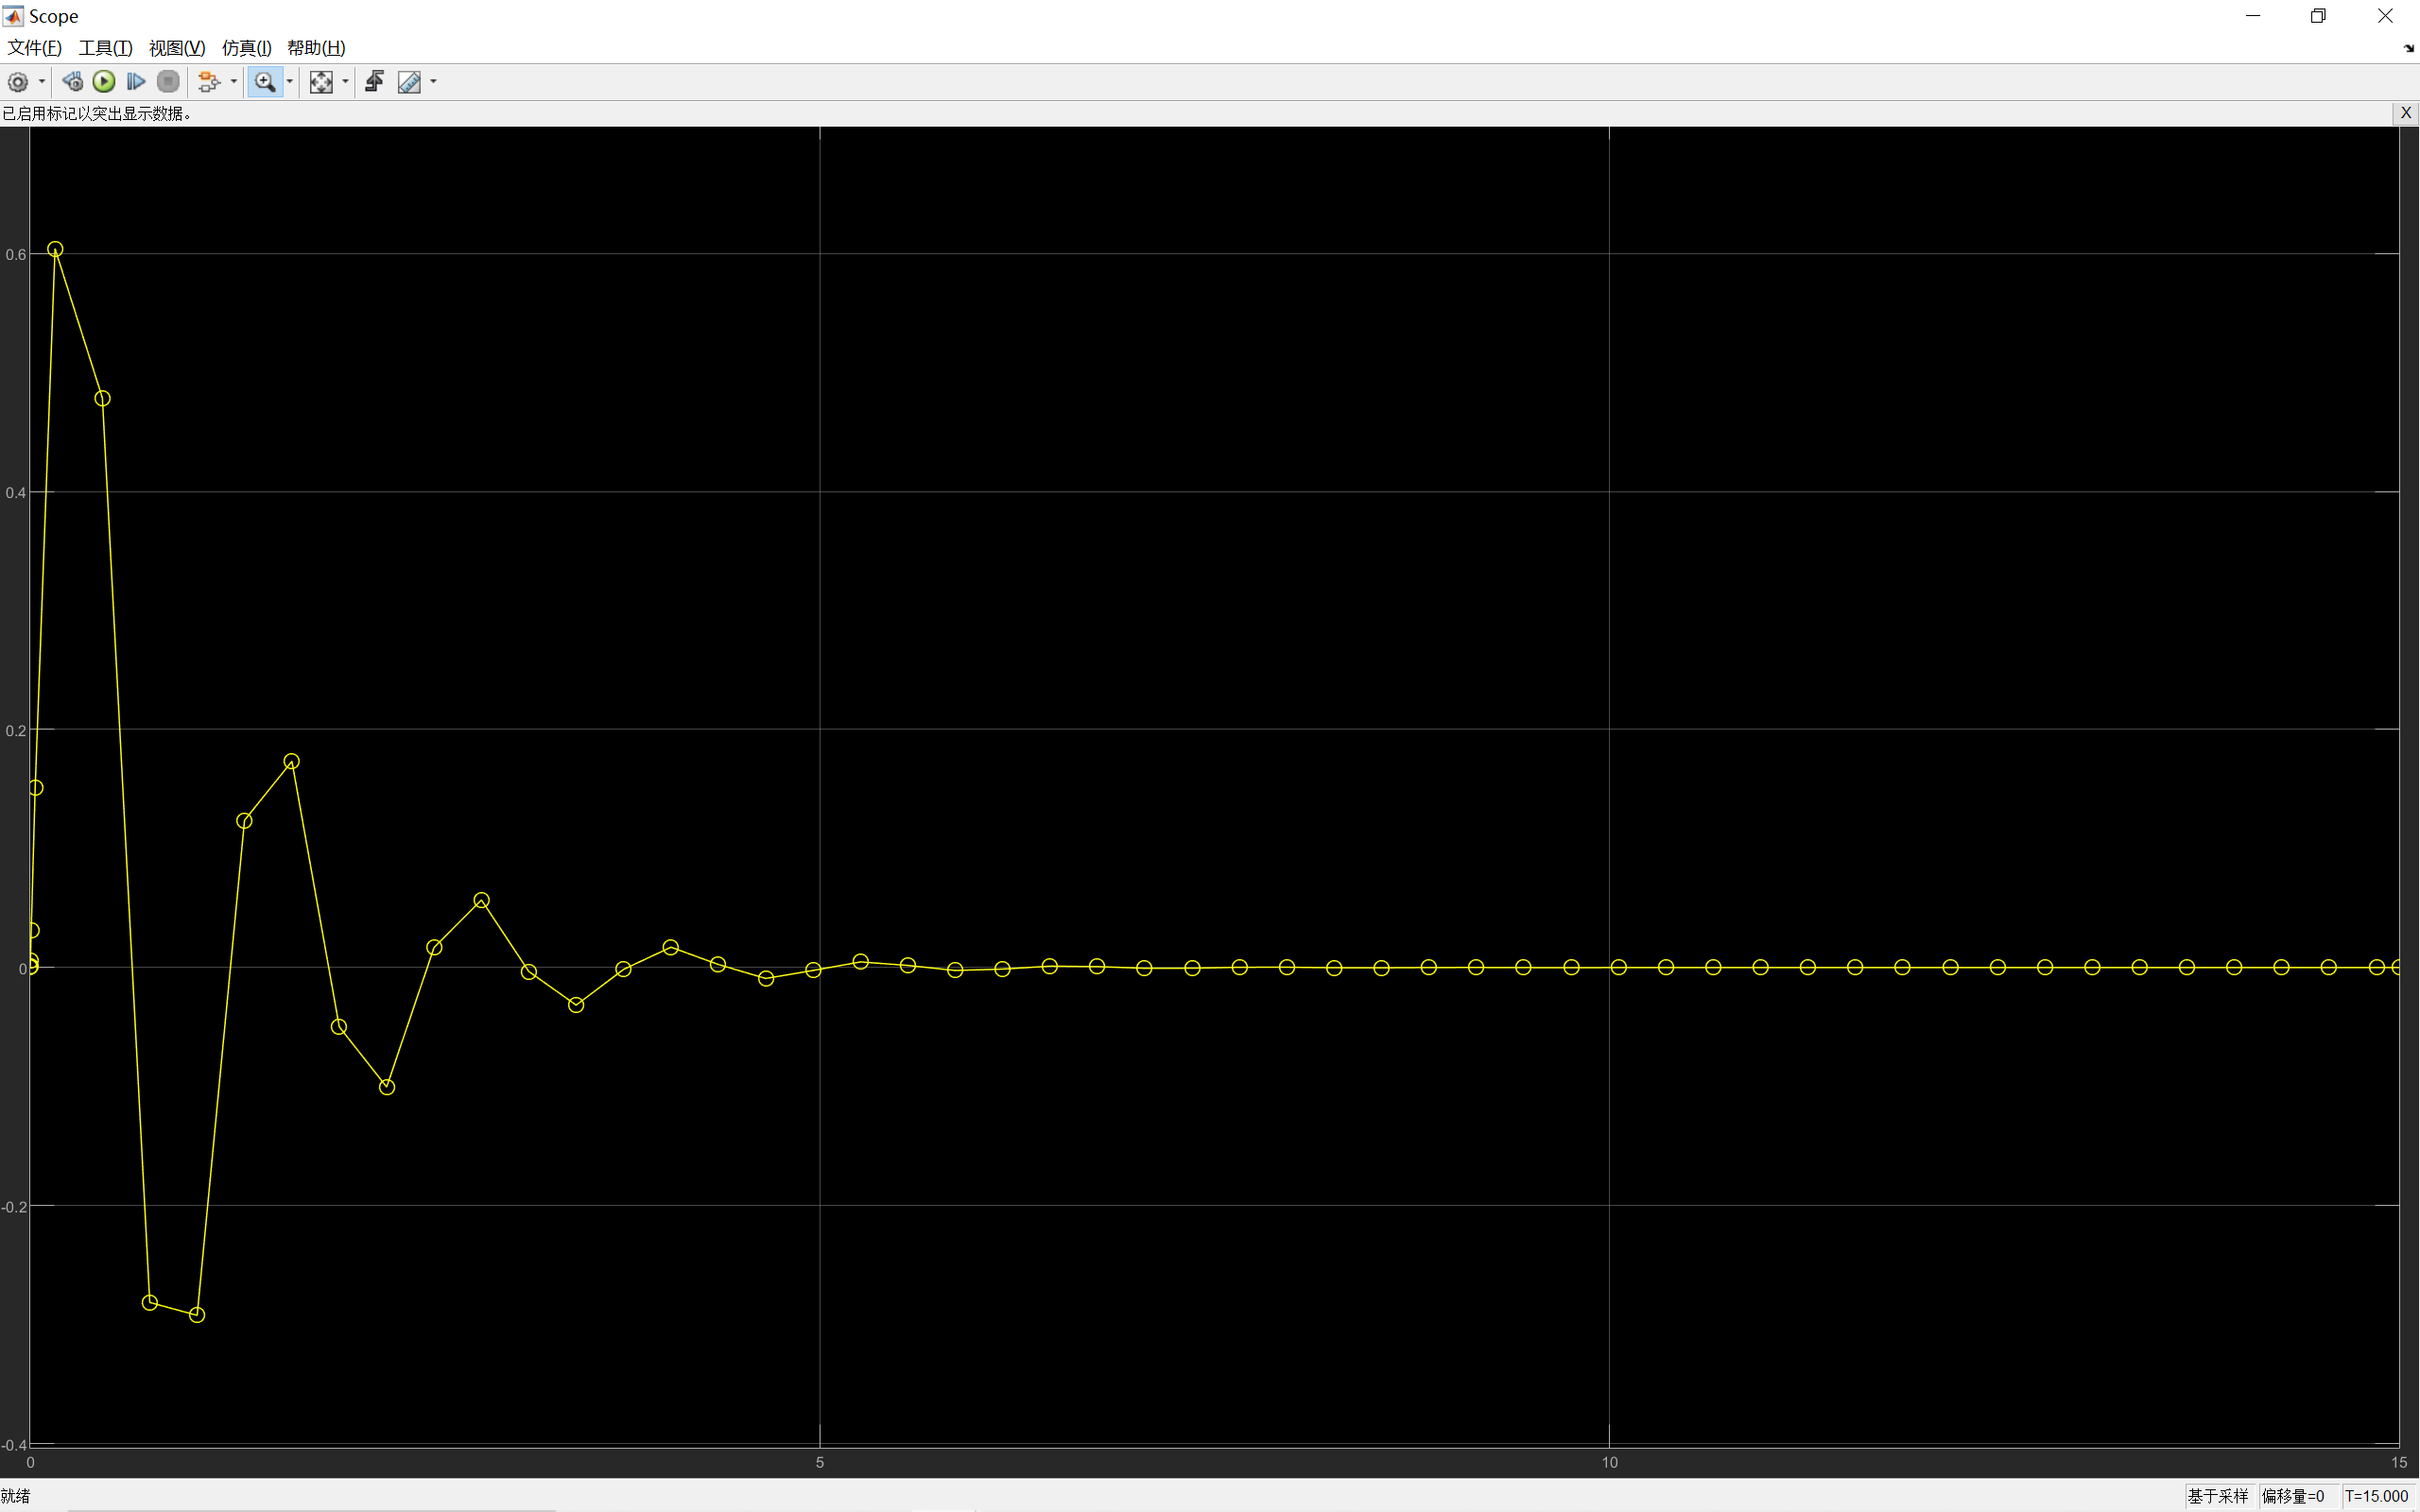
在这里插入图片描述震荡的周期为2π/Wd。

第四种是无阻尼系统,即ζ=0,这个时候就没有衰减的指数部分了,系统会永远震荡下去。

第五,六种情况分别是-1<ζ<0,ζ<-1。

这两种情况下λ的实数部分不为负数,也就是说微分方程的通解的指数部分不是衰减的,而是逐渐增大的,这意味着整个系统并不会趋于收敛,而是会震荡,不稳定:
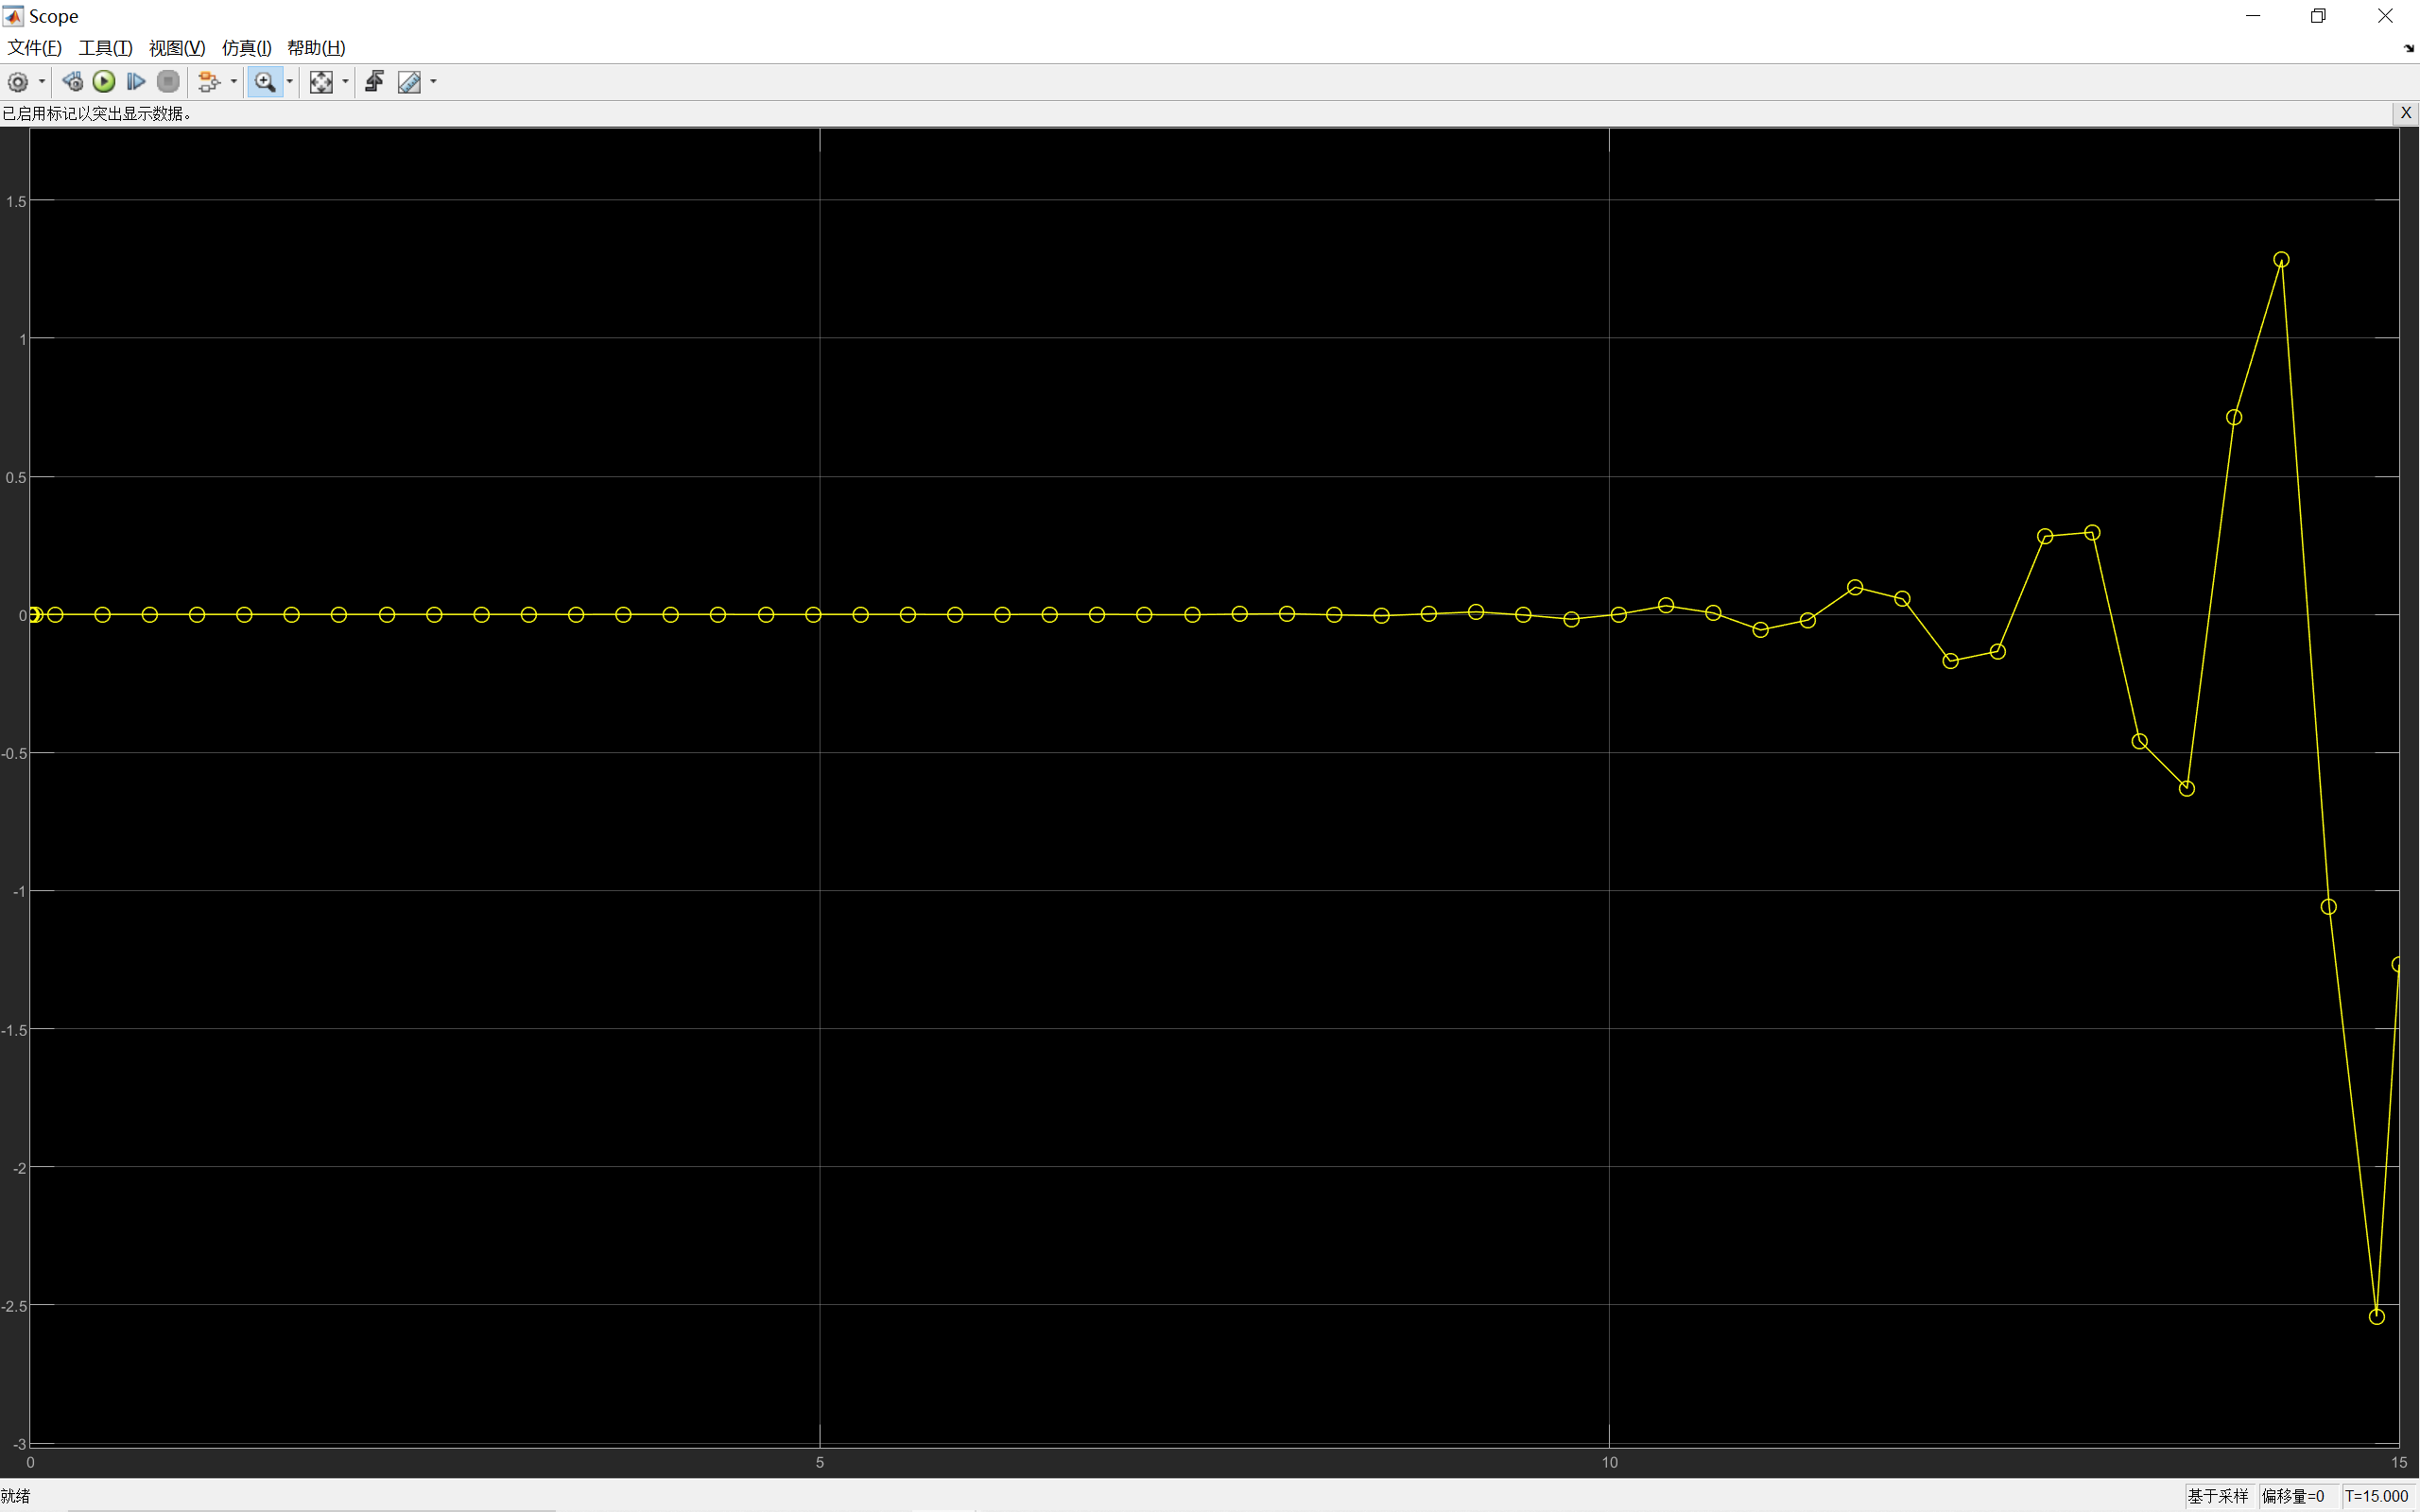
在这里插入图片描述因此,λ实数部分为负时,系统稳定,实数部分为正时,系统不稳定,这就是我们判断系统稳定性的依据。

好,至此我们的二阶动态系统建模和分析就算完成了。这是自动控制理论最重要的一部分,理解了这个,就理解了自动控制理论的工程方面百分之九十的内容。

文章最后再杂谈一下,作为发散。

这篇文章我们只讨论了初始情况,但加上外部输入也是一样的,因为系统的输出会趋向于输入。比如外部输入为1时,欠阻尼系统的输出是这样的:
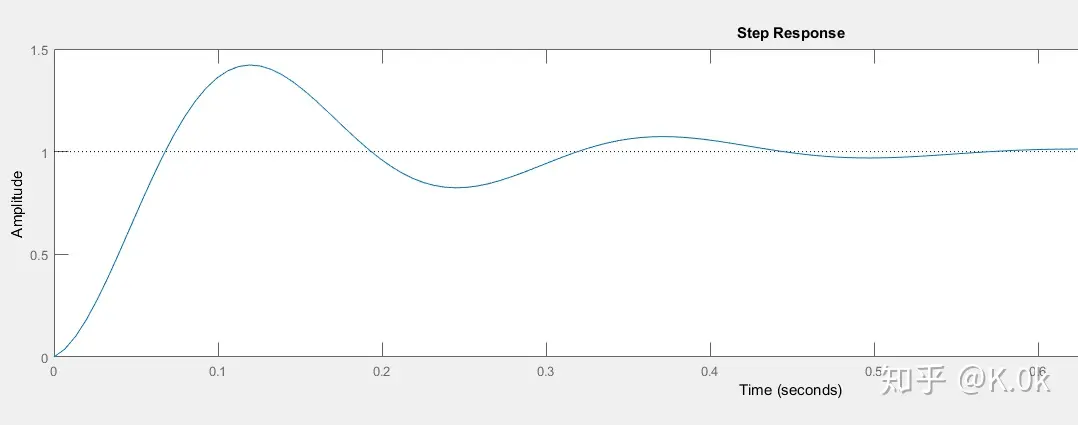
在这里插入图片描述
因为我们的目的是让系统的输出更快的等于输入,因此从某种意义上来说,其实所谓的控制,就是一个放大器。

我刚上大学的时候就很奇怪,既然我们有参考信号,为什么不直接把参考信号当做输出呢?

这是因为,参考信号往往驱动能力很差。比方说单片机上有一个5v引脚,我们可以直接用它给手机充电吗?显然别说智能手机了,就是诺基亚板砖都费劲。

再比如说自动驾驶,参考信号可能就是计算机里的一个数字,但我们能用这个数字去驱动整辆汽车的运动吗?

因此,我们需要把参考信号进行放大,增强它的驱动能力。

在后续文章中,我们继续讨论一阶二阶系统的阶跃响应和频率响应。

除此之外,正如我们所提到的,当系统的状态改变时或输入改变时,λ的值也在改变(实际就是通解下的多个特解),如果我们把λ变化的值在复平面上画出来,就会形成一条或多条轨迹,这个轨迹也被称为根轨迹。我们设计控制器实际上就是在设计λ的值,以及根轨迹的位置。

只要理解透彻这两篇文章的内容,设计控制器就是手到擒来,顺理成章的事了。

动态系统的建模与分析(二阶系统)学习笔记 对于【动态系统的建模与分析】10_二阶系统对初始条件的动态响应_Matlab/Simulink_2nd Order System Response to IC、【动态系统的建模与分析】11_二阶系统的单位阶跃响应_详细数学推导部分_2nd order system unit step response、【动态系统的建模与分析】12_二阶系统的性能分析与比较_科学分析方法,这三个视频的学习笔记... 阅读详情

相关推荐

【控制工程】二阶系统的动态响应

控制工程二阶系统的动态响应

m0_61673669的博客 3458

二阶系统的时域响应及动态性能(时域分析)

1、二阶系统传递函数的标准形式 典型结构的二阶系统如下图: 其开环传函: 闭环传函: Φ(s)\Phi_{(s)}Φ(s)​为典型二阶系统传递函数的标准形式。ξ\xiξ 为阻尼系数,ωn\omega _{n}ωn​ 为无阻尼震荡自然频率。这两个参数称为二阶系统的特征参数。 系统的特征方程: 特征根 : 注意当 ξ\xiξ不同时,特征根有不同的形式,系统的阶跃响应形式也不同,它的阶跃响应有...

wanrenqi的博客 7万+

【自动控制原理】以弹簧振动系统(典型二阶系统)为例理解系统微分方程与传递函数、控制框图的关系,闭环极点与稳定性的关系

以弹簧振动系统为例介绍典型二阶系统的稳定性分析方法及其原理,从中理解负反馈控制的本质与作用,同时提供了一些MATLAB分析系统稳定性的简单操作

starry_mzl的博客 1万+

三大变化与自控(八)一阶动态系统建模与分析

介绍了一阶动态系统的定义,一阶微分方程的通解和单位阶跃响应

Bes1Python的博客 1079

西北工业大学自控考研试卷实战教程

明确系统的输入和输出变量的模糊集合,如“低”、“中”、“高”等。

weixin_42298164的博客 988

自动控制原理第七版四步闭环学习法:建模—分析—设计—校正

自动控制原理是自动化、机器人、航空航天等领域的核心基础课,其本质是解决动态系统的建模、稳定性分析、动态性能评估与控制器设计问题。课程以传递函数和状态空间为工具,依托拉氏变换、频域分析(奈氏图、伯德图)和根轨迹等方法,实现对系统‘稳、准、快’的综合调控。其中,数学建模是工程抽象的第一步,劳斯判据与奈氏判据构成稳定性分析双支柱,而超前/滞后校正与PID设计则体现控制律的逆向工程思维。胡寿松《自动控制原理》第七版强化MATLAB辅助分析与离散系统衔接,突出‘建模—分析—设计—校正’四步闭环逻辑,契合现代控制系统从

weixin_32770423的博客 272

自控原理核心:数学建模与复阻抗法在系统分析与设计中的应用

在控制系统工程中,数学建模是连接物理世界与理论分析的基石,其核心在于运用守恒定律和元件约束,将动态系统转化为微分方程或传递函数。理解其原理有助于深入分析系统稳定性、响应特性与校正设计。复阻抗法作为一种强大的频域分析工具,通过将机械、电气元件统一类比为阻抗,能像分析直流电路一样简化复杂动态系统的建模过程,显著提升工程效率。这两种方法共同构成了自控原理从基础概念到高阶应用的核心框架,尤其在处理机电系统、运放电路及网络频率特性时,展现出极高的技术价值。本文聚焦数学建模与复阻抗,通过质量-弹簧-阻尼系统等典型案例,

weixin_31412781的博客 295

动态系统的反馈控制第七版MATLAB配套代码:从环境配置到控制器设计

控制系统仿真与建模是自动控制原理从公式走向工程验证的基础环节:传递函数和状态空间描述动态系统,根轨迹揭示增益变化下闭环极点走向,Bode图与稳定裕度支撑频域分析,PID整定把设计指标落到控制器参数。MATLAB Control System Toolbox 通过 tf、ss、rlocus、bode、margin、pidtune 等接口串起可复现脚本流程,其技术价值在于降低环境依赖、路径配置和函数调用带来的调试成本,提升从教材算例到控制器快速验证的效率。应用场景覆盖自控课设、专业课复习和工程原型验证。围绕《动

weixin_32075843的博客 183

工程师视角:从拉氏变换到PID整定,打通控制理论到楼宇自控的实践路径

控制理论是自动化、机器人等领域的基石,其核心在于利用数学工具对动态系统进行建模与分析。拉普拉斯变换作为一种关键的数学工具,能将时域复杂的微分方程转化为复频域易于处理的代数方程,从而引出描述系统输入输出关系的传递函数。传递函数的极点、零点决定了系统的稳定性与动态品质,而频域分析(如Bode图)则为评估系统带宽与稳定裕度提供了直观手段。这些基础理论的价值,最终体现在PID控制器等经典方法的工程应用上。通过参数整定,PID能够实现对温度、速度等物理量的精准调节,在楼宇自控(如空调系统)、工业过程控制等场景中发挥着

weixin_34072637的博客 502

解密QtIFW高级配置:用XML+JS打造品牌化安装界面(含动态水印/多语言技巧)

本文深入探讨了如何利用Qt Installer Framework(QtIFW)的高级配置功能,通过XML和JavaScript打造专业、品牌化的软件安装界面。文章详细解析了企业级项目目录结构设计、模块化配置文件编写、CSS样式表深度定制、动态水印实现以及智能多语言许可证管理等核心技巧,旨在帮助开发者超越基础打包,为Windows和Linux平台构建具有卓越用户体验的安装程序。

read5的博客 528

信号处理领域的研究生看过来:手把手教你搞定ICASSP 2025论文投稿(附Latex模板与格式检查清单)

本文为信号处理领域研究生提供ICASSP 2025论文投稿的详细指南,涵盖Latex模板使用、格式检查清单及投稿流程。特别针对IEEE旗舰会议的严格要求和2025年可能出现的新变化,提供预判性建议和实战技巧,帮助作者高效完成论文投稿。

程涛 561

【动态系统的建模与分析】一阶系统的单位阶跃响应+时间常数-笔记

🧡老师说,大家平时要多多积累,有了容量之后,才能在面对高速变化的事件做到处乱不惊!在图上可以看到,高频的部分cos100x被过滤掉了,实际上,被缩小了100倍。只反应了低频率的变化,而不表现出高频率变化。对于上述流体系统而言,容器部分起到了抵抗高速变化的作用,因为它有积累。所以可以说,有积累的变化就是低通滤波器,对高速的变化不敏感。对x(s)进行laplace逆变换,得到x(t)的时间函数。令qin=c,去记录高度的变化,可得图像。比如最典型的一个积累——积分,系统的输入u为单位阶跃函数,......

Linie_9的博客 5637

从零到一:微信小程序Camera组件实现高效连续扫码的实战解析

本文详细解析了如何利用微信小程序Camera组件实现高效连续扫码功能,适用于零售仓储、物流配送等场景。通过优化扫码核心机制、防抖处理和图像增强技术,开发者可以突破官方API限制,打造媲美专业扫码枪的流畅体验。文章还提供了性能基准测试和高级功能扩展方案,助力企业提升操作效率。

weixin_29015051的博客 579

一文讲懂信号与系统、自控到底在干什么

摘要:从电路分析到系统思维的跃迁 信号与系统、自动控制原理是电气专业从元件级思维转向系统级思维的关键课程。核心在于理解动态系统的分析与控制,其基础可追溯至电路分析中的相量法——通过频率选择实现信号处理(如四大基础滤波器)。传递函数和幅频特性曲线成为分析工具,揭示物理系统的数学本质。自动控制通过负反馈机制解决扰动与稳定性问题,利用PID等控制器实现闭环调节。两门课程共同构建了"分析-设计-驾驭"动态系统的完整框架,将电路、机械等不同领域的物理规律统一为可操作的数学模型。

2401_84894268的博客 608

使用光流进行 Warp 的流程

光流描述了图像帧中每个像素的运动。前向光流:描述了帧中每个像素在帧中的移动位置。后向光流:描述了帧中每个像素在帧​ 中的移动位置。水平方向的位移(x 方向),即每个像素水平移动了多少像素。垂直方向的位移(y 方向),即每个像素垂直移动了多少像素。使用光流进行 Warp 的流程Warp 是通过光流对图像进行变换的操作,旨在将前一帧的像素根据光流场映射到下一帧的对应位置。Step 1: 计算光流我们首先需要通过光流网络(如 RAFT)来估算两帧之间的光流。我们可以获得前向光流(从帧​ 到帧。

qq_44199605的博客 2108

MobaXterm结合SSH密钥对安全连接阿里云ECS的实战教程

本文详细介绍了如何使用MobaXterm结合SSH密钥对安全连接阿里云ECS的实战教程。通过对比传统密码登录的风险,重点讲解了密钥对的生成与配置、阿里云控制台的密钥绑定技巧,以及MobaXterm的高级设置和故障排查方法,帮助用户实现高效、安全的远程连接。

weixin_29208327的博客 466

B站Dr_Can自控课程学习笔记

学习链接: https://space.bilibili.com/230105574/channel/seriesdetail?sid=1569601 经典控制理论: 首先是拉普拉斯变换。 在s域内,就有了传递函数。 为了分析控制系统,就会引入计算零极点,画根轨迹图。 在用频率响应法分析系统的时候,就会引入波特图和奈奎斯特图,波特图和奈奎斯特图用到的是复变函数的理论。 为了设计自动控制系统,就要引入各种校正装置,但背后还是复变的理论支持。 到了离散系统,就要用到采样定理和z变换,此时的传递函数就是脉冲传递函

m0_47737058的博客 2881

34、Text2KGBench与GeoQuestions1089:知识图谱生成与地理空间问答的新进展

本文介绍了Text2KGBench和GeoQuestions1089在知识图谱生成与地理空间问答领域的最新进展。Text2KGBench提供了一个开放且可复现的基准,用于从文本生成知识图谱,并结合多个LLM模型和评估工具推动研究。GeoQuestions1089是目前最大的地理空间问答数据集,与GeoQA2系统结合,推动了地理空间问答系统的发展。文章还探讨了技术挑战和未来研究方向,包括多模态知识图谱生成和深度学习优化的地理空间问答系统。

css33的专栏 114

自控小知识

5.特点:使用状态变量的一组一阶微分方程描述系统的动态行为。状态方程描述系统状态的演化,输出方程描述系统的输出与状态之间的关系。11.特点:描述离散时间系统状态演化的矩阵形式,通常称为状态转移矩阵或系统矩阵。2.特点:使用差分方程描述系统的时域行为,通常表示为系统的输入序列和输出序列之间的关系。6.适用场景:适用于描述复杂的线性时不变系统,能够全面地描述系统的动态特性和状态演化过程,方便进行系统的控制和观测器设计。12.适用场景:适用于动态系统的模拟和预测,特别是对于需要进行多步状态预测或时域仿真的情况。

2301_76961300的博客 691

万字长文带你由浅入深夯实ARM汇编基础——汇编指令及寻址方式最全梳理(附示例)!

见到汇编就害怕?读完这篇,扫除汇编拦路虎!!(示例丰富,可做手册,随手查阅!)

车载系统攻城狮 1万+

WPF实战项目十七(客户端):数据等待加载弹框动画

1、在Common文件夹下新建文件夹Events,新建扩展类UpdateLoadingEvent。2、新建一个静态扩展类DialogExtensions来编写注册和推送等待消息弹框方法。3、在ViewModel中添加实现类NavigationViewModel。5、在View文件夹下新建用户控件ProgressView.xmal。4、在主窗体MainView.xmal中给弹窗界面命名。6、在MainView.xmal.cs中注册消息。

yigu4011的博客 2346

自动控制原理(G.F.Franklin)复习

第二章 旋转运动的力矩与旋转角度为2重积分关系: Te=Jdθ2dt2 T_e=J\frac{d\theta ^2}{dt^2} Te​=Jdt2dθ2​ 二重积分相当于存在两个0极点; 建模分析的集中类型: 机械系统,平移,旋转运动; 牛顿第二定律: F=ma F=ma F=ma 电路系统; 机电系统:包含电动机定律、发电机定律; 第三章:动态系统 由于引入反馈,所以存在不稳定问题,需要引入稳定性分析方法; 不同的方法都可以判定稳定性:核心在于负极点,劳斯判据、根轨迹、频率域分析法..

日照金山定乾坤 1650

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

第2篇:传递函数如何描述控制系统

零初始条件下,线性定常系统输出量的拉普拉斯变换与输入量的拉普拉斯变换之比。r(t):系统输入量(时域),比如电机的输入电压、水箱的进水流量c(t):系统输出量(时域),比如电机的实际转速、水箱的实际水位R(s):输入量r(t)的拉普拉斯变换,s为复频率(sσjωsσjωC(s):输出量c(t)的拉普拉斯变换G(s):系统传递函数,核心公式:GsCsRsGsRsCs​零初始条件。

C语言无原生OOP特性,却能借结构体+函数指针实现封装、继承、多态,落地工厂等设计模式。博客中以标准C语法实操教学,融入跨平台兼容设计,助开发者掌握C语言OOP核心与工程实践技巧。 782

lwip-2.0.3

lwip是瑞典计算机科学院(SICS)的Adam Dunkels 开发的一个小型开源的TCP/IP协议栈。实现的重点是在保持TCP协议主要功能的基础上减少对RAM 的占用。

visio安装包

Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。

关于控制理论

自控、线控、拉普拉斯变换等讲解

BoilingHotPot的博客 605

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

自控计算机考试,2020年国防科技大学硕士研究生考试851自动控制原理考试大纲...

国各省市院校2020年硕士研究生考试大纲汇总(持续更新中)》》》2020年国硕士研究生入学考试命题标准大纲已于7月8日正式公布,接下来国各研招院校将陆续发布2020考研专业课大纲。以下是中公考研小编整理的“2020年国防科技大学硕士研究生考试851自动控制原理考试大纲”相关内容,以供各位考生参考。一. 考试要求主要考查学生对控制、现代控制和计算机控制基本概念、相关理论和方法的理解与掌握;考查学生运...

weixin_36368932的博客 567

时域数学模型:从微分方程到系统动态分析与控制设计

在控制系统工程中,数学模型是理解和设计系统的基石。时域数学模型,特别是微分方程,是描述动态系统最基础、最直观的数学工具。它通过建立系统输入与输出在时间轴上的关系,将复杂的物理系统抽象为可分析的数学表达式,从而揭示系统的内在动态特性,如惯性、振荡和稳定性。其核心价值在于,它将一个“黑箱”系统转化为可预测、可设计的“白箱”,为控制器的设计与性能评估提供了根本依据。从经典的弹簧-质量-阻尼系统到RLC电路,微分方程展现了跨物理领域的统一描述能力。在实际工程应用中,例如在**滚动时域优化**和**时域掩蔽效应**分

weixin_34101784的博客 343
上一篇: 基于dq变换的三相锁相环及其改进方法
下一篇: 电机控制(1)直流电机的控制
求你早点睡吧
博客等级 码龄7年 131粉丝 26原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值