ROS笔记三(基于Python、Kinetic):自定义消息类型

Ubuntu16.04下安装ROS Kinetic(详细图文教程) 参考网址:链接1 参考网址:链接2 一、安装ROS 1、添加ROS软件预源,打开命令行输入以下代码: sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'122 2、添加密钥,输入... 阅读详情

前言:

一个消息定义文件包含一系列的构成此消息的类型。这些类型可以是ROS内建消息类型比如std_msgs包中定义的或是自己定义的消息类型。定义消息后,需要catkin_make编译。

1.创建消息类型的定义文件:

在my_code报下创建msg目录,用于存放消息源文件。下面定义一个Complex消息,文件名Complex.msg:

float32 real
float32 imaginary

2.告知构建系统有新消息的定义:

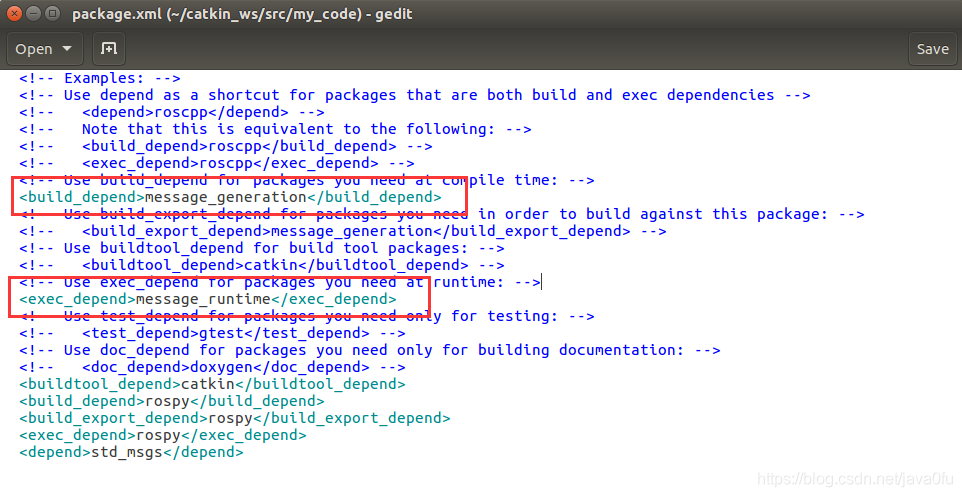
向package.xml文件中添加以下代码即可:

<build_depend>message_generation</build_depend>
<exec_depend>message_runtime</exec_depend>

如图取消注释即可:
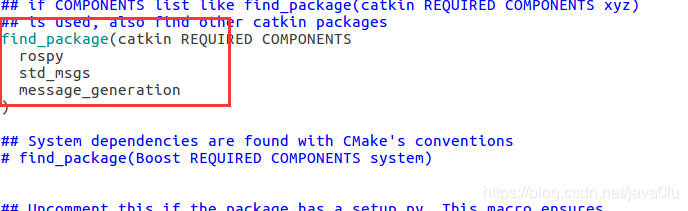
 3.修改CMakeLists.txt文件参数:

修改find_packag()函数:
catkin_package()添加编译运行依赖:

add_message_files()添加自定义消息源文件文件名:

最后,generate_message()添加自定义消息所依赖的消息类型:

4.编译 :

进入工作空间:

cd ~/catkin_ws

开始编译:

catkin_make

5.查看刚定义的消息:

rosmsg show Complex

ROS笔记——在conda的python3.7中使用ROS Kinetic 环境:ubuntu 16.04, ROS Kinetic, conda 4.8.3, python3.7 思路 在python3环境下,直接使用tf会有如下报错(rospy可正常使用): >>> import tf Traceback (most recent call last): File "<stdin>", line 1, in <module> File "/opt/ros/kinetic/lib/python2.7/dist-pack. 阅读详情

相关推荐

ROS笔记九(基于Python、Kinetic):gazebo中通过键盘输入控制turtlebot机器人移动和转向

前言: Twist消息能描述所有的3D运动,在控制差分驱动的平面运动机器人时,只需要使用其中的两个参数:线性速度(前进/后退)和绕竖直轴的角速度。所以只需要简单地发送线速度(米每秒)和角速度(弧度每秒)命令。这里需要两个程序:一个程序用来监听键盘地敲击事件然后通过ROS消息发布出去,另一个订阅这个ROS消息并输出一个Twist消息,从而实现键盘输入控制机器人地自由移动。 1.键盘驱动: 使用Python的termios和tty库将终端设置成原始模式并捕获键盘敲击事件,然后将事件以std_msgs/st

java0fu的博客 4190

【ros学习笔记】-6 自定义服务数据类型

在包下创建srv文件夹,在该文件夹下:创建文件:custom_srv.srv配置方式与配置msg文件相同,即:在CMakeList文件中添加编译选项:配置好后编译;在下会生成三个头文件。

qq_43657247的博客 520

Ubuntu16.04安装ROS kinetic踩坑全记录(apt-get出现依赖问题、python3与kinetic不兼容、安装ROS后不能导入cv2等

Ubuntu16.04安装ROS kinetic踩坑全记录(apt-get出现依赖问题、python3与kinetic不兼容、安装ROS后不能导入cv2等)使用ROS官网的安装命令sudo apt-get install ros-kinetic-desktop-full出现依赖问题完成官网给出的安装过程后,在python环境出现不能import cv2的问题 最近需要在实验室的服务器上安装ROS调试机械手,因为服务器的ubuntu版本是16.04,所以只能装kinetic版的ROS,过程中出现了很多坑,记录

qq_35218039的博客 1560

如何在ROS中定义并使用自己的消息类型-以image类型为例

ROS自带的消息类型非常丰富,在ROS Kinetic上使用命令rostopic list可以查看所有的消息类型。但是总有时候系统自带的消息类型无法满足工程的特殊需要,这时我们可以自定义消息类型。   我们要在板子上测试其图像处理能力,要使用一个image_buf的类型进行cache,iamge_buf是一个image的vector。这里,我们直接自己定义一个image类型,然后生成对应的消息类型...

jinking01的专栏 8005

python对象转字典的两种实现方式示例

本文实例讲述了python对象转字典的两种实现方式。分享给大家供大家参考,具体如下: 一. 方便但不完美的__dict__ 对象转字典用到的方法为__dict__. 比如对象对象a的属性a.name=’wk’, a.age=18, 那么如果直接将使用a.__dict__获得对应的字典的值为: {name: ‘wk’, aget:18}, 很方便, 但是也存在一些限制. 其不完美之处在于: 比如: class A(object): name = 'wukt' age = 18 def __init__(self): self.gender = 'male' a = A()

桁架 拓扑优化 matlab程序_拓扑优化在结构轻量化及板壳加筋肋最优布置的应用...

1 拓扑优化简介材料的有效利用一直都是人类追求的目标,也是许多研究领域不变的话题,并伴随着结构优化理论和方法的产生而发展。结构优化设计通常分为三个层次:(1)拓扑优化:在一个确定的连续区域内寻求结构内部非实体区域位置和数量的最佳配置,寻求结构中的构件布局及节点联结方式最优化,使结构能在满足应力、位移等约束条件下,将外载荷传递到结构支撑位置,同时使结构的某种性态指标达到最优;(2)形状优化:指在保持...

weixin_39525355的博客 1877

ROS学习 服务通信自定义消息类型(python实现)

服务通信自定义消息类型(python实现)

qq_52111026的博客 3215

闲置服务器之代理服务器篇

这台服务器是在阿里云免费白嫖的,天工开物计划,阿里给的300块无门槛优惠券,买了一台新加坡的境外服务器,288,刚刚抵扣完,因为是境外服务器,能够访问一些国内不能访问的网站,所以本文章仅从技术的角度来搭建代理服务器,使用时,请自觉遵守国家相关规定,如有任何违法行为,与本人无任何关系!!!。本文使用tinyproxy来搭建代理服务器。

m0_50281408的博客 2104

ROS入门保姆级教程:7-ROS话题通信实现2:自定义消息类型(msg)

ROS话题通信(自定义message)

tjuzjc的博客 3398

Windows下飞桨PaddlePaddle 2.6.1 GPU版环境搭建全攻略(含CUDA 11.7配置避坑指南)

本文详细介绍了在Windows系统下搭建飞桨PaddlePaddle 2.6.1 GPU版环境的完整流程,特别针对CUDA 11.7和cuDNN的安装提供了避坑指南。从Anaconda环境配置、CUDA Toolkit安装到飞桨GPU版的验证,手把手帮助开发者高效完成深度学习环境搭建,解决常见问题并优化性能。

x8y9z0的博客 1095

Qualcomm平台下基于QSEE的指纹识别方案移植之四TA移植

本文只介绍TA移植的过程,不做技术分析,关于TA开发另做记录。 一、TA介绍 TA,Trusted application 可信应用,是运行于QSEE中的可执行程序。 指纹TA文件如下,形式一般是 xxx.mbn; xxx.b0 ~ xxx.b6, xxx.flist, xxx.mdt; xxx.mbn 可以理解为其它几个文件的集合,签名的时候用的就是这个文件,签完名之后,有对应的工具将它...

梦路遥 7549

ROS机器人入门第五课:话题通信自定义msg

在 ROS 通信协议中,数据载体是一个较为重要组成部分,ROS 中通过 std_msgs 封装了一些原生的数据类型,比如:String、Int32、Int64、Char、Bool、Empty… 但是,这些数据一般只包含一个 data 字段,结构的单一意味着功能上的局限性,当传输一些复杂的数据,比如: 激光雷达的信息…

m0_73841621的博客 2041

CPU核心、die和package的区别:从硬件小白到高手的进阶指南

本文深入浅出地解析了CPU核心、Die与Package的核心概念与区别,是硬件爱好者从入门到精通的实用指南。文章从硅晶圆制造讲起,阐述了物理核心与逻辑线程(如超线程技术)的工作原理,并详细介绍了封装(Package)的作用与多Die模块化设计。最后,结合实际应用场景,提供了选购、性能解读与优化调优的实用建议。

pz89012345的博客 203

ROS笔记六(基于Python、Kinetic):自定义动作类型

前言: 动作使用话题实现,其本质上相当于一个规定了一系列话题(目标、结果、反馈等)的组合使用方法的高层协议。相较于服务的同步通信机制,动作机制则是异步的。动作适用于大部分请求/响应式交互场景,尤其是执行过程不能立即完成。 1.创建动作类型的源文件: 在my_code包下创建action目录,用于存放动作源文件。下面定义一个满足定时器需求的动作Timer.action: ...

java0fu的博客 670

如何利用Arcgis进行地统计学分析(三):空间插值方法选择与优化

本文深入探讨了在Arcgis中进行地统计学分析时,如何根据探索性数据分析(EDA)结果科学选择与优化空间插值方法。文章对比了IDW、RBF、克里金等主流方法的适用场景与核心参数,并通过实战案例详解了从数据诊断到模型调优的完整流程,强调结合半变异函数与趋势分析进行“对症下药”,以提升插值结果的精度与可靠性。

weixin_29281915的博客 121

华南理工大学-大学物理实验-绪论作业

3.用公式测量某圆柱体铝的密度,测得直径=2.0420.003(cm),高=4.1260.004(cm),质量=36.4880.006(g)。计算铝的密度和测量的标准差,并以测量结果表达式表示之。(要求判别和剔除异常数据)(30分)(了解图解法的注意事项,大学物理实验众多实验数据处理采用这种方法,如PN结温度特性研究,光电效应与普朗克常数的测定,霍尔效应测磁场等等,注意规范作图)实验测得温度与对应的金属丝的长度的数据如下表所示。(了解异常数据的判断方法及具体判断过程,30分的题目n(*≧▽≦*)n)

mohen_777的博客 581

【ROS_Kinetic】订阅 / 发布节点 | launch 文件编写 | 自定义消息类型的订阅与发布

文章目录1. 发布 / 订阅节点 ( C++实现 )1.1 发布1.2 订阅2. 发布订阅节点 ( Python2 实现 )2.1 发布2.2 订阅3. 编写 launch 文件3.1 针对 C++ 节点3.2 针对 Python2 节点3.3 同时启动多个节点3.4 同时启动多个 launch 文件 1. 发布 / 订阅节点 ( C++实现 ) 1.1 发布 #include "ros/ros.h" #include "std_msgs/String.h" int main(int argc, char

【人工智障 | 计算鸡视觉 | 机器孩】 1万+

Coze 上 OpenClaw 完整使用攻略(零代码 + 24 小时在线 + 飞书 / 微信接入)

Coze(扣子)是目前国内零门槛部署 OpenClaw 最友好的平台,无需服务器、不用命令行,5 分钟即可拥有可执行本地 / 云端任务的 AI 助手,还能一键发布到飞书、微信、钉钉等 IM。

hy行者勇哥的博客 2923

ROS笔记四(基于Python、Kinetic):自定义服务类型

前言: 同消息定义一样,服务定义只是一个消息类型列表。不同的是服务调用同时具有输入和输出。 点击查看自定义消息类型 1.创建服务类型的源文件: 在my_code报下创建srv目录,用于存放服务源文件。下面定义一个WordCount服务,文件名WordCount.srv: string words --- uint32 count "---"表示输入和输出的分割,string作为服务调用的输入,uint32作为服务调用的输出。 2.告知构建系统有新服务的定义: 向package.xml文件中

java0fu的博客 739

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

ROS笔记二(基于Python、Kinetic):通信机制——话题(topic)

前言: 话题实现了一种发布/订阅的通信机制,这是一种在分布式系统中常见的数据交换方式。节点在发送数据到话题上之前,必须先声明话题名和发送到该话题的消息所具有的类型。 1.声明一个话题 ...

java0fu的博客 714

VB摄像头监控

该VB模块可对摄像头捕获的画面进行录像等,可在创建的窗口进行控制

ROS笔记七(基于Python、Kinetic):通信机制——动作(action)

前言: 动作使用话题实现,其本质上相当于一个规定了一系列话题(目标、结果、反馈等)的组合使用方法的高层协议。相较于服务的同步通信机制,动作机制则是异步的。动作适用于大部分请求/响应式交互场景,尤其是执行过程不能立即完成。 catkin_ws工作空间下my_code程序包里的文件目录结构: 1.定义一个动作服务器: ...

java0fu的博客 1485

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

ROS入门笔记(五):ROS中运行rqt_plot的问题(kinetic)

1 问题 rosrun rqt_plot rqt_plot ggk@ggk-virtual-machine:~$ rosrun rqt_plot rqt_plot /usr/lib/python2.7/dist-packages/matplotlib/axis.py:1015: UserWarning: Unable to find pixel distance along axis for interval padding of ticks; assuming no interval padding n

即使是不成熟的尝试,也胜于从不执行的策略。 4515

ros调用anaconda的python3_ROS笔记——在conda的python3.7中使用ROS Kinetic

环境:ubuntu 16.04, ROS Kinetic, conda 4.8.3, python3.7思路在python3环境下,直接使用tf会有如下报错(rospy可正常使用):>>> import tfTraceback (most recent call last):File "", line 1, in File "/opt/ros/kinetic/lib/python...

weixin_39640414的博客 732

ROS下UR机械臂仿真控制(kinetic版)

描述 使用ROS的kinetic版本,在gazebo仿真系统下控制UR机械臂 问题 CMake Warning at /opt/ros/kinetic/share/catkin/cmake/catkinConfig.cmake:76 (find_package): Could not find a package configuration file provided by "moveit_core" with any of the following names: moveit_core

weixin_42156097的博客 3087

ROS笔记五(基于Python、Kinetic):通信机制——服务(server)

前言: 服务是另一种在节点之间传递数据的方式。服务其实就是同步的跨进程函数调用,让一个节点调用运行在另一个节点中的函数。服务适用于偶尔并且在有限时间里完成的通信情况。 1.定义一个服务端: q ...

java0fu的博客 802

ubuntu16.04安装ros kinetic及遇到的问题

安装过程主要是参考官网安装教程,官网链接如下 http://wiki.ros.org/kinetic/Installation/Ubuntu 注意,ros的kinetic版本,只支持Wily (Ubuntu 15.10), Xenial (Ubuntu 16.04) and Jessie (Debian 8) for debian packages。 具体安装流程为: 1、设置source...

hailanglin的博客 914
上一篇: ROS笔记二(基于Python、Kinetic):通信机制——话题(topic)
下一篇: ROS笔记四(基于Python、Kinetic):自定义服务类型
进击的香皂
博客等级 码龄8年 34粉丝 20原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
