ROS笔记二(基于Python、Kinetic):通信机制——话题(topic)

ROS话题通信原理与实操:从turtlesim拆解发布订阅机制 ROS话题(Topic)是ROS机器人操作系统中最基础的数据通信机制,本质是一种基于类型强约束的发布/订阅(Pub/Sub)广播模型,而非点对点管道。其核心原理依赖ROS Master实现节点自动发现与连接协商,数据在发布者与订阅者之间直连传输,具备松耦合、高内聚、可扩展的技术价值。广泛应用于传感器数据分发(如激光雷达/IMU)、运动控制指令(如/cmd_vel)、状态反馈(如/pose)等实时性要求较高的场景。本文以turtlesim为最小闭环系统,深入解析rostopic、rqt_graph、rosto 阅读详情

前言:

话题实现了一种发布/订阅的通信机制,这是一种在分布式系统中常见的数据交换方式。节点在发送数据到话题上之前,必须先声明话题名和发送到该话题的消息所具有的类型。话题适用于单工通信,尤其接收方有多个时(如传感器数据流)。

catkin_ws工作空间下my_code程序包里的文件目录结构:
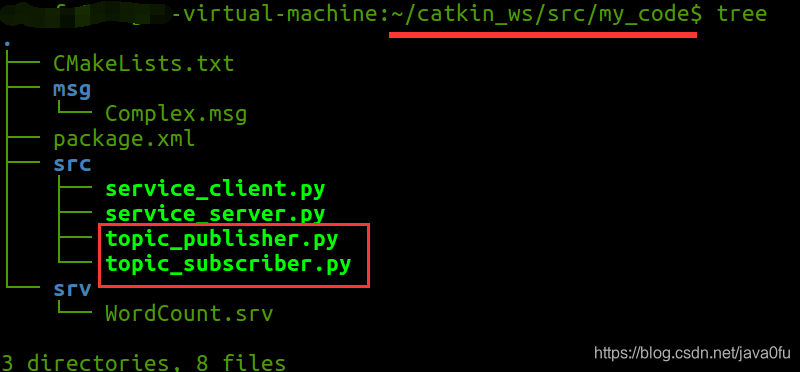
1.声明一个话题:

#!/usr/bin/env python

import rospy

from std_msgs.msg import Int32

rospy.init_node('topic_publisher') #初始化创建一个节点,用于发布消息

pub = rospy.Publisher('counter',Int32)  #声明一个话题名为“counter”,话题发布的消息类型为Int32

rate =rospy.Rate(2) #设置话题频率

count = 0

while not rospy.is_shutdown():
	pub.publish(count)
	count += 1
	rate.sleep()

 因为引入了ROS的标准消息包std_msgs,需要在package.xml文件中添加一个依赖:

<depend>std_msgs</depend>

2.订阅一个话题:

#!/usr/bin/env python

import rospy

from std_msgs.msg import Int32

def callback(msg):
	print(msg.data)

rospy.init_node('topic_subscriber') #初始化创建一个节点,用于接受消息

sub = rospy.Subscriber('counter',Int32,callback) #订阅话题,参数:话题名、消息类型、回调函数

rospy.spin() #将程序的运行交给ROS

3.将消息发布到话题上:

增加topic_publisher.py权限:

chmod u+x topic_publisher.py

 运行ros:

roscore

 新开一个终端,运行节点:(my_code为ROS程序包名)

rosrun my_code topic_publisher.py

4.订阅话题上的消息:

再打开另一个终端,同样先增加topic_subscriber.py的权限:

chmod u+x topic_subscriber.py

 运行节点:

rosrun my_code topic_subscriber.py

 5.rostopic -h:查看rostopic命令参数

查看系统可用的话题:

rostopic list

查看话题发布的消息:(可选参数:-n 5打印五条消息)

rostopic echo counter -n 5

 查看消息频率:

rostopic hz counter

 查看一个已经被声明的话题:

rostopic info counter

 查找发布某种类型消息的所有话题:(同时给出包名(std_msgs)和消息类型(Int32))

rostopic find std_msgs/Int32



ROS话题详解:发布-订阅机制原理与实战调试 ROS话题是机器人操作系统中最基础的通信范式,本质是基于发布-订阅(Publish-Subscribe)模型的数据分发机制。其核心原理在于解耦数据生产者与消费者,通过话题名、消息类型和序列化格式构成严格通信契约,由ROS Master负责节点发现与路由调度,而非中转数据。该机制赋予系统强可扩展性、高可观测性与松耦合特性,广泛应用于传感器数据广播、控制指令分发、TF坐标变换等实时场景。掌握rostopic工具链与rqt_graph可视化方法,是构建稳定、可调试ROS系统的前提。本文深入剖析ros话题工作机制与 阅读详情

相关推荐

ROS C++入门:从Hello World到话题通信的完整实践指南

机器人操作系统(ROS)作为机器人软件开发的事实标准框架,其核心在于分布式节点间的通信机制。理解ROS的节点、话题、消息等基础概念,是掌握机器人软件架构的关键。从原理上看,ROS采用基于发布/订阅的异步通信模型,节点通过话题进行数据交换,这种松耦合设计提升了系统的模块化和可扩展性。在技术价值层面,ROS为机器人感知、决策与控制提供了统一的中间件平台,大幅降低了开发复杂度。对于应用场景,无论是移动机器人导航、机械臂控制还是自动驾驶系统,ROS都扮演着核心角色。本文以C++实现ROS的Hello World节点

weixin_30906185的博客 487

ROS通信机制之话题(Topics)的发布与订阅以及自定义消息的实现

熟悉节点间通信机制之一:话题

深度学习领域优质创作者,优快云博客专家 6455

适合初学者的ROS机器人教程(3): ROS下使用Python对UR5机器人建模与控制

安装UR机器人ROS包 $ sudo apt-get install ros-kinetic-universal-robot 查询下看看有哪些包是和UR机器相关 $ sudo rospack list | grep urur5_moveit_config /opt/ros/kinetic/share/ur5_moveit_config moveit!配置功能包 ur_description /o...

@司南牧|知乎|博客|易懂教程|李韬 5743

ROS改变话题频率,降低雷达数据的频率

将特定话题的频率进行修改,对指定话题进行倍数降频

qq_39502099的博客 2930

新手避坑指南:在Ubuntu 16.04和树莓派上搭建ROS Kinetic通信环境(含ROS安装与网络配置)

本文详细介绍了在Ubuntu 16.04和树莓派上搭建ROS Kinetic通信环境的完整流程,包括系统镜像选择、rosdep初始化失败解决方案、网络配置与防火墙优化等关键步骤。特别针对多机通信中的常见问题提供了实战验证的解决方法,帮助开发者快速构建稳定的机器人通信环境,并包含语音控制机器人的实战案例。

weixin_30321709的博客 398

ROS Kinetic + Ubuntu 16.04 入门配置全指南:稳定基座构建与catkin工作流

ROS(Robot Operating System)是一套面向机器人系统的元操作系统,其核心在于节点通信、消息传递与分布式软件架构。理解ROS环境配置的本质,就是掌握catkin构建系统、ROS_PACKAGE_PATH路径机制与roscore运行时基座的协同原理。该配置过程直接决定后续传感器驱动集成、SLAM建图、导航控制等高阶功能的稳定性与可调试性。Ubuntu 16.04与ROS Kinetic的组合,因ABI兼容性完备、文档覆盖全面、社区案例丰富,成为软硬协同开发中最可靠的学习基线。本文聚焦从系统

chuchen7021的博客 418

ROS学习笔记34(在python中使用C++类)

该教程演示了在 Python 中使用具有 ROS 消息的 C++类的方法。使用 Boost Python 库。困难在于将纯 Python 编写的 具有ROS 消息的 Python 对象转换为等效的 C++ 实例。此转换可以由序列化/反序列化完成。源文件可在https://github.com/galou/python_bindings_tutorial。 另一个解决方案是使用传统的 ROS 服务...

JunJun 1651

ROS Kinetic入门教程:Ubuntu 16.04下安装配置与工程实践

ROS(Robot Operating System)是机器人系统开发的核心中间件框架,其核心原理基于分布式节点通信、话题/服务/动作机制及TF坐标变换体系。技术价值在于屏蔽硬件异构性、提供标准化工具链(如rviz、rosbag、roslaunch)并支撑实时控制与多传感器融合。典型应用场景涵盖高校机器人课程实验、工业AGV底盘调试、教学机械臂开发及国产激光雷达(如思岚A1)驱动集成。由于大量教材、实验平台与国产硬件SDK仍深度绑定ROS Kinetic版本,且其运行依赖Ubuntu 16.04 LTS的稳

liudaoru - 悟 796

ROS学习总结1-自定义消息并实现话题通讯(python)

话题实现了一种发布/订阅(publish/subscribe)的通讯机制,这是一种在分布式系统中常用的数据交换的方式。下面将进行话题的创建。 一、基础通讯 1.建立工作空间并创建软件包 首先通过下述命令建立工作空间并在其中创建新的软件包。 mkdir -p ws_name/src cd ws_name catkin_make echo 'source ~/ws_name/devel/se...

NiYintang的博客 5385

用树莓派+STM32+ROS Kinetic打造你的第一台语音控制小车(保姆级避坑指南)

本文详细介绍了如何利用树莓派、STM32和ROS Kinetic构建一台语音控制小车,涵盖硬件选型、ROS多机通信、语音识别集成及视觉功能开发等关键技术。特别针对跨设备通信、科大讯飞SDK集成等常见问题提供保姆级解决方案,帮助创客和机器人爱好者快速实现智能移动机器人项目。

weixin_30325487的博客 441

新手避坑指南:用树莓派4B+ROS Kinetic搭建语音控制小车的完整流程(含源码)

本文详细介绍了如何使用树莓派4B和ROS Kinetic搭建语音控制小车的完整流程,包括硬件选型、系统配置、ROS通信架构设计、语音控制模块实现和运动控制子系统开发。项目结合科大讯飞SDK提供工业级语音识别能力,实现从语音指令到运动控制的闭环,是智能硬件开发的综合实践案例。

weixin_30323631的博客 326

ros发布节点信息python_yi点分享 | ROS topic的基本实现模板(python)

tips:记得赋予python文件可执行权限(右击->权限)一、topic简介ROS中的通信方式中,topic是常用的一种。对于实时性、周期性的消息,使用topic来传输是最佳的选择。topic是一种点对点的单向通信方式,这里的“点”指的是node,也就是说node之间可以通过topic方式来传递信息。topic要经历下面几步的初始化过程:首先,publisher节点和subscriber节...

weixin_39785165的博客 535

【国民技术N32项目移植】基于 Windows 的 ARM GCC 开发环境

【国民技术N32项目移植】基于 Windows 的 ARM GCC 开发环境

weixin_42150032的博客 1365

TurtleBot2+ROS Kinetic硬件驱动配置实战指南

ROS(Robot Operating System)作为机器人开发的事实标准,其核心价值在于统一硬件抽象与中间件通信。理解ROS驱动原理,关键在于掌握设备节点映射、内核模块兼容性及实时性调度机制。在真实嵌入式机器人平台如TurtleBot2上,ROS Kinetic并非单纯软件版本选择,而是与Kobuki底盘固件、CP2102串口芯片、Ubuntu 16.04内核深度耦合的技术栈。该组合保障了USB通信时序稳定性、`/dev/kobuki`设备持久化及`/odom`里程计时间戳精度,是实车SLAM、导航与

weixin_33672400的博客 389

CMake、Make、MinGw、Clang、Llvm、GCC、MSVC的区别

除开 GCC (GNU 编译器集合) 以外,MinGW 还包含有一些其他的 GNU 程序开发工具;的缩写,MinGw是windows版本的gcc集合。并不仅是一个 C/C++ 编译器,而是一套。是微软开发的VC运行时库,3、Make和CMake是。

m0_37698164的博客 1万+

SpringBoot整合海康SDK实战:从设备初始化到PS流录像转MP4全流程(附避坑指南)

本文详细介绍了SpringBoot整合海康SDK的完整实战流程,涵盖设备初始化、通道管理、录像检索与下载。针对海康设备生成的PS流录像文件无法直接播放的痛点,重点解析了如何利用FFmpeg高效、无损地将其转换为通用的MP4格式,并提供了关键的避坑指南和性能优化建议。

chair的专栏 764

ROS机器人操作系统入门:从核心概念到Python实战Topic与Service通信

在机器人软件开发领域,进程间通信是实现模块化与分布式系统的核心技术。其原理在于通过标准化的消息传递机制,让不同功能模块能够高效协同工作。这一技术价值在于极大地提升了机器人系统的可扩展性、可维护性和代码复用率,是构建复杂机器人应用(如自动驾驶、工业自动化、服务机器人)的基石。ROS(Robot Operating System)作为机器人领域的标准中间件框架,其核心正是提供了Topic(发布/订阅)和Service(请求/响应)两种通信模型。本文将以ROS Noetic为例,通过Python代码实战,手把手教

weixin_33946605的博客 425

知识图谱-Neo4j-开始构建知识图谱-01

关系(Relationships):连接两个节点,具有方向(→ 或 ←)和类型(Type),可附加属性。 属性(Properties):键值对,存储节点或关系的详细信息(如 , )。 (2) Cypher 查询语言 直观语法:通过模式匹配直接描述图结构。 高效遍历:支持复杂关系路径查询(如最短路径、模式匹配)。 3. 核心优势 (1) 原生图存储 物理存储优化:数据以图结构直接存储,避免传统数据库的“表连接”开销。 高效遍历:通过指针直接访问相邻节点,时间复杂度接近 O(1)。 (2) 高性

寓教于乐。教己助人 1万+

vibe-vibe 实战:AI 辅助编码的 70/30 分工——把人类判断力用在真正重要的 30%

> 本篇技术指南源自 vibe-vibe 仓库收录的工程实践文章《Beyond the 70%: Maximizing the Human 30% of AI-Assisted Coding》,并结合仓库内的 PRD 模板、源码 Demo、测试与安全清单等真实素材展开。它回答一个核心问题:当 AI 能稳定完成约 70% 的常规编码任务时,人类剩余的 30% 精力应该投在哪里?读完本文,你将能分清"

gitblog_00751的博客 484

FAST-LIO2实战:如何在无人机上部署并实现厘米级定位(附ROS配置全流程)

本文详细介绍了如何在无人机上部署FAST-LIO2激光雷达惯性里程计系统,以实现厘米级精确定位。内容涵盖从硬件选型(如激光雷达与机载计算机)、软件环境配置(ROS Noetic)、传感器标定,到FAST-LIO2参数调优、与PX4飞控集成以及实际飞行测试的全流程。重点解决了实时定位中的外参标定、数据同步等关键问题,为无人机在无GPS或复杂光照环境下提供稳定可靠的定位解决方案。

weixin_29062865的博客 251

高动态范围结构光三维测量技术:从多曝光融合到深度学习的演进与应用

本文深入探讨了高动态范围结构光三维测量技术的演进与应用,从传统的多曝光融合技术到深度学习驱动的创新方案。通过工业案例展示了该技术在提升测量精度和效率方面的显著优势,特别是在处理高反光、复杂表面时的突破性表现。文章还提供了针对不同工业场景的技术选型指南,帮助工程师优化三维测量解决方案。

weixin_29063979的博客 293

TurtleBot入门:Ubuntu 16.04+ROS Kinetic系统级部署与状态机验证

机器人操作系统(ROS)是构建智能移动机器人的核心中间件,其本质是一套支持节点通信、坐标变换(TF)、传感器抽象与状态管理的分布式框架。理解ROS的分层架构——从底层硬件驱动、URDF建模、TF树发布,到上层导航栈(move_base、AMCL)——是实现物理小车可靠运动的前提。TurtleBot作为ROS经典教学平台,高度依赖特定软硬协同环境:Ubuntu 16.04内核(4.4)与ROS Kinetic的组合,不仅关乎软件兼容性,更直接决定Kobuki底盘的USB时序稳定性、激光雷达数据精度及实时控制链

weixin_30614109的博客 427

X86/64架构中的总线 和 ARM架构中总线的理解

内部总线 /CPU总线/FSB前端总线:类似ARM架构中的AHB总线北桥? 直接和CPU连接,这条总线主要由CPU使用,用来与高速缓存、主存和北桥(或MCH)之间传送信息。 外部总线:类似ARM架构中的APB总线(外围总线)南桥?例如PCI总线、USB总线等 通过北桥与CPU连接(南桥?),是CPU与内存RAM、ROM和输入/输出设备接口之间进行通讯的通路 内存总线:内存与北桥间的总线称为内存总线 ...

a746742897的博客 1067

ROS开发者生存指南:从通信机制到硬件调试的实战地图

ROS(Robot Operating System)是一套面向分布式机器人系统的中间件框架,其核心在于解决多节点协同、时间同步、坐标变换与跨进程通信等工程复杂性。理解ROS节点通信机制(基于TCP连接而非广播)、TF坐标变换(依赖精确时间戳与缓存策略)、catkin构建系统(暴露依赖本质)等底层原理,是实现稳定部署的关键。它不仅支撑AGV调度、SLAM建图、机械臂控制等典型场景,更深度耦合Linux权限管理、串口设备配置、消息MD5一致性等硬件交互细节。本文聚焦真实项目中高频踩坑点——如`/tf`树断裂、

weixin_34293141的博客 389

33、AI赋能5G/6G通信:LDPC码解码与强化学习技术解析

本文探讨了基于AI和强化学习的LDPC码技术在5G/6G通信中的应用。包括LAMS解码器、神经MS解码器、盲识别方法、统一极性-LDPC解码器、NNMS和SNNMS解码器、N-2D-NMS解码器、神经分层MS解码器、MAB-NS方案以及强化学习与MCTS结合的技术。这些技术在提升解码性能、降低计算复杂度和增强系统适应性方面表现出色,为未来通信系统的发展提供了强有力的支持。

lambda的博客 243

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

ROS Kinetic + Ubuntu 16.04 搭建TurtleBot2教学环境全指南

ROS(Robot Operating System)作为机器人开发的事实标准框架,其版本兼容性与硬件支持能力直接决定初学者的学习效率。ROS Kinetic基于Ubuntu 16.04 LTS,依托稳定内核(4.4)、成熟驱动生态(如Kobuki底盘、Kinect v1)及完整官方教学包(turtlebot_navigation、kobuki_driver),构成了当前最可靠的教学基线。相比后续Python3迁移的Noetic/Humble版本,Kinetic规避了USB权限异常、rviz渲染黑屏、cat

weixin_34099526的博客 451

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

上一篇: ROS笔记一(基于Python、Kinetic):创建工作空间及ROS程序包
下一篇: ROS笔记三(基于Python、Kinetic):自定义消息类型
进击的香皂
博客等级 码龄8年 34粉丝 20原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值