视觉SLAM理论入门——(9)视觉里程计之特征点法—ICP

雅克比(Jacobian)矩阵及其在神经网络梯度计算中的应用 资料 《Jacobian矩阵和梯度矩阵》 《Computing Neural Network Gradients》(PDF) 介绍 阅读详情

假设有一组配对好的 3D 点

想要找一个欧氏变换 R,t,使得:

这个问题可以用迭代最近点(Iterative Closest Point, ICP)求解。ICP求解方法有两种方法:线性代数求解(SVD)、非线性优化求解


1、线性代数求解法

定义第 i 对点的误差为

定义两组点的质心:

构建最小二乘问题,求使误差平方和达到极小的 R,t:
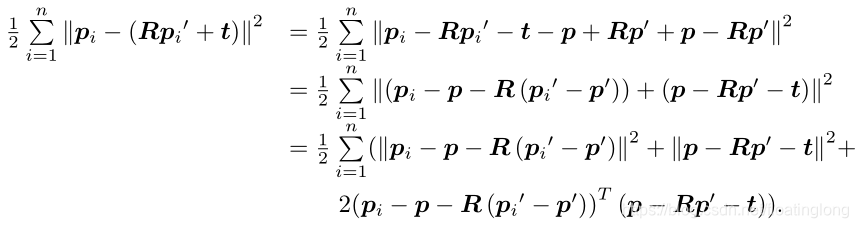
(p_i - p - R(p_i' - p' )) 在求和后为 0,因此目标函数简化为:

上式第一项只与 R,有关,第二项与 R,t有关,因此可以从第一项估计 R,然后代入第二项,令其为 0,求得t

将第一项展开:

上式第一项与 R无关,第二项中 R^TR=I ,因此也与R无关,因此对上式的估计可以简化为对下式的估计:

定义 3x3 矩阵  W = \sum_{i=1}^{n}q'_iq_i{^T}(书上对 W 的定义是这里 W 的转置,最后求解 R 也是这里 R 的转置),为了求 R,对 W 进行SVD分解:

优化问题变为对下面的迹求最大值:

tr(RW)=tr(RU\Sigma V^T)=tr(\Sigma V^T RU)=tr(\Sigma M)

V、R、U都是正交阵,因此 M 也是正交阵,将矩阵展开:

当 W 满秩并且优化问题取最优解(迹最大),这时上式不等号取为等号,那么 m_{ii} = 1,由于 M 是正交阵,从而 M 只能是单位阵,因此:

M = V^T RU = I, R = VU^T

求得 R 后,根据下式求解 t:


总结线性代数方法求解过程:

1、计算点对的去质心坐标

2、估计旋转矩阵 R

3、根据下式求解平移向量 t


2、非线性优化方法

以李代数表达位姿时,目标函数可以写成:

求解雅可比矩阵时需要计算 e 对李代数的导数:


ICP问题存在唯一解或无穷多解的情况。在唯一解情况下,只要找到极小值解,这个解也是全局最优解,因此求解问题时可以任意选取初值



slam学习笔记五----视觉里程计的学习1 一,什么是视觉里程计 SLAM系统分为前端和后端,前端也称为是视觉里程计,主要功能是根据相邻图像的信息粗略的估计出相机的运动,为后端提供较好的初始值。 视觉里程计的算法有两大类特征点法和直接法。特征点法是常用方法,它具有稳定,对光照、动态物体不敏感的优势。视觉里程计的原理就是提取图像的特征点,通过匹配估计两帧之间相机运动和场景结构,实现一个两帧间的视觉里程计。其核心问题就是如何通过图像估计相机的运动。 二,特征点法的原理 从图像中选取比较有代表的点,该点在相机视角发生少量变化后依旧保持不... 阅读详情

相关推荐

SLAM机器人开发(三)SLAM中常见的里程计

自主导航技术可以使运动载体实时确定自身的位姿和速度,从而引导自身运动的技术,整个导航过程不依赖外部支持。比如,在 GPS 不可靠的情况下,自主导航技术也能够具有可靠的导 航能力。由此可见,自主导航系统的开发是构建运动机器人的主要挑战之一。机器人领域中,自主导航技术主要包括建图定位与路径规划。而近几年成为关注焦点的 SLAM 技术是自主导航技术 中很重要的一项技术。SLAM 技术包括传感器信息读取、里程测量、后端优化、回环检测、实时 建图等部分[2]。自主导航技术中需要实时确定自身的位姿,因此计算里程计是举足

qq_42450767的博客 1万+

视觉SLAM前端——ICP

视觉SLAM前端里程计之ICP,即已知多个匹配好的3D/3D点对,来估计相机的运动

Heathens的博客 906

视觉SLAM的前段后端最详细的梳理(硕士入门知识框架更新)

文章目录视觉SLAM的组成结构视觉里程计(VO)-特征点法 -构建稀疏点云地图-直接法 -构建稠密或半稠密的地图 --需要使用 RGB-D 传感器视觉里程计--总结:SLAM 后端研究滤波器法非线性优化后端方式的差异(有五种优化方式):单目视觉里程计的初始化:运动估计:半直接法运动估计的优化方案:关于解决累计误差的一些方法:关键帧的建图及后端优化:特征的深度估计:图优化的后端研究:视觉与IMU融合的分类:视觉与IMU的融合的优势:存在的问题:优秀的开源: 视觉SLAM的组成结构 视觉里程计(VO) -特

DC 6811

详解ICP算法

个人博客:http://www.chenjianqu.com/ 原文链接:http://www.chenjianqu.com/show-96.html ICP即迭代最近点(Iterative Closest Point,ICP),用于求解一组匹配好的3D点之间的运动。3D点可由RGB-D或双目相机得来,然后将关键点进行匹配。ICP的求解分为两种方式:利用线性代数的求解(SVD),以及利...

陈建驱的博客 7696

【视觉SLAM】4-SLAM前端之视觉里程计Visual Odometry

在里程计问题中,可利用多种手段来测量物体的运动轨迹,如在汽车轮胎上安装计数码盘,通过测量轮胎转动圈数获得行驶距离。完成这种运动估计的装置(包括硬件和算法)称为里程计(Odometry)。里程计的一个很重要的特性是,它只关心局部时间上的运动,多为两个时刻间的运动。通常以估计间隔对时间采样,进而估计物体在各时刻之间的运动,这就导致误差(估计误差、噪声等)会不断累积,这种现象称为漂移(Drift)。SLAM流程中的回环检测可纠正漂移带来的全局误差。

CCC的专栏 1573

激光SLAM总结——特征点提取与匹配

学习LOAM笔记——特征点提取与匹配学习LOAM笔记——特征点提取与匹配1. 特征点提取1.1 对激光点按线束分类1.2 计算激光点曲率1.3 根据曲率提取特征点2. 特征点匹配2.1 scan-to-scan中的特征点匹配2.2 scan-to-map中特征点匹配3. 补充 学习LOAM笔记——特征点提取与匹配 兜兜转转一圈,最近又开始接触一些和SLAM相关的工作,LOAM是一个非常经典的激光SLAM框架,LOAM和VLOAM至今还在kitti榜上有着不错的表现,从这篇博客开始,我开始着手对LOAM以及L

weixin_44580210的博客 1万+

ICP算法

ICP算法(迭代最近点算法)是一种古老又经典的点云匹配算法。

Lin__Mu的博客 1383

SLAM 激光里程计

里程计面临的挑战: 6 DOF,精确,无偏的里程计信息 实时高速,硬件结构小巧 对抖动等鲁棒 对传感器限制(高速公路等重复度高的场景精确度低)鲁棒 Point-to-point ICP 步骤: 扫描两个相关点的集合 做最近匹配 使用牛顿法或者LM迭代优化 缺陷:精度高度依赖于初始化情况 图中的错误匹配没有办法remove,于是有人提出了Point-to-plane ICP Point-to-plane ICP 扫描两个相关点的集合 做最近匹配 计算集合中的点的法向量 使用牛顿法或者LM迭代优化

weixin_44682965的博客 8709

继续视觉里程计求解问题之ICP算法

目录1 3D-3D:ICP2 求解ICP3 ICP的好处 1 3D-3D:ICP 前面我们讨论了求解视觉里程计的两种情形下的求解问题,通过两帧图像推算里程计信息(2D-2D),我们使用对极几何约束来求解(比如单目初始化);对于已经三角化出一些3D点的情况(3D-2D),求解下一帧位姿的方法是PnP算法(初始化后的位姿跟踪一般都是用PnP算法);那么如果我们知道了一组匹配好的3D点呢?就可以用到ICP算法了(用于RGB-D SLAM中)。 假设我们已知一组匹配好的3D点。如下表示: 我们知道这两组点之间相

Walking_roll的博客 922

5. 特征点法视觉里程计

特征点提取与匹配 根据几何关系建模相机运动 2D-2D 对极几何 3D-2D PnP 代数方法:DLT 优化方法 3D-3D ICP 三角化与深度估计 声明:本文是深蓝学院 高翔博士主讲的《SLAM理论与实践》的学习笔记。 特征点提取与匹配 经典SLAM模型中以位姿(x)、路标Landmark(y)来描述SLAM过程。 路标点的作用主要是,建立同一点在不同图...

andylei777的博客 3426

【Anaconda】解决“libGL error: MESA-LOADER: failed to open iris”问题

stackoverflow中的“libGL error: MESA-LOADER: failed to open iris”问题。而在自己创建的conda环境中的lib下出现`GLIBCXX_3.4.30’ not found 的情况。在上述解决方案中,将第一行命令的lib路径换成自己创建的conda环境lib路径,运行指令,问题解决。目前问题解决,总结一下查找资料以及解决方法。运行如下命令,发现本地支持。

quintus0505的博客 5022

视觉SLAM理论到实践系列(六)——特征点法视觉里程计(6)

SLAM中的测量方式

YangtseJin的博客 1232

【笔记软件obsidian】从入门到精通

目录 一、前言 二、下载及安装 三、【选修】ios用户如何通过iCloud进行三平台同步 四、基本Markdown语法 五、【选修】插件的下载及安装方式 六、

patrick的博客 9万+

【视觉SLAM十四讲】视觉里程计—特征点法

本文为视觉 SLAM 学习笔记,讲解视觉里程计中的特征点法。内容包括特征点法、实践:特征提取和匹配、2D-2D:对极几何、实践:对极约束求解相机运动、三角测量、实践:三角测量、3D-2D:PnP、实践:求解 PnP、3D-3D:ICP、实践:求解 ICP

weixin_44413191的博客 1423

用FPGA在HDMI上显示自定义字符:从COE文件到OSD叠加的保姆级教程

本文详细介绍了如何在FPGA上实现HDMI视频流的OSD字符叠加技术,从COE文件生成到动态区域控制的完整流程。通过Verilog代码示例和实战技巧,帮助开发者掌握字符ROM设计、像素坐标追踪和动态混合等核心技术,适用于视频监控、系统状态显示等应用场景。

weixin_28720767的博客 231

从内参矩阵到归一化平面:揭秘相机成像的标准化核心

本文深入解析了相机成像中的核心概念——归一化平面。通过拆解内参矩阵(包含焦距、主点等参数)的作用,详细阐述了如何将像素坐标转换为与具体相机硬件无关的归一化坐标。这一标准化过程是计算机视觉算法(如多相机系统对齐、视觉SLAM)实现跨设备通用性的关键,能有效提升算法的鲁棒性和泛化能力。

opencv7vision的博客 449

视觉SLAM十四讲笔记 第五讲视觉里程计 特征点法

视觉里程计是SLAM中的一个重要模块。视觉里程计通过相邻的图像,进而估计相邻图像之间是如何运动的。这个估计会有累计误差,通过后端优化和回环检测来消除这个误差。

qq_57225906的博客 2793

【全开源】旅游系统源码(Uniapp+FastAdmin+ThinkPHP)

通过源码的灵活配置和定制开发,我们可以根据旅游企业的实际需求,快速构建出符合其业务特点的旅游系统。旅游系统源码,作为这一变革的基石,为旅游业的数字化转型提供了强有力的支撑。通过深入研究和应用旅游系统源码,我们能够构建出更加智能、便捷、个性化的旅游服务平台,满足游客日益增长的旅游需求。国际化发展:随着全球化的深入发展,旅游系统源码也将迎来国际化的发展机遇,为国内外游客提供更加便捷、高效的旅游服务。跨界融合:旅游系统源码将与更多领域进行跨界融合,如与交通、餐饮、购物等行业的结合,为游客提供更加丰富的旅游体验。

2401_84413757的博客 2147

【视觉SLAM:六、视觉里程计Ⅰ:特征点法】

原理:提取图像中显著的特征点,并通过特征点的匹配关系推断相机运动。流程:提取图像特征点。描述特征点并计算特征点匹配关系。通过特征匹配估计相机运动(后续结合几何关系)。视觉里程计通过特征点法提取信息,结合几何约束(2D-2D对极几何、三角测量)估计相机位姿,并通过PnP(3D-2D)和ICP(3D-3D)实现更复杂场景下的位姿求解。这些方法构成了视觉里程计的核心技术体系,为SLAM中的前端跟踪提供了坚实的数学基础和实现方案。

计算机领域博客,与时俱进的思想与技术。 2028

每天一个优秀提示词学习收藏 - 文本创作篇(二)

宝子们,今天不藏私啦!我把这段时间四处搜罗、潜心钻研出来的文本创作 Prompt 提示词大礼包双手奉上,这可都是能让你的 AI 创作水平原地起飞的干货!走过路过不要错过,赶紧码住,开启你的 AI 创作进阶之旅吧!

2399

ENVI与Sarscape协同处理哨兵一号数据的完整流程解析

本文详细解析了利用ENVI与Sarscape软件协同处理哨兵一号(Sentinel-1)SAR数据的完整工作流程。从环境搭建、数据导入与裁剪,到核心的DEM辅助多时相配准、斑点噪声滤波,再到最终的地理编码与辐射定标,提供了标准化的操作指南与实用技巧,帮助用户高效地将原始雷达数据转化为可用于分析的地理编码产品。

weixin_29251131的博客 339

激光slam与视觉slam

介绍 Slam:同步定位与建图,就是在定位的同时,建立环境地图。 主要思路是根据运动学模型计算位姿,并通过传感得到的环境信息,对估计位姿调整优化,从而得到准确位姿,根据定位及感知数据绘制地图。 下图为slam主流框架: 传感器感知在视觉SLAM中主要为传感信息的读取和预处理。 前端里程计(Radar/Visual Odometry)。特征点匹配及运动估计。 后端优化(Optimization)。后端接受不同时刻里程计测量位姿,以及回环检测的信息,对估计轨迹及环境信息进行全局优化。 回环检测(Loop C

lovely_yoshino的博客 7495

某招标公告网和vcaptcha验证码识别逆向

本文分析了某验证码系统的加密流程及破解思路。首先通过反混淆技术定位到加密函数,拆解了包含指纹函数、环境参数等组成的加密字符串。研究发现验证码生成涉及canvas指纹、环境检测等反爬机制,可通过模拟浏览器环境绕过。验证过程需要解密图片顺序,通过work2.js计算还原图片位置,再结合滑动轨迹、时间等参数生成验证请求。文章仅提供技术研究思路,强调需遵守法律法规,严禁非法破解信息系统。完整流程包括环境模拟、加密参数还原、图片处理和轨迹生成等步骤,成功率较高。

码王吴彦祖的博客 577

SLAM系列——视觉里程计(特征法)

特征点法 特征点

xiaohu的博客 3280

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

视觉SLAM学习打卡【7-1】-视觉里程计·特征点法

主要介绍了图像特征点提取、匹配,以及视觉里程计下的位姿估计和深度测量.

小幸运召唤师的博客 1476

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

上一篇: 视觉SLAM实践入门——(15)使用g2o求解PnP
下一篇: 视觉SLAM实践入门——(16)使用SVD求解ICP
floatinglong
博客等级 码龄9年 90粉丝 143原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值