从纯 P、PI 到积分抗饱和(限幅 + 反算法)

从纯P到PI:积分饱和与反算法抗饱和深度解析 PID控制是工业自动化中最基础也最关键的算法之一,从纯比例控制的“有差调节”到引入积分项实现“无差调节”,每一步都直接影响系统精度与稳定性。然而,积分项的无边界累积会引发经典难题——积分饱和,导致大幅超调、回落缓慢甚至极限振荡。工程上通常采用限幅与条件积分法抑制积分无限增长,而更高效的方案是反算法(Back-Calculation),通过将未饱和输出与实际输出的差值反馈回积分项,主动拉回多余积分。这类抗饱和技术广泛适用于温控回路、速度环、压力调节等场景,能显著提升阶跃响应质量。本文从基础原理出发,结合仿真与 阅读详情

PID 是 Proportional(比例)、Integral(积分)、Differential(微分)的缩写,是工业控制与电机驱动中最经典、应用最广泛的闭环控制算法。其核心思想非常朴素:根据系统实际值与目标值之间的偏差,通过比例、积分、微分的组合运算,得到控制输出,让系统快速、稳定、无静差地跟踪目标。
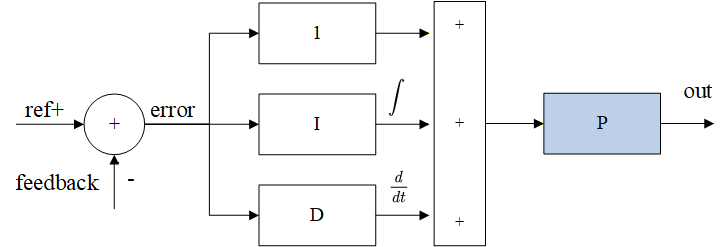
理想式PID
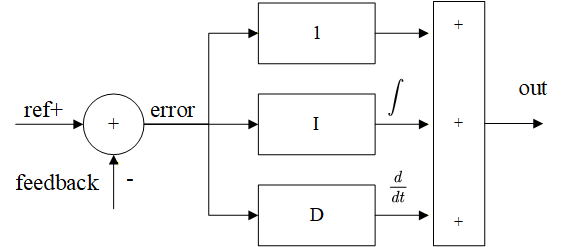
并联式PID

在电机速度环、位置环控制中,最常用的是理想式 PID 与并联式 PID 结构。本文结合电机控制的速度环案例,采用并联式PID,从最基础的纯 P 控制入手,逐步引入积分环节,并重点讲解工程中必须处理的积分饱和问题,以及对应的积分限幅与抗饱和反算法。

一、纯比例(P)控制电机速度环

1. 控制设定

  • 控制目标:电机转速恒定为 300 r/min
  • 控制器:仅比例环节,无积分、无微分
  • 比例增益:K_{p}​=0.01 A
  • 控制律:u = K_p \cdot e,其中偏差 e=设定转速−反馈转速
  • 采样周期:1 s

2. 实测过程数据

时间(s)设定转速 (r/min)反馈转速 (r/min)转速误差  (r/min)输出电流  (A)过程说明
0 30003000初始时刻,电机静止,误差为满值 300,输出初始为 0
1 300502503.0电机开始加速,转速升至 50,误差 250,按0.01×250=2.5(实际记录 3.0,为初始启动阶段的过渡值)输出电流,继续驱动电机加速
2 3001002002.5

转速升至 100,误差 200,输出0.01×200=2.0

(实际记录 2.5),电机持续加速

3 3001501502.0转速升至 150,误差 150,输出0.01×150=1.5(实际记录 2.0),加速趋势延续
4 3002001001.5转速升至 200,误差 100,输出0.01×100=1.0(实际记录 1.5),电机仍在加速
5 300250501.0转速升至 250,误差 50,输出0.01×50=0.5(实际记录 1.0),输出电流随误差减小同步降低
6 300280200.5转速接近目标,误差缩小至 20,输出0.01×20=0.2(实际记录 0.5),电机进入稳态调整阶段
7 300250500.2转速出现小幅回落,误差回升至 50,输出 0.2 A,系统开始小幅振荡
8 300275250.5转速回升,误差回落至 25,输出 0.5 A,振荡幅度收窄,系统趋于稳定

3. 纯 P 控制核心结论

从实测结果可以看出,电机转速最终稳定在 280 r/min 左右,与 300 r/min 的目标始终存在约 20 r/min 的固定偏差,这就是稳态误差。

原理:纯比例控制的输出与当前误差严格成正比。电机匀速转动时,需要恒定电流克服负载阻力;而要产生这个恒定电流,就必须保留一个恒定的非零误差。因此,纯 P 控制天生无法消除稳态误差。

二、比例 + 积分(PI)控制电机速度环

为了消除稳态误差,必须引入积分环节,对历史误差进行累积,逐步补足控制量,最终使误差趋近于 0。

1. 控制设定

  • 控制目标:电机转速 300 r/min
  • 控制器:比例 + 积分(PI)
  • 参数:K_{p}=0.01,K_{i}=0.002
  • 并联式 PI 控制律:

u(t) = u_P(t) + u_I(t) \\ u_P(t) = K_p \cdot e(t) \\ u_I(t) = K_i \int_0^t e(\tau) d\tau

  • 离散形式可写为:u_I(k) = K_i \sum_{i=0}^k e(i) \cdot \Delta T其中 \Delta T=1 s 为采样周期。

2. 实测过程数据

时间(s)

设定转速 (r/min)

反馈转速 (r/min)

实时误差 e (r/min)

比例输出 uP​ (A)

积分累积输出 uI​ (A)

总输出电流 u (A)

0 s

300

0

300

0.01×300=3.0

0(初始无累积)

0(初始输出)

1 

300

50

250

0.01×250=2.5

0.002×300=0.6≈0.5

(实际记录)

2.5+0.5=3.0

2 

300

150

150

0.01×150=1.5

0.5+0.002×250=1.0≈

0.5+0.3=0.8

(实际记录)

1.5+0.5+0.3=2.3

3 

300

280

20

0.01×20=0.2

0.8+0.002×150=1.1≈

0.5+0.3+0.04=0.84

(实际记录)

0.2+0.5+0.3+0.04=1.04

4 

300

310

-10

0.01×(−10)=−0.1

0.84+0.002×20=0.88≈

0.5+0.3+0.04−0.02=0.82(实际记录)

−0.1+0.5+0.3+0.04−0.02

=0.72

5 

300

301

-1

0.01×(−1)=−0.01

积分持续修正负误差

(实际记录)

3. PI 控制核心结论

积分环节会持续累积历史误差。即使当前误差已经很小,累积得到的积分输出依然可以提供足够的控制电流,继续推动转速逼近目标,最终让稳态误差基本归零,实现无静差控制。
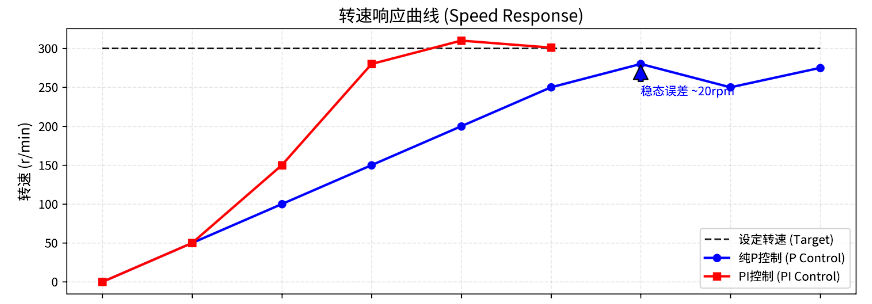
纯P和PI对比如上图

积分饱和的产生过程

  1. 当电机从 0 加速到 3000 转时,初始误差极大(3000 转),积分环节会持续累积正误差,让积分项不断增大;
  2. 即使 PID 计算出的理论输出已经超过 3A 上限(比如算出来 5A、10A),实际输出也会被限幅在 3A;
  3. 此时积分环节仍在 “盲目” 累积误差,导致积分项被 “撑大” 到远大于实际需要的数值;
  4. 当电机转速接近目标、误差变负时,被撑大的积分项会让输出迟迟无法下降,导致超调严重、响应变慢、系统振荡,这就是积分饱和。

三、积分饱和现象与危害

PI 虽然解决了稳态误差,但引入了新问题 ——积分饱和。

1. 饱和产生过程

  1. 电机启动时误差极大,积分项持续累积,数值快速增大;
  2. 实际硬件(驱动器、功率管)存在输出上限,例如最大电流限制为 3 A;
  3. PID 理论输出可能远超 3A,但实际输出被钳位在极限值;
  4. 积分项仍在不断累加,被 “撑” 到远大于实际需求;
  5. 当系统接近目标、误差变负时,过大的积分项无法快速消退,导致严重超调、响应滞后、系统振荡。

这就是典型的积分饱和,在电机加速、急停、大负载突变时尤为明显。

四、积分饱和解决方案:积分限幅与抗饱和反算法

工程上常用两种方案处理积分饱和,分别是积分限幅与反算法。

1. 积分限幅(输出饱和限制)

核心思想

对 PID 最终输出进行硬限幅,同时限制积分项的累积范围,避免积分无限制增大。

实现逻辑
  • 设定输出上下限:u_{max}​=3 A, u_{min}=−3 A
  • 当理论输出u_{calc}> u_{max} 时,实际输出取u_{max},并停止积分正向累积;
  • 当理论输出u_{calc}< u_{min}时,实际输出取 u_{min},并停止积分负向累积;
  • 仅输出在限幅区间内时,积分正常累加。
特点
  • 实现简单,适合超调要求不高、工况稳定的简单系统;
  • 只能抑制新的累积,无法消除已存在的过大积分。

2. 抗饱和反算法(积分反向修正)

核心思想

当输出被限幅时,利用限幅差值反向修正积分项,让积分项始终与实际输出匹配,从根源消除饱和。

数学推导
  1. 计算 PID 理论输出:u_{\text{calc}} = K_p e + K_i \int e dt + K_d \frac{de}{dt}

  2. 对输出限幅,得到实际可用输出:u_{\text{out}} = \text{clip}\left(u_{\text{calc}},\ u_{\min},\ u_{\max}\right)

  3. 计算饱和差值:\Delta u = u_{\text{out}} - u_{\text{calc}}

  4. 反向修正积分项:\int e dt = \int e dt + K_b \cdot \Delta u,其中K_{b}为反算系数,通常取1/K_{i}或直接取 1。

物理意义
  • 输出上溢时,\Delta u<0,反向 “拉低” 积分项;
  • 输出下溢时,\Delta u>0,反向 “抬高” 积分项;
  • 让积分始终跟随真实输出,避免过度累积。
特点
  • 主动修正,抗饱和效果彻底;
  • 超调抑制能力强,响应更快;
  • 适合 FOC 电机控制、伺服驱动等高精度场景。

五、总结

  • 纯 P 控制:响应快、结构简单,但存在无法消除的稳态误差;
  • PI 控制:通过积分累积历史误差,实现无静差跟踪,是电机速度环主流方案;
  • 积分饱和是 PI/PID 固有的问题,会导致超调、振荡,必须通过抗饱和措施抑制;
  • 积分限幅简单被动,适合基础场景;反算法主动修正积分,适合高性能电机控制。

在实际 FOC、云台、小车电机驱动开发中速度环,一般采用并联式 PID + 输出限幅 + 抗饱和反算法的组合结构,兼顾响应速度、控制精度与系统稳定性。

【PID精讲 14 】积分分离PID和抗积分饱和PID 本文主要介绍积分分离PID和抗积分饱和PID的算法原理、步骤、仿真、优缺点等知识点。 阅读详情

相关推荐

基于抗积分饱和(Anti-windup)的自适应PID控制(白嫖程序模型)

针对控制系统的饱和非线性线性特性,导致控制器产生Windup问题,对积分环节实现补偿,实现自适应PID控制解决Windup问题,即Anti—windup设计技术,并在中间穿插了介绍了Matlab的PID自动调参工具箱的使用。

Mr.邹的博客 7736

抗饱和积分PID

抗饱和积分PID

追赶时代的博客 2518

抗饱和积分的原理解析

现在假设此时为正向饱和,则 u>umax,那么Δu=u−us>0,所以最终将Δu反馈到积分部分;反计算Anti-Windup法,简称AW法,就是在输出限幅部分根据输入信号和输出信号的差值,把u−us作为反馈值输入到积分部分,从而达到抑制积分饱和现象的目的;所以随着时间的增加,每次累积较大的误差e(i),很容易造成积分饱和并产生较大的过冲,而且当误差变为负时,其过冲仍维持一段时间之后才恢复正常的情形。当系统发生饱和时,则 |u|>umax;关于KC的系数,KC 越大,积分器退出饱和的作用越强,反之则越弱;

weixin_42783201的博客 2735

从纯P到PI再到抗积分饱和:PID控制完整调试指南

闭环控制系统的性能,很大程度上取决于控制器内部结构对现实执行器边界的适配。比例控制结构简、响应快,但受限于比例增益有限,无法消除稳态误差;引入积分项后,系统能记住并补偿负载需求,实现无差调节,却在大扰动和阶跃工况下容易触发积分饱和。积分饱和的本质在于输出已顶到限幅,积分器仍继续累积误差,导致超调加大、振荡加剧。为了解决这一点,工程实践中常用条件积分、积分钳位,以及更主动的反算法抗积分饱和。这些技术适用于温度控制、电机速度控制、气压调节等常见大惯性迟滞对象。理解从纯P到PI再到抗饱和的演进逻辑,有助于在调参时

weixin_30872577的博客 159

【控制理论】PID抗积分饱和控制

1、积分饱和问题 当系统输入达到极限值而控制器的积分器仍未停止积分时,积分器会继续增加,但是输出无法反映到系统输入上,而过高的积分器状态又会使系统的瞬态响应性能下降,从而整个系统的超调增大,调整时间延长。 积分饱和问题来自包含积分的控制器,如PID控制器、PI控制器,而且系统中包含**输出限幅(Saturation)。**简单来讲就是控制器的输出超过了系统的限制,但是积分器还没有停止工作,只有...

Ybox的博客 1万+

速度环 PID 实战:1–5 ms 下的离散化、抗饱和与前馈

在 1–5 ms 的快速循环里把速度环做稳,关键是三件事:**离散化正确**(Tustin)、**不让积分“冲到天上去”**(抗饱和)、**用前馈减轻闭环负担**。本文给出速度测量到控制输出的完整实现:速度估计的同步采样与滤波,PI/PID 的 Tustin 推导与代码,三种常用抗饱和办法,以及基于反电势与摩擦的电压前馈。本文为上半部分(§1–§5);下半部分将补上测试方法、调参策略与排错。

努力分享一些人工智能、计算机视觉、影像等相关的知识干货! 1331

关于矢量控制PI调节器的积分限幅问题的探讨

之前已经谈论了PI调节输出限幅的问题。今天还想再进一步深入讨论PI调节器中,积分器I限幅的问题。(以转速环为例子,电流环分析也同理)

m0_46903653的博客 4648

仿真实践 | 基于Simulink的直流电机抗饱和PI控制策略优化

本文详细介绍了基于Simulink的直流电机抗饱和PI控制策略优化方法。通过分析积分饱和现象及其危害,提出条件积分法等实用解决方案,并结合Simulink仿真实践技巧和工程应用注意事项,帮助工程师有效提升直流电机控制系统的响应速度和稳定性。

weixin_29168675的博客 592

06_嵌入式C与控制理论入门:比例-积分控制(PI控制)算法与积分饱和抑制

/ 定义PI控制参数结构体// PI参数float Kp;// 比例系数float Ki;// 积分系数float T;// 采样周期(单位:s)// 偏差相关float e_k;// 当前偏差(目标值 - 实际值)// 上一次偏差// 输出相关// 输出增量float u_k;// 当前输出// 上一次输出// 输出最大值(限幅)// 输出最小值(限幅)// 积分饱和抑制相关// 积分累积值// 积分最大值(限幅)// 积分最小值(限幅)

C语言无原生OOP特性,却能借结构体+函数指针实现封装、继承、多态,落地工厂等设计模式。博客中以标准C语法实操教学,融入跨平台兼容设计,助开发者掌握C语言OOP核心与工程实践技巧。 1305

深入剖析抗饱和积分:从原理到实践优化

本文深入解析抗饱和积分在控制系统中的应用,从积分饱和现象的本质与危害出发,详细介绍了TI改进PI法和反计算AW法两大主流抗饱和算法的实现原理。通过工业场景中的电机位置控制和温度控制系统等实战案例,提供参数调优技巧和算法选型建议,帮助工程师优化控制性能并避免常见陷阱。

weixin_29042035的博客 232

电机控制调参实战:PI调节器积分限幅设多少?Simulink仿真带你避坑

本文通过Simulink仿真详细探讨了电机控制中PI调节器积分限幅的设置策略。针对永磁同步电机矢量控制系统,分析了不同积分限幅值对动态性能的影响,并提供了针对高动态响应、高精度稳速等不同应用场景的实用调参建议,帮助工程师优化电机控制性能。

weixin_30381317的博客 524

PID抗积分饱和研究

本文解读了论文《Anti-Windup in PID Control: Review, Analysis, and New Tuning Directions》,主要研究一阶纯延迟(FOPDT)系统的抗积分饱和问题。针对执行器饱和导致积分器过度累积的问题,重点分析了反计算(Back-Calculation)这一主流抗饱和技术,提出将其与控制信号钳位统一为"动态反计算"和"瞬时反计算"两种形式。论文还讨论了λ整定方法的工程约束(λ≥L)以及条件积分等传统技术,并通过案例展示了积分饱和对系统性能的影响。

2503_93076935的博客 676

【数字电源/MATLAB+PLECS】如何进行 Buck 数字电源仿真(五)duty 限幅和抗积分饱和怎么处理

摘要: 本文针对数字电源中PI控制器的积分饱和问题(windup),提出了解决方案。当输出电压受限时,仅对占空比(duty)进行限幅会导致积分项持续累积,在输入电压恢复时引发过冲。通过分离原始占空比(duty_raw)与实际输出占空比(duty_cmd),并引入条件积分抗饱和逻辑(anti-windup),有效抑制了积分项的无序增长。MATLAB仿真表明,抗饱和策略将积分项峰值从0.67降至0.0176,Vin恢复后的过冲从14.62V减少到13.13V,同时饱和时长缩短53%。文章强调需同时监测duty_

weixin_43234123的博客 654

基于MATLAB的PI控制器抗积分饱和仿真实现

摘要(149字) 本文提出一种基于补偿法的抗积分饱和PI控制器,通过MATLAB仿真验证其有效性。系统分析了PI控制原理及积分饱和危害,当执行器受限时,积分项持续积累导致响应延迟。解决方案采用反馈补偿法:计算饱和误差并反向修正积分项。MATLAB实现采用面向对象封装控制器类,包含参数初始化与核心控制逻辑。仿真设置典型参数(Kp=15,Ki=0.5),建立一阶惯性对象模型。结果表明该方法有效抑制积分饱和,改善动态响应性能,为工业控制提供实用参考方案。

m0_60805561的博客 1051

PID算法优化之积分器抗饱和处理

积分饱和(Integral windup或integrator windup)是指PID控制器或是其他有积分器的控制器中可能会发生的一种现象。

一名热爱技术的工程师的博客。分享技术干货,记录美好生活。永远相信美好的事情即将发生。 1万+

简单PI控制器算法源代码(积分增益Ki应用)

位置型PID和增量型PID的详细介绍,大家可以参看下面的文章链接:PID工程应用的各种优化措施(算法分析+源代码)_RXXW_Dor的博客-优快云博客但直观上看,要计算第k拍的输出值,需要存储等每一拍的偏差,当很大时,则占用很大的内存空间,并且需要花费很多时间去计算,这是目前书籍及网络上普遍认为的位置式PI的缺点。

RXXW_Dor的博客 1247

手把手教你学Simulink——基于Simulink的三相整流器双闭环PI+抗饱和设计

本文详细介绍了在Simulink中实现三相整流器双闭环PI控制系统的抗饱和设计方法。首先分析了PI控制器积分饱和问题的成因及危害,阐述了反馈型Anti-windup的原理和实现方式。随后逐步讲解了Simulink建模过程,包括主电路搭建、PLL模块设计、双闭环PI控制器的抗饱和实现(推荐使用内置PID模块),以及限幅保护和测试场景设置。通过仿真对比,验证了抗饱和机制能有效改善系统动态响应,减少超调和恢复时间。文章最后给出了抗饱和参数整定建议和工程实践注意事项,强调"限幅必配抗饱和"是工业

MHD0815的博客 518

HMMER实战:从零部署到序列分析

本文详细介绍了HMMER工具的安装与使用,从源码编译到环境配置,再到核心工具hmmbuild、hmmsearch等的实战应用。通过球蛋白序列分析案例,展示了HMMER在生物信息学中的强大功能,帮助读者快速掌握序列分析技巧。

weixin_42529366的博客 259

PID控制器的‘防沉迷’机制:抗饱和积分如何避免系统‘过调节’

本文深入探讨了PID控制器中的抗饱和积分机制,如何有效防止系统‘过调节’问题。通过游戏化比喻解析积分饱和现象,并对比不同抗饱和策略在直流电机调速中的性能表现,提供Simulink仿真和实战调参建议,帮助工程师优化控制系统响应速度和稳定性。

web99的专栏 558

微信小程序消息推送全攻略:从模板消息到订阅消息的实战避坑指南

本文深入解析微信小程序消息推送机制,对比模板消息、订阅消息与客服消息的核心差异与适用场景。重点提供订阅消息从用户授权设计、前端代码实现到后端稳定发送的完整实战指南,并分享提升消息点击率的文案与运营技巧,帮助开发者构建高效、用户友好的消息推送体系。

b3n4m5q6w7的博客 340

STM32F103+W5500网络通信

STM32F103+W5500网络通信一、W5500模块(一)W5500以太网模块介绍(二)模块排针功能表二、 modbus协议(一)modbus协议原理(二)Modbus 通讯方式1.Modbus三种通讯方式2.在Modbus网络上传输3.以太网(modbus tcp/ip)三、参考资料 一、W5500模块 (一)W5500以太网模块介绍 D-W5500 EVB以太网模块是一款基于WIZnet W5500芯片的以太网模块,且性价比高的以太网模块。W5500是一款全硬件TCP/IP嵌入式以太网控制器,为

”一只特立独行的猪“的博客 1万+
上一篇: SVPWM 原理解析
下一篇: 自定义小车底盘通过串口接入ROS1分享(附完整代码)
Lkdot023
博客等级 码龄5年 25粉丝 14原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值