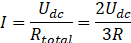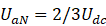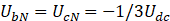SVPWM 原理解析

永磁同步电机矢量控制——SVPWM(空间矢量脉宽调制)基本原理 SVPWM基本原理 阅读详情

经过一系列的数学变化,终于来到了SVPWM
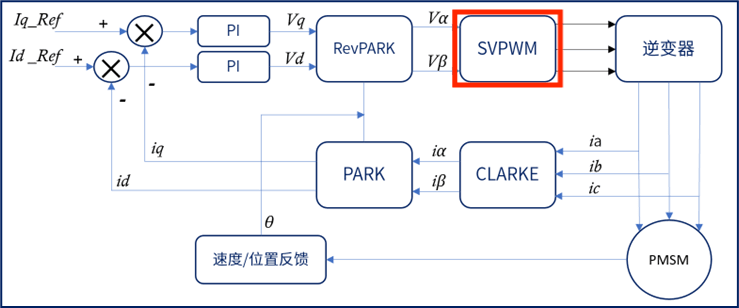
SVPWM (Space Vector Pulse Width Modulation)即:空间电压矢量

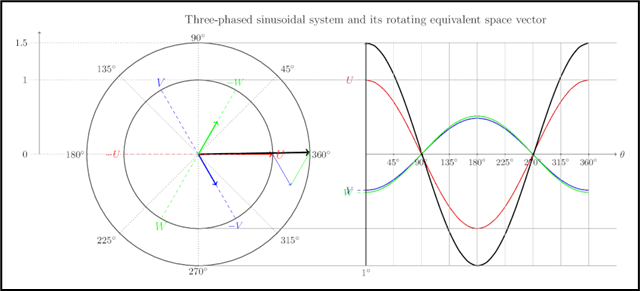
通过控制逆变器 6 个功率管的开关状态,合成幅值恒定、角速度匀速旋转的圆形空间电压矢量,让电机产生理想的圆形旋转磁场,实现转矩平稳、高效驱动。
用有限的 8 个基本开关矢量,通过时间加权,逼近任意旋转的参考电压矢量。

一、三相逆变器的开关状态与基本电压矢量
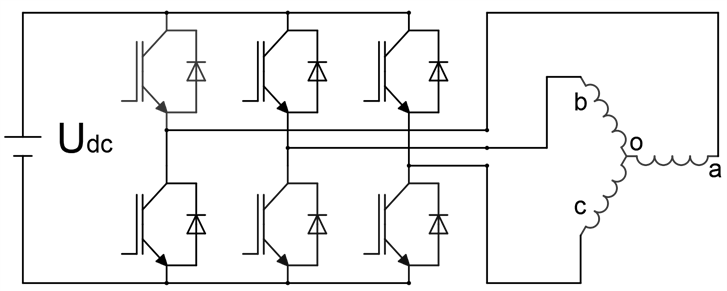

三相逆变器由 3 个独立半桥(A、B、C 相)组成,每个半桥有上下 2 个功率管(MOSFET/IGBT),同一半桥上下管绝对不能同时导通(否则直流母线短路),因此每个半桥仅 2 种合法状态:

定义开关函数 Sx​(x=a,b,c):

  • Sx​=1:该相上桥臂导通,相输出端接直流母线正极 Udc​
  • Sx​=0:该相下桥臂导通,相输出端接直流母线负极(地,0 电位)

3 个半桥共有 2^3=8 种合法状态,对应 8 个基本电压矢量:

矢量类型矢量编号开关状态 (Sa​,Sb​,Sc​)核心特性
非零矢量(6 个)U1​001幅值均为 2/3Udc​,在复平面均匀分布,相邻夹角 60°
U2​010
U3​011
U4​100
U5​101
U6​110
零矢量(2 个)U0​000幅值为 0,三相输出同电位,电机端电压为 0
U7​111

二、基本电压矢量的相电压推导

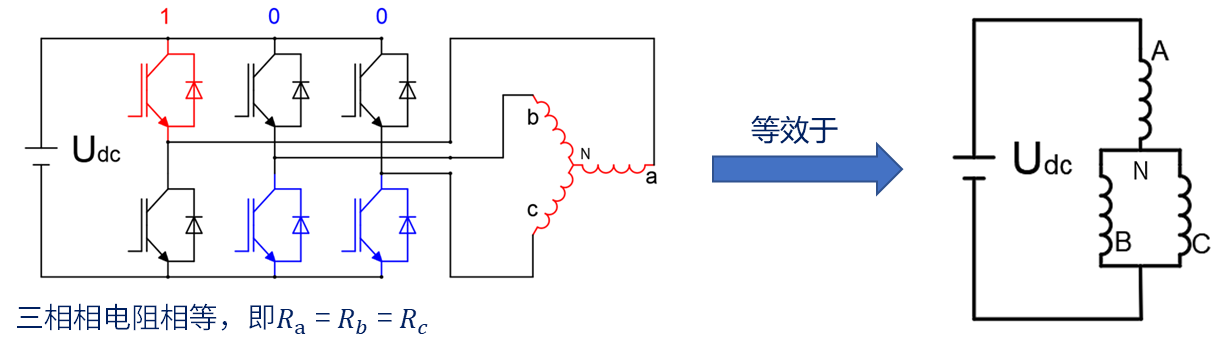
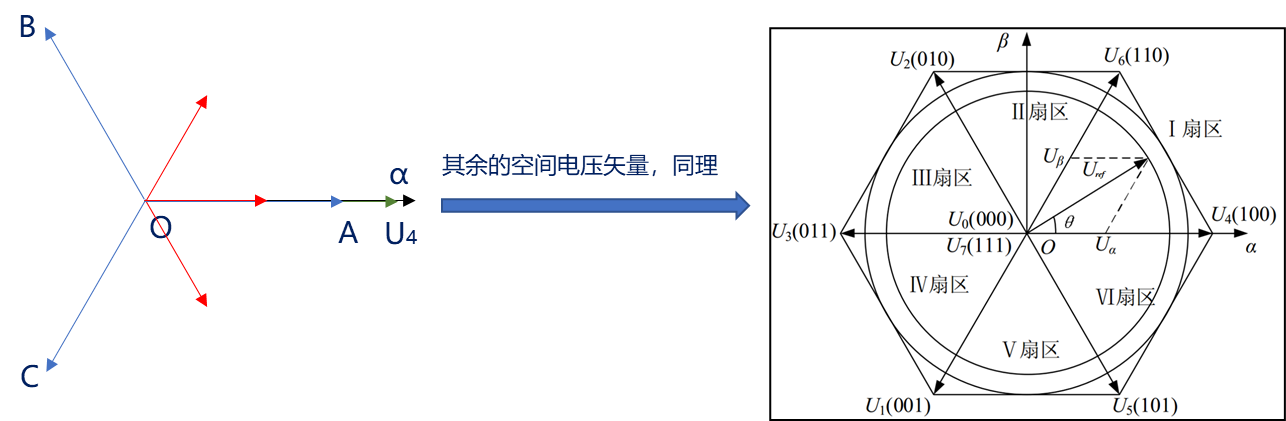
三相电机绕组为星形连接,中性点为 N,且三相绕组电阻相等如下图。我们以非零矢量 U4​(100) 为例推导相电压:

  • Sa​=1:A 相上管导通,A 端接 Udc​
  • Sb​=0,Sc​=0:B、C 相下管导通,B、C 端接 0 电位
  • 等效电路:A 相绕组(电阻 R)串联 B、C 相并联绕组(总电阻 R/2),总电阻:
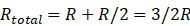
  • 总电流::

  • A 相相电压:

  • B、C 相相电压:

    对所有 8 种开关状态做相同推导,得到完整相电压表:
Sa​Sb​Sc​矢量符号UaN​UbN​UcN​
000U0​000
100U4​2/3​Udc​-1/3​Udc​−1/3​Udc​
110U6​1/3Udc​1/3Udc​−2/3​Udc​
010U2​−1/3Udc​2/3Udc​−1/3​Udc​
011U3​−2/3Udc​1/3Udc​1/3​Udc​
001U1​−1/3Udc​−1/3​Udc​2/3Udc​
101U5​1/3​Udc​−2/3Udc​1/3Udc​
111U7​000

关键结论:所有非零矢量的空间幅值均为 2/3​Udc​,零矢量幅值为 0。

三、空间矢量的复平面表示

通过克拉克变换(Clarke Transform),将三相相电压 UaN​,UbN​,UcN​ 变换到 α−β 静止坐标系,得到空间电压矢量:

\boldsymbol{U} = U_\alpha + jU_\beta = \frac{2}{3}\left( U_{aN} + U_{bN}e^{j\frac{2\pi}{3}} + U_{cN}e^{j\frac{4\pi}{3}} \right)

8 个基本矢量在复平面的分布:
6 个非零矢量:幅值 2/3Udc​,角度分别为将复平面分为 6 个扇区。

2 个零矢量:位于坐标原点,无方向、幅值为 0。
 

四、扇区判断

6 个非零矢量将 α-β 静止坐标系的复平面,均匀分成了 6 个 60° 的扇区)。要合成任意旋转的参考电压矢量 Uref​,必须先确定它落在哪个扇区,才能选择该扇区对应的 2 个相邻非零矢量,进行后续的作用时间计算。

首先,定义 3 个中间变量 A、B、C ,对应 α-β 平面上 3 条扇区分界线(其实是按照数学逻辑推导最后总结规律,得到三个变量可以概括扇区规律,下面的矢量合成也是):

\begin{cases} A = U_\beta \\ B = \dfrac{\sqrt{3}}{2} U_\alpha - \dfrac{1}{2} U_\beta \\ C = -\dfrac{\sqrt{3}}{2} U_\alpha - \dfrac{1}{2} U_\beta \end{cases}

  • A=0:对应 α 轴(0°/180° 分界线)
  • B=0:对应 60°/240° 分界线
  • C=0:对应 120°/300° 分界线

3 条线将平面分成 6 个扇区,我们通过 A、B、C 的正负(>0 取 1,<0 取 0),
计算扇区编号 N:N=4C+2B+A

扇区与非零矢量的对应关系

扇区编号相邻非零矢量 1相邻非零矢量 2
1U4​(100)U6​(110)
2U6​(110)U2​(010)
3U2​(010)U3​(011)
4U3​(011)U1​(001)
5U1​(001)U5​(101)
6U5​(101)U4​(100)

五、参考矢量的合成

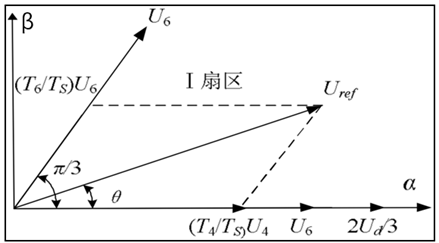
在一个扇区内,相邻两个电压矢量以及零矢量,按伏秒平衡的原则来合成该扇区内的任意电压矢量 ,即:

\boldsymbol{U}_{ref} \cdot T_s = \boldsymbol{U}_4 \cdot T_4 + \boldsymbol{U}_6 \cdot T_6 + \boldsymbol{U}_0/\boldsymbol{U}_7 \cdot T_0

其中:T_4 + T_6 + T_0 = T_s总时间等于采样周期,T_{4}、T_{6}为非零矢量作用时间,T_{0}为零矢量作用时间。

假设在扇区一,那么此时等式为:

\begin{bmatrix} U_\alpha \\ U_\beta \end{bmatrix} T_S = U_{ref} \begin{bmatrix} \cos(\theta) \\ \sin(\theta) \end{bmatrix} T_S = \frac{2}{3} U_{dc} \left( \begin{bmatrix} 1 \\ 0 \end{bmatrix} T_4 + \begin{bmatrix} \cos\left(\frac{\pi}{3}\right) \\ \sin\left(\frac{\pi}{3}\right) \end{bmatrix} T_6 \right)

可得

\begin{cases} T_4 = \dfrac{\sqrt{3} T_S}{U_{dc}} \left( \dfrac{\sqrt{3} U_\alpha}{2} - \dfrac{U_\beta}{2} \right) \\[6pt] T_6 = \dfrac{\sqrt{3} U_\beta T_S}{U_{dc}} \\[6pt] T_7 = T_0 = \dfrac{T_S - T_4 - T_6}{2} \quad (7\ periods) \end{cases}
 

计算六个扇区再总结规律最后可得,通用作用时间计算:

\begin{cases} T_x = \frac{\sqrt{3} T_s U_{ref}}{U_{dc}} \sin\left( \theta - (k-1)\frac{\pi}{3} \right) \\ T_y = \frac{\sqrt{3} T_s U_{ref}}{U_{dc}} \sin\left( k\frac{\pi}{3} - \theta \right) \\ T_0 = T_s - T_x - T_y \end{cases}

六、零矢量的作用与七段式 SVPWM

1. 零矢量的作用

  • 填充剩余时间:满足 Tx​+Ty​+T0​=Ts​,保证平均电压等于参考电压。
  • 优化开关次数:通过合理分配 U0​(000) 和 U7​(111) 的时间,减少功率管的开关次数,降低开关损耗。

2. 七段式 SVPWM

将一个 PWM 周期分为 7 段,零矢量拆分为两段放在周期首尾,中间插入非零矢量,实现对称开关、最小开关次数(每个周期仅 4 次开关动作),大幅降低谐波和损耗。以第 1 扇区为例,开关状态顺序:
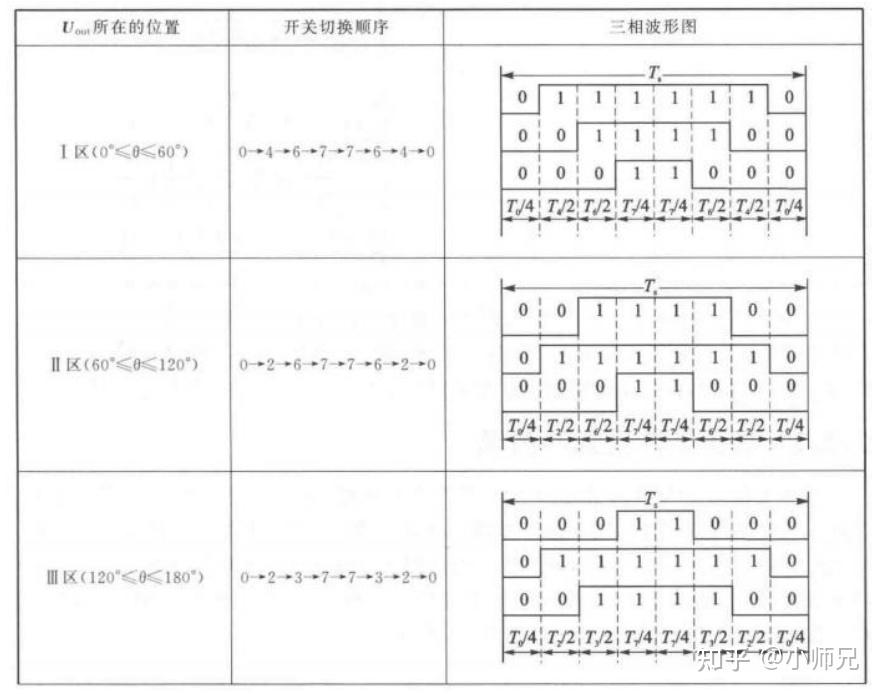
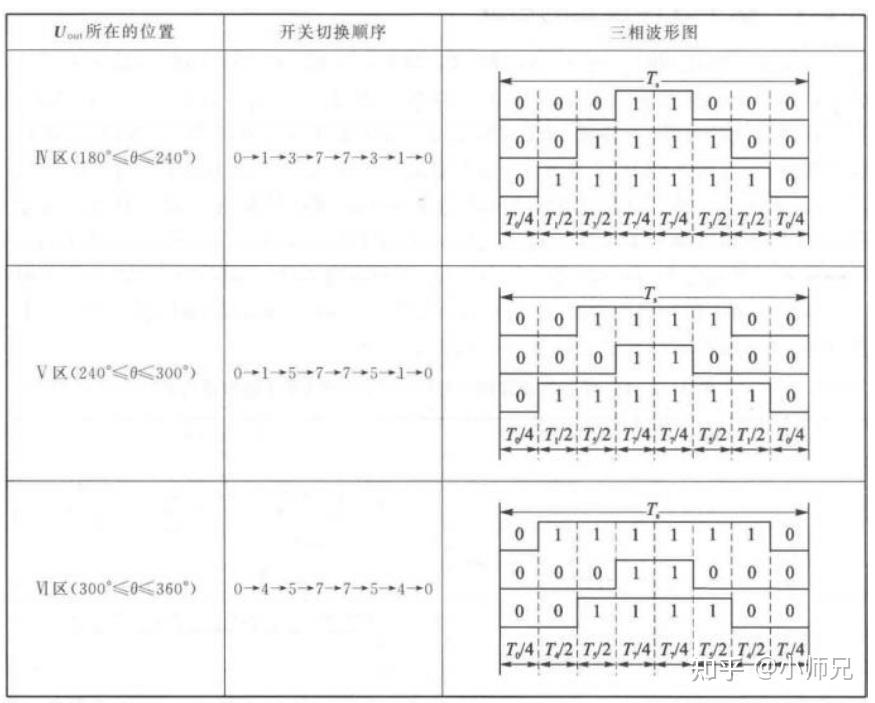
U_0(000) \xrightarrow{T_0/2} U_4(100) \xrightarrow{T_4} U_6(110) \xrightarrow{T_6} U_7(111) \xrightarrow{T_0/2} U_6(110) \xrightarrow{T_6} U_4(100) \xrightarrow{T_4} U_0(000)

七、SVPWM 的实现步骤

  • 坐标变换:将三相电压 / 电流从 abc 坐标系变换到 α−β 静止坐标系,得到 Uα​,Uβ​。
  • 扇区判断:根据 Uα​,Uβ​ 计算参考矢量角度,判断其所在扇区。
  • 作用时间计算:根据扇区,计算两个非零矢量和零矢量的作用时间 Tx​,Ty​,T0。
  • PWM 生成:将作用时间转换为定时器比较值,生成 6 路带死区的 PWM 信号,控制逆变器功率管。
  • 零矢量优化:采用七段式 SVPWM,优化开关顺序,降低损耗。

参考资料

慧驱动电机资料

正点原子FOC部分(图)

袁雷的现代永磁同步电机蓝皮书

详细的公式推导博客:

参考链接: https://zhuanlan.zhihu.com/p/414721065

SVPWM算法详解参考链接:https://blog.youkuaiyun.com/michaelf/article/details/94013805

SVPWM的原理及法则推导和控制算法详解 阅读详情

相关推荐

电机控制的空间矢量调制 (SVPWM)

本文主要介绍电机控制的空间矢量调制 (SVPWM),空间矢量调制 (SVPWM) 是感应电机和永磁同步电机 (PMSM) 磁场定向控制的常用方法。空间矢量调制负责生成脉宽调制信号以控制逆变器的开关,由此产生所需的调制电压,以所需的速度或转矩驱动电机。空间矢量调制也称为空间矢量脉宽调制 (SVPWM)。文中介绍了该部分内容的实现原理,并实现C语言实现其代码。

mftang的博客 6754

SVPWM算法原理及详解

因此载波频率越大,转速越小,电压旋转平面越接近圆形,反之,越接近多边形。PMSM的转子是永磁铁,定子是绕组,我们用电路控制定子绕组产生旋转的磁场,里面的转子磁铁就会跟着转动,这个磁场的大小最好恒定,不然一会儿大一会儿小,转子受到的牵引力也就一会儿大一会儿小,影响运动。可以看出 A,B,C 之间共有八种组合,但由判断扇区的公式可知 A,B,C 不会同时为 1 或同时为 0,所以实际的组合是六种,A,B,C 组合取不同的值对应着不同的扇区,并且是一一对应的,因此完全可以由 A,B,C 的组合判断所在的扇区。

Mrsgflmx的博客 2万+

SVPWM技术解析:从原理到实践的控制算法实现

本文深入解析了SVPWM(空间电压矢量脉宽调制)技术,从核心原理、法则推导到嵌入式实现。通过对比传统SPWM,阐述了SVPWM如何利用8个基本电压矢量合成圆形旋转磁场,实现更高的直流电压利用率与更优的电机控制性能。文章详细介绍了扇区判断、作用时间计算、开关序列设计及PWM寄存器配置等关键步骤,为电机控制算法实践提供清晰指导。

h9j8k7l6m5n的博客 486

SVPWM算法理解(一)——基本原理

SVPWM详解1 为什么要使用SVPWM?1.1 引言1.2 SVPWM基本原理2 SVPWM合成原理 1 为什么要使用SVPWM? 1.1 引言   在讲解SVPWM之前,我们首先对PMSM的结构简单剖析一下。一般的三相两极永磁同步电机的物理模型可以简化如图1-1,可以看出PMSM的转子是永磁体,三相定子对称分布,它们在空间上互差120°,采用的是Y型接法,这也就构成了PMSM的三相静止坐标系ABC。PMSM的工作原理其实很简单:在定子中产生一个大小恒定的旋转磁场带动转子连续旋转。   再简单点说,PMS

ALYann 5万+

SVPWM从原理到Simulink仿真:扇区判断与七段式调制的完整解析

PWM调制技术是电力电子与电机控制领域的核心基础,而空间矢量脉宽调制(SVPWM)凭借更高的直流电压利用率和更低的输出谐波,成为三相逆变器与交流电机控制中的主流选择。SVPWM通过坐标变换将三相参考电压映射至αβ轴,利用8种开关状态合成参考电压矢量,再经扇区判断、相邻矢量作用时间计算及七段式占空比分配,最终生成高性能的PWM脉冲。该技术广泛应用于永磁同步电机FOC、异步电机控制及三相并网逆变器等工程场景。借助Simulink平台,工程师可手动搭建SVPWM算法模型,深入理解内部逻辑,并通过模型仿真验证波形质

weixin_30514745的博客 405

BLDC控制原理与SVPWM/FOC实战解析

无刷直流电机(BLDC)控制本质上是三相逆变与旋转磁场的协同过程,其核心在于通过空间矢量调制(SVPWM)或磁场定向控制(FOC)实现定子磁场与转子永磁体的实时同步。SVPWM突破传统SPWM 86.6%线电压利用率瓶颈,提升能效并降低热损耗;FOC则通过Clarke/Park变换解耦d-q轴,实现转矩精准调控。这些技术广泛应用于电动工具、无人机电调及工业伺服系统,对低速平稳性、动态响应和硬件实时性提出严苛要求。本文深入剖析SVPWM扇区判断、作用时间求解及FOC初始位置检测等关键环节,结合STM32平台工

weixin_34013044的博客 372

SVPWM实现概述

1 SVPWM基本原理 1.1 SVPWM基本原理 SVPWM 的理论基础是平均值等效原理,即在一个开关周期内通过对基本电压矢量加以组合,使其平均值与给定电压矢量相等。 在上图的逆变电路中,设直流母线上的电压为Udc,逆变器输出的三相相电压为UA、UB、UC,其分别施加在空间上互差120度的平面坐标系上,定义这三个电压空间矢量为UA(t)、UB(t)、UC(t),他们方向...

1万+

SVPWM控制原理及算法深入解析

SVPWM(Space Vector Pulse Width Modulation,空间电压矢量脉宽调制)是电机控制领域中的核心技术之一,特别在交流电机驱动系统中被广泛应用。本章节将简要介绍SVPWM的基本概念和工作原理。空间电压矢量(Space Vector Pulse Width Modulation, SVPWM)是一种用于三相交流电动机驱动系统的高效率脉宽调制技术。通过调整逆变器开关状态,形成近似圆形的旋转磁场,推动电机高效运转。

weixin_35649491的博客 1932

svpwm的原理及法则推导和控制算法详解_快速看懂SVPWM

1 引为啥突然要说SVPWM呢?因为在考虑功率半导体损耗的时候,如果只考虑硬件,那纯粹是耍流氓,毕竟,硬件是基础,真正厉害的高效率,还得靠软件助推一把,那SVPWM便是电机控制软件的根基长话短说,先从永磁同步电机怎么转开始,为了避免我和大家头疼,尽量少公式,多原理,简单的思维把它搞清楚 2 永磁同步电机怎么转的这是个简化的示意图直观理解,假如中间的是转子,外边的磁场旋转,能...

weixin_39959236的博客 2万+

FOC电机控制原理与SVPWM实现硬核解析

磁场定向控制(FOC)是一种将三相交流电机电流解耦为直轴Id与交轴Iq两个独立直流分量的先进控制技术,其核心在于Clarke/Park坐标变换的物理建模与实时计算。通过解耦,FOC显著提升转矩响应带宽、降低低速纹波,并支撑弱磁扩速等高级功能。而SVPWM作为FOC电压指令的唯一高效映射方式,以100%母线电压利用率和最优开关损耗特性,成为工程落地的关键环节。本文面向嵌入式电机开发者,覆盖Ld/Lq参数实测、定点运算陷阱、死区补偿、震荡诊断等真实调试场景,助力从‘能转’迈向‘稳、准、快、冷’的工业级性能。

weixin_29168813的博客 168

三相逆变器SVPWM实战:从原理到代码的完整解析

在电力电子与电机驱动领域,脉宽调制(PWM)技术是控制能量转换的核心手段。从基础的SPWM到高性能的空间矢量调制,工程师们不断追求更高的母线电压利用率与更优的谐波特性。SVPWM(空间矢量脉宽调制)通过矢量合成与伏秒平衡,将三相逆变器的开关状态转化为精确的参考电压跟踪,成为FOC磁场定向控制等现代电机控制方案的标配。它能有效提升直流母线利用率约15%,并降低输出电流的THD,广泛应用于伺服驱动、光伏并网逆变器、UPS及新能源车载电驱系统。本文从坐标变换、扇区判断、七段式与五段式序列等关键算法入手,结合仿真验

weixin_29184371的博客 312

十、SVPWM原理详解

通过调整占空比使等效电流近似为正弦波,这种PWM也就是SPWM。SPWM不依赖开关顺序,3相独立调制,类似开环控制,是没有反馈的,只管生成正弦波。1.SPWM调试方式在FOC实现中并不常用,原因是SPWM要比后面要说的SVPWM的母线电压利用率要低15%。2.从控制的角度来看,三个正弦波难以控制。

weixin_59334478的博客 6914

NX工程图避坑指南:唐康林老师视频里没细说的10个实用技巧与隐藏设置

本文深入解析NX工程图中10个易被忽视的实用技巧与隐藏设置,涵盖视图更新、剖面线自定义、标注样式统一等核心问题。特别针对UG/NX8.5/NX10用户,提供从首选项设置到打印优化的完整解决方案,帮助工程师避开常见陷阱,提升制图效率与规范性。

weixin_28683689的博客 578

(七)PMSM驱动控制学习---SVPWM及算法实现

SVPWM控制策略是依据变流器空间电压(电流)矢量切换来控制变流器的一种新颖思路和控制策略,其主要思想在于抛弃原有的SPWM算法,采用逆变器空间电压矢量的切换以获得准圆形旋转磁场,从而在不高的开关频率条件下,使得交流电机获得较SPWM算法更好的控制性能。SVPWM算法实际上是对应于交流电机中的三相电压源逆变器功率器件的一种特殊的开关触发顺序和脉宽大小的组合,这种开关触发顺序和组合将在定子线圈中产生三相互差120°电角度、失真较小的正弦波电流波形。

小森7767的博客 1万+

IntelliJ IDEA 2025.1 + Gradle 镜像配置避坑指南:解决依赖下载慢的终极方案

本文针对IntelliJ IDEA 2025.1开发环境中Gradle依赖下载缓慢的问题,提供了详细的镜像配置避坑指南。通过解析Gradle依赖解析机制,重点指导如何正确配置阿里云等国内镜像仓库,并分享验证配置生效、排查常见错误及高级优化技巧,旨在彻底解决依赖下载难题,提升开发效率。

weixin_28835551的博客 532

道闸不自动落杆故障排查:从传感器原理到控制器调试全解析

在工业自动化和物联网系统中,传感器与控制器构成的闭环控制是保障设备可靠运行的核心。其基本原理是通过传感器采集环境状态,控制器依据预设逻辑做出决策并驱动执行器动作。这一技术价值在于实现了无人值守下的安全、高效自动化,广泛应用于智能交通、安防和智能楼宇等领域。以停车场道闸系统为例,其自动落杆功能高度依赖地感线圈与防砸雷达的协同。地感线圈作为触发单元,负责感知车辆接近;而防砸雷达则作为持续监测的安全单元,通过微波探测防砸区域内是否有障碍物,其信号是控制器执行落杆决策的关键依据。当系统出现车辆通过后闸杆不落的典型故

weixin_29190651的博客 314

【亲测免费】 深入解析SVPWM:原理、推导与控制算法

深入解析SVPWM:原理、推导与控制算法 【下载地址】SVPWM原理及控制算法详解分享ec1a7 SVPWM原理及控制算法详解 项目地址: https://gitcode.com/Open-source-documentation...

gitblog_06601的博客 422

实战:如何通过修改VTS和HTS调整GC4653 sensor帧率(附完整计算步骤)

本文以GC4653图像传感器为例,详细解析了通过修改VTS和HTS寄存器来精确调整输出帧率的完整流程。文章深入剖析了帧率计算公式FPS = PCLK / (VTS × HTS)的核心原理,并提供了从获取寄存器参数、计算目标VTS值到系统验证的实战步骤,帮助工程师掌握独立优化Sensor性能、提升低照度画质的关键技能。

gin88的博客 343

双三相电机四矢量SVPWM:从原理到调试的完整实战解析

空间矢量调制(SVPWM)是永磁同步电机(PMSM)驱动中的核心技术,但面对双三相电机这类多相拓扑时,传统的三相SVPWM策略往往会在谐波平面上产生额外电压分量,导致电流谐波畸变、电机发热和噪声。四矢量调制作为一种改进的PWM策略,通过在每个PWM周期内选取四个合适的电压矢量,在基波平面精确合成参考电压的同时,将谐波平面的平均电压压至零,从而有效抑制5次、7次谐波,提升母线电压利用率。该技术尤其适用于低压大功率、高可靠性要求的场景,如电动汽车主驱、船舶推进和航空航天电机控制。本文从矢量分布原理、数学推导、D

weixin_34248487的博客 345

Matlab实战:3种雷达间歇采样干扰的仿真与识别(附完整代码)

本文通过Matlab实战,详细仿真了雷达有源间歇采样干扰的三种核心样式:直接转发、重复转发和循环转发干扰。文章提供了完整的代码实现,并深入探讨了基于时频分析和循环平稳分析的特征提取与识别方法,为雷达抗干扰技术的学习与实践提供了清晰的工程实现路径。

weixin_29053695的博客 364

PostgreSQL隐式类型转换全解析:告别operator does not exist

强类型数据库是现代数据系统的基石,它在带来严谨性的同时,也常常让开发者在类型不匹配报错前束手无策。当一条SQL因bigint与text比较而抛出operator does not exist时,根源往往在于对数据库隐式转换规则的误解。PostgreSQL通过pg_cast系统表将转换划分为隐式、赋值与显式三个级别,并依据操作符解析逻辑决定是否自动提升类型。理解这些机制,不仅能快速定位JOIN、UNION、函数调用等场景下的类型错误,还能帮助开发者合理使用EXPLAIN VERBOSE、pg_typeof等工

weixin_29587015的博客 307

SVPWM算法原理及详解资源介绍:高效电机控制技术的开源解析

SVPWM算法原理及详解资源介绍:高效电机控制技术的开源解析 【下载地址】SVPWM算法原理及详解资源介绍 本文档深入解析了SVPWM(空间电压矢量PWM)算法,这是一种用于三相功率逆变器的先进控制方法。通过特定的开关模式,SVPWM能够生成接近理想正弦波的输出电流,显著提升电机性能。相比传统正弦PWM,SVPWM更注重...

gitblog_06751的博客 926

FFDNet-pytorch版本代码训练教程

该文章为FFDNet-pytorch版本代码训练教程,抓紧订阅学习!尽早入门发论文哦!

假技术Po主 1509
上一篇: CCS与C2000Ware安装调试全攻略
下一篇: 从纯 P、PI 到积分抗饱和(限幅 + 反算法)
Lkdot023
博客等级 码龄5年 25粉丝 14原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值