汽车级智能栅极驱动器深度解析 | 连载05:PWM控制模式与死区时间管理技术

智能栅极驱动架构解密:DRV8718核心工作机制深度剖析 《DRV8718-Q1智能驱动芯片深度解析》 本文系统剖析了TI汽车级栅极驱动器DRV8718-Q1的核心技术。重点解析了其多级栅极驱动架构,包括自适应传播延迟算法、三级电荷泵系统和智能死区握手机制,可实现100% PWM占空比。详述了宽共模电流检测(四档可调增益)与多重保护机制(VDS/VGS监测+多级热保护),并给出座椅控制算法实现,包括多电机协调、防夹保护和记忆位置学习。最后提出EMI优化(压摆率控制)和效率提升策略,为汽车座椅控制系统设计提供完整技术参考。 阅读详情

前言

在前两期连载中,我们分析了DRV871x-Q1的产品架构、引脚配置和电气特性。本期我们将深入探讨DRV871x-Q1的PWM控制模式和死区时间管理技术,这是实现高效、可靠电机控制的关键。

PWM控制模式决定了如何将输入信号映射到半桥驱动器,而死区时间管理则确保安全的开关过程,防止直通电流。DRV871x-Q1在这两方面都提供了创新的解决方案,为汽车电子系统带来了显著的性能提升。

PWM控制模式深度解析

四种PWM输入模式概述

DRV871x-Q1提供四种PWM输入模式,适应不同的应用需求:

模式 名称 描述 应用场景
0 独立半桥模式 每个PWM输入控制一个半桥 多个独立负载控制
1 锁相半桥模式 PWM输入成对控制半桥 同步控制应用
2 H桥模式1 输入信号控制H桥 双向电机控制
3 H桥模式2 带死区时间的H桥控制 高频PWM应用

PWM模式通过SPI接口(S型号)或MODE引脚(H型号)配置:

SPI配置(S型号):

DEVICE_CTRL寄存器(0x01)的PWM_MODE[1:0]位:
00: 独立半桥模式
01: 锁相半桥模式
10: H桥模式1
11: H桥模式2

硬件配置(H型号):

MODE引脚电压电平:
0.8V: 独立半桥模式
1.8V: 锁相半桥模式
3.0V: H桥模式1
4.2V: H桥模式2

模式0:独立半桥模式

在独立半桥模式下,每个PWM输入控制一个半桥:
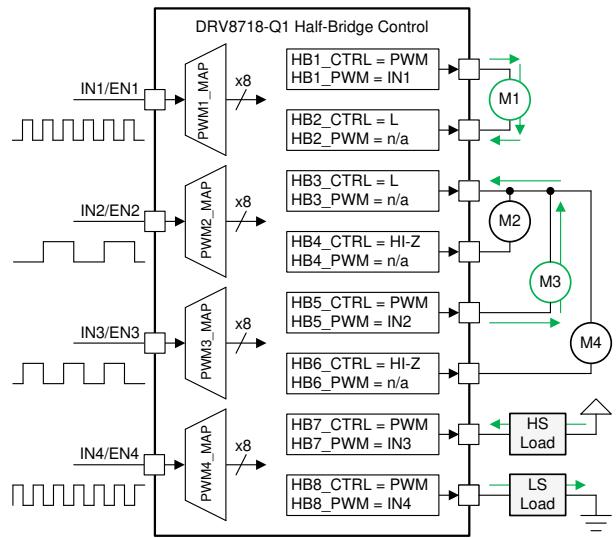
PWM映射示例1

图1:独立半桥模式PWM映射示例

工作原理:

输入到输出映射:
IN1 → 半桥1
IN2 → 半桥2
IN3 → 半桥3
IN4 → 半桥4
​
对于DRV8718S-Q1(8通道):
通过SPI配置HBx_PWM寄存器实现额外半桥的映射

控制逻辑:

PWM高电平:高侧MOSFET导通,低侧MOSFET关闭
PWM低电平:高侧MOSFET关闭,低侧MOSFET导通

应用场景:

  • 多个独立负载控制

  • 电磁阀控制

  • LED照明控制

  • 多通道开关控制

优势:

  • 最大化通道利用率

  • 简单直观的控制逻辑

  • 灵活的负载配置

模式1:锁相半桥模式

在锁相半桥模式下,PWM输入成对控制半桥:

DRV8718智能栅极驱动技术解析:自适应传播延迟控制算法深度剖析 摘要: DRV8718的自适应传播延迟控制算法通过实时监测负载电流、温度等参数,动态调整MOSFET驱动电流与死区时间,实现高效的开关控制。该技术基于物理模型预测传播延迟,结合分段驱动电流(预充电、米勒平台、后充电阶段)和动态死区补偿,显著优化了EMI性能(传导/辐射发射降低约7dB)与效率(开关损耗减少25%)。测试显示其在-40°C至125°C范围内保持稳定的延迟匹配(±10ns),适用于电机、电磁阀等高感性负载场景。未来将融合AI算法适配SiC/GaN等新型功率器件,推动汽车电子驱动系统智能化发展。 阅读详情

相关推荐

直流负载管理中继电器与微控制器的优化方案

直流负载管理在工业自动化和电力电子系统中至关重要,涉及继电器控制与微控制器协同工作。继电器作为关键开关元件,其接触电阻、线圈功耗和电弧效应直接影响系统效率与可靠性。通过优化继电器设计(如银合金触点、磁路改进)和微控制器精准控制(PWM调制、ADC采样),可显著降低导通损耗和提升响应速度。这种技术组合在新能源系统、电动汽车充电桩等场景中具有广泛应用价值,其中欧姆龙G6D-ASI继电器与Microchip PIC18F25K80的配合方案,实测显示效率提升达8个百分点,触点寿命延长200%。

weixin_29175469的博客 347

NSI6602高CMTI隔离驱动芯片深度解析

隔离驱动芯片是功率电子系统中连接控制侧与功率侧的关键枢纽,其核心能力在于共模瞬态抗扰度(CMTI)与电容隔离可靠性。CMTI本质反映隔离层在高压快速瞬变下的电荷抑制能力,直接影响MOSFET开关信号完整性;而单片集成SiO₂电容隔离技术则突破传统光耦限制,提供更高耐压、更优温漂稳定性及更强EMC鲁棒性。这类器件广泛应用于新能源汽车OBC/DC-DC、光伏逆变器、工业伺服驱动等高可靠性场景,尤其适配>1000V母线、-40℃~125℃宽温域及Class B以上EMC要求。NSI6602正是此类高CMTI、高集

weixin_33816946的博客 336

DRV8718引脚功能全解析:56引脚VQFN封装设计精髓

本文深入解析了DRV8718-Q1的56引脚功能及其在汽车座椅控制系统中的应用。重点分析了SPI通信接口、PWM输入控制、电流检测放大器和栅极驱动等关键区域,详细介绍了各引脚的功能特性、电气参数和设计要点。同时提供了电源去耦、PCB布局和信号完整性等最佳实践建议,并以8向电动座椅为例展示引脚配置方案。文章为工程师理解该芯片的引脚设计逻辑和系统应用提供了实用参考。

VehSwHwDeveloper的博客 1205

DRV8718智能栅极驱动技术解析:三倍电荷泵系统工程设计详解

摘要:DRV8718的三倍电荷泵系统解决了汽车电子中MOSFET栅极驱动的关键技术难题,可在4.9V-37V宽电压范围内实现100% PWM占空比。该系统采用三级电荷泵架构,通过精确的电容选型(100nF典型值)和1-2MHz优化开关频率,在12V输入时可输出24V驱动电压,效率最高达95%。实测数据显示,该系统在-40℃至125℃温度范围内保持稳定,并通过智能保护算法确保可靠性。典型应用如电动座椅控制(100W电机)验证了其性能优势,未来结合GaN器件可进一步提升开关速度和集成度。下期将探讨自适应传播延迟

VehSwHwDeveloper的博客 1094

DRV8718智能栅极驱动技术解析05:接口选项与系统集成方案

摘要: DRV871x-Q1系列提供SPI和硬件两种接口选项,分别适用于不同应用场景。SPI接口(S型)支持16位通信,10MHz时钟频率,提供丰富的寄存器配置和诊断功能,灵活性高但系统复杂度较高。硬件接口(H型)通过电阻分压网络和引脚电平实现配置,简化设计但功能固定。对比分析显示,SPI接口适合复杂控制系统,硬件接口适合成本敏感型应用。系统集成方案包括SPI的初始化流程和硬件接口的电阻设计建议。实际应用案例表明,SPI接口在障碍物检测和系统可靠性方面表现更优,而硬件接口开发周期更短。未来趋势可能融合两种接

VehSwHwDeveloper的博客 708

H桥驱动中MOS管死区时间实战测试与波形解析

本文深入探讨了H桥驱动中MOS管死区时间的实战测试与波形解析,强调了死区时间测试在避免MOS管直通短路中的关键作用。通过实际案例和测试技巧,详细介绍了测试装备选择、波形测试六步法以及典型波形故障解析,帮助工程师精准设置死区时间,提升电路可靠性。

weixin_28693447的博客 658

DRV8871直流电机驱动板:从PWM调速到电流保护的实战指南

直流有刷电机驱动是机器人、智能小车等嵌入式项目的核心环节,其核心原理在于通过H桥电路控制电流方向与大小,实现电机的正反转与调速。PWM(脉冲宽度调制)技术通过调节开关占空比来控制平均电压,是实现精准调速的关键。这项技术的工程价值在于以高效率、低发热的方式将数字控制信号转换为电机所需的功率驱动。在实际应用中,电机驱动方案需兼顾逻辑接口兼容性、过载保护与散热管理,广泛适用于自动化设备、消费电子及教育机器人等领域。本文聚焦的DRV8871驱动板,集成了智能PWM处理与内置电流检测,通过可配置的电流限制电阻(Rli

weixin_42530536的博客 873

ABB RobotStudio 和 S7-PLCSIM Advanced V5.0 搭建虚拟通信环境,实现 PLC 对机器人布尔量、数字量和模拟量的控制。

本教程详细介绍了如何利用ABB RobotStudio和S7-PLCSIM Advanced V5.0搭建虚拟通信环境,实现PLC对机器人的布尔量、数字量和模拟量控制。主要内容包括:在TIA Portal V20中配置PLC项目并编写通信程序;通过S7-PLCSIM Advanced创建虚拟PLC运行环境;在RobotStudio中设置机器人PROFINET通信;以及建立虚拟网络连接并进行功能测试。该方案适用于工业自动化虚拟调试,可显著降低现场调试风险。操作需注意软件版本兼容性、网络配置及信号映射准确性,最

CHUXUEZHE8210的博客 2519

Android GNSS 模块分析(三)JNI 层

Android GNSS;定位服务;GPS;NMEA协议;LocationManagerService;导航;

Yang_Mao_Shan的博客 5162

图像相似度的评价指标 : FID(Fréchet Inception Distance)

FID(Fréchet Inception Distance) 是用来计算真实图像与生成图像的特征向量间距离的一种度量。如果FID值越小,则相似程度越高。最好情况即是FID=0,两个图像相同。 实际计算: 参考链接:https://machinelearningmastery.com/how-to-implement-the-frechet-inception-distance-fid-from-scratch/ # example of calculating the frechet inceptio

weixin_43723625的博客 1万+

编写用户帮助/操作手册指南

一个新系统,需要写用户操作手册,该从何下笔?本篇是一篇教你编写用户帮助/操作手册的指南~

pytester的博客 3万+

无感无刷电机三段式启动避坑指南:从预定位到闭环切换的STM32代码实现

本文深入解析无感无刷电机的三段式启动流程,涵盖预定位、启动加速与闭环切换三大阶段。重点对比了恒频升压、恒压升频与升频升压三种核心启动策略的优劣,并提供了基于STM32的详细状态机代码实现与关键参数调试指南,帮助工程师有效规避启动失步、线圈过热等常见问题,实现稳定可靠的无感驱动。

herb5的博客 537

数据资产目录(SailCatalog)和数据地图(SailMap)

笔者接下来准备开发大数据平台(XSailboat)中的数据资产目录(SailCatalog)和数据地图(SailMap)相关的功能,本文用以记录笔者关于此部分功能的概念梳理和主体功能设计。

OkGogooXSailboat的博客 2329

C/C++ LMS算法详解及源码

LMS(Least Mean Squares)算法是一种自适应滤波器算法,用于估计一个系统的参数,以使输出信号与期望信号之间的均方误差最小化。LMS算法通过使用梯度下降的方法,逐步调整自适应滤波器的权值来优化滤波效果。

希望我的博客,能帮上你解决学习中工作中所遇到的问题 3279

【2026年华为暑期实习(AI)-6月3日-第一题- 选择题】(题目+思路+Java&C++&Python解析+在线测试)

本文摘要: 本文探讨了深度学习与计算机科学中的多个关键概念和技术,包括CUDA双缓冲技术、神经网络训练问题、优化算法、概率模型、Transformer架构特性、量化技术、损失函数选择等。通过20道选择题和多项选择题,涵盖了梯度消失/爆炸、神经元死亡、牛顿迭代法、朴素贝叶斯分类、Adam优化器、KV Cache压缩等核心知识点。特别关注了大模型训练中的计算效率、数值稳定性问题,以及实际应用场景如客服Agent的记忆机制优化。题目设计既考察基础理论(如概率分布、指数分布特性),又结合前沿技术(如MoE架构、注意

m0_73659489的博客 81

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

上一篇: 汽车级智能栅极驱动器深度解析 | 连载04:规格参数与性能指标全面解读
下一篇: 汽车级智能栅极驱动器深度解析 | 连载06:SPI寄存器映射与编程指南
VehSwHwDeveloper
博客等级 码龄1年 457粉丝 217原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

VehSwHwDeveloper

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
