


前言
在前三期连载中,我们分析了DRV871x-Q1的产品架构、引脚配置和规格参数。本期我们将深入探讨SPI接口版本的寄存器映射和编程方法,这是充分发挥DRV871x-Q1智能化功能的关键。
SPI接口不仅提供了丰富的配置选项,还支持实时状态监测和故障诊断。通过合理的寄存器配置,可以实现精确的电机控制和可靠的系统保护。
SPI通信协议深度解析
通信时序与帧格式
DRV871x-Q1采用标准的SPI协议,具体参数:
-
时钟极性(CPOL):0(空闲时为低电平)
-
时钟相位(CPHA):0(第一个边沿采样)
-
数据位宽:16位
-
最大时钟频率:10MHz
-
字节序:MSB优先
SPI帧结构:
Bit 15: R/W位(0=写,1=读)
Bit 14-8: 寄存器地址(7位)
Bit 7-0: 数据字段(8位)
通信时序详解
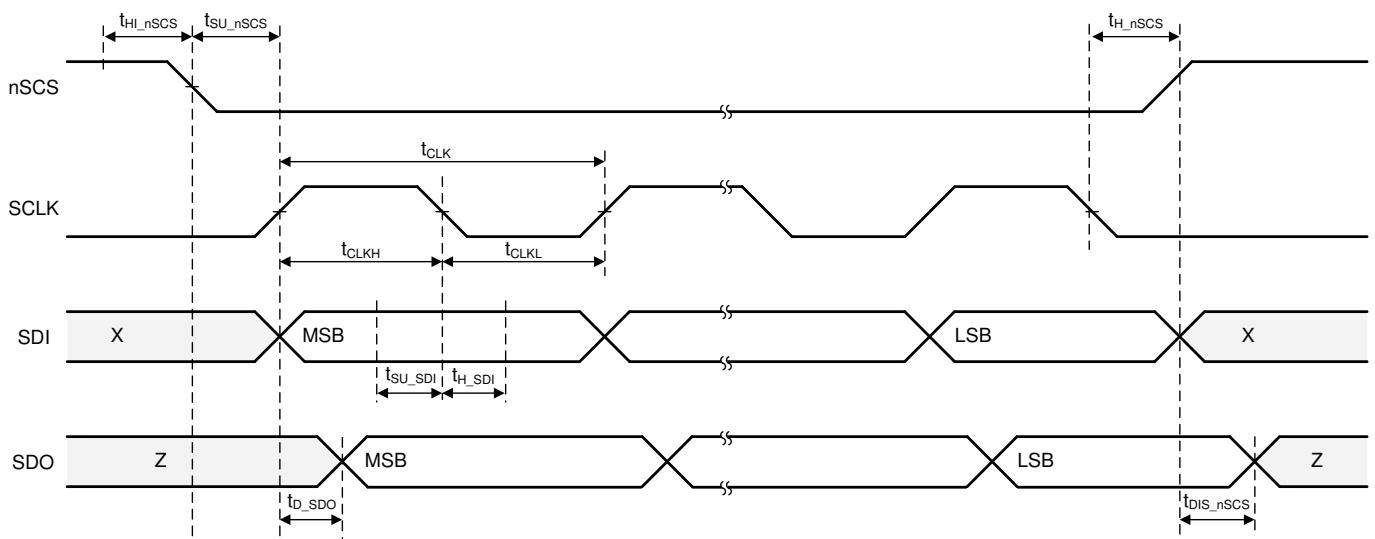
图1:SPI通信时序图
写操作时序:
1. nSCS拉低,开始通信
2. 发送16位命令帧:[0][地址7位][数据8位]
3. nSCS拉高,结束通信
4. 器件内部处理时间:<1μs
读操作时序:
1. nSCS拉低
2. 发送16位命令帧:[1][地址7位][0x00]
3. 接收16位响应帧:[状态位][地址7位][数据8位]
4. nSCS拉高
菊花链模式: DRV871x-Q1支持多器件菊花链连接:
器件数量:最多63个
帧长度:16位 × 器件数量
数据传输:同时写入所有器件
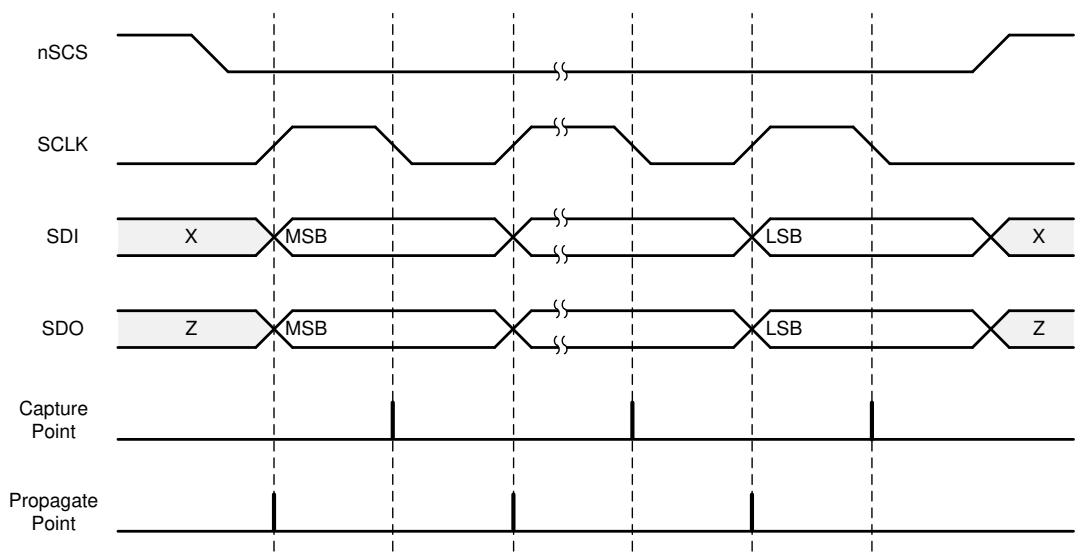
图2:SPI从机时序图
寄存器映射架构
寄存器地址分配
DRV871x-Q1的寄存器按功能分组:
| 地址范围 | 功能分组 | 主要用途 |
|---|---|---|
| 0x00-0x0F | 全局控制 | 器件使能、模式设置 |
| 0x10-0x1F | 驱动控制 | 栅极驱动参数 |
| 0x20-0x2F | 保护设置 | VDS/VGS监测配置 |
| 0x30-0x3F | 电流检测 | 放大器配置 |
| 0x40-0x4F | 状态寄存器 | 故障状态报告 |
| 0x50-0x5F | 诊断功能 | 离线诊断控制 |
寄存器访问权限
只读寄存器:
-
状态寄存器(0x40-0x4F)
-
器件ID寄存器(0x00)
读写寄存器:
-
配置寄存器(0x01-0x3F)
-
诊断控制寄存器(0x50-0x5F)
写保护机制: 某些关键寄存器需要解锁序列:
1. 写入0x5A到UNLOCK寄存器
2. 写入0xA5到UNLOCK寄存器
3. 在100ms内完成配置写入
4. 自动重新锁定
核心配置寄存器详解
器件控制寄存器(0x01 - DEVICE_CTRL)
Bit 7: EN_DRV - 驱动器总使能 0: 禁用所有驱动器输出 1: 使能驱动器输出 Bit 6: CLR_FLT - 故障清除 0: 正常操作 1: 清除所有故障标志 Bit 5-4: PWM_MODE[1:0] - PWM输入模式 00: 独立半桥模式 01: 锁相半桥模式 10: H桥模式1 11: H桥模式2 Bit 3: BRAKE_EN - 制动功能使能 0: 禁用制动功能 1: 使能制动功能 Bit 2-0: 保留位
编程示例:
// 使能驱动器,设置为H桥模式1
uint16_t device_ctrl = 0x0000;
device_ctrl |= (1 << 7);  // EN_DRV = 1
device_ctrl |= (2 << 4);  // PWM_MODE = 10
spi_write(0x01, device_ctrl);
驱动电流控制寄存器(0x10-0x17 - IDRVx_CTRL)
每个半桥都有独立的驱动电流控制寄存器:
Bit 7-4: IDRV_HS[3:0] - 高侧驱动电流 Bit 3-0: IDRV_LS[3:0] - 低侧驱动电流 驱动电流映射表: 0x0: 50μA 0x8: 15mA 0x1: 100μA 0x9: 20mA 0x2: 200μA 0xA: 25mA 0x3: 500μA 0xB: 30mA 0x4: 1mA 0xC: 35mA 0x5: 2mA 0xD: 45mA 0x6: 5mA 0xE: 55mA 0x7: 10mA 0xF: 62mA
驱动电流选择算法:
uint8_t calculate_drive_current(uint32_t qg_nc, uint32_t freq_hz) {
    // 计算所需驱动电流(mA)
    uint32_t required_ma = (qg_nc * freq_hz) / 100000; // 除以100000转换单位

    // 查找最接近的设置值
    const uint16_t current_table[] = {
        50, 100, 200, 500, 1000, 2000, 5000, 10000,
        15000, 20000, 25000, 30000, 35000, 45000, 55000, 62000
    };

    for (int i = 0; i < 16; i++) {
        if (required_ma <= current_table[i]) {
            return i;
        }
    }
    return 0xF; // 最大电流
}
VDS监测配置寄存器(0x20-0x27 - VDSx_CTRL)
Bit 7-4: VDS_TH[3:0] - VDS阈值设置
  阈值计算:VDS_TH = 50mV × (1 + 设置值 × 0.125)

Bit 3-2: VDS_DEG[1:0] - 去抖时间
  00: 1μs   01: 2μs   10: 4μs   11: 8μs

Bit 1-0: VDS_MODE[1:0] - 故障响应模式
  00: 报告模式(仅设置故障标志)
  01: 自动重试模式
  10: 锁存关断模式
  11: 立即关断模式
VDS阈值计算实例:
float calculate_vds_threshold(uint8_t setting) {
    return 0.050f * (1.0f + setting * 0.125f); // 单位:V
}

uint8_t set_vds_threshold(float target_v) {
    uint8_t setting = (uint8_t)((target_v / 0.050f - 1.0f) / 0.125f);
    return (setting > 15) ? 15 : setting;
}

// 示例:设置500mV阈值
uint8_t vds_setting = set_vds_threshold(0.5f); // 返回8
float actual_threshold = calculate_vds_threshold(8); // 0.5V
电流检测放大器配置寄存器(0x30-0x32)
CSA_CTRL1寄存器(0x30):
Bit 7-6: CSA1_GAIN[1:0] - 放大器1增益
  00: 10V/V   01: 20V/V   10: 40V/V   11: 80V/V

Bit 5-3: CSA1_BLANK[2:0] - 消隐时间
  000: 0.5μs  001: 1μs    010: 2μs    011: 4μs
  100: 8μs    101: 16μs   110: 32μs   111: 64μs

Bit 2: CSA1_REF - 参考电压选择
  0: VREF/2   1: VREF/4

Bit 1-0: 保留位
增益与带宽关系:
uint32_t get_csa_bandwidth(uint8_t gain_setting) {
    const uint32_t gbw = 5000000; // 5MHz增益带宽积
    const uint8_t gain_values[] = {10, 20, 40, 80};
    return gbw / gain_values[gain_setting];
}
状态监测与故障诊断
全局状态寄存器(0x40 - FAULT_STATUS)
Bit 7: FAULT - 全局故障标志
Bit 6: TW - 热警告
Bit 5: TS - 热关断
Bit 4: PVDD_UV - PVDD欠压
Bit 3: PVDD_OV - PVDD过压
Bit 2: VCP_UV - VCP欠压
Bit 1: WD_TO - 看门狗超时
Bit 0: SPI_ERR - SPI通信错误
半桥状态寄存器(0x41-0x48 - HBx_STATUS)
每个半桥的详细状态:
Bit 7: VDS_HS - 高侧VDS故障
Bit 6: VDS_LS - 低侧VDS故障
Bit 5: VGS_HS - 高侧VGS故障
Bit 4: VGS_LS - 低侧VGS故障
Bit 3-0: 保留位
故障处理流程
标准故障处理程序:
typedef struct {
    uint8_t fault_status;
    uint8_t hb_status[8];
    uint32_t fault_count;
    uint32_t timestamp;
} fault_info_t;

void handle_fault_interrupt(void) {
    fault_info_t fault;

    // 读取全局故障状态
    fault.fault_status = spi_read(0x40);

    if (fault.fault_status & 0x80) { // 有故障发生
        // 读取详细故障信息
        for (int i = 0; i < 8; i++) {
            fault.hb_status[i] = spi_read(0x41 + i);
        }

        // 记录故障信息
        fault.fault_count++;
        fault.timestamp = get_system_time();

        // 根据故障类型处理
        if (fault.fault_status & 0x40) { // 热警告
            reduce_power_output();
        }

        if (fault.fault_status & 0x20) { // 热关断
            emergency_shutdown();
        }

        // 清除故障标志(如果条件允许)
        if (fault_condition_cleared()) {
            spi_write(0x01, spi_read(0x01) | 0x40); // 设置CLR_FLT位
        }
    }
}
高级功能配置
看门狗定时器配置
看门狗控制寄存器(0x0F - WD_CTRL):
Bit 7: WD_EN - 看门狗使能
Bit 6-4: WD_PERIOD[2:0] - 超时周期
  000: 25ms   001: 50ms   010: 100ms  011: 200ms
  100: 400ms  101: 800ms  110: 1.6s   111: 禁用

Bit 3-0: 保留位
看门狗刷新序列:
void refresh_watchdog(void) {
    static uint8_t wd_sequence = 0;

    // 看门狗刷新需要特定序列
    const uint8_t refresh_pattern[] = {0x5A, 0xA5, 0x96, 0x69};

    spi_write(0x0E, refresh_pattern[wd_sequence]);
    wd_sequence = (wd_sequence + 1) % 4;
}
离线诊断功能
诊断控制寄存器(0x50 - DIAG_CTRL):
Bit 7: DIAG_EN - 诊断使能
Bit 6-4: DIAG_MODE[2:0] - 诊断模式
  000: 开路负载检测
  001: 短路检测
  010: 绝缘检测
  011-111: 保留

Bit 3-0: DIAG_CH[3:0] - 诊断通道选择
离线诊断程序:
typedef enum {
    DIAG_OPEN_LOAD = 0,
    DIAG_SHORT_CIRCUIT = 1,
    DIAG_INSULATION = 2
} diag_mode_t;

bool run_offline_diagnostic(uint8_t channel, diag_mode_t mode) {
    // 确保驱动器处于安全状态
    spi_write(0x01, 0x00); // 禁用所有驱动器

    // 配置诊断模式
    uint8_t diag_ctrl = 0x80 | (mode << 4) | channel;
    spi_write(0x50, diag_ctrl);

    // 等待诊断完成
    delay_ms(10);

    // 读取诊断结果
    uint8_t result = spi_read(0x51);

    // 清除诊断模式
    spi_write(0x50, 0x00);

    return (result & 0x01) == 0; // 0表示通过,1表示故障
}
实际应用编程示例
电动座椅控制系统初始化
typedef struct {
    uint8_t drive_current;
    uint8_t vds_threshold;
    uint8_t csa_gain;
    uint8_t pwm_mode;
} motor_config_t;

void init_seat_motor_driver(void) {
    // 配置参数
    motor_config_t config = {
        .drive_current = 0x8,    // 15mA驱动电流
        .vds_threshold = 0x6,    // 约400mV阈值
        .csa_gain = 1,           // 20V/V增益
        .pwm_mode = 2            // H桥模式1
    };

    // 1. 器件复位和基本配置
    spi_write(0x01, 0x40);  // 清除故障
    delay_ms(1);

    // 2. 配置PWM模式
    uint8_t device_ctrl = (config.pwm_mode << 4) | 0x08; // 使能制动
    spi_write(0x01, device_ctrl);

    // 3. 配置驱动电流(4个半桥)
    for (int i = 0; i < 4; i++) {
        uint8_t idrv_val = (config.drive_current << 4) | config.drive_current;
        spi_write(0x10 + i, idrv_val);
    }

    // 4. 配置VDS保护
    for (int i = 0; i < 4; i++) {
        uint8_t vds_ctrl = (config.vds_threshold << 4) | 0x05; // 4μs去抖,自动重试
        spi_write(0x20 + i, vds_ctrl);
    }

    // 5. 配置电流检测
    uint8_t csa_ctrl = (config.csa_gain << 6) | 0x10; // 2μs消隐时间
    spi_write(0x30, csa_ctrl);
    spi_write(0x31, csa_ctrl);

    // 6. 使能驱动器
    device_ctrl |= 0x80; // 设置EN_DRV位
    spi_write(0x01, device_ctrl);

    // 7. 验证配置
    if (!verify_configuration()) {
        // 配置失败处理
        error_handler(ERROR_CONFIG_FAILED);
    }
}

bool verify_configuration(void) {
    // 读回关键寄存器验证
    uint8_t device_ctrl = spi_read(0x01);
    if ((device_ctrl & 0x80) == 0) {
        return false; // 驱动器未使能
    }

    // 检查故障状态
    uint8_t fault_status = spi_read(0x40);
    if (fault_status & 0x80) {
        return false; // 存在故障
    }

    return true;
}
实时监测与控制
typedef struct {
    float motor_current[2];
    uint8_t fault_status;
    uint8_t temperature_warning;
    uint32_t fault_count;
} system_status_t;

void update_system_status(system_status_t *status) {
    // 读取电流检测值
    uint16_t adc_val1 = read_adc_channel(CSA1_OUTPUT);
    uint16_t adc_val2 = read_adc_channel(CSA2_OUTPUT);

    // 转换为实际电流值
    const float vref = 3.3f;
    const float gain = 20.0f;
    const float rshunt = 0.010f; // 10mΩ

    status->motor_current[0] = ((adc_val1 * vref / 4096.0f) - vref/2) / (gain * rshunt);
    status->motor_current[1] = ((adc_val2 * vref / 4096.0f) - vref/2) / (gain * rshunt);

    // 读取故障状态
    status->fault_status = spi_read(0x40);

    // 检查热警告
    if (status->fault_status & 0x40) {
        status->temperature_warning = 1;
        // 实施降功率策略
        reduce_pwm_duty_cycle(0.8f);
    } else {
        status->temperature_warning = 0;
    }

    // 统计故障次数
    if (status->fault_status & 0x80) {
        status->fault_count++;
    }
}
调试与优化技巧
SPI通信调试
通信完整性检查:
bool spi_communication_test(void) {
    // 写入测试模式
    const uint8_t test_pattern = 0xAA;
    spi_write(0x0F, test_pattern);

    // 读回验证
    uint8_t readback = spi_read(0x0F);

    return (readback == test_pattern);
}
时序优化:
void optimize_spi_timing(void) {
    // 降低SPI时钟频率以提高可靠性
    spi_set_clock_frequency(2000000); // 2MHz

    // 增加片选间隔时间
    const uint32_t cs_delay_us = 10;

    // 配置SPI参数
    spi_config_t config = {
        .mode = SPI_MODE_0,
        .bit_order = SPI_MSB_FIRST,
        .cs_delay = cs_delay_us
    };

    spi_configure(&config);
}
性能监测
寄存器访问统计:
typedef struct {
    uint32_t read_count;
    uint32_t write_count;
    uint32_t error_count;
    uint32_t max_response_time_us;
} spi_stats_t;

spi_stats_t g_spi_stats = {0};

uint8_t spi_read_with_stats(uint8_t addr) {
    uint32_t start_time = get_microseconds();

    uint8_t result = spi_read(addr);

    uint32_t response_time = get_microseconds() - start_time;

    g_spi_stats.read_count++;
    if (response_time > g_spi_stats.max_response_time_us) {
        g_spi_stats.max_response_time_us = response_time;
    }

    return result;
}
下期预告
在下一期连载中,我们将深入分析DRV871x-Q1的应用实现,包括:
-
典型应用电路设计
-
PCB布局设计指南
-
电源系统设计要点
-
EMI优化策略
敬请期待"连载07:应用实现与PCB设计指南"!
本文为汽车级智能栅极驱动器深度解析连载系列第四篇,详细介绍了SPI寄存器的配置和编程方法。掌握这些技术细节是充分发挥DRV871x-Q1性能的关键。

 691


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


