


前言
在前五期连载中,我们从产品架构、引脚配置、规格参数、寄存器编程到应用实现,全面解析了DRV871x-Q1系列智能栅极驱动器。本期我们将深入探讨DRV871x-Q1的功能框图和时序特性,这是理解芯片内部工作机制的关键。
通过分析功能框图,我们能够清晰地了解各功能模块之间的关系和信号流向;通过时序分析,我们能够掌握芯片在不同工作状态下的动态特性。这些知识对于系统设计和故障排查都至关重要。
功能框图深度解析
整体架构
DRV871x-Q1的功能框图展示了其高度集成的系统架构:
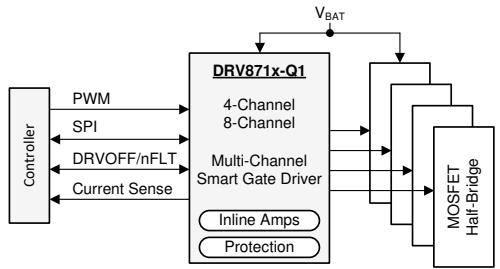
从功能框图中,我们可以清晰地看到DRV871x-Q1的主要功能模块:
-
输入接口:PWM输入和SPI接口
-
控制逻辑:模式选择和输出映射
-
栅极驱动器:多个半桥驱动通道
-
电荷泵系统:提供栅极驱动电压
-
保护电路:多种故障监测和保护功能
-
电流检测放大器:宽共模电流检测
关键功能模块详解
1. 输入接口与控制逻辑
输入接口部分包括:
-
PWM输入引脚:IN1/EN1, IN2/PH1, IN3/EN2, IN4/PH2
-
SPI接口:SCLK, SDI, SDO, nSCS (S型号)
-
模拟配置引脚:DRVIVE, MODE, GAIN, VDS (H型号)
控制逻辑根据PWM_MODE设置,将输入信号映射到相应的半桥驱动器:
| PWM模式 | 描述 | 输入映射 |
|---|---|---|
| 模式0 | 独立半桥 | 每个输入控制一个半桥 |
| 模式1 | 锁相半桥 | 输入成对控制半桥 |
| 模式2 | H桥模式1 | IN1/IN2控制H桥1,IN3/IN4控制H桥2 |
| 模式3 | H桥模式2 | 带死区时间的H桥控制 |
信号流分析:
PWM输入 → 输入滤波 → 模式解码 → 死区时间生成 → 驱动器控制
2. 电荷泵系统
电荷泵系统是DRV871x-Q1的核心技术之一,它通过三级电荷泵实现高效的电压提升:
电荷泵工作原理:
第一级:PVDD → CP1H/CP1L → 2×PVDD
第二级:2×PVDD → CP2H/CP2L → 3×PVDD
第三级:内部优化 → VCP输出
电荷泵控制逻辑:
-
开关频率:500kHz (典型值)
-
反馈控制:根据负载自动调整
-
保护机制:欠压监测和过载保护
3. 栅极驱动器架构
每个半桥驱动器包含:
-
高侧驱动器:连接到GHx引脚
-
低侧驱动器:连接到GLx引脚
-
源极检测:连接到SHx引脚
-
智能控制逻辑:死区时间管理和保护
智能驱动特性:
-
可调压摆率控制
-
自适应传播延迟
-
死区时间握手机制
-
过流和栅极故障保护
4. 保护系统
保护系统监测多种故障条件:
电源监测:
-
PVDD欠压/过压
-
VCP欠压
-
DVDD欠压
MOSFET保护:
-
VDS过流监测
-
VGS栅极故障监测
-
死区时间保护
热保护:
-
热警告 (135°C)
-
热关断 (150°C)
故障响应机制:
故障检测 → 故障分类 → 响应策略选择 → 执行保护动作 → 状态报告
5. 电流检测系统
电流检测系统包括两个宽共模电流检测放大器:
放大器特性:
-
共模范围:-0.3V至PVDD+0.3V
-
可调增益:10/20/40/80 V/V
-
带宽:与增益相关,最高500kHz
-
输出范围:0.2V至4.8V (AREF=5V)
信号路径:
分流电阻 → 差分输入 (SP/SN) → 增益级 → 输出缓冲 → SO引脚
时序特性深度分析
PWM输入时序
PWM输入时序决定了DRV871x-Q1对控制信号的响应特性:
关键时序参数:
| 参数 | 描述 | 最小值 | 典型值 | 最大值 | 单位 |
|---|---|---|---|---|---|
| tPLH | 传播延迟(低→高) | - | 150 | 250 | ns |
| tPHL | 传播延迟(高→低) | - | 100 | 200 | ns |
| tMIN | 最小脉宽 | 500 | - | - | ns |
| tDT | 死区时间 | 100 | - | - | ns |
PWM输入时序图:
      ┌───┐     ┌───┐
IN1   │   │     │   │
      └───┘     └───┘
          ┌───┐     ┌───┐
IN2       │   │     │   │
          └───┘     └───┘
                ┌─────┐
GH    ────┐     │     │     ┌────
          │     │     │     │
          └─────┘     └─────┘
      ┌─────┐     ┌─────┐
GL    │     │     │     │     ┌────
      │     │     │     │     │
      └─────┘     └─────┘
      ←─tPLH─→←─tDT─→←─tPHL─→
死区时间生成机制:
DRV871x-Q1提供两种死区时间控制方式:
-
握手模式:通过监测MOSFET状态自动调整
-
固定模式:通过寄存器设置固定死区时间
握手模式工作原理:
1. 关闭导通中的MOSFET
2. 监测其VDS电压上升到阈值
3. 延迟固定时间(tDELAY)
4. 打开互补MOSFET
SPI通信时序
SPI接口的时序特性对于可靠的通信至关重要:
SPI时序参数:
| 参数 | 描述 | 最小值 | 典型值 | 最大值 | 单位 |
|---|---|---|---|---|---|
| fSCLK | 时钟频率 | - | - | 10 | MHz |
| tSU | 数据建立时间 | 10 | - | - | ns |
| tH | 数据保持时间 | 10 | - | - | ns |
| tCH | 时钟高电平时间 | 40 | - | - | ns |
| tCL | 时钟低电平时间 | 40 | - | - | ns |
| tCSS | 片选建立时间 | 20 | - | - | ns |
| tCSH | 片选保持时间 | 20 | - | - | ns |
SPI写操作时序图:
nSCS  ┐                              ┌─
      │                              │
      └──────────────────────────────┘
           ┌───┐   ┌───┐   ┌───┐
SCLK  ─────┘   └───┘   └───┘   └─────
      ┌─────┬─────┬─────┬─────┬─────┐
SDI   │  0  │ A6  │ A5  │ ... │ D0  │
      └─────┴─────┴─────┴─────┴─────┘
      ←tCSS→←tSU→←tH→
SPI读操作时序图:
nSCS  ┐                              ┌─
      │                              │
      └──────────────────────────────┘
           ┌───┐   ┌───┐   ┌───┐
SCLK  ─────┘   └───┘   └───┘   └─────
      ┌─────┬─────┬─────┬─────┬─────┐
SDI   │  1  │ A6  │ A5  │ ... │ D0  │
      └─────┴─────┴─────┴─────┴─────┘
                  ┌─────┬─────┬─────┐
SDO   ────────────┤ S7  │ ... │ D0  │
                  └─────┴─────┴─────┘
保护响应时序
保护功能的时序特性决定了系统对故障的响应速度:
VDS过流保护时序:
| 参数 | 描述 | 范围 | 单位 |
|---|---|---|---|
| tDRIVE | 消隐时间 | 1-32 | μs |
| tDEGLITCH | 去抖时间 | 1-8 | μs |
| tRESPONSE | 总响应时间 | tDRIVE + tDEGLITCH | μs |
VDS保护时序图:
PWM   ┐            ┌─
      │            │
      └────────────┘
      ┌────────────┐
GH/GL │            │
      └────────────┘
                    ┌─
VDS   ─────────────┐│
                   ││
                   └┘
                    ┌─
FAULT ─────────────┘│
                    │
      ←─tDRIVE─→←tDEG→
热保护时序:
TEMP  ────┐
          │
          └───
           ┌───
TW    ─────┘
           ┌───
TS    ──────────┘
      ←─tTW─→←tTS→
其中:
-
tTW:热警告响应时间 (<100μs)
-
tTS:热关断响应时间 (<10μs)
典型特性曲线解析
电荷泵性能曲线
电荷泵性能曲线展示了VCP输出电压与PVDD和负载电流的关系:
VCP vs PVDD曲线:
-
随PVDD增加,VCP线性增加
-
斜率约为3(三倍电荷泵)
-
高PVDD时效率略有下降
VCP vs 负载电流曲线:
-
轻载时VCP接近理论值
-
随负载增加,VCP略有下降
-
25mA负载时仍保持良好调节
驱动电流特性
驱动电流特性展示了不同设置下的实际输出电流:
驱动电流vs设置值:
-
设置值0-15对应50μA-62mA
-
关系近似指数增长
-
高温时电流略有降低
驱动电流vs温度:
-
温度系数约为-0.1%/°C
-
-40°C时电流最大
-
+125°C时电流降低约15%
电流检测放大器特性
电流检测放大器的关键特性曲线:
CMRR vs 频率:
-
DC时CMRR最高(>100dB)
-
随频率增加CMRR下降
-
100kHz时CMRR约60dB
增益误差vs温度:
-
25°C时误差最小(±1%)
-
高温和低温时误差增大
-
全温度范围内保持在±3%以内
时序应用案例分析
PWM死区时间优化
在实际应用中,死区时间的优化对效率和EMI都有重要影响:
死区时间过短的影响:
问题:可能导致直通电流
后果:效率降低,MOSFET发热
解决:增加死区时间或使用握手模式
死区时间过长的影响:
问题:体二极管导通时间延长
后果:效率降低,EMI增加
解决:减小死区时间或使用握手模式
握手模式优化案例:
// 配置握手模式死区时间
void config_deadtime_handshake(void) {
    // 读取当前配置
    uint8_t dt_config = spi_read(0x02);

    // 设置为握手模式
    dt_config &= ~0x30;  // 清除DT_MODE位
    dt_config |= 0x00;   // 设置为握手模式

    // 写回配置
    spi_write(0x02, dt_config);

    // 验证配置
    if ((spi_read(0x02) & 0x30) != 0x00) {
        error_handler(ERROR_CONFIG_FAILED);
    }
}
SPI通信优化
SPI通信的时序优化对于可靠性至关重要:
时序裕量计算:
建立时间裕量 = tSU_actual - tSU_min
保持时间裕量 = tH_actual - tH_min

例如:
fSCLK = 5MHz时,周期T = 200ns
假设50%占空比,tCH = tCL = 100ns
建立时间裕量 = 100ns - 10ns = 90ns ✓
保持时间裕量 = 100ns - 10ns = 90ns ✓
SPI通信可靠性优化:
// 优化SPI通信可靠性
void optimize_spi_communication(void) {
    // 降低SPI时钟频率
    spi_set_clock_frequency(5000000);  // 5MHz

    // 增加片选间隔时间
    spi_set_cs_delay(10);  // 10μs

    // 添加通信验证
    uint8_t test_value = 0xA5;
    spi_write(0x0F, test_value);  // 写入测试寄存器

    if (spi_read(0x0F) != test_value) {
        // 通信失败,进一步降低频率
        spi_set_clock_frequency(2500000);  // 2.5MHz
    }
}
保护响应时序优化
保护响应时序的优化需要平衡灵敏度和抗干扰性:
VDS保护参数优化:
// 根据应用优化VDS保护参数
void optimize_vds_protection(motor_type_t motor) {
    uint8_t vds_ctrl = 0;

    switch (motor) {
        case MOTOR_HIGH_INERTIA:
            // 大惯量电机,需要较长消隐时间
            vds_ctrl = (0x8 << 4) | (0x2 << 2) | 0x1;  // 500mV阈值,4μs去抖,自动重试
            break;

        case MOTOR_LOW_INERTIA:
            // 小惯量电机,可以使用较短消隐时间
            vds_ctrl = (0x6 << 4) | (0x1 << 2) | 0x1;  // 400mV阈值,2μs去抖,自动重试
            break;

        case MOTOR_HIGH_CURRENT:
            // 大电流电机,需要较高阈值
            vds_ctrl = (0xA << 4) | (0x2 << 2) | 0x1;  // 600mV阈值,4μs去抖,自动重试
            break;
    }

    // 应用配置
    for (int i = 0; i < 4; i++) {
        spi_write(0x20 + i, vds_ctrl);
    }
}
下期预告
敬请期待"连载09:电源设计与机械封装信息"!
本文为汽车级智能栅极驱动器深度解析连载系列第六篇,重点分析了功能框图和时序特性。通过理解芯片内部工作机制和时序关系,工程师能够更好地优化系统设计,提高可靠性和性能。


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


