【无线电控制与数据链探测系统】第11章 无人机(UAV)数据链检测专题

无人机安全管理体系(SMS)实战指南:四大支柱、5×5 风险评估与法规合规落地全解析 安全管理体系(SMS,Safety Management System)是一套以风险为核心、可持续运行的管理机制,不是一堆制度文件。支柱一句话产出物① 安全政策与目标老板签字承诺,定方向安全政策书、安全目标、组织与职责② 风险管理提前找出危险源并压住它危险源台账、风险评估表、控制措施③ 安全保证用数据证明「真的安全」安全绩效指标、监控报告、变更管理记录④ 安全促进让所有人愿意报问题培训记录、安全文化、自愿报四大支柱不是四个并列的模块,而是一个首尾相接的闭环:fill:#333。 阅读详情

11.1 UAV 控制/遥测链路特征分析

无人机(UAV)系统的可靠运行依赖于指挥与控制(C2)链路及遥测/图传数据链路。从信号情报(SIGINT)角度,对这些链路的特征进行深入分析是实现检测、分类和反制(C-UAS)的基石。

11.1.1 频谱与调制原理

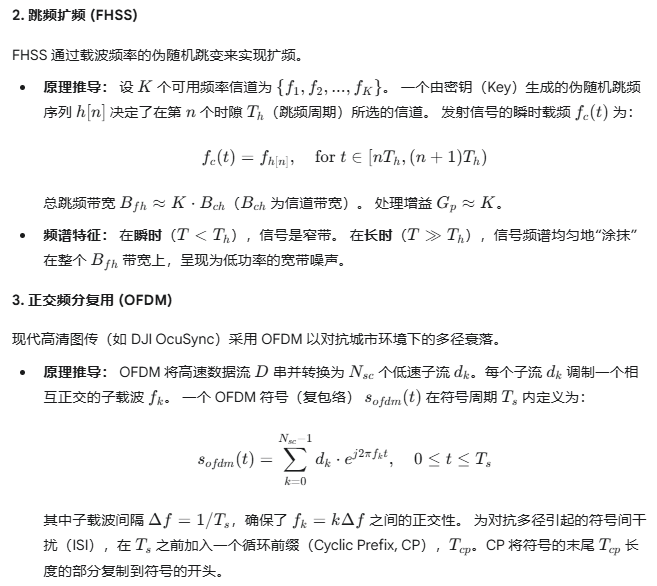
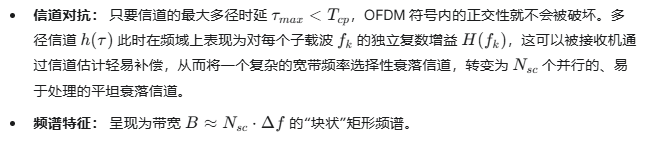
UAV 链路为实现抗干扰(AJ)和低截获概率(LPI),广泛采用扩频技术。

1. 直接序列扩频 (DSSS)
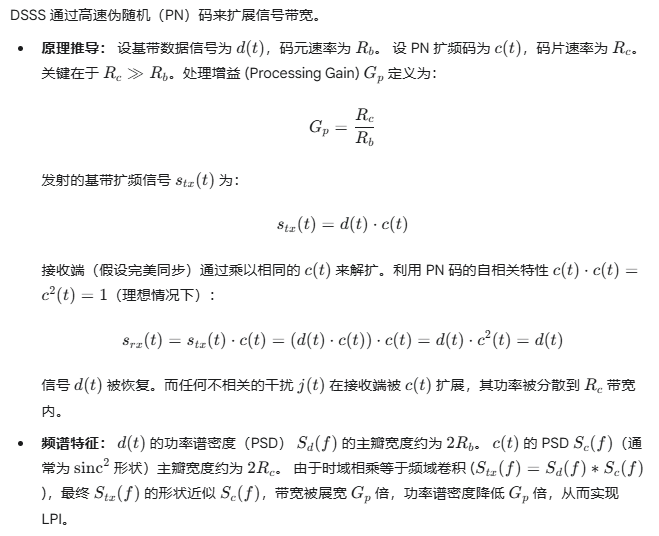
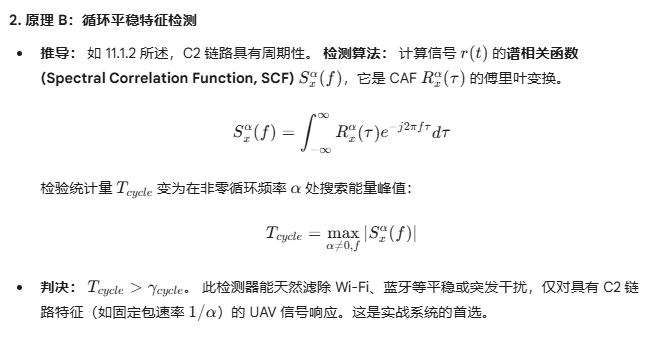
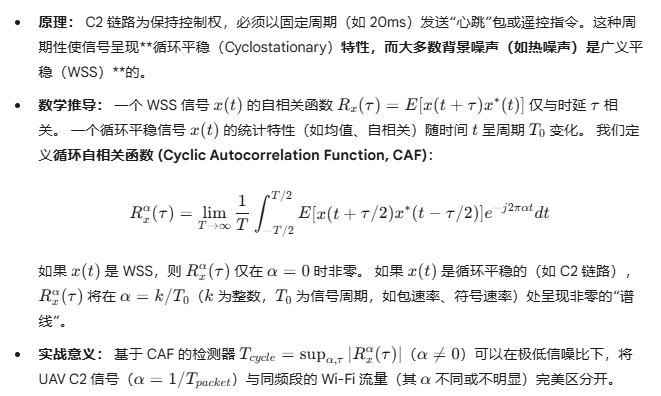
11.1.2 时域与协议特征(循环平稳性)

11.2 标准化测试场景与数据集构建

鲁棒的 AI 模型依赖于反映真实物理退化的数据集。

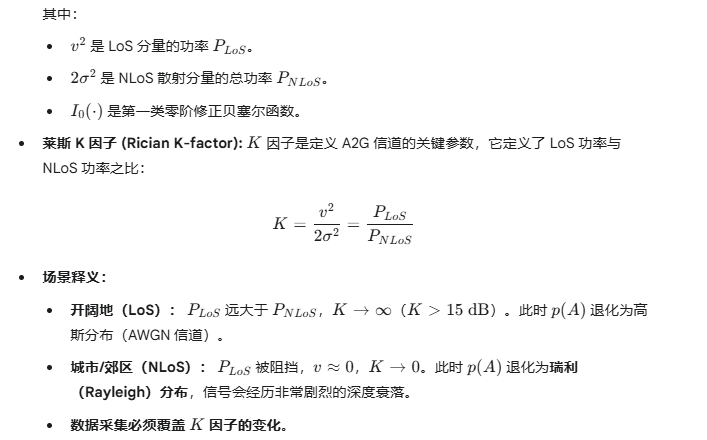
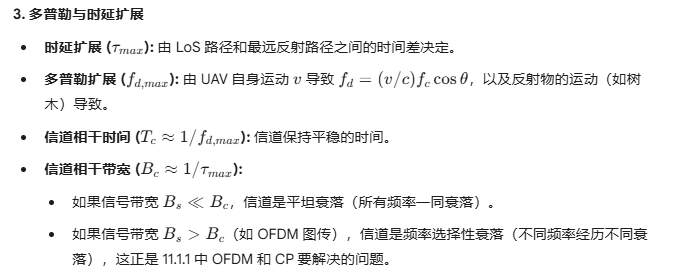
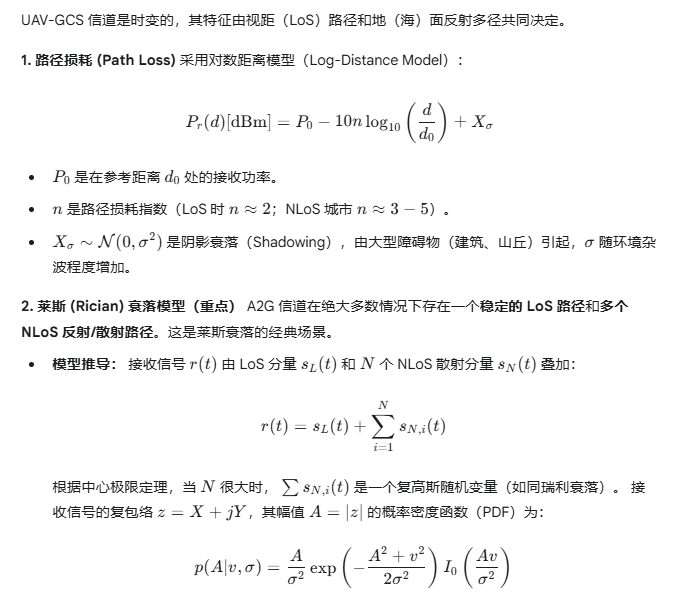
11.2.1 空-地信道(A2G)的数学模型
11.2.2 代码实现:信道模拟与数据增强

在数据集中,我们必须通过数据增强来模拟上述物理效应,以防止模型过拟合到“干净”的 LoS 场景。

import numpy as np
import scipy.signal as signal
from scipy.stats import rayleigh, rician

def apply_rician_fading(iq_signal: np.ndarray, K_db: float) -> np.ndarray:
    """
    对I/Q信号施加莱斯衰落 (A2G 信道)
    
    Args:
        iq_signal (np.ndarray): 纯净I/Q信号
        K_db (float): 莱斯K因子 (dB). K=Inf 为纯AWGN, K=-Inf (0) 为瑞利.
    """
    if K_db > 50:  # 近似为纯LoS, 无衰落
        return iq_signal
        
    K_linear = 10**(K_db / 10.0)
    
    # 莱斯分布参数推导:
    # K = v^2 / (2 * sigma^2)
    # 假设总功率 E[A^2] = v^2 + 2*sigma^2 = 1 (归一化)
    # v^2 = K / (K + 1)
    # 2*sigma^2 = 1 / (K + 1)
    
    v = np.sqrt(K_linear / (K_linear + 1))
    sigma = np.sqrt(1 / (2 * (K_linear + 1)))
    
    # 生成莱斯分布的随机幅值 A
    # (更简单的实现是生成LoS分量 + 复高斯NLoS分量)
    
    # LoS 分量 (固定幅值 v, 随机相位)
    los_phase = np.exp(1j * np.random.uniform(0, 2*np.pi))
    los_component = v * los_phase
    
    # NLoS (瑞利) 分量
    # (sigma 是复高斯随机变量的标准差)
    nlos_real = np.random.normal(0, sigma, len(iq_signal))
    nlos_imag = np.random.normal(0, sigma, len(iq_signal))
    nlos_component = nlos_real + 1j * nlos_imag
    
    # 总的信道增益 h (时变)
    # (假设 T_c >> len(iq_signal), 视为慢衰落, h 为常数)
    # (为模拟快衰落, h 应通过一个多普勒滤波器)
    
    # 这里我们简化为慢衰落, 整个片段使用一个 h
    h = los_component + (nlos_real[0] + 1j*nlos_imag[0])
    
    return iq_signal * h


def apply_channel_effects(iq_signal: np.ndarray, fs: float, 
                          snr_db: float, K_factor_db: float, 
                          doppler_freq: float) -> np.ndarray:
    """
    实战化的数据增强管线
    
    Args:
        iq_signal (np.ndarray): 纯净的复数基带I/Q信号
        fs (float): 采样率 (Hz)
        snr_db (float): 期望的信噪比 (dB)
        K_factor_db (float): 莱斯K因子 (dB)
        doppler_freq (float): 最大多普勒频移 (Hz)
        
    Returns:
        np.ndarray: 退化后的I/Q信号
    """
    
    # 1. 应用莱斯衰落 (模拟 A2G LoS + NLoS)
    signal_faded = apply_rician_fading(iq_signal, K_factor_db)
    
    # 2. 应用多普勒频移 (模拟运动)
    t = np.arange(len(signal_faded)) / fs
    doppler_shift = np.exp(1j * 2 * np.pi * doppler_freq * t)
    signal_doppler = signal_faded * doppler_shift
    
    # 3. 应用加性高斯白噪声 (AWGN)
    signal_power_linear = np.mean(np.abs(signal_doppler)**2)
    noise_power_linear = signal_power_linear / (10**(snr_db / 10.0))
    
    noise = (np.random.normal(0, 1, len(signal_doppler)) + 
             1j * np.random.normal(0, 1, len(signal_doppler))) * \
             np.sqrt(noise_power_linear / 2.0)
    
    return signal_doppler + noise

11.3 系统案例:被动检测 + ML 分类 + 定位融合

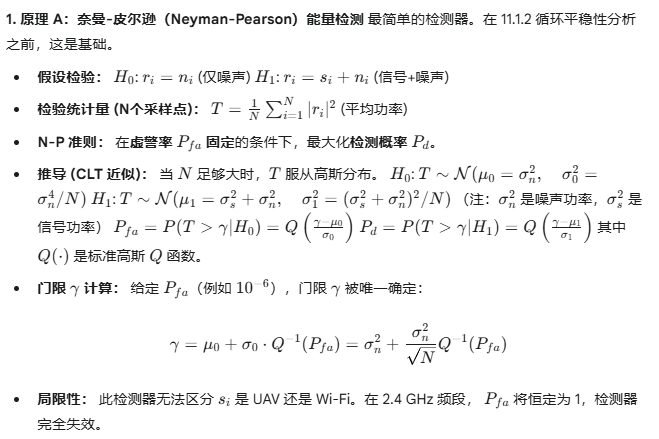
11.3.1 阶段一:检测(能量检测 vs 循环平稳)
11.3.2 阶段二:ML 分类(Spectrogram + CNN)
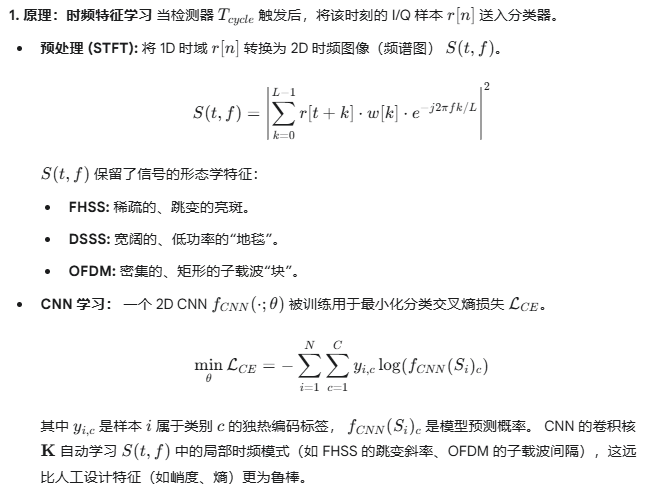
2. 代码实现:(Keras/TensorFlow)

import tensorflow as k
from tensorflow.keras import layers, models

def create_spectrogram_cnn(input_shape=(128, 128, 1), num_classes=5):
    """
    构建一个用于UAV信号分类的 2D CNN (深度和鲁棒性增强)
    
    Args:
        input_shape (tuple): 频谱图的形状 (height, width, channels)
        num_classes (int): 类别数 (例如: 0=Noise, 1=FHSS, 2=DSSS, 3=WiFi-OFDM, 4=DJI)
    """
    model = models.Sequential(name="UAV_Signal_Classifier")
    
    # 输入层: 128x128 频谱图, 1个通道 (灰度)
    model.add(layers.Input(shape=input_shape))
    
    # 卷积块 1
    model.add(layers.Conv2D(32, (3, 3), padding='same'))
    model.add(layers.BatchNormalization())
    model.add(layers.Activation('relu'))
    model.add(layers.MaxPooling2D((2, 2)))
    
    # 卷积块 2
    model.add(layers.Conv2D(64, (3, 3), padding='same'))
    model.add(layers.BatchNormalization())
    model.add(layers.Activation('relu'))
    model.add(layers.MaxPooling2D((2, 2)))

    # 卷积块 3
    model.add(layers.Conv2D(128, (3, 3), padding='same'))
    model.add(layers.BatchNormalization())
    model.add(layers.Activation('relu'))
    model.add(layers.MaxPooling2D((2, 2)))

    # 展平层
    model.add(layers.Flatten())
    
    # 全连接层
    model.add(layers.Dense(256))
    model.add(layers.BatchNormalization())
    model.add(layers.Activation('relu'))
    model.add(layers.Dropout(0.5))
    
    # 输出层
    model.add(layers.Dense(num_classes, activation='softmax'))
    
    # 编译模型
    model.compile(optimizer='adam',
                  loss='categorical_crossentropy',
                  metrics=['accuracy'])
    
    model.summary()
    return model

# --- 训练流程 (示意) ---
# 1. (外部) 准备 (X_train_spectrograms, y_train_labels)
# 2. (外部) 准备 (X_val_spectrograms, y_val_labels)
# 3. model = create_spectrogram_cnn(input_shape, num_classes)
# 4. history = model.fit(X_train_spectrograms, y_train_labels, 
#                       epochs=50, 
#                       validation_data=(X_val_spectrograms, y_val_labels),
#                       batch_size=32)

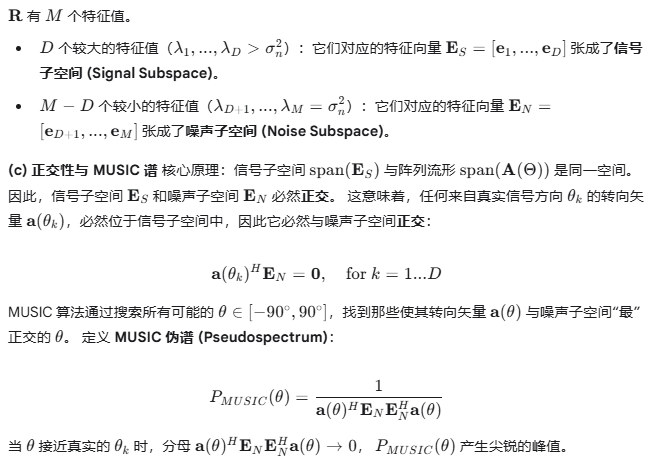
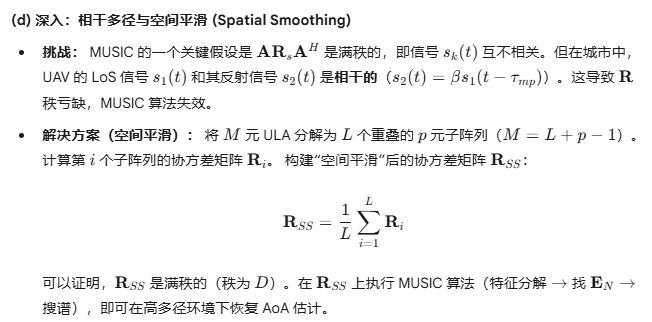
11.3.3 阶段三:定位融合(MUSIC 算法)
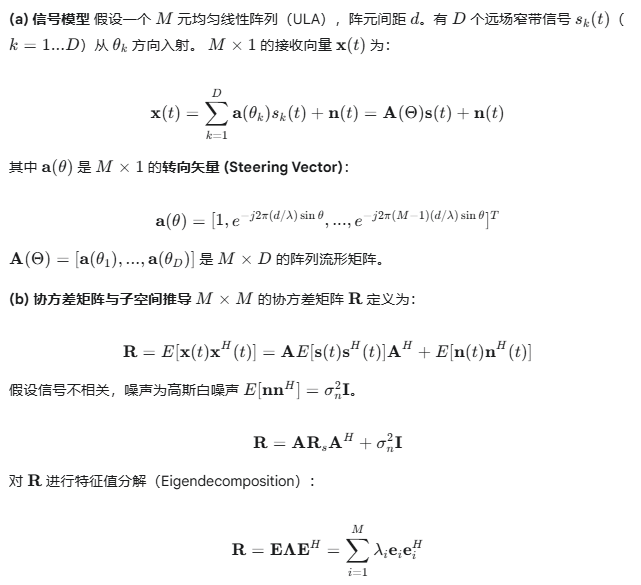
2. 代码实现:(Numpy)

import numpy as np

def music_aoa_estimator(X_data: np.ndarray, M: int, D_sources: int, 
                        d_spacing: float, f_c: float, 
                        search_angles: np.ndarray) -> np.ndarray:
    """
    实现基础MUSIC算法以估计AoA
    (注:未包含空间平滑,适用于非相干源)
    
    Args:
        X_data (np.ndarray): 接收的I/Q数据 (M x N_samples)
        M (int): 阵元数
        D_sources (int): 信号源数量 (假设已知, e.g., from ML)
        d_spacing (float): 阵元间距 (米)
        f_c (float): 载波频率 (Hz)
        search_angles (np.ndarray): 要搜索的角度 (度)
        
    Returns:
        np.ndarray: MUSIC 伪谱 (dB)
    """
    
    # 0. 计算波长
    lambda_c = 3e8 / f_c
    
    # 1. 估计协方差矩阵 R
    N_samples = X_data.shape[1]
    if N_samples < M:
        raise ValueError("N_samples 必须大于 M 才能使 R 满秩")
    R = (X_data @ X_data.conj().T) / N_samples
    
    # 2. 特征值分解
    # W: 特征值 (升序)
    # V: 特征向量 (列向量)
    W, V = np.linalg.eigh(R) 
    
    # 3. 划分噪声子空间 E_N
    # eigh() 返回升序特征值, 所以噪声子空间是前 M-D 列
    E_N = V[:, 0:(M - D_sources)]
    
    # 4. 搜索伪谱
    music_spectrum_db = []
    
    for theta_deg in search_angles:
        theta_rad = np.deg2rad(theta_deg)
        
        # 4a. 计算转向矢量 a(theta)
        a_theta = np.zeros((M, 1), dtype=np.complex128)
        # 向量化实现 m = [0, 1, ..., M-1]
        m_vec = np.arange(0, M).reshape(M, 1)
        exponent = -1j * 2 * np.pi * m_vec * (d_spacing / lambda_c) * np.sin(theta_rad)
        a_theta = np.exp(exponent)
        
        # 4b. 计算分母 P = a^H * E_N * E_N^H * a
        # E_N^H * a
        proj = a_theta.conj().T @ E_N
        denominator = proj @ proj.conj().T
        
        P_music = 1.0 / np.abs(denominator)
        music_spectrum_db.append(10 * np.log10(P_music[0, 0]))

    return np.array(music_spectrum_db)

11.4 部署挑战与缓解策略

将上述系统从实验室推向实战部署,会遇到两大技术挑战。

1. 城市环境(RF Clutter)与多径
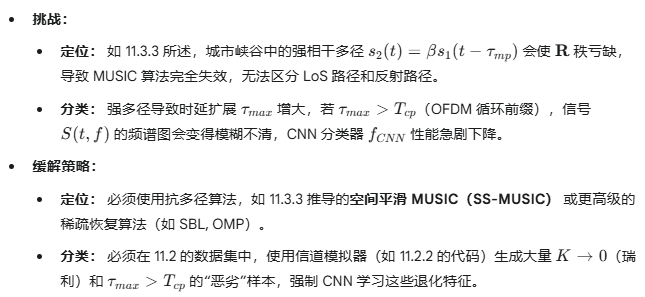
2. 多源干扰(Co-Channel Interference
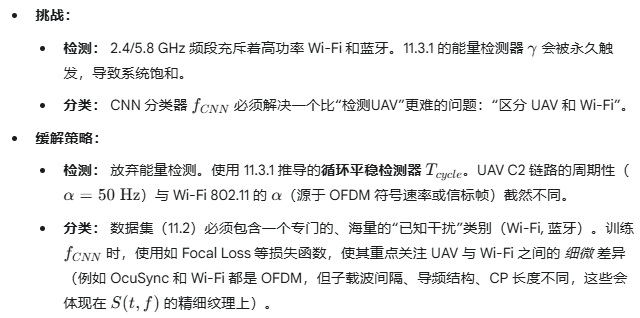
无人机飞行画圈/绕圈故障全解析:从现象分流、应急处置到根因修复与编队专项排查 MECE 分流是起点:先用「画圈半径 + 机头航向 + 波及范围」三个维度把问题切成航向类、位置类、机械类、场地类,避免一上来就盲拆机。应急处置优先于定位:轨迹发散或半径持续增大时,先切手动、远离人群、就近降落,安全永远排在找根因之前。原因假设按概率排序:遵循「先可控后不可控、先常见后罕见」,单机画圈优先查磁罗盘干扰与 GPS 漂移,其次位置环增益、摇杆中立点,最后才是强风、模式误触发与动力/重心。日志取证是假设检验的关键。 阅读详情

相关推荐

【无线电控制与数据链探测系统】第1章 理论基础:定义、模型与基本推导

侧重统计推导、算法改进、深度学习与评估(参照第3–6、10章)。:侧重链路预算、算法复杂度、实时实现与优化(参照第5、13章)。:关注指标定义、可测性、数据集与基准(参照第11、14章)。这是天线理论的基本关系(来自天线辐射与接收对偶性)。

VectorShift的博客 509

LeCun团队世界模型JEPA首登无人机:9K参数模型,零样本Sim-to-Real飞入100Hz闭环

SkyJEPA提出一种极小参数(9K)的潜空间动力学模型,通过JEPA架构在抽象表征中预测未来,避免自回归递归误差累积。结合物理探针解码与MPPI控制,实现零样本实机飞行,在60步预测中位置误差仅1.43m(基线8.80m),姿态误差4.71°(基线53.4°)。关键创新在于:潜空间提升时间直线化以抑制误差增长;物理骨架确保状态传播几何正确;数据管线通过域随机化覆盖真实分布;MPPI对模型误差具有天然鲁棒性。实验验证其在变载、换桨等未见场景下仍保持稳定性能,证明“预测-解码-控制”接口设计优于单一模块优化。

编程爱好者 296

【信息科学与工程学】【物理/化学科学和工程技术】知识体系081 磁学——系列二 电磁学理论模型 02

微波与射频工程是一个建立在坚实的电磁学物理模型网络与系统抽象、以及计算与实现方法之上的复杂学科。其模型库可被组织成一个从物理基础到系统功能计算电磁学的前沿,正经历从“计算”到“认知”目标演变:从“仿真一个已知设计”​ 到“探索未知设计空间”​ 和“预测系统在不确定环境下的行为”。方法论融合“第一性原理数值计算”“物理启发模型”​ 与“数据驱动AI”​ 三者的界限日益模糊,形成“物理信息机器学习”​ 等新范式。系统复杂度:从“单一物理场、单一尺度、确定性”​ 的问题,转向应对。

weixin_49199313的博客 1170

无人机如何监测黑臭水体:从指数筛查到边缘推理的递进式技术链路

黑臭水体监测的真实挑战,在于如何从水体光谱信号中稳定反演出COD、溶解氧、氨氮等非光学活性参数,并将反演数据直接转化为可派单的治理事件。受限于空间与光谱分辨率,卫星遥感独立完成参数反演的精度不足;单一可见光只能捕捉表象,无法量化水质等级。工程上的可行路径是一条递进链路:利用指数模型锁定疑似水段,依靠高分辨率多光谱数据建立机器学习反演模型,将模型压缩至边缘端实现实时推理,最后通过低空中枢系统接入工单流转。本文按此链路拆解各环节的技术取舍与物理边界。

THJS优快云的博客 405

Windows 11 的C盘User(用户)文件夹下的用户文件夹名称的修改

背景介绍:由于系统重装导致Windows 11的系统用户名与C盘User(用户)文件夹下的用户名文件夹(公用文件夹旁边的文件夹)出现名称不一致,事例中系统用户名命名为“寂萧”,User(用户)文件夹下的文件夹名称却是“77555”。【QQ邮箱前五位真的真的看着很别扭】注:改名有风险,三思而后行。User(用户)文件夹下的用户名是中文在某些软件的应用场景下产生不便,导致很多软件莫名其妙报错,甚至无法使用,笔者不建议修改为中文名。//和笔者一样的强迫症除外//

2302_79084172的博客 10万+

隐藏技巧!用ArcGIS Pro像素编辑器实现PS级影像编辑(附地貌伪装案例)

本文深入探讨ArcGIS Pro像素编辑器的创意应用,从基础操作到高级影像处理实战,展示了其在城市规划、环境分析等领域的独特价值。通过详细的功能解析和地貌伪装等案例,帮助用户实现媲美专业图像处理软件的精细操作,提升GIS工作效率。

weixin_28520495的博客 338

无人机数据链抗干扰怎么做?基于Python的链路健康度监控与分级告警实现

无人机数据链的稳定性,不应该只用信号强度来衡量。第一,能够监测。实时掌握链路质量,及时发现信号衰减和通信异常。第二,能够响应。根据异常等级,执行经过验证的飞行安全预案。第三,能够追溯。将链路状态、飞行轨迹和任务画面关联存档,为后续分析提供依据。对于城市巡检、智慧林业、应急救援等低空应用场景而言,通信链路不仅关系到无人机能否持续飞行,也关系到现场信息能否稳定回传、任务能否顺利完成。

荆棘鸟智能的博客 283

nginx+keepalived高可用

两台服务器上的keepalive是靠相互通讯来判断的,如果一台服务器上keepalived挂掉了,keepalived就会把虚拟的ip就会转移到备用的nginx服务器上,实现服务转移。keepalive只能相互检查对方的进程是否还存活,所以对nginx没有任何一点监控作用,当nginx宕机后,keepalived进程还存活着就会导致web项目无法访问,所以后续需要编写一个shell脚本来完成对nginx进程的判断。在高可用架构中,Nginx 常用作前端的负载均衡器,将流量分发到多个后端服务器上。

qq_61314298的博客 3912

【无标题】无人机视角道路坑洞坑洼目标检测数据集深度学习 目标检测 无人机航拍 道路坑洞 路面病害 YOLO格式 数据集发布9032期

(一)类别构成该数据集聚焦单一类别——坑洞(类别 ID 为 0),任务指向明确,围绕无人机俯视视角下的道路坑洞目标开展检测标注。类别体系精简,与公路路面病害巡检的实际需求高度契合,图像中的坑洞样本可直接作为路面破损识别的核心正样本,便于对接道路养护排查流程。(二)数据数量数据集规模为 3285 张无人机俯视航拍图像,采用标准 YOLO txt 标注格式,标注框总计 4457 个,其中带有效标注的图片 2007 张,全部图片均带有有效标注。

qq_2529413168的博客 187

Altera下载器驱动配置:手把手教程(从零实现)

详解Altera USB-Blaster驱动安装全过程,从设备识别到软件配置一步一图,解决常见连接问题,确保开发下载器正常工作,适合初学者快速上手FPGA下载调试。

weixin_35751194的博客 991

【Flow3D实战】从零构建水利冲淤模型:关键步骤与参数详解

本文详细介绍了使用Flow3D构建水利冲淤模型的关键步骤与参数设置技巧。从基础认知到前处理、计算设置和后处理,全面解析如何高效模拟水流与泥沙的相互作用,特别适用于桥墩冲刷、水库泄洪等工程场景。通过实战案例分享,帮助读者掌握Flow3D在水利工程中的精准应用,提升模型精度与计算效率。

weixin_42549723的博客 513

32阵元CRPA天线:俄罗斯无人机卫导抗干扰能力正在如何升级-V2?

俄罗斯Shahed/Geran类无人机或已装备32阵元CRPA抗干扰天线,实为L1、L2各16阵元的双频结构,非单频32通道。该设计提升双频空间抑制能力,每频段可形成最多15个零陷,增强对多源压制干扰的应对。但性能受限于独立通道数、阵列校准精度、射频前端动态范围及真实战场多干扰环境。阵元数≠抗干扰力,关键在系统工程实现与实战适应性。

chen2jiang3的博客 248

⭐️VMwareWorkstation17.0虚拟机安装搭建Windows 7虚拟机(完整图文详细步骤含配置VMware Tools教程)

本教程为大家提供了从安装VMware Workstation 17.0开始,到在虚拟机上成功搭建Windows 7专业版系统的完整步骤。我们详细介绍了准备阶段所需的软件和硬件要求,以及在VMware中配置和安装Windows 7系统的每一步操作。此外,我们还特别提到了如何在虚拟机上配置VMware Tools,以便更好地与宿主机进行交互。 通过本教程的学习,读者不仅能够掌握在VMware Workstation 17.0上安装Windows 7虚拟机的技能,还能了解到如何配置虚拟机的硬件以及安装VMwar

Python老吕的博客 2万+

无人机两用物项检测告别模糊,千亿出口链迎标准化标尺

无人机两用物项检测告别模糊,千亿出口链迎标准化标尺无人机两用物项检测标准化的核心结论是:一套统一的检测方法指南已形成征求意见稿,出口合规判定首次有了可操作标尺。中国机电产品进出口商会牵头推动的这一规范,正让千亿级出口链的合规成本变得可预算。对年出口额超300亿美元的中国无人机产业链而言,这既是合规成本的重新定价,也是市场秩序的重构。我接触过的7家无人机出口企业中,有5家曾因物项归类不清被海关暂扣货

tengshujc的博客 98

SXU—软件测试方法和技术-朱少民-第三部分 软件测试方法大题汇总-附考点和相关习题及解答

软件测试方法和技术-朱少民-第三部分 软件测试方法—-最少测试用例个数,强一般弱一般强健壮、边界值分析、ns流程图、白盒逻辑覆盖代码、等价类划分,逻辑组合(条件)覆盖,计算圈复杂度等—附考点和相关习题及解答

weixin_63597914的博客 2213

innovus:insert Power Switch失败,报告not covered by a row问题解析

这个问题就是switch找不到可以放置的row,分析就从两方面入手,一方面从voltage area下手,一方面从row和site入手。检查发现voltage area设置正确,row也存在,只不过lef里缺少对应switch的双倍高的site。更多学习内容请关注「拾陆楼」知识星球。

m0_61544122的博客 1159

沃尔玛扩大无人机配送服务覆盖范围跨境零售配送模式有哪些新变化

沃尔玛扩大无人机配送覆盖,实质是以门店、前置仓等为节点重构履约网络。跨境零售配送正转向时效分层、库存下沉、末端多式联运和数据调度,并需兼顾成本定价与本地合规。无人机只是高时效插件,规模化仍受载重、天气、空域和成本制约。

2401_89629692的博客 245

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

深度学习 目标检测 无人机巡检 防震锤 电力设备 YOLO格式 数据集发布

深度学习 目标检测 无人机巡检 防震锤 电力设备 YOLO格式 数据集发布 9038期

qq_2529413168的博客 335

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

贝叶斯统计 [韦来生编]

贝叶斯(Bayes)统计是近几十年来迅速发展起来的数理统计的一个重要分支。贝叶斯方法与经典统计方法的主要不同之处是进行统计推断时除了利用样本信息外,还要利用参数的先验信息,因此可以提高统计推断或统计决策的效果。它在经济、金融、生物、医学、自然科学和社会科学等许多领域具有广泛的应用。贝叶斯方法的研究已渗透到了统计学的几乎所有领域。作者在给中国科学技术大学概率论与数理统计专业本科生开设的“数理统计”课程中有一章专门讲授“贝叶斯方法和统计决策理论”,近十年来也给中国科学技术大学概率统计专业研究生开设过几次“贝叶斯分析”课。本书是在对过去讲稿的内容作了适当的增减和调整的基础上完成的。  本书共分六章。第1章是绪论,介绍了贝叶斯统计的若干基本概念,同时对必要的数理统计的基础知识有重点地作了回顾。第二章介绍了确定先验分布的若干可供选择的方法。第三章介绍了几类常见统计模型参数的后验分布的主要结果和计算方法。第四章和第五章分别介绍了“贝叶斯统计推断”和“贝叶斯统计决策”的内容。第六章介绍了贝叶斯统计计算的若干方法,包括蒙特卡洛方法和马尔可夫链蒙特卡洛(MCMC)方法以及相关统计软件的简介。本书的每一章附右大量的例题和习题,书末附有常用的几个表格和部分习题解答供读者查用。  大约可在54学时内讲授本书的第1章至第六章的主要内容,教师可根据学时需要选讲本书第1章至第六章的部分内容。书中标“*”号的章节可略去不讲,留给读者作为阅读材料。第六章例题中的R代码和部分例题的数据文件等可从作者个人主页下载。  作者在编写本书的过程中参考了J.O.Berger教授的《统计决策论及贝叶斯分析》和茆诗松教授编写的《贝叶斯统计》等书中的一些内容,以及《贝叶斯分析》一书中由张伟平博士编写的有关贝叶斯统计计算的一些内容。在此表示衷心感谢。  本书编写准备过程中,中国科学技术大学统计与金融系的几个研究生帮助完成了本书部分中文的录入和排版,作者对他们的辛勤工作表示真诚的感谢。高等教育出版社为本书的出版给予了大力支持。在此一并致谢。

无人机巡检道路路面异常检测数据集 深度学习 目标检测 无人机巡检 道路病害 路面异常 YOLO格式 数据集发布9028期

无人机巡检道路路面异常检测数据集 深度学习 目标检测 无人机巡检 道路病害 路面异常 YOLO格式 数据集发布9028期

qq_2529413168的博客 213

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

[黎阳之光] 边海防无人机巡检实战教程:航线规划、目标发现与视频孪生联动一次讲透

本文给出的是简化版模型与参考框架,面向真实项目的完整落地,还需结合具体海域、设备与业务规则做针对性设计。它的角色不是替代固定感知,而是做“机动确认层”——雷达和固定视频负责发现,无人机负责在 10 分钟内飞到目标上空,把“有个点”变成“看清是什么”。数据流的关键指标:无人机视频接入孪生平台延迟不超过 800ms,位置上报频率 1Hz,吊舱角度反馈 10Hz。位置或角度一滞后,图上无人机的视野锥就会和实际画面错位,指挥员按图指挥就会指错地方。这样既不断档,又不烧钱。

m0_75019831的博客 321

山体(边坡)裂缝安全隐患排查检测数据集 边坡裂缝检测、山体隐患排查、地质灾害预警、无人机巡检9332期

一、数据集概述 应用方向 :针对山体、边坡表面裂缝的视觉检测与隐患排查。 服务场景 :地质灾害预警、公路/铁路边坡巡检、矿山安全监测。

qq_2529413168的博客 238

【深度学习实战】基于无人机影像的建筑物墙体缺陷检测:YOLO26 + MBDD2025 全流程实战

本文基于公开无人机影像数据集MBDD2025,采用Ultralytics最新YOLO26模型实现建筑物墙体缺陷自动化检测。针对裂纹、渗漏、墙皮脱落等5类缺陷,完成数据导入、预处理、可视化及模型训练全流程。YOLO26凭借NMS-Free架构与STAL小目标优化,有效提升细长缺陷检测精度。实验在双RTX 6000 GPU环境下进行,验证了该方案在复杂航拍场景下的高效性与可行性,为智慧建筑运维提供技术支撑。

向上生长的程序媛的博客 483

具身智能巡检和无人机巡检怎么选?

本文厘清无人机与具身智能机器人在油气巡检中的分工逻辑:无人机擅长线状区域的广覆盖、高频次巡查,适用于长输管线沿线的宏观异常发现;机器人则聚焦点状精细作业,可深入阀室、装置区等受限空间,实现近距离精准检测。二者互补而非替代,选型应基于巡检颗粒度——“看见”用无人机,“处置”靠机器人。政策与落地实践均支持“天-空-地”一体化协同,以北斗定位、多模态感知与AI平台为支撑,构建闭环巡检体系。

QXWZ_的博客 238

AEI,城市环境下多无人机协同的任务分配与路径规划

复杂城市环境中的多无人机协同规划同时受到任务分配、负载均衡、建筑障碍和三维风场影响,论文提出两层协同框架 MUTPO,上层用 LB-CNP 生成兼顾空间拓扑和执行代价的任务序列,下层用 DFRRT* 规划安全、平滑、低能耗的三维航迹,并将路径反馈用于任务决策。仿真结果表明,该框架在分配成本、负载公平性、路径长度和搜索效率方面优于对比方法。

Logic_9527的博客 134

AI进入无人机反制的核心环节:从感知融合到自主拦截

美国Perennial Autonomy向美军提供的Merops拦截机集成了计算机视觉和自主瞄准,乌克兰实战中据称拦截或摧毁超过4000架俄罗斯无人机,单机成本约1.5万美元,对手“沙赫德”无人机成本3万至5万美元,形成了有利的成本交换比。六九一二提出的“云—边—端”协同架构,将AI部署在多源数据融合、目标精细识别和打击策略决策三个层面,目标是形成“看清—优选—精准反制—评估”的闭环,而非停留在“发现即打击”的线性流程。从探测感知到决策处置,各环节的技术路线和系统架构都在发生变化。

zzlyx99的专栏 97

深度学习 目标检测 海上搜救 无人机巡检 海事安防 YOLO格式 数据集发布9036期

大规模海上人员搜救检测数据集深度学习 目标检测 海上搜救 无人机巡检 海事安防 YOLO格式 数据集发布9036期

qq_2529413168的博客 173
上一篇: 【无线电控制与数据链探测系统】第10章 基于机器学习/深度学习的系统工程实践
下一篇: 【无线电控制与数据链探测系统】第12章 工业/民用案例分析
VectorShift
博客等级 码龄1年 1843粉丝 1109原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

VectorShift

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值