【多模态视觉革命:架构、生成与安全】第3章 超越DDPM:流匹配与一致性模型

(2024,DDPM,DDIM,流匹配,SDE,ODE)扩散:基础教程 本文的目标是尽可能简单地教授扩散。第一节介绍扩散的基本原理。第二节和第三节展示如何构建随机和确定性扩散采样器。第四部分介绍了密切相关的流匹配,可看作是扩散的推广。​第五节,强调实践中最重要的一些设计选择,包括采样器、噪声时间表和参数化方法。 阅读详情

第3章 超越DDPM:流匹配与一致性模型

目录

第3章 超越DDPM:流匹配与一致性模型

3.1 扩散模型的数学统一视角

3.1.1 随机微分方程(SDE)与常微分方程(ODE)采样

3.1.1.1 概率流ODE(Probability Flow ODE)的确定性采样

3.1.1.2 欧拉方法与高阶求解器(Heun, DPM-Solver)的误差分析

3.1.1.3 Diff2Flow:通过扩散对齐训练流匹配模型

3.2 流匹配(Flow Matching)与整流(Rectified Flow)

3.2.1 为什么SD3和Flux转向了Flow Matching?

3.2.1.1 这里的“流”:源分布到目标分布的最优传输路径

3.2.1.2 线性插值与一步生成的理论可能性

3.2.1.3 2025流匹配加速:模拟-free方法的单步生成

3.2.2 文本到图像(T2I)的最新架构

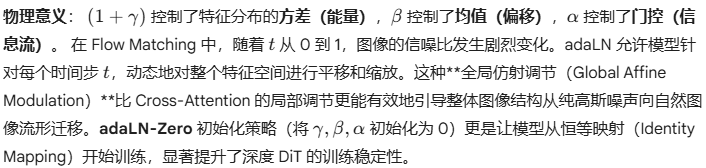
3.2.2.1 DiT 中的 Adaptive Layer Norm (adaLN) 详解

3.2.2.2 旋转位置编码(RoPE)在2D生成中的适配

3.2.2.3 Pyramidal Flow Matching:高效的多尺度生成框架


(Chapter 3: Beyond DDPM – Flow Matching and Consistency Models)

计算机视觉生成领域的范式正经历着一场深刻的数学重构:从基于随机热力学的去噪扩散概率模型(DDPM),全面转向基于确定性最优传输的流匹配(Flow Matching)。这一转变不仅是采样效率的提升,更是生成模型物理视角的根本切换。本章将从随机微分方程(SDE)的统一视角出发,严格推导流形生成的动力学方程,并剖析支撑 SD3 和 Flux 等 SOTA 模型的核心架构。

3.1 扩散模型的数学统一视角

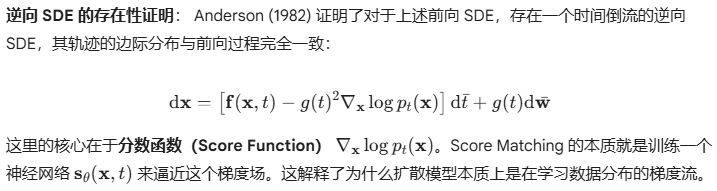
经典的 DDPM 可以被视为 SDE 离散化的一种特殊形式。为了理解如何加速采样(如 DPM-Solver)以及如何实现确定性编辑,我们必须在连续时间域内严格定义扩散过程及其逆过程。

3.1.1 随机微分方程(SDE)与常微分方程(ODE)采样
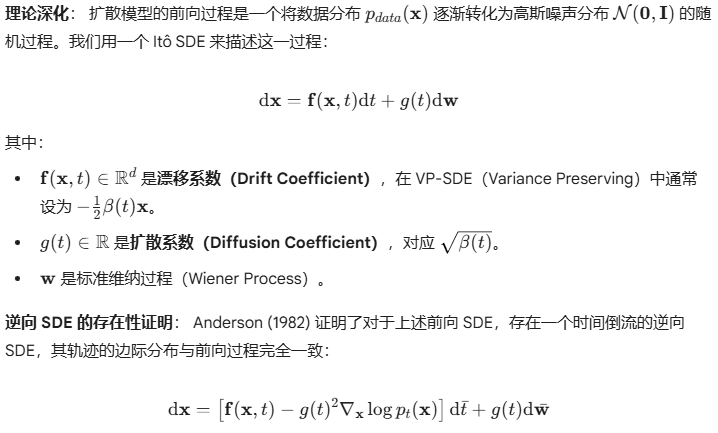
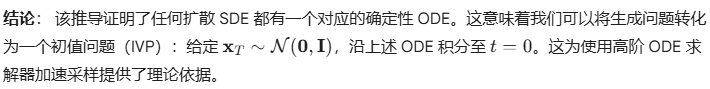
3.1.1.1 概率流ODE(Probability Flow ODE)的确定性采样
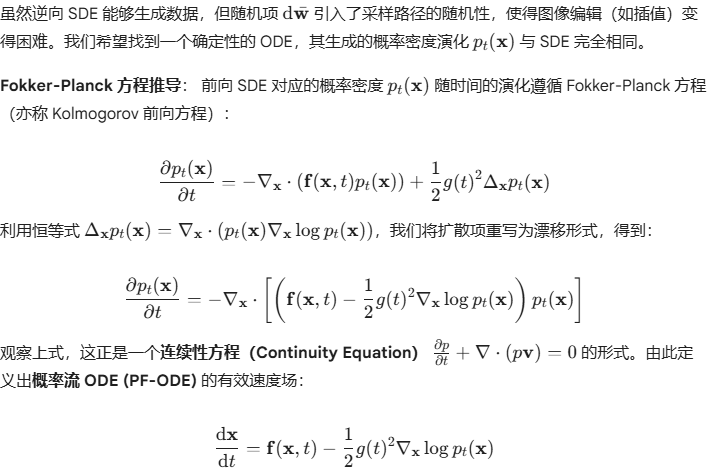
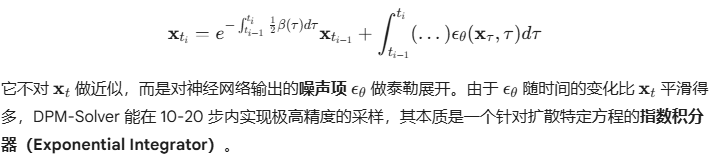
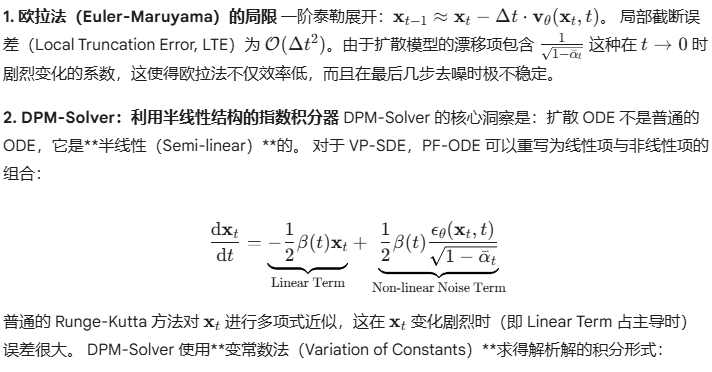
3.1.1.2 欧拉方法与高阶求解器(Heun, DPM-Solver)的误差分析
3.1.1.3 Diff2Flow:通过扩散对齐训练流匹配模型
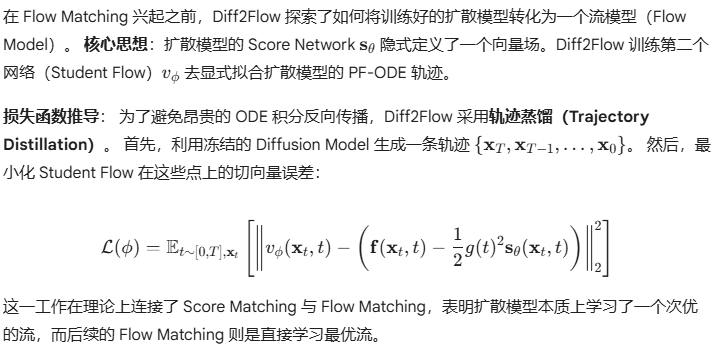

3.2 流匹配(Flow Matching)与整流(Rectified Flow)

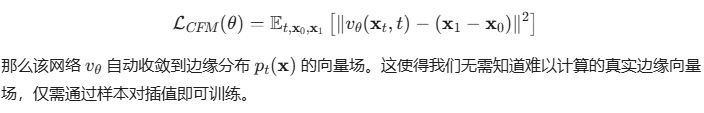
Stable Diffusion 3 和 Flux 的发布,标志着**条件流匹配(Conditional Flow Matching, CFM)**正式取代 DDPM 成为新一代生成模型的主流范式。

3.2.1 为什么SD3和Flux转向了Flow Matching?
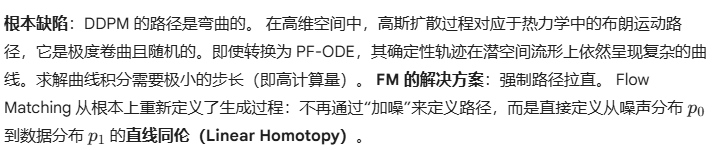
3.2.1.1 这里的“流”:源分布到目标分布的最优传输路径
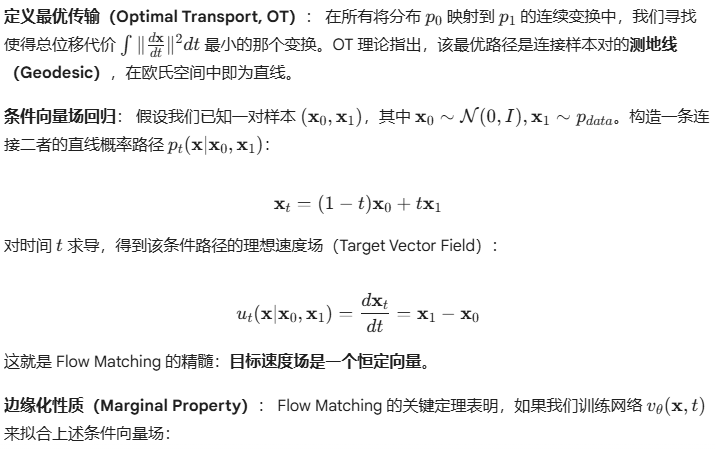
3.2.1.2 线性插值与一步生成的理论可能性
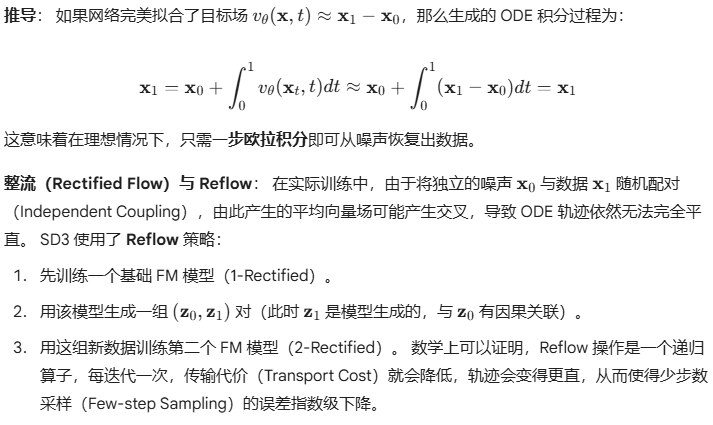
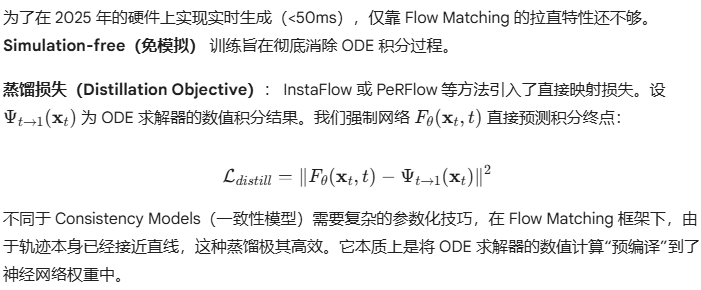
3.2.1.3 2025流匹配加速:模拟-free方法的单步生成
3.2.2 文本到图像(T2I)的最新架构

架构是算法的容器。SD3 和 Flux 抛弃了 U-Net,全面拥抱 DiT (Diffusion Transformer),并针对流匹配的特性进行了两项关键的数学化改进。

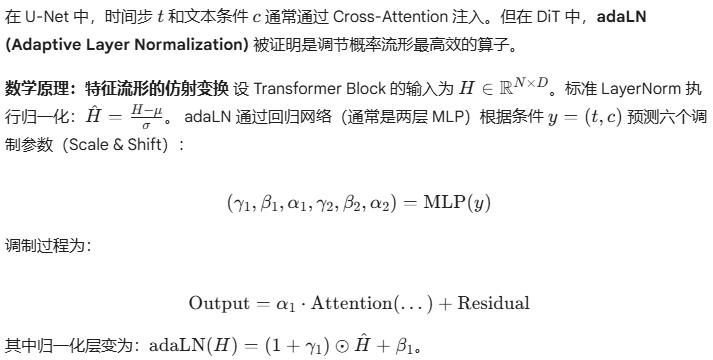
3.2.2.1 DiT 中的 Adaptive Layer Norm (adaLN) 详解
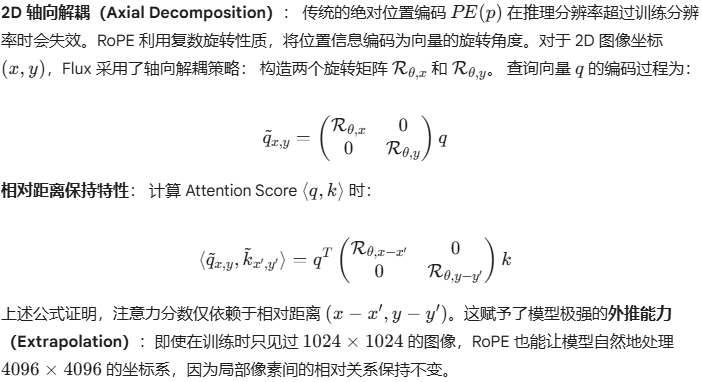
3.2.2.2 旋转位置编码(RoPE)在2D生成中的适配
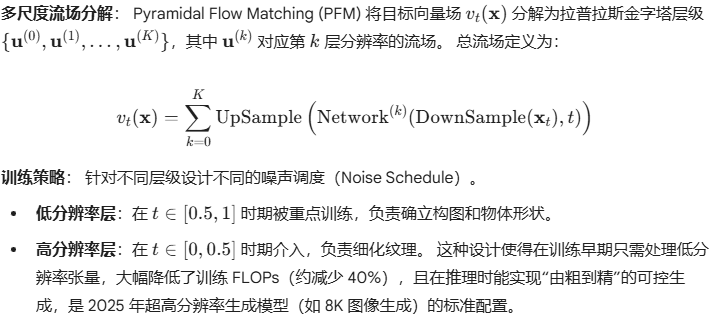
3.2.2.3 Pyramidal Flow Matching:高效的多尺度生成框架

传统的 Flow Matching 假设所有频率的特征都以相同的速度从噪声演变为数据。这不仅计算浪费,也不符合视觉感知的物理规律(低频结构先形成,高频纹理后填充)。
51c自动驾驶~合集57 多目标多头蒸馏模块:我们看到轨迹模仿学习之后的轨迹还过了其他的MLP,这就是其他头,它的目标也是不一样的,第一个是跟碰撞相关的,第二个是跟行驶区域相关的,第三个是跟舒适度相关的,也就是说不同的评判指标都有一个teacher,之前的模仿学习就是人类的teacher,那么这些teacher是怎么来的呢?本文作者提出的新的范式,就是规划模块是多模的输出,同时,目标也是多样性的,即不仅是GT的轨迹也同时引入了更多的正样本,由不同的专家给出的。还是那句话,小米汽车的成功,是小米价值观,小米模式,和小米方法论的成功。 阅读详情

相关推荐

【信息科学与工程学】【运营科学】第二篇 C4信息与通信网络运营 (C4) ——数据中心网络运营01

这是运营的物理和逻辑对象。C4.11xx 传输资源:光纤、微波、卫星链路;频谱资源(Sub-6GHz, 毫米波)。C4.12xx 节点资源:核心路由器、交换机、基站(gNB)、数据中心服务器。C4.13xx 虚拟化资源:由NFV生成的虚拟网络功能(VNF)、容器、虚拟机和网络切片实例。这是实现智能、灵活运营的核心技术集。C4.21xx 软件定义与虚拟化:软件定义网络 (SDN):控制平面与数据平面分离,实现集中、可编程的网络控制。网络功能虚拟化 (NFV):将传统专用硬件设备的功能以软件形式运行在通用硬件上

weixin_49199313的博客 1535

推荐文章:Consistency Flow Matching - 高效生成高质量样本的新技术

推荐文章:Consistency Flow Matching - 高效生成高质量样本的新技术 一、项目的核心功能/场景 Consistency Flow Matching:通过速度一致性定义直线流,提升生成样本的质量与效率。 二、项目介绍 Consistency Flow Matching(一致性流匹配)是一个新颖的概率路径定义框架,通过常微分方程(ODEs)实现噪声与数据样本之间的转换。该框架旨...

gitblog_00600的博客 1129

《图像处理与计算机视觉》全套课件PDF(武汉工程大学)

获取 《图像处理与计算机视觉》全套课件PDF(武汉工程大学)::https://download.youkuaiyun.com/download/m0_54748666/93260852。《图像处理与计算机视觉》全套课件PDF(武汉工程大学)第二讲-图像及其表达与性质.pdf。第五讲-图像形态学变换.pdf。第四讲-图像数据压缩.pdf。第三讲-图像预处理.pdf。第六讲-图像分割.pdf。第七讲-目标识别.pdf。第一讲-导论.pdf。

m0_54748666的博客 172

一文通透流匹配Flow Matching:作为扩散模型的变体,广泛应用于文生图和具身动作模型去噪中(含Rectified Flow的详解)

关于我为何关注到这个一致性模型,说来话长啊,历程如下AI绘画原理解析:从CLIP、BLIP到DALLE、DALLE 2、DALLE 3、Stable Diffusion在精读DALLE 3的论文时,发现其解码器用到了Consistency Models当然,后来OpenAI首届开发者大会还正式发布了这个模型,让我对它越发好奇Consistency Models的第一作者宋飏也证实了该模型是DALLE 3的解码器。

结构之法 算法之道 2万+

从零到一:Gromacs伞形采样的实战避坑指南

本文详细介绍了Gromacs伞形采样技术的实战应用与避坑指南,涵盖核心原理、环境准备、参数设置、数据分析及性能优化等关键环节。特别针对蛋白质-配体结合自由能计算等典型应用场景,提供了弹簧常数设置、采样窗口间距等实用参数建议,帮助研究人员高效完成分子动力学模拟。

weixin_29243279的博客 517

Comsol 基于局部谐振压电材料的可调水下低频吸声

它通过建立基于LRPM的水下吸声理论模型,从有效材料的角度分析可调吸声特性和吸声机理,进一步提高吸声性能。该研究发现,薄的LRPM层可以在目标低频范围内实现出色的吸声效果,而这个目标低频可以通过操纵谐振分流电路进行主动调谐。通过引入局部谐振压电超材料和可调谐的谐振分流电路,研究人员能够有效地控制水下低频吸声特性,并且在吸声带宽方面取得了显著的改进。通过利用薄的活性超材料层,LRPM在水声吸声方面展现出潜力,并且通过操纵谐振分流电路,可以实现对吸声特性的精细控制。

weixin_45382232的博客 786

Consistency Flow Matching: 开源项目教程

Consistency Flow Matching: 开源项目教程 1. 项目介绍 Consistency Flow Matching(一致性流匹配,简称Consistency-FM)是一种新颖的概率路径定义方法。该方法通过常微分方程(ODEs)转换噪声和数据样本,旨在生成高质量样本的同时减少函数评估次数。Consistency-FM 明确地在速度场中强制自我一致性,直接定义了从不同时间开始但终点...

gitblog_00598的博客 450

别再手动调参了!用Optuna+PyTorch搞定Transformer时序预测超参数(附完整代码)

本文详细介绍了如何利用Optuna和PyTorch实现Transformer时序预测模型的自动化超参数调优。通过贝叶斯优化技术,显著提升单变量时序预测的效率和准确性,并附有完整代码实现。文章涵盖模型架构设计、数据预处理、Optuna调参实战及生产环境部署建议,为开发者提供一站式解决方案。

weixin_33704234的博客 581

OfficeCLI:把Office文档自动化压缩到3步的轻量级命令行方案

当你需要让AI Agent批量改200份Excel月报、再顺手生成一份PPT汇报时,在服务器上装Office不现实,维护三套Python库更不现实。OfficeCLI是一个为AI Agent设计的单二进制命令行工具,统一读写和自动化处理Word、Excel、PowerPoint三种格式,全程无需安装Microsoft Office。 ## OfficeCLI 是什么 它解决一个问题:让机器(尤

gitblog_00258的博客 527

全国大学生软件测试大赛Web应用测试(二)Selenium功能测试环境配置

全国大学生软件测试大赛Web应用测试(二)Selenium功能测试环境配置指南配置JAVA配置mooctest配置ChromeDriver配置SeleniumSelenium的使用 环境配置指南 配置JAVA 首先进入JDK8官方安装地址 然后找到Windows 64位 jdk8 点击下载(这里下载需要登录Orcale 账户) 下载后JDK的安装根据提示进行,还有安装JDK的时候也会安装JRE,一并安装就可以了。 安装JDK,安装过程中可以自定义安装目录等信息,例如我们选择安装目录为 D:\java\jav

Kennen0_0的博客 9606

解决Surface更新后Bitlocker无限循环的问题

在Surface系统更新以后,出现要求输入Bitlocker恢复密钥的问题。已经输入正确密钥以后,依然无法正常进入Windows操作系统,一旦重启依然循环Bitlocker要求输入密钥的界面。 一旦到登录界面,点击“登录”之后又跳转回登录界面.,但就是无法进入桌面。 解决方案: 拒绝暴力重装!这个问题是Bitlock把盘给锁了,所以要解锁 重启之后,直接点击右下角“跳过这个驱动器” 选择“疑难解答”,然后进入命令提示符 先查看判断现在是不是被锁了: 输入: manage-bde -status c

premierapp的博客 1万+

目标检测 16 道高频思考题全解——从 Faster R-CNN 到 YOLO v1 的复习手册

无论哪个版本,loss、输出形状、一次前向都只反映训练/前向过程,真正衡量检测好坏仍要靠独立验证集上的 Precision、Recall、AP、mAP——这是模型"检得准不准"的唯一可靠口径。随机初始化的 RPN 可能没提出与真实实例 IoU 达标(≥0.5)的正 RoI,那么即使图像里有有效 mask,这个 batch 也没有可用的正样本 RoI,loss 自然为 0。课程项目用的是 7×7 网格。把"在哪里"和"是什么"分开,每个候选区域都能拿到充分的特征计算资源做精细分类与回归,精度天花板更高。

anew___的博客 290

树莓派 RP2350B 开发环境搭建

本文介绍了树莓派RP2350B开发环境的搭建过程。

张一西的博客 288

料箱抓取中的背面点:按面板读懂一张坐标可视化

料箱抓取画面里的背面点,是 HccePose(BF) 根据已知物体的 RGB 外观预测出的模型表面坐标。读图时把正面坐标、背面坐标和最后的位姿投影沿着同一个物体对照,才能看出各个中间结果在表达什么。

weixin_42605076的博客 369

2024年ERP管理系统职业技能大赛软件测试赛项-测试报告

【说明本次测试的最终测试结果总结、测试过程中遇到的重要问题以及如何解决、被测系统的质量结论、个人的收获以及团队的得失等】【说明编写本测试报告的目的和实际读者】【说明本次测试实际人员安排及主要职责】【说明本次测试使用的测试用例设计方法】【说明本次测试使用的测试方法】【针对本次测试进行Bug汇总】【针对本次测试进行用例汇总】【说明本项目的背景情况】【说明本次测试的实际。

Code is fun. 792

YOLOv11改进 | 主干/Backbone篇 | 利用RT-DETR主干网络PPHGNetV2助力yolov11有效涨点(轻量化目标检测网络)

本文给大家带来利用RT-DETR模型主干HGNet去替换YOLOv11的主干,RT-DETR是今年由百度推出的第一款实时的ViT模型,其在实时检测的领域上号称是打败了YOLO系列,其利用两个主干一个是HGNet一个是ResNet,其中HGNet就是我们今天来讲解的网络结构模型,这个网络结构目前还没有推出论文,所以其理论知识在网络上也是非常的少,我也是根据网络结构图进行了分析(精度mAP提高0.05)。YOLOv11改进系列专栏——本专栏持续复习各种顶会内容——科研必备​目录一、本文介绍。

Snu77的博客 3723

目标检测上机实战手册——四套环境、COCO 数据坑与训练闭环验证全清单

跑目标检测项目,难的不是"看懂原理",而是"跑通并确认它真的跑对了"。这份手册把 Faster R-CNN、Mask R-CNN、YOLO v3、YOLO v1 四个上机项目里所有工程层面的坑一次性整理出来:环境怎么隔离、COCO 标注怎么转、训练一 batch 到底在验证什么、哪些数字能看哪些不能信。

anew___的博客 185

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

无人机航拍垃圾检测数据集深度学习 目标检测 无人机航拍 垃圾检测 环境卫生 YOLO格式 数据集发布9029期

无人机航拍垃圾检测数据集深度学习 目标检测 无人机航拍 垃圾检测 环境卫生 YOLO格式 数据集发布9029期

qq_2529413168的博客 232

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

YOLO算法室内环境玻璃瓶目标检测数据8979张:类别与标注速览

该数据集聚焦于室内环境中各类玻璃瓶的识别与定位,涵盖多种材质、颜色和形状的玻璃容器,适用于家庭、仓储、零售等场景下的物品管理与自动化识别需求。该数据集包含训练集7812张、验证集818张、测试集349张,共计8979张图像,分布结构合理,能够有效支持模型训练、调优与性能评估。落地场景大致有智能仓储管理系统、自动分拣设备、零售商品识别系统以及家庭安防监控等领域,尤其适用于需要对玻璃制品进行分类与追踪的工业与消费场景,具备良好的落地潜力与实用前景。数据量、场景复杂度、标注质量三样都过关,这份数据可以直接开训;

小秋的博客 262

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

计算机视觉常用数据集大全:ImageNet、COCO、VOC全解

在计算机视觉的发展历程中,数据集扮演着无可替代的角色。如果说算法是计算机视觉的引擎,那么数据集就是驱动这个引擎的燃料。回顾计算机视觉的发展史,每一次重大突破几乎都伴随着一个高质量数据集的出现。全文依次讲解ImageNet:推动深度学习革命的图像数据集、COCO:通用目标检测与分割的基准、PASCAL VOC:目标检测的经典基准等内容。

2602_96795563的博客 338

OpenCV 车辆数量统计

涉及到的知识点:1)基本图像运算与处理2)形态学3)轮廓查找4)加载视频5)通过形态学识别车辆6)对车辆进行统计7)显示车辆统计信息。

ahccqw的博客 119

【无标题】无人机视角道路坑洞坑洼目标检测数据集深度学习 目标检测 无人机航拍 道路坑洞 路面病害 YOLO格式 数据集发布9032期

(一)类别构成该数据集聚焦单一类别——坑洞(类别 ID 为 0),任务指向明确,围绕无人机俯视视角下的道路坑洞目标开展检测标注。类别体系精简,与公路路面病害巡检的实际需求高度契合,图像中的坑洞样本可直接作为路面破损识别的核心正样本,便于对接道路养护排查流程。(二)数据数量数据集规模为 3285 张无人机俯视航拍图像,采用标准 YOLO txt 标注格式,标注框总计 4457 个,其中带有效标注的图片 2007 张,全部图片均带有有效标注。

qq_2529413168的博客 190

基于深度学习的猫图像目标检测方法研究:YOLOv8s模型海选、多种子对比训练与Django+ONNX部署实现详解

本课题基于深度学习研究猫图像目标检测问题。数据集含1000张猫图像、1188个标注框,按固定比例划分并冻结清单;训练前在多个候选族中短训海选,确定YOLOv8s为主模型,经学习率搜索与显存标定后完成150轮训练,验证集mAP50达到0.92,并以7个随机种子的对比实验验证稳定性。最优权重导出为ONNX接入Django系统,提供图片、视频、摄像头三种识别方式,配套识别记录管理与统计大屏,形成从训练到应用的完整闭环。

WEIXIN_JSJBSZDS的博客 227

基于深度学习的水下复杂场景鱼类目标检测系统:YOLOv8+Django实现详解

本课题面向水下复杂场景的鱼类检测问题,以YOLOv8s为主模型,在约8200张、13类的水下图像上完成训练。训练前通过短训海选自动选型,训练后与Faster R-CNN、SSD300在同一冻结划分和COCO评测口径下对比,三个随机种子重复实验并做统计检验,验证集mAP50-95为0.734。最优权重经对账后导出为端到端ONNX,接入Django与Vue系统,提供图片、视频、摄像头识别、识别历史管理与可视化大屏,形成从模型到应用的完整闭环。

WEIXIN_JSJBSZDS的博客 375

目标检测之YOLO

本文系统介绍目标检测中one-stage与two-stage方法的差异,重点剖析YOLO系列算法演进。YOLOv1将检测转为回归问题,通过7×7网格划分实现实时检测;YOLOv2引入锚框、Darknet-19与Passthrough层,提升小目标检测能力;YOLOv3采用多尺度预测与残差网络,实现大中小物体精准识别;YOLOv4融合Mosaic增强、DropBlock、CIoU损失等技术,显著提升精度与鲁棒性。整体呈现从速度优先到精度与效率兼顾的演进路径。

2302_80153357的博客 186

无人机巡检道路路面异常检测数据集 深度学习 目标检测 无人机巡检 道路病害 路面异常 YOLO格式 数据集发布9028期

无人机巡检道路路面异常检测数据集 深度学习 目标检测 无人机巡检 道路病害 路面异常 YOLO格式 数据集发布9028期

qq_2529413168的博客 213
上一篇: 【多模态视觉革命:架构、生成与安全】第1章 从Attention到状态空间模型(SSM)
下一篇: 用一段 JS 脚本让 ChatGPT 自动帮你写论文
VectorShift
博客等级 码龄1年 1844粉丝 1109原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

VectorShift

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值