【计算机图形学】多视几何005:单目测量 mearning height without a ruler

科技中介服务机构想要提升服务效率,需要哪些数智工具支持?.docx 科技中介服务机构想要提升服务效率,需要哪些数智工具支持? 立即下载

单目测量利用投影变换的两个性质: 1. 不保持 l ∞ ( 用于在图中通过平行线找出一条无穷远线,一般为视平线 ) 2. 保持交比(引入一无穷远点,通过图上的交比推断世界的交比) 单目测量利用投影变换的两个性质:\\ 1.不保持l_\infty (用于在图中通过平行线找出一条无穷远线,一般为视平线)\\ 2.保持交比(引入一无穷远点,通过图上的交比推断世界的交比) 单目测量利用投影变换的两个性质:1.不保持l∞​(用于在图中通过平行线找出一条无穷远线,一般为视平线)2.保持交比(引入一无穷远点,通过图上的交比推断世界的交比)
投影变换中有8个自由度的(Dof最大)的投影变换,只保持交叉比不变。(如果在三维空间中的一条直线上有四个点,那么它们映射到图片上的四个点后,这四个点的交比不变。)

在这里插入图片描述

在这里插入图片描述

通过图中的平行线获得“无穷远”点 o ,连接无穷远点与第一个柱子顶点 p , 各个柱子顶点正好落在线 o p 上 , 每个柱子长都为地面与点 p 的距离高度。    通过图中的平行线获得“无穷远”点o,连接无穷远点与第一个柱子顶点p,\\ 各个柱子顶点正好落在线op上,每个柱子长都为地面与点p的距离高度。\ \ \ \\ 通过图中的平行线获得“无穷远”点o,连接无穷远点与第一个柱子顶点p,各个柱子顶点正好落在线op上,每个柱子长都为地面与点p的距离高度。   

画出地平线 , 图中的紫色线 画出地平线,图中的紫色线 画出地平线,图中的紫色线, 延长 a b ,交地平线于点 c 延长ab,交地平线于点c 延长ab,交地平线于点c

在这里插入图片描述
到此,获得平行线 a b , c e , 所以现实世界中蓝线与 a e 等长 引入标号 f ,红线长为 a f 为了体现交叉比的关系,还需引入第四个点 g , 其为红蓝两线的无穷远点 到此,获得平行线ab,ce,所以现实世界中蓝线与ae等长\\ 引入标号f,红线长为af\\ 为了体现交叉比的关系,还需引入第四个点g,其为红蓝两线的无穷远点 到此,获得平行线ab,ce,所以现实世界中蓝线与ae等长引入标号f,红线长为af为了体现交叉比的关系,还需引入第四个点g,其为红蓝两线的无穷远点
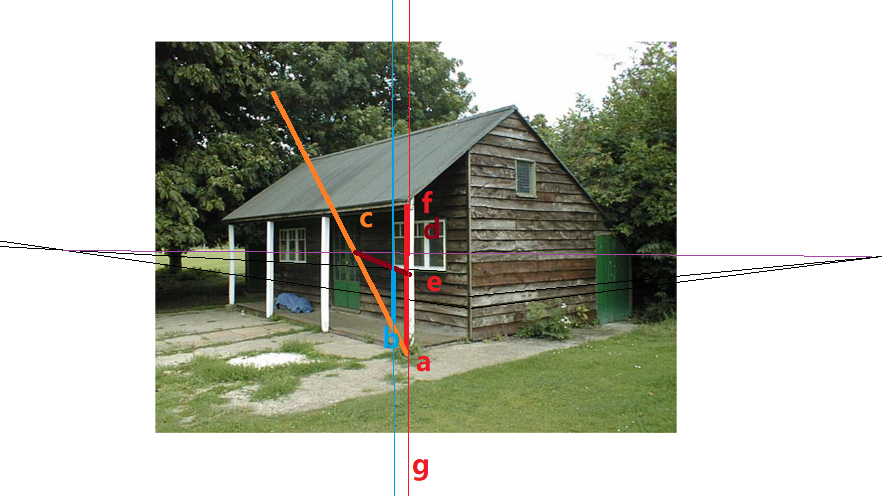
在这里插入图片描述
A E / A F G E / G F ( 3 D 现实世界的交叉比) = a e / a f g e / g f ( 2 D 图像,可用尺测量的) G E / G F = 1 , 且在图像中,红蓝两线仍较为平行, g e / g f = 1 测得 a e 长为( 370 − 290 = 80 ) p x , a f 长为( 370 − 210 = 160 ) p x , 则柱长为 2 米 \frac{AE/AF}{GE/GF}(3D现实世界的交叉比)=\frac{ae/af}{ge/gf}(2D图像,可用尺测量的)\\ GE/GF=1,且在图像中,红蓝两线仍较为平行,ge/gf=1\\ 测得ae长为(370-290=80)px,af长为(370-210=160)px,\\ 则柱长为2米 GE/GFAE/AF​(3D现实世界的交叉比)=ge/gfae/af​(2D图像,可用尺测量的)GE/GF=1,且在图像中,红蓝两线仍较为平行,ge/gf=1测得ae长为(370−290=80)px,af长为(370−210=160)px,则柱长为2米

相关拓展

一张图像无法测出具体长度,只能测出相对比例。
[1] Criminisi A, Reid I, Zisserman A. Single view metrology[J]. International Journal of Computer Vision, 2000, 40(2): 123-148.
单目视觉测距

深度单目视觉的测量算法

usb 扩容盘检测修复工具源码,编译产物 立即下载

相关推荐

融合UWB和IMU割草机定位EKF研究(Matlab代码实现)

内容概要:本文主要介绍了一个名为“Plecs全桥LLC谐振变换器仿真模型”的技术资源,该资源聚焦于电力电子领域中的LLC谐振变换器建模与仿真,涵盖开环、闭环控制、软启动设计及参数优化等核心内容。文档不仅提供了LLC变换器的详细建模方法与仿真案例,还系统梳理了其在高效电源转换系统中的应用,包括隔离型全桥拓扑结构的设计与性能分析。此外,资源汇总了大量Matlab/Simulink仿真模型及相关科研方向,涉及新能源并网、储能控制、电机驱动等多个前沿领域,全面展示LLC谐振变换器在现代电力系统中的关键技术实现路径。同时,文档附带多种学习资料获取途径,如网盘链接和公众号资源,便于研究人员深入实践与拓展研究。; 适合人群:具备扎实的电力电子、自动控制理论基础,从事新能源发电、开关电源设计、电力系统仿真等相关领域的研究生、工程师及科研人员。; 使用场景及目标:①深入理解LLC谐振变换器的工作原理、建模方法与控制策略;②开展电力电子变换器的仿真验证与参数优化设计;③支撑科研项目、学位论文或工程项目的系统仿真与方案验证; 阅读建议:建议结合所提供的仿真模型与参考文献,使用Plecs或Simulink软件进行动手实践,重点掌握LLC谐振变换器的建模流程、闭环控制设计、软启动机制及参数调试技巧,以全面提升在实际工程中的应用与创新能力。

【计算机图形学】3D渲染 Blender :简单总结 建模(视图、移动旋转放缩、视图分割、细分、挤出、分割、合并、填充、曲线建模)+修改器+材质(渲染引擎设置、材质、BSDF、纹理)

【计算机图形学】3D渲染 Blender :简单总结 建模(视图、移动旋转放缩、视图分割、细分、挤出、分割、合并、填充、曲线建模)+修改器+材质(渲染引擎设置、材质、BSDF、纹理)

ResumeProject的博客 2653

基于变频控制的多相交错LLC谐振变换器闭环仿真(Simulink仿真实现)

基于变频控制的多相交错LLC谐振变换器闭环仿真(Simulink仿真实现)内容概要:本文主要介绍了基于Plecs的全桥LLC谐振变换器仿真模型,涵盖变频控制下的多相交错LLC谐振变换器闭环仿真、V2G电动汽车ACDC整流与双向CLLC谐振变换器充放电仿真、LLC谐振变换器的开环与闭环软启动设计,以及储能系统中双向Buck-Boost变换器结合模型预测电流控制和电压下垂控制的仿真研究。同时,文档列举了多种电力电子系统与控制策略的Simulink/Plecs仿真案例,涉及三相交错并联Buck变换器、三电平Buck直流变换器、单相Boost PFC电路等,展示了丰富的电力变换器建模与控制技术。此外,还包括参数设计报告、计算书及相关参考文献,适用于从事电力电子、新能源发电、电动汽车充放电系统等领域的研究人员和技术开发人员。; 适合人群:具备电力电子、自动控制理论基础,从事新能源、电动汽车、电力系统等相关领域研究的研发人员、高校研究生及高年级本科生。; 使用场景及目标:① 学习和掌握LLC谐振变换器及其他典型电力电子变换器的工作原理与建模方法;② 实现闭环控制策略如变频控制、软启动、模型预测控制、下垂控制等的仿真验证;③ 支持科研项目、毕业设计或工程开发中的系统仿真与优化设计。; 阅读建议:建议结合文中提供的仿真模型、设计报告与参考文献,逐步搭建并调试相应系统,重点关注控制策略的实现细节与参数整定过程,以深入理解系统动态响应特性与控制性能。

【计算机图形学】3D渲染 从模型生成到VRM:AI(混元3D、Rodi、Meshy)生成模型+Blender模型优化+模型导出为VRM

【计算机图形学】3D渲染 从模型生成到VRM:AI(混元3D、Rodi、Meshy)生成模型+Blender模型优化+模型导出为VRM

ResumeProject的博客 2371

LDPC码译码原理——概率公式推导

怎么说呢,一直以来都想写一下博客。近半年多来我一直在学习LDPC码译码上的东西,主要是在FPGA实现上的,所以这次想写一些关于这方面的内容,包括译码的原理、仿真以及实现。(当然是基于准循环LDPC码上实现的)不过呢,我写这个的初衷是为了让初学者理解入门用的,而不是在大牛面前班门弄斧,有错误之处欢迎大家批评指正。不知道会不会有人一开始像我一样,为了学好LDPC码,先去好好了解其它的诸如RS码或者是卷...

stand_by_me123的博客 2万+

AI辅助发明专利撰写实战:30分钟高效生成高质量技术专利文档

在技术专利撰写领域,尤其是软件、算法或系统架构相关的发明专利,如何将创新的技术构思快速、规范地转化为符合《专利法》要求的申请文件,是许多开发者和技术团队面临的共同挑战。传统的人工撰写方式不仅耗时耗力,对撰写人的法律和技术双重背景要求极高,还容易因格式或术语不规范导致审查意见增多。本文将分享一套利用 AI 辅助工具,系统化、高效率地完成一篇高质量发明专利说明书撰写的实战流程。通过清晰的步骤拆解、可复制的提示词(Prompt)工程以及关键注意事项,即使是首次接触专利撰写的开发者,也能在短时间内掌握从技术方案梳理

子夜轻风 957

【计算机图形学】3D渲染 Blender : 形态键(Shape Key) +BlendShape表情控制+VRM预设形态+镜像操作

【计算机图形学】3D渲染 Blender : 形态键(Shape Key) +BlendShape表情控制+VRM预设形态+镜像操作

ResumeProject的博客 2277

如何让Arduino IDE支持你手里的STM32 nucleo开发板

Arduino IDE开发环境在默认情况下不支持STM32 NUCLEO开发板,只有通过添加附加开发板管理包才能使用。目前为止,只有一部分板子支持使用Arduino IDE开发环境进行开发,分别是 Nucleo F207ZG, Nucleo F429ZI, Nucleo F030R8, Nucleo F091RC, Nucleo F103RB, Nucleo F303RE, Nucl...

mzw72188552的专栏 8972

【计算机图形学】多视几何 003 二次曲线

二次曲线 当C非满知时定义的二次曲线为退化的二次曲线 一般地,其将退化为一条直线,证明见结论1.7下

ResumeProject的博客 2233

LoRa模块选型指南:正点原子ATK-LORA-01与SX1278芯片深度评测(含实测距离/功耗数据)

本文深度评测了正点原子ATK-LORA-01与SX1278芯片的性能表现,通过实测数据展示其在复杂环境中的通信距离与功耗表现。特别适合智慧农业、工业监测等物联网应用场景,提供详细的配置指南和优化技巧,帮助开发者实现高效、低功耗的LoRa通信解决方案。

weixin_29191081的博客 290

Android13配置selinux让system应用可读sys,proc,SN号

Android13预置的system应用,需要读/sys, /proc目录,读(SN)serial number号, 需要修改selinux配置,否则会报avc错.其修改方法会比Android11复杂一些.。

zmlovelx(帅得不敢出门 程序员群31843264) 2654

【计算机图形学】多视图几何 007:直接线性变换DLT

import cv2 import numpy as np from src.dlt import calculate_transformation_matrix from src.util import * # Questao 2 if __name__ == '__main__' : # Read source image. im_src = cv2.imread('images/maracana2.jpg') # Corresponding points pts_src = np.

ResumeProject的博客 1865

基于LED可见光通信的物联网系统设计_344

随着物联网技术的不断发展,传统无线通信在工业环境中面临电磁干扰强、通信质量不稳定等问题。为此,本文设计了一种基于LED可见光通信的物联网系统,实现工厂车间内设备状态的稳定、高效、低干扰数据传输。系统主要由设备节点、设备主机、华为云物联网服务器以及可视化上位机构成。 设备节点采集机器的出货量、运行状态、机身温度等关键信息,通过调制后的LED可见光信号发送至设备主机。主机利用红外接收器接收光信号后进行解调处理,并通过WIFI模块将数据上传至华为云IOT服务器。

344

叉乘与反对称矩阵(以i,j,k为基然后写成反对称矩阵与向量相称的形式)[w]_x

∣ijkaxayazbxbybz∣=[aybz−azby−(axbz−azbx)azbx−axbz]=[0−azayaz0−ax−ayax0]b\begin{vmatrix}i&j&k\\a_x&a_y&a_z\\b_x&b_y&b_z\end{vmatrix}=\begin{bmatrix}\\a_yb_z-a_zb_y\\-(a_xb_z-a_zb_x)\\a_zb_x-a_xb_z \end{bmatrix}=\begin{bmatrix}0&-

ResumeProject的博客 1791

GD32H757的can通信配置,提供方案参考!

🏆本文收录于 《全栈 Bug 调优(实战版)》 专栏。专栏聚焦真实项目中的各类疑难 Bug,从成因剖析 → 排查路径 → 解决方案 → 预防优化全链路拆解,形成一套可复用、可沉淀的实战知识体系。无论你是初入职场的开发者,还是负责复杂项目的资深工程师,都可以在这里构建一套属于自己的「问题诊断与性能调优」方法论,助你稳步进阶、放大技术价值。

**My Coding Family** 1837

指纹浏览器 WebGPU:新一代图形指纹的检测趋势与提前防御

指纹浏览器与风控系统对抗已升级至硬件层面。传统基于WebGL的API拦截和像素噪声技术,在WebGPU时代因架构变革而失效。WebGPU通过Compute Shader直接测量GPU物理算力,暴露了软件模拟的致命缺陷。防御需转向真实GPU硬件直通和虚拟化技术,如vGPU分割算力并伪装特征,以应对风控系统对硬件拓扑和浮点精度的检测。唯有基于物理算力的拟态,才能抵御新一代图形指纹的降维打击。

数据知道的博客 218

【计算机图形学】多视几何 006:直接线性变换

参数估计: 视角变换 不使用找点法 1.DLT 方法:Direct Liner Transformation 先消除比例因子: x_i^* × H x_i =0 理论 矩阵H会将一幅图像上的一个点的坐标a=(x,y,1)映射成另一幅图像上的点的坐标b=(x1,y1,1),但H是未知的。通常需要根据在同一平面上已知的一些点对(比如a,b)来求H。 假设已知点对(a,b),则有下面的公式: H=[h11h12h13h21h22h23h31h32h33] H=\begin{bmatrix}h_{11}&h

ResumeProject的博客 1723

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

【计算机图形学】多视几何010:三角化

拍照的逆向过程:K+T+两张图像⇒X拍照的逆向过程:K+T+两张图像\Rightarrow X拍照的逆向过程:K+T+两张图像⇒X 添加链接描述

ResumeProject的博客 1573

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

【计算机图形学】3D渲染 Three.js主要组件 + VRM面部/身体姿态跟踪与表情驱动库Kalidokit + 官方数字分身&虚拟主播demo解释

【计算机图形学】3D渲染 Three.js主要组件 + VRM面部/身体姿态跟踪与表情驱动库Kalidokit + 官方数字分身&虚拟主播demo解释

ResumeProject的博客 1560

【计算机图形学】多视几何 002:二次曲线和虚圆点

非齐次坐标下的二次曲线f(x,y)=0f(x,y)=0f(x,y)=0 ax2+bxy+cy2+dx+ey+f=0 ax^2+bxy+cy^2+dx+ey+f=0 ax2+bxy+cy2+dx+ey+f=0 进行齐次坐标变换x=x1x3,y=x2x3x=\frac{x_1}{x_3},y=\frac{x_2}{x_3}x=x3​x1​​,y=x3​x2​​得到: ax12+bx1x2+cx22+dx1x3+ex2x3+fx32=0二次型:xTCx=0,其中C是确定曲线的关键(其中C为对阵矩阵CT=C)。&n

ResumeProject的博客 1462

【计算机图形学】多视几何 001:齐次矩阵变换,无穷远点经过仿射变换仍为无穷远点

例:平行铁轨的远处相交 距离(相机)信息丢失 sfm代码 理解场景与相机的几何关系 CVPR ICCV ECCV论文 教材 Multiple View Geometry in Computer Vision (1-2-7) 齐次坐标(Homogeneous coordinates): 非特别指出,向量为列向量 直线ax+by+c=0 上的点(x,y)t写为(x,y,1)t,仍是2Dof 则原式可表示为,(x y 1)^t(a b c)=0 齐次坐标中,两线叉乘得一点,两点叉乘得一线 由此可得两个平行线的交

ResumeProject的博客 1434

【计算机图形学】多视几何009:对极几何

基本矩阵计算基本矩阵计算基本矩阵计算 图中为左右视点的两个图像,正常需要检测到特征点,然后进行基本矩阵计算。为了方便大家理解基本矩阵,特征点检测假设已经做好,存储在h_matches.txt 文件中,该文件由N*4的矩阵组成,i行分别表示了第一图像和第二图像的特征点坐标对。 请求出基本矩阵F,然后在图中标出极点(红色)和极线(蓝色)。 https://blog.youkuaiyun.com/WeskerXR/article/details/105651865 计算如下两幅图的视差,并给出算法和报告和相应的视差图结果分

ResumeProject的博客 1111

例三:The rotation group SO(3), its Lie algebra so(3), and the vector space R^3

Example 3:The rotation group SO(3), its Lie algebra so(3), and the vector space R^3 In the rotation group SO(3), of 3×3 rotation matrices R, we have the orthogonality condition RtRR^tRRtR = I. The tangent space may be found by taking the time derivative of

ResumeProject的博客 689

例四和例五:The exponential map of SO(3)+

Example 4:The exponential map of SO(3) We have seen in Ex.3 that R˙=R[ω]×∈TRSO(3).\dot R = R [ω]_× ∈ T_RSO(3).R˙=R[ω]×​∈TR​SO(3). For ω constant, this is an ordinary differential equation(ODE), whose solution is R(t)=R0∗exp([ω]×t)R(t) = R0*exp([ω]_× t)R(t)

ResumeProject的博客 675

【计算机图形学】多视几何 008:相机标定与MATLAB标定工具箱

工具箱官网 1.选择camera calibration 2.填写棋盘格大小后添加图片 3.点击calibrate 4.根据平均误差选择平面 5.导出参数到工作空间,参数解释见官网

ResumeProject的博客 651

神经几何学指导学习!

神经几何学指导学习”不是玄学,而是把的过程:知识不是孤立存点,而是变成可导航、可区分、可泛化的几何结构。

m0_65595995的博客 250
上一篇: 通向实在之路暂记002:毕达哥拉斯定理与平行公设
下一篇: 【计算机图形学】多视几何 002:二次曲线和虚圆点
FakeOccupational
博客等级 码龄6年 2万+粉丝 1727原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值