PC端(win10)与机器人端(ubuntu)的远程连接

TwinCAT3与ROS之间的ADS通信实现 TwinCAT3与ROS之间的ADS通信实现方法 摘要: TwinCAT(The Windows Control and Automation Technology,基于Windows的控制和自动化技术)自动化软件是控制系统的核心部分。TwinCAT 软件系统可将任何一个基于PC 的系统转换为一个带多PLC[1]、NC、CNC 和机器人实时操作系统的实时控制系统。 TC3 ADS:TwinCAT自动化设备规范(ADS)是独立于介质的协议,用于读写数据以及在TwinCAT内进行指令传输。ADS路由可提供用于通 阅读详情

PC端(win10)与机器人端(ubuntu)的远程连接

闲来垂钓碧溪上。10月12日下午我代表深圳技术大学思涛战队前往NXROBO创想未来公司,与该公司的工程师进行交流,向他们请教学习,此行的确获益匪浅,在该过程中我学到了一招:在PC端与机器人端通过 共享文件 和 映射网络驱动器 建立远程连接,实现在PC端使用多种开发工具直接修改机器人端的代码、共享文件夹文件结构等,而不需要在缺乏开发工具的机器人端安装系列开发工具,更不需要在搭载ubuntu系统的机器人端使用落后的开发工具如gedit、记事本等,方便好用。so,分享一下操作:

1.首先通过VNC连接PC和机器人

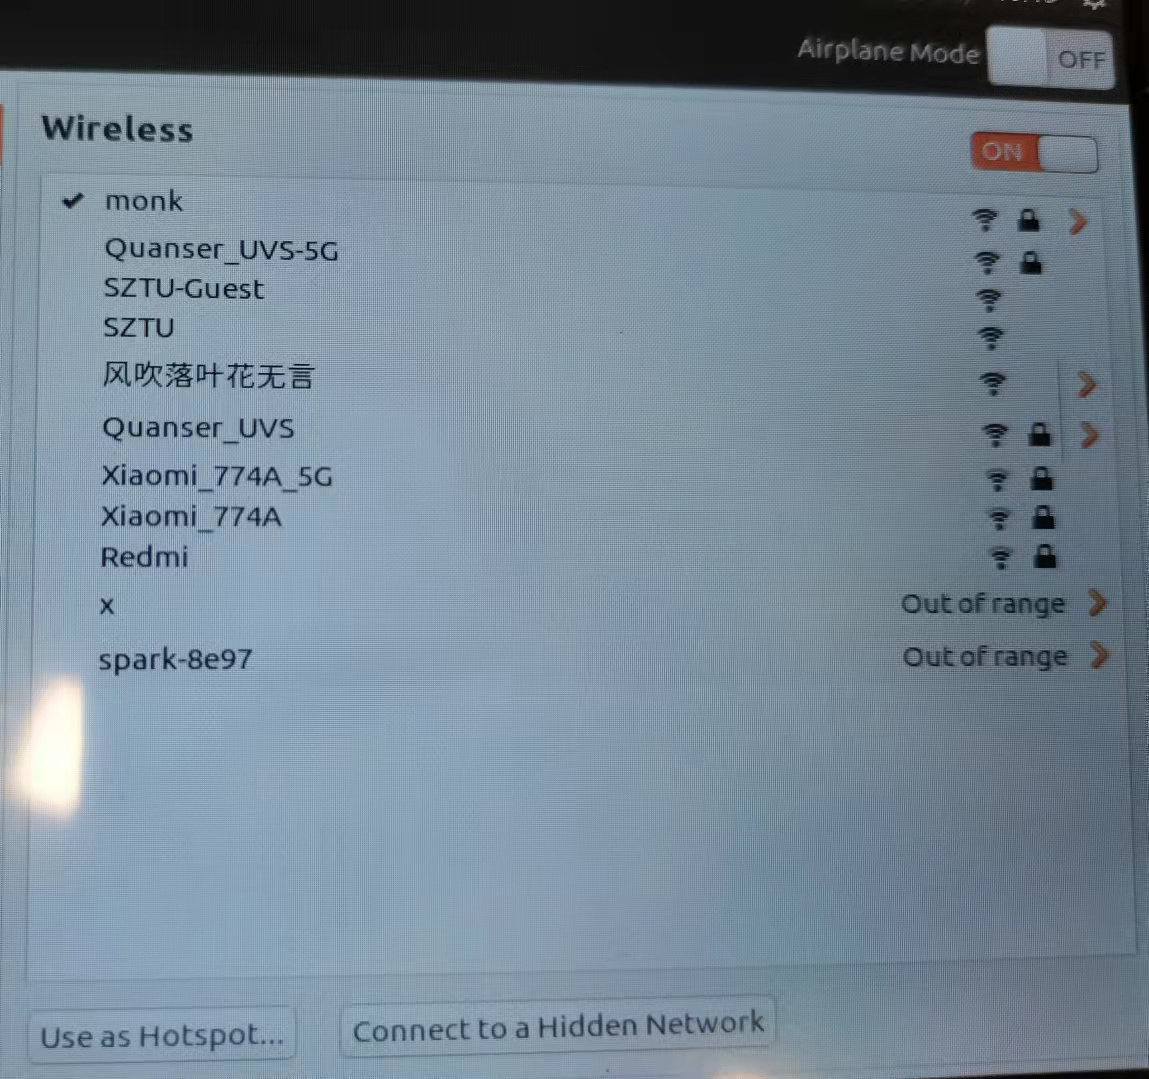
此操作需先保证PC和机器人连接到同一个局域网或手机热点上,由于本次比赛的机器人连接到手机热点时运行比较流畅,所以我主要讲解连接到手机热点的操作。

PC端:
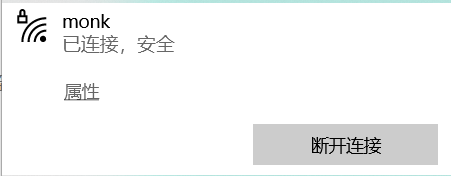
11

机器人端:

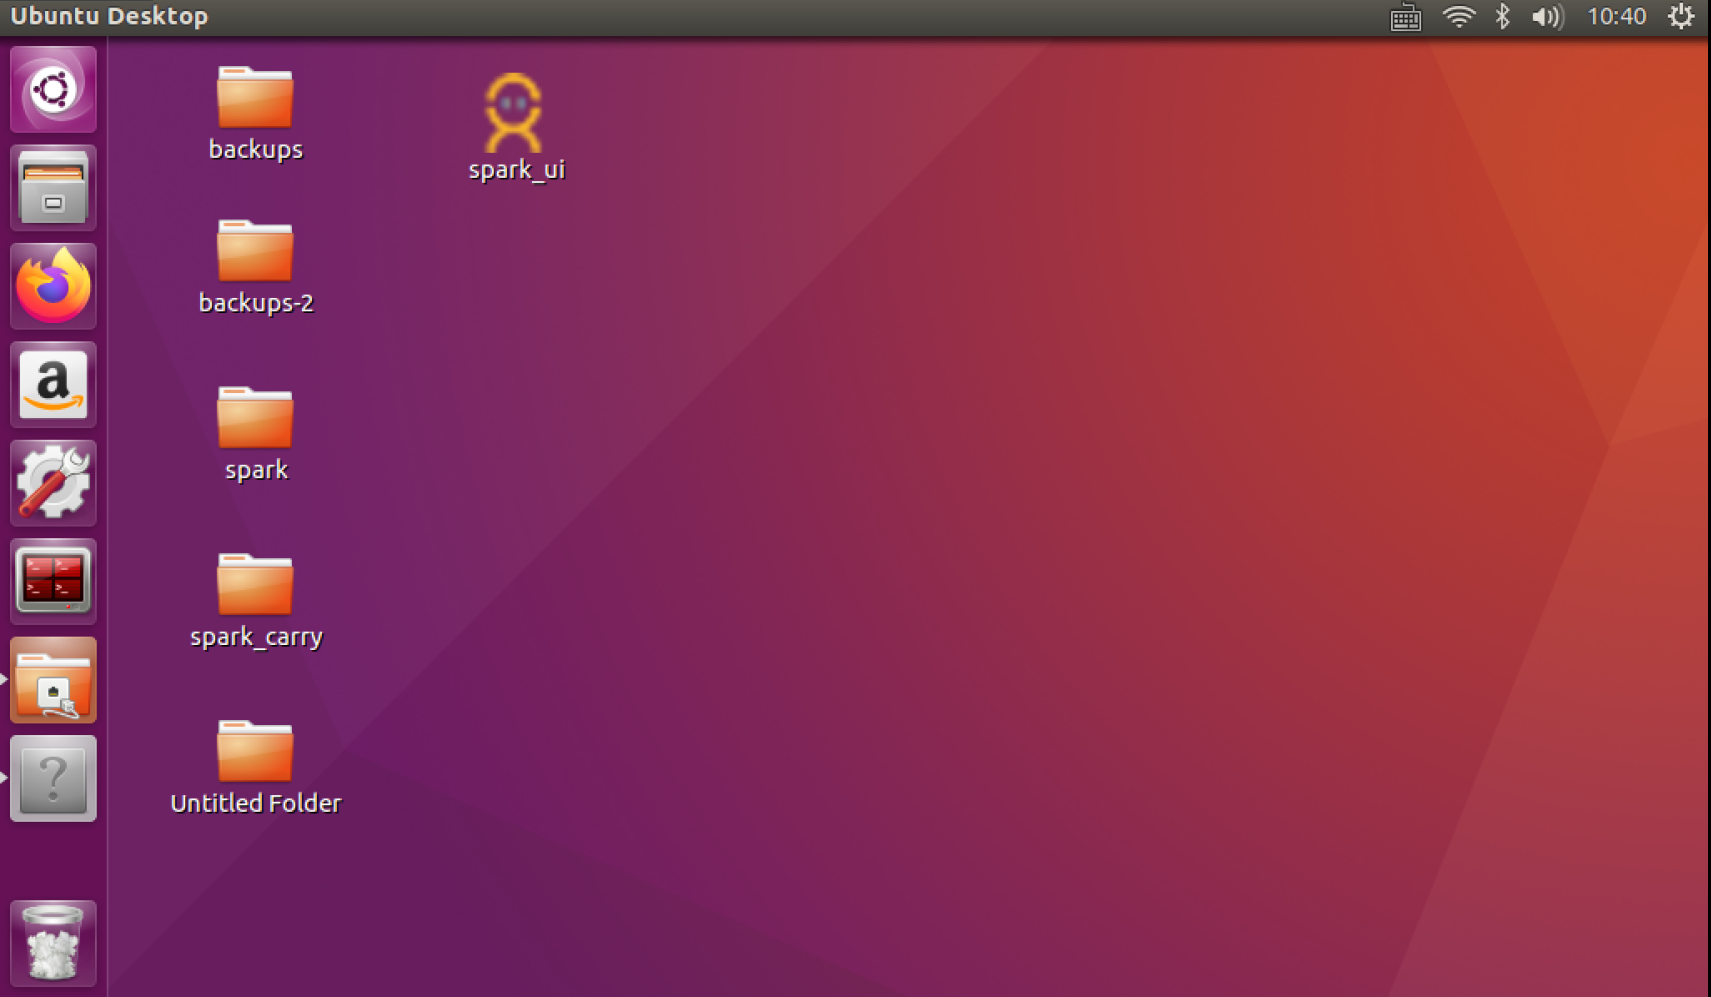
12

然后,通过在VNC输入服务器地址和密码,连接PC和机器人

13

成功连接后,可以直接在VNC中操作机器人端

14


2.在VNC中打开机器人ubuntu系统的home目录,实现共享文件夹

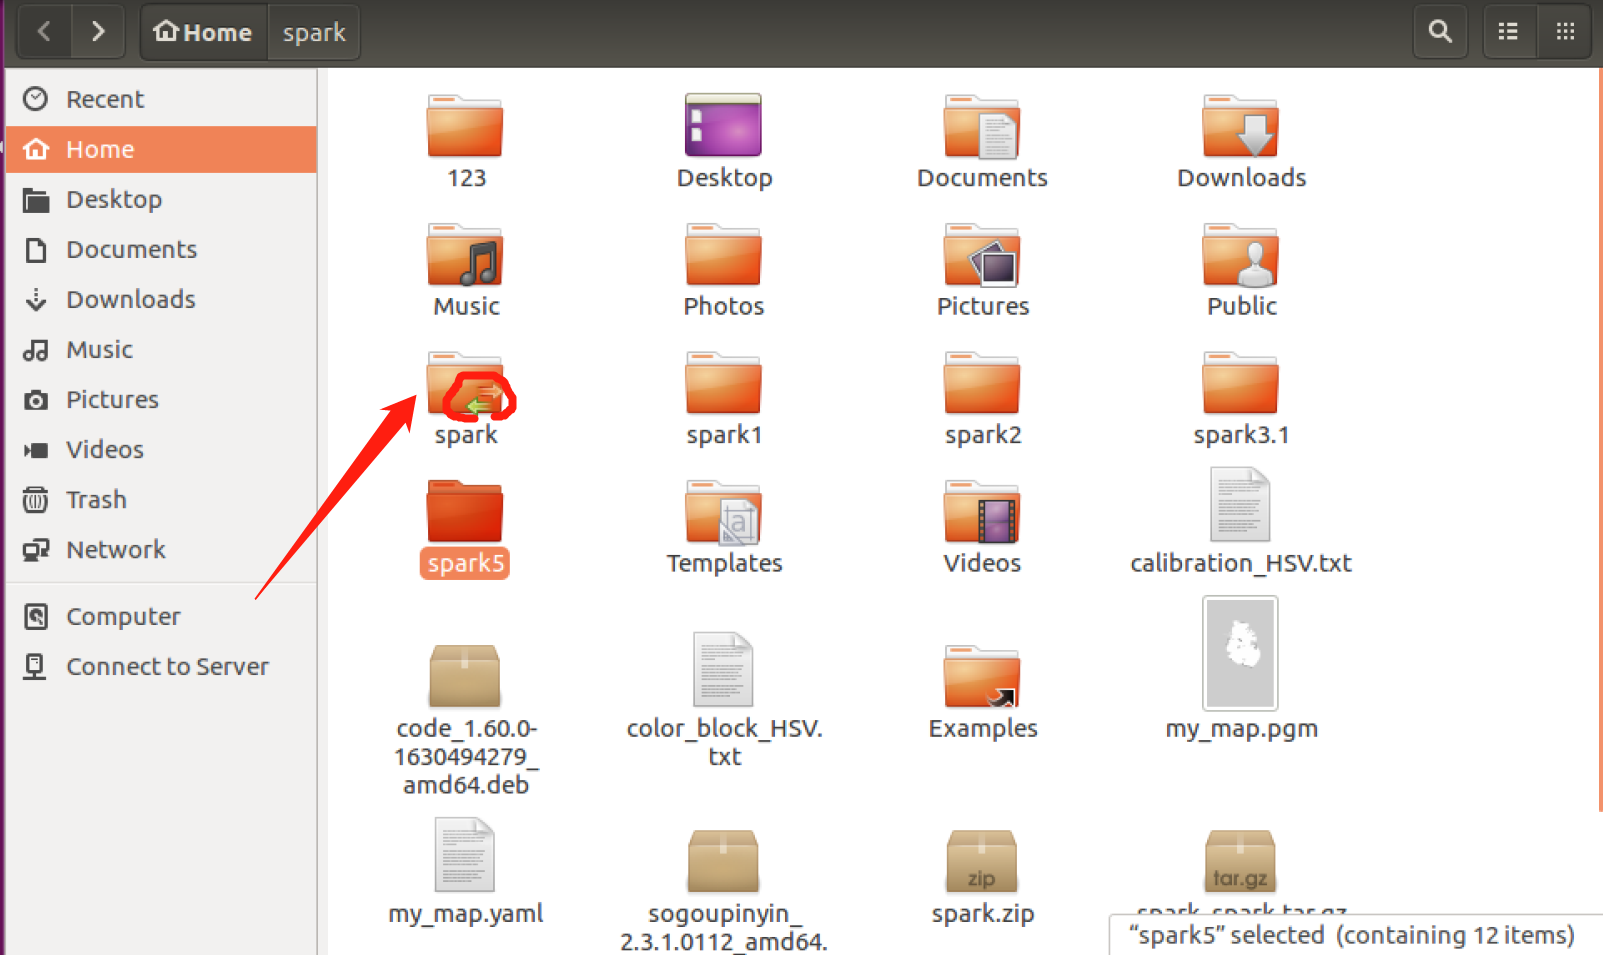
首先,打开home目录,看到很多文件夹,此处以共享图中的spark文件夹为例,右键点击spark文件夹,选择Properties选项
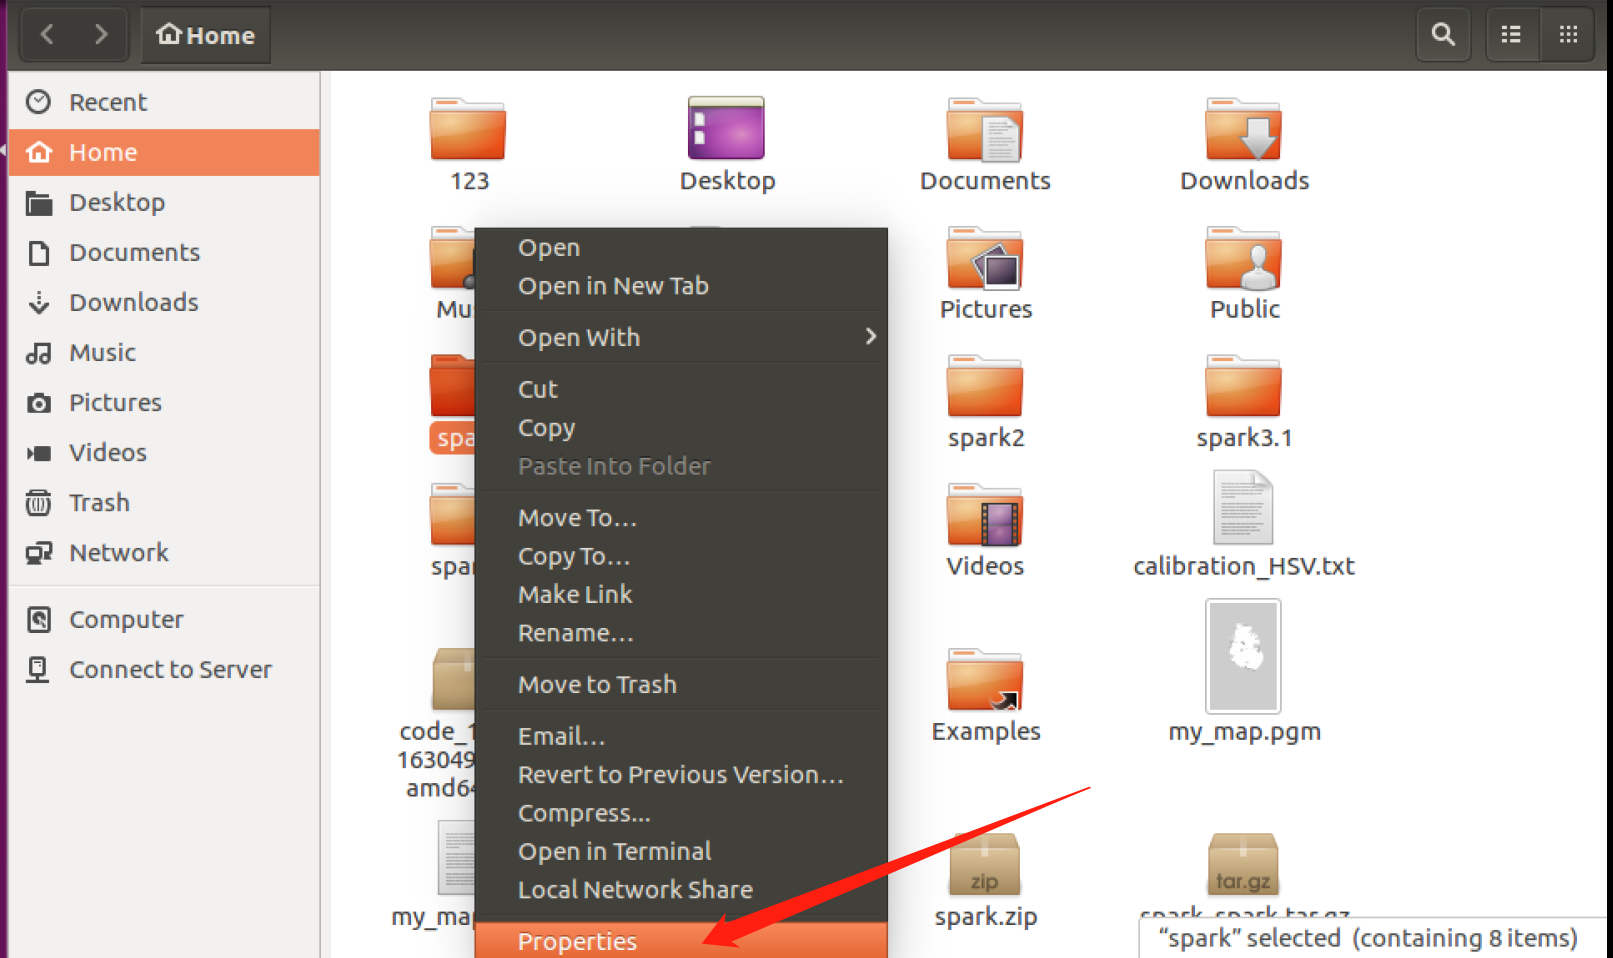
15

然后,在弹出的对话框中,依次点击 “Local Network Share”,选中 “Share this folder”,设置 “Share name"并记住所设置的名称,选中 ”Allow others to create and delete files in this folder" 和 “Guest access(for people without a user account”,点击 “Create Share”,注意此处我设置的名称不是图中的spark,而是myspark
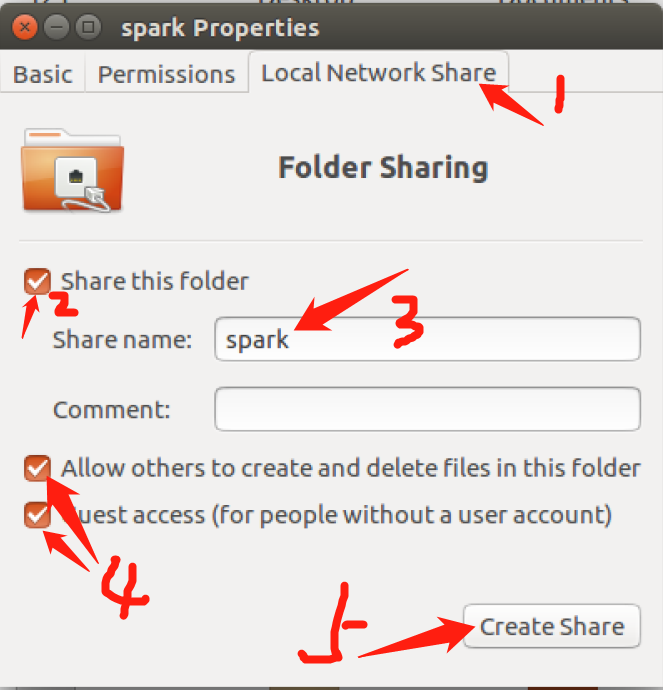
16

文件夹共享成功后,原文件夹的图标会改变

17


3.在PC端的此电脑中,实现映射网络驱动器

首先,将VNC软件最小化,右键点击此电脑,选择 “映射网络驱动器” 选项卡
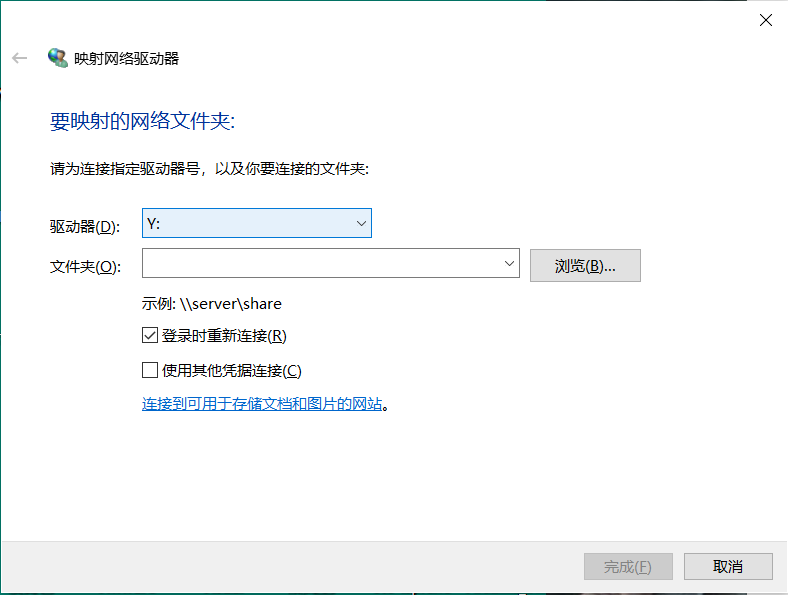
18

然后,任意命名驱动器,按照 \\server\share 的格式命名文件夹(其中server与刚刚在VNC输入的服务器地址相同,share即在VNC中创建的共享文件夹的名称),并选中下方的 ”登录时重新连接“,最后点击 ”完成“
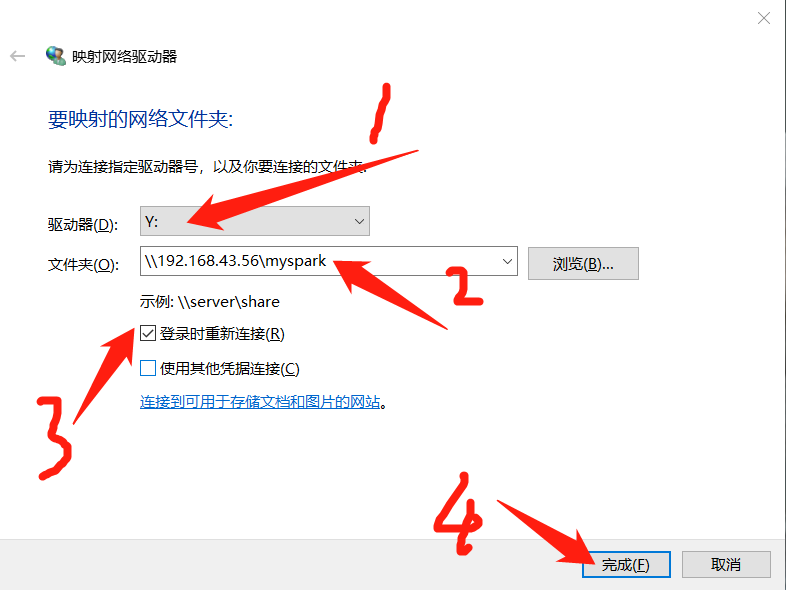
19

此时,PC端与机器人端通过 共享文件 和 映射网络驱动器 成功建立远程连接,可以在PC端使用多种开发工具如Visual Studio、Pycharm,直接修改机器人端的代码、共享文件夹文件结构等,而不需要在缺乏开发工具的机器人端安装系列开发工具,更不需要在搭载ubuntu系统的机器人端使用落后的开发工具如gedit、记事本
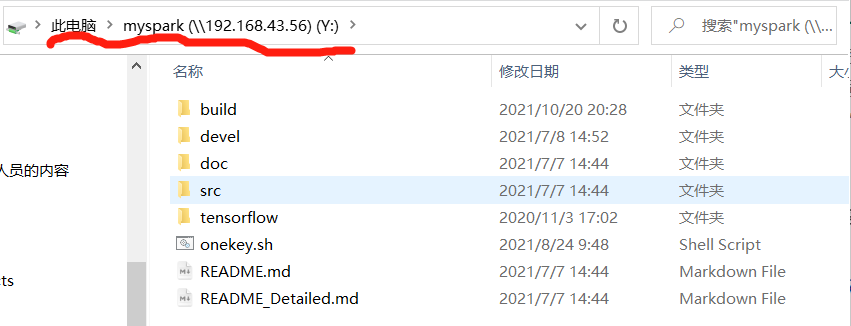
20

总结:PC端与机器人端通过共享文件和映射网络驱动器建立远程连接的操作确实非常实用,它不仅本身操作简单,而且能够大幅提高开发效率,真心不错!

手把手教你用TwinCAT3和ROS实现跨平台ADS通信(Ubuntu16.04+Win10) 本文详细介绍了如何在Ubuntu 16.04与Windows 10系统间,搭建TwinCAT3与ROS之间的ADS通信桥梁。通过配置网络、设定AMS Net ID、添加静态路由及编写ROS客户端节点等步骤,手把手指导实现跨平台的工业数据交换,为智能制造与机器人系统集成提供稳定高效的解决方案。 阅读详情

相关推荐

ROS2机器人开发指南:从环境搭建到通信机制与导航实战

机器人操作系统是机器人开发领域的事实标准,而ROS2作为新一代架构,摒弃了ROS1的中心化通信,采用基于DDS的数据分发服务,实现了去中心化的发布/订阅通信,并支持实时传输、QoS策略与多机协同。这一技术底座不仅支撑着移动底盘、机械臂、无人驾驶等复杂系统,也贯穿感知、导航与控制的完整链路。对于开发者而言,理解ROS2的通信原语、环境配置与工具链是工程落地的关键。本文以实践为主线,从基础概念出发,系统讲解ROS2安装、话题/服务/动作机制、rviz2与gazebo调试方法、launch启动管理、Nav2导航栈

weixin_34168880的博客 458

白兵机器人怎样连接_面部识别+App互动,UBTECH 优必选 星球大战系列 智能语音白兵机器人...

这款UBTECH Star Wars First Order Stormtrooper Robot with Companion App优必选 智能语音白兵机器人,属于星球大战系列,黑科技AR(增强现实)模式,可进行App互动体验,高度还原星球场景,通过语音下达行动指令,控制机器人执行相应指令,机器人通过手机Wifi互连,安全可靠,兼容iOS和Android系统。带有面部生物识别技术,可自定义存储...

weixin_28717647的博客 5545

树莓派4B学习笔记一

树莓派4b烧录Ubuntu20.04&&配置Ubuntu桌面

m0_55202222的博客 3643

UR机器人远程桌面

在使用UR机器人OEM版控制器的时候,往往是没有示教器的。这个时候我们是用工控机通过网线来连接机器人。在我们想操作机器人的时候,可以通过VNC来远程访问机器人的界面。

关注工业机器人应用 1813

Workbuddy微信接入原理:本地IPC桥接实现AI工作台与微信PC端直连

微信PC端本地通信协议(IPC)是一种绕过服务器、在本机进程间安全交换数据的技术机制,其核心是命名管道(Windows)或Unix域套接字(macOS),常用于客户端内部模块协同。该机制不依赖网络、不上传消息、不触碰账号凭证,具备低延迟、高可控、强隐私等工程优势,已成为AI桌面应用与微信深度集成的主流技术路径。结合系统级辅助功能API(如UI Automation/AXAPI)作为fallback方案,可构建稳定可靠的双通道桥接架构,广泛应用于自动化回复、文件处理、语音转写、知识库联动等生产力场景。Work

aofan9566的博客 544

Ubuntu零基础入门到精通【3.1讲】:图形化安装 Ubuntu Desktop 完全实战指南!

🏆 本文收录于 《滚雪球学 Ubuntu》 专栏。 本专栏面向有一定计算机基础,但尚未系统学习 Linux / Ubuntu 的读者,采用“滚雪球式学习法”:先装好、再会用、再理解、再优化、再实战,带你从第一次进入 Ubuntu 桌面 / 终端开始,逐步掌握 Ubuntu 的日常使用、命令操作、软件安装、系统配置、开发环境搭建与服务器部署能力。

**My Coding Family** 2328

宇树 G1 部署(二)——遥操作

宇树科技开源了人形机器人XR遥操作系统,支持G1/H1系列机器人和多种灵巧手。该系统提供仿真和实物部署两种方案,包含环境配置、SDK安装、仿真启动等详细教程。关键功能包括手势/手柄控制、数据录制、运动模式切换等。实物部署时需注意安全事项,如保持安全距离、进入调试模式等。代码库结构清晰,包含图像服务、逆运动学计算、数据记录等模块。系统已在Ubuntu 20.04/22.04测试通过,支持Apple Vision Pro等XR设备操作。最新版本优化了DIY功能,简化了操作流程,相关文档和示例代码已在GitHub

金陵城中夜将沉的博客 8174

Win10与Ubuntu双系统安装全指南:从U盘制作到GRUB引导修复

在同一台电脑上运行 Windows 和 Linux 双系统,是开发测试、工控维护和 ROS 机器人开发等场景的高频需求。而安装是否顺利,往往不取决于系统镜像本身,而在于磁盘分区表格式(MBR/GPT)、BIOS 启动模式(UEFI/Legacy)以及引导加载程序(GRUB)之间的协同配合。理解这些底层原理后,再动手制作 U 盘启动盘、划分未分配空间、配置 BIOS 选项并正确指定引导器安装设备,才能真正避开“装完 Ubuntu 进不去 Win10”等常见陷阱。本文以 Ubuntu 16.04 LTS 为例,

weixin_33326218的博客 220

手机vnc远程桌面,手机vnc远程桌面教程加配置说明

手机vnc远程桌面,手机vnc远程桌面除了可以应用于在Windows 操作系统下面可视化地远程Linux操作系统,还可以在安卓操作系统下面可视化地远程连接windows的操作系统,两者都需要在需要被远程的 系统上面安装Vncserver,那怎么进行手机vnc远程桌面呢,下面是具体的步骤: 安卓平台安装VNCServer 使用工具:IIS7服务器管理工具 这个工具里面的VNC功能可以说是使用感非常棒的。它可以一键导出或导入,还可以一键批量打开VNC,还可以一键批量关闭VNC,还有到期提醒,还有多台VNC 自定

shuirenbushijun的博客 2893

FPGA实战:手把手教你用Verilog驱动4.3寸RGB触摸屏(附完整代码)

本文详细介绍了如何使用Verilog语言在FPGA上驱动4.3寸RGB触摸屏,包括时序设计、信号交互原理及完整代码实现。通过双计数器引擎设计和参数化模块,开发者可以高效构建800*480分辨率的显示驱动,并解决工程实践中的信号完整性和时序收敛问题。

rice5的博客 703

飞书+扣子+DeepSeek三件套:5分钟搞定公众号文章批量改写(附完整配置截图)

本文详细介绍了如何利用飞书、扣子和DeepSeek三款工具,无需编程即可搭建一个高效的公众号文章批量改写自动化工作流。通过飞书多维表格管理链接与成果,扣子平台串联整个流程,并调用DeepSeek智能体进行内容润色与改写,实现从内容抓取到智能处理的完整自动化,大幅提升新媒体运营效率。

python9snake的博客 209

Linux配置VNC远程桌面

VNC (Virtual Network Console)是虚拟网络控制台的缩写。它 是一款优秀的远程控制工具软件,可以实现远程控制计算机的功能。

u013105927的博客 7672

手把手教你用STM32CubeMX配置I3C通信(含动态地址分配实战)

本文提供了一份基于STM32CubeMX配置I3C通信的实战指南,重点讲解了动态地址分配的实现步骤。通过详细的工程配置、从设备枚举、CCC命令使用及数据读写示例,帮助开发者快速掌握这一高效通信协议,以替代传统的I2C或SPI接口,满足多传感器连接与低功耗设计需求。

c8d9e0f1的博客 544

Ubuntu下使用ROS moveit 连接ABB机器人

环境:Ubuntu16.04+ROS-kinetic(ROSPC)             Windows10+RobotStudio6.07(ROBOTPC)           我用了两台电脑,一台是WIN10用VMWare装了虚拟机ubuntu,另一台是WIN10。           也可以只用一台电脑,只要内存够大,运行效果ok就可以,在这台电脑上Windows中用VMWare装虚...

spy14414的博客 3235

双硬盘下Ubuntu 16.04与Win10双系统的安装

之前写过一个双系统安装过程,今天再次整理的原因是想重点强调双硬盘的区别。标红的一定要注意看,那就是我自己一步一步踏出来的坑啊...   基础步骤就不再重复,重点讲区别,需要看详细步骤的童鞋(或者你只有一个硬盘)请看我上一篇博客https://blog.youkuaiyun.com/weixin_40308540/article/details/80157444   区别:双硬盘和单硬盘的区别是什么呢?...

不吃包子 1124

基于STM32的半导体制冷片温度控制

制冷片温度控制,温控范围15℃~45℃,本人菜鸡一枚,大佬绕路。 #include "stm32f10x_gpio.h" #include "relay.h" void relay_Init(void){ GPIO_InitTypeDef GPIO_InitStructure; RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB,ENABLE);//Ê...

大白兔的博客 9016

w5500网线拔掉检测不到_树莓派网线直连PC端

树莓派网线直连PC端树莓派网线直连windows查看本机IP地址(稍后与新增树莓派IP地址对比)。WIN+R输入cmd后打开命令行输入终端,输入arp -a查看本机IP,如图1-1所示;通过网线将PC端与树莓派连接起来;设置网络连接。进入[更改适配器设置]界面,即依次打开[控制面板]-[网络和Internet]-[网络和共享中心],在左侧选择[更改适配器设置]。找到无线网络[WLAN](...

weixin_39527163的博客 630

使用GDScript(godot)生成仿杀戮尖塔地图

使用GDScript(godot)生成仿杀戮尖塔地图 extends Node2D export (PackedScene) var Ball var 被连接数 = {} # 每个怪物被下层怪物连接的数量 最多为2 var 连接1 = {} # 第一次连接的上层怪物位置 var 连接2 = {} # 第二次连接的上层怪物位置 var 怪物数量 = [0,0,0,0,0,0,0,0,0,0,0,0,0,0] # 每层怪物的数量 var 总层数 =8 # 总层数 var 怪物坐标行 = {} #

weixin_45038716的博客 3010

两台服务器网线直连_树莓派网线直连PC端

树莓派网线直连PC端树莓派网线直连windows查看本机IP地址(稍后与新增树莓派IP地址对比)。WIN+R输入cmd后打开命令行输入终端,输入arp -a查看本机IP,如图1-1所示;通过网线将PC端与树莓派连接起来;设置网络连接。进入[更改适配器设置]界面,即依次打开[控制面板]-[网络和Internet]-[网络和共享中心],在左侧选择[更改适配器设置]。找到无线网络[WLAN](...

weixin_28848795的博客 629

[QMT量化交易小白入门]-二、如何用miniQMT获取沪深A股的板块列表、历史行情数据和实时行情数据

本专栏主要是介绍QMT的基础用法,常见函数,写策略的方法,也会分享一些量化交易的思路,大概会写100篇左右。QMT的相关资料较少,在使用过程中不断的摸索,遇到了一些问题,记录下来和大家一起沟通,共同进步,自己淋过雨了,希望大家都有一把伞。

木头大左的博客 5659

【ESP32摄像头开发实例】-视频流接入Home Assistant

在这个项目中,我们将使用ESP32-CAM板构建一个IP监控摄像头。ESP32摄像头将托管一个视频流媒体网络服务器,您可以使用网络中的任何设备进行访问。

视觉与物联智能 792

【B2 小白学习日记】Win10下VM虚拟机有线连接宇树B2机器狗

不允许将该网卡的ip地址设置为 192.168.123.161,此为 B2 机器人内置电脑ip地址(161至165均不可用)。您可以使用自己的PC(Ubuntu系统)以太网口连接B2拓展坞调试接口,来建立User PC和B2之间的通讯。一般来说建议直接使用ubuntu系统pc对机器狗进行调试,可跳过该阶段,直接进行第三步配置ip即可。通过虚拟网络配置器,使得该虚拟网络ip与连接机器狗的网口进桥接。配置与机器狗相连接的网口ip,使其与机器狗处于同一子网中。目前未搞明白为啥是这样,但是按照该方案可以成功链接。

m0_66344327的博客 779

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

思岚雷达win与ubuntu18.04连接并测试详细过程

RPLIDARS2开发套装包含了方便用户对RPLIDARS2进行性能评估和早期开发所需的配套工具。用户只需要将RPLIDARS2模组通过USB线缆和USB转接器与PC机连接,并将电源适配器连接至电源和USB转接器,即可通过机器人管理与开发软件RoboStudio中的Lidars插件观测RPLIDAR工作时采集得到的环境扫描点云画面或者使用SDK进行开发。

weixin_64669901的博客 1858

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

双硬盘安装Ubuntu与Win10双系统:Grub引导与分区避坑指南

在单块硬盘上安装多操作系统时,引导冲突与分区错乱是常见痛点,其根源在于UEFI固件与启动管理器Grub对磁盘分区和引导文件的争夺。采用双硬盘物理隔离,让Ubuntu与Windows各自拥有独立的EFI引导分区和系统盘,可从根本上降低引导覆盖风险,同时保留系统级容错能力。对于需要搭建深度学习、ROS开发或工业控制环境的用户,这种方案兼顾稳定性和维护便利性。以磁盘分区、UEFI启动项设置到Grub配置与引导修复为主线,完整梳理双硬盘安装Ubuntu 16.04与Win10双系统的工程实践路径,帮助遇到黑屏、引导

weixin_34364071的博客 292

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

软件准备-Remote PC

安装Ubuntu 一开始用的是模拟器运行Ubuntu,奈何太卡了,于是决定安装win10、Ubuntu双系统。现在的电脑大多采用UEFI启动模式,所以这里主要参考的是这篇博客Win10+Ubuntu18.04 亲测UEFI启动模式双硬盘+双系统成功安装经验,但安装过程中需要注意的几个点: 关闭安全模式。HP电脑可以在按开机键前摁住ESC进去MENU,然后进去BIOS设置,或者直接狂摁F10也可以...

li793758655的博客 544

地瓜机器人RDK Studio安装与首次连接全指南

嵌入式开发环境指运行于本地、直接操控硬件的集成开发工具,其核心原理涉及USB设备枚举、串口驱动加载与固件协议握手。技术价值在于实现离线闭环开发,规避网络依赖与安全策略限制,显著提升教育机器人及边缘AI设备的部署效率。典型应用场景包括高校实验教学、中小学创客实践和大学生课程设计。本文聚焦‘地瓜机器人’与‘RDK Studio’两大关键组件,系统梳理从硬件准备、驱动配置到闪联模式激活、串口回显验证的完整链路,覆盖Windows与Ubuntu双平台实操细节,直击‘识别不到设备’‘烧录失败无报错’等高频堵点。

weixin_34413103的博客 323
上一篇: RoboMaster 之 深大源码RP_Infantry_Plus阅读整理
下一篇: ROS中 Python/C++ 键盘按键监听事件
ROS开发小白
博客等级 码龄6年 88粉丝 43原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值