七自由度模型搭建与仿真

7自由度整车模型 整车动力学模型_simulink(7自由度&14自由度) 转向系统,整车系统,悬架系统 整车动力学模型_Simulink(7自由度&14自由度)是一款重要的汽车仿真模型,它可以用于整车平台的多种工况场景分析和优化设计,同时也可以用于车辆控制系统的开发和测试。本文从使用环境、源码文件和模块设计以及模型的应用等方面进行了介绍,读者可以通过本文了解到整车动力学模型_Simulink(7自由度&14自由度)的基本特点和使用方法,为汽车制造业的发展提供了有力的支持。在整车平台方面,整车动力学模型_Simulink(7自由度&14自由度)可以对车辆在不同路况和工况下的性能进行分析和评估。 阅读详情
AI摘要

本文介绍七自由度整车悬架振动模型的构建方法,基于刚体假设建立车身垂向、俯仰、侧倾及四车轮上下运动的动力学方程,并通过Simulink实现系统仿真,用于分析质心加速度、车身姿态控制及减速带通过性能。

返回总目录

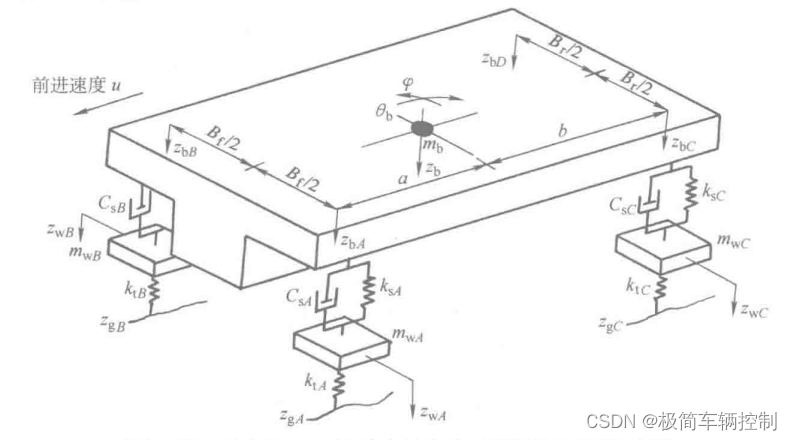
 如上图所示的独立悬架7自由度整车模型,假定车身是一个刚体,车辆在水平面上做匀速直线运动,车身具有上下跳动、俯仰和侧倾三个自由度,四个车轮各自都有一个上下跳动的自由度,加起来总共有7个自由度,所以称为简化的7自由度悬架振动模型。

图中参数说明:
Bf,Br:前轴轮距,后轴轮距
KtA,KtB,KtC,KtD :前后左右四个轮胎刚度
ZgA,ZgB,ZgC,ZgD:前后左右四个轮胎处路面激励
ZwA,ZwB,ZwC,ZwD:前后左右四个车轮质心位移
CsA,CsB,CsC,CsD: 前后左右减振器阻尼系数
KsA,KsB,KsC,KsD:前后左右弹簧刚度
ZbA,ZbB,ZbC,ZbD:前后左右四个角落车身位移
θb:车身俯仰角度
:车身侧倾角度
zb:车身质心上下运动位移
a,b:质心到前轴和后轴距离

在CDC控制中,建立7自由度悬架模型主要目的还是:
1、分析粗糙路上质心振动加速度优化情况;
2、整车行驶车身姿态运动控制(俯仰、侧倾);
3、过减速带工况;

假设车身是刚体,质心运动Zb,θb和数值都较小,从几何关系,可以得到车身四个角落簧上位移如下:
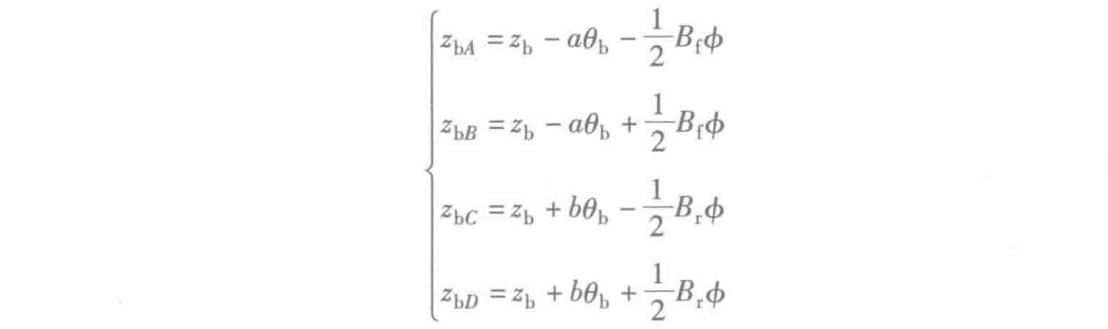
 车身质心处垂向运动方程为:
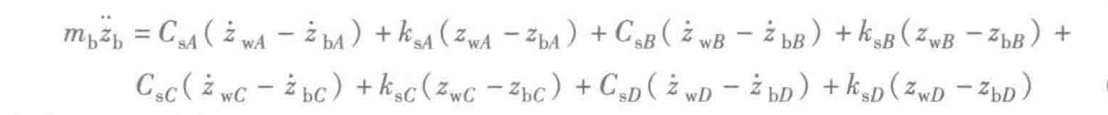
 车身俯仰运动方程为:
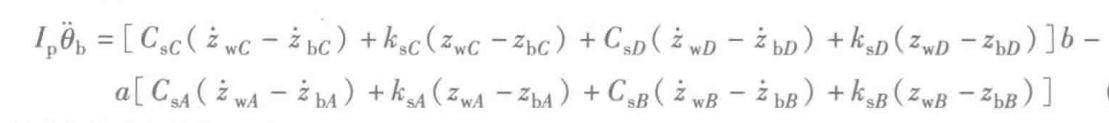
 车身侧倾运动方程为:
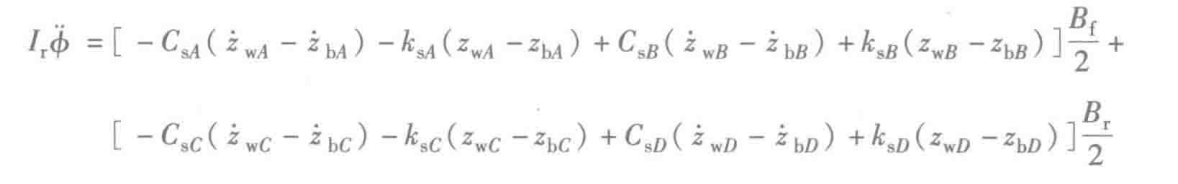
 四个非簧载质量(簧下质量)运动方程:
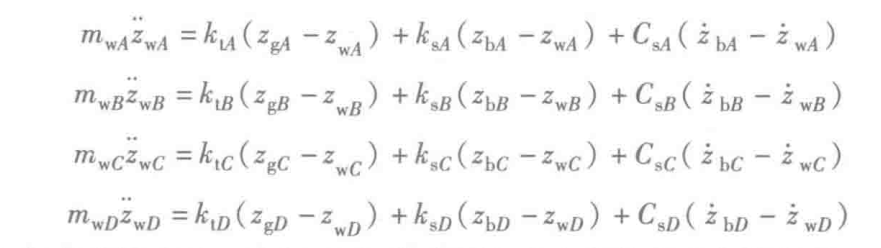
从以上五组方程,便可以搭建出悬架仿真7自由度模型,下面打开simulink,开始搭模型:
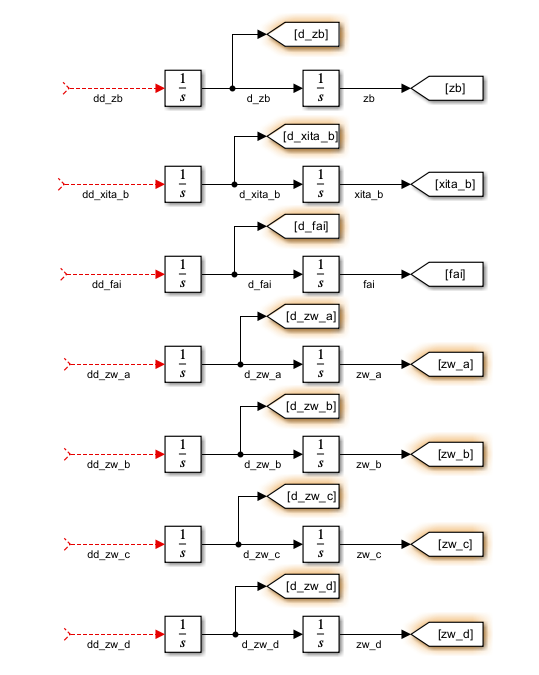
1、有二阶微分的,二话不说,先摆上两个积分器,并标注好名称,然后根据解析式,一个一个把它们接起来:
 

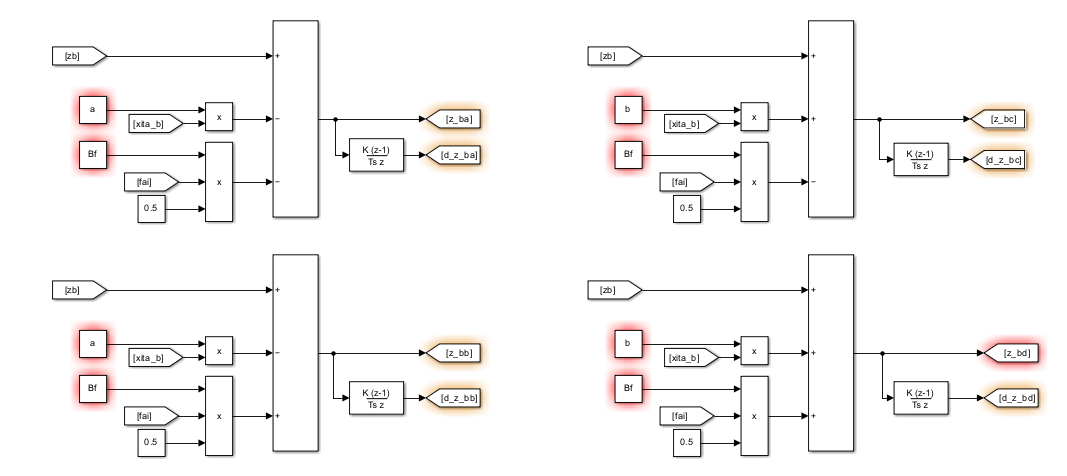
 2、搭第一组方程,四个角落的位移,输出都已经有了。
      考虑到簧上位移的微分,别处也有用,顺便搭出来。
3、 接着,可以搭zb两点的求解,就可以跟第一步的zb两点连起来了。
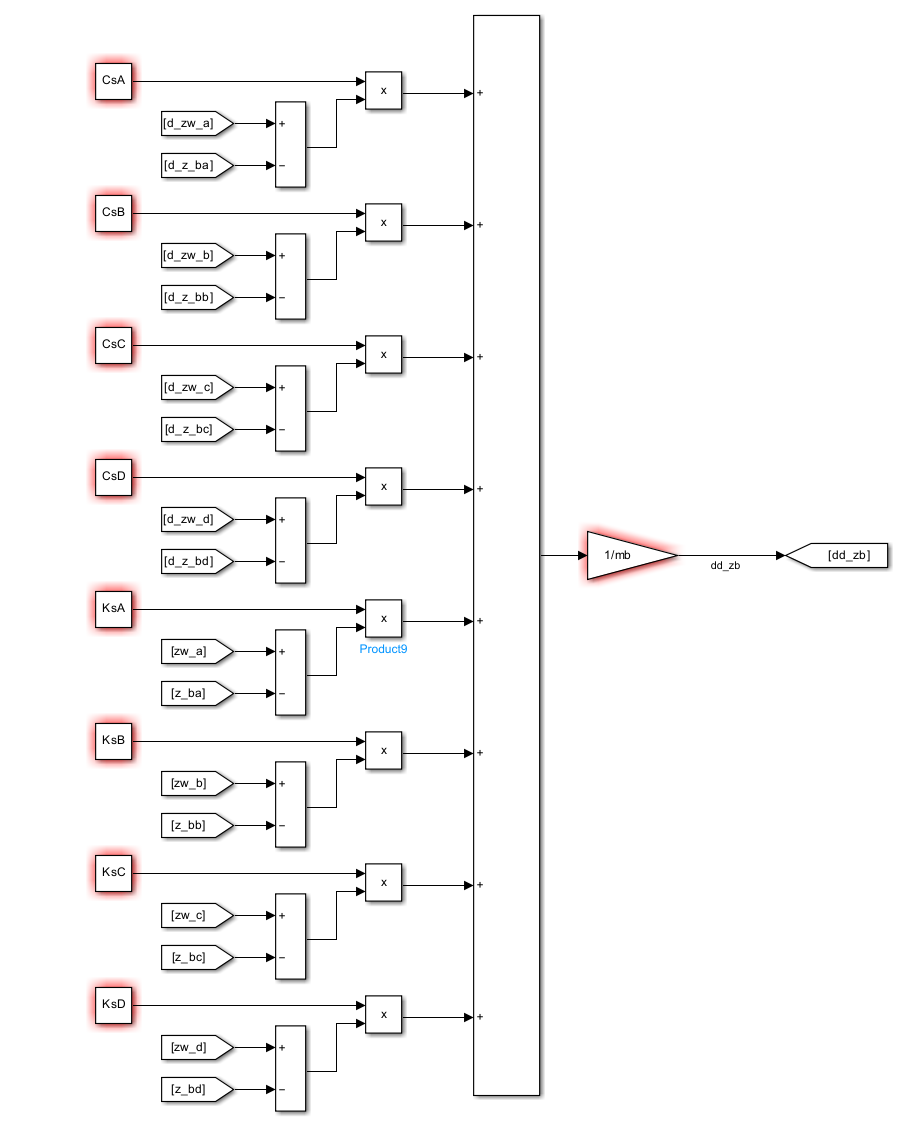
 4、搭建第三组,俯仰运动方程.
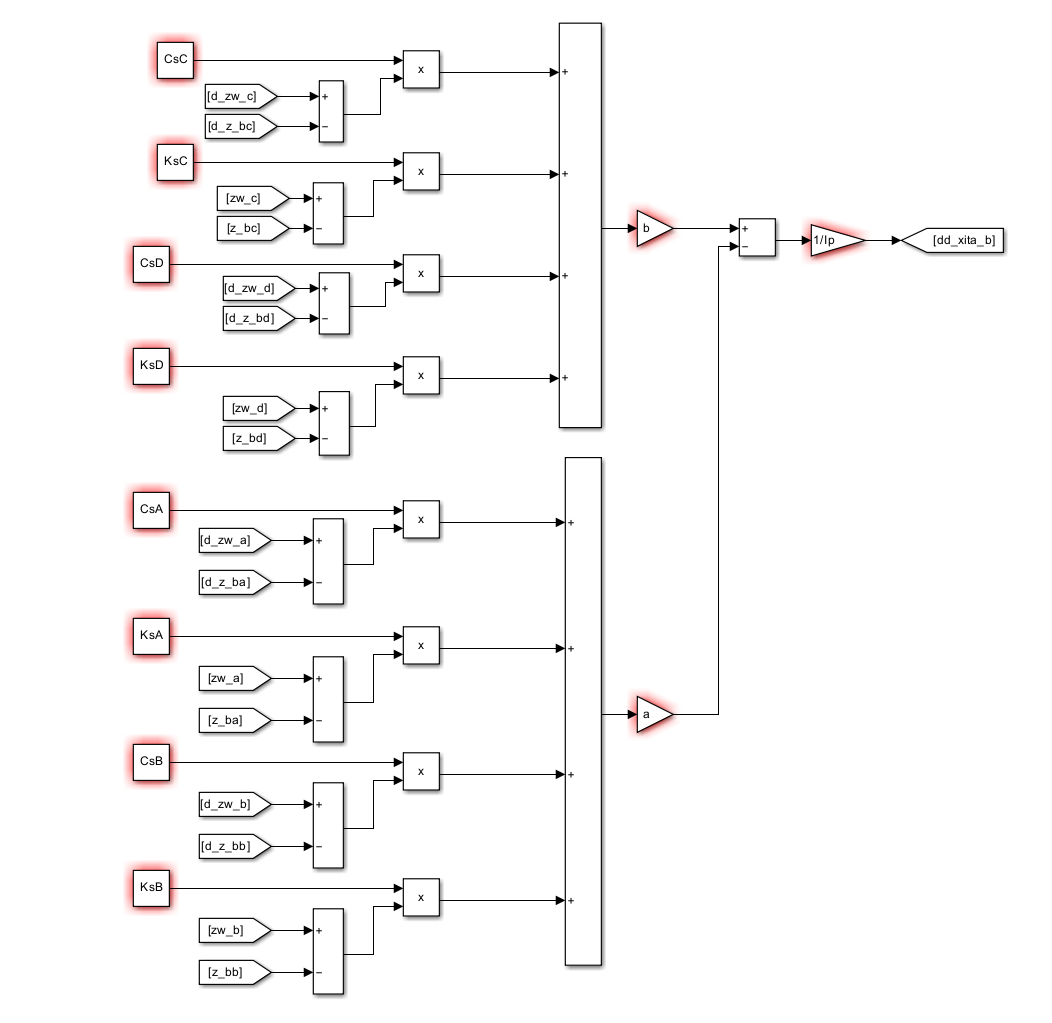
      

 5、搭第四组方程,侧倾运动,第4步和第5步很多是可以从第三步复制过来的。
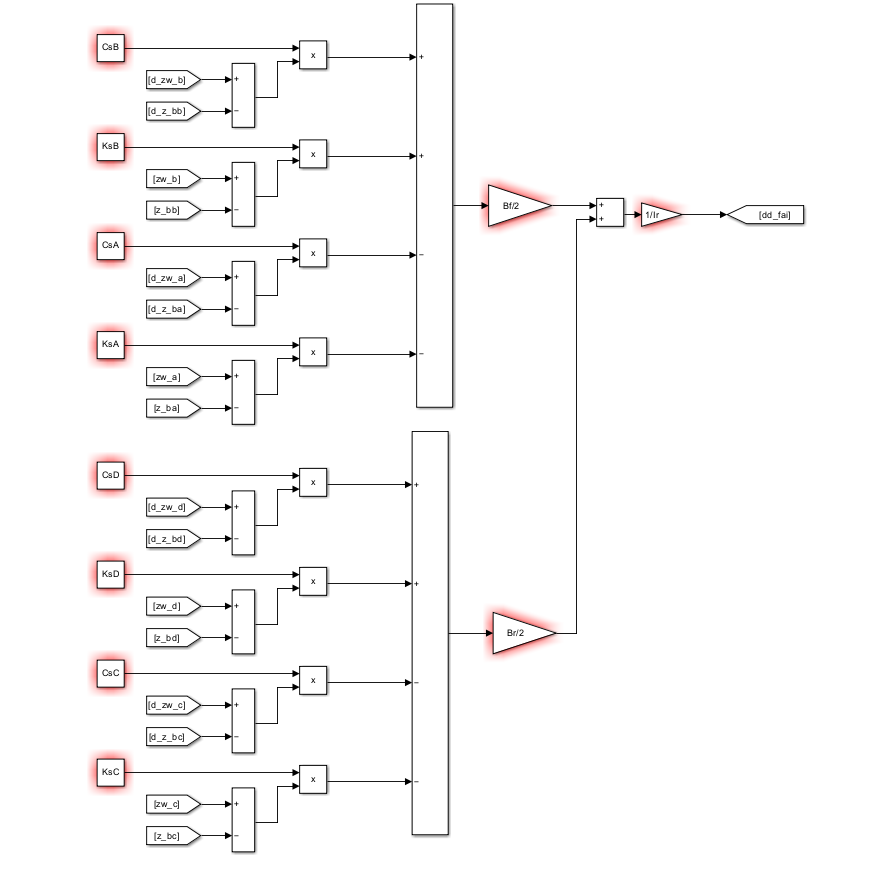
 6、搭最后一组方程.
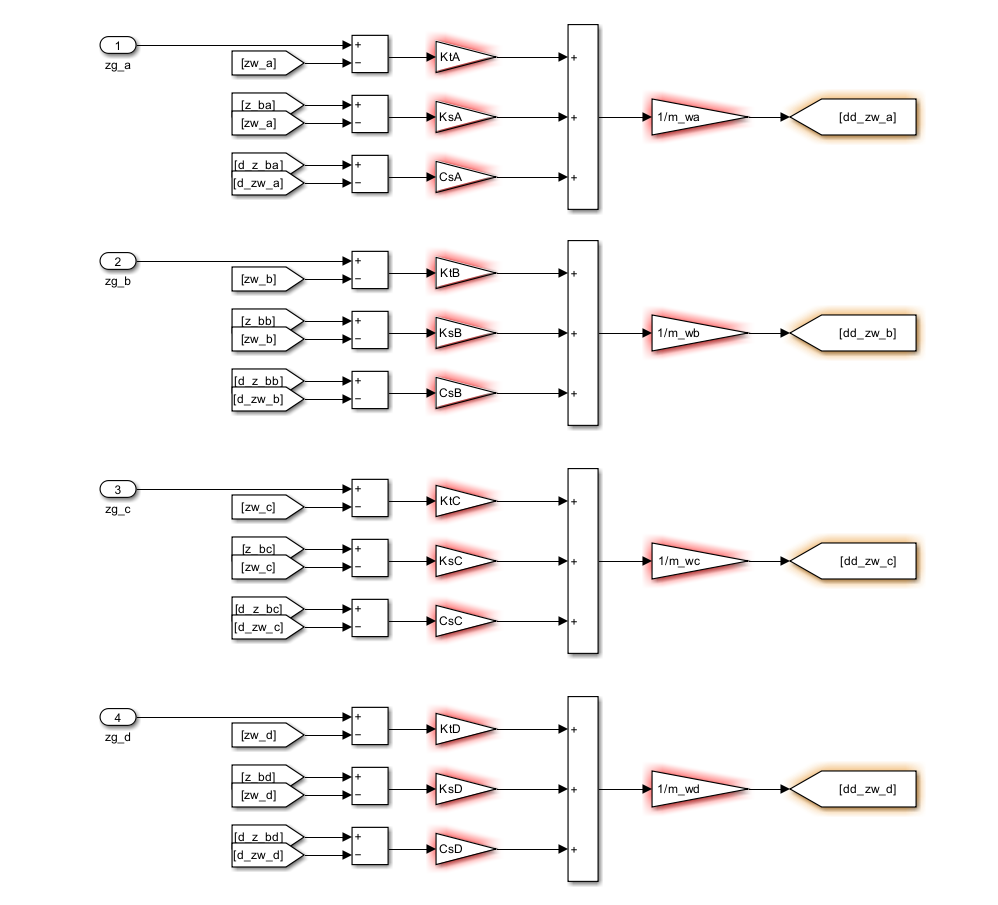
7、按照先后顺序,整理下这几个模块,取缔掉一些goto,信号合并为总线输出的形式,稍作整理。输入为随机路面,随机路面的生成前几个文章有讲过。 
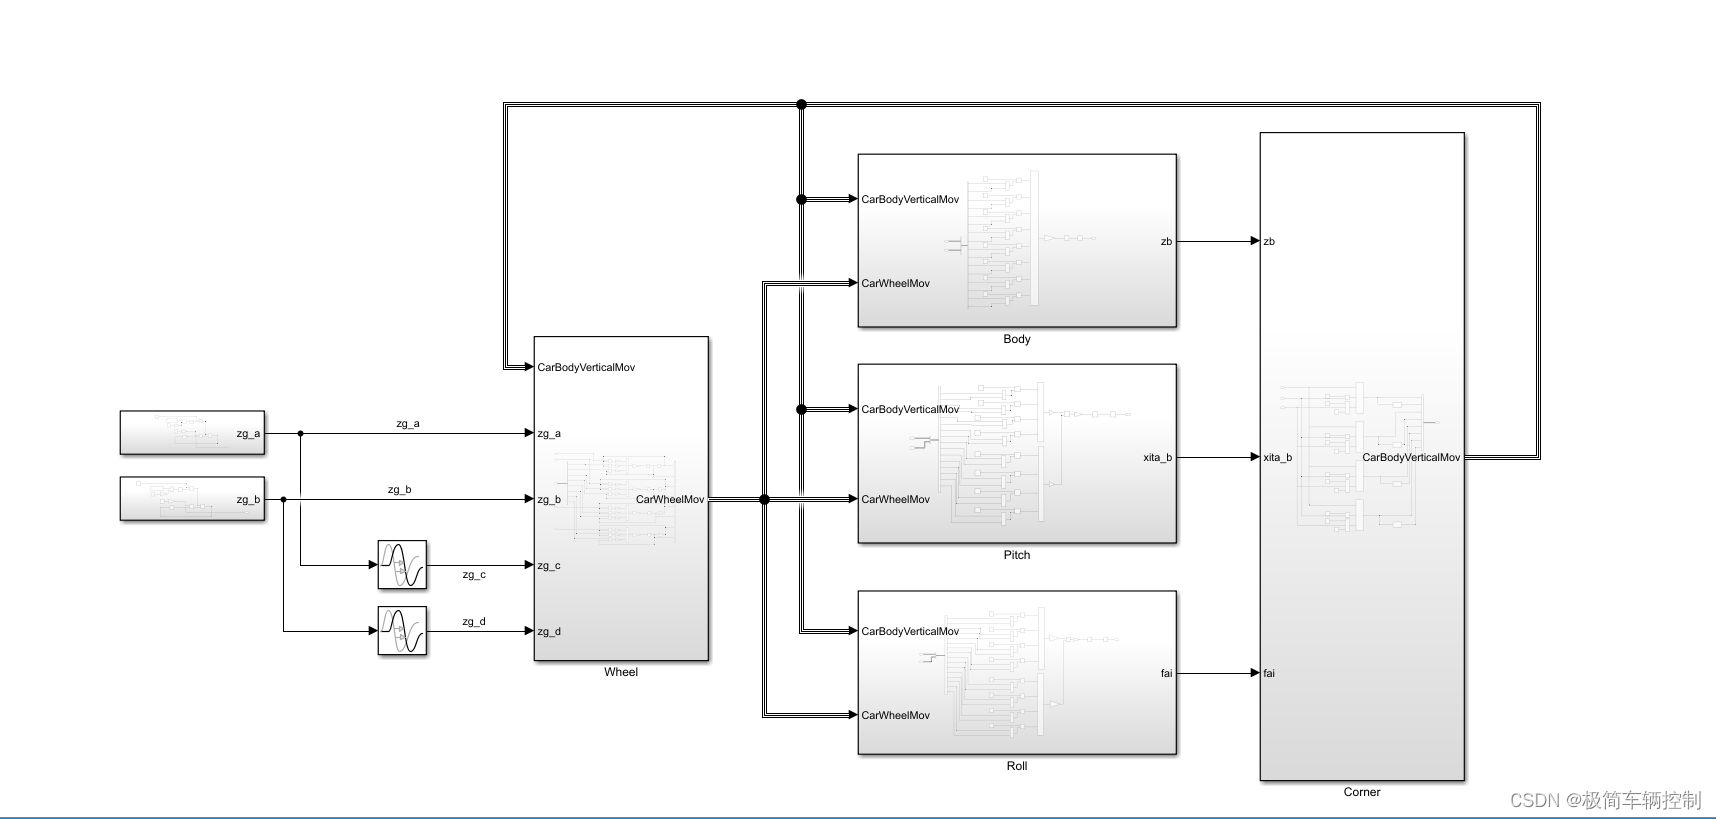
 

8、设置车辆参数:

 mb=1380; %车身质量kg
 Ip=2440; %俯仰转动惯量 kg.m2
 Ir=380;  %侧倾转动惯量 kg.m2
 Bf=1.48; %前轴轮距
 Br=1.48;%后轴轮距
 KtA=192; %KN/m  左前轮胎刚度
 KtB=192; %KN/m  右前轮胎刚度
 KtC=192; %KN/m  左后轮胎刚度
 KtD=192; %KN/m  右后轮胎刚度
 KsA=17; %KN/m  左前弹簧刚度
 KsB=17; %KN/m  右前弹簧刚度
 KsC=17; %KN/m  左后弹簧刚度
 KsD=17; %KN/m  右后弹簧刚度
 CsA=1.5; %KN.s/m  左前减振器阻尼
 CsB=1.5; %KN.s/m  右前减振器阻尼
 CsC=1.5; %KN.s/m  左后减振器阻尼
 CsD=1.5; %KN.s/m  右后减振器阻尼
 a=1.25;% m 质心到前轴距离
 b=1.51;%m质心到后轴距离
 m_wa=40.5;%左前簧下质量
 m_wb=40.5;%右前簧下质量
 m_wc=45.4;%左后簧下质量
 m_wd=45.4;%右后簧下质量

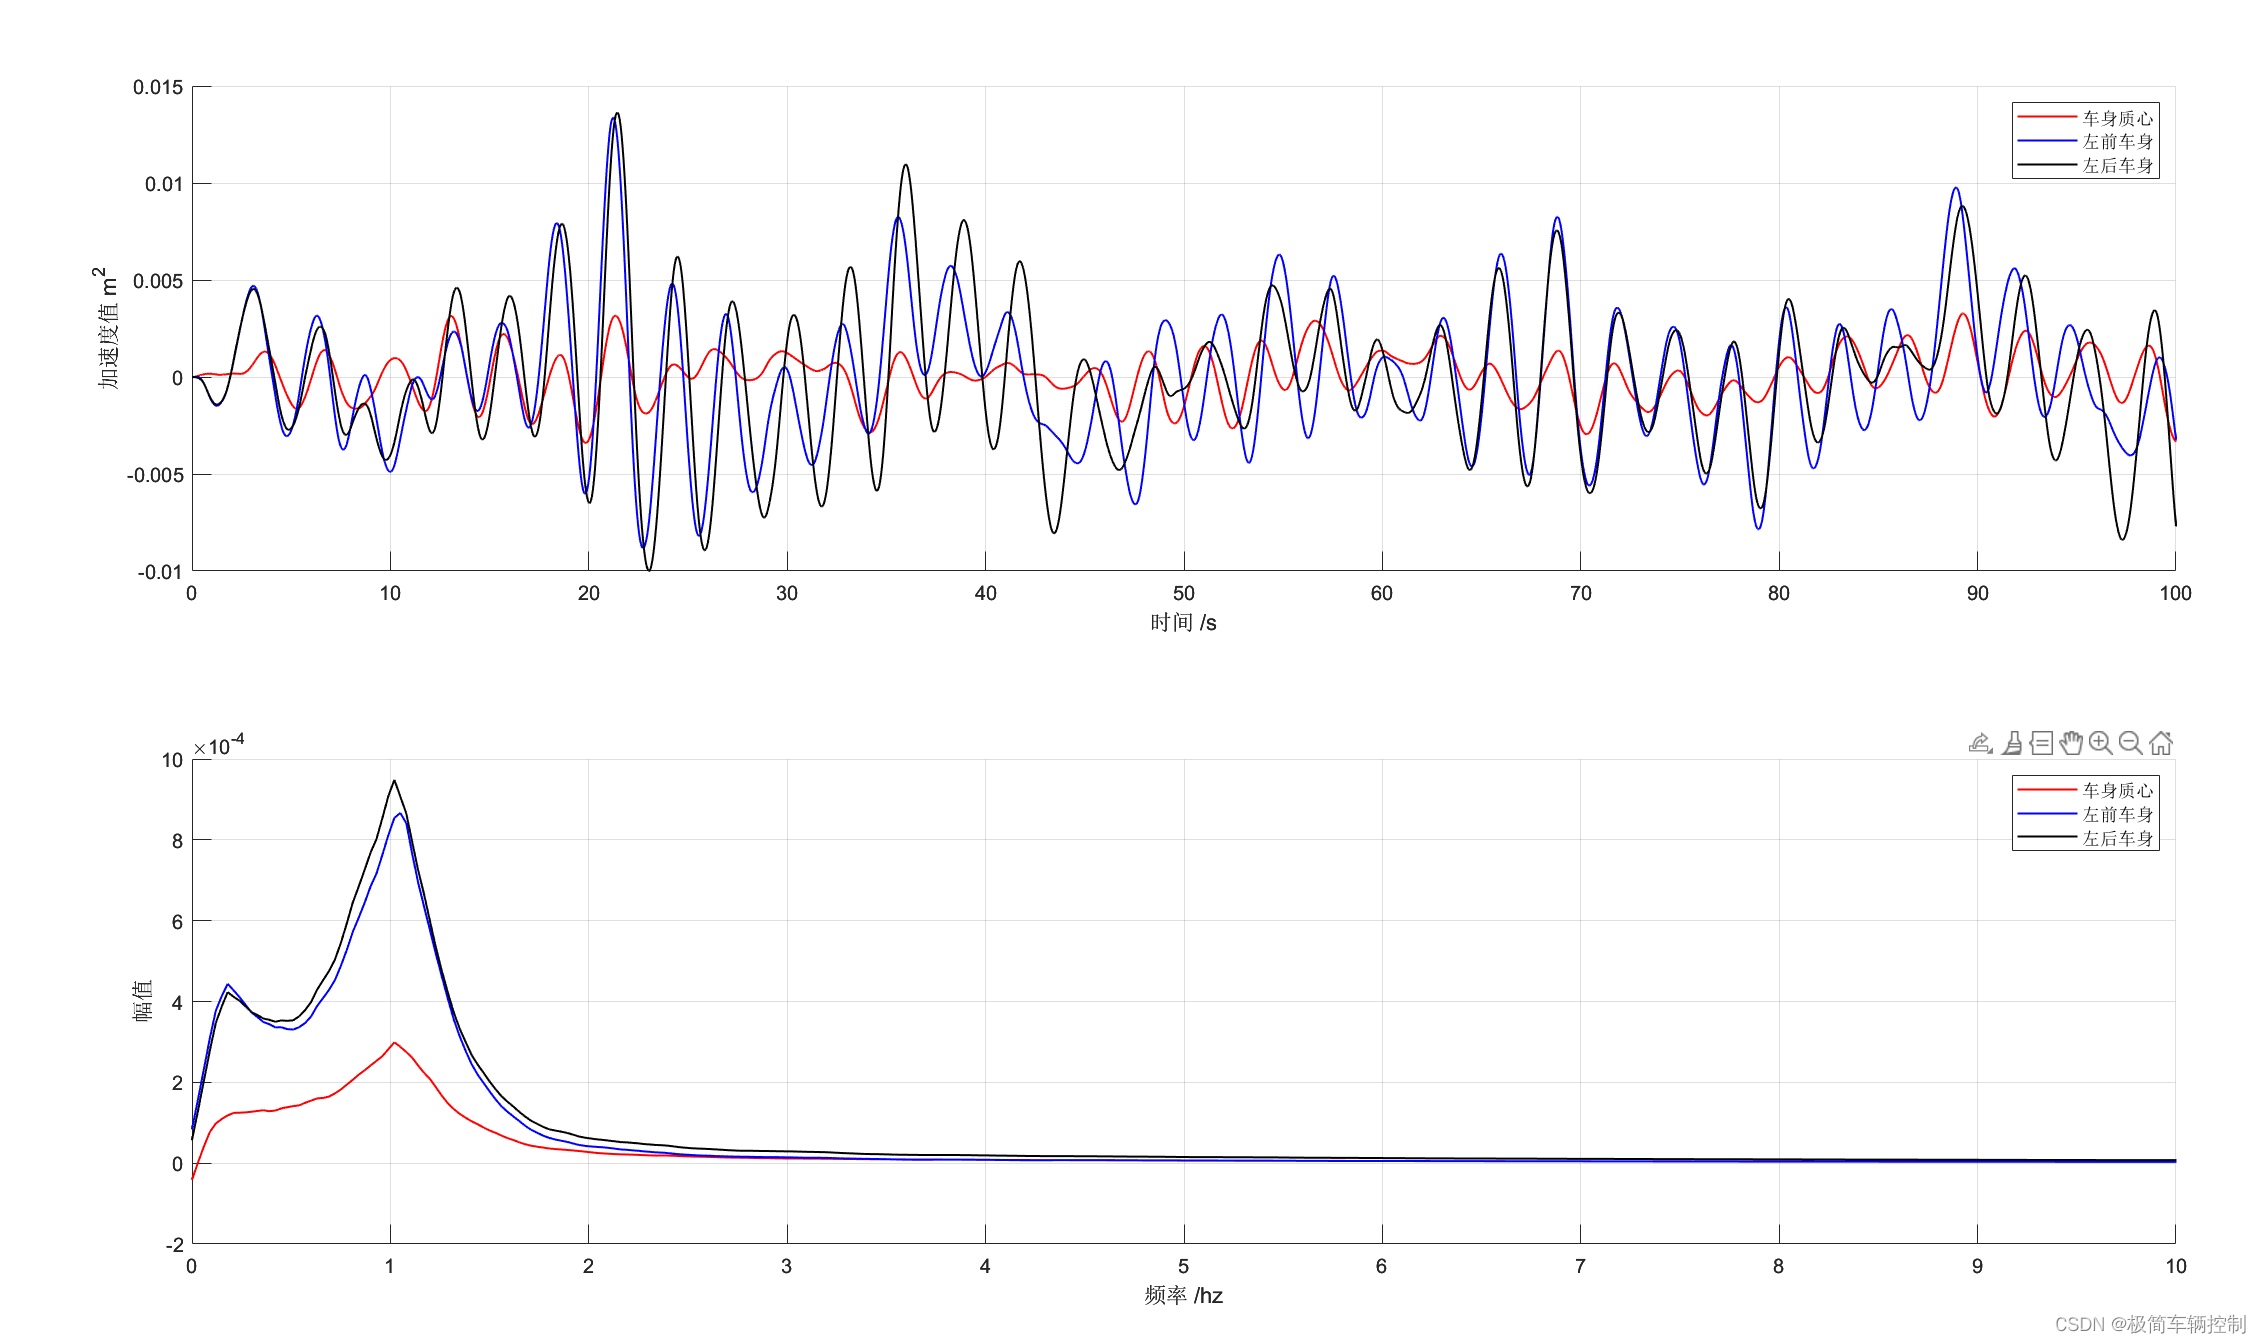
运行仿真,查看结果。

质心加速度


构建整车七自由度模型 使用simulink构建七自由度模型 阅读详情

相关推荐

实战指南:基于Simulink的整车七自由度模型搭建与性能仿真

本文提供了一份基于Simulink搭建整车七自由度模型的实战指南。详细阐述了模型在平衡复杂性与实用性方面的价值,并逐步拆解了车辆动力学核心、轮胎模型、悬架系统及驾驶员输入四大模块的构建思路与实现方法。通过参数准备、分步搭建、仿真调试与典型工况分析,帮助读者掌握这一用于底盘控制系统开发和车辆动态性能仿真的关键工具。

weixin_29163857的博客 619

自动驾驶控制算法——车辆七自由度动力学模型

本文介绍了车辆七自由度动力学模型,该模型能更准确描述打滑和侧滑等复杂工况下的车辆行为。文章首先对比了二/三自由度模型的局限性,然后详细推导了七自由度模型的核心方程,包括纵向、横向和横摆三个整车运动方程,以及四个车轮的转动方程。模型考虑了轮胎垂向载荷的动态分配、侧偏角计算、滑移率计算等关键因素,并采用魔术公式描述轮胎力特性。文章还给出了转弯制动联合工况下轮胎力的修正方法,以及相关参数的参考值,为车辆动力学仿真和分析提供了理论基础。

liumengxie的博客 3577

从零到一:基于Simulink的七自由度悬架模型搭建与CDC控制仿真实践

本文详细介绍了基于Simulink的七自由度悬架模型搭建与CDC控制仿真实践,从基础理论到模型实现,再到CDC控制算法集成与典型工况仿真分析。通过七自由度模型和CDC控制技术的结合,可显著提升车辆悬架系统的舒适性和稳定性,适用于车辆动力学仿真与控制系统开发。

weixin_30509393的博客 349

七自由度车辆稳定性数学模型和simulink求解

图一.七自由度车辆动力学模型 上述方程中:δ为前轮转角;Vx,Vy分别为纵向、横向车速;β为质心侧偏角;γ为横摆角速度;Fxi、Fyi、Fzi分别为轮胎纵向力、侧向力、垂向力;i=左前轮fl、右前轮fr、左后轮rl、右后轮rr,为分别对应的车轮;m为整车质量;ms为悬挂质量;a、b为前后轴到质心的距离;l=a+b为前后轴距;tw1为前轴轮距;tw2为后轴轮距; Iz为整车绕Z轴的转动惯量;hg为质心到地面的距离; 车辆参数: m=2100;Iz=2549;a=1.256;b=1.368.

qingfengxd1的博客 1万+

Simulink车辆七自由度动力学模型搭建:从方程到仿真全解析

车辆动力学仿真是底盘控制算法验证的基础工具,从简单的二自由度模型到复杂的多体模型,不同抽象层级解决不同工程问题。自由度模型的选择本质上是对精度与复杂度的权衡,七自由度模型恰好能在保留核心运动特征的同时细致刻画各车轮受力状态。它基于车身纵向、横向、横摆三自由度与四轮旋转自由度,结合轮胎魔术公式与滑移率计算,构建出适合ABS、TCS、ESP等控制策略开发的仿真平台。在Matlab/Simulink环境中,通过模块化子系统设计、MATLAB Function封装轮胎力算法以及合理的参数初始化,即可快速实现该模型的

weixin_29175469的博客 246

七自由度整车模型搭建与仿真:MATLAB/Simulink实现平顺性分析

车辆动力学研究中,模型自由度选择直接决定仿真效率与结果可信度。从二自由度单轮模型到七自由度整车模型,核心在于用最简结构表征车身垂向、俯仰、侧倾与四轮跳动耦合关系。基于MATLAB/Simulink环境搭建七自由度整车模型,通过运动方程推导、子系统封装、路面激励构造与求解器配置,可系统分析悬架刚度、阻尼、轮胎刚度对平顺性和操纵稳定性的影响。该方案适用于减速带冲击、随机路面平顺性评价及主动悬架控制算法验证等工程场景。掌握七自由度整车模型的参数整定与结果解读,是进入车辆动力学仿真的高效路径。

weixin_34254848的博客 274

车辆运动学和动力学模型概述

车辆运动学与动力学模型

weixin_62705892的博客 1万+

操稳性7自由度模型

前面一期文章介绍了悬架控制系列,其主要控制性能指标可概括平顺性和安全性,也就是研究汽车的垂向特性,此外可能与视觉进行结合,但是由于实验限制,所以个人不再往这个方向进行深入,也不代表没有前景,仅个人意愿,言之过度还望理解! 本篇文章主要想开启操稳性方向的新篇,便以操稳性7自由度进行建模和简单常规控制探讨,并记录自己学习的一个过程,最后通过仿真分析测试理论。

Mr.邹的博客 2540

7自由度整车仿真模型建立

控制原理是:根据车速的误差值,利用PI控制模拟驾驶者踩油门与刹车的动作并转化为对应踏板的相应数值,电机根据该数值的大小输出相应转矩,使踏板开度能够保证车辆以目标车速行驶。车辆在紧急或危险的工况下转向时,轮胎受力处于非线性状态。采用经典的可以描述非线性轮胎力的Pacejka魔术公式模型。驾驶员车速跟踪模型利用的是PI控制的方法,模拟汽车踏板所决定的汽车制动和加速的状态,以此控制真实车速向期望车速逼近。式中,B 为刚度因子;基本的魔术公式为纯工况下的纵向力或侧向力,公式为。为车辆纵向侧向速度;

qq_39599752的博客 2968

七自由度汽车动力学模型的构建与应用

牛顿第一定律,也称为惯性定律,指出物体在没有外力作用的情况下,保持静止状态或匀速直线运动。在车辆动力学中,这一定律确保了车辆的基本运动状态能够被分析和预测。A[施加外力] -->|物体运动状态变化| B[牛顿第一定律]B -->|静止或匀速直线运动| C[物体状态]牛顿第二定律是动力学的核心,表示物体的加速度与作用在它上面的外力成正比,与物体的质量成反比。其数学表达式为 F = ma。F = m*a牛顿第三定律说明了作用力和反作用力的关系。

weixin_31869917的博客 1859

整车七自由度模型.rar_balancee4m_simulink 自由度_七自由度模型_整车_整车模型仿真

matlab simulink仿真下的七自由度整车模型

Simulink七自由度整车模型搭建:从自由度定义到仿真验证

车辆动力学仿真是底盘控制算法开发与验证的核心手段,而搭建多大自由度的整车模型往往决定仿真精度与调参成本。在MATLAB/Simulink环境中,七自由度整车模型兼顾了物理真实性与工程可行性,包含车身纵向、横向、横摆以及四个车轮旋转自由度,能够覆盖ABS、TCS、ESC等控制算法所需的关键工况。其建模过程涉及自由度解析、轮胎模型(如魔术公式)的集成、垂直载荷准静态估算以及仿真工况设计,并通过阶跃转向、双移线等测试验证模型响应。对于车辆工程专业学生、底盘控制算法工程师而言,掌握七自由度整车建模既能快速验证控制逻

weixin_29189363的博客 189

RK3588部署rtmpose模型

摘要: 本文详细介绍了在RK3588开发板上部署RTMPose模型的全流程。首先在Ubuntu环境中搭建MMCV框架,通过MMPose工具将PTH模型转换为ONNX格式。随后使用RKNN-Toolkit2将ONNX模型转换为RKNN格式,并完成开发板部署。关键步骤包括模型转换(PTH→ONNX→RKNN)、环境配置和推理验证,最终实现人体姿态估计功能。整个过程涉及MMPose、RKNN-Toolkit等工具链的使用,为边缘计算场景下的实时姿态分析提供了可行方案。

qq_44224801的博客 1221

Simulink七自由度整车模型搭建指南:从理论推导到仿真实践

在车辆动力学仿真领域,建立精准且高效的整车模型是底盘电控算法开发的关键前提。Simulink作为业界主流的建模工具,提供了灵活的模块化环境,使工程师能够从底层方程出发构建自定义的被控对象。本文从牛顿运动方程与轮胎力学基础切入,系统阐述七自由度整车模型的状态空间推导方法,并详细演示了在Simulink中划分子系统、配置积分器、处理代数环与低速数值陷阱的完整流程。模型覆盖纵向、横向与横摆运动,适用于ABS、TCS、ESP等控制策略的快速验证与算法比对。结合Carsim联合仿真与代码生成实践,帮助学习者打通从理论

weixin_42558093的博客 348

eMMC数据擦除的方式

接下来主要是讲解erase、trim、discard的差异,涉及的command有CMD35、CMD36、CMD38。一般用来擦除整卡或者某些分区,如果只想擦除一个。以下是device status的部分解释。eMMC的数据擦除方式有6种,分别是。将会跳过写保护,只执行其他的范围。Discard的命令序列是。Erase的命令序列是。的范围有包含写保护,Trim的命令序列是。

DPJimmy的博客 1774

CTFshow MISC入门实战:010Editor+TweakPNG解决PNG隐写难题(附完整脚本)

本文详细介绍了在CTFshow MISC比赛中,如何利用010Editor和TweakPNG两款专业工具构建高效的PNG隐写分析工作流。文章从PNG文件结构解析入手,通过实战案例演示了如何协同使用010Editor进行二进制侦察与结构分析,以及使用TweakPNG进行数据块的精准编辑与删除,并最终提供了自动化分析脚本,帮助选手系统性地解决PNG隐写难题。

weixin_29252171的博客 78

七自由度车辆动力学模型:原理、搭建与仿真实战解析

车辆动力学仿真是底盘开发与稳定性控制验证的核心手段,而模型的选取直接决定仿真精度与效率。从基础的二自由度自行车模型到复杂的多体动力学模型,不同层级对应不同应用场景。七自由度整车模型在平面运动基础上引入车轮旋转自由度,配合非线性轮胎模型,能够准确复现极限工况下的横纵向耦合特性与轮胎力饱和现象。本文从自由度概念出发,解析车身运动方程、魔术公式轮胎模型、载荷转移计算等关键原理,并给出基于Python/Simulink的完整搭建流程及参数调试经验。无论是ESP标定、质心侧偏角估算还是硬件在环测试,掌握七自由度模型都

weixin_33461476的博客 225

自动换挡频率计的设计精髓:如何用数字电路优雅地解决量程切换难题

本文深入解析了自动换挡频率计的设计精髓,重点探讨如何利用数字电路优雅解决量程切换难题。通过74系列通用数字集成电路构建智能化的自动量程切换系统,详细介绍了状态检测、决策逻辑和档位执行等核心模块的设计方法,并对比了不同实现方案的优劣,为电子测量领域的工程师提供了实用的硬件设计参考。

weixin_27869497的博客 408

七自由度整车模型搭建与CarSim联合仿真验证全流程解析

在车辆动力学控制算法开发中,数学模型与真实工况的偏差往往源于自由度简化与轮胎非线性特性的忽略。二自由度自行车模型在稳态分析中虽简洁高效,但面对中高速转向、载荷转移及纵侧向力耦合时误差显著。为解决这一问题,基于Simulink搭建非线性七自由度整车模型,融合车身三自由度运动方程、四轮旋转动力学以及Pacejka魔术公式轮胎模型,并引入摩擦椭圆约束表征纵向力与侧向力的相互作用。同时配置CarSim联合仿真接口,通过正弦扫频、双移线及制动转向工况对比横摆角速度、侧向加速度与质心侧偏角,采用参数映射与载荷转移修正实

weixin_26802933的博客 253

Modem2G/3G/4G/5G:RFFE Driver(射频前端驱动):高通平台GRFC配置方法

文 | GentlemanTsao 文章目录前言1.什么是GRFC2.GRFC的配置流程概览3.msm_sig_info的配置与分析msm_sig_info Table位置:msm_sig_info Table示例:Table元素解读:rfc_msm_sig_info_type结构体signal typemsm_gpio |grfc_num:GPIO到GRFC的映射output_typefunction_select4._sig_cfg的配置与分析_sig_cfg table位置:_sig_cfg tabl

GentelmanTsao的博客 7315

从透射谱到能量分布:用Rsoft破解光纤光栅耦合模式的3个关键技巧

本文面向光通信工程师与研究者,分享了利用Rsoft软件深入分析光纤光栅耦合模式的三个关键技巧。通过配置场监视器观察XY截面能量分布、利用传播动画追踪动态过程,并结合模式求解器精准判定相位匹配,帮助用户超越透射谱分析,直观可视化能量从纤芯到包层的耦合与流动,从而优化器件设计。

weixin_29290963的博客 422

七自由度车辆模型搭建与仿真:从轮胎尖叫到极限工况复现

车辆动力学仿真是底盘控制与自动驾驶策略验证的核心基础,而自由度模型的选择直接决定了仿真的精度与效率。在众多模型中,七自由度模型以覆盖纵向、横向、横摆及四轮旋转运动,成为兼顾计算复杂度与工程精度的标准配置。其数学本质是牛顿第二定律在车辆坐标系下的应用,并融合轮胎力学特性来描述车轮与路面的相互作用。通过Simulink等工具搭建模型,可复现紧急转向、湿滑路面等极限工况,帮助工程师在实车测试前预判车辆失稳边界。本文从轮胎模型与魔术公式出发,详解七自由度模型的方程推导、参数标定与仿真调试经验,为底盘电控算法开发提供

weixin_29061821的博客 321

别再为PCB和散热器文件发愁了!手把手教你用ADS导出DWG文件给工厂(附单位转换避坑指南)

本文详细解析了从ADS设计到PCB/散热器加工的DWG文件导出全流程,重点介绍了单位转换、分层导出策略及散热器文件处理等关键步骤,帮助射频工程师避免加工误差和返工。特别提供了mil与mm单位转换的精确处理方法,确保设计文件与工厂加工需求无缝对接。

weixin_30814329的博客 617

七自由度车辆动力学模型详解:从轮胎非线性到Simulink仿真搭建

车辆动力学模型是自动驾驶与底盘控制算法验证的基础工具。在工程实践中,从简化的二自由度自行车模型到复杂的有限元整车模型之间,存在一个兼顾精度与效率的中间层级——七自由度非线性车辆模型。它通过描述车身纵向、横向、横摆以及四个车轮旋转共七个独立运动,能够捕捉急转向、急加速等极限工况下轮胎力的非线性饱和特性与摩擦圆耦合效应。构建该模型的核心在于理解轮胎模型(如Pacejka魔术公式与Dugoff模型)的输入输出关系,准确计算滑移率与侧偏角,并基于牛顿第二定律推导车身三自由度运动方程。掌握这一模型的搭建与仿真方法,对

weixin_29195217的博客 240

让 IF 更好读:在 ABAP 里尽量使用正向条件的实战指南

摘要:SAP系统开发中,代码可读性与可维护性的关键往往在于条件判断的写法。Clean ABAP风格指南建议尽量采用正向表达的条件判断,如使用has_entries = abap_true而非否定式写法。正向表达能降低理解成本,避免"否定的否定"带来的逻辑混乱,但不应为追求正向而制造空分支。在团队协作中,正向条件更利于代码评审和测试覆盖,建议通过工具检查和智能评审确保规范执行。落地时可关注变量命名正向化、避免空分支、主流程清晰展开等要点,以提升长期维护效率。

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 246

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

上一篇: 汽车悬架二自由度模型搭建与仿真
下一篇: 天棚控制算法原理及仿真
极简车辆控制
博客等级 码龄3年 1569粉丝 39原创
评论 3
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

极简车辆控制

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值