在线教程丨UC伯克利/英伟达等发布3DGS开源库gsplat,节省4倍显存,训练时间缩短10%

3DGS+3D Tiles融合已成 ,更大的场景,更细腻的效果~ 最近和一些开展实践的团队交流的过程中,也确实发现在工程应用的时候,单纯的依靠相机的数据会出现局部重建失败的情况,所以现在也有通过在硬件上融合激光点云的方案来提升该方法在工程上的稳定性,毕竟做几个demo和真正的复杂工程应用场景相比还是有区别的,在工程上通常需要采用一些冗余的方案来保证稳定性,后面有机会我也会找相应的一些工程化的解决方案具体实践一下,到时候再推出具体的内容。声明:转载此文不为商业用途。 阅读详情

自 2023 年《3D Gaussian Splatting for Real-Time Rendering of Radiance Fields》横空出世以来,3DGS(3D Gaussian Splatting)迅速成为三维重建与新视角合成领域最受关注的技术路线之一。相比传统 NeRF,3DGS 在渲染速度和视觉质量上取得了突破性进展,使实时高保真三维场景重建成为可能。然而,随着研究和产业应用的快速增长,一个新的问题逐渐浮现:原始实现对显存和计算资源要求较高,训练效率和工程可扩展性有限,研究者往往需要投入大量时间进行底层优化,才能将其应用于更复杂的场景和任务。

近日,由加州大学伯克利分校(UC Berkeley)、NVIDIA、上海科技大学、Amazon、Meta 等机构联合开发的开源项目 gsplat,为这一问题提供了新的解决方案。作为一个专门面向 Gaussian Splatting 方法训练与开发的基础库,gsplat 在保留原始 3DGS 渲染质量的同时,对底层训练框架进行了系统性重构和优化,成为当前 Gaussian Splatting 生态中最重要的基础设施之一。

从架构设计来看,gsplat 采用前后端分离方案:前端提供与 PyTorch 深度集成的 Python 接口,方便研究人员快速开发和实验;后端则基于高度优化的 CUDA Kernel,实现高性能可微分光栅化计算。官方实验结果显示,相比原始实现,gsplat 最多可节省 4 倍 GPU 显存,并将训练时间缩短约 10%~15%,显著降低了大规模场景训练的资源门槛。

除了性能提升外,gsplat 还引入了自适应高斯密度控制机制,可在训练过程中自动增删高斯点,实现更加高效的场景表达;同时支持 COLMAP、SfM 点云以及 LiDAR 点云等多种数据来源,并内置实时 Web Viewer,方便用户直接在浏览器中查看和交互三维场景。

目前,HyperAI(hyper.ai)的教程版块已上线「Gsplat 3D 高斯泼溅训练与可视化」,降低部署门槛,助力快速验证模型 ⬇️

在线运行:Training and Visualization of Gsplat 3D Gaussian Splatting | Notebooks | HyperAI

Demo 示例

更多在线教程:

Notebooks | HyperAI

Demo 运行

1.进入 hyper.ai 首页后,选择「教程」页面,或点击「查看更多教程」,选择「Gsplat 3D 高斯泼溅训练与可视化」,点击「运行此教程」。

2.页面跳转后,点击右上角「Clone」,将该教程克隆至自己的容器中。

注:页面右上角支持切换语言,目前提供中文及英文两种语言,本教程文章以英文为例进行步骤展示。

3.选择「NVIDIA RTX 5090」以及「PyTorch」镜像,点击「Continue job execution(继续执行)」。

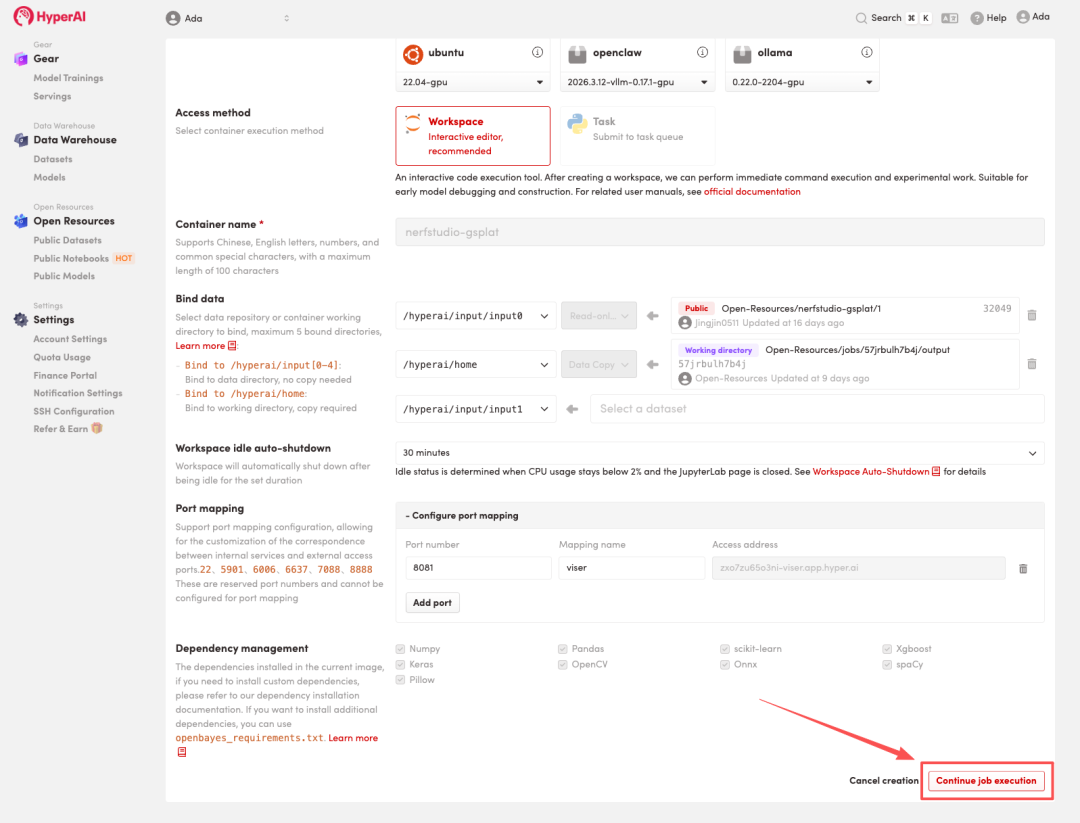
4.等待分配资源,当状态变为「Running(运行中)」后,点击「Open Workspace」进入 Jupyter Workspace。

效果展示

1.页面跳转后,点击左侧 README 文件,进入后点击上方 Run(运行)。

2.待运行完毕后,点击右侧 API 地址即可打开 Demo 界面。

初探之(五)3DGS渲染代码CUDA实现之forward 最原始的3D GS源码进行剖析,分析各个模块 阅读详情

相关推荐

3D Gaussian Splatting 部署

简介:3D Gaussian Splatting是一种用一组2d图像创建3d场景的方法,你只需要一个场景的视频或者一组照片就可以获得这个场景的高质量3d表示,使你可以从任何角度渲染它。它们是一类辐射场方法(如NeRF),但同时训练速度更快(同等质量)、渲染速度更快,并达到更好或相似的质量。3D Gaussian Splatting可以实现无界且完整的场景1080p分辨率下进行高质量实时(≥ 100 fps)视图合成。该论文获得的siggraph 2023最佳论文。

qq_34717531的博客 5856

【三维重建】【深度学习】windows11下3DGS官方代码Pytorch实现

【三维重建】【深度学习】windows11下3DGS官方代码Pytorch实现

yangyu0515的博客 8792

【数据分享】中国371个城市的坡度矢量数据和excel数据

在城市发展的进程中,地形地貌始终是影响规划决策的关键因素,而坡度作为表征地表倾斜程度的核心指标,更是贯穿于城市建设、生态保护等诸多环节。本文将全面解读中国 371 个城市坡度数据的相关情况,包括数据概况、生成流程、应用场景等内容,为读者呈现一份详尽的坡度数据指南。

qq_39719713的博客 1844

无所不能!无痛拥有自己的3DGS自动驾驶仿真器

点击下方卡片,关注“自动驾驶之心”公众号戳我->领取自动驾驶近15个方向学习路线今天自动驾驶之心很荣幸邀请来了仿真算法专家—张峻川,为大家分享如何无痛拥有自己的3DGS自动驾驶仿真器,完全使用开源的学术研究,且无需程序编写!如果您有相关工作需要分享,请在文末联系我们!也欢迎添加小助理微信AIDriver004,加入我们的技术交流群>>点击进入→自动驾驶之心『仿真闭环』技术交流群...

CV_Autobot的博客 2177

YOLO11实战 第056期-基于yolo11的无人机航拍铁路障碍物检测实战-数据集&源码&系统

召回率曲线帮助评估模型在目标检测任务中,检测到真正目标的能力。通过这条曲线,可以评估模型在目标检测任务中的整体性能,并找到合适的置信度阈值,以在精确率和召回率之间做出最佳平衡。PR曲线越接近右上角,模型性能越好,曲线下方的面积越大,说明模型在不同置信度下的。这条曲线显示了随着置信度的增加,每个类别的召回率先变化较小,然后在某个点之后迅速下降。通过这条曲线,可以选择合适的置信度阈值,以优化模型的检测结果,平衡精确率和召回率。曲线都显示了随着召回率的增加,精确度略有下降的趋势,但整体上精确度保持在很高的水平。

深度学习算法工程师,专注于前沿算法研究与实战应用。在这里,我将分享深度学习领域的实战经验、优质数据集资源以及最新论文解读与精度分析,旨在与广大技术爱好者共同探索人工智能的奥秘,助力技术成长与创新。 158

禾赛XT16 vs XT32激光雷达实测对比:选16线还是32线?看完这篇不纠结

本文深度评测禾赛XT16与XT32激光雷达的性能差异与应用选择。通过实测数据对比,分析16线与32线激光雷达在点云密度、动态场景适应性及与IMU协同工作等方面的表现,帮助用户根据自动驾驶、机器人等不同应用场景做出最优选型决策。

table的专栏 945

【动态三维重建】Deformable 3D Gaussians 可变形3D GS用于单目动态场景重建(CVPR 2024)

隐式神经表示为动态场景重建和渲染的新方法铺平了道路。尽管如此,先进的动态神经渲染方法很大程度依赖这些隐式表示,经常难以捕捉场景中物体的复杂细节。此外,隐式方法在一般动态场景中实现实时渲染,限制了它们在各种任务中的使用。为了解决这一问题,我们提出了一种可变形的三维高斯分布的splatting 方法,该方法使用三维高斯分布来重建场景,并在具有变形场的规范空间中学习它们,以建模单目动态场景。我们还引入了一种没有额外开销的退火平滑训练机制,它可以减轻不准确的姿态对真实世界数据集中时间插值任务的平滑性的影响。

qq_45752541的博客 6593

COD论文笔记VSCode: General Visual Salient and Camouflaged Object Detection with 2D Prompt Learning

VSCode模型通过引入领域特定提示和任务特定提示,结合提示区分损失,成功地在单一模型中处理多个显著目标检测和伪装目标检测任务。这种方法不仅提高了模型的性能,还展示了其对未见任务的泛化能力。作者使用 Visual saliency transformer ICCV 2021 作为baseline model这张图展示了VSCode模型的整体框架,特别强调了2D提示学习方法。

985小菜鸡 1627

3dgs+gsbox+forge web 端渲染 3dgs

最近公众号刷到一个 3dgs 面向 threejs 的框架,做了个 web demo,虽然现在 3dgs 伪影有些严重,但 NeurlPS 2024。这样之后就可以通过 threejs 操作 3dgs 了,最后希望 difix3d+ 和 3dgs-enhancer 早点开源 ~这个主要是做生成格式转换,用 3dgs 生成的 ply 文件可以通过这个工具,命令行转为 spz 文件。,算是无脑跑通了,跑出来是一个这样的 ply 文件。代码,把第 2 步生成的文件路径修改下即可。

IT_learner_lgq的博客 1161

【AI智能体】Langchain 主流大模型调用与对话API使用详解

【AI大模型】Langchain 模型调用与对话API使用详解

congge_study的博客 409

Apache Kafka Connect任意文件读取漏洞(CVE-2025-27817)

由于Apache Kafka客户端未对用户输入进行严格验证和限制,未经身份验证的攻击者可通过构造恶意配置读取环境变量或磁盘任意内容,或向非预期位置发送请求,提升REST API的文件系统/环境/URL访问权限。(CVE-2025-27817)

iSee857的博客 2026

3D Gaussian Splatting从视频到三维重建跑自己的demo教程

本文介绍了使用3D高斯溅射技术从视频生成3D点云模型的完整流程。首先安装必要依赖并配置环境,然后通过FFmpeg将视频抽帧为图像序列。接着使用COLMAP进行特征提取、匹配和稀疏重建,并对相机模型进行去畸变处理以满足3D高斯溅射(3DGS)的要求。最后执行训练脚本生成3D点云数据,并通过官方查看器验证结果。整个过程涉及环境准备、视频处理、3D重建、模型转换和训练等多个步骤,最终生成可交互的3D场景模型。

Elizabethhh的博客 908

YOLOv26详解 | 一文带你从代码角度深入理解ultralytics最新作品yolov26的创新 | 训练、推理、验证、导出 (附网络结构图PPT可用,全网最全)

YOLOv26带来多项创新:1)采用双检测头机制(One-to-Many和One-to-One)实现端到端无NMS推理;2)移除DFL简化边界框回归;3)引入ProgLoss+STAL优化小目标检测;4)使用MuSGD优化器提升训练稳定性。网络结构方面,SPPF模块增加shortcut连接,并在C3k2中引入PSABlock注意力机制。该版本更注重实际部署,简化了推理流程,提升硬件兼容性。教程涵盖模型训练、验证、推理及导出全流程,支持多种格式转换如ONNX、TensorRT等,适合工业应用场景。

Snu77的博客 4067

一文拆解3DGS,弄清原理框架、实战 demo 与自驾仿真落地探索!

3D场景重建卡在哪儿?建模以月计、数据难复用、仿真不逼真!看3DGS技术如何破局!从原理拆解到实战演练,揭秘如何用“3D色块”实现日级高保真重建,打通从真实世界到数字仿真的快车道!

hongkeaimotek的博客 1256

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

Ubuntu22.04 gaussian-splatting安装;Ubuntu22.04 3dgs安装 及demo运行

在ubuntu22.04上 配置、运行gaussian-splatting/3dgs

weixin_44343000的博客 933

Probability and Statistics - 4th edition

Probability and Statistics - 4th edition

炼丹学习笔记2---ubuntu2004运行3D Gaussian Splatting(3DGS)分享

主要想看看前沿效果,看看跟激光slam出来效果差多少。折腾过程中,务必根据本地的cuda版本号,安装对应的torch相关东西。

qq_45701501的博客 1334

visio安装包

Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。

3D高斯点云CUDA版本数据制作与demo运行

通过本文的讲述,我们可以学习到cuda的高斯溅射使用以及用户如何轻松地将图像、相机参数和点云数据保存为COLMAP格式。这种实现不仅简化了数据处理流程,还为激光雷达加入3D高斯点云技术的应用提供了基础。用户可以在此基础上进行更复杂的操作,如点云重建、数据分析和可视化等。通过与COLMAP的兼容性,用户能够利用现有的工具和资源来进一步提升其项目的效率和效果。

lovely_yoshino的博客 1万+

3D ACIS Modeler 在测量软件里怎么用?几何查询、区域判断与测点布点

本文面向测量软件开发团队,梳理 CAD 模型导入三坐标测量软件后的几何判断工作:如何借助 3D ACIS Modeler 完成模型对象访问、测量区域判断与空间关系分析,并结合 LK Metrology CAMIO 官方案例说明内核与应用的分工,最后给出自研与引入内核的评估思路。

HuiduCADTech的博客 326

3D CAD参数化建模原理详解:尺寸参数、几何约束与特征关系

3DCAD参数化建模通过尺寸参数、几何约束与特征依赖关系,将设计意图融入模型,实现自动更新。其核心在于明确变量关联、合理设置约束、理顺特征逻辑。修改时,系统依规则重算几何,但需防范约束冲突、依赖失效等问题。提升可维护性需规划关键参数、优化建模结构,并验证多场景适用性。大腾智能ZCAD以自主内核与智能交互支持高效参数化设计,兼顾传统建模与同步修改需求,助力系列化开发与持续迭代。

大腾智能的博客 315

AI时代,Delft3D如何打通标量输运、波浪、粒子与溢油模拟

学完不仅能独立完成模型构建、参数设置和结果分析,还能真正掌握从“建模型”到“用模型解决实际问题”的完整方法。做 Delft3D 模拟,最难的不是“会点软件”,而是理论如何落地、参数如何设置、案例如何跑通,以及模型结果如何真正用于科研和项目。既适合零基础入门,也适合已有水动力基础、想进一步提升应用能力的科研人员、研究生及水文、水环境、海洋、水利、环评等领域技术工作者。1.拉格朗日粒子模型理论2.拉格朗日粒子法的适用情况3.拉格朗日粒子法的参数4.波浪模型后处理。这门课从基础到进阶,一次打通。

weixin_56135535的博客 175

虚拟仿真实训基地的技术实现路径:从3D采集、资源库到仿真平台的完整链路

本文提出“五段式”虚拟仿真实训链路——采集、建模、资源、平台、展示,破解职业教育实训资源持续产出难题。通过设备选型、AI建模、统一管理与过程留痕,实现教学资源标准化、可复用、可更新。强调元数据规范、轻量化处理与验收指标,避免“只采不建”“仿真脱节”等五大工程陷阱,确保基地长效运行,支撑岗位技能对接与教学改革。

Jmyd0123的博客 328

【测评】SenseNova6.8Flash模型正式发布,支持动态 PPT 及 3D 设计

SenseNova 6.8 Flash将设计生成拓展至多种创作形态,支持Web、SVG、Three.js、Blender、PPT等形式,满足多样化的AI Native Design需求,并支持动态PPT、动态Poster与Agentic 3D设计。同时,模型可接入Figma等专业工作流,帮助用户将AI设计能力融入现有的专业设计流程。此外,模型还支持三维场景与交互内容创作,可综合处理空间布局、材质与光照、镜头控制及动画编排等因素,构建可在网页中实时渲染的三维内容,拓展从立体视觉展示到动态交互的表达方式。

Enweitech Software Works 331

船舶安全培训怎么用AI生成3D预演?从甲板通道、设备热点到网页回放

船舶甲板能够漫游,不等于培训内容可信。本文梳理从培训任务、资料台账、空间白模到设备热点、步骤关联和网页交付的制作流程,说明如何用稳定设备 ID 追溯来源,通过三轮审核核对技术、课程与网页表现,并提供弱网图文回退和上线清单。AI 适合辅助场景与交互原型,不能替代专业审核、上船实训或正式安全程序。

Solange__的博客 548

DEM 数据源选型完全指南:SRTM、ASTER GDEM、ALOS AW3D30 与商业高分辨率的工程级对比

本文回答一个工程选型问题:SRTM、ASTER GDEM、ALOS AW3D30 和商业高分辨率 DEM 怎么选。核心结论:先确认数据表达的是裸地还是含地物表面,再确认垂直基准,最后才看分辨率。格网再细,表面层错了或基准没对齐,断面和汇水结果仍然不可用。

TuxinyunGIS的博客 288

项目选型 3D 相机推荐|自动化项目落地全流程选型指南

项目选型和单纯产品选型最大区别:所有参数都要服务于产线工艺目标,优先锁定 5 个基础边界条件,这是筛选相机的前置条件,也是很多项目踩坑的源头。项目选型 3D 相机,核心不是选出参数最好的硬件,而是选出适配项目工况、可控风险、可按时验收、运维成本可控的整套视觉方案。对于自动化系统集成商来说,优先选择拥有自研光学、算法、标定工具链,并且具备大量量产项目沉淀的国产 3D 视觉厂商,能够有效降低方案设计、现场调试、项目交付的不确定性。

加搜科技观察 115
上一篇: 材料AI迈向「可解释时代」,日本团队破解高维光谱黑箱,锁定新材料发现关键特征
下一篇: 4步出图/4K画质/6倍提速,PiD用像素扩散统一解码与超分辨率输出;SA-3DAO:包含 1000 组真实图像与艺术家手工 3D 网格配对的数据集
HyperAI超神经
博客等级 码龄7年 8872粉丝 1753原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值