
点云滤波---半径滤波器

【点云处理技术之PCL】滤波器实战:统计与半径滤波在三维重建中的噪声处理 本文深入探讨了PCL点云库中统计滤波器与半径滤波器在三维重建中的噪声处理应用。针对点云中常见的离群点问题,详细解析了StatisticalOutlierRemoval和RadiusOutlierRemoval的原理、实战代码与参数调优策略,并提出了串联使用的优化方案,有效解决点云密度不均导致的特征失真难题,提升三维模型重建质量。 阅读详情
AI摘要

本文介绍一种滤除点云离群点的滤波方法——半径滤波器。其工作原理是设定滤波半径,计算每个点在半径范围内其他点的个数,少于设定阈值的点将被滤除。还给出了PCL核心代码实现及完整代码,并提供了参考资料。

适用对象

滤除离群点的一种滤波方法。

工作原理

通过设定滤波半径,计算每个点在其半径范围内的其他点的个数。半径范围内其他点个数少于某一设定的阈值的点将被滤除。
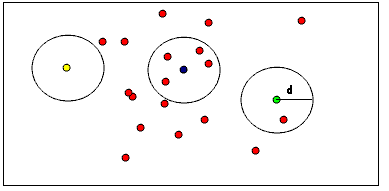
在这里插入图片描述
如上图所示,假设设置半径为d,分别考察黄色、蓝色和绿色的三个点。若设置点个数阈值为1,则黄色点将被滤除;若设置点个数阈值为2,则黄色点和绿色点都将被滤除。

PCL核心代码实现

pcl::RadiusOutlierRemoval<pcl::PointXYZ> outrem;//创建半径滤波器对象
outrem.setInputCloud(pointCloud_raw);			//设置输入点云
outrem.setRadiusSearch(0.02);					//设置半径为2cm
outrem.setMinNeighborsInRadius(5);				//设置最小邻接点个数阈值,半径范围内其他点个数少于5的点将被滤除
outrem.filter(*pointCloud_filter);				//执行滤波

完整代码

#include <iostream>
#include <pcl/point_types.h>
#include <pcl/filters/radius_outlier_removal.h>
#include <pcl/filters/conditional_removal.h>

int main (int argc, char** argv)
{
  if (argc != 2)
  {
    std::cerr << "please specify command line arg '-r' or '-c'" << std::endl;
    exit(0);
  }
  pcl::PointCloud<pcl::PointXYZ>::Ptr cloud (new pcl::PointCloud<pcl::PointXYZ>);
  pcl::PointCloud<pcl::PointXYZ>::Ptr cloud_filtered (new pcl::PointCloud<pcl::PointXYZ>);

  // Fill in the cloud data
  cloud->width  = 5;
  cloud->height = 1;
  cloud->points.resize (cloud->width * cloud->height);

  for (size_t i = 0; i < cloud->points.size (); ++i)
  {
    cloud->points[i].x = 1024 * rand () / (RAND_MAX + 1.0f);
    cloud->points[i].y = 1024 * rand () / (RAND_MAX + 1.0f);
    cloud->points[i].z = 1024 * rand () / (RAND_MAX + 1.0f);
  }

  if (strcmp(argv[1], "-r") == 0){
    pcl::RadiusOutlierRemoval<pcl::PointXYZ> outrem;
    // build the filter
    outrem.setInputCloud(cloud);
    outrem.setRadiusSearch(0.8);
    outrem.setMinNeighborsInRadius (2);
    // apply filter
    outrem.filter (*cloud_filtered);
  }
  else if (strcmp(argv[1], "-c") == 0){
    // build the condition
    pcl::ConditionAnd<pcl::PointXYZ>::Ptr range_cond (new
      pcl::ConditionAnd<pcl::PointXYZ> ());
    range_cond->addComparison (pcl::FieldComparison<pcl::PointXYZ>::ConstPtr (new
      pcl::FieldComparison<pcl::PointXYZ> ("z", pcl::ComparisonOps::GT, 0.0)));
    range_cond->addComparison (pcl::FieldComparison<pcl::PointXYZ>::ConstPtr (new
      pcl::FieldComparison<pcl::PointXYZ> ("z", pcl::ComparisonOps::LT, 0.8)));
    // build the filter
    pcl::ConditionalRemoval<pcl::PointXYZ> condrem;
    condrem.setCondition (range_cond);
    condrem.setInputCloud (cloud);
    condrem.setKeepOrganized(true);
    // apply filter
    condrem.filter (*cloud_filtered);
  }
  else{
    std::cerr << "please specify command line arg '-r' or '-c'" << std::endl;
    exit(0);
  }
  std::cerr << "Cloud before filtering: " << std::endl;
  for (size_t i = 0; i < cloud->points.size (); ++i)
    std::cerr << "    " << cloud->points[i].x << " "
                        << cloud->points[i].y << " "
                        << cloud->points[i].z << std::endl;
  // display pointcloud after filtering
  std::cerr << "Cloud after filtering: " << std::endl;
  for (size_t i = 0; i < cloud_filtered->points.size (); ++i)
    std::cerr << "    " << cloud_filtered->points[i].x << " "
                        << cloud_filtered->points[i].y << " "
                        << cloud_filtered->points[i].z << std::endl;
  return (0);
}

参考资料

Removing outliers using a Conditional or RadiusOutlier removal

Open3D 半径滤波器 全称,是一种基于邻域密度的点云去噪方法。它的思路非常直接直接和简单,就是在点云数据中,该算法要求每一个点在一定的半径范围内至少有足够多的邻点,否则就会被当作噪声点移除有效点通常位于密度较高的区域,而噪声点往往孤立存在。 阅读详情

相关推荐

【PCL自学:Filtering】PCL中的各类滤波器介绍与使用 (持续更新)

PCL_filter模块中各类滤波器目录一、直通滤波器(PassThrough):用于阈值滤除1、直通滤波器介绍2、示例代码二、体素滤波器(VoxelGrid filter):用于下采样1、体素滤波器介绍2、示例代码三、统计离群滤波器(StatisticalOutlierRemoval filter):用于离群点滤除1、统计离群滤波器介绍2、示例代码四、条件滤波器(Conditional or RadiusOutlier ):用于离群点滤除1、条件滤波器介绍2、示例代码 一、直通滤波器(PassThroug

斯坦福的兔子的博客 8115

Python点云处理——半径滤波算法

在点云处理中,最常见的任务就是目标检测和语义分割。而在进行这两种操作之前,必须对点云进行数据清洗和预处理,去除其中明显不符合要求的噪点、离群点和鬼影点等。半径滤波的原理同样非常简单,指定一个半径值和近邻点数量临界值,检测某一点在该半径的球邻域空间内有多少个近邻点,若近邻点数量小于临界值,则认为该点是“离群点”,将其从点云数据中删去。

weixin_45413193的博客 1786

点云数据滤波处理(PCL实现)

引: ​​​​​​点云数据滤波处理(PCL实现) - 简书 2020.01.03 14:29:02字数 942阅读 5,412 点云数据滤波处理(PCL实现) 1.滤波器介绍 点云目标识别的流程:数据采集->滤波->点云分割->点云识别,数据采集可以通过RGBD相机或者激光雷达等设备采集。由于采集设备精度,环境因素,光照因素,物体表面性质等影响,会导致点云数据不可避免的出现噪音。滤波过程就是为了解决点云数据密度不规则不平滑,离群点,大数据降采样,空洞,噪声数据等问题。 点云数据滤

u014090257的博客 3668

使用 PCLPy 库实现点云半径滤波器

使用 PCLPy 库实现点云半径滤波器非常方便,这个例子中我们使用了 make_radius_filter() 函数来创建半径滤波器对象,并且使用 set_radius_search() 函数来设置半径大小,最后使用 filter() 函数来进行滤波操作。在实际应用中,我们可以根据需要调整半径大小,并且可以多次进行半径滤波操作以达到更好的效果。在点云处理中,半径滤波器是一种常用的工具,它可以将周围某一半径内的点筛选出来,从而去掉离群点或者噪声。使用 PCLPy 库实现点云半径滤波器。

qq_37934722的博客 298

ROS 八叉树地图构建 - 给 octomap_server 增加半径滤波器!

为了在每帧点云中滤除噪声点,选择了半径滤波器,也用高斯滤波器测试过,但是没有半径效果好,这里记录下在 octomap_server 中增加半径滤波器的步骤,并在 launch 中配置滤波器参数。 一、半径滤波器基本原理 放一张汇报用的 PPT 截图: 原理很简单就是判断一个点云周围(半径 R)有没有足够多(K)的邻居点,如果没有就删除这个点,否则就保留。 二、基本用法 我一般学习技术喜欢到官网看最原始的教程:Removing outliers using a Conditional or RadiusOu

登龙的专栏 1986

点云处理:半径滤波详解

以上代码使用了Open3D库来读取和保存点云数据,同时创建了一个KDTree搜索对象,以便在点云中快速查找指定半径内的邻居点。点云半径滤波的原理是首先定义一个半径,并在点云中选取一个点作为中心点,然后通过计算中心点周围某个半径范围内所有点的平均值或中位数等统计量,将中心点替换为该统计量作为新的点云。点云半径滤波算法可以通过调整滤波半径和最小邻居数等参数,适应不同类型的点云数据。在实际应用中,我们可以通过将点云半径滤波与其他点云处理算法结合使用,实现更加精确的点云处理效果。点云处理:半径滤波详解。

. 1423

点云 半径滤波器-下采样(去除噪点)

点云 半径滤波器-下采样(去除噪点)

m0_61223872的博客 179

各种滤波算法

这里整理了一些滤波算法,比如用于噪声点去除的Radius Outlier Removal和Statistical Outlier removal;用于降采样的voxel grid downsample,Farthest Point Sampling和Normal Space Sampling;用于上采样和平滑的Bilateral Filter;

qhu1600417010的博客 1900

点云处理系列 - 点云滤波(二)

经典的滤波方法有:直通滤波器,体素滤波器,统计滤波器,条件滤波,半径滤波器,双边滤波,高斯滤波等。

Adunn的专栏 3199

PCL系列7——半径滤波(离群点剔除)

1.原理介绍 点云半径滤波也叫基于连通分析的点云滤波,该方法的基本思想是假定原始点云中每个激光点在指定的半径邻域中至少包含一定数量的近邻点。原始点云中符合假设条件的激光点被视为正常点进行保留,反之,则视为噪声点并进行去除。该方法对原始激光点云中存在的一些悬空的孤立点或无效点具有很好的去除效果。 2.源码剖析 template <typename PointT> void pcl::Ra...

独学而无友,则孤陋而寡闻 1万+

PCL点云库入门——PCL库点云滤波算法之半径滤波(RadiusOutlierRemoval)

半径滤波算法是一种基于局部邻域的点云数据滤波方法。它通过设定一个半径阈值来确定一个球形邻域,对于点云中的每一个点,算法会检查其邻域内与其他点的位置。如果邻域内的点与中心点的距离小于或等于设定的半径阈值,那么这些点将被保留;反之,如果距离大于半径阈值,则这些点将被移除。通过这种方式,半径滤波算法能够有效地去除噪声点,同时保留点云数据中的主要特征。该算法特别适用于需要去除离群点和噪声的场景,如地面点云数据的预处理。由于其简单高效的特点,半径滤波算法在点云数据处理中也得到了广泛的应用。

qq_36812406的博客 2203

基于PCL的半径滤波器

其中之一就是半径滤波器,它可以根据指定的半径范围和邻居点数量的阈值来清除不需要的点云数据。通过计算每个点周围邻居点的数量,并在指定的半径范围内进行筛选,半径滤波器能够去除噪声和不需要的点云数据,从而简化点云处理过程。半径滤波器基于以下原理:对于给定的每个点,算法会计算其周围的邻居点数量,并与预设的最小邻居点数量进行比较。半径滤波器是一种常用的点云处理算法,可用于去除噪声和不需要的点云数据。它通过计算每个点周围邻居点的数量,并在指定的半径范围内进行筛选,从而实现数据的滤波和平滑。函数加载了点云数据。

2301_79326891的博客 193

3D点云处理:半径滤波器&中值滤波器(附源码)

3D点云处理:半径滤波器&中值滤波器。

lddx_123456的博客 748

【PCL】—常用的点云滤波算法详解

参考:https://www.freesion.com/article/6131168793/ 参考:https://www.cnblogs.com/ironstark/p/4991232.html 1. 点云滤波的概念 点云滤波是点云处理的基本步骤,也是进行 high level 三维图像处理之前必须要进行的预处理。其作用类似于信号处理中的滤波,但实现手段却和信号处理不一样。我认为原因有以下几个方面: 点云不是函数,对于复杂三维外形其x,y,z之间并非以某种规律或某种数值关系定义,所以点云无法建立横.

lemonxiaoxiao的博客 1万+

pclpy半径滤波器——快速去除点云噪声的利器

使用pclpy进行半径滤波十分简单,只需要引入pclpy和numpy,创建一个点云对象,然后定义一个半径滤波器对象并进行参数设置,最后调用filter()方法即可完成点云滤波。pclpy是一个Python语言的点云处理库,提供了多种点云滤波算法,其中最常用的一种是半径滤波器。半径滤波器是一种基于距离的滤波器,可以通过设置搜索半径来去除点云中的噪声。总而言之,pclpy半径滤波器是一款方便实用、易于调节的点云滤波工具,可以帮助我们快速去除点云中的噪声,提高点云处理的效率和准确性。

. 814

Open3D点云数据处理:半径滤波器

在实际应用中,半径滤波器广泛应用于去除点云中的离群点和噪声,以提高后续处理任务的准确性。例如,当进行点云配准、表面重建或目标提取时,点云中的离群点会导致结果的不稳定性和误差。总结而言,Open3D库提供了强大的点云数据处理功能,其中半径滤波器是一个常用的滤波方法。通过适当调整半径大小和邻域点的数量阈值,我们可以根据具体场景对点云数据进行滤波处理,去除离群点和噪声,提高后续处理任务的准确性和稳定性。其中,半径滤波器是Open3D中常用的滤波方法之一,用于去除点云中的离群点或噪声。首先,我们需要加载点云数据。

GfEmacs_Lisp的博客 299

半径滤波器

在点云数据中,设定每一个点一定半径范围内周围至少有足够多的近邻,不满足就会被删除。

twnkie的博客 486

PCLpy 点云半径滤波器 - 优化点云数据的工具

点云半径滤波器是 PCL 中的一个重要滤波器,能够通过指定一个半径,将点云中指定范围内的点保留下来,而去除其他点。本文介绍了如何使用 PCLpy 实现点云半径滤波器,并给出了相应的源代码。点云半径滤波器是一种常用的点云处理工具,可以对点云数据进行噪点去除或感兴趣区域提取。希望本文能够帮助读者理解并应用点云半径滤波器,进一步探索点云处理领域的其他技术和应用。至此,我们已经完成了使用 PCLpy 实现点云半径滤波器的过程。通过指定半径范围,我们可以轻松地去除点云中的噪点或提取感兴趣区域,从而优化点云数据。

XsupDatabase的博客 221
上一篇: 点云滤波---条件滤波器
下一篇: pcl::Feature 类输入数据的传入方法和四种应用模式
Leo-Ma
博客等级 码龄11年 1701粉丝 124原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值