


目录
一、UART协议基础
关于UART协议的基础理论部分已经在上一篇文章中讲述,不再重复介绍。
UART通信协议
本文主要介绍如何使用Verlilog编程,通过FPGA实现UART串口通信回环工程。在本工程中所使用的系统时钟为50MHz,如果选择115200的波特率进行数据传输,那么传输1bit所用的时钟周期数就是50_000_000 / 115200。
二、系统模块划分
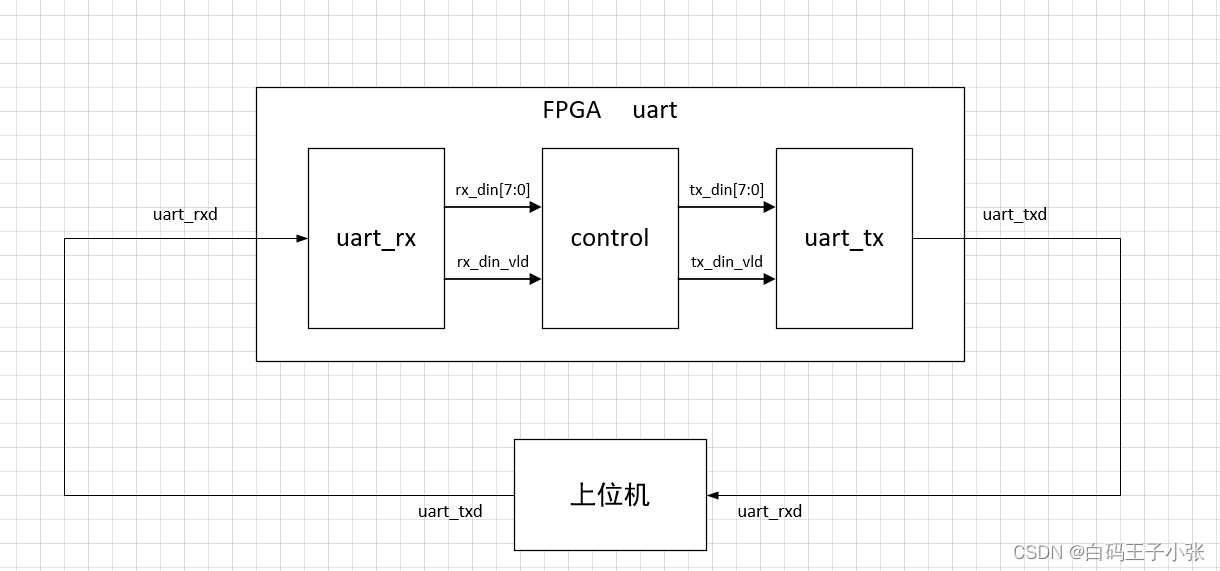
uart模块: uart串口通信顶层设计模块,包含uart_tx、uart_rx、control模块。
uart_rx模块: UART串口数据接收模块,将上位机发送的串行数据接收后转换成并行数据发送给control模块。
control模块: UART控制模块,将接收到的并行数据存储到FIFO中,当读FIFO条件满足时输出。
uart_tx模块: UART串口数据发送模块,将从control读出的并行数据转换成串行数据发送给上位机。
三、代码实现
1、uart顶层设计模块
//  **************************************************************
//  Author: Zhang JunYi
//  Create Date: 2022.11.04
//  Design Name: uart
//  Module Name: uart
//  Target Device: Cyclone IV E (EP4CE6F17C8)
//  Tool versions: Quartus Prime 18.1
//  Description: UART串口通信顶层设计模块
//  **************************************************************
module uart (
    input               clk             ,
    input               rst_n           ,

    input               uart_rxd        ,
    output              uart_txd
);

    //  信号定义
    wire    [7:0]       rx_dout         ;
    wire                rx_dout_vld     ;
    wire    [7:0]       ctrl_dout       ;
    wire                ctrl_dout_vld   ;
    wire                ready           ;

    //  模块例化
    uart_rx u_uart_rx (
        /*input               */.clk             (clk           ),
        /*input               */.rst_n           (rst_n         ),
        /*input               */.uart_rx         (uart_rxd      ),       //  接收到的串口数据

        /*output  [7:0]       */.rx_dout         (rx_dout       ),       //  串行数据转换成并行数据后输出给control模块
        /*output              */.rx_dout_vld     (rx_dout_vld   )
    );

    control u_control (
        /*input               */.clk             (clk           ),
        /*input               */.rst_n           (rst_n         ),
        /*//  uart_rx*/
        /*input   [7:0]       */.rx_din          (rx_dout       ),
        /*input               */.rx_din_vld      (rx_dout_vld   ),
        /*//  uart_tx*/
        /*input               */.ready           (ready         ),
        /*output  [7:0]       */.ctrl_dout       (ctrl_dout     ),
        /*output              */.ctrl_dout_vld   (ctrl_dout_vld )
    );

    uart_tx u_uart_tx (
        /*input               */.clk            (clk            ),
        /*input               */.rst_n          (rst_n          ),
        /*//  control*/
        /*input   [7:0]       */.tx_din         (ctrl_dout      ),
        /*input               */.tx_din_vld     (ctrl_dout_vld  ),
        /*output              */.ready          (ready          ),       //  给control模块的握手信号,表示可以接收数据进行发送
        /*//  上位机*/
        /*output              */.uart_tx        (uart_txd       )
    );

endmodule
2、uart_rx串口数据接收模块
//  **************************************************************
//  Author: Zhang JunYi
//  Create Date: 2022.11.04
//  Design Name: uart
//  Module Name: uart_rx
//  Target Device: Cyclone IV E (EP4CE6F17C8)
//  Tool versions: Quartus Prime 18.1
//  Description: UART串口通信数据接收模块
//  **************************************************************
`include "param.v"
module uart_rx (
    input               clk             ,
    input               rst_n           ,
    input               uart_rx         ,       //  接收到的串口数据

    output  [7:0]       rx_dout         ,       //  串行数据转换成并行数据后输出给control模块
    output              rx_dout_vld
);

    //  参数定义

    //  信号定义
    reg     [19:0]      cnt_baud        ;       //      波特率计数器
    wire                add_cnt_baud    ;
    wire                end_cnt_baud    ;

    reg     [3:0]       cnt_bit         ;       //      bit计数器
    wire                add_cnt_bit     ;
    wire                end_cnt_bit     ;

    reg                 rx_flag         ;       //  开始接收数据标志
    reg     [1:0]       uart_rx_r       ;       //  uart_rx同步打拍
    wire                rx_nedge        ;       //  uart_rx下降沿

    reg     [9:0]       dout_data       ;

    //  cnt_baud
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            cnt_baud <= 0 ;
        end
        else if(add_cnt_baud)begin
            if(end_cnt_baud)begin
                cnt_baud <= 0 ;
            end
            else begin
                cnt_baud <= cnt_baud + 1 ;
            end
        end
    end
    assign	add_cnt_baud =	rx_flag ;
    assign	end_cnt_baud =  add_cnt_baud && (cnt_baud == `BAUD - 1) ;

    //  cnt_bit
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            cnt_bit <= 0 ;
        end
        else if(add_cnt_bit)begin
            if(end_cnt_bit)begin
                cnt_bit <= 0 ;
            end
            else begin
                cnt_bit <= cnt_bit + 1 ;
            end
        end
    end
    assign	add_cnt_bit = end_cnt_baud ;
    assign	end_cnt_bit = add_cnt_bit && (cnt_bit == 9 || dout_data[0] == 1'b1) ;

    //  uart_rx_r
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            uart_rx_r <= 0 ;
        end
        else begin
            uart_rx_r <= {uart_rx_r[0],uart_rx} ;
        end
    end

    //  uart_rx下降沿检测
    assign  rx_nedge = ~uart_rx_r[0] & uart_rx_r[1] ;

    //  rx_flag
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            rx_flag <= 1'b0 ;
        end
        else if(rx_nedge)begin
            rx_flag <= 1'b1 ;
        end
        else if(end_cnt_bit)begin
            rx_flag <= 1'b0 ;
        end
    end

    //  dout_data
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            dout_data <= 0 ;
        end
        else if(rx_flag & cnt_baud == 0)begin
            dout_data[cnt_bit] <= uart_rx_r[0] ;
        end
    end

    //  输出
    assign  rx_dout = dout_data[8:1] ;
    assign  rx_dout_vld = end_cnt_bit && dout_data[0] == 1'b0 ;

endmodule
3、control控制模块
//  **************************************************************
//  Author: Zhang JunYi
//  Create Date: 2022.11.04
//  Design Name: uart
//  Module Name: control
//  Target Device: Cyclone IV E (EP4CE6F17C8)
//  Tool versions: Quartus Prime 18.1
//  Description: UART串口通信控制模块
//  **************************************************************
`include "param.v"
module control (
    input               clk             ,
    input               rst_n           ,
    //  uart_rx
    input   [7:0]       rx_din          ,
    input               rx_din_vld      ,
    //  uart_tx
    input               ready           ,
    output  [7:0]       ctrl_dout       ,
    output              ctrl_dout_vld
);

    //  参数定义

    //  信号定义
    wire                rdreq           ;
    wire                wrreq           ;
    wire    [7:0]       fifo_q          ;
    wire                rdempty         ;
    wire    [2:0]       rdusedw         ;
    wire                wrfull          ;
    wire    [2:0]       wrusedw         ;

    reg                 rd_flag         ;       //  fifo可读标志

    //  rd_flag
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            rd_flag <= 1'b0 ;
        end
        else if(rdusedw > 4)begin
            rd_flag <= 1'b1 ;
        end
        else if(rdempty)begin
            rd_flag <= 1'b0 ;
        end
    end

    //  fifo例化
    fifo	fifo_inst (
	    .aclr       ( ~rst_n        ),
	    .data       ( rx_din        ),
	    .rdclk      ( clk           ),
	    .rdreq      ( rdreq         ),
	    .wrclk      ( clk           ),
	    .wrreq      ( wrreq         ),

	    .q          ( fifo_q        ),
	    .rdempty    ( rdempty       ),
	    .rdusedw    ( rdusedw       ),
	    .wrfull     ( wrfull        ),
	    .wrusedw    ( wrusedw       )
	);

    assign  wrreq = ~wrfull && rx_din_vld ;
    assign  rdreq = rd_flag && ready ;

    //  输出
    assign  ctrl_dout = fifo_q ;
    assign  ctrl_dout_vld = rdreq ;

endmodule
4、uart_tx串口数据发送模块
//  **************************************************************
//  Author: Zhang JunYi
//  Create Date: 2022.11.04
//  Design Name: uart
//  Module Name: uart_tx
//  Target Device: Cyclone IV E (EP4CE6F17C8)
//  Tool versions: Quartus Prime 18.1
//  Description: UART串口通信数据发送模块模块
//  **************************************************************
`include "param.v"
module uart_tx (
    input               clk             ,
    input               rst_n           ,
    //  control
    input   [7:0]       tx_din          ,
    input               tx_din_vld      ,
    output              ready           ,       //  给control模块的握手信号,表示可以接收数据进行发送
    //  上位机
    output              uart_tx
);

    //  参数定义

    //  信号定义
    reg     [19:0]      cnt_baud        ;       //  波特率计数器
    wire                add_cnt_baud    ;
    wire                end_cnt_baud    ;

    reg     [3:0]       cnt_bit         ;       //  bit计数器
    wire                add_cnt_bit     ;
    wire                end_cnt_bit     ;

    reg                 tx_flag         ;       //  数据传输标志

    reg     [9:0]       tx_data         ;       //  寄存将要发送的数据
    reg                 dout            ;       //  并行数据转串行数据发送

    reg                 vld             ;


    //  cnt_baud
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            cnt_baud <= 0 ;
        end
        else if(add_cnt_baud)begin
            if(end_cnt_baud)begin
                cnt_baud <= 0 ;
            end
            else begin
                cnt_baud <= cnt_baud + 1 ;
            end
        end
    end
    assign	add_cnt_baud =	tx_flag ;
    assign	end_cnt_baud = add_cnt_baud && (cnt_baud == `BAUD - 1) ;

    //  cnt_bit
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            cnt_bit <= 0 ;
        end
        else if(add_cnt_bit)begin
            if(end_cnt_bit)begin
                cnt_bit <= 0 ;
            end
            else begin
                cnt_bit <= cnt_bit + 1 ;
            end
        end
    end
    assign	add_cnt_bit = end_cnt_baud ;
    assign	end_cnt_bit = add_cnt_bit && (cnt_bit == 9) ;

    //  tx_flag
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            tx_flag <= 1'b0 ;
        end
        else if(tx_din_vld)begin
            tx_flag <= 1'b1 ;
        end
        else if(end_cnt_bit)begin
            tx_flag <= 1'b0 ;
        end
    end

    //  vld
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            vld <= 1'b0 ;
        end
        else begin
            vld <= tx_din_vld ;
        end
    end

    //  tx_data
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            tx_data <= 0 ;
        end
        else if(vld)begin
            tx_data <= {1'b1,tx_din,1'b0} ;     //      停止位 + 数据 + 起始位  低位在前发送
        end
    end

    //  dout
    always @(posedge clk or negedge rst_n)begin
        if(!rst_n)begin
            dout <= 1'b1 ;
        end
        else if(tx_flag)begin
            dout <= tx_data[cnt_bit] ;
        end
    end

    //  输出
    assign  uart_tx = dout ;
    assign  ready = ~tx_flag ;


endmodule
四、仿真
仿真代码如下:
`timescale 1ns/1ps

module uart_tb ();

    reg             tb_clk              ;
    reg             tb_rst_n            ;
    reg     [7:0]   data                ;
    reg             data_vld            ;

    wire            ready               ;
    wire            tx_data             ;
    wire            uart_txd            ;

    wire    [7:0]   rx_dout             ;
    wire            rx_dout_vld         ;

    //  模块例化
    uart_tx uart_tx_pc (        //  模拟上位机发送数据
        /*input               */.clk            (tb_clk         ),
        /*input               */.rst_n          (tb_rst_n       ),
        /*//  control*/
        /*input   [7:0]       */.tx_din         (data           ),
        /*input               */.tx_din_vld     (data_vld       ),
        /*output              */.ready          (ready          ),       //  给control模块的握手信号,表示可以接收数据进行发送
        /*//  上位机*/
        /*output              */.uart_tx        (tx_data        )
    );

    uart u_uart (
        /*input               */.clk             (tb_clk        ),
        /*input               */.rst_n           (tb_rst_n      ),

        /*input               */.uart_rxd        (tx_data       ),
        /*output              */.uart_txd        (uart_txd      )
    );

    //  参数定义
    parameter   CYCLE = 20 ;

    always  #(CYCLE / 2) tb_clk = ~tb_clk ;     //  50M时钟

    initial begin
        tb_clk   = 1'b1;
        tb_rst_n = 1'b1;
        data = 0;
        data_vld = 1'b0;

        # (CYCLE * 2);
        tb_rst_n = 1'b0;
        # (CYCLE * 2);
        # 2;
        tb_rst_n = 1'b1;
        # (CYCLE * 10);

        Send(8'hf9);
        Send(8'h99);
        Send(8'hAE);
        Send(8'hBC);
        Send(8'h55);
        Send(8'hE1);

        # (CYCLE * 100);
        $stop;
    end

    task Send;
        input   [7:0]   send_data ;
        begin
            data = send_data ;
            data_vld = 1'b1 ;
            # CYCLE ;
            data_vld = 1'b0 ;
            // @(posedge ready)
            # (CYCLE*440*10) ;
        end
    endtask

endmodule
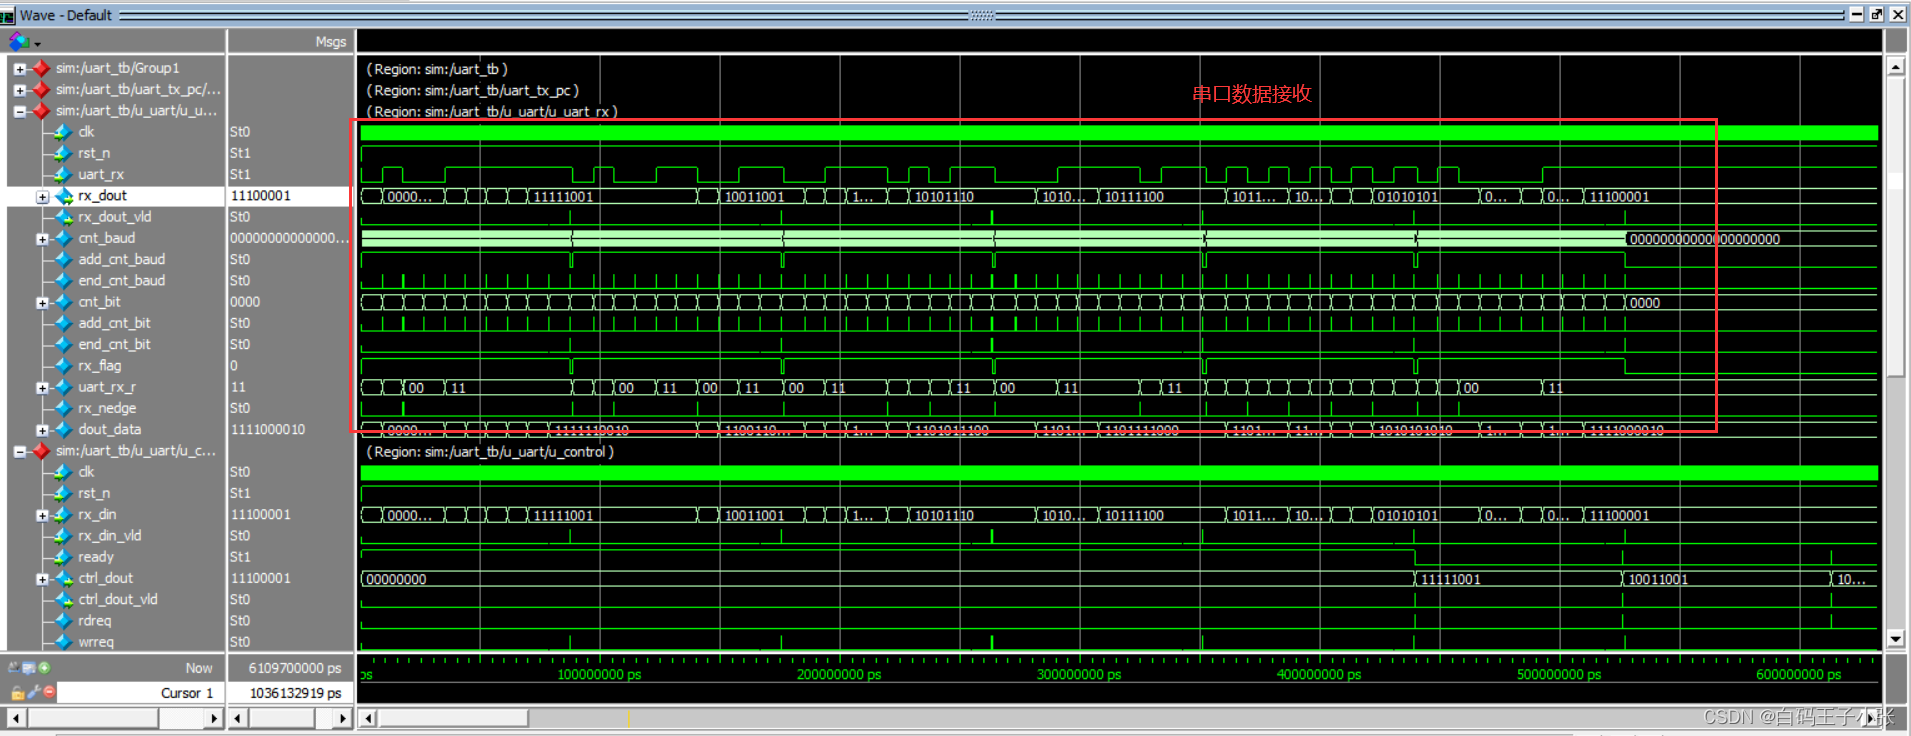
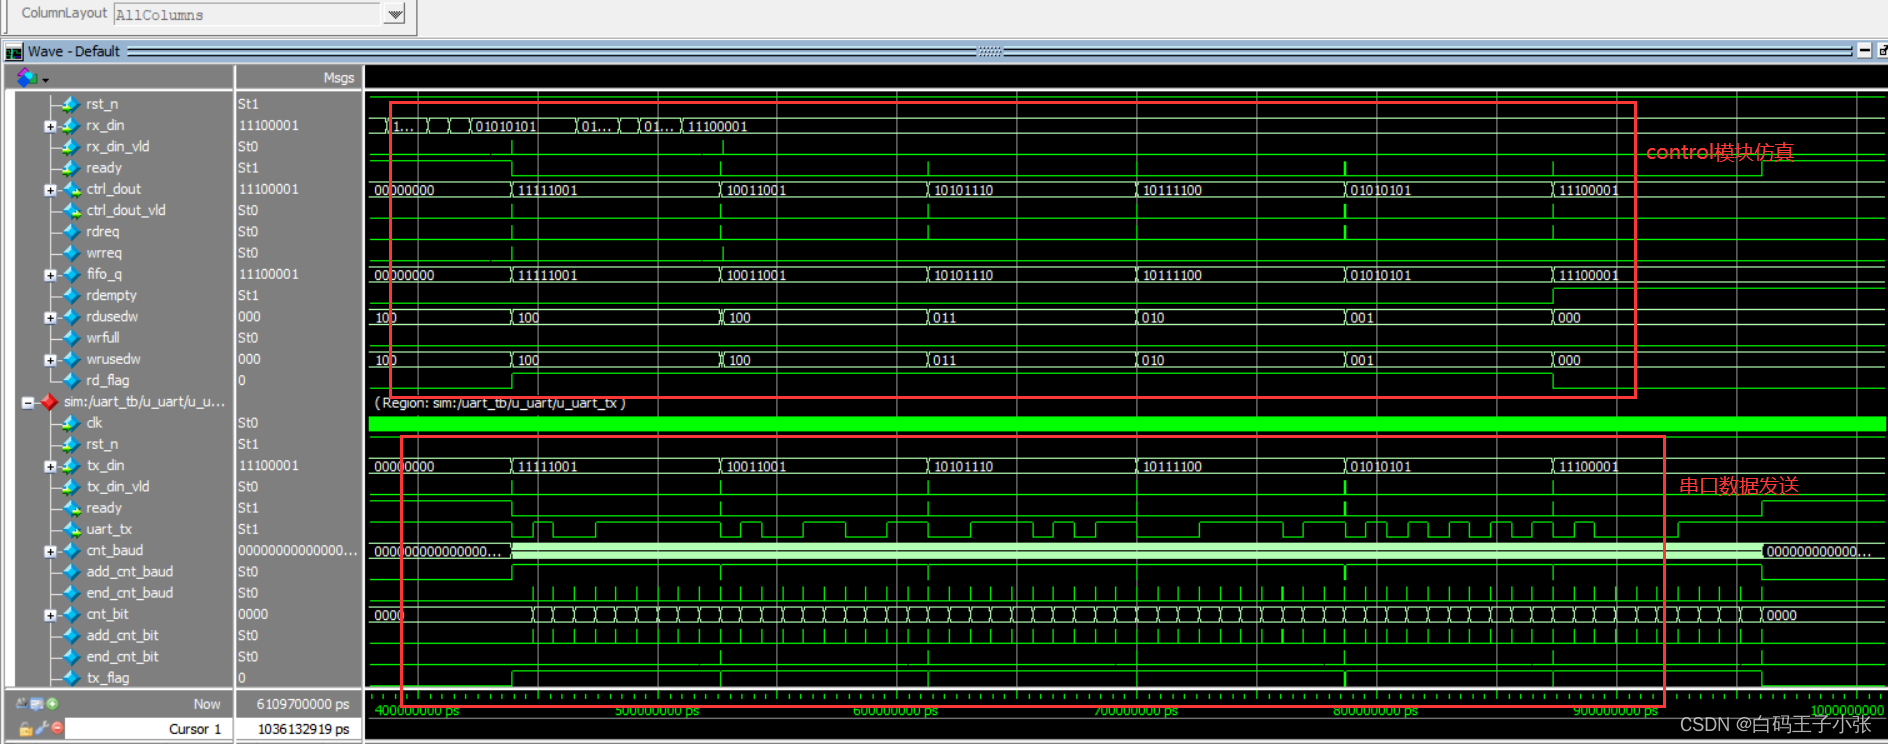
五、上板验证
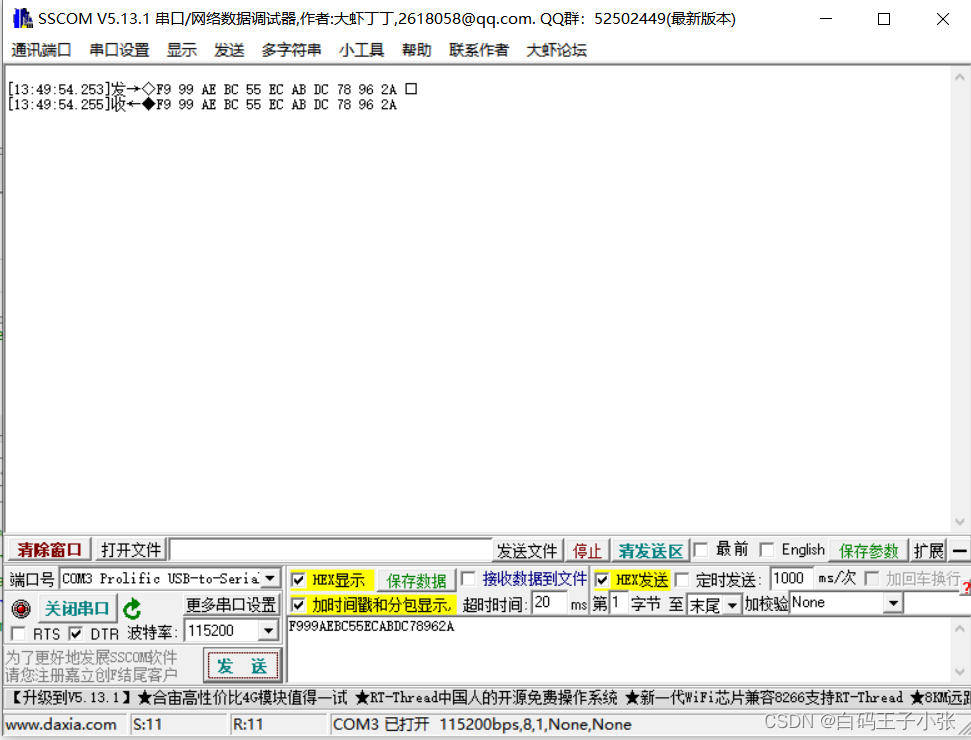
这里通过串口调试助手来与FPGA进行串口通信测试,可以看见通过串口收发数据正确。
六、踩坑事项
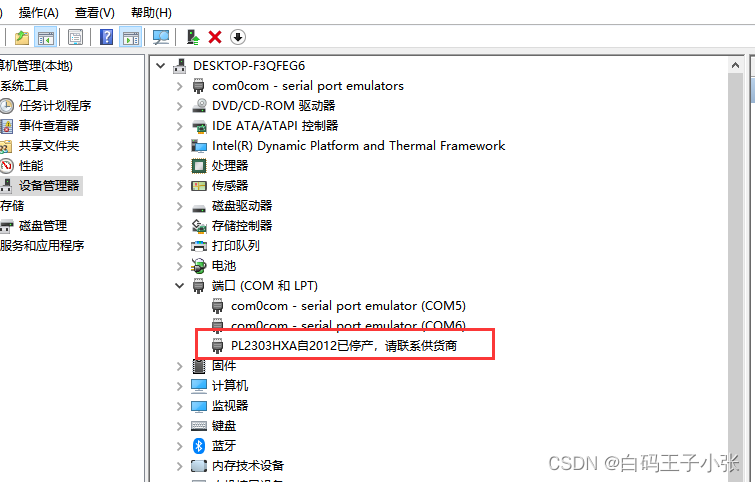
在调试串口的时候发现设备管理器中串口无法识别,显示PL2303HXA自2012已停产,请联系供应商,如下图:
这时需要下载一个旧版本的驱动,下载链接如下:
链接:https://pan.baidu.com/s/1FTtfgc2k2fw-9Ck1_tRbRQ
提取码:7kf2
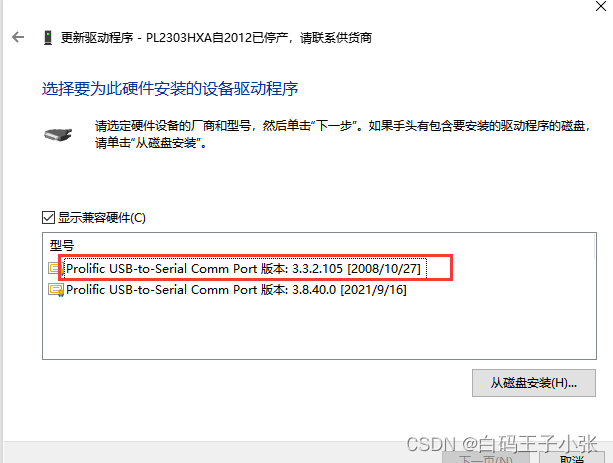
下载完成后解压安装,点击更新驱动程序→浏览电脑选择旧版本双击安装即可:


 205


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


