T536 CAN 调试

从全志T527到瑞芯微RK3568:新手入门嵌入式,第一块核心板到底该怎么挑?(附Linux 5.15环境搭建踩坑记录) 本文详细对比了全志T527、瑞芯微RK3568和T536三款嵌入式开发板的核心参数与适用场景,帮助新手根据学习资源、硬件需求和温度适应性选择合适的开发板。文章还提供了Linux 5.15环境搭建的实战指南和常见踩坑记录,助力开发者快速入门嵌入式开发。 阅读详情

T536 CAN 调试

发现问题

移植 CAN 驱动后,can0 和 can1 连接发现以下错误:
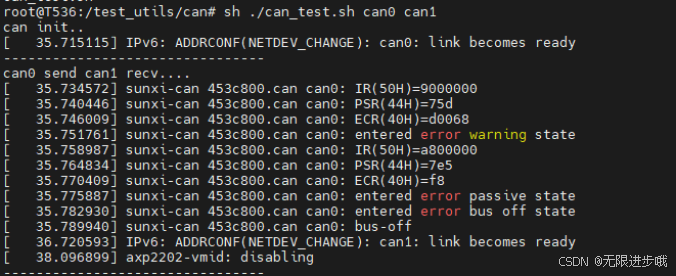
图一

bus-off 错误是致命错误,直接把 can 接口关闭了。

解析问题

阶段一

以下是 CAN 总线的错误状态转换:
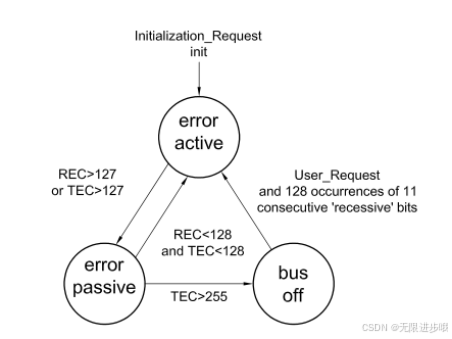
图二

REC 是接收错误计数,TEC 是发送错误计数。由图可知 TEC 大于 255 时,进入 bus-off 。回顾图一,得知这是发送数据出现了问题。

查看 can0 的 ECR 寄存器:
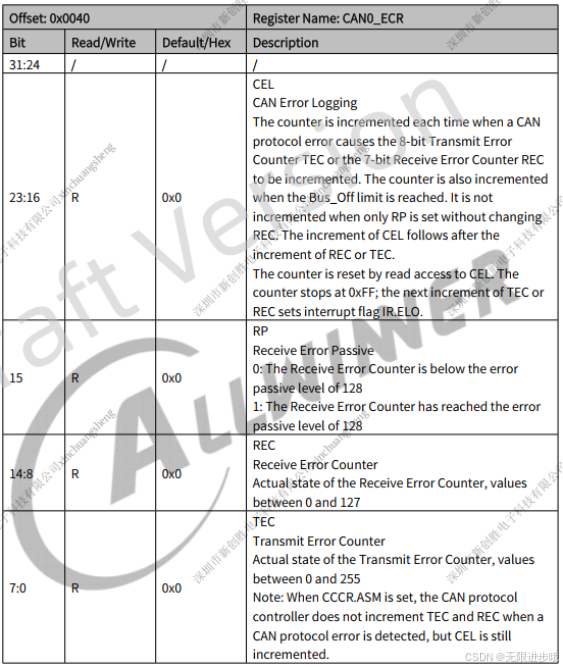
此时数值为 f8H ,小于 255 ,但还是触发 bus-off 错误,百思不得其解。

阶段二

然后我把 can0 切换为环回模式去测试:
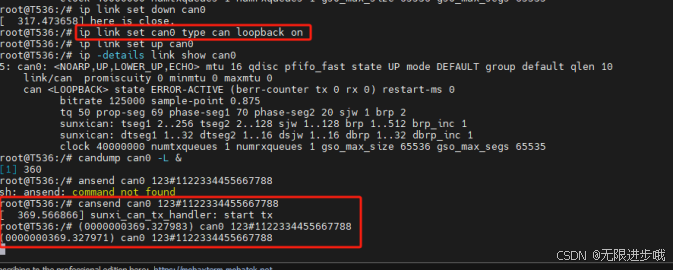
发现 can0 的环回模式没有问题。

阶段三

用万用表测试 can0 芯片的电压:
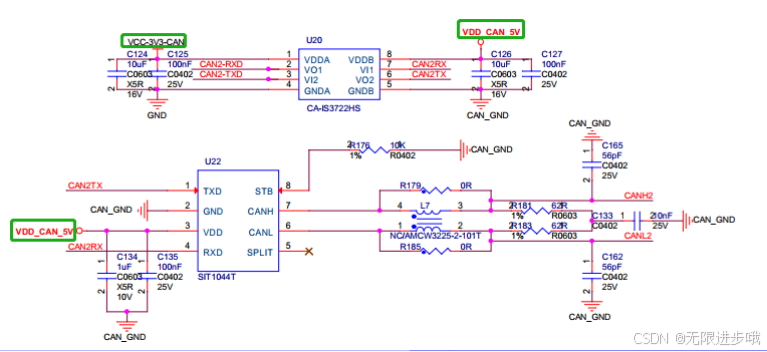
发现电压正常。

而且还测试了 CANH 和 CANL 的电压,处于空闲状态时,都是 2.5V ,正常。

解决问题

和硬件工程师沟通后,硬件工程师把 CAN 芯片换了另一个型号,发现能正常使用。

选型纠结症犯了?实测RK3568、T527、T536三款主流嵌入式核心板,聊聊工业项目怎么选 本文深度对比RK3568、T527、T536三款主流嵌入式核心板在工业项目中的选型策略,涵盖环境适应性、接口密度、实时性等关键指标。通过实测数据和真实案例,揭示参数性能对比背后的真相,帮助开发者根据具体需求做出最优选择,降低项目总成本。 阅读详情

相关推荐

米尔全志T536核心板:17串口4CAN的工业级接口狂魔实战解析

在工业自动化与嵌入式开发领域,核心板作为设备的核心计算单元,其接口丰富度、稳定性和长期可靠性是决定项目成败的关键。从技术原理上看,核心板集成了处理器、内存、存储及电源管理,通过高度集成的设计为复杂工业应用提供硬件基础。其技术价值在于能够大幅缩短产品开发周期,提供稳定可靠的硬件平台,尤其适用于严苛的工业环境。在应用场景上,这类高接口密度的核心板是构建**工业网关**、**协议转换器**、机器人控制器和智能HMI设备的理想选择,能够原生连接大量传感器、执行器和现场总线设备。本文聚焦的米尔全志T536核心板,正是

weixin_33217202的博客 403

T536主板的CANFD功能的使用-盈鹏飞嵌入式

CoM-T536核心模块采用Allwinner Cortex-A55四核处理器,主频1.6GHz,支持2TOPS NPU和4K视频编解码。模块配备1-4GB LPDDR4内存和4-64GB eMMC存储,支持双通道LVDS和MIPI DSI显示输出(最高1080p@60fps)。其特色功能包括4路CAN-FD接口、17路UART和双千兆以太网,采用53.5×45mm邮票孔设计,预装Linux 5.10/Ubuntu 20.04系统。评估板通过外接CAN收发器模块实现CAN功能测试,支持500Kbps至1Mb

szembed的博客 192

基于全志HZ-T536的边缘AI视觉检测系统实战:从模型部署到工业集成

边缘计算作为连接物理世界与数字世界的桥梁,通过在数据源头就近提供智能服务,有效解决了云端集中处理的延迟与带宽瓶颈。其核心原理是将计算、存储和分析能力下沉至网络边缘,实现数据的实时处理与本地决策。这一技术价值在于显著提升了系统响应速度、降低了网络依赖并增强了数据隐私性,广泛应用于智能制造、智慧城市等对实时性要求高的场景。在工业物联网中,边缘计算节点如同产线的“智能感官”,负责实时处理传感器与视觉数据。本文以全志HZ-T536平台为例,深入探讨了如何将轻量化AI模型(如EfficientNet-Lite)通过T

weixin_30596343的博客 458

T536是很炸裂

FET536-C核心板基于全志工业级处理器T536设计,4核Cortex-A55(AMP)+RISC-V MCU,主频1.6GHz+600MHz,搭载2TOPS NPU,支持安全启动、国密算法IP、全通路ECC、AMP、Linux-RT、 Local Bus等。vpm_run 可作为一个通用的模型运行环境,可运行任何部署正确的 NBG 模型文件。当然,我们现在的小模型开发非常火,我们可以直接用开发板中自带的命令来测试模型的运行。大家好,这篇文章给大家聊一下全志近来的新款主打芯片T536。

嵌入式Linux 1241

全志T536 4核A55 ARM+RISC-V+NPU 17路UART 工业开发板—调试工具安装

本章节内容是为评估板串口安装USB转串口驱动程序。驱动适用于CH340、CH341等USB转串口芯片。

创龙,嵌入式一体化解决方案商 208

单片机NTC热敏电阻测温:六种实用电路方案与选型指南

本文详细介绍了单片机系统中NTC热敏电阻测温的六种实用电路方案,包括分压法、恒流源法、RC充放电法、电桥法、频率法及集成专用IC方案,并提供了关键的硬件选型指南和软件处理技巧,帮助工程师实现高精度、低成本的温度测量。

herb5的博客 815

T536显示驱动调试

可以通过U-Boot菜单进行选择,在U-Boot启动倒数结束前按下“Ctrl+c”,进入U-Boot设置菜单,根据实际情况选择。图1.1 device/config/chips/t536/configs/demo/uboot-2023/uboot-board.dts。device/config/chips/t536/configs/demo/uboot-2023/uboot-board.dts和。T536支持LVDS、MIPI-DSI、LCD三种接口的屏幕。使用时将对应的dtsi使能即可。

szembed的博客 499

不用加速器!Google Earth Pro登录失败自救手册:从服务器连接到地图加载的完整排错流程

本文详细解析了Google Earth Pro登录失败的常见问题及解决方案,包括服务器连接失败、地图加载异常等。通过基础排查、内置修复工具使用和高级配置调整,帮助用户无需加速器即可解决启动问题、黑屏和转圈圈等困扰,提升软件使用体验。

weixin_29227425的博客 479

基于全志T536+FPGA+AI的智能服务机器人解决方案

凭借3D视觉“智慧之眼”,该机器人可以自动识别、清理垃圾,并在复杂的户外环境中自动避障,极大地提升了清洁效率。芯片,实现高精度3D深度信息获取,助力服务机器人实现感知、避障、导航等功能,可广泛应用于商务清洁、餐饮配送、楼宇配送、仓储物流、教育娱乐等领域。行业兴起的需求,信迈推出了双目结构光、单目结构光、iToF、激光雷达等多种机器人视觉感知方案,帮助机器人实现建图、定位、避障、场景识别等功能。当下,随着人工智能应用场景增多,相关产品不断落地到机器人、智能座舱、虚拟现实、工业等领域。

szxinmai的博客 1074

SpringBoot项目启动后ShardingSphere5.0首次SQL查询慢?这个预热技巧帮你搞定

本文针对SpringBoot项目集成ShardingSphere 5.0后首次SQL查询慢的问题,深入剖析了其根源在于SQL解析引擎的懒加载与缓存初始化。文章提供了三种有效的预热技巧,包括精准的SQL解析引擎预热、简单查询触发全链路预热以及可配置的生产级方案,帮助开发者将初始化成本提前至应用启动阶段,从而消除性能毛刺,提升用户体验与系统稳定性。

chair的专栏 1062

学习笔记9--智能驾驶的功能安全设计之功能安全设计

本系列博客包括6个专栏,分别为:《自动驾驶技术概览》、《自动驾驶汽车平台技术基础》、《自动驾驶汽车定位技术》、《自动驾驶汽车环境感知》、《自动驾驶汽车决策与控制》、《自动驾驶系统设计及应用》。此专栏是关于《自动驾驶系统设计及应用》书籍的笔记.

FUXI_Willard 1794

一款特殊的LCD屏幕驱动调试

一款特殊的LCD屏幕驱动调试 问题分析 这款LCD屏幕的有效显示区域为 480 * 1280, 但是它的timing时序却是600 * 1280。 时序要求600 * 1280意味着主控需要通过物理接口输出600 * 1280的图像,然而LCD的背板芯片会剪裁掉左右两侧各60像素,得到480 * 1280的显示区域。 那么我们的LCD屏幕参数该如何配置?Framebuffer的参数该如何配置? Framebuffer 配置成 600 * 1280,请应用层同学自行解决,画UI的时候画600*1280的。

漫不经心 1353

百度智能云ASR实战:5分钟搞定Unity语音转文字(含完整代码)

本文详细介绍了如何在Unity中集成百度智能云ASR服务,实现高效的语音转文字功能。从环境配置、音频处理到服务端通信,提供完整代码示例和实战优化技巧,帮助开发者快速实现语音交互功能,适用于游戏开发、XR应用等场景。

ujm56789012的博客 215

四核A55+17路UART+4路CAN FD:T536 SOM如何重构工业接口设计

在嵌入式产品选型中,算力与外设资源的平衡一直是硬件工程师的核心痛点。处理器接口数量不足,往往迫使设计者采用USB转串口、SPI转CAN等扩展方案,不仅增加成本,更影响实时性与稳定性。新唐T536四核Cortex-A55核心板(SOM)通过原生提供17路UART和4路CAN FD接口,从底层解决了这一难题。其背后涉及引脚复用、FIFO缓冲、DMA传输等硬件机制,以及Linux下termios、SocketCAN等软件生态的成熟支撑。高密度接口配合均衡的能效比,使该方案在工业控制、储能监控、边缘网关、BMS管理

weixin_29168675的博客 278

树莓派安装snowboy

1、树莓派换源 参考链接:https://blog.youkuaiyun.com/qq_43556844/article/details/113615915 2、更新pip3 参考链接:https://blog.youkuaiyun.com/qq_43556844/article/details/113616214 3、存取麦克风 我们使用PortAudio作为音频输入/输出的跨平台支持。我们还使用sox作为快速实用程序来检查麦克风设置是否正确。 sudo apt-get install python-pyaudio python

qq_43556844的博客 1922

数据库和BI工程师面试题

 一.数据库 1.Oracle数据库,视图与表的区别?普通视图与物化视图的区别?物化视图的作用? 2.Oracle数据库,有哪几类索引,分别有什么特点? 3.Union与Union All的区别? 4.对游标的理解?游标的分类?使用方法? 5.如何查找和删除表中的重复数据?给出方法或SQL。 6.不借助第三方工具,怎么查看SQL的执行计划? 7.创建索引有哪些需要注意的要点?

web_go_run的专栏 1万+

T536 SOM工业通信实战:17路UART与4路CAN的协议转换与多设备接入设计

在工业物联网与边缘计算场景中,协议转换和多设备数据采集是系统稳定运行的基础。串口(UART)和CAN总线作为最可靠的现场通信接口,广泛应用于PLC、电表、BMS及车载设备的数据交互。理解其电气特性、Linux设备树配置以及CAN FD、采样点、终端电阻等核心技术参数,是工程师实现高效、抗干扰通信的关键。T536 SOM以四核A55处理器搭配17路UART和4路CAN,专为高密度串口接入与总线网关设计,可显著简化储能采集器、车联网网关及工业边缘计算盒子的硬件架构。本文从基础通信原理出发,结合Linux Soc

weixin_28292761的博客 277

5.30华为OD机试真题 新系统 - 链表数字游戏 (Java/Py/C/C++/Js/Go)

5.30华为OD机试真题 新系统 - 链表数字游戏 (Java/Py/C/C++/Js/Go)

算法大师! 1113

T536工业级A55开发板嵌入式实战:BSP、异构双核与工规调试

在ARM嵌入式Linux开发中,BSP与主线内核的取舍、启动链路定位和异构多核通信,是工业网关、边缘计算盒子等产品落地的共性基础。理解BROM→SPL→U-Boot→Kernel/rootfs的分段失败特征,结合FEL救砖、设备树与根文件系统配置,可把“无输出、卡VFS、PCIe枚举失败”等问题快速缩小范围;而rpmsg共享内存加邮箱中断,则让RISC-V小核承担CAN-FD硬实时收发与保护逻辑,主核专注协议栈和业务。围绕T536工业级A55开发板,从烧录、Buildroot构建到双千兆、CAN-FD与工规

weixin_29159127的博客 250

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

T536工业嵌入式开发全流程:选型、设备树、外设调试与产品化

在嵌入式Linux开发中,ARM平台选型往往从接口清单、环境温宽与实时性约束出发,再反推SoC资源边界。原生双千兆网口、CAN-FD控制器、MIPI-DSI显示通路以及A55加RISC-V异构核,决定了工业网关和边缘计算盒子的底层能力;设备树则把引脚复用、时钟、电源和中断关系从内核中解耦,配合U-Boot、Buildroot或Yocto形成可维护的构建链路。其技术价值在于降低长期补丁维护成本、把确定性任务隔离到小核,并通过看门狗、双分区升级和启动优化提升现场可靠性。应用场景覆盖工业网关、边缘计算盒子、充电桩

weixin_31858171的博客 85

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

T536 ARM工业板嵌入式Linux开发实战:选型到系统集成

嵌入式Linux开发通常围绕ARM SoC平台、交叉编译、U-Boot与设备树、内核和根文件系统构建展开,核心是让通用计算与实时控制在同一硬件上协同。T536这类ARM工业板采用四核Cortex-A55加RISC-V小核的异构架构:A55运行Linux承载网络、界面与数据业务,小核运行RTOS处理微秒级采样和PWM输出,并通过共享内存与消息中断通信,从而兼顾吞吐与实时性。面向工业网关、HMI、边缘采集盒等场景,配合Yocto/Buildroot可复现构建、CAN-FD与多串口外设调试、A/B分区升级和启动优

weixin_29171129的博客 197

IMSL CNL 7.0.0 (x86-64)Crack

IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件

T536核心板17路UART与4路CAN的工业边缘网关设计解析

在工业物联网与边缘计算领域,串口资源的丰富程度往往比单纯的核心算力更能决定项目的可行性。UART作为最基础的通信接口,是连接RS485电表、GPS模块、4G/5G模块、传感器等设备的物理通道;而CAN总线则凭借其多节点、实时性强的特性,成为车载电子、储能BMS和机器人控制的首选。理解UART与CAN的工程原理,包括电平标准、DMA中断设计、CAN采样点计算与终端电阻匹配,是构建稳定多协议接入网关的关键。当设备需要同时挂接十几路RS485设备或划分多个独立CAN网段时,传统USB转串口方案在稳定性与节点漂移上

weixin_29161785的博客 284

RK3568/T527/T536嵌入式芯片选型实战指南

嵌入式SoC选型本质是系统级工程决策,而非单纯比拼CPU主频或NPU算力。理解ARM Cortex-A55架构下不同芯片的内存带宽分配、外设接口物理层设计(如MIPI-CSI独立PHY、PCIe Gen2/Gen3通道能力)及功耗热分布特性,是保障边缘AI设备稳定量产的关键。USB 3.0信号完整性、DDR PHY校准窗口、BootROM加载机制等底层差异,直接决定原理图设计容错性、Linux设备树适配难度与EMC一次通过率。面向工业视觉、智能网关、低功耗传感等典型场景,需结合真实负载(如batch siz

weixin_34280237的博客 348

一款支持SPI NAND启动的T536核心板--盈鹏飞嵌入式

盈鹏飞嵌入式推出全国产NAND启动T536核心板,基于全志T536工业级处理器,主频1.6GHz,集成四核A55与玄铁E907 RISC-V MCU,支持2TOPS NPU、国密算法、安全启动及全通路ECC。接口丰富,兼容USB、CAN-FD、Ethernet、SPI等,适用于电力、工业控制、机器人等领域。针对EMMC涨价与停产问题,提供高性价比、可定制化国产替代方案,助力关键行业降本增效。

szembed的博客 113

RK3568、T527、T536国产ARM芯片选型实战指南

ARM架构嵌入式主控芯片是工业边缘网关、智能终端等设备的核心载体,其选型直接关系到系统稳定性、开发效率与量产可行性。从基础概念看,ARM SoC并非仅由CPU核数和主频定义,更取决于内存子系统调度策略、外设IP成熟度、BSP生态完整性及FAE技术支持颗粒度。技术价值体现在工程闭环能力——能否让OV5695摄像头稳定接入、NPU完成ONNX模型推理、千兆以太网通过EMI严苛产线测试。典型应用场景包括低功耗双路视频解码、宽温工业PLC控制、TSN时间敏感网络及AI视觉终端。本文聚焦RK3568、T527、T53

weixin_33847182的博客 350
上一篇: T536显示驱动调试
下一篇: T113 SD启动卡
szembed
博客等级 码龄18年 1475粉丝 256原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值