每次在执行文件时可能都会遇到如下错误,都需要source devel/set up.bash一次。
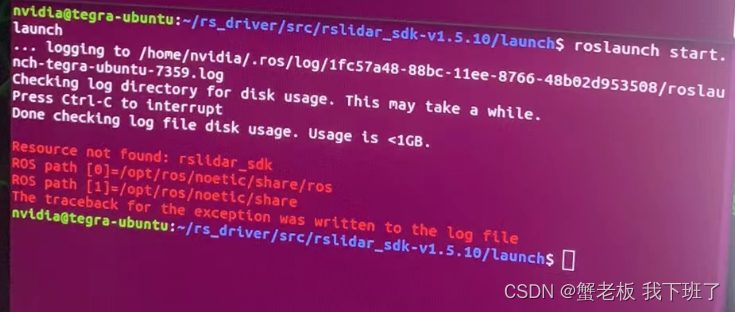
可以通过.bashrc实现每次打开终端自动source,方法如下:
打开终端,执行以下命令:
gedit ~/.bashrc
在弹出的文档最后一行加入如下命令,记得是自己的路径:
source ~/ros/devel/setup.bash
然后保存,之后再.catkin_make,就无须再source就能正常运行


 墨衍会员
·
AI 创作全网分发
墨衍智能分发
本文由作者通过墨衍一键同步至各平台
1分发平台
1.1k累计阅读
1.2k平均单平台
已同步平台
优快云
微信公众号
微博
知乎
掘金
百家号
博客园
抖音
小红书
你的文章也可以这样分发
墨衍会员 ¥399起/年,写一次发全网
我也要
每次在执行文件时可能都会遇到如下错误,都需要source devel/set up.bash一次。
可以通过.bashrc实现每次打开终端自动source,方法如下:
打开终端,执行以下命令:
gedit ~/.bashrc
在弹出的文档最后一行加入如下命令,记得是自己的路径:
source ~/ros/devel/setup.bash
然后保存,之后再.catkin_make,就无须再source就能正常运行
Linux中解除端口占用的方法
主要介绍了Linux中解除端口占用的方法,本例以8080端口被占用为例,通过实例代码给大家介绍,需要的朋友可以参考下
Done checking log file disk usage. Usage is <1GB.
把127.0.0.1这个位置的数字串修改成你自己的IP,然后点击右上角的“保存”按键。到这里就OK了,你现在可以重新输入roscore试一下~刚开始还以为是内存不够,结果并不是这个原因~~找到自己的IP(第一个inet后的一串数字)博主的IP是127.0.0.1。会弹出一个文档,往下翻找到。第一步:打开终端输入。第二步:在终端中输入。第三步:在终端中输入。
ethercat linux lan9252 - lan9253调试
linux 的ethercat测试
roscore启动卡住解决方法
启动roscore时一直卡在“Donecheckinglogfilediskusage.Usageis
《活用数据——驱动业务的数分析实战》读书笔记 (实战篇)
第四章、战略分析案例解析 如思维篇所述,分析思路是从研究目的到研究内容的分解过程。因此需要考虑如下两个问题: 战略分析的研究目的 战略分析的研究内容 1、研究目的:战略选择 战略分析的研究目的是帮助企业进行战略选择,选择适合自己的目标市场。需要回答以下两个问题: 市场吸引力:这个市...
华为OD机试真题 新系统【小花获胜的奶茶】
华为OD机试真题 新系统【小花获胜的奶茶】,提供C语言、Java、C++、Python、Go、JavaScript源码实现,并提供完整思路讲解,以及在线OJ模拟做题。华为OD机试真题 【小花获胜的奶茶】多语言题解。
ROS运行中遇到的小问题
当你作为一个新手,进行开发时,会遇到各种各样的小问题,让你摸不着头脑。 当你打开终端,运行roscore命令时出现这样的错误 … logging to /home/gm/.ros/log/24112dc4-6213-11e9-87a9-98541bdb0e48/roslaunch-gm-Lenovo-ideapad-4266.log Checking log directory for disk ...
【OpenClaw】Edict 三省六部制部署与启动
文章摘要 本文聚焦Edict系统的本地部署与启动,提供三种安装方式:Docker快速体验、macOS/Linux原生安装和Windows生产仿真。核心目标是让用户能够独立完成系统启动和基础问题排查,确保看板、后端服务、同步脚本和网关正常运行。文章强调环境检查的重要性,并给出具体验收标准:浏览器能访问看板页面(http://127.0.0.1:7891)和接口返回JSON数据。同时提供一键启动/停止脚本和常见问题处理建议,帮助用户快速验证部署结果。配套系列教程涵盖部署启动、使用实战、二次开发和封装版本使用等内
Checking log directory for disk usage. This may take a while.Press Ctrl-C to ...
由于之前需要远程连接另一台电脑,在~/.bashrc进行了如下操作。可以 cd ~/.ros/log 将其中的日志删除。在命令行输入ifconfig,inet后面的即为ip。这是运行roscore长时间无相应时出现的报错。1.看输出信息似乎是说log可用空间<1GB。注释掉,或者将其中的IP段改为自己的。如何获取自己的IP?
【FPGA教程案例89】编译码2——使用vivado核实现RS信道编译码
RS编码,又称里所码,即Reed-solomon codes,是一种前向纠错的信道编码,对由校正过采样数据所产生的多项式有效。当接收器正确的收到足够的点后,它就可以恢复原来的多项式,即使接收到的多项式上有很多点被噪声干扰失真。
03 - AMDGPU驱动架构概览
本文介绍了AMDGPU驱动的整体架构,重点分析其图形驱动(AMDGPU)和计算驱动(KFD)的双重结构。KFD驱动作为HSA架构的核心组件,包含进程管理、设备管理等模块,其中SVM功能在kfd_svm.c实现。文章详细解析了KFD的核心组件、初始化流程及字符设备接口,并阐述了TTM框架在GPU内存管理中的作用。通过架构图和代码片段展示了AMDGPU与KFD的协作机制,为后续深入理解SVM实现奠定基础。
ROS 中的错误Done checking log file disk usage. Usage is <1GB. Unable to contact my own server at [http:
ROS 中的错误 1.错误 siat@ubuntu:~$ roscore ... logging to /home/siat/.ros/log/f973aef0-3ff4-11e5-a30c-28d244c5bb27/roslaunch-ubuntu-11487.log Checking log directory for disk usage. This may take awhile. Press Ctrl-C to interrupt Done checking log file disk usage
【数据可视化-77】中国历年GDP数据可视化分析:Python + Pyecharts 深度洞察(含完整数据、代码)
通过上述可视化分析,我们可以清晰地看到中国历年GDP的变化趋势和产业构成。玫瑰图展示了2024年的产业构成,地图和柱状图展示了GDP的时空分布,双轴折线图和雷达图则分别展示了GDP总量与人均GDP的变化以及各行业的GDP贡献。希望这篇文章能帮助您更好地理解和分析中国历年GDP数据。如果您有任何问题或建议,欢迎在评论区留言!🎉。
roscore报错Done checking log file disk usage. Usage is <1GB.Resource not found: roslaunchROS path [
报错如下:应该改为下面的安装即可
Data-Structures-and-Algorithm-Analysis-in-Java.pdf
作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...
SAP B1中文培訓教材_SDK
公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说
roslaunch及roscore 报错 roslaunch.xmlloader.XmlParseException: Invalid <param> tag: Cannot load
roslaunch及roscore 报错 roslaunch.xmlloader.XmlParseException: Invalid tag: Cannot load
WINCC7.3破解文件
WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!
roscore无法启动的问题
在进行turtlebot3网络配置时会进行ip地址的设置,我是使用手机热点进行配置的,所以启动roscore是也需要连接同样的手机热点才不会出现以下问题: Checking log directory for disk usage. This may take awhile. ... Done checking log file disk usage.Usage is <1GB. ...
OV9734 DATASHEET,完整规格书
OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等
「 Linux调试错误 」roscore:Unable to contact my own server at [http://172.20.10.3:40601/]
1.问题描述 小白在另一个实验室连上新的网络后,出现了roscore运行不成功的问题,错误如下: ... logging to /home/anan/.ros/log/78ed62aa-497b-11e9-aa4d-9cf387dafe8c/roslaunch-ubuntu-4691.log Checking log directory for disk usage. This may ta......
Ubuntu16.04系统 ROS(Kinect版本)roscore 启动失败
最近在准备比赛,在Ubuntu16.04系统中安装完成ROS(Kinect版本)的时候,在进行第一次ROS安装测试的时候,发现roscore启动不成功,而是出现了类似以下的Error: Checking log directory for disk usage. This may take awhile. Press Ctrl-C to interrupt Done checking lo...
ubantu20.04下配置ROS环境出现的一些问题以及解决方案
ubantu20.04下配置ROS环境出现的一些问题以及解决方案
ROS 清理log文件
ROS运行roscore命令后发现提示log文件(日志文件)大小超过1G,需要清理 Checking log directory for disk usage. This may take awhile. Press Ctrl-C to interrupt WARNING: disk usage in log directory [/home/miracle/.ros/log] is over ...
机器人操作系统ROS Indigo 入门学习(6)——理解ROS Nodes
1.理解ROS Node 这个教程将会介绍ROS图的概念并且会讨论roscoe,rosnode,和rosrun命令行工具。 1.1前提 在这个教程中我们会用到小型仿真器,请安装: $ sudo apt-get install ros--ros-tutorials 是你的版本名字 1.2图概念的概论 Nodes:node是使用ROS去和其它node通信的可执行文件。 Me
ROS实践(1)-环境搭建
一 介绍 ROS版本:ROS的版本名称是按字母顺序E-F-G-H-I-J排列的,Electric-->Fuerte-->Groovy-->Hydro–>Indigo–>Jade...,我们采用的是Indigo ROS客户端:节点需要使用roscpp或rospy的ROS客户端编写,我们采用的是roscpp 1 文件系统 stack和package 二 安装 设置安装源(确
如何解决“每次打开终端启动ROS项目前都要运行一遍source devel/setup.bash”的问题
本文主要解决ROS运行中出现的环境变量配置问题

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


 7380


 扫一扫


