高度自动驾驶卡车的挑战与实践

高度自动驾驶卡车驾驶在高速公路和城市交通中

与乘用车不同,由于商用车辆的长度以及由多个拖车部件组成的结构,其对驾驶员辅助系统提出了相当特殊的挑战。在eJIT研究项目中,IAV使用一辆原型半挂卡车,研究了如何实现从一个装卸区到另一个装卸区的高度自动化驾驶模式行驶路线。

商用车辆正在迈向自动驾驶吗?

现代汽车工程涉及高度自动化。大众、特斯拉、奥迪或福特等汽车制造商正在量产车辆中将自适应巡航控制或车道保持辅助等驾驶员辅助系统作为标准配置。这些是关键技术,允许实现更高自动化程度的元件。即使在今天,驾驶员几乎无需操作即可在高速公路上实现高度自动驾驶。其他驾驶员辅助系统还包括泊车功能,可自动寻找停车位并自动泊车。通常,相关的软件开发环境(例如汽车数据和时间触发框架(ADTF))在实现各种功能(如智能轨迹规划、目标检测或道路标志识别)以及实现底层处理能力方面提供了高度的灵活性。

最熟悉的进展(以及媒体中炒作最多的进展)几乎都集中在乘用车驾驶员辅助系统的开发上。相比之下,商用车辆则带来了相当特殊的问题。与乘用车不同,商用车辆不仅大得多、更长,而且通常以半挂卡车的形式出现,由多个拖车部件组成,总长度可达16米以上。这些车辆在某些道路上的使用受到限制。

拖车设计在几何尺寸方面差异很大。通常情况下,牵引车并不局限于某一种特定类型的拖车。仅这些事实就给轨迹规划算法带来了复杂的挑战。城市环境中自动驾驶的其他有趣问题还包括:
– 算法如何可靠地检测到狭窄道路只有在对向交通等待的情况下才能通过?
– 如何有意识地检测并区分等待的对向交通(例如,有礼貌的驾驶员为对向卡车让出空间)与其他恰好正在等待的车辆?
– 车辆在进入环岛时,如何可靠地预测对向交通的情况?
– 另一辆车是否驶出环形交叉路口?
– 要实现多挂车道路列车的倒车停车或到达特定停靠位置,需要什么条件?

准时制物流中的示例应用

之前提到的实现商用车自动驾驶所面临的各项挑战正在eJIT研究项目[1]中得到解决。该研究项目由德国联邦经济和能源部(BMWi)资助,重点在于将电动半挂卡车部署到两条准时制物流路线,并在实际运行中进行测试。今年夏季(2017年),首辆电动半挂卡车投入运行并完成了初步测试。
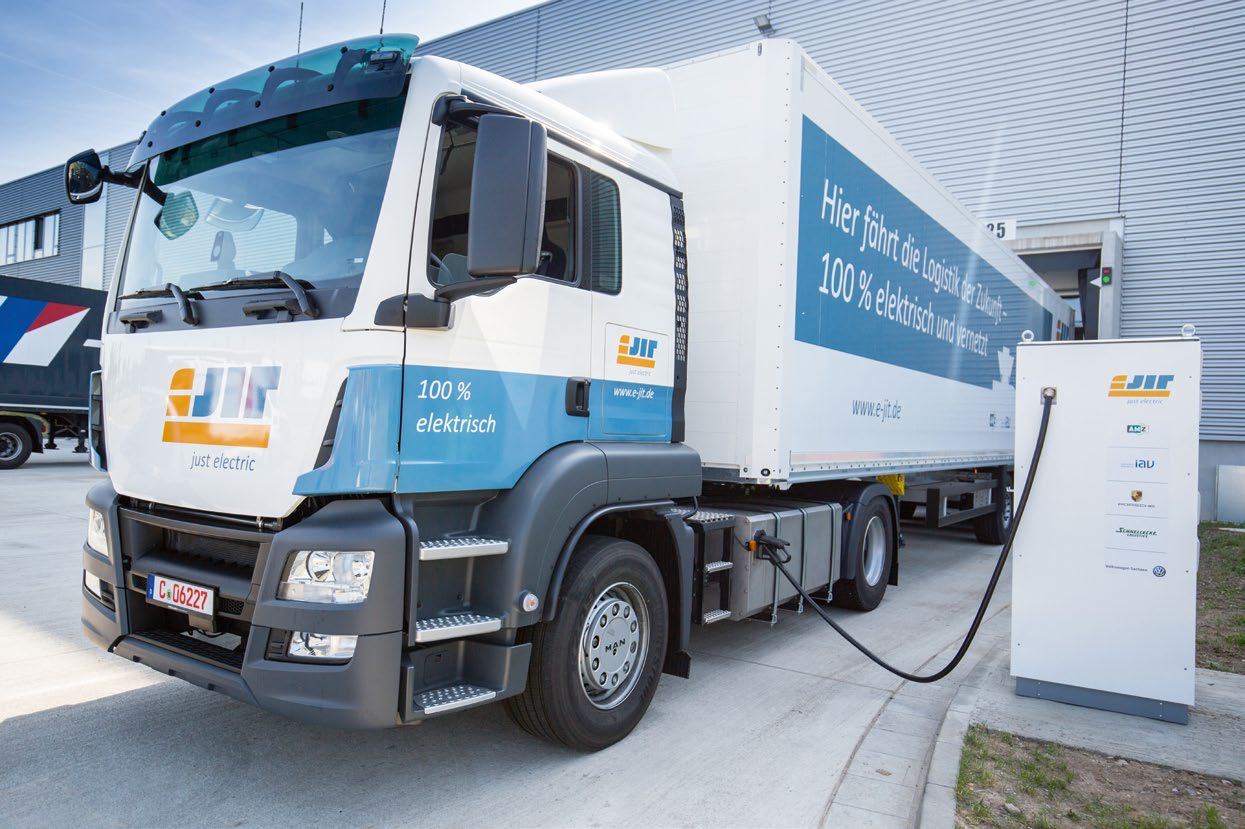
示意图0

除了纯电驱动运行外,该项目还包括在德国莱比锡的一条路线上实现从装卸区到装卸区的高度自动化驾驶模式。该路线包含急转弯路段,以及进入和驶出环岛、左转进入对向交通,并在装卸区停车。相关路线如图2所示。
示意图1

详细分析该路线场景会发现,其对算法提出了多项要求,尤其是对各种子场景的轨迹规划。下文将探讨其中的一些挑战和基本方法。

驾驶铰接列车的挑战

驾驶卡车比驾驶乘用车更具挑战性。除了重型货车体积更大之外,还需考虑牵引单元与一个或多个挂车构成的完整运动学链。在急转弯或交叉路口处,这种复杂性尤为明显,卡车驾驶员必须提前规划车辆移动,并充分考虑车辆尺寸。

驾驶员辅助系统可以通过将车道作为初始轨迹,并在此基础上计算车辆专用路径来轻松实现这一点。在城市环境中,由于交叉路口的道路速度较低,车辆和挂车路径与道路车道基本一致,因此可根据单轨模型的车辆运动学计算驾驶员路径。这本身可确保车辆任何部分都不会跨越弯道内侧车道边界。然而,必须考虑到车辆尺寸可能导致计算出的路径无法避免跨越外侧车道边界,车辆需要向外摆动进入对向车辆车道,图3。
示意图2

这揭示了另一个挑战——避免与对向车辆发生碰撞。用于物体识别的传感器技术,如雷达或激光传感器,结合数据融合,能够测量位置和尺寸以及其他道路使用者的运动矢量。换句话说,这些运动学数据可用于将物体的运动分类为不同组别,例如行人、骑自行车者、汽车和卡车司机,并以路径的形式预测它们的运动。将这些物体的路径与车辆自身的路径叠加,就可以预先确定是否存在可能的碰撞。例如,如果预测到对向车辆在驾驶员车辆驶入对向车道时已经通过危险区域,则发生碰撞的可能性较低,驾驶员车辆将获得允许通行的信号以完成即将进行的操作。

然而,如果预测的车辆仍处于危险区域,驾驶员的车辆将减速甚至停止,以便让预测的车辆通过,从而避免任何碰撞。此过程也可适用于横穿车道的道路使用者,或与驾驶员车辆同向行驶的道路使用者。然而,由于感知精度不足,特别是在预测物体方向方面,几乎无法达到100%的可靠性。

除了动态物体外,静态物体也起着重要作用。由于带半挂车的牵引车所占空间更大,相比牵引车单独行驶时的路面情况,静态障碍物不仅需要从前方通过,还需确保侧面有足够的间距。此类障碍物的典型例子包括路边停放的汽车、道路施工屏障以及其他限制车道的物体。这类静态物体无需进行绝对精确的识别,可通过“空位”来描述——即由雷达或激光传感器的测量点所限定的360°多边形。如果在本车车道内检测到此类障碍物,图4,路径将自动调整以避开该障碍物。路径通过运动学计算进行优化,并基于前述的碰撞避免方法对合理性进行检查。
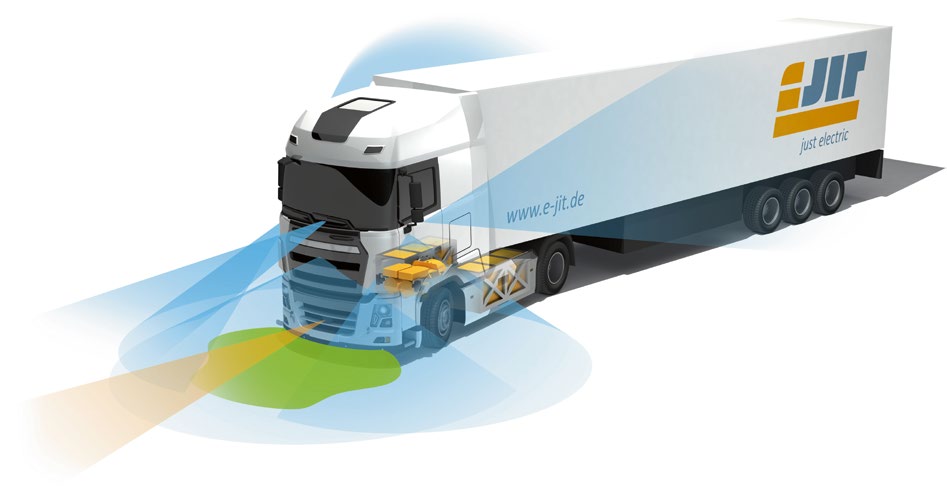
示意图3 )
半挂车倒车停车对任何卡车驾驶员来说都是一项艰巨的挑战。成功完成这一操作需要驾驶员具备丰富的经验和直觉。然而,从技术上讲,将这一操作纳入算法是可行的。带有半挂车的倒车行驶卡车可以类比为控制工程中的倒摆——一种典型的不稳定系统[2]。通过控制挂车与牵引车之间的夹角,可以稳定此类系统。此处,按照二维倒摆模型,以牵引车/半挂车铰接位置的横向加速度作为被控变量,图5。必须稳定倒摆以保持其直立状态,防止其倾斜。将卡车倒车进入停车位是一项较为复杂的任务——当停车操作不是直线倒车时,拖车角度始终不为零。换句话说,必须通过规划轨迹来确定该角度。规划可通过使用车辆起始和终止配置作为输入数据的η4‐样条[3]实现,并可通过选择最大转向角等方式进行优化。
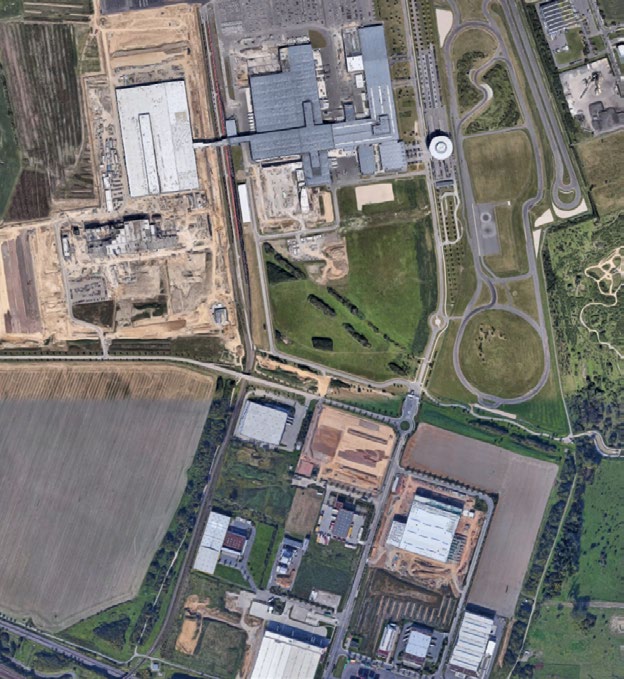
示意图4

如果没有对拖车角度的动态感知,则无法实现此类控制。由于挂车本身几乎不可能配备此类角度感知设备,且拖车更换频繁是正常操作,因此必须使用牵引车传感器来检测和测量该角度。例如,可通过常用的倒车摄像头和适当的检测算法实现。

为了使卡车和挂车准确地停入停车位,必须高精度地感知目标位置和形状。无论目标位置是基于车载传感器确定的,还是通过基础设施提供的,都必须检测障碍物。在该项目的框架内,决定倾向于通过激光扫描监测盲区的外部传感器系统。有关可见空地的信息通过无线连接传输给牵引车。牵引车融合这些信息利用自身的传感器图像,可以检测规划路径在多大程度上穿越空地。另一方面,如果检测到障碍物,则不会重新计算路径,而是车辆停止并将情况提示给驾驶员。从组织管理的角度来看,装卸区应无任何障碍物,但在现实中这一点永远无法百分之百保证。因此,停车并将责任交由驾驶员处理是一种更为可靠的方式。

总结与展望

所描述的示例和概念涵盖了“自动驾驶卡车”带来的整体挑战的一部分,这些挑战正是eJIT研究项目试图解决的。即使未能产生适用于批量生产的解决方案,仍可在实际环境中检验诸多复杂问题。自2018年起引入实际轮班制运行后,预计将获得大量有益的发现。

即使在今天,人们已经确定了一些任务,这些任务将长期推动自动驾驶的发展。仅频繁的拖车更换就显示出是一个物流问题。迄今为止,尚未有任何地方对不同的几何形状、货物以及由此产生的运动学特性进行电子感知,导致任何算法都无法对此作出响应。

使用铰接列车自身的传感器系统来观察拖车后方也远非易事。出于经济原因,很难证明任何会增加半挂车成本的措施是合理的。尽管在整个铰接列车长度范围内实现稳定通信是可行的,但仍可能需要其他连接技术。

尽管存在一些未解决的问题,但所有问题似乎都是可以克服的,特别是从技术角度来看。然而,仍需进一步努力,尤其是开展长期项目,以应对将自动驾驶技术应用于商用车辆的复杂性。

沃尔沃卡车自动驾驶四大场景落地:从港口到矿区的技术实践 自动驾驶技术通过传感器融合、高精定位和车路协同等核心技术,实现了对车辆环境的精准感知与智能决策。其核心价值在于提升交通系统的安全性与运行效率,通过替代或辅助人类驾驶员,能够有效降低事故率、优化能耗并缓解劳动力短缺问题。该技术在物流运输领域具有广泛应用前景,尤其在干线物流、港口枢纽等场景中,能实现24小时不间断作业与车队协同调度。本文聚焦于沃尔沃如何将自动驾驶技术应用于封闭区域物流、公路物流中心、干线物流和矿区四大具体场景,通过模块化平台与数据驱动迭代,解决了不同环境下的安全与效率挑战,例如在港口实现车-路- 阅读详情

相关推荐

自动驾驶卡车技术栈与商业落地:重构货运经济的新引擎

自动驾驶技术作为人工智能与机器人领域的核心应用,其基本原理是通过传感器融合、高精定位和决策规划算法,赋予机器自主感知环境并安全行驶的能力。这项技术的核心价值在于突破人类生理限制,实现运输过程的标准化、可预测与效率最大化。在工程实践中,自动驾驶系统通过分层架构整合车端智能与云端调度,并结合V2X车路协同通信,显著提升复杂场景下的鲁棒性。当前,该技术正从乘用车领域向商用货运场景深化落地,尤其在干线物流场景中,自动驾驶卡车通过重构成本结构、优化资产利用率与提升网络可靠性,直指物流行业长期存在的运力不确定性与高成本

weixin_29061509的博客 272

如何保障自动驾驶卡车系统的安全?| 自动驾驶卡车发展态势 | 四栋驾驶卡车软件开发五大挑战 | 静态分析如何助力实现安全合规

自动驾驶或无人驾驶卡车无需或仅需极少人工干预。这类车辆依赖传感器组合(通常包括摄像头、激光雷达和雷达)将环境数据输入控制车辆的算法与执行器。国际汽车工程师协会(SAE)定义了行业通用的驾驶自动化等级(0级完全手动至5级完全自动驾驶)。虽然低级别的自动驾驶系统(ADAS)已在卡车上应用,但软件开发团队需确保更高自动化等级(货运行业理想状态为4级高度自动化和5级完全自动化)的功能安全。

Polelink北汇信息的博客 912

自动驾驶软件:Tesla Autopilot二次开发_1.自动驾驶技术基础与TeslaAutopilot概述

特斯拉的Autopilot系统于2014年首次引入,旨在提高驾驶安全性和舒适性。随着时间的推移,Autopilot系统经历了多次升级和改进,成为特斯拉车辆的核心功能之一。2014年:特斯拉首次在Model S和Model X上引入Autopilot系统,提供基本的驾驶辅助功能。2016年:特斯拉推出Hardware 2.0,全面提升传感器和计算能力,Autopilot系统功能进一步增强。2018年:特斯拉发布Autopilot 8.0,引入深度学习技术,提升感知和决策能力。2020年。

zhubeibei168的博客 1309

特斯拉、百度、阿里趋之若鹜,无人驾驶卡车赛道现新风口

1956年,第一批载重汽车从中国第一汽车制造厂驶出,标志着中国汽车工业的诞生。 特别是在进入21世纪后,随着技术的不断进步、工业体系的成熟,人们对汽车自动驾驶的关注度日益升高,如今,这个曾被运用在家用汽车上的技术,已经延伸至载重汽车领域。 9月27日,达摩院自动驾驶实验室负责人王刚宣布,达摩院正在研发L4级自动驾驶卡车“大蛮驴”,目前已与菜鸟合作,开始小范围路测。 同样在前不久,百度与狮桥联合推出首款新能源智能卡车—星途1代,具备L4级自动驾驶能力。能够明确的是,阿里、百度进入载重卡车领域,均不约而同

weixin_50604094的博客 1821

【论文精读】Latent Diffusion

Latent Diffusion

weixin_44934783的博客 4479

RK3588 部署 YOLO26 目标检测:从环境搭建到 NPU 推理

采集图像(500+ 张,覆盖不同光照和角度)→ 筛选(删除模糊、无目标的图像)→ LabelImg 标注(选择 YOLO 格式)→ 划分 train:val:test = 7:2:1labelImg├── train/├── val/nc: 3类别顺序必须与 LabelImg 标注时一致。YOLO26 在 RK3588 上的部署流程是 PC 端训练 → ONNX 导出(opset=11)→ RKNN 转换(INT8 量化)→ 板端推理。

LXY_LOVE36的博客 418

端到端能带来无人驾驶新春天?深度剖析自动驾驶行业的现状与挑战

近年来,自动驾驶技术的快速发展引发了广泛关注,特别是特斯拉推出的FSD(全自动驾驶)系统V12版本,通过端到端AI技术的加持,重新定义了FSD的能力。然而,围绕自动驾驶的技术路线、商业模式、法规挑战等问题,整个行业依然处于高度分裂和争议之中。本文将围绕自动驾驶的技术进展,探讨端到端技术是否能为无人驾驶带来新春天,并详细分析无人驾驶行业的技术路线、当前困境和未来前景。

weixin_41496173的博客 1425

【Tessy】集成测试小白入门指导

本文详细介绍了如何进行集成测试的小白入门指导,从新建工程到设计用例,实现集成测试的过程详细步骤

qq_37282365的博客 1194

照着这本“书”,3年量产自动驾驶卡车

贾浩楠 发自 凹非寺量子位 | 公众号 QbitAI自动驾驶卡车规模化离落地还有多远?不远了。因为你现在网购的商品,很可能就有自动驾驶卡车参与运输。与之相关的一份成绩单,刚刚对外公布:L3级自动驾驶卡车2个车型、200台车下线。截止2022年8月底,在30余条常态化运营线路上,智能重卡的自动驾驶商业运营里程已超600万公里。L4全无人驾驶重卡已经完成国内最复杂24公里封闭道路测试。全栈自研自动驾驶...

量子位 729

lammps教程:实例讲解npt、nvt系综的选择

对于lammps新手来说,系综的选择令人困惑,到底是应该用nvt系综还是npt系综? 我在初学lammps时就被这个问题困扰了很久。如果去问别人,可能会告诉你一个答案:根据模拟需要确定。 其实和没说一样。 到底如何确定系综,确实不是一句两句能够说清楚的,不同的体系、不同的模拟目的要选择不同的系综。 前几天遇到的一个合金的模拟案例,比较有代表性,分享出来供大家参考。 建模方法和之前介绍过的高熵合金建模方法类似,先建立单晶模型,然后使用替换原子的命令获得合金结构。 建模完成后,按照常规,先上nvt系综进行驰豫

lammps_jiayou的博客 9769

芒果YOLOv8改进16:检测头Head篇:即插即用|新颖轻量化非对称多级压缩LADH检测头,原创改进适配YOLOv8高效检测头,检测头新颖性改进,全网首发独一份

YOLOv8代码改进教程:即插即用|新颖轻量化非对称多级压缩LADH检测头🎈

包括YOLOv5、YOLOv7、YOLOv8等模型改进 5613

MIT最新报告:完全无人驾驶仍需10年,马斯克:特斯拉已经实现

来源:机器学习研究组订阅号两年前,麻省理工学院成立了「未来工作特别小组」,这个小组目前有20多人,旨在研究「大众创新年代」的工作演变。近期,他们发表了一个最新的报告,重点关注了自动驾驶领...

人工智能学家 651

2 硬件工程师笔面试高频知识考点真题解析——电容

本文全面解析了电容在电子电路中的关键应用与技术要点。主要内容包括:1. 电容选型核心要素:介质材质(陶瓷/电解/钽电容等)、容值精度、耐压等级、温度特性、ESR参数等,不同应用场景(滤波/去耦/谐振等)的选型策略。2. 典型电路应用原理:详细阐述去耦电容布局规则、晶振负载电容作用、共射放大电路旁路电容功能,以及RC电路的滤波/定时等应用。3. 特殊问题解决方案:MLCC啸叫机理与对策、寄生电容影响与消除、高速信号线电容使用禁忌等工程实践难题。4. 安全规范要点:X/Y电容的区别与选用、电解/钽电容防反接措施

XU157303764的博客 1565

乘用车自动驾驶和非乘用车(矿车,卡车)自动驾驶区别

自动驾驶系统在不同应用场景下存在显著差异。乘用车自动驾驶侧重复杂环境感知和人类驾驶模拟,需要处理多变的城市道路、精确的厘米级定位以及舒适的驾乘体验。矿区自动驾驶强调稳定性和简单路径规划,在封闭环境中运行且容忍度较高,主要依靠私有通信网络实现调度。干线物流卡车则介于两者之间,专注于高速场景下的远距探测、稳定控制和车路协同。此外,乘用车开发面向大众市场,而矿区/卡车多为定制化项目。这些差异体现在感知系统、定位精度、决策规划、通信依赖、安全冗余和控制策略等各个方面。

qq_45376215的博客 1489

16、AI与无人机助力紧急器官移植及医疗物资运输

本文探讨了AI与无人机(UAV)集成模型在紧急器官移植和医疗物资运输中的应用。传统运输方式受限于交通、时间和环境因素,而基于图神经网络(GNN)的AI-UAV系统可实现高效、智能、全天候的医疗物资配送,具备实时温湿度监控、自动导航和适应复杂地形等优势。文章分析了该模型在血液、器官运输中的关键作用,展示了其在澳大利亚、中国、美国等国的实际应用案例,并通过表格与流程图说明运作机制。同时,文章还探讨了技术、法规和社会层面的挑战及应对策略,展望了未来技术融合、应用拓展和国际合作的发展趋势,凸显其在全球医疗物流中的广

lll78的博客 102

045、镜头模组公差链分析:从 Lens 到 Sensor 的装配公差累积与良率优化

本文深入分析了镜头模组从镜片到传感器各环节的公差累积问题及优化策略。文章首先剖析了四级公差链(镜片单体、镜筒装配、VCM定位、传感器贴装)的误差传递机制,指出各环节典型公差值及其影响(如5微米镜片偏差可导致0.02度光线偏折)。其次对比了最坏情况法与均方根法的差异,强调需考虑公差相关性(如镜片曲率与镜筒间隙的正相关性)。最后提出良率优化"三板斧":通过蒙特卡洛仿真优化公差分配、采用主动对准工艺在线补偿、建立数据反馈闭环系统,并结合"阴阳脸"案例说明如何定位根因(模具磨损+贴片机老化导致的误差叠加)。作者总结

sundong_81的博客 59

坚持做有价值的技术,嬴彻科技发布自动驾驶卡车量产白皮书

/导读/坚持做有价值的技术,坚持实践出真知。近日,嬴彻科技在首届科技日上分享了其自量产以来的全栈自动驾驶技术总结和未来展望,并以此为基础,重磅发布《自动驾驶卡车量产白皮书》,向全行业共享过往三年里自动驾驶卡车量产的经验。商用车自动驾驶如火如荼嬴彻科技已实现规模化量产和乘用车相比,商用车高等级自动驾驶的进展更加迅速。一方面是因为商用车,尤其是干线物流重卡这类的车型身处的高速公路场景相对封闭,各类...

weixin_55366265的博客 578

lwip-2.0.3

lwip是瑞典计算机科学院(SICS)的Adam Dunkels 开发的一个小型开源的TCP/IP协议栈。实现的重点是在保持TCP协议主要功能的基础上减少对RAM 的占用。

自动驾驶详解:技术、发展与挑战-ChatGPT4o作答

(Autonomous Driving)是指车辆通过感知、决策和控制技术,在没有或极少人类干预的情况下,自动完成驾驶任务。自动驾驶是人工智能、机器人学、汽车工业、传感器技术等多领域融合的前沿科技,正在从研究走向实际应用。自动驾驶是技术和社会变革的重要推动力,其发展不仅依赖于感知和算法的进步,也需要法律、伦理和社会配套设施的完善。感知是自动驾驶的“眼睛”,用来采集车辆周围环境的数据,包括其他车辆、行人、道路、信号灯等信息。决策是自动驾驶的“大脑”,负责综合分析感知数据并规划车辆的动作。

qq_46215223的博客 1282

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

Outlook Express 6 (OE6) for Win7/Win8/Win10

英文版 Outlook Express6.0, 兼容Win7/Win10/WinXP,解压就可用。

嬴彻科技日: 发布《自动驾驶卡车量产白皮书》分享从量产走向无人技术路线

嬴彻轩辕自动驾驶系统3.0提出了一种全新的自动驾驶架构的构想,该架构可以拆除自动驾驶系统各子模块之间人为设计的边界,替代为端到端的深度神经网络,并通过结合深度强化学习(DRL)和神经辐射场(NeRF)技术的NeDFS(Neural Driving Field Simulator)终极自动驾驶仿真器,训练端到端模型,实现自动驾驶能力的自我演进,最终走向无人。- 一个贯穿研发到量产全周期,涵盖整车到核心系统,跨越嬴彻科技全组织,并协同多个量产伙伴的自动驾驶安全开发体系,以及“安全高于一切”的核心理念。

m0_64720335的博客 388

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

麻省理工:无人驾驶可能很扯淡!道翰天琼认知智能机器人API接口平台为您揭秘。

两年前,麻省理工学院成立了「未来工作特别小组」,这个小组目前有20多人,旨在研究「大众创新年代」的工作演变。 近期,他们发表了一个最新的报告,重点关注了自动驾驶领域的进展。而得出的结论与马斯克大相庭径,他们认为全无人驾驶系统至少需要十年时间才能大面积商用。 全自动无人驾驶困难重重,「成本」仍是最大障碍 虽然马斯克宣称特斯拉已经实现了无人驾驶功能,但是面对频发的事故,马斯克也无奈表示: 「特斯拉虽然可以全自动驾驶,但它有时仍然需要人为接管。我们只是说它在功能上完整了,而不是在任...

m0_49523727的博客 196

麻省理工最新报告:完全无人驾驶仍需10年

来源:机器人网、新智元两年前,麻省理工学院成立了「未来工作特别小组」,这个小组目前有20多人,旨在研究「大众创新年代」的工作演变。近期,他们发表了一个最新的报告,重点关注了自动驾驶领域的...

人工智能学家 424

Kodiak AI与AMD携手合作,推动无人驾驶卡车算力升级

Kodiak AI与AMD携手合作,推动无人驾驶卡车算力升级

zhidingkeji的博客 67

Alpamayo-R1-10B实战落地:智慧矿山无人驾驶卡车VLA模型边缘部署实践

本文介绍了如何在星图GPU平台上自动化部署Alpamayo-R1-10B自动驾驶专用开源视觉-语言-动作(VLA)镜像,实现智慧矿山无人驾驶卡车的边缘计算应用。该模型通过类人因果推理能力,可处理复杂矿山环境中的视觉输入、语言指令和动作输出,显著提升无人驾驶的安全性和效率。典型应用场景包括动态避障、恶劣天气应对等矿山特殊工况。

weixin_36064575的博客 79
上一篇: 无线传感器网络安全方案更正
下一篇: 莫纳克刷机套件技术解析
devops8pract
博客等级 码龄4年 533粉丝 849原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符  | 博主筛选后可见
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值