Pixhawk---超声波模块添加说明(I2C方式)

Pixhawk---通过串口方式添加一个自定义传感器(超声波为例) Pixhawk—添加一个自定义传感器—超声波(串口方式)1 说明  首先超声波模块是通过串口方式发送(Tx)出数据,使用的模块数据发送周期为100ms,数据格式为:R0034 R0122 R0122 R0046 R0127 R0044 R0044 R0125 R0034 R0037 R0041 R0122 R0122 ..... 则可以通过Pixhawk板上的串口来接收(Rx)数据,即将超声波的Tx 阅读详情

1 说明

  在Pixhawk的固件中,已经实现了串口和i2c的底层驱动,并不需要自己去写驱动。通过串口的方式添加超声波的缺点是串口不够,不能添加多个超声波模块,此时需要用到i2c的方式去添加了。在Pixhawk固件中,i2c的方式去添加超声波模块传感器已经实现了一个mb12xx超声波产品的驱动,可以直接使用,模块位置为:../src/drivers/mb12xx。当然还可以通过PWM的方式去添加超声波模块(模块支持此功能);

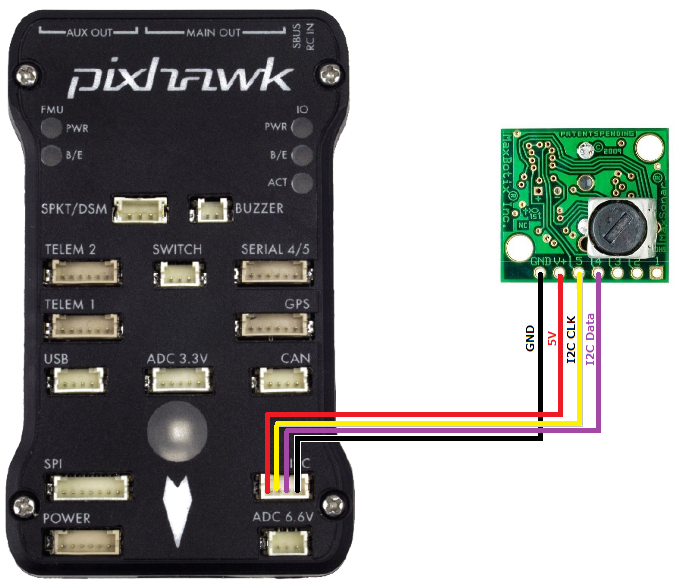
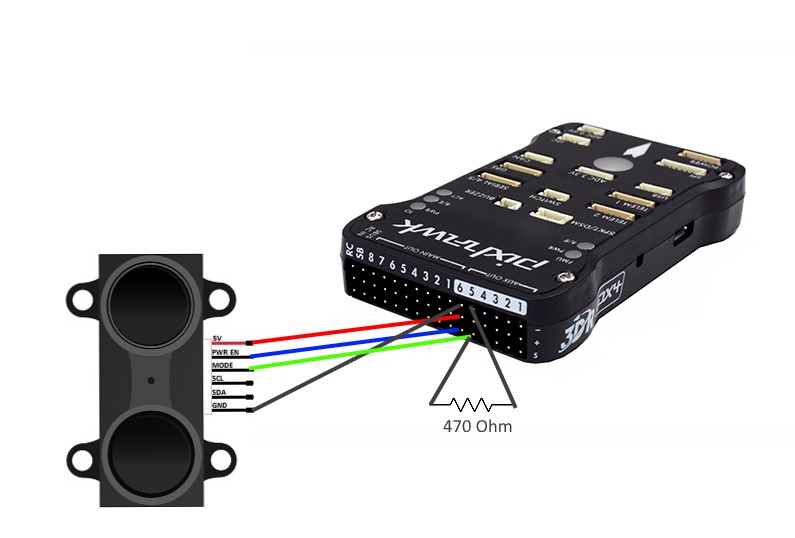
2 模块连接说明

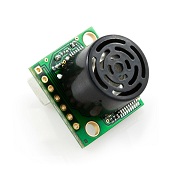
超声波mb12xx   
  • 1
  • 2

sonar
sonar-pixhawk

激光雷达(支持通过PWM方式)
  • 1
  • 2

PWM方式
I2C方式

3 相关资料

http://copter.ardupilot.com/wiki/common-optional-hardware/common-rangefinder-landingpage/common-rangefinder-lidarlite/

http://copter.ardupilot.com/wiki/common-optional-hardware/common-rangefinder-landingpage/common-rangefinder-maxbotix-analog/

https://item.taobao.com/item.htm?spm=a230r.1.14.1.q6h2kN&id=40143003917&ns=1&abbucket=6#detail

http://www.maxbotix.com/documents/I2CXL-MaxSonar-EZ_Datasheet.pdf

PX4FLOW光流传感器与Pixhawk的深度集成指南 本文详细介绍了PX4FLOW光流传感器与Pixhawk飞控的深度集成方法,包括硬件连接、QGC参数配置和调试技巧。通过I2C接口实现稳定通信,结合超声波传感器提供精准定位,适用于室内飞行和GPS信号不稳定场景。文章还分享了参数优化和多传感器融合策略,帮助开发者提升无人机定位性能。 阅读详情

相关推荐

Pixhawk的模块化设计:如何像搭积木一样构建你的无人机系统

本文深入解析Pixhawk的模块化设计理念,揭示如何像搭积木一样构建无人机系统。通过详细讲解PSAC接口标准、传感器即插即用实践及软件架构设计,帮助开发者灵活组合硬件模块与软件功能,快速适配农业测绘、竞速飞行等多样化场景需求,展现Pixhawk在无人机开发中的革命性优势。

weixin_29266647的博客 294

pixhawk 添加超声波传感器

http://copter.ardupilot.com/wiki/common-rangefinder-maxbotixi2c/    使用教程 1.打开Mission Planner 软件; 2.点击配置/调试菜单,选择全部参数表; 3.找到RNGFND_TYPE 并将其值改为4;(注:官方教程让把RNGFND_MAX_CM 设为 700 ,现在打开软

不解不惑 7186

利用px4flow实现四旋翼室内定点悬停

    最近博主在玩一个无人机比赛,需要完成一些室内飞行的任务。于是,为了增强飞行的可靠性,用到了px4flow光流模块,当然这需要和pixhawk飞控来配套使用。首先简单介绍一下这个模块,它是基于光流不不变性假设,求解xy平面的速度。px4flow还自带超声波模块,用于测量高度。所以,飞控只要使xy平面速度为0,且高度不变,就能实现室内定点悬停。该模块的详细说明可以参考http://www.pi...

zhengyuxin0507的博客 1万+

Pixhawk 添加超声波定高

  记录一下自己在Pixhawk上添加超声波模块进行定高的过程:   硬件:Pixhawk2.4.8(APM3.5固件)、STM32开发板、几块钱一个的超声波模块   软件:Mission Planner、Keil(STM32编程用)   过程:   1.分析官方给出的各种RangFinder的添加方案和源码,确定使用STM32单片机读取超声波数据,然后以串口方式发送给Pixhawk...

weixin_34007886的博客 3640

从避障到定高:Benewake TF02-i-CAN雷达在Ardupilot/PixHawk平台的多场景融合应用

本文详细介绍了Benewake TF02-i-CAN雷达在Ardupilot/PixHawk平台的多场景融合应用,包括避障和定高功能的实现与优化。通过CAN总线连接和参数调优,该雷达在无人机飞行中展现出高效稳定的性能,适用于农业喷洒、航拍等多种场景。文章还提供了故障排查和电源管理的实用技巧,帮助开发者充分发挥雷达的潜力。

weixin_42519733的博客 365

pixhawk 飞控固件源代码 默认支持光流超声波 支持F767MCU

pixhawk 飞控固件源代码 默认支持光流超声波 支持F767MCU

Pixhawk基础—认识Pixhawk

pixhawk是由3DR联合APM小组与PX4小组于2014年推出的飞控PX4的升级版,它同时拥有PX4和APM两套固件和相应的地面站软件。该飞控是目前全世界飞控产品中硬件规格最高的产品。1、Spektrum DSM receiver(Spektrum DSM信号转换为PWM信号接口),主要作用是将Spektrum DSM信号转换为可用于Pixhawk2.4.8的PWM信号。这是因为Pixhawk2.4.8上的PWM输入必须接收来自遥控器或接收机的PWM信号。

知名退堂鼓演奏家的博客 1万+

MPU6050 I2C读取数据 -精简版

MPU6050 I2C读取数据 -精简版

Pixhawk---超声波模块加入说明(I2C方式)

1 说明   在Pixhawk的固件中,已经实现了串口和i2c的底层驱动,并不须要自己去写驱动。通过串口的方式加入超声波的缺点是串口不够。不能加入多个超声波模块,此时须要用到i2c的方式去加入了。在Pixhawk固件中,i2c的方式去加入超声波模块传感器已经实现了一个mb12xx超声波产品的驱动,能够直接使用。模块位置为:../src/drivers/mb12xx。当然还能够...

weixin_34304013的博客 1663

Pixhawk2原理图

Pixhawk2飞控板的原理图,也称PX4FMUv3

IIC驱动超声波.rar_KS103超声波模块_STM32 测距’_超声波 高精度_超声波传感器

用STM32驱动KS103超声波模块,高精度传感器测距模块控制模块,用软件IIC实现

手把手教你用PX4FLOW实现室内定点飞行:从硬件连接到避障调试

本文详细介绍了如何使用PX4FLOW光流传感器与超声波模块实现无人机室内定点飞行,涵盖硬件连接、参数配置、传感器校准及飞行测试全流程。通过Pixhawk飞控与QGC地面站的协同工作,开发者可构建高精度的室内定位系统,解决GPS信号缺失环境下的自主飞行难题。

leaf8的博客 239

攀藤PMS系列传感器STM32驱动开发与数据解析实战

本文详细介绍了攀藤PMS系列传感器与STM32微控制器的驱动开发与数据解析实战,涵盖硬件连接、数据协议解析、驱动源码编写及数据处理优化。重点解析了传感器数据帧结构,提供了完整的STM32驱动实现代码,并分享了实际应用中的问题排查与性能优化经验,帮助开发者快速实现高精度颗粒物浓度检测。

milk8的博客 347

DIY PIXHAWK APM等飞控用的声纳

代码: SR04 +ApmSonar.ino 打包下载 注意,使用到了SR04的类库。 ApmSonar.ino // sr04 to apm I2c sonar // by panxu mail: pxzleo@126.com // Created 2014 #include <Wire.h> #include "SR04.h"...

weixin_33922672的博客 977

【创作赢红包】Gurobi学术版证书更新与Python环境配置全攻略

本文详细解析了Gurobi学术版证书过期后的完整更新流程与Python环境配置方法。从彻底清理旧版残留、手把手注册获取新许可证,到软件安装、证书激活,最后重点讲解如何将gurobipy接口正确配置到Python的site-packages目录,并提供了常见问题排查方案,帮助用户高效解决证书与配置难题。

efc1234567的博客 612

Frida实战:从adb连接到安卓设备参数加密Hook全流程解析

本文详细解析了使用Frida进行安卓应用动态分析的全流程。通过adb连接设备并部署Frida服务端,结合静态分析与动态Hook技术,精准定位并拦截关键函数,特别是针对参数加密等核心逻辑的实时监控与修改,为逆向分析与安全研究提供了高效实战方案。

weixin_29208077的博客 342

Pixhawk飞控改装差速无人车:从接线到Mission Planner配置全指南

开源飞控在机器人领域的应用早已不限于飞行器,Pixhawk作为高性能自动驾驶控制器,通过刷入ArduRover固件即可轻松切换为车辆控制模式。差速驱动是轮式机器人最基础的转向方案,利用左右轮速度差实现直行与转弯,原理简单且易于实现。ArduPilot生态与Mission Planner地面站提供了从校准、调参到日志分析的一站式工具链,大幅降低了无人车开发门槛。本文以Pixhawk 2.4.8为例,详细讲解了差速底盘的硬件接线、电调搭配、固件刷写、遥控通道校准、输出通道配置及路测调试等完整流程,并总结了常见故

weixin_33859231的博客 362

SAP RAP学习系列合集介绍

《SAP RAP学习系列合集:从入门到部署的完整指南》摘要: 本文介绍了作者创建的SAP RAP学习系列合集,涵盖RAP开发从基础概念到实战部署的全流程。系列目前包含17篇文章,系统讲解了RAP核心开发技术:从数据建模、UI构建到行为定义(包括并发控制、草稿功能、授权验证等),最后详细演示了应用部署到Fiori Launchpad的两种方案(OP版和ES版)。

DeveloperMrMeng的博客 1490
上一篇: Pixhawk---通过串口方式添加一个自定义传感器(超声波为例)
下一篇: Pixhawk原生固件PX4之位姿控制算法解读
csshuke
博客等级 码龄16年 1517粉丝 8原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值