
【电机滤波代码5】渐消因子自适应扩展卡尔曼滤波(EKF)原理与MATLAB例程。PMSM负载突变下的状态估计。订阅专栏后可查看完整代码

如需帮助,或有滤波相关的MATLAB代码定制需求,可从个人主页左侧联系我
在这里插入图片描述

订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果

总体介绍

在负载增广扩展卡尔曼滤波(EKF)中加入有界渐消因子,根据新息能量调整预测协方差,展示负载突变时的状态跟踪。

单个.m文件,包含数据生成、模型、滤波、评价和全部局部函数。适合课程实验、算法学习和二次开发

测量条件: 估计器使用αβ轴电压、电流及已知电机参数,仿真数据由理想编码器驱动台架生成。

运行结果

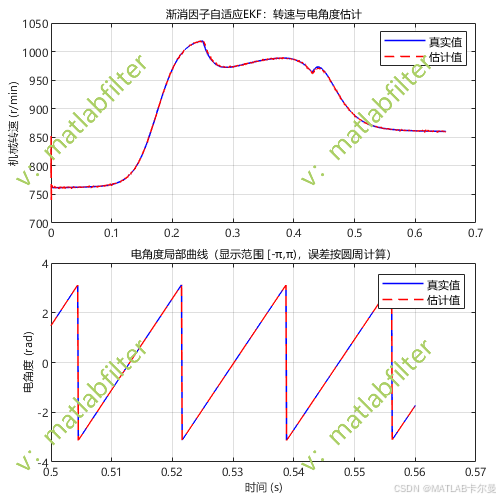
转速与位置估计图:对比真实与估计机械转速,并放大展示电角度局部曲线;机械转速以r/min显示,电角度以rad显示。
在这里插入图片描述

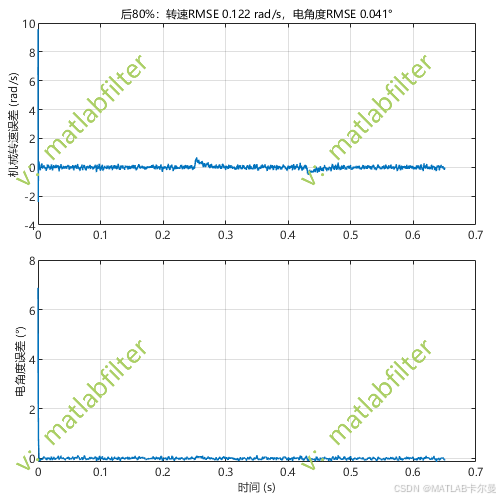
估计误差图:显示机械转速与环绕处理后的电角度误差,用于观察收敛过程和变速响应。
在这里插入图片描述

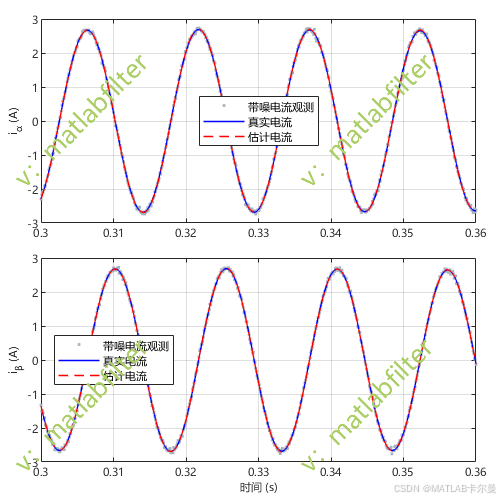
电流观测与估计图:分别展示α、β电流的真值、带噪观测和滤波估计,观察电流平滑与跟踪情况。
在这里插入图片描述

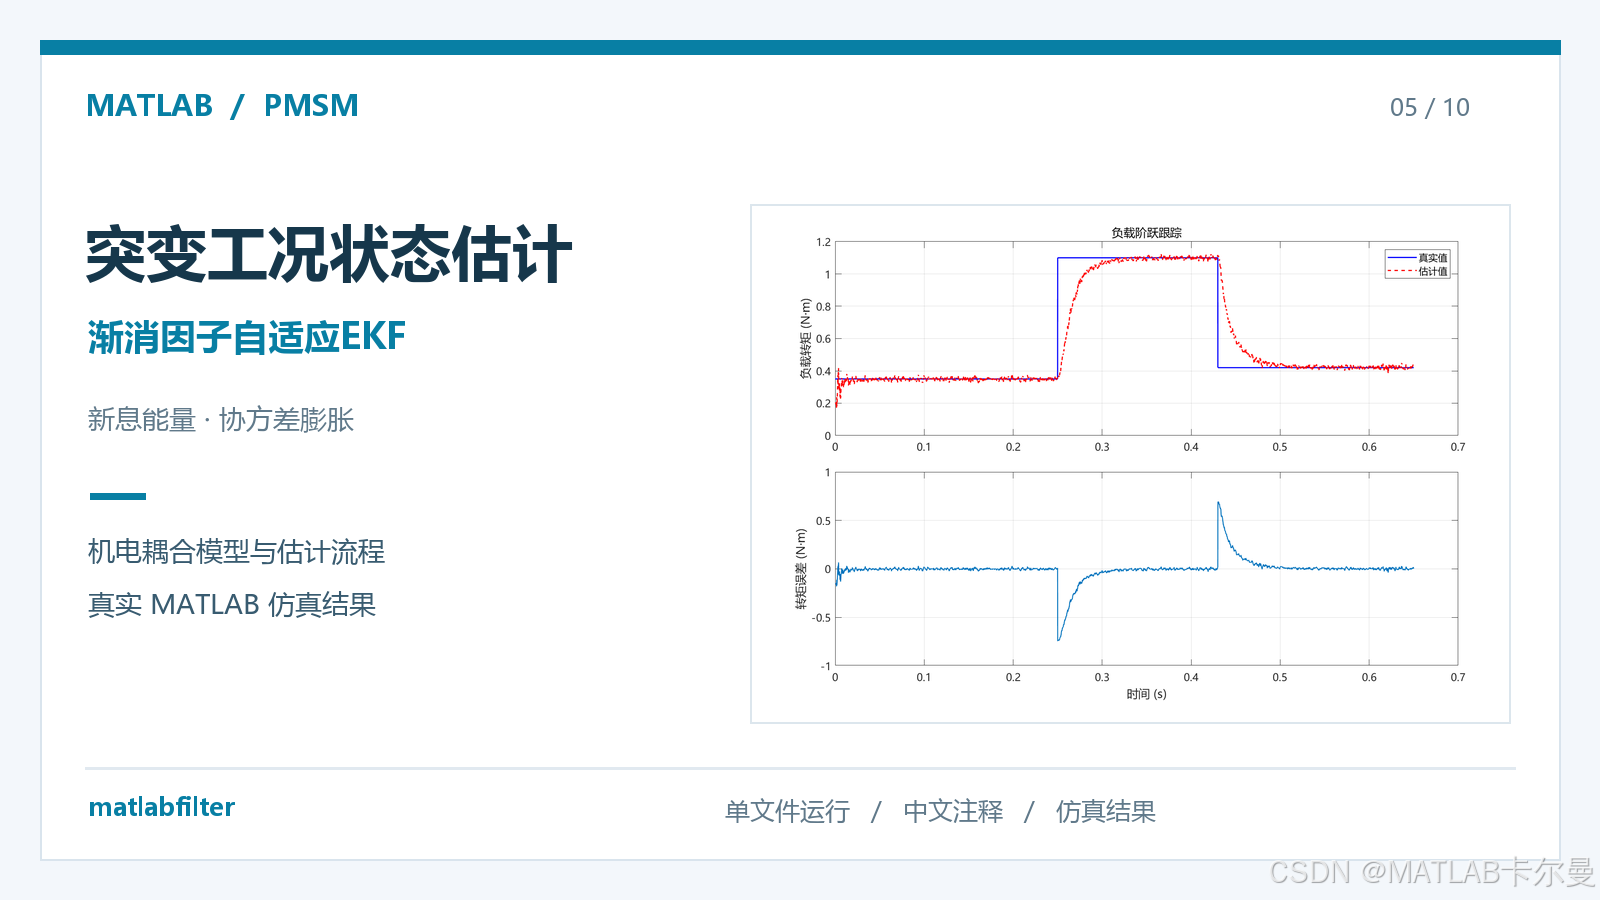
负载转矩估计图:对比负载转矩真值和估计值,并给出负载估计误差,展示负载阶跃跟踪。

【电机滤波代码4】基于Huber权重的鲁棒扩展卡尔曼滤波(EKF)原理与MATLAB例程:PMSM电流离群点降权。订阅专栏后可查看完整代码 本文实现基于胡贝尔权重的鲁棒扩展卡尔曼滤波(EKF),用于PMSM电流离群点抑制。通过仿真生成含脉冲异常的电流数据,利用标准化新息计算鲁棒权重,动态调整测量协方差以降低异常观测影响。代码集成数据生成、滤波递推、可视化与误差评估于一体,支持单文件运行,适用于课程实验与算法二次开发。结果展示转速、电角度、负载及电流估计性能,验证了在稀疏异常下滤波器的稳定性与精度。订阅专栏可获取完整MATLAB源码。 阅读详情

相关推荐

【电机滤波6】平方根扩展卡尔曼滤波(SR-EKF)原理与MATLAB例程:PMSM状态估计与QR协方差因子递推。订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果

基于平方根扩展卡尔曼滤波(SR-EKF)的永磁同步电机(PMSM)无传感器估计MATLAB代码,实现转速、电角度、电流及负载转矩的高精度实时估计。通过仿真对比真实值与估计值,验证了算法在变速、负载阶跃等工况下的良好收敛性与鲁棒性。附带误差分析、数值诊断与命令行统计,支持直接运行。订阅专栏可获取完整源码与定制服务。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 107

【电机滤波代码7】多速率扩展卡尔曼滤波(EKF)原理与MATLAB例程:PMSM电流缺测与恢复

基于MATLAB实现永磁同步电机(PMSM)多速率扩展卡尔曼滤波(EKF)算法,采用10 kHz预测、2 kHz更新,并模拟6 ms连续测量缺测场景。通过生成含噪声的αβ轴电流与电压数据,验证了转速、电角度、负载转矩等状态估计性能,包含缺测与恢复过程的误差分析。代码集成数据生成、滤波、评价与可视化于一体,支持课程实验与二次开发,订阅专栏可获取完整源码及定制服务。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 148

【电机滤波代码2】负载转矩增广扩展卡尔曼滤波(EKF)原理与MATLAB例程:五维PMSM状态与负载阶跃估计。订阅专栏后可查看完整代码

本文基于MATLAB实现五维永磁同步电机(PMSM)负载转矩增广扩展卡尔曼滤波(EKF)估计,将未知负载转矩作为第五状态量,结合电流观测与机电耦合模型,同步估计转速、电角度及负载变化。代码包含仿真数据生成、滤波递推、可视化与误差分析,支持负载阶跃响应跟踪。完整单文件结构,无需外部依赖,可直接运行,适用于课程实验、算法学习与二次开发。结果输出包括多维度估计图、统计指标及诊断信息,工作区保存详细评估数据。作者:matlabfilter。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 15

【电机滤波代码1】PMSM永磁同步电机转速与位置估计,MATLAB程序:标准无迹卡尔曼滤波、模型说明与仿真验证

本文基于标准扩展卡尔曼滤波(EKF),实现四维永磁同步电机(PMSM)转速与电角度的无传感器估计。通过仿真生成带噪αβ轴电流观测值,利用电压输入与非线性状态模型进行递推滤波,完成机械转速与电角度的实时估计。结果展示:转速与电角度估计收敛迅速,误差小,具备良好变速跟踪能力;电流估计平滑且逼近真实值;新息诊断验证了观测残差合理性。代码可直接运行,支持参数定制与性能分析,适用于电机控制算法研究与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 353

【MATLAB代码】基于RRT与人工势场法(RRT+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT+APF算法实现多无人机动态路径规划与避障仿真,通过MATLAB完整代码可直接运行。对比传统APF方法,该方案在轨迹平滑性、安全净间隙及到达效率上表现更优。支持参数自定义,订阅专栏后可获取源码与定制服务,适用于科研与工程实践。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 147

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 508

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 184

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 208

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

OpenCV中SGBM中BT代价计算

这里写自定义目录标题欢迎使用Markdown编辑器新的改变功能快捷键合理的创建标题,有助于目录的生成如何改变文本的样式插入链接与图片如何插入一段漂亮的代码片生成一个适合你的列表创建一个表格设定内容居中、居左、居右SmartyPants创建一个自定义列表如何创建一个注脚注释也是必不可少的KaTeX数学公式新的甘特图功能,丰富你的文章UML 图表FLowchart流程图导出与导入导出导入 欢迎使用Markdown编辑器 你好! 这是你第一次使用 Markdown编辑器 所展示的欢迎页。如果你想学习如何使用Mar

qq_27606639的博客 5975

跟着Synopsys报告,一步步拆解车规芯片FMEDA计算(含公式与避坑点)

本文详细解析了车规芯片FMEDA计算的全流程,基于Synopsys报告拆解实战指南,涵盖基础失效率建模、安全机制效能评估及安全指标合成等关键步骤。通过公式解析、数据准备清单和避坑点分享,帮助工程师掌握ISO26262标准下的硬件量化分析技术,提升车载系统设计可靠性。

weixin_30460489的博客 192

GD32单片机引脚复用指南:如何让JTAG接口的PA15/PB3发挥第二功能?

本文详细介绍了GD32F103Cx系列单片机如何通过AFIO模块进行引脚复用,特别是将默认用于JTAG调试接口的PA15、PB3等引脚释放为普通IO或复用功能引脚。文章从原理出发,结合代码实践,讲解了如何配置调试端口重映射,将JTAG引脚安全地转换为GPIO或定时器通道,并提供了常见问题排查与最佳实践,帮助开发者高效利用有限的引脚资源。

nept的博客 806

FPGA实战:用DDR3和乒乓操作解决视频帧撕裂问题(附Verilog代码)

本文详细介绍了如何利用DDR3内存和乒乓操作架构解决FPGA视频处理中的帧撕裂问题。通过多帧缓存原理、AXI接口配置和自适应乒乓操作设计,有效隔离读写操作,确保视频流稳定传输。文章包含Verilog代码实现和性能优化技巧,适用于工业相机、医疗影像等高速视频处理场景。

m2n3b4v5c6的博客 288

针对小缺陷目标:在YOLOv11中引入小目标检测层

摘要: 针对YOLOv11在工业检测中漏检微小目标(如焊点气泡)的问题,研究发现深层特征下采样导致小目标信息丢失。通过在YOLOv11中增加P2检测层(4倍下采样)并融合浅层高分辨率特征,可显著提升小目标召回率。关键优化包括:调整模型结构、谨慎设计数据增强策略(减少MixUp、增加小目标粘贴)、重新分配损失权重(提升P2层权重)、优化推理速度(动态分辨率、通道裁剪)。同时强调数据质量的重要性,建议根据具体场景特性(目标尺寸、分布)定制方案,而非盲目调整模型。

as1225120794的博客 366

[SV]SystemVerilog中,系统函数$cast()的作用是什么?

摘要:SystemVerilog中的$cast()系统函数用于安全的动态类型转换,主要在类层次结构中将父类句柄转换为子类句柄(向下转换)。它通过运行时类型检查确保转换合法性,成功时返回1并赋值句柄,失败则返回0。这种机制使得可以通过父类句柄访问子类特有成员,在多态场景(如UVM验证)中尤为重要。使用时需检查返回值处理转换失败情况。$cast()比静态转换更安全,但不能用于无关类或基本数据类型间的转换。

元直的博客 1209

基于STM32设计的智能防盗单车锁_349

本设计基于STM32F103RCT6单片机,研制了一种适用于户外环境的智能防盗单车锁系统。系统集成了GPS定位模块、ADXL345加速度传感器、4G通信模块(Air780E)、OLED显示屏、继电器模拟锁控模块等硬件,通过姿态感知实现车辆异常移动检测,在锁车状态下自动触发蜂鸣器报警并通过短信与APP通知用户。

864

一文吃透 SAP HANA SDA:把分散数据当作本地数据来用的那把钥匙

摘要:SAP HANA SDA(Smart Data Access)技术详解:150字精要 SAP HANA SDA是一种数据虚拟化技术,允许在不复制数据的情况下访问远端数据源。核心功能包括: 通过Remote Source定义连接配置 创建Virtual Table作为本地代理 支持谓词下推优化查询性能 与SDI技术协同工作扩展数据集成能力 典型应用场景包括: 跨系统联邦查询 冷热数据分层管理 混合云数据整合 远程表复制(RTR)实现近实时数据同步 实施要点: 需关注适配器能力差异 合理运用查询下推优化

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 318

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

怀旧版电脑GBC模拟器

再现原版GBC掌机的界面,电脑运行连游戏界面都一样大小,很怀旧,很真实,(英文版)强烈推荐,很小的文件,很难才找到的。

上一篇: 【电机滤波代码4】基于Huber权重的鲁棒扩展卡尔曼滤波(EKF)原理与MATLAB例程:PMSM电流离群点降权。订阅专栏后可查看完整代码
下一篇: 【电机滤波6】平方根扩展卡尔曼滤波(SR-EKF)原理与MATLAB例程:PMSM状态估计与QR协方差因子递推。订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
